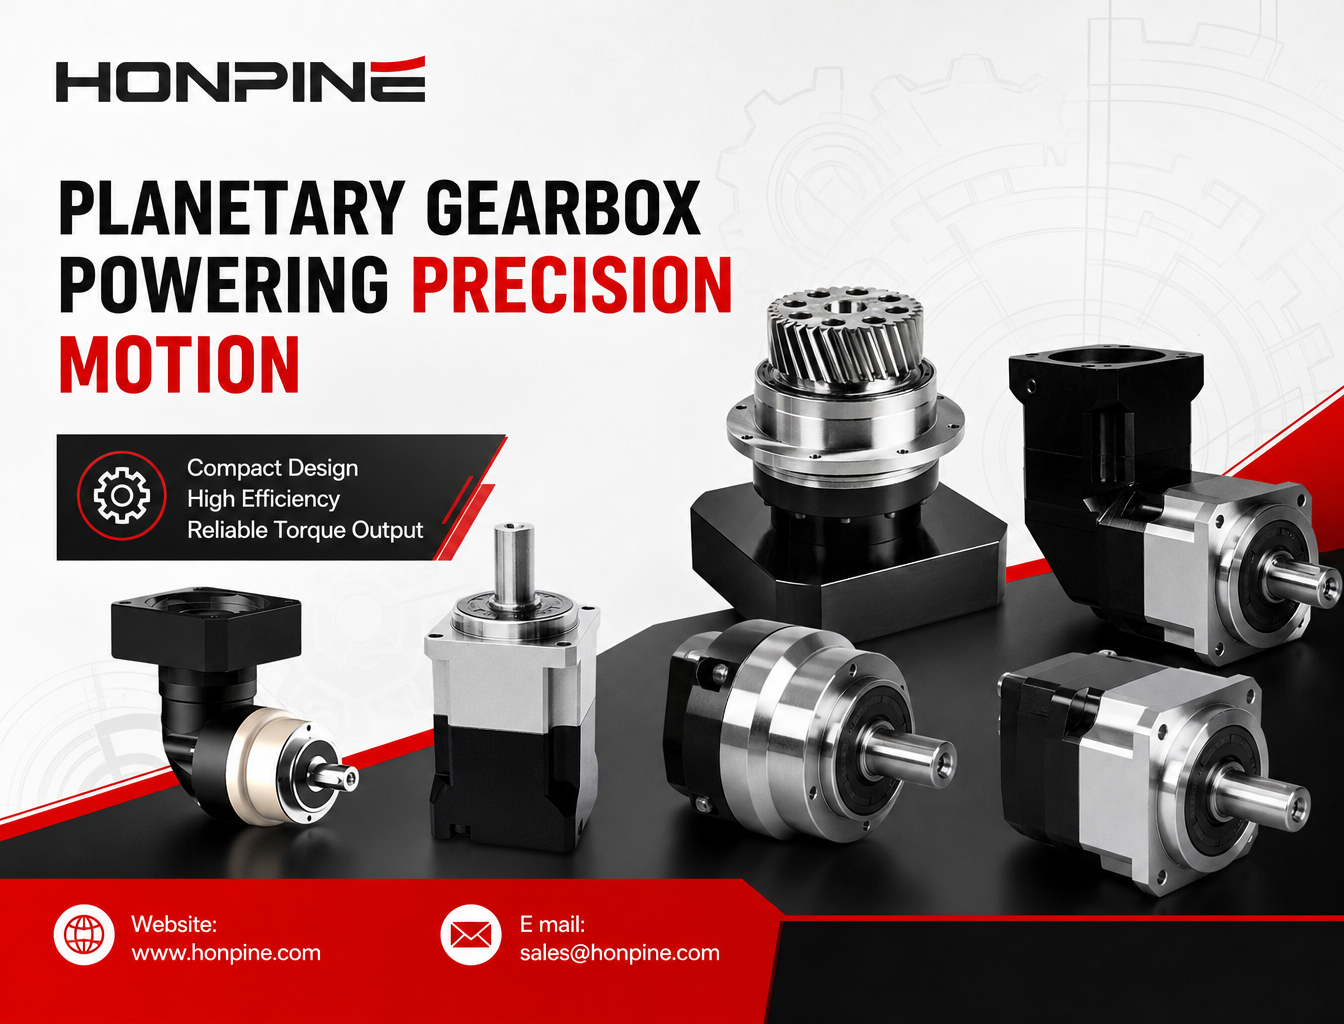
¿Cómo reducen la velocidad y aumentan el par los reductores planetarios en equipos de automatización de alta precisión?
En la automatización industrial, la robótica y la maquinaria CNC, los reductores planetarios son componentes de transmisión esenciales para reducir la velocidad y aumentar el par. Aunque los ingenieros los utilizan a diario, sus principios de funcionamiento, criterios de selección y requisitos de mantenimiento no siempre se comprenden plenamente.
Este artículo ofrece una visión completa de los reductores planetarios y abarca sus principios de funcionamiento, ventajas principales, aplicaciones habituales, métodos de selección y consejos para la resolución de problemas, con el fin de ayudar a los ingenieros a elegir la solución adecuada para equipos de automatización de alta precisión.
1. Funcionamiento de un reductor planetario en tres pasos
El elemento central de un reductor planetario es su disposición clásica de engranaje solar, engranajes planetarios y corona dentada interna. Aunque la estructura parece sofisticada, su principio de funcionamiento es relativamente sencillo.
Paso 1: Entrada de potencia a través del engranaje solar
El motor acciona a alta velocidad el engranaje solar central, que actúa como elemento de entrada del sistema de transmisión.
Paso 2: Los engranajes planetarios giran sobre su eje y orbitan
Tres o cuatro engranajes planetarios engranan simultáneamente con el engranaje solar y la corona dentada interna. Cada engranaje planetario gira sobre su propio eje mientras orbita alrededor del engranaje solar.
Paso 3: Reducción de velocidad y aumento del par
Los engranajes planetarios accionan el portasatélites, que transmite la potencia a menor velocidad y con mayor par.
Por ejemplo, con una relación de reducción de 100:1, una velocidad de entrada de 1,500 rpm puede reducirse teóricamente a 15 rpm, mientras que el par de salida aumenta aproximadamente 100 veces, antes de tener en cuenta las pérdidas de transmisión.
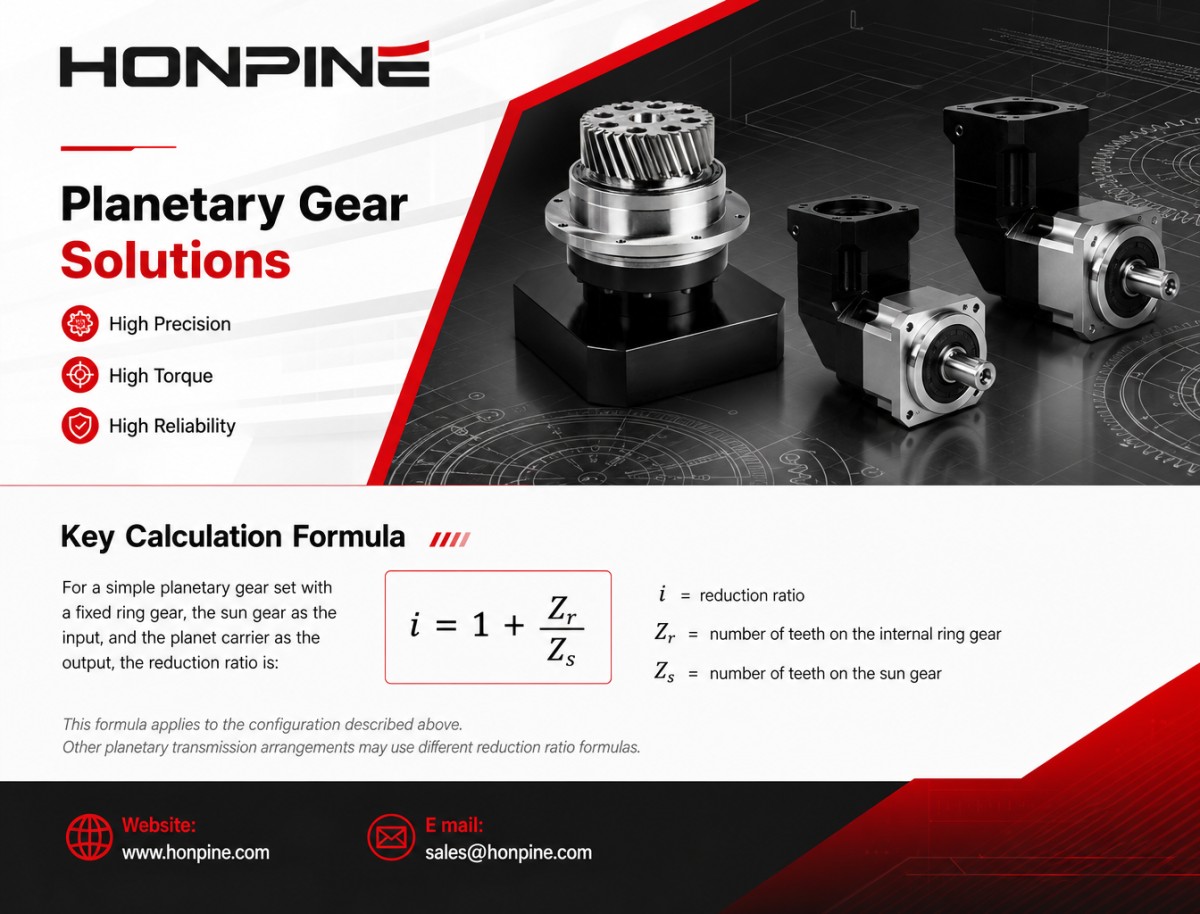
Fórmula de cálculo principal
Para un tren de engranajes planetarios simple con la corona dentada fija, el engranaje solar como entrada y el portasatélites como salida, la relación de reducción es:
[
i = 1 + frac{Z_r}{Z_s}
]
Donde:
(i) = relación de reducción
(Z_r) = número de dientes de la corona dentada interna
(Z_s) = número de dientes del engranaje solar
Esta fórmula se aplica a la configuración descrita anteriormente. Otras configuraciones de transmisión planetaria pueden utilizar fórmulas distintas para calcular la relación de reducción.
2. Cuatro ventajas principales: ¿Por qué se utilizan ampliamente los reductores planetarios en la automatización?
En comparación con otras soluciones de transmisión, como los reductores de tornillo sin fin y los mecanismos reductores de engranajes convencionales, los reductores planetarios ofrecen una combinación equilibrada de tamaño compacto, precisión, rigidez y eficiencia. Estas características los convierten en una opción atractiva para equipos de automatización de precisión.
2.1 Alta rigidez y precisión
El engrane simultáneo de varios dientes ayuda a distribuir las cargas y contribuye a una elevada capacidad de par y rigidez torsional.
Los reductores planetarios de precisión pueden ofrecer un juego de ≤3 arcmin, y algunos modelos de alta precisión alcanzan valores aún menores. Estas características los hacen adecuados para articulaciones de robots industriales, utillajes de precisión y mecanismos de posicionamiento que requieren un movimiento uniforme y repetible.
El rendimiento real de posicionamiento también depende de la precisión de fabricación de los engranajes, la disposición de los rodamientos, la calidad del montaje y el control del servomotor.
2.2 Estructura compacta y alta densidad de potencia
La disposición coaxial de la entrada y la salida permite a los reductores planetarios transmitir un par considerable en un conjunto relativamente compacto.
En comparación con algunos diseños de reductores convencionales, su estructura compacta puede simplificar la integración en equipos con espacio limitado y ayudar a los ingenieros a optimizar las dimensiones generales de la máquina.
2.3 Alta eficiencia de transmisión
Los reductores planetarios de alta calidad pueden alcanzar eficiencias de transmisión del 97 % o superiores, según el modelo, la relación de reducción, el número de etapas, la lubricación y las condiciones de funcionamiento.
Una alta eficiencia ayuda a reducir las pérdidas de potencia y la generación de calor, por lo que los reductores planetarios son adecuados para líneas de producción automatizadas que requieren un funcionamiento continuo.
2.4 Adaptabilidad a distintos entornos de funcionamiento
Los reductores planetarios estándar pueden satisfacer los requisitos de muchos entornos industriales convencionales. También pueden estar disponibles versiones personalizadas para aplicaciones con temperaturas altas o bajas, polvo u otras condiciones de funcionamiento exigentes.
El grado de protección adecuado y la compatibilidad ambiental deben confirmarse con respecto a las especificaciones del modelo seleccionado.
3. Aplicaciones habituales de los reductores planetarios en equipos de automatización
Los reductores planetarios se utilizan ampliamente como componentes de transmisión de precisión en numerosos sectores.
3.1 Automatización industrial y robótica
Las articulaciones de robots industriales, los robots colaborativos utilizados para soldadura y manipulación de materiales, así como los vehículos de guiado automático (AGV) y los robots móviles autónomos (AMR), se benefician de los sistemas de transmisión compactos.
Los reductores planetarios pueden proporcionar la multiplicación del par y el control del movimiento necesarios para arranques y paradas frecuentes, movimientos coordinados y posicionamiento repetible.
3.2 Equipos para nuevas energías
Los equipos de ensayo para nuevas energías y los utillajes de montaje automatizado suelen utilizar reductores planetarios de precisión para proporcionar un par controlado y un movimiento estable.
Los reductores seleccionados correctamente pueden ayudar a mantener la uniformidad del montaje y satisfacer los requisitos de repetibilidad de los procesos de producción automatizados.
3.3 Máquinas herramienta CNC y equipos de alta gama
Los reductores planetarios pueden utilizarse en sistemas de avance de máquinas herramienta, mecanismos de posicionamiento de precisión y mesas giratorias.
Sus características de bajo juego y rigidez torsional pueden ayudar a mejorar la estabilidad del movimiento y el rendimiento de posicionamiento, y favorecer el mecanizado de alta precisión cuando se integran con un sistema mecánico y de control adecuado.
3.4 Equipos médicos y automatización inteligente
Los equipos de análisis médicos, los instrumentos de inspección automatizados y los sistemas inteligentes de manipulación de materiales pueden requerir movimientos suaves, bajo nivel de ruido y posicionamiento fiable.
Los reductores planetarios de precisión pueden ser adecuados para estas aplicaciones siempre que sus niveles de ruido, juego, lubricación y requisitos ambientales cumplan las especificaciones del equipo.
4. Cuatro pasos para seleccionar el reductor planetario adecuado
Para seleccionar un reductor planetario, no basta con comprobar su par nominal. Los ingenieros deben evaluar conjuntamente la carga, la velocidad, la precisión y los requisitos de instalación.
4.1 Paso 1: Calcular los requisitos de par y aplicar un factor de seguridad
Una estimación básica del par de salida es:
[
T_r = T_m times i times eta
]
Donde:
(T_r) = par de salida estimado
(T_m) = par del motor en las condiciones de funcionamiento correspondientes
(i) = relación de reducción
(eta) = eficiencia de transmisión del reductor
Esta fórmula proporciona una estimación preliminar. La selección final también debe tener en cuenta la aceleración y la deceleración, el par máximo, las cargas externas, el ciclo de trabajo y los límites de par continuo e intermitente del reductor.
Como orientación inicial, pueden considerarse los siguientes factores de seguridad:
Cargas estables y continuas, como las de los sistemas transportadores: 1.2–1.5
Cargas de impacto o dinámicas, como las de brazos robóticos y mecanismos giratorios: 2–3
Estos valores son referencias preliminares, no reglas universales. El factor de seguridad requerido depende del perfil de carga real, la frecuencia de funcionamiento, la inercia y las recomendaciones del fabricante.
4.2 Paso 2: Seleccionar una relación de reducción adecuada
La relación de reducción afecta a la velocidad de salida, el par y el rendimiento general del sistema.
Aplicaciones de baja velocidad y alto par: Para utillajes pesados y mecanismos de carga elevada, puede considerarse una relación de 50:1–100:1. Según el diseño del producto, puede ser necesario un reductor de varias etapas.
Estaciones de montaje de velocidad media y alta precisión: Las relaciones de 10:1–50:1 pueden ofrecer un equilibrio adecuado entre velocidad y par.
Mecanismos de alta velocidad y carga ligera: Las relaciones de 3:1–10:1 pueden ser adecuadas, siempre que se disponga del par de salida requerido.
La relación final debe seleccionarse de acuerdo con las características de velocidad-par del motor, la velocidad de salida requerida y la velocidad máxima de entrada permitida del reductor.
4.3 Paso 3: Elegir el nivel de juego requerido
Cada aplicación requiere un nivel distinto de precisión de transmisión. En lugar de seleccionar automáticamente el reductor con el menor juego, los ingenieros deben ajustar la especificación a los requisitos reales de posicionamiento.
Los siguientes intervalos pueden servir como referencias preliminares de selección:
Robótica y aplicaciones CNC de precisión: juego ≤3 arcmin
Manipulación automatizada de materiales y utillajes de uso general: 3–10 arcmin
Aplicaciones de transporte general: 10–30 arcmin
Estos intervalos son orientativos y no constituyen normas universales del sector. El juego requerido depende de la precisión de posicionamiento, la repetibilidad, la rigidez y la estrategia de control de la máquina. El juego por sí solo no determina la precisión de posicionamiento final de todo el sistema.
4.4 Paso 4: Evitar errores habituales de instalación
Compruebe la carga radial admisible.
Al utilizar una polea de correa u otro componente de transmisión similar, compruebe que la carga radial resultante se mantenga dentro del límite admisible del reductor. Puede ser necesario un rodamiento de apoyo adicional para reducir la carga sobre el eje de salida del reductor.
Controle la alineación entre el motor y el reductor.
Una alineación deficiente puede aumentar las vibraciones, el ruido, las cargas sobre los rodamientos y el desgaste. En algunas instalaciones, una desviación de coaxialidad de ≤0.05 mm puede utilizarse como objetivo preliminar, pero la tolerancia admisible debe confirmarse con las especificaciones del motor y del reductor, así como con los requisitos del acoplamiento.
Utilice la cantidad correcta de lubricante.
Siga las instrucciones de lubricación del fabricante. En los modelos lubricados con aceite, mantenga el nivel especificado y evite el llenado excesivo, que puede aumentar las pérdidas por agitación, la generación de calor y el riesgo de fugas. No todos los reductores planetarios utilizan el mismo lubricante ni el mismo método de lubricación.
5. Contacte con HONPINE para obtener soluciones de reductores planetarios de alta precisión
Seleccionar el reductor planetario adecuado puede ayudar a mejorar la eficiencia de transmisión, la estabilidad del movimiento y la fiabilidad del equipo. La clave está en adaptar la capacidad de par, la relación de reducción, el juego, la velocidad de entrada y la configuración de montaje del reductor a las condiciones reales de funcionamiento.
HONPINE ofrece soluciones de reductores planetarios para automatización industrial, robótica, equipos CNC y otras aplicaciones de transmisión de precisión.
Póngase en contacto con HONPINE para solicitar un catálogo de productos, comentar sus requisitos técnicos y explorar modelos de reductores adecuados. Para los proyectos correspondientes, se ofrece asistencia con muestras y ayuda en la selección de productos.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
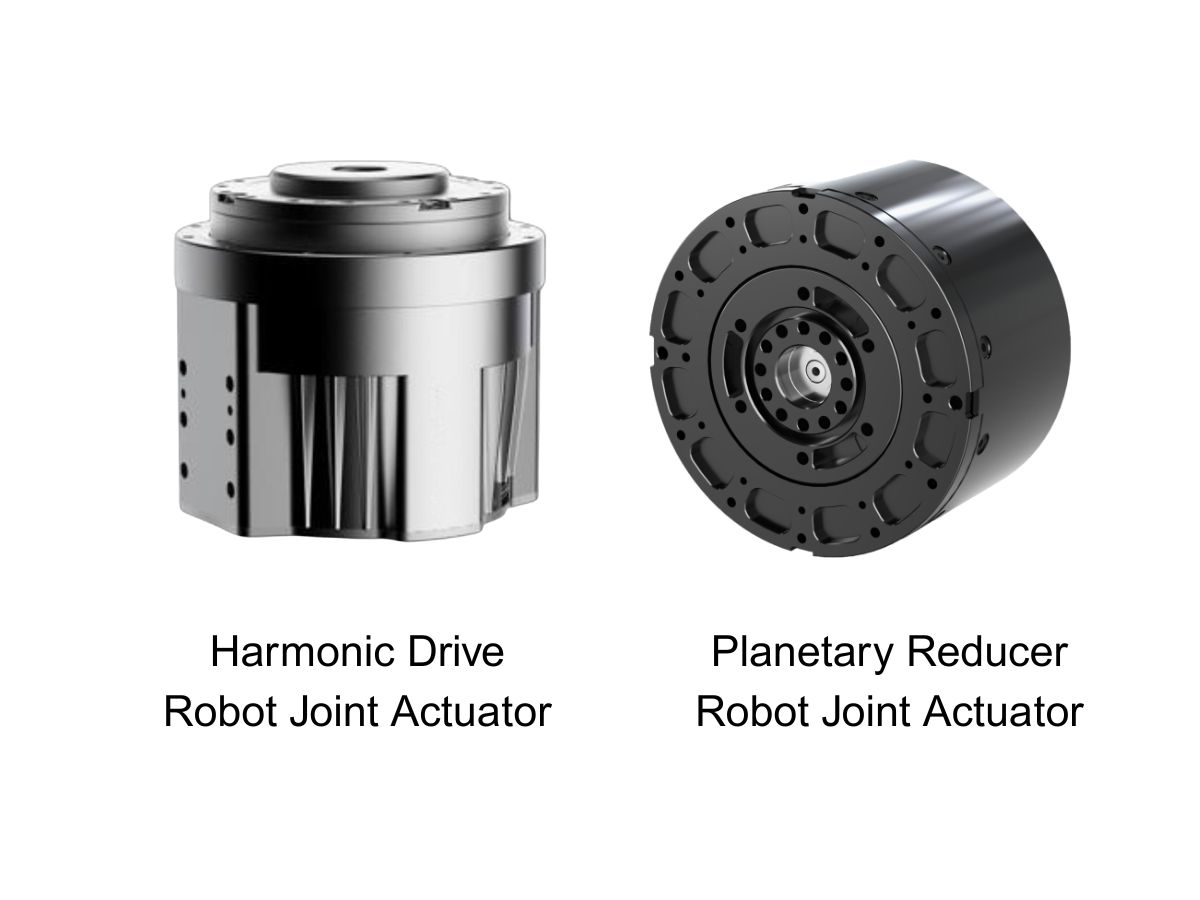
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
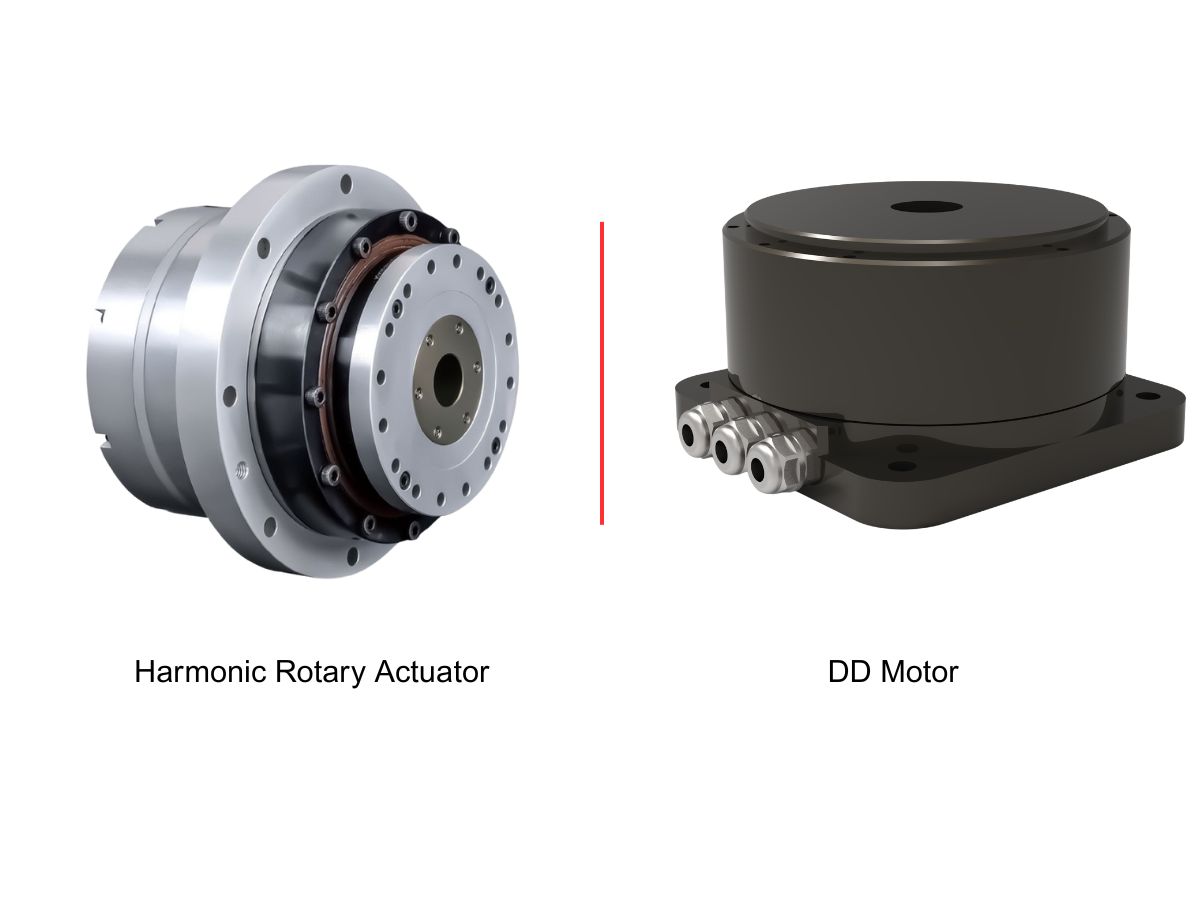
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
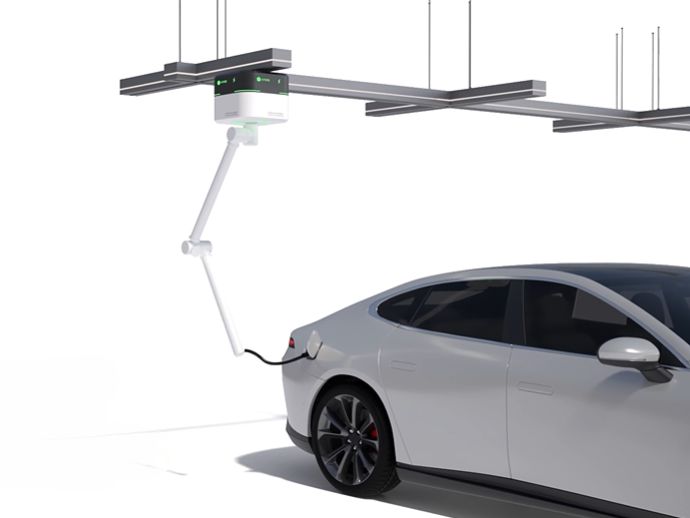
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
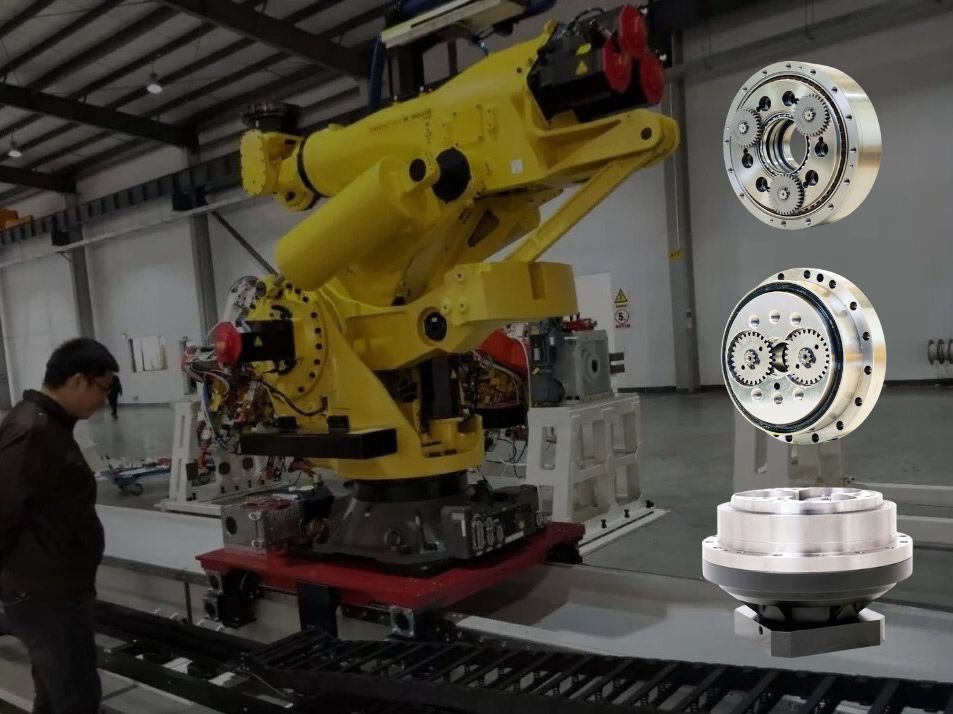
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
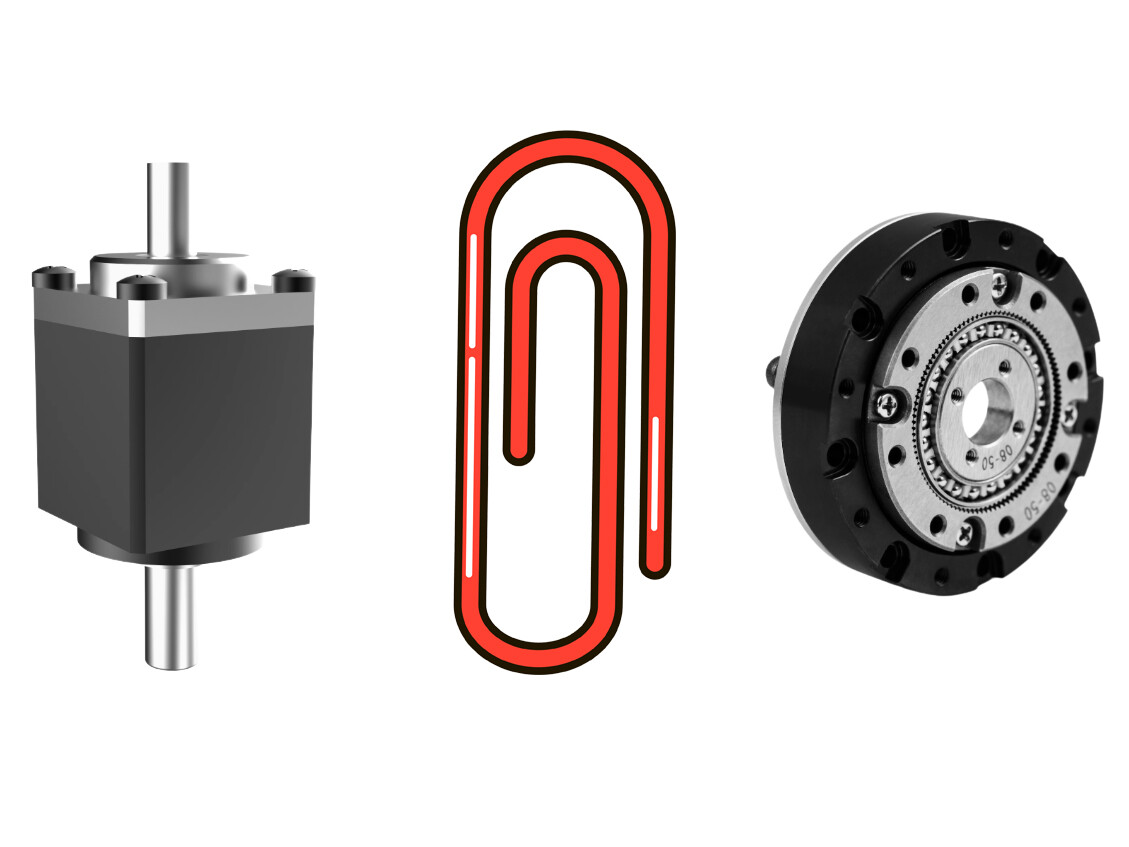
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
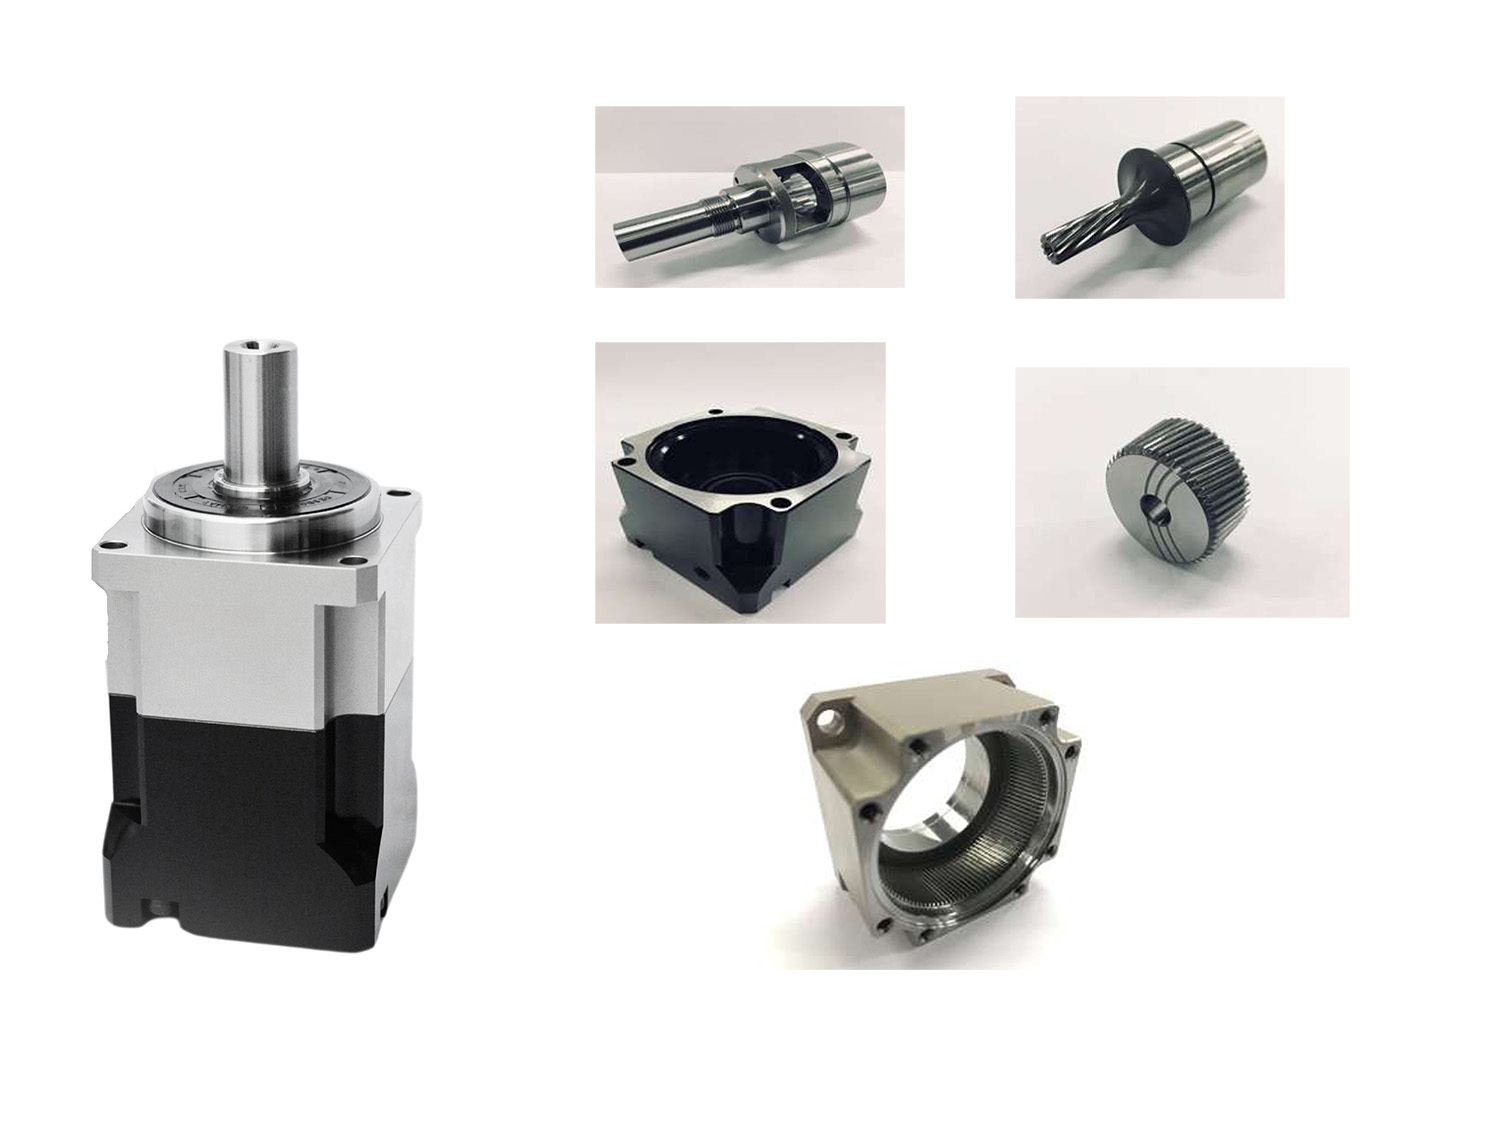
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
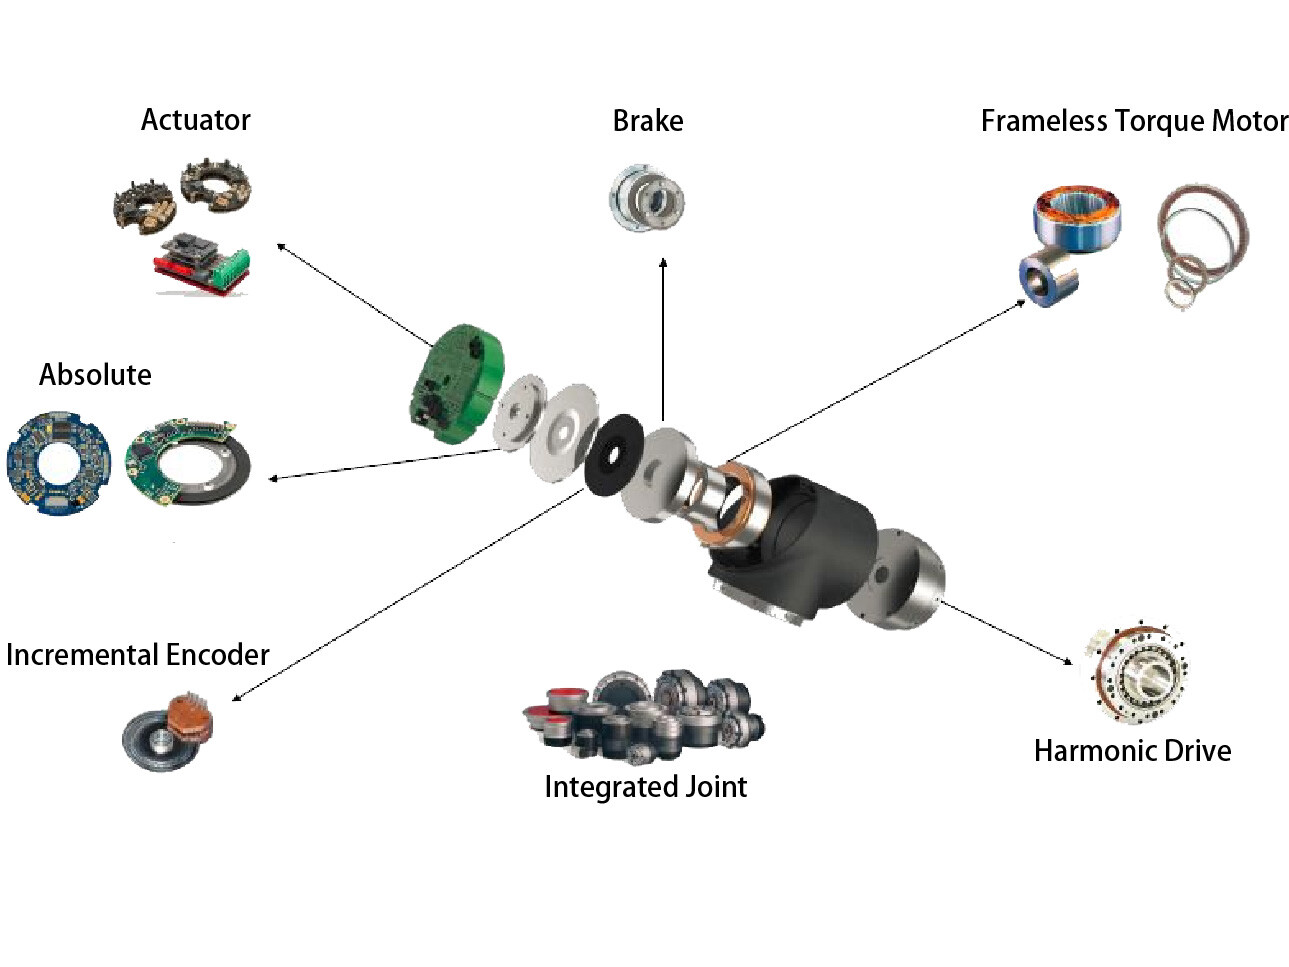
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Las acciones de máquinas herramienta suben mientras Shenyang Machine Tool y Jianshe Industry alcanzan el límite de cotizaciónLas acciones de máquinas herramienta subieron cuando Shenyang Machine Tool y Jianshe Industry alcanzaron los límites de cotización. Descubra la historia de financiación colectiva de CNC y los aspectos clave que deben tener en cuenta los compradores.
 Shanghái se propone instalar 8.000 robots humanoides en las fábricas para 2028Shanghái se propone tener 8.000 robots humanoides en las fábricas para 2028. Descubra qué podría significar su plan de fabricación inteligente para el mecanizado CNC y los proveedores de equipos.
 Los pedidos de máquinas herramienta chinas se extienden hasta el próximo año mientras los beneficios del primer semestre aumentan un 110.8%Los pedidos de máquinas herramienta chinas se extienden hasta el próximo año mientras los beneficios del primer semestre aumentan un 110.8%. Descubra la demanda de máquinas de cinco ejes y las perspectivas para los compradores.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?Para los ingenieros que planifican la actualización de un sistema robótico, el módulo de articulación adecuado depende de mucho más que de una sola especificación. La sincronización EtherCAT, la realimentación de posición en el lado de salida, la medición del par en tiempo real, la capacidad de par continuo y las funciones de seguridad integradas deben funcionar conjuntamente para satisfacer las exigencias de la aplicación. Al evaluar estos factores como un sistema electromecánico completo, los fabricantes pueden tomar decisiones más informadas sobre la selección e integración de los módulos de articulación, así como sobre su rendimiento a largo plazo.
 ¿Cómo reducen la velocidad y aumentan el par los reductores planetarios en equipos de automatización de alta precisión?¿Cómo reduce la velocidad y aumenta el par un reductor planetario en equipos de automatización de alta precisión? Al combinar un engranaje solar, varios engranajes planetarios y una corona dentada interna, un reductor planetario ofrece una transmisión de potencia compacta y eficiente para aplicaciones que requieren un movimiento controlado y una salida de par fiable. Desde robots industriales y maquinaria CNC hasta sistemas de montaje automatizados, elegir el reductor adecuado implica algo más que seleccionar una relación de reducción. Esta guía explica cómo funcionan los reductores planetarios, cuáles son sus principales ventajas y aplicaciones habituales, y qué aspectos prácticos deben tenerse en cuenta al seleccionarlos para ayudar a los ingenieros a identificar una solución de transmisión adecuada.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.
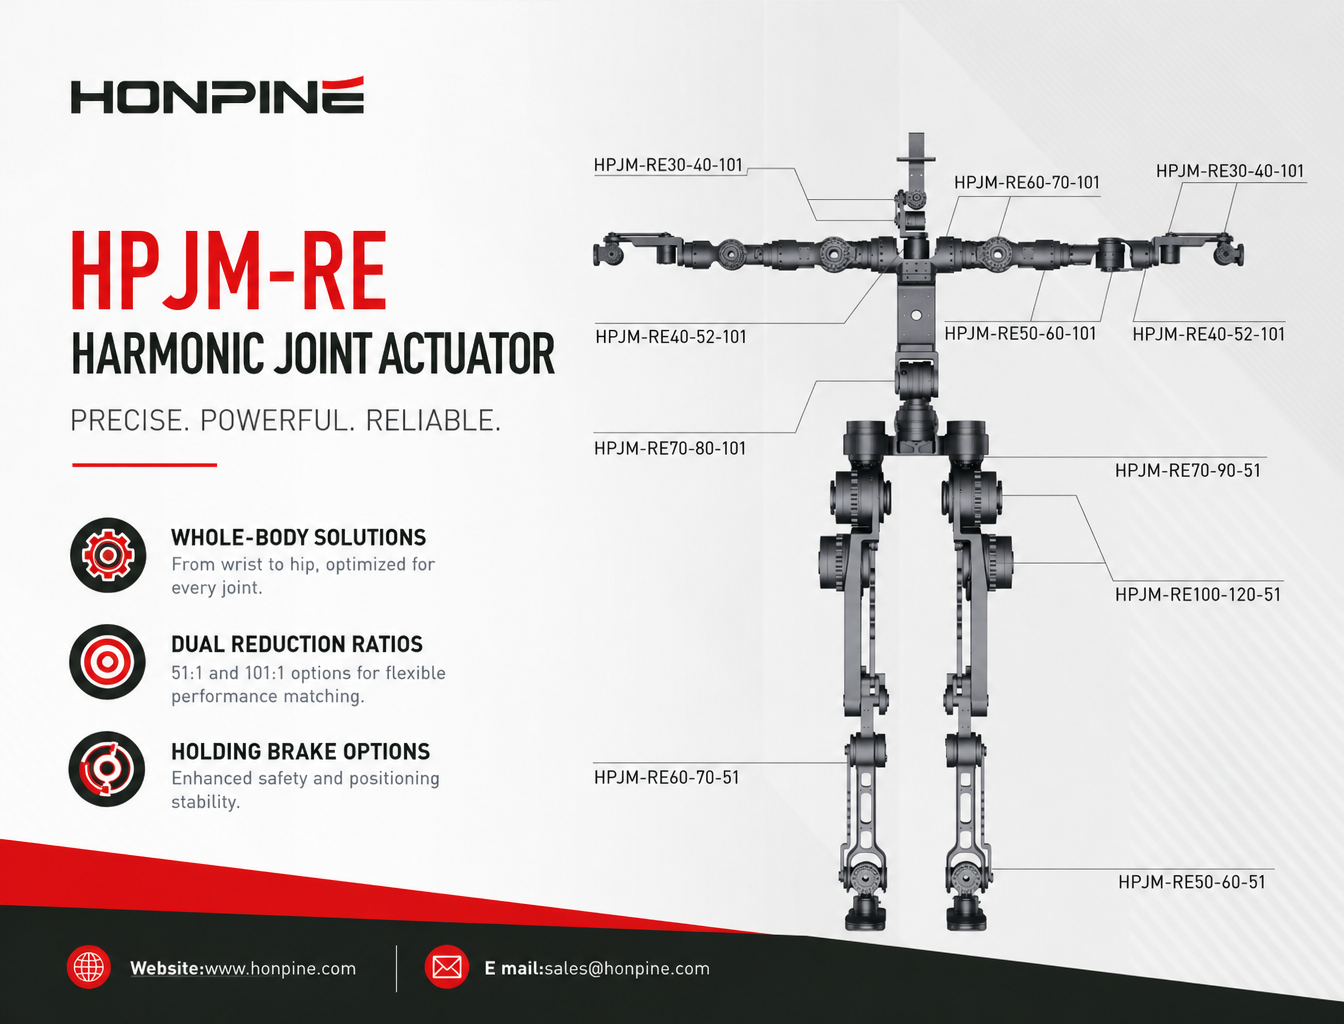
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.