¿Cómo ofrece el módulo integrado de articulación robótica HONPINE HPJM un alto par en un espacio compacto?
A medida que los robots se vuelven más compactos y sofisticados, los fabricantes de robots se enfrentan a un reto de ingeniería común: ¿cómo pueden obtener un mayor par de salida sin aumentar el espacio de instalación que ocupa cada articulación?
El módulo integrado de articulación robótica HPJM de HONPINE aborda este reto mediante una combinación de integración mecánica compacta, un recorrido optimizado de los cables y estructuras de instalación que aprovechan el espacio. En lugar de centrarse únicamente en reducir las dimensiones externas del módulo, los ingenieros pueden optimizar el conjunto completo de la articulación, incluidos sus componentes internos, conexiones eléctricas, interfaces de montaje y disposición de varias articulaciones.
Este artículo explica tres métodos clave para obtener un par elevado en un espacio compacto con el módulo integrado de articulación robótica HONPINE.
1. Optimizar el módulo: aprovechar sus características integradas para reducir los requisitos de espacio
El hardware, la estructura mecánica y la arquitectura eléctrica del módulo sientan las bases para optimizar el espacio. Estas características deben tenerse en cuenta durante la selección inicial, ya que determinan el espacio mínimo de instalación.
Elegir un módulo integrado de articulación con alta densidad de par
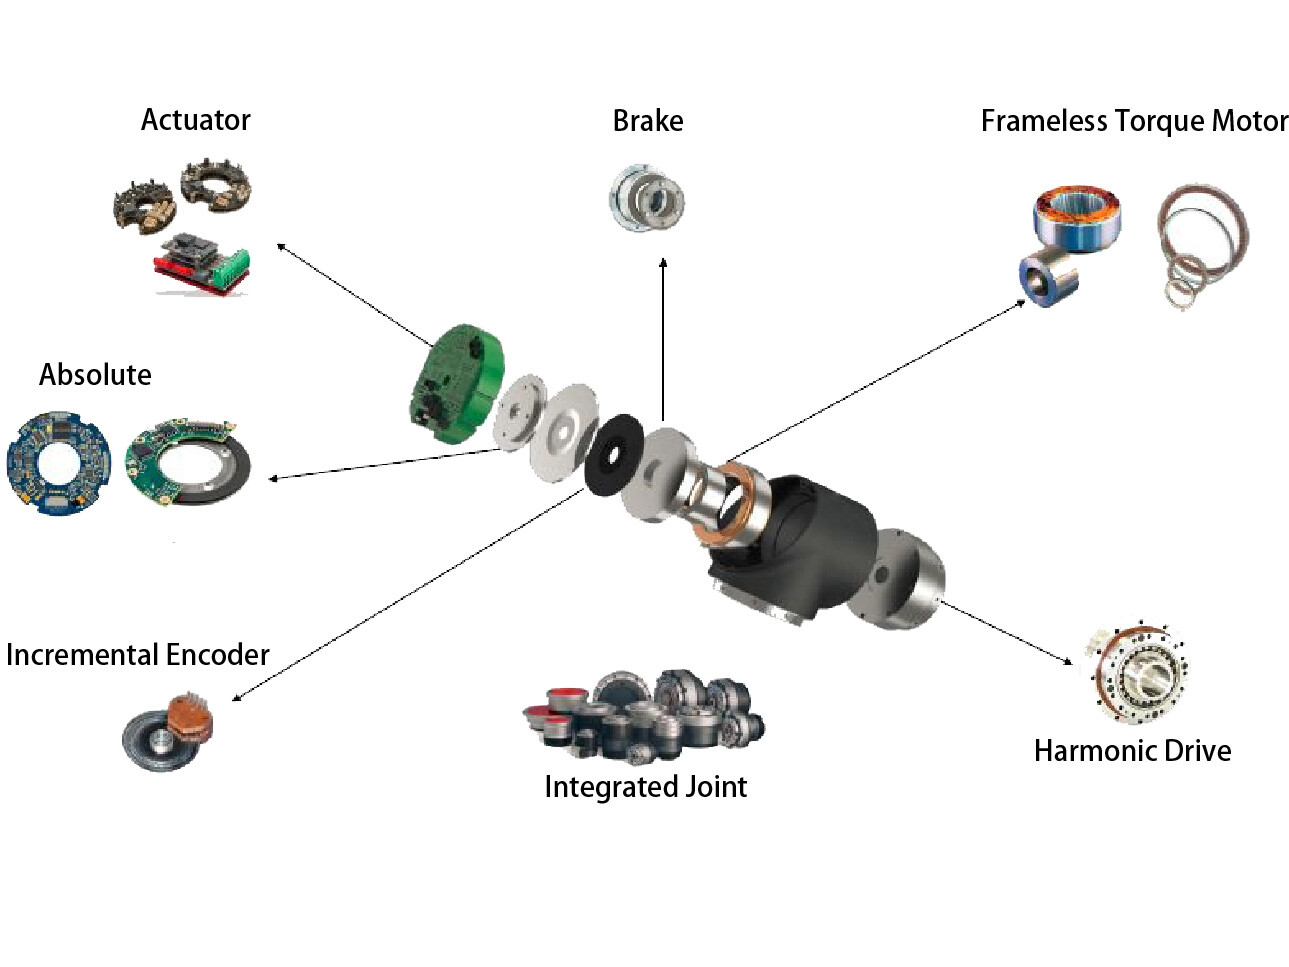
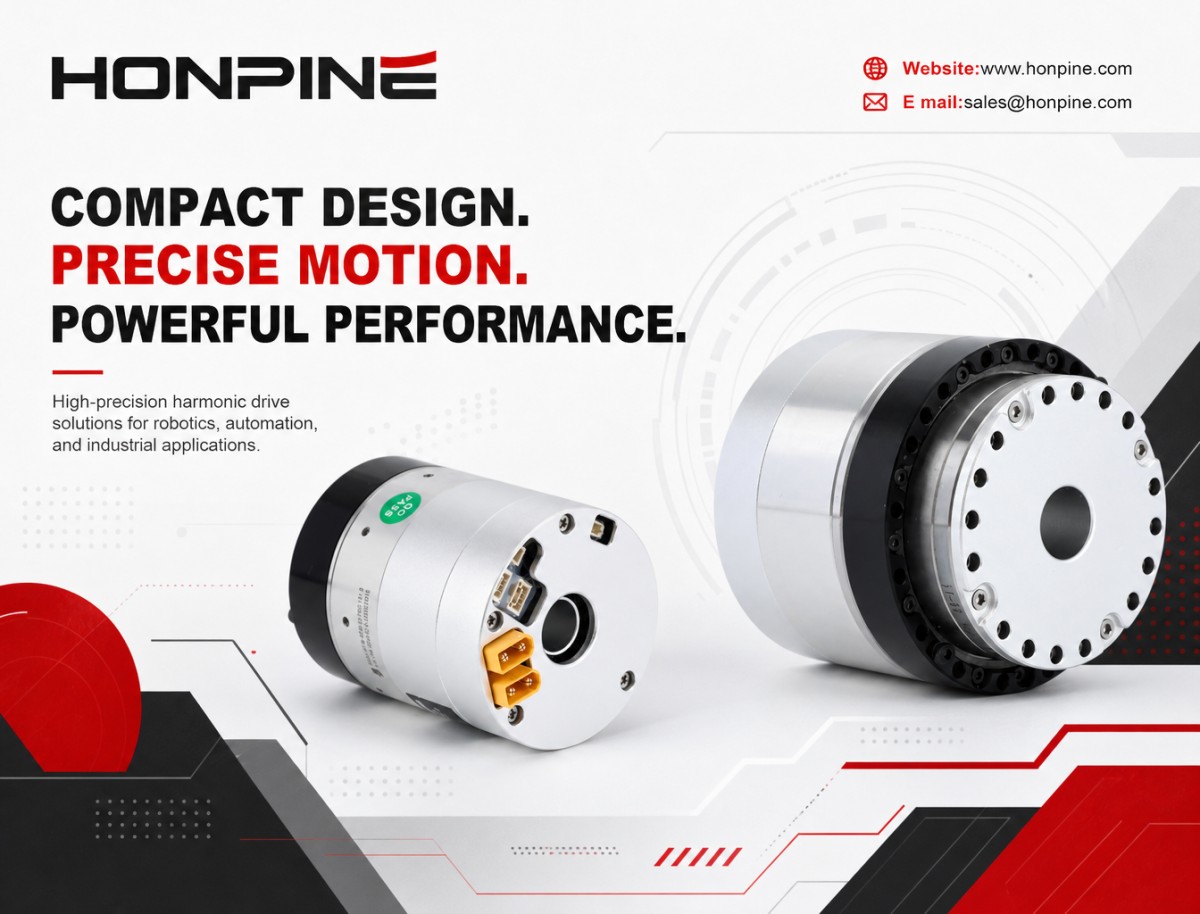
El módulo HPJM integra en una sola carcasa la placa de servoaccionamiento FOC, el motor de par sin marco, el encoder de alta precisión, el reductor armónico y el rodamiento de rodillos cruzados.
En comparación con una configuración distribuida convencional compuesta por un servomotor, un accionamiento externo y un reductor independiente, este diseño integrado elimina la necesidad de una carcasa externa para el accionamiento, soportes de montaje adicionales y acoplamientos de conexión. También reduce los espacios de instalación y los requisitos de alineación entre componentes separados, lo que ayuda a minimizar el espacio total que ocupa el conjunto de la articulación.
Consejo de selección: primero, asegúrese de que el módulo elegido cumpla los requisitos de par nominal continuo y par máximo. Después, considere un modelo de menor diámetro exterior si la aplicación lo permite. Evite elegir un módulo innecesariamente grande solo para disponer de un margen de par excesivo. Consulte las tablas de especificaciones del producto y compare modelos con un par de salida similar. Una relación de reducción mayor puede permitir que un módulo de menor diámetro alcance el mismo par de salida, siempre que también sean adecuados la velocidad de entrada, el rendimiento, el comportamiento térmico y las demás condiciones de funcionamiento.
Aprovechar el diseño de eje hueco para el tendido interno de cables
El módulo cuenta con un amplio orificio central que permite pasar los cables de alimentación y comunicación directamente a través de la articulación.
En lugar de tender los cables por el exterior de la articulación, los diseñadores pueden guiarlos por el centro hueco. Esto ayuda a evitar que los bucles de cable y los conectores externos aumenten las dimensiones radiales del conjunto.
En brazos robóticos y extremidades de robots humanoides con varias articulaciones conectadas en serie, los cables pueden pasar por los conductos internos de articulaciones sucesivas. Esto reduce la necesidad de canales externos para cables y cubiertas protectoras, y permite una estructura general más compacta.
Equilibrar la configuración del encoder con los requisitos de espacio
La elección de la configuración del encoder afecta tanto a la funcionalidad del módulo como al espacio que requieren los componentes periféricos.
Versión con doble encoder (2E): el módulo incluye un encoder de realimentación en el lado de salida y no requiere una batería externa de respaldo multiturno de 3.6 V. Esto puede eliminar el espacio necesario para un compartimento de batería independiente y su soporte de montaje. Sin embargo, la información de posición multiturno no se conserva tras un corte de alimentación, por lo que el sistema podría tener que realizar un procedimiento de búsqueda de origen cuando se restablezca la alimentación.
Versión con encoder único: si la configuración seleccionada requiere una batería de respaldo multiturno, el diseño general del robot debe reservar espacio para la batería y su estructura de montaje. Esta opción puede ser adecuada para aplicaciones que requieren conservar la posición multiturno tras un corte de alimentación y disponen de suficiente espacio de instalación.
En aplicaciones con limitaciones de espacio, la versión con doble encoder puede ayudar a reducir el número de componentes periféricos. No obstante, la elección final también debe tener en cuenta los requisitos de conservación de posición y la estrategia de control del robot.
Seleccionar un freno solo cuando la aplicación lo requiera
El módulo está disponible en configuraciones con freno y sin freno.
Si la estructura mecánica del robot incorpora un mecanismo de bloqueo independiente, o si la articulación no necesita soportar una carga gravitatoria significativa cuando se desconecta la alimentación, puede considerarse una versión sin freno. Esto puede reducir la longitud axial del módulo y simplificar la estructura de instalación.
Si la articulación debe mantener su posición cuando se desconecta la alimentación, por lo general es más adecuada una versión con freno. Antes de elegirla, deben evaluarse el par de retención necesario y las condiciones de seguridad.
2. Optimizar el recorrido de los cables: reducir las salientes externas mediante una mejor disposición del cableado y los conectores
Un tendido deficiente de los cables puede generar salientes innecesarias alrededor de los conectores y las curvas de los cables, consumiendo espacio de instalación tanto radial como axial. Este es un aspecto que se pasa fácilmente por alto en el diseño de robots compactos.
Para consultar las dimensiones detalladas de los conectores y los requisitos de cableado, véanse el capítulo 4, Interfaces eléctricas, y el capítulo 7, Tendido de cables, del manual del producto.
Priorizar los conectores montados en la placa trasera para eliminar las placas adaptadoras
Todos los modelos HPJM integran directamente en la tapa trasera del motor las interfaces de comunicación, alimentación y batería mediante conectores montados en placa. Este diseño no requiere una PCB adaptadora externa adicional, por lo que elimina el grosor de la placa adaptadora y el espacio necesario para sus soportes de montaje.
Selección de conectores:
Para módulos de 80–110 mm y de menor tamaño, pueden utilizarse conectores compactos de la serie XKB X1002, con un paso de 1 mm.
Los módulos de mayor tamaño utilizan conectores compactos MOLEX. En comparación con los conectores XT60 o los conectores circulares industriales de mayor tamaño, estos conectores más pequeños pueden ayudar a reducir la saliente axial detrás de la tapa del motor.
El tipo de conector debe elegirse según el modelo del módulo, los requisitos de corriente y las especificaciones de interfaz indicadas en el manual del producto.
Controlar la dirección de los cables y el espacio libre de los conectores
Las tablas de especificaciones de cables del manual del producto indican las alturas de espacio libre necesarias para cada interfaz. Al diseñar la cavidad interna de la carcasa del robot, respete estos espacios especificados en lugar de aumentar innecesariamente las dimensiones de la carcasa.
En los cables de comunicación EtherCAT y CAN, los conectores se desconectan en dirección perpendicular a la tapa trasera. Después de conectarlos, tienda los cables a lo largo de la cavidad interna de la carcasa y deje espacio suficiente para que puedan curvarse. Evite que los cables se doblen o sobresalgan radialmente hacia fuera, ya que esto puede aumentar el diámetro total de la articulación.
Selección del conector de alimentación:
Para el módulo compacto de 30–40 mm, puede utilizarse un conector de 2 pines con un paso de 1.25 mm en lugar de un conector XT30 para reducir la saliente de la interfaz de alimentación. Esto resulta especialmente útil cuando el espacio de instalación es muy limitado.
En los módulos de mayor potencia, puede seleccionarse el conector de alimentación XT30UPB-M cuando así lo exijan las especificaciones eléctricas.
Optimizar la topología de red de varios módulos para reducir el cableado redundante
En brazos robóticos y extremidades de robots humanoides con varias articulaciones, la topología de red influye directamente en la cantidad de cables y el espacio de instalación.
Comunicación EtherCAT: utilice una conexión en cadena, conectando los puertos IN y OUT de forma secuencial. El controlador principal solo necesita un cable de red hasta el primer módulo de articulación; para conectar los módulos adyacentes se utilizan cables cortos. Así se evita tender un cable de red independiente desde cada articulación hasta el controlador.
Comunicación CAN: también puede utilizarse una conexión de bus en cadena o en serie. No es necesario tender un cable individual desde cada articulación hasta el controlador principal.
Alimentación: por lo general, es preferible conectar la alimentación directamente a cada articulación cuando la fiabilidad y la estabilidad de tensión son prioritarias. También puede considerarse una topología en árbol, según la arquitectura eléctrica. Utilice con precaución la alimentación en cadena: aunque puede reducir la cantidad de cables, es necesario evaluar cuidadosamente la caída de tensión y la distribución de corriente. Es más adecuada para módulos de menor potencia, siempre que lo permitan los requisitos de cableado y alimentación.
En las articulaciones de mayor potencia, las conexiones de alimentación individuales pueden requerir más cables, pero permiten controlar mejor la caída de tensión y la distribución de potencia.
Tender los cables por el eje hueco para eliminar los canales externos
Los cables de alimentación, CAN y EtherCAT pueden pasar por el orificio hueco de la articulación, manteniéndose dentro de la estructura mecánica.
Esto reduce la necesidad de canales externos para cables y cubiertas protectoras. Así, la carcasa externa puede ajustarse más al diámetro del motor del módulo, sin requerir espacio radial adicional para los cables expuestos.
Precauciones importantes de cableado:
Los cables no deben quedar tensos. Debe dejarse suficiente holgura para permitir todo el rango de giro de la articulación. Incluso en los límites mecánicos del recorrido, los cables no deben ejercer una tensión excesiva sobre los conectores.
También debe evitarse que objetos extraños, bridas salientes y otros componentes presionen u obstruyan la pared interior del orificio hueco.
3. Optimizar la estructura de montaje: minimizar los espacios de instalación mecánica
Aunque el módulo de articulación sea compacto, una estructura de montaje poco eficiente puede aumentar las dimensiones generales del robot. Optimizar los elementos de posicionamiento, la disposición de los elementos de fijación y las interfaces entre articulaciones adyacentes ayuda a eliminar el espacio de montaje innecesario.
Utilizar un piloto de posicionamiento para eliminar las bridas adaptadoras intermedias
Cuando el diseño mecánico lo permita, mecanice un piloto de posicionamiento directamente en el componente estructural del lado de la carga para que coincida con la brida de salida del módulo de articulación. Esto permite conectar el componente del lado de la carga directamente al módulo y eliminar una brida adaptadora intermedia.
La brida de salida del módulo ya incorpora un elemento de posicionamiento. Al diseñar un elemento coincidente en el componente del lado de la carga, los ingenieros pueden reducir el grosor axial del conjunto y simplificar la conexión mecánica.
El ajuste de posicionamiento debe especificarse según las dimensiones reales del piloto, las tolerancias y los requisitos de montaje. Cuando corresponda, puede considerarse un ajuste H7/h7, pero no debe tratarse como un requisito universal para todas las instalaciones de articulaciones.
También deben controlarse la redondez, la planitud y el estado superficial de las superficies de acoplamiento. Cuando la aplicación lo requiera, puede utilizarse una tolerancia de planitud de 0.01 mm como objetivo de diseño. Evite aplicar pintura a las superficies de acoplamiento de precisión, ya que el grosor del revestimiento puede afectar al ajuste y a la precisión de posicionamiento.
Apretar los pernos en diagonal y utilizar alojamientos embutidos
Diseñe orificios embutidos o avellanados para los pernos en la brida de montaje del lado de la carga, de modo que las cabezas de los pernos no sobresalgan de la superficie estructural. Esto ayuda a reducir el espacio axial innecesario.
Durante el montaje, apriete los pernos en diagonal y respete el par de apriete especificado. Puede utilizarse fijador de roscas de resistencia media cuando así lo requiera la especificación de montaje.
Evite añadir arandelas o espaciadores innecesarios, ya que aumentan el número de componentes apilados y el grosor total de la instalación. Sin embargo, no deben omitirse las arandelas ni otros elementos de fijación cuando sean necesarios según el diseño o las especificaciones del fabricante de los elementos de fijación.
La articulación HPJM integra un rodamiento de rodillos cruzados que soporta cargas radiales y axiales dentro de su capacidad nominal. Cuando el rodamiento integrado puede soportar adecuadamente las cargas externas y los momentos de vuelco de la aplicación, por lo general no se necesita un rodamiento de apoyo externo adicional.
Añadir un rodamiento adicional sin una necesidad estructural clara puede aumentar las dimensiones axiales y radiales. También puede generar un montaje hiperestático, lo que podría provocar vibraciones, ruidos anormales, desgaste prematuro o una reducción de la vida útil.
Antes de decidir si se necesita un apoyo adicional, compruebe siempre la capacidad de carga externa y la disposición de montaje frente a las especificaciones técnicas del módulo.
Mantener la carcasa cerca de la superficie de montaje
La tapa trasera del módulo de articulación debe colocarse lo más cerca posible de la superficie de montaje de la carcasa del robot, manteniendo el espacio mínimo necesario para los conectores, la instalación de los cables y el mantenimiento.
La carcasa externa puede diseñarse en torno al diámetro exterior del motor para crear un espacio de instalación compacto. Evite las cavidades internas sobredimensionadas y los espacios innecesariamente amplios entre la carcasa del motor y los componentes estructurales circundantes.
Este enfoque reduce el espacio desaprovechado y ayuda a mantener compacta la estructura general del robot.
Evitar errores de instalación que generen espacios innecesarios
Varios errores de montaje habituales pueden obligar a los diseñadores a aumentar la separación entre componentes, lo que desperdicia espacio de instalación.
Entre ellos se incluyen depender únicamente del contacto entre superficies planas sin un piloto de posicionamiento, utilizar un elemento de posicionamiento con profundidad insuficiente y dejar rebabas de mecanizado o salientes en las superficies de acoplamiento.
Cuando la estructura de posicionamiento es inadecuada, puede ser necesario aumentar la separación de instalación para evitar interferencias. Esto no solo aumenta las dimensiones generales, sino que también puede comprometer la uniformidad del montaje.
Antes de la instalación, elimine las rebabas y los residuos de mecanizado de la brida del lado de la carga. Limpie a fondo todas las superficies de acoplamiento para garantizar que los componentes encajen correctamente.
Disponer varias articulaciones en una configuración compacta en serie
En estructuras con varias articulaciones, como los brazos y las piernas de robots humanoides, una disposición compacta en serie puede ayudar a reducir la longitud total de la extremidad.
Cuando la interfaz mecánica lo permita, conecte directamente la brida de salida de una articulación a la tapa trasera o a la interfaz de montaje de la siguiente. Elimine los espaciadores y las estructuras adaptadoras intermedias innecesarias, manteniendo el espacio mínimo necesario para la curvatura de los cables y el montaje.
Si los orificios huecos de los módulos conectados están alineados, los cables pueden pasar por articulaciones sucesivas a través del recorrido interno. Esto reduce el tendido externo de cables y ayuda a conseguir una estructura general de la extremidad más compacta.
Conclusión
Obtener un par elevado en un espacio compacto no consiste simplemente en elegir un módulo de articulación robótica más pequeño. Requiere optimizar de forma coordinada la arquitectura interna del módulo, la configuración del encoder y el freno, la selección de conectores, el tendido de cables, las interfaces de montaje y la disposición de varias articulaciones.
El módulo integrado de articulación robótica HPJM de HONPINE reúne componentes clave de control de movimiento en una carcasa compacta. Al aprovechar plenamente su estructura integrada y su diseño de eje hueco, y optimizar la disposición mecánica y eléctrica circundante, los fabricantes de robots pueden reducir el espacio de instalación innecesario y, al mismo tiempo, cumplir sus requisitos de par y control de movimiento.
En robots humanoides, brazos robóticos y otros sistemas con varias articulaciones, la optimización eficaz del espacio comienza en la etapa de selección del módulo y continúa durante todo el proceso de diseño mecánico y eléctrico.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
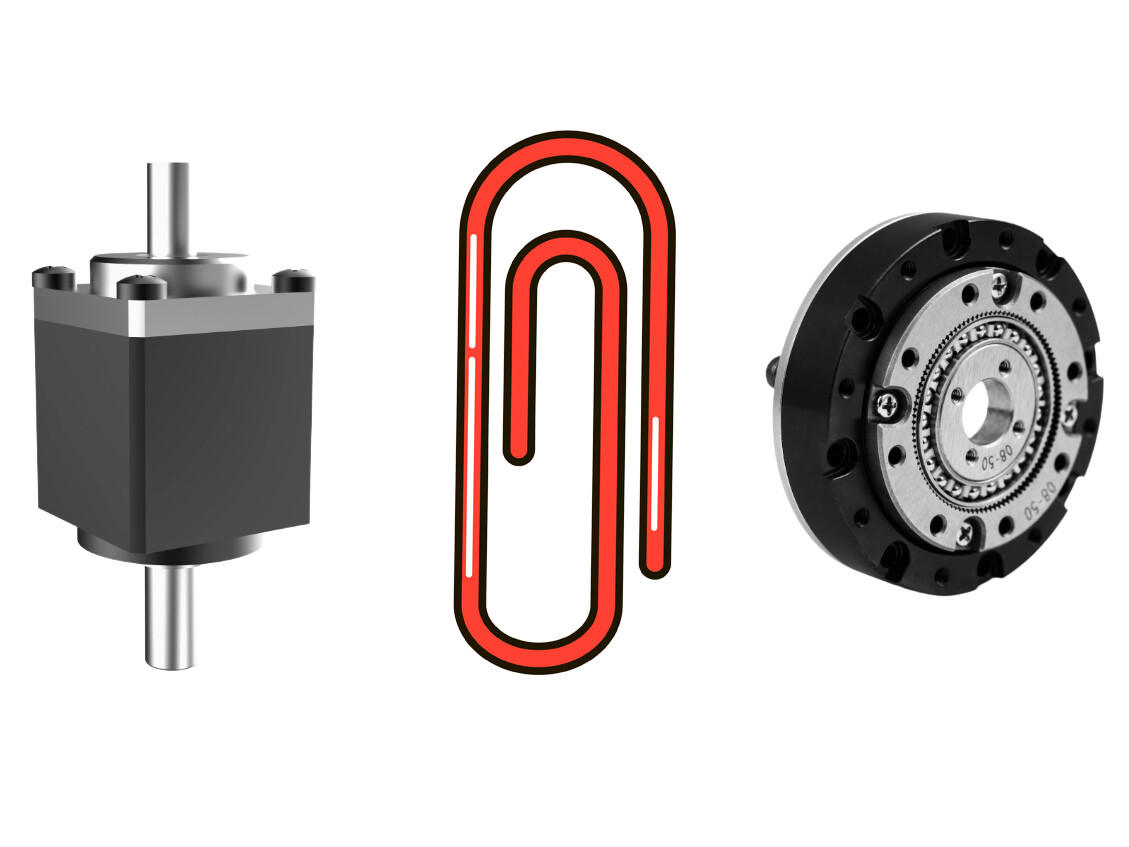
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Máquina herramienta austriaca destacará en la novena CIIE junto con medidas aduanerasEl fabricante austriaco de máquinas herramienta WFL exhibirá su centro de torneado y fresado M35-G en la novena CIIE. Descubra la máquina y las medidas aduaneras que respaldan a los expositores.
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.
 ¿Cómo ofrece el módulo integrado de articulación robótica HONPINE HPJM un alto par en un espacio compacto?Descubra cómo optimizar el espacio de instalación y lograr una alta densidad de par en las articulaciones robóticas. Este artículo explica cómo el módulo integrado de articulación robótica HONPINE HPJM utiliza componentes integrados, cableado a través de un eje hueco, conectores eléctricos compactos y estructuras de montaje mecánico optimizadas para reducir el espacio innecesario en robots humanoides y brazos robóticos.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.
 ¿Cómo ofrece el módulo integrado de articulación robótica HONPINE HPJM un alto par en un espacio compacto?Descubra cómo optimizar el espacio de instalación y lograr una alta densidad de par en las articulaciones robóticas. Este artículo explica cómo el módulo integrado de articulación robótica HONPINE HPJM utiliza componentes integrados, cableado a través de un eje hueco, conectores eléctricos compactos y estructuras de montaje mecánico optimizadas para reducir el espacio innecesario en robots humanoides y brazos robóticos.
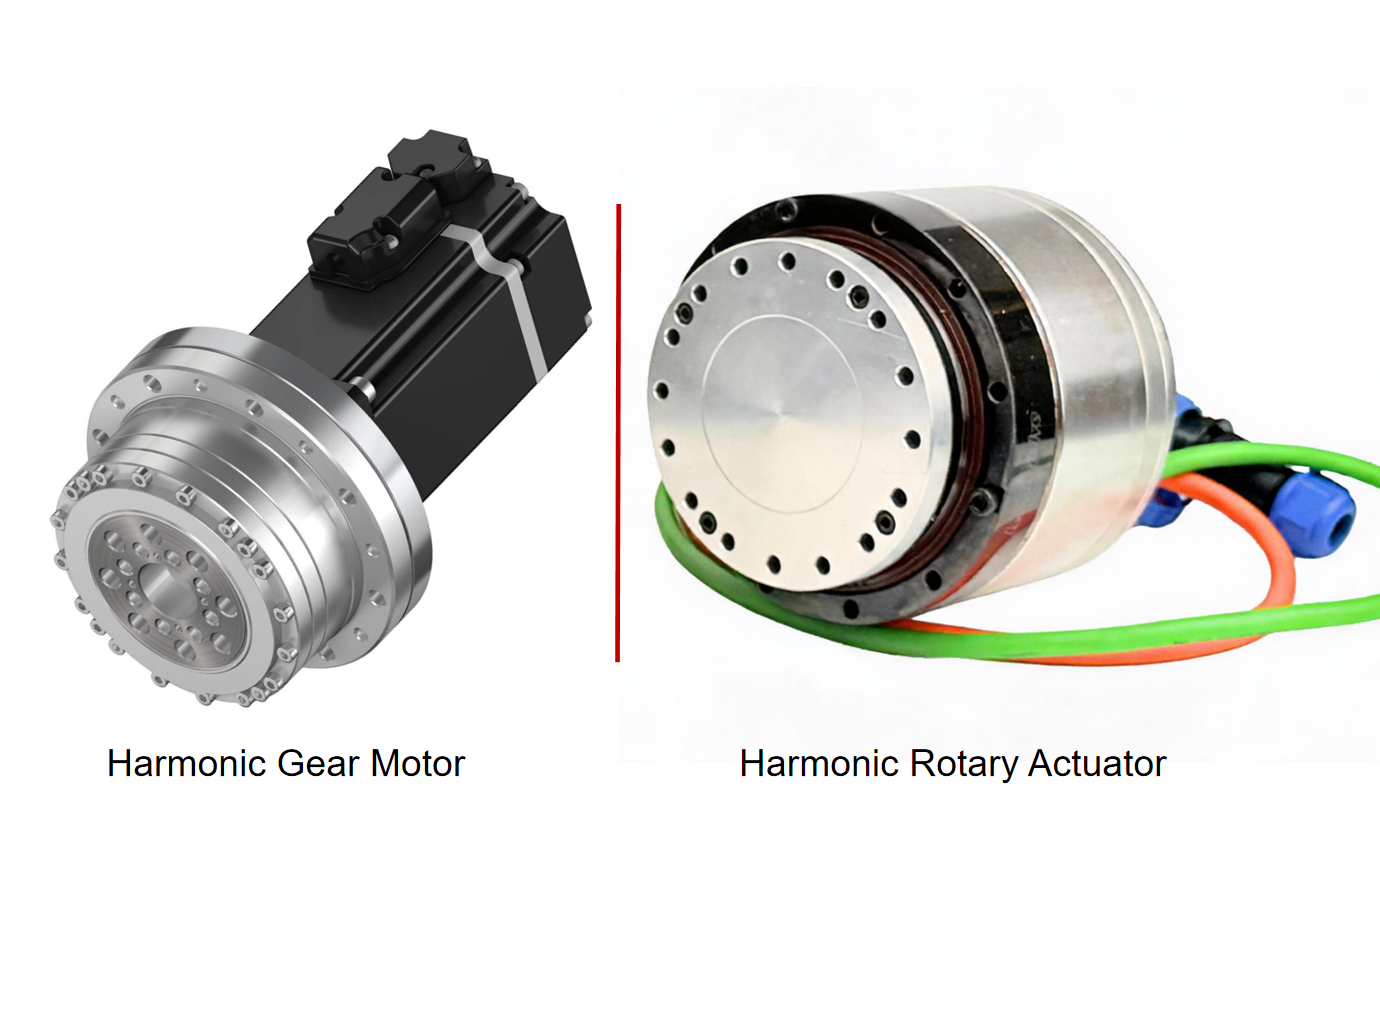
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.