










Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?
En robótica y automatización industrial,los motorreductores armónicosylos actuadores armónicosson productos de movimiento de precisión muy utilizados. Ambos suelen incorporar tecnología de transmisión armónica y ofrecen ventajas como estructuras compactas, altas relaciones de reducción, bajo juego y transmisión precisa del movimiento. Se utilizan ampliamente en articulaciones robóticas, mecanismos rotativos de precisión y equipos automatizados.
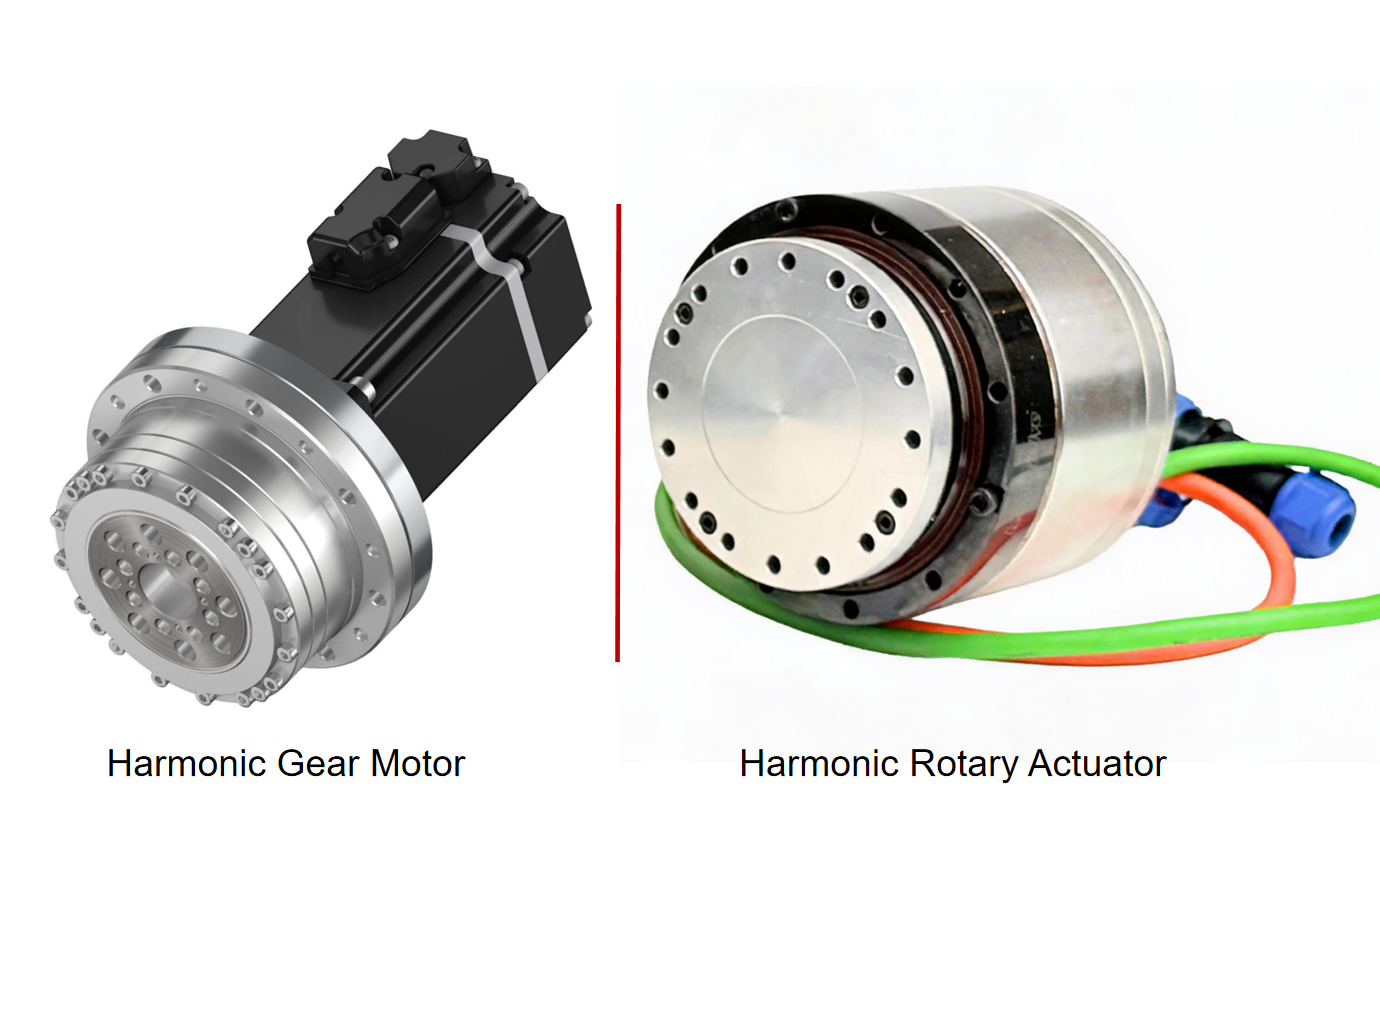
Sin embargo, en el mercado no existe una distinción universalmente estandarizada entre estos dos nombres de producto. Distintos fabricantes pueden utilizarmotorreductor armónicoyactuador armónicopara describir productos con configuraciones similares o incluso parcialmente coincidentes. Algunos motorreductores armónicos integran encoders, frenos, sensores e incluso servodrives, mientras que ciertos actuadores armónicos pueden utilizar configuraciones relativamente básicas de motor y reductor.
Por lo tanto, estos términos no deben considerarse dos categorías de productos completamente independientes.
Entonces, ¿cuáles son las diferencias entre un motorreductor armónico y un actuador armónico? Para comprender mejor las características de cada uno, este artículo los compara desde las perspectivas del diseño del producto, el nivel de integración, las funciones de control, la instalación, la puesta en marcha y los requisitos de aplicación, con el fin de ayudar a los fabricantes de equipos a seleccionar la solución de movimiento adecuada.
1. ¿Qué es un motorreductor armónico?
Un motorreductor armónico es un producto de accionamiento de precisión que utiliza tecnología de transmisión armónica para reducir la velocidad y transmitir el par. Su principio básico de funcionamiento consiste en que un motor proporciona la potencia de entrada, mientras que un reductor armónico disminuye la velocidad de giro y aumenta el par de salida para satisfacer los requisitos de movimiento de la maquinaria de precisión.
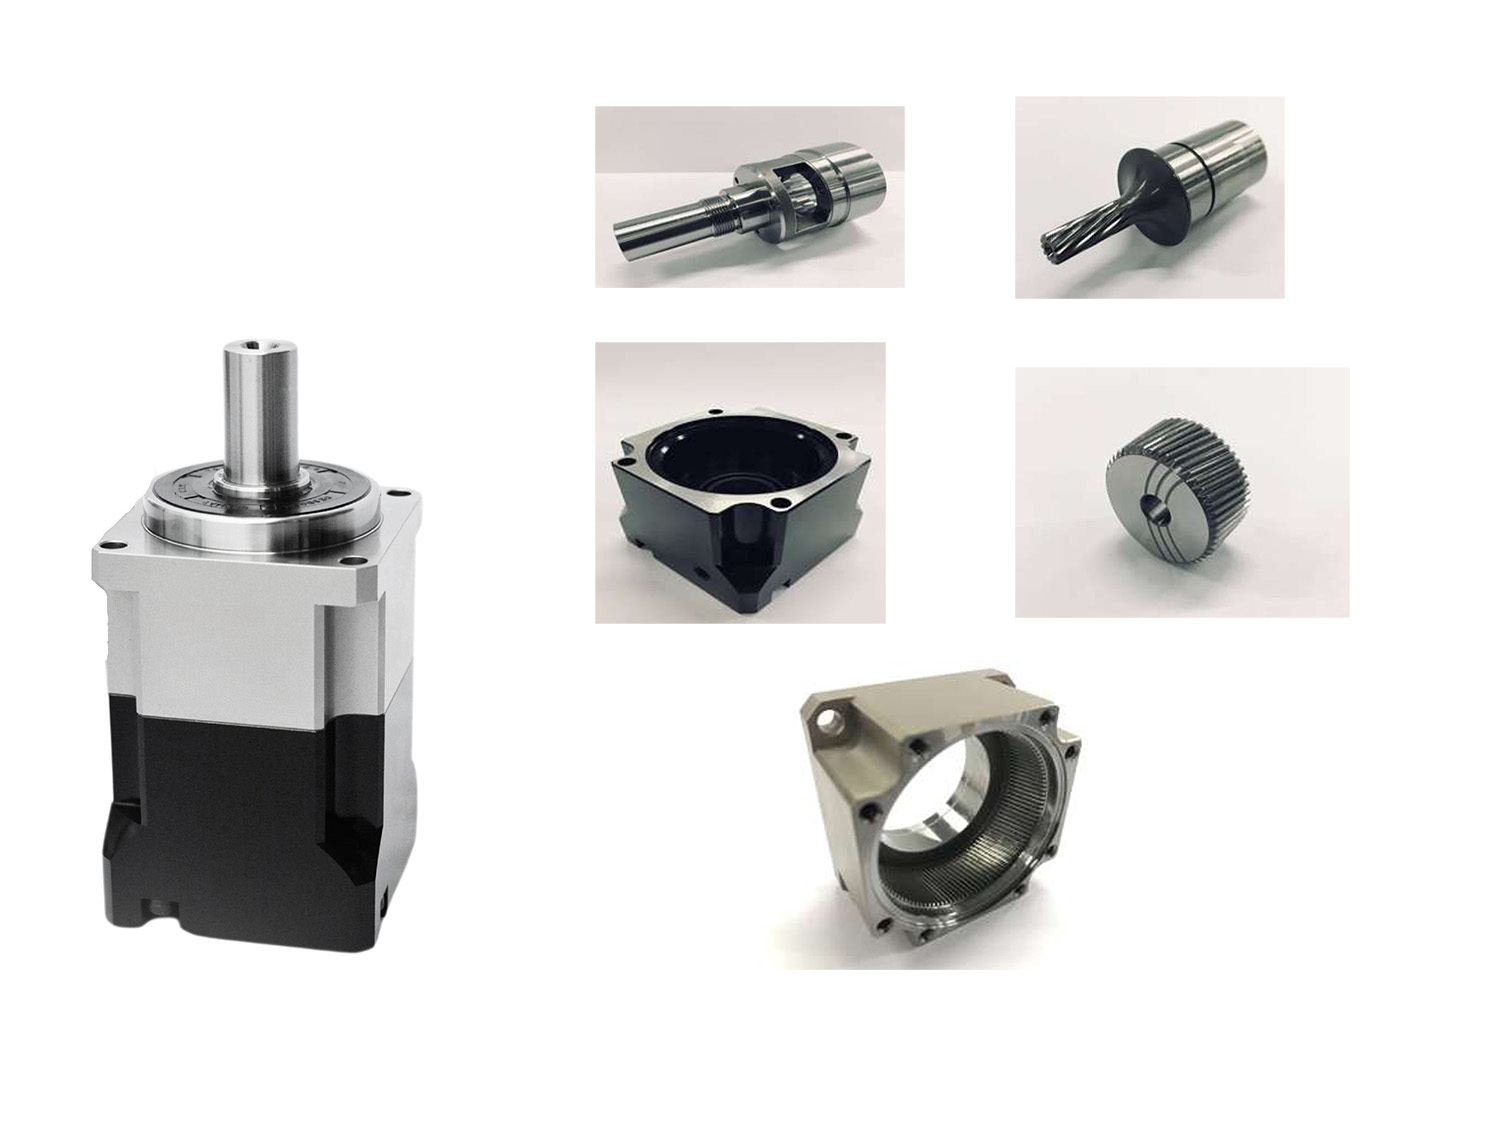
Desde la perspectiva del diseño del producto, un motorreductor armónico se centra principalmente en la coordinación entre el motor y el sistema de transmisión armónica. Según el diseño del fabricante, puede ser un conjunto de accionamiento relativamente básico formado por un motor y un reductor, o una unidad altamente integrada equipada con encoders, frenos, sensores y electrónica de accionamiento.
1.1 Componentes principales de un motorreductor armónico
Un motorreductor armónico típico puede incluir varios componentes. El motor, que puede ser un servomotor, un motor de CC sin escobillas o un motor de par sin bastidor, proporciona la potencia de rotación. El reductor armónico utiliza una corona flexible, una corona circular rígida y un generador de ondas para conseguir una alta relación de reducción y una transmisión precisa del movimiento. El eje o la brida de salida transmite el par reducido al equipo accionado, mientras que la carcasa proporciona soporte estructural y protección mecánica.
Según la configuración del producto, también pueden integrarse en el sistema componentes adicionales como encoders, frenos, sensores y servodrives.
1.2 ¿Cómo funciona un motorreductor armónico?
El principio de transmisión fundamental de un motorreductor armónico se basa en la tecnología de transmisión armónica. Cuando el motor hace girar el generador de ondas, la corona flexible experimenta una deformación elástica controlada y engrana con la corona circular rígida. Como la corona flexible y la corona circular rígida tienen distinto número de dientes, su movimiento relativo reduce la velocidad de giro.
Mediante este mecanismo, un motorreductor armónico puede conseguir una alta relación de reducción y aumentar el par de salida con una estructura compacta. Cuando se integran componentes adicionales como encoders, frenos y servodrives, el producto también puede ofrecer funciones más completas de realimentación de posición, control del movimiento y frenado.
1.3 Aplicaciones típicas de los motorreductores armónicos
Los motorreductores armónicos se utilizan habitualmente en aplicaciones que requieren movimiento rotativo preciso y estructuras de transmisión compactas, como robots industriales, robots colaborativos, equipos de ensamblaje automatizado, maquinaria CNC, sistemas de inspección óptica, equipos médicos y sistemas de automatización de semiconductores. En función de su configuración mecánica y sus capacidades de control, pueden adaptarse a distintos requisitos de movimiento en maquinaria industrial y sistemas robóticos.
2. ¿Qué es un actuador armónico?
Un actuador armónico es una unidad integrada de ejecución del movimiento basada en la tecnología de transmisión armónica. En lugar de centrarse únicamente en la transmisión de potencia, está diseñado para realizar tareas de movimiento específicas mediante el funcionamiento coordinado de componentes mecánicos, eléctricos y de realimentación.
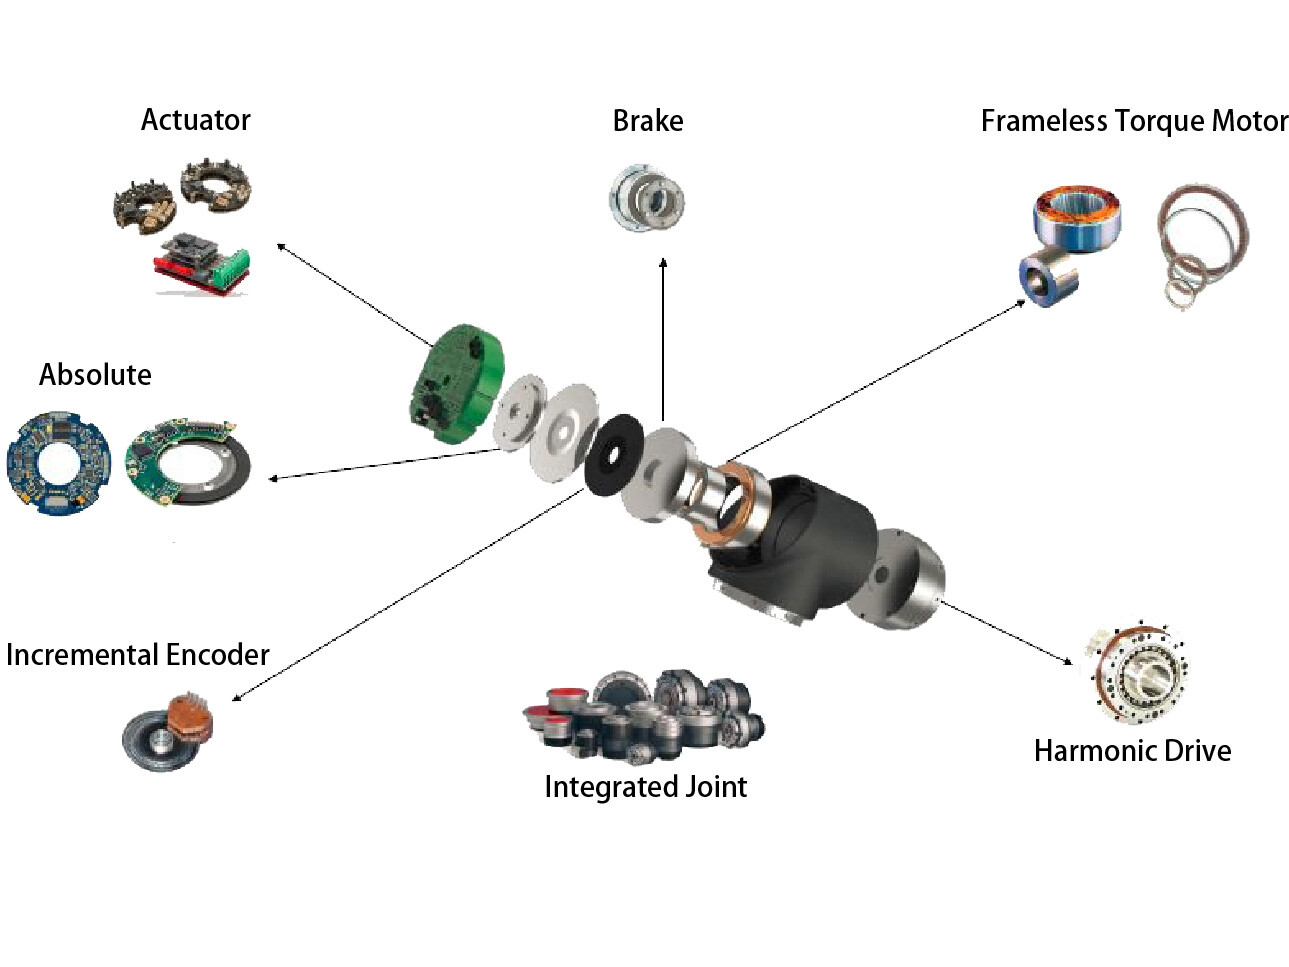
Además del motor y el reductor armónico, un actuador armónico puede integrar un rodamiento de salida, un encoder, un freno, un sensor de par y un servodrive, según la aplicación prevista. Su diseño se centra en proporcionar el movimiento de salida, la realimentación de posición, la capacidad de frenado y la integración del sistema necesarios en una unidad compacta.
2.1 Componentes principales de un actuador armónico
Un actuador armónico típico puede incorporar varios componentes funcionales. Un motor de par sin bastidor proporciona la potencia motriz y permite una integración compacta con el reductor armónico. El reductor armónico ofrece altas relaciones de reducción y una transmisión precisa del par, mientras que los encoders supervisan la posición y la velocidad del lado del motor o del lado de salida. Cuando la aplicación lo requiere, un freno puede proporcionar sujeción mecánica o frenado, y un rodamiento de salida soporta la carga y admite las cargas axiales, radiales y de momento especificadas.
En aplicaciones que requieren una realimentación más avanzada, un sensor de par puede medir el par de salida y facilitar estrategias de control de fuerza o movimiento adaptable. Según el diseño del producto, el servodrive puede instalarse externamente o integrarse en el actuador.
No todos los actuadores armónicos incluyen todos estos componentes. La configuración real depende del diseño del fabricante y de los requisitos funcionales de la aplicación.
2.2 ¿Cómo funciona un actuador armónico?
Un actuador armónico utiliza el motor para accionar el reductor armónico, reduciendo la velocidad de giro y aumentando el par de salida. Sin embargo, su diseño presta mayor atención al funcionamiento coordinado de todo el sistema de ejecución.
Por ejemplo, un actuador equipado con encoders dobles puede supervisar de forma independiente las posiciones del lado del motor y del lado de salida. El sistema de control puede utilizar estas señales de realimentación para supervisar el movimiento real de salida y aplicar estrategias de detección y compensación de errores de posición.
Si también se integra un sensor de par, el actuador puede medir los cambios del par de salida y proporcionar realimentación para el control de fuerza, el control de impedancia y el movimiento adaptable. Por lo tanto, el valor de un actuador armónico va más allá de la transmisión de potencia e incluye funciones integradas de ejecución del movimiento y realimentación.
2.3 Aplicaciones típicas de los actuadores armónicos
Los actuadores armónicos son adecuados para equipos que requieren estructuras compactas, posicionamiento preciso y control integrado del movimiento. Entre las aplicaciones típicas se incluyen robots industriales, robots colaborativos, robots humanoides, robots exoesqueléticos, robots médicos, mesas giratorias de precisión, equipos de automatización de semiconductores y sistemas de posicionamiento y ensamblaje de alta precisión.
3. Motorreductor armónico frente a actuador armónico: seis diferencias clave
Dado que los nombres de ambos productos se solapan en el mercado, no es correcto suponer que un motorreductor armónico no puede incluir encoders, frenos o servodrives, ni que todos los actuadores armónicos deban integrar esos componentes. Sin embargo, al comparar sus enfoques de diseño y prioridades funcionales, pueden identificarse varias diferencias clave.
3.1 Enfoque del diseño del producto
Un motorreductor armónico hace hincapié principalmente en la combinación del motor y el sistema de transmisión armónica. Su objetivo principal es proporcionar transmisión de potencia, reducción de velocidad y multiplicación del par mediante tecnología de transmisión armónica.
Un actuador armónico presta mayor atención a la ejecución completa del movimiento. Además de la transmisión de potencia, su diseño puede contemplar la realimentación de posición, el frenado, el soporte de la carga, la detección y el control del movimiento.
La diferencia clave radica en las prioridades de diseño del producto, no en la presencia o ausencia de un componente concreto.
3.2 Nivel de integración del sistema
Los motorreductores armónicos están disponibles con distintos niveles de integración. Algunos productos constan principalmente de un motor y un reductor armónico, lo que permite a los fabricantes de equipos seleccionar componentes adicionales según los requisitos de su sistema. Otros modelos pueden integrar encoders, frenos, sensores y servodrives en una unidad compacta.
Por lo general, los actuadores armónicos hacen mayor hincapié en la integración global del sistema y combinan en un solo conjunto más componentes necesarios para la ejecución del movimiento. Este enfoque puede reducir el número de componentes externos y simplificar la integración mecánica y eléctrica para los fabricantes de equipos.
3.3 Funciones de realimentación y control
La realimentación de posición y el control del movimiento son importantes para los equipos de precisión. Un motorreductor armónico puede configurarse con distintos tipos de encoders y servodrives según la aplicación; sus capacidades de realimentación dependen de la configuración real del producto.
Por lo general, un actuador armónico hace mayor hincapié en disponer de capacidades de realimentación completas. Por ejemplo, los encoders dobles pueden supervisar de forma independiente las posiciones del lado del motor y del lado de salida, mientras que un sensor de par integrado puede medir el par real de salida y proporcionar realimentación para aplicaciones de control de fuerza y movimiento adaptable.
En aplicaciones que requieren un control del movimiento más avanzado y varias señales de realimentación, un actuador equipado con los componentes de detección adecuados puede ser una solución más apropiada.
3.4 Instalación y puesta en marcha
Al construir un sistema de accionamiento en torno a un motorreductor armónico, los fabricantes de equipos pueden tener que seleccionar y configurar componentes externos, completar las conexiones mecánicas, organizar el cableado eléctrico, configurar las interfaces de los encoders y ajustar los parámetros del servo según el diseño del producto.
Un actuador armónico altamente integrado puede reducir parte de estas tareas, ya que varios componentes mecánicos y eléctricos están montados de antemano en la unidad. Esto puede simplificar la instalación y reducir la cantidad de cableado externo y montaje mecánico.
No obstante, un actuador integrado sigue requiriendo una puesta en marcha a nivel de sistema, que incluye la configuración de la comunicación, el ajuste de los parámetros de control, la instalación mecánica y las pruebas de movimiento.
3.5 Flexibilidad en el diseño del sistema
Los motorreductores armónicos pueden ofrecer flexibilidad en la configuración del sistema. Los fabricantes que ya disponen de plataformas de control de servos pueden preferir seleccionar sus propios servodrives, encoders y sensores para adaptarlos a la arquitectura de sus equipos existentes.
Los actuadores armónicos hacen mayor hincapié en un enfoque de diseño integrado. Para los fabricantes de equipos que desean reducir la selección y el trabajo de integración de componentes externos, un actuador altamente integrado puede ofrecer una solución más cómoda.
La elección depende de si el proyecto prioriza la flexibilidad de configuración o una unidad de ejecución del movimiento más integrada.
3.6 Consideraciones sobre costes y mantenimiento
El coste total de estas dos soluciones no debe evaluarse únicamente comparando el precio de compra de cada producto.
Al utilizar un motorreductor armónico, los fabricantes de equipos también pueden tener que contabilizar los servodrives externos, encoders, frenos, conectores, componentes de montaje y la mano de obra necesaria para la integración mecánica y eléctrica.
Un actuador armónico puede tener un precio de compra inicial más elevado debido a su diseño integrado, pero puede reducir el número de componentes externos y simplificar el montaje y la puesta en marcha. La ventaja real en costes depende de la configuración del producto, el volumen del proyecto y la arquitectura del sistema.
En cuanto al mantenimiento, los fabricantes también deben tener en cuenta la facilidad de servicio de los componentes, el diagnóstico de fallos, la disponibilidad de repuestos y el soporte técnico que ofrece el proveedor.
4. ¿Cómo elegir entre un motorreductor armónico y un actuador armónico?
En el desarrollo práctico de equipos, para seleccionar la solución adecuada es necesario evaluar la carga mecánica, los requisitos de movimiento, la arquitectura de control y las limitaciones de instalación, en lugar de basarse únicamente en el nombre del producto.
4.1 Selección según el par de salida y los requisitos de carga
El primer paso consiste en determinar el par de salida nominal requerido, el par de salida máximo y el ciclo de trabajo real. En equipos que funcionan de forma continua durante periodos prolongados, el par nominal y el rendimiento térmico son especialmente importantes. La selección no debe basarse únicamente en el par máximo.
Los fabricantes también deben tener en cuenta las cargas dinámicas durante el arranque, la aceleración, la deceleración y las paradas de emergencia para garantizar que el sistema de accionamiento elegido pueda satisfacer las condiciones reales de funcionamiento.
4.2 Consideración de la precisión de posicionamiento y los requisitos de realimentación
Para aplicaciones que requieren un control básico de posición y velocidad, la configuración del motor, el encoder y el servodrive puede seleccionarse de acuerdo con la arquitectura de control existente.
Para aplicaciones que requieren una realimentación más precisa del lado de salida, supervisión de posición o control adaptable basado en el par, puede ser más adecuado un actuador integrado equipado con encoders dobles o un sensor de par.
Es importante tener en cuenta que la resolución del encoder no equivale a la precisión real de posicionamiento de todo el sistema de transmisión. Los errores del reductor, la rigidez mecánica, las condiciones de carga, las variaciones de temperatura y los algoritmos de control pueden afectar al rendimiento final del posicionamiento.
4.3 Evaluación del espacio de instalación y los requisitos de integración
En robótica y equipos de automatización de precisión, el espacio de instalación suele ser limitado. Por lo tanto, al seleccionar el producto deben tenerse en cuenta el diámetro exterior, la longitud axial, el peso, el orificio pasante y las interfaces de montaje.
Si el equipo requiere una estructura compacta, menos conexiones externas y la integración del motor, el reductor y los componentes de realimentación, un actuador armónico altamente integrado puede ser una opción adecuada.
4.4 Comprobación de los sistemas de control y los protocolos de comunicación
La compatibilidad con la arquitectura de control existente es otro aspecto importante. Los fabricantes deben comprobar si el producto admite las interfaces de comunicación necesarias, como CAN, CANopen, EtherCAT u otros protocolos.
En los sistemas que utilizan servodrives externos, los parámetros del motor y las interfaces del encoder deben ser compatibles con el servodrive seleccionado. En el caso de actuadores integrados, los ingenieros deben confirmar los modos de control disponibles, los protocolos de comunicación, la configuración del servodrive y el acceso a los parámetros antes de finalizar la selección.
5. Soluciones HONPINE de transmisión armónica y actuadores integrados
Para los fabricantes que desarrollan sistemas robóticos y equipos automatizados, seleccionar una solución de transmisión armónica adecuada requiere algo más que comprobar la relación de reducción y el par de salida. También deben evaluarse la compatibilidad del motor, el reductor armónico, los encoders, el freno, los sensores y el sistema de control.
HONPINE está especializada en productos de transmisión de precisión y control del movimiento, y ofrece reductores armónicos, actuadores rotativos armónicos, reductores planetarios y módulos de articulación robótica para diversas aplicaciones industriales.
Para satisfacer distintos requisitos de integración y control del movimiento, HONPINE ofrece varias soluciones de transmisión armónica.
Por ejemplo, elmódulo de articulación armónica HAGde HONPINE integra un motor, un reductor armónico, encoders, un freno y los componentes de accionamiento y detección pertinentes, según su configuración. Está diseñado para satisfacer los requisitos de movimiento de precisión de las articulaciones robóticas.
Losmódulos de articulación armónica de la serie HPJMadoptan un diseño integrado y compacto que combina un motor de par sin bastidor, un reductor armónico, un freno, encoders y los componentes de detección y accionamiento correspondientes. Estos módulos son adecuados para robots humanoides, robots colaborativos y otras aplicaciones de articulaciones robóticas.
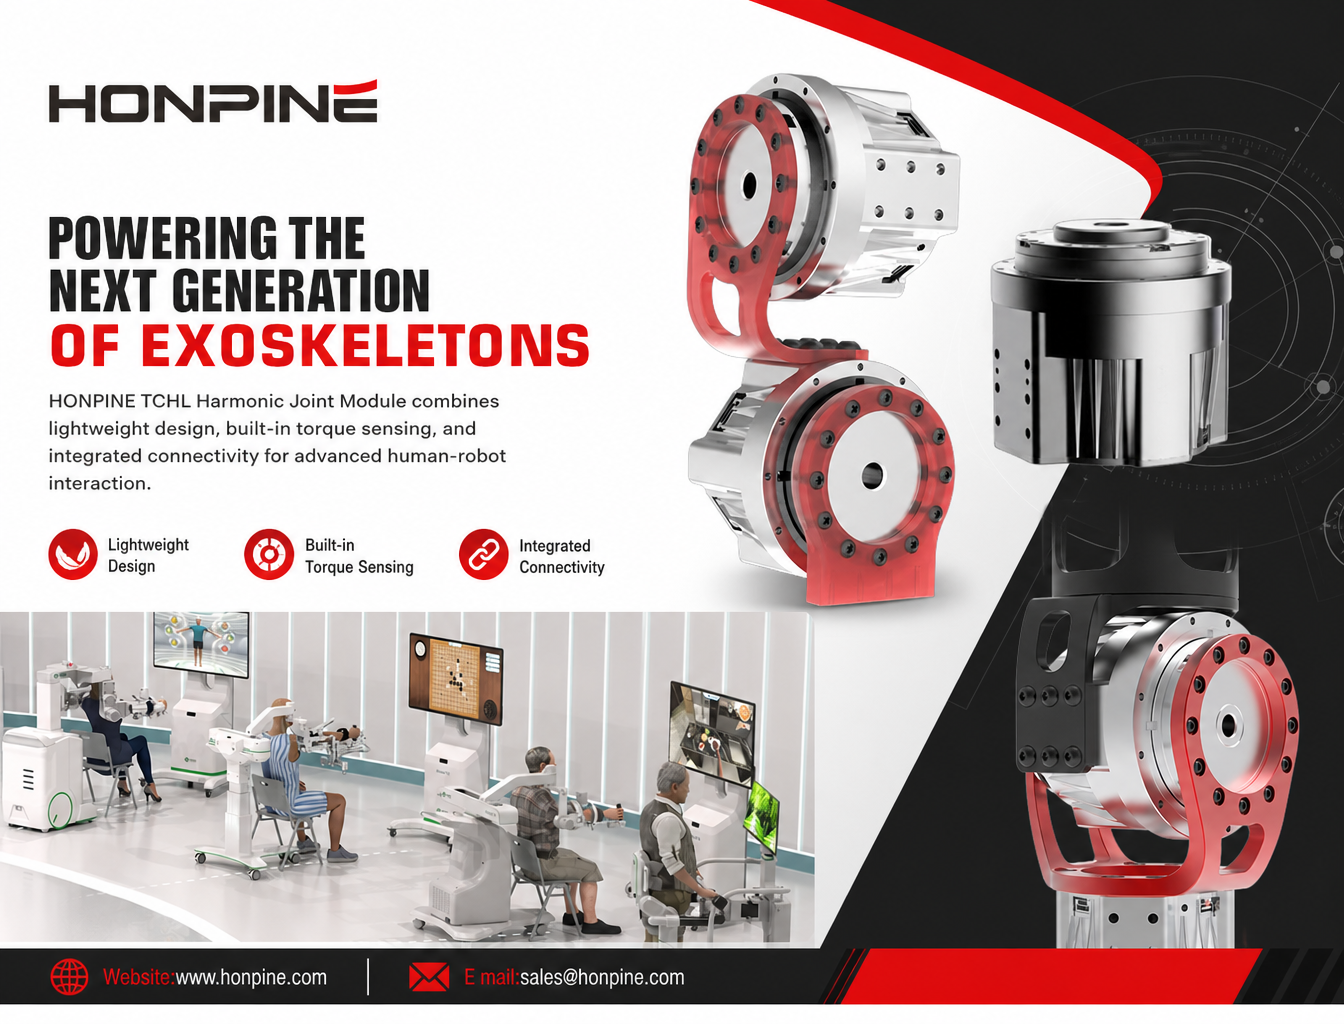
Para aplicaciones robóticas que requieren la detección del par de salida y un control del movimiento adaptable, losmódulos de articulación armónica de la serie TCHLde HONPINE ofrecen una solución adicional con un sensor de par integrado.
A través de sus distintas series de productos, HONPINE puede ofrecer soluciones de transmisión de precisión basadas en el par de salida, la relación de reducción, las dimensiones de instalación, la configuración de realimentación y los requisitos de control necesarios.
6. Conclusión
Los motorreductores armónicosylos actuadores armónicosson productos de accionamiento de precisión basados en la tecnología de transmisión armónica. Sus estructuras y funciones pueden solaparse, y distintos fabricantes pueden utilizar convenciones de nomenclatura diferentes para describir configuraciones de producto similares. Por lo tanto, el nivel real de integración no puede determinarse únicamente por el nombre del producto.
Desde la perspectiva del diseño, los motorreductores armónicos hacen mayor hincapié en el motor y el sistema de transmisión armónica, mientras que los actuadores armónicos se centran más en la ejecución integrada del movimiento y la funcionalidad del sistema.
Para los fabricantes de equipos, lo más importante no es simplemente qué nombre de producto elegir, sino si la solución seleccionada satisface los requisitos de la aplicación en cuanto a par, velocidad, precisión de posicionamiento, realimentación, frenado, espacio de instalación y compatibilidad de control.
Al evaluar estos factores, los fabricantes pueden identificar la solución de transmisión armónica más adecuada para sus sistemas robóticos y de automatización industrial.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
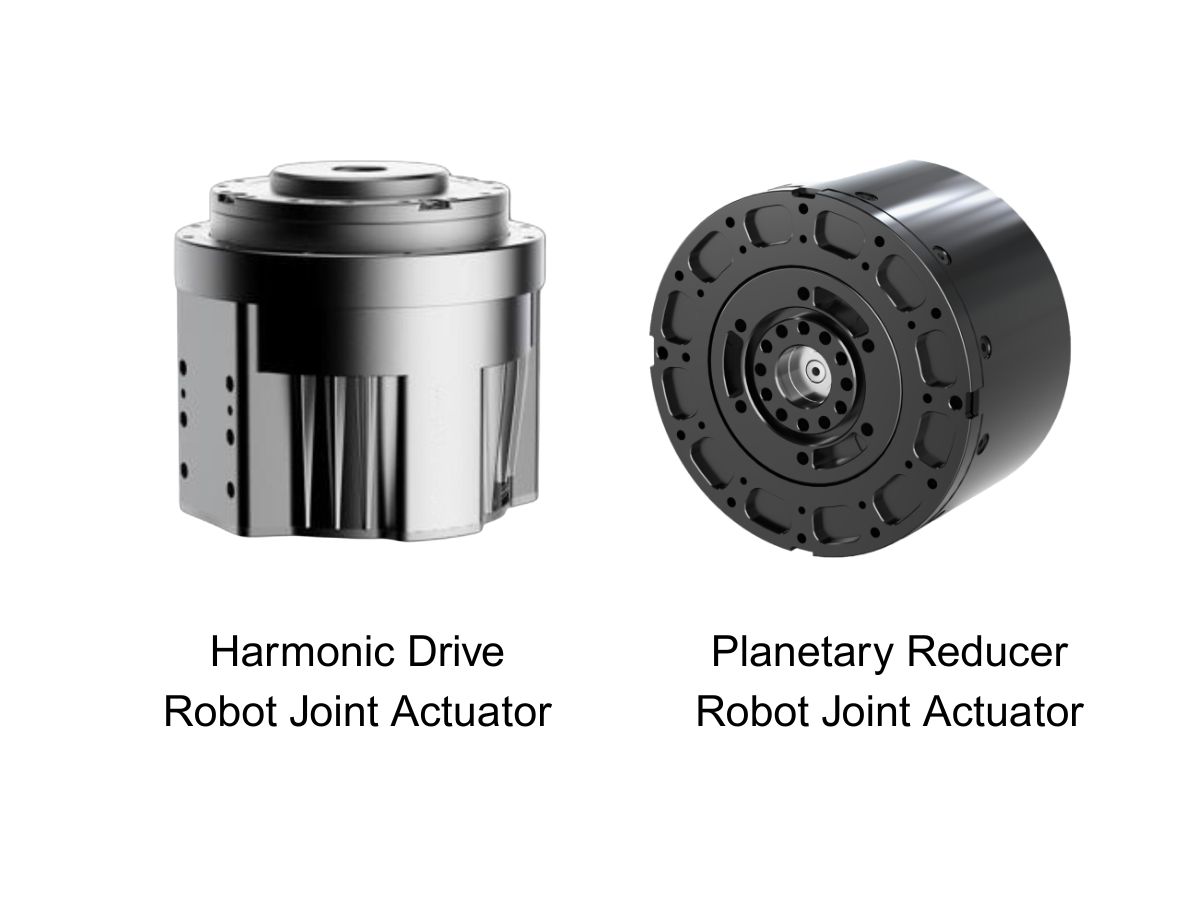
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
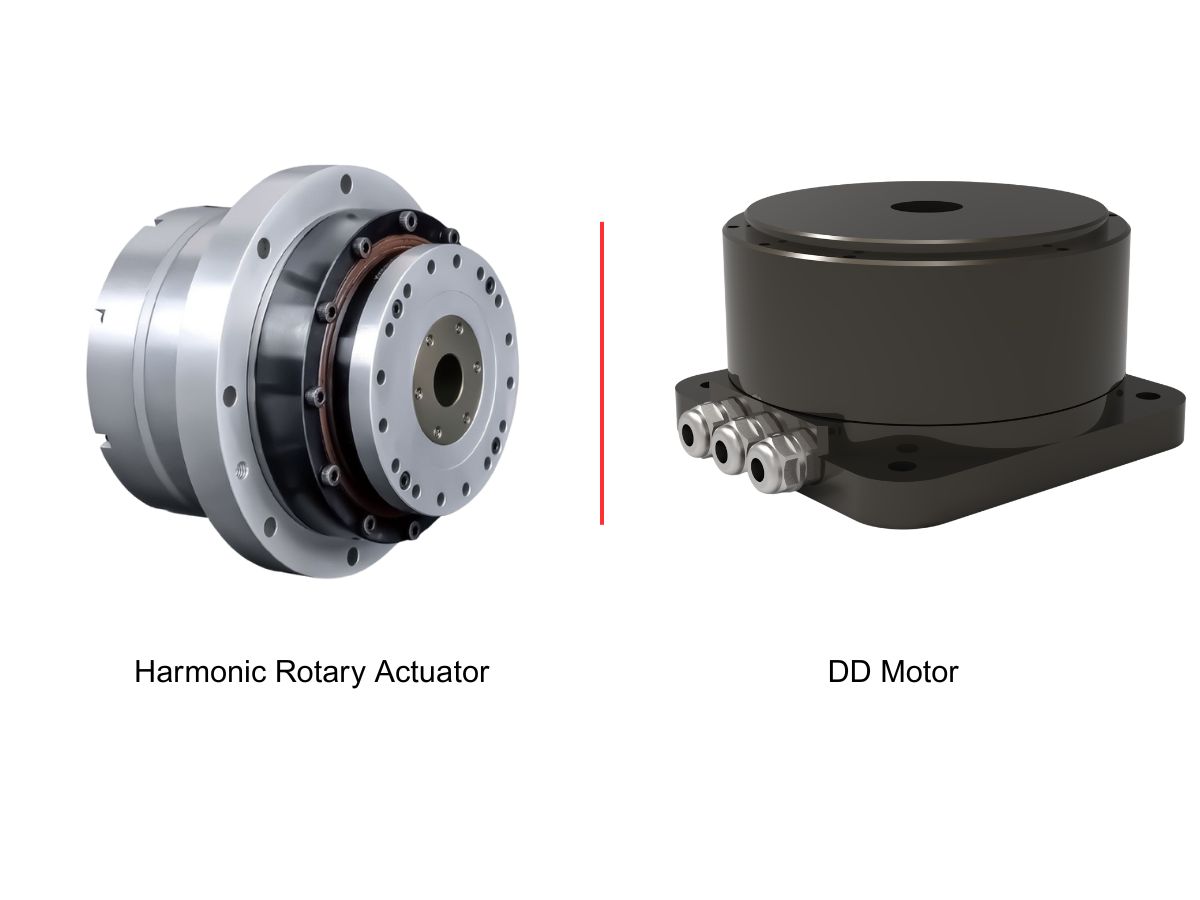
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
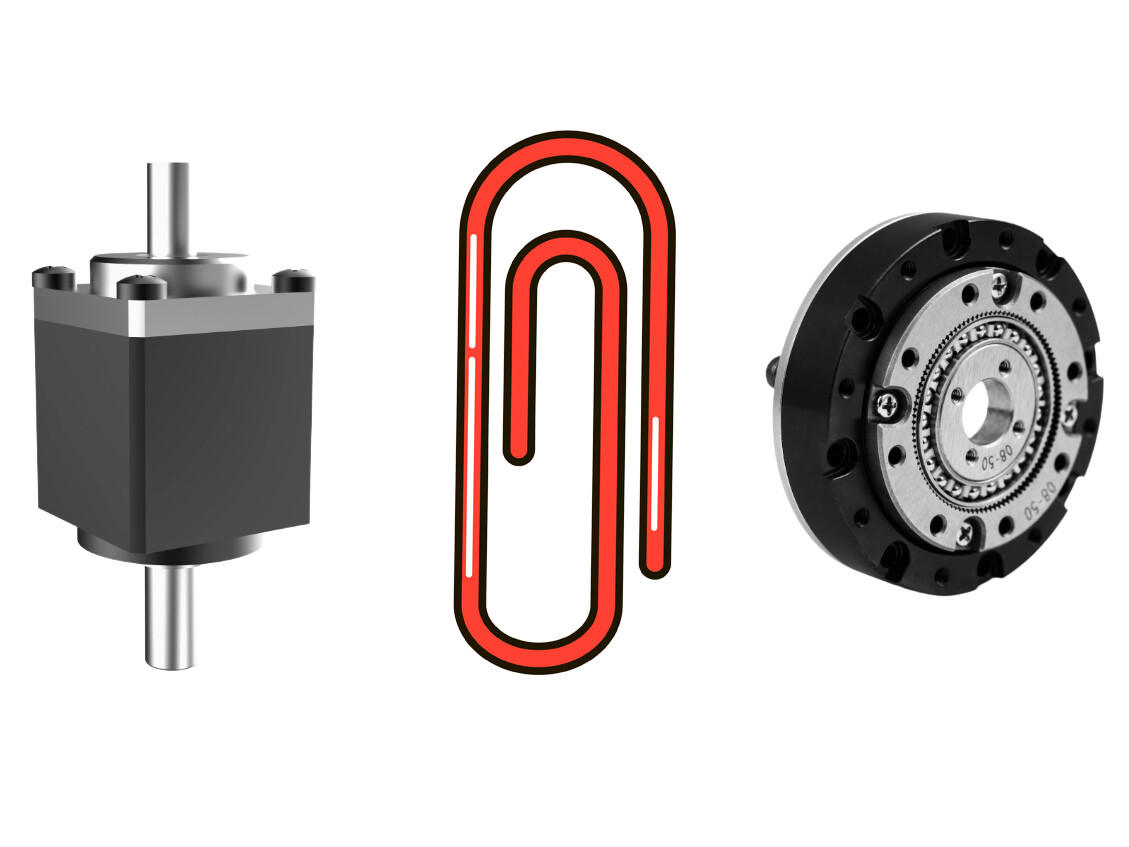
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Máquina herramienta austriaca destacará en la novena CIIE junto con medidas aduanerasEl fabricante austriaco de máquinas herramienta WFL exhibirá su centro de torneado y fresado M35-G en la novena CIIE. Descubra la máquina y las medidas aduaneras que respaldan a los expositores.
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.
 ¿Por qué es adecuado el módulo de articulación armónica HONPINE TCHL para robots exoesqueléticos?El módulo de articulación armónica HONPINE TCHL está diseñado para robots exoesqueléticos que requieren una construcción ligera, una integración mecánica compacta y una interacción receptiva entre humanos y robots. Gracias a su sensor de par integrado en el lado de salida, su estructura altamente integrada y sus configuraciones de conexión flexibles, el TCHL ofrece una solución de accionamiento articular para exoesqueletos de miembros inferiores, robots de asistencia para miembros superiores, equipos de rehabilitación y robots vestibles industriales.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.
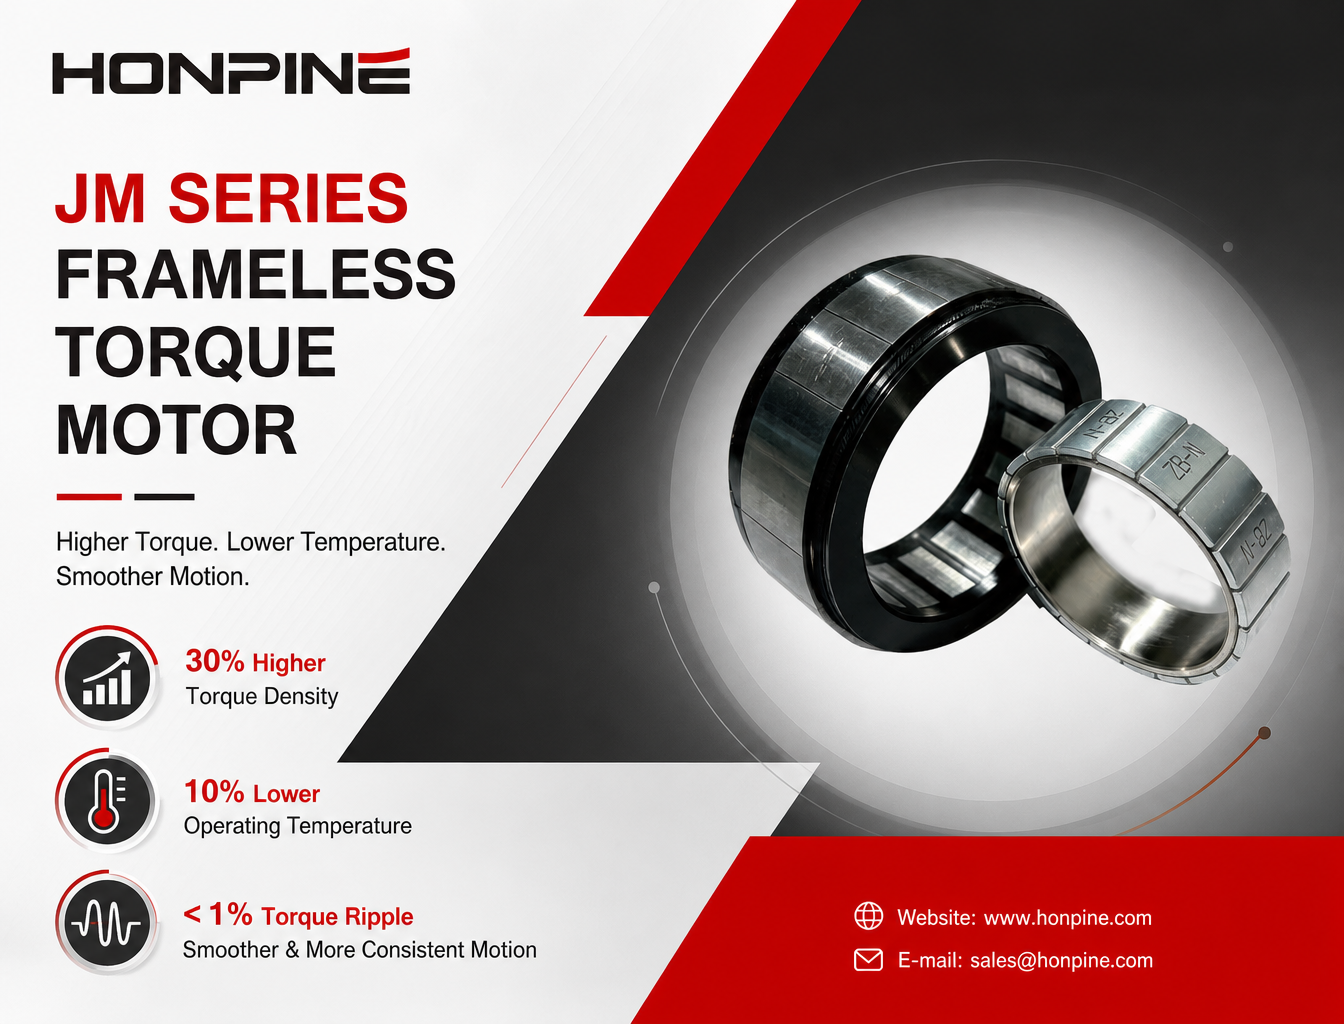
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
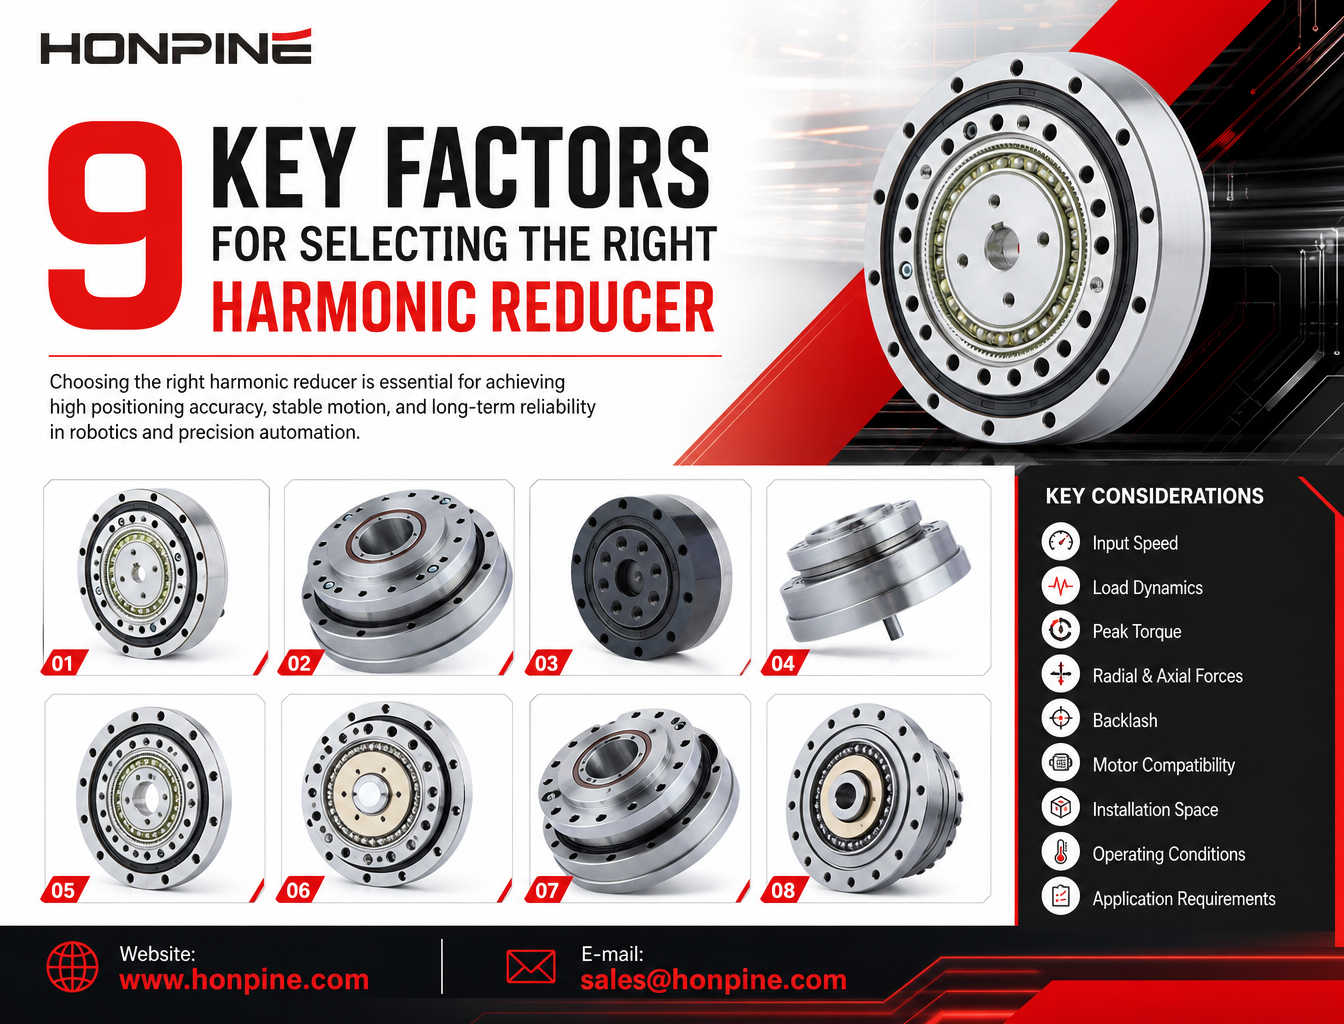
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
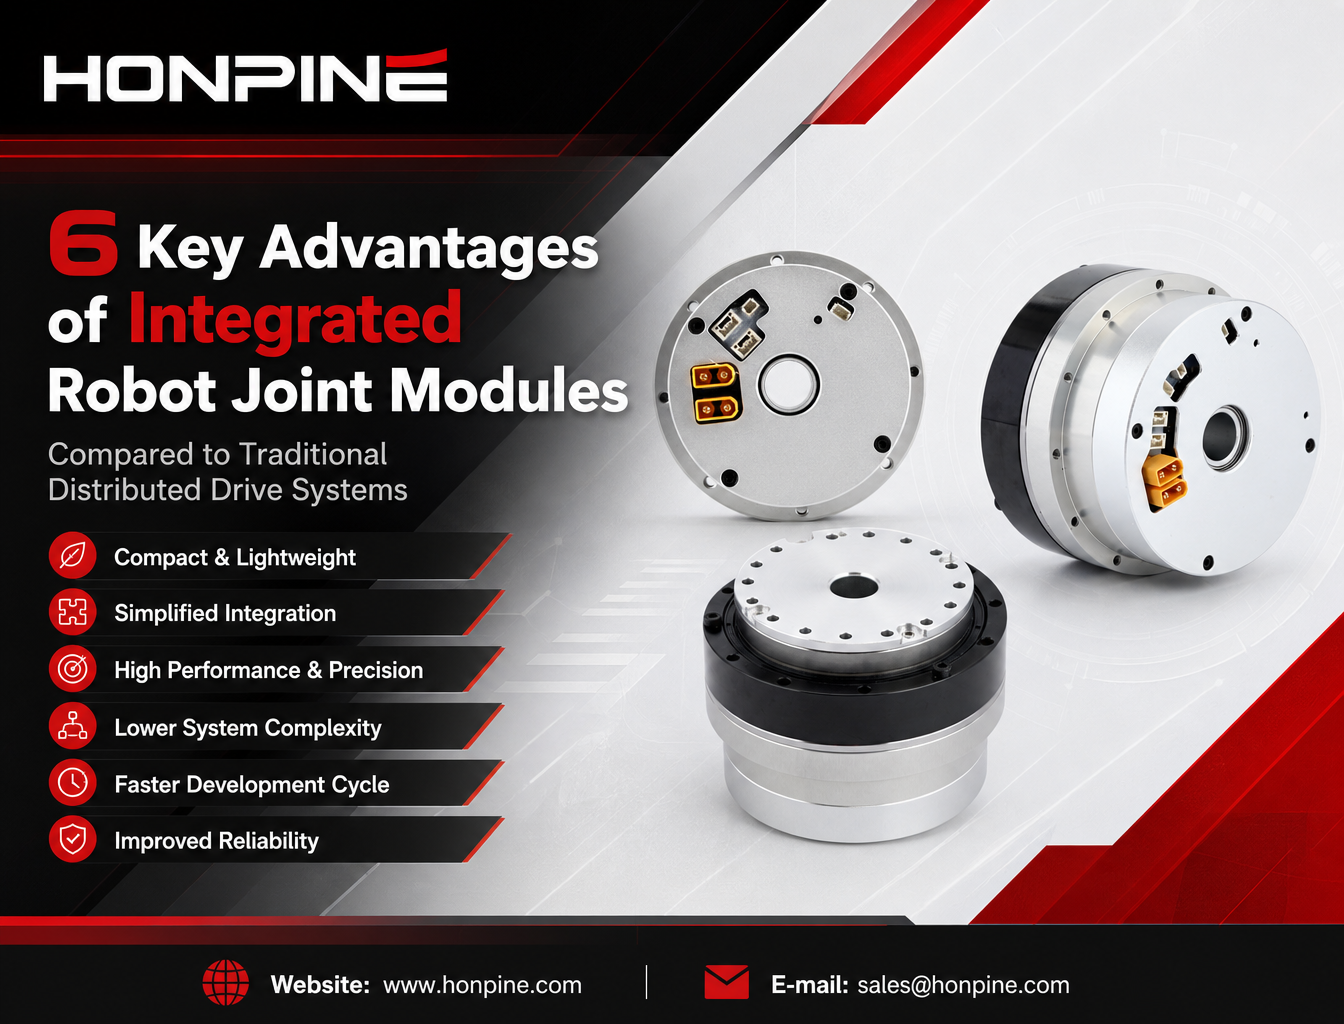
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
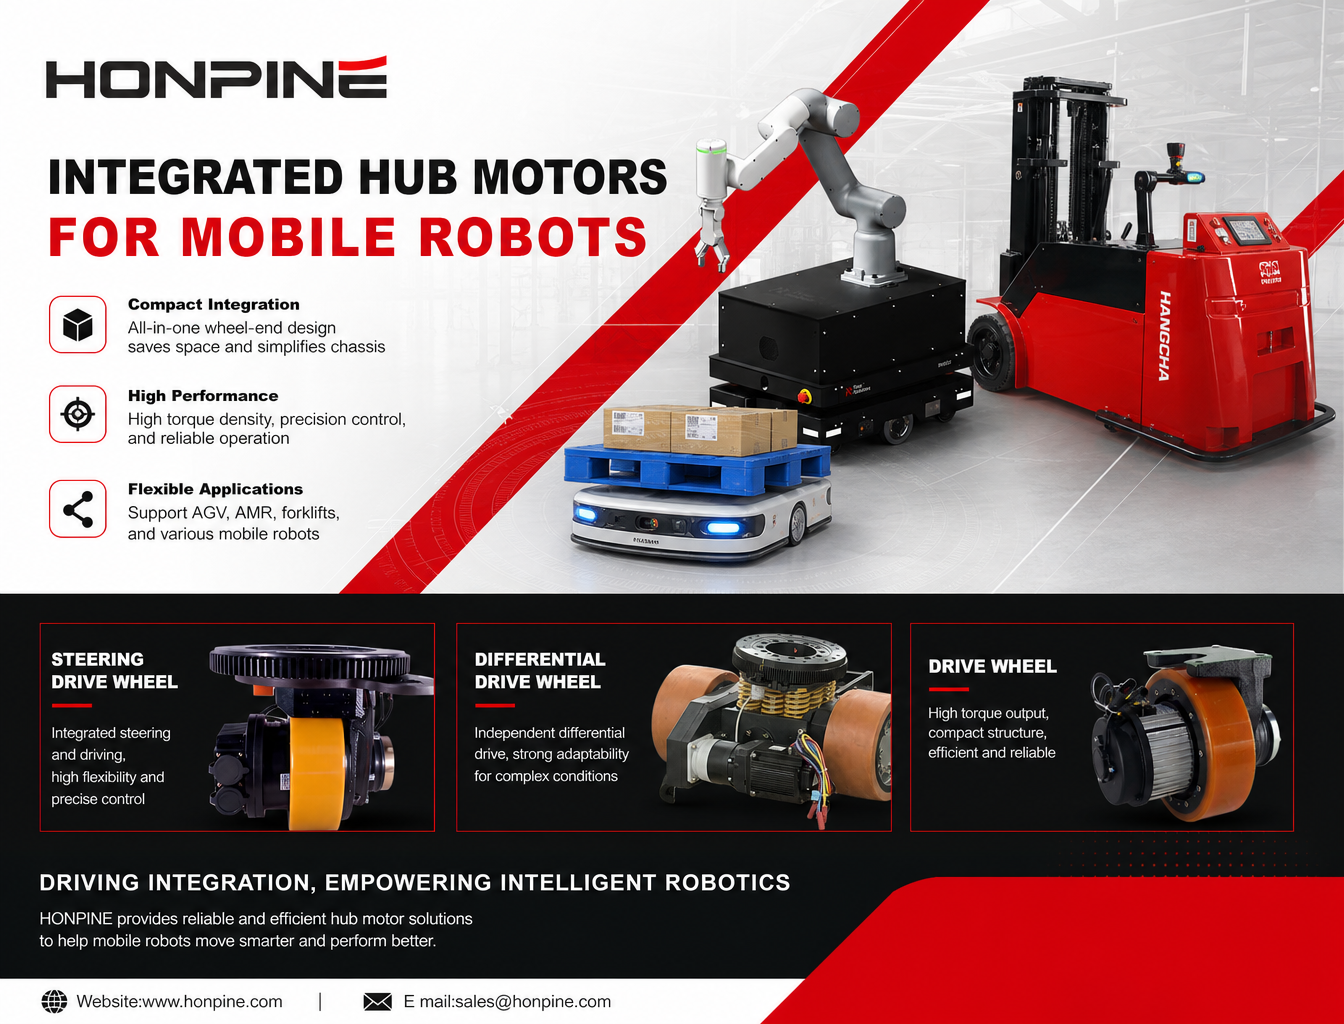
 ¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?A medida que los robots móviles evolucionan hacia la navegación autónoma, el funcionamiento flexible y entornos de trabajo cada vez más complejos, los sistemas de accionamiento distribuido tradicionales se enfrentan a nuevos desafíos. Los motores, reductores, acoplamientos y componentes de transmisión separados pueden aumentar la complejidad del chasis y limitar el espacio de instalación disponible. Por eso, cada vez más fabricantes de robots optan por servomotores integrados en el buje. Al combinar componentes clave del sistema de accionamiento en una unidad compacta en el extremo de la rueda, los motores de buje ofrecen nuevas posibilidades para mejorar la integración del accionamiento, el control del movimiento y el diseño del chasis. En este artículo, exploramos los principales requisitos de rendimiento de los robots móviles, explicamos las ventajas de los motores de buje integrados y examinamos cómo las ruedas motrices, las ruedas motrices con dirección y las ruedas motrices diferenciales de HONPINE responden a distintas aplicaciones de AGV y AMR.
 ¿Por qué las bridas de los reductores armónicos y RV son mucho más que simples componentes de montaje?La brida de un reductor armónico o RV es mucho más que una interfaz de montaje. Desempeña un papel fundamental en la precisión de alineación, la transmisión de cargas, la rigidez estructural y el rendimiento de sellado. Incluso pequeños errores en el diseño o la instalación de la brida pueden afectar al engrane de los engranajes, la vida útil de los rodamientos y la fiabilidad general de un sistema de movimiento de precisión. En este artículo, Theodore Li, director técnico de HONPINE, explica las funciones de ingeniería clave de las bridas de los reductores y por qué merecen una atención especial al diseñar e instalar sistemas de transmisión de precisión.

- harmonic reducer
- harmonic drive
- harmonic gear
- harmonic transmission
- planetary gearboxes
- joint module
- frameless torque motor
- harmonic actuator
- honpine
- honpine accionamiento armónico
- precision transmission
- harmonic gear motor
- harmonic reducers
- robot joint
- harmonic joint module
- harmonic drive technology
- harmonic
- planetary
- torque motor
- robotic joint
- servo
- actuator
- harmonic actuators
- harmonic rotary actuators
- Motor integrado




