





Soluciones de módulos de articulación robótica para brazos y piernas de robots humanoides
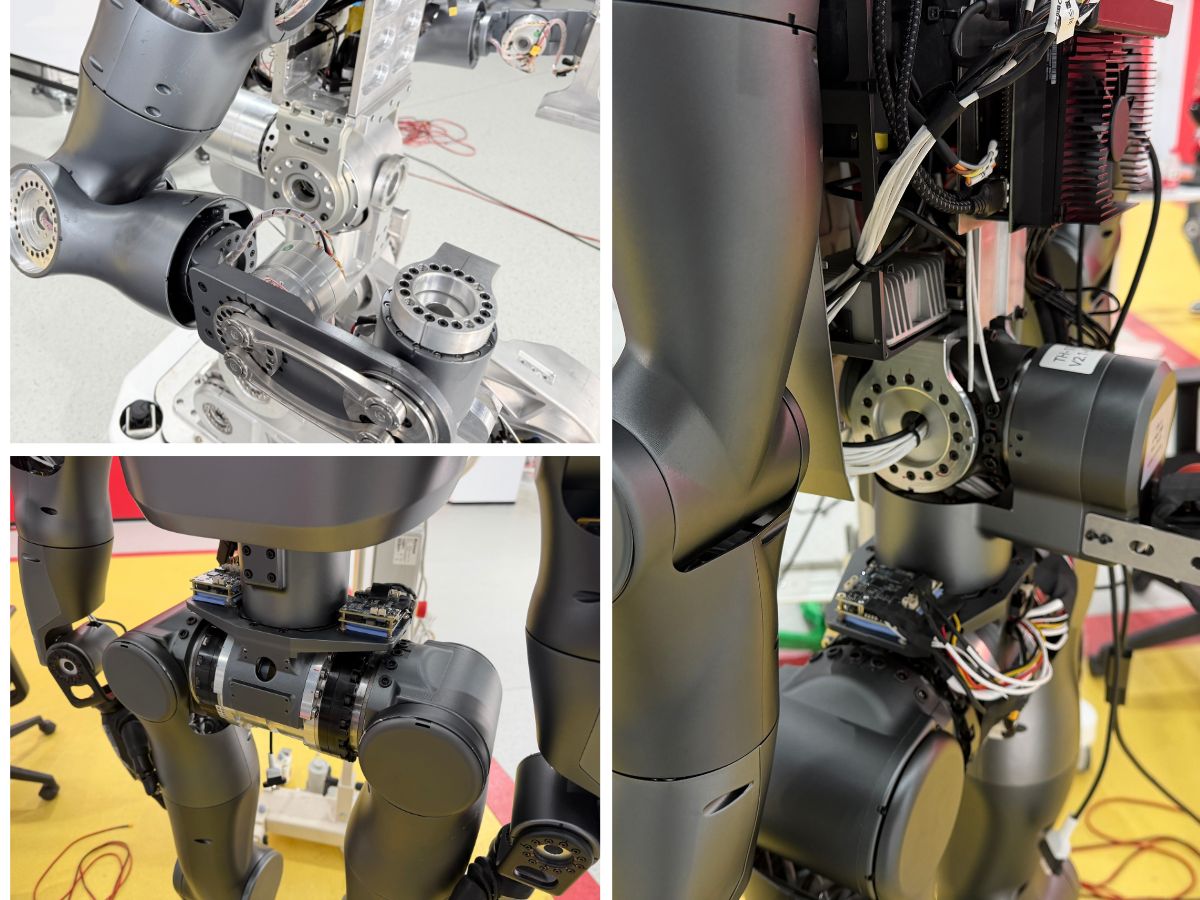
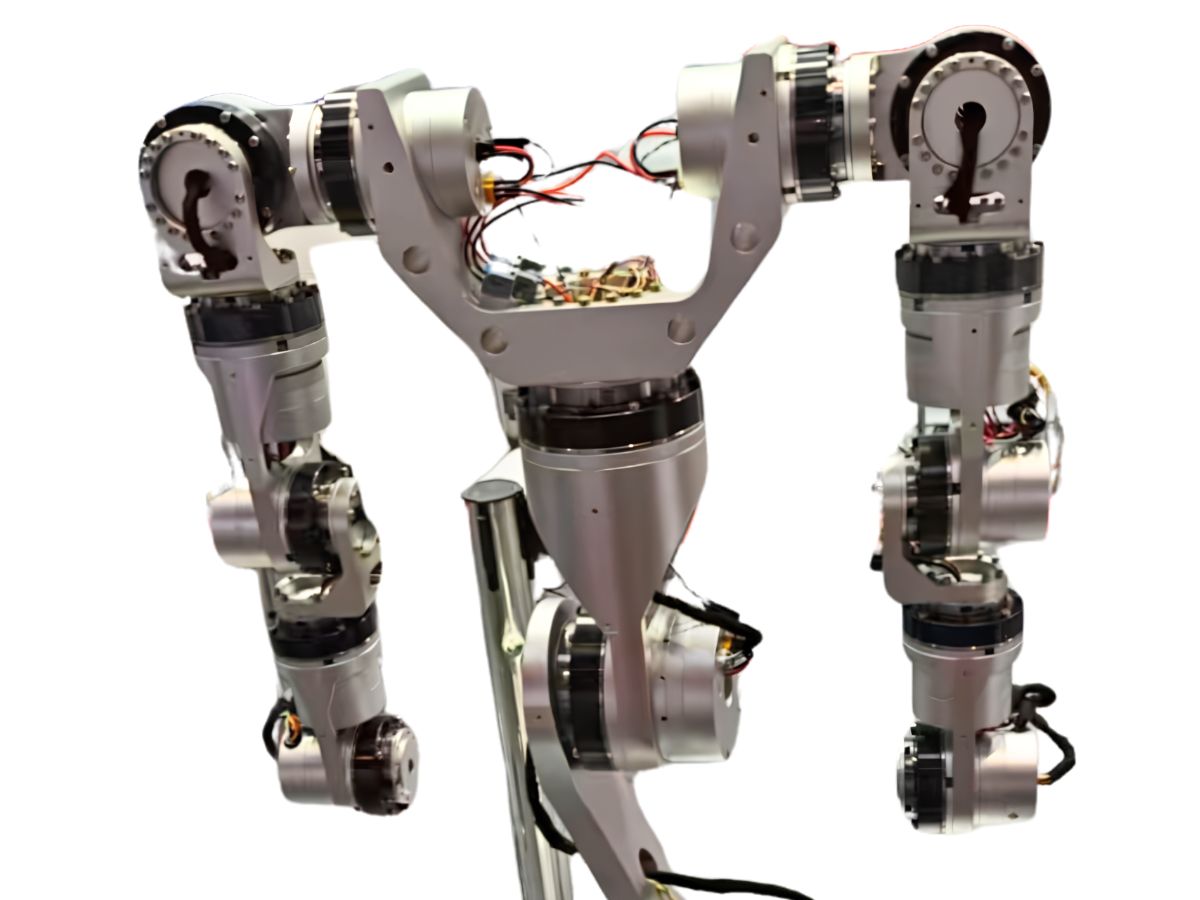
La aplicación de brazos robóticos se está expandiendo rápidamente en una amplia gama de industrias. Un torso robótico puede formar parte de un robot humanoide completo, o puede combinarse con un brazo robótico fijo y una base móvil, o con un brazo robótico equipado con una mano diestra, para realizar tareas como la recogida y colocación de componentes, el atornillado, la inserción y extracción de conectores, el accionamiento de interruptores, la manipulación de cajas, el uso de herramientas eléctricas, la recogida guiada por visión, la preparación de pedidos en almacén, el ensamblaje de automóviles, el ensamblaje de electrónica 3C, las operaciones de laboratorio y la asistencia médica.
En el centro de estas aplicaciones se encuentran losmódulos de articulación robótica, que desempeñan un papel crucial al proporcionar el movimiento, el par, la precisión y la capacidad de respuesta requeridos.
Las articulaciones más pequeñas generalmente priorizan el bajo peso y la respuesta rápida, mientras que las articulaciones más grandes requieren una mayor densidad de par y fiabilidad. Una buena solución de articulación no consiste simplemente en aumentar o reducir la escala del mismo módulo. En su lugar, cada articulación debe ajustarse con precisión a sus requisitos específicos de carga, rango de movimiento y control.
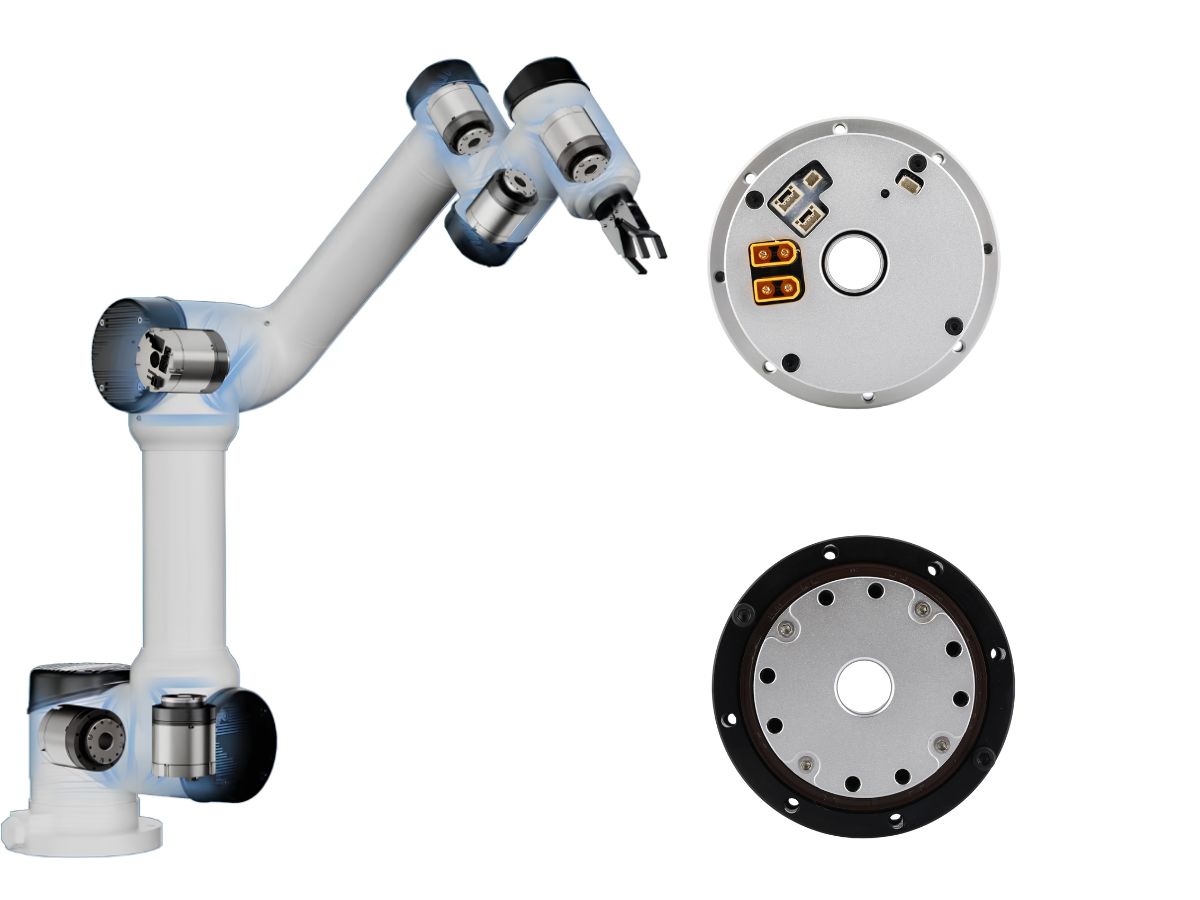
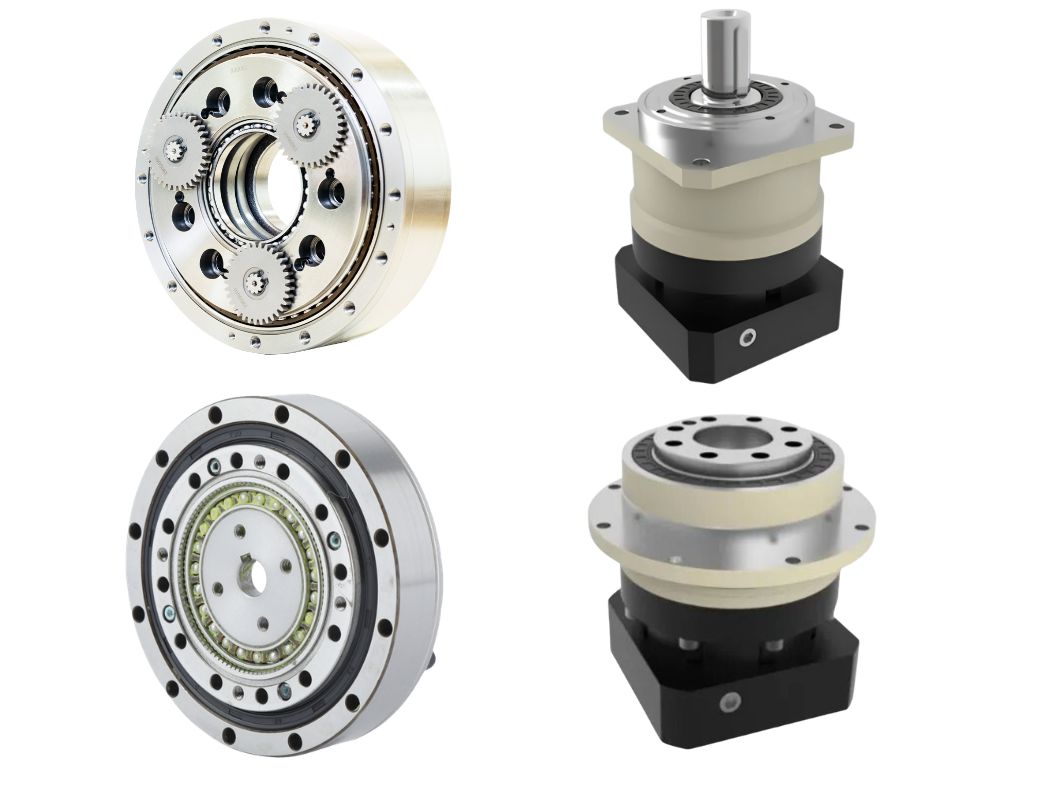
Los módulos de articulación robótica de HONPINE incluyen cuatro series de módulos de articulación armónica: HPJM, TCHL, HAU y HAG, así como las series de módulos de articulación planetaria HPA y JRM.
En este artículo, utilizamos la serie HONPINE HPJM como ejemplo para presentar una solución de módulos de articulación robótica para las extremidades superiores e inferiores de robots humanoides.
Solución de articulaciones para extremidades superiores de robots humanoides: configuración por niveles de par para hombro, codo y muñeca
Muñeca y dedos: 3–10 Nm
Las articulaciones de la muñeca y los dedos se encuentran entre las más pequeñas de un robot humanoide. Requieren un peso extremadamente bajo y una respuesta rápida para lograr movimientos ágiles.
La serie HONPINE HPJM-RE30-40 proporciona un par máximo de 3.3–4.8 Nm con un peso de solo 0.19 kg, lo que la hace muy adecuada para muñecas, dedos y otras articulaciones distales.
Con un amplio rango de tensión de 24–48 V, comunicación CAN y un diseño altamente integrado, el módulo ofrece una solución compacta para articulaciones ligeras de robots humanoides.
Codo: 20–50 Nm
La articulación del codo debe soportar la carga del antebrazo y la mano, al tiempo que proporciona un rango de movimiento suficiente.
La serie HONPINE HPJM-RE50-60 proporciona hasta 34 Nm de par máximo con un peso de 0.45 kg. Están disponibles relaciones de reducción de 51, 81 y 101, lo que la convierte en una opción práctica para las articulaciones de codo de robots humanoides.
Para aplicaciones que requieren un par más elevado, la serie HPJM-RE60-70 proporciona hasta 66 Nm de par máximo, satisfaciendo requisitos de carga útil más altos.
Hombro: 50–150 Nm
El hombro es una de las articulaciones más grandes de la extremidad superior. Debe soportar el peso de todo el brazo y, al mismo tiempo, proporcionar un amplio rango de movimiento.
La serie HONPINE HPJM-RE70-80 proporciona 69–108 Nm de par máximo, mientras que la serie HPJM-RE80-97 ofrece hasta 217 Nm de par máximo, cubriendo una amplia gama de requisitos de articulaciones de hombro, desde aplicaciones ligeras hasta aplicaciones con cargas más elevadas.
La versión con codificador dual es compatible tanto con CAN como con EtherCAT, lo que permite una sincronización y un control coordinado más precisos entre múltiples articulaciones robóticas.
Diseño ligero para extremidades superiores de robots humanoides
Una prioridad común en las articulaciones de las extremidades superiores de robots humanoides es la reducción de peso.
En comparación con la serie PRO estándar de la misma clase de tamaño, la serie HONPINE HPJM-REPRO-S es aproximadamente un 15%–30% más ligera. Esto puede ser especialmente valioso para los robots humanoides, donde controlar el peso total del sistema es fundamental.
Solución de articulaciones para extremidades inferiores de robots humanoides: equilibrio entre alta carga y diseño ligero
Las articulaciones de las extremidades inferiores enfrentan requisitos de carga e impacto considerablemente mayores que muchas articulaciones de las extremidades superiores. El desafío clave consiste en equilibrar la capacidad de par, la resistencia estructural, la capacidad de respuesta y el peso.
Tobillo: 30–80 Nm
La articulación del tobillo desempeña un papel crucial en el mantenimiento del equilibrio y requiere una respuesta rápida combinada con una capacidad de par adecuada.
Las series HONPINE HPJM-RE50-70 y HPJM-RE60-70 pueden utilizarse para aplicaciones de tobillo, proporcionando un par máximo de 34–66 Nm con pesos de aproximadamente 0.6–0.8 kg.
Esto proporciona un equilibrio entre la velocidad de respuesta y la capacidad de carga para las articulaciones de tobillo de robots humanoides.
Rodilla: 80–200 Nm
La articulación de la rodilla experimenta cargas de impacto significativas durante la marcha, las sentadillas y otros movimientos dinámicos. Por lo tanto, requiere una elevada capacidad de par y un funcionamiento fiable.
La serie HONPINE HPJM-RE80-97 proporciona 121–217 Nm de par máximo, mientras que la serie HPJM-RE80-110 proporciona hasta 217 Nm de par máximo, lo que hace que estas series sean adecuadas para una variedad de aplicaciones de rodilla de robots humanoides.
El diseño hueco de gran tamaño, con un orificio pasante de 27 mm, facilita el tendido interno de cables y el paso de líneas neumáticas o hidráulicas.
Cadera: 150–800 Nm
La cadera es una de las articulaciones más grandes y sometidas a mayor carga en un robot humanoide. Debe soportar el peso corporal total del robot y, al mismo tiempo, permitir movimientos multieje.
La serie HONPINE HPJM-RE100-120 proporciona 267–459 Nm de par máximo, mientras que la serie HPJM-RE110-145 ofrece hasta 491–800 Nm de par máximo, proporcionando opciones de alto par para aplicaciones de articulaciones de cadera de trabajo pesado.
El producto está clasificado para una vida útil de más de 10,000 horas, manteniendo la precisión en las condiciones especificadas de par continuo, lo que respalda la fiabilidad operativa a largo plazo.
¿Por qué son importantes los módulos de articulación armónica integrados para los robots humanoides?
Para las extremidades inferiores de los robots humanoides, uno de los principales desafíos de ingeniería es lograr el equilibrio adecuado entre una alta capacidad de carga y una construcción ligera.
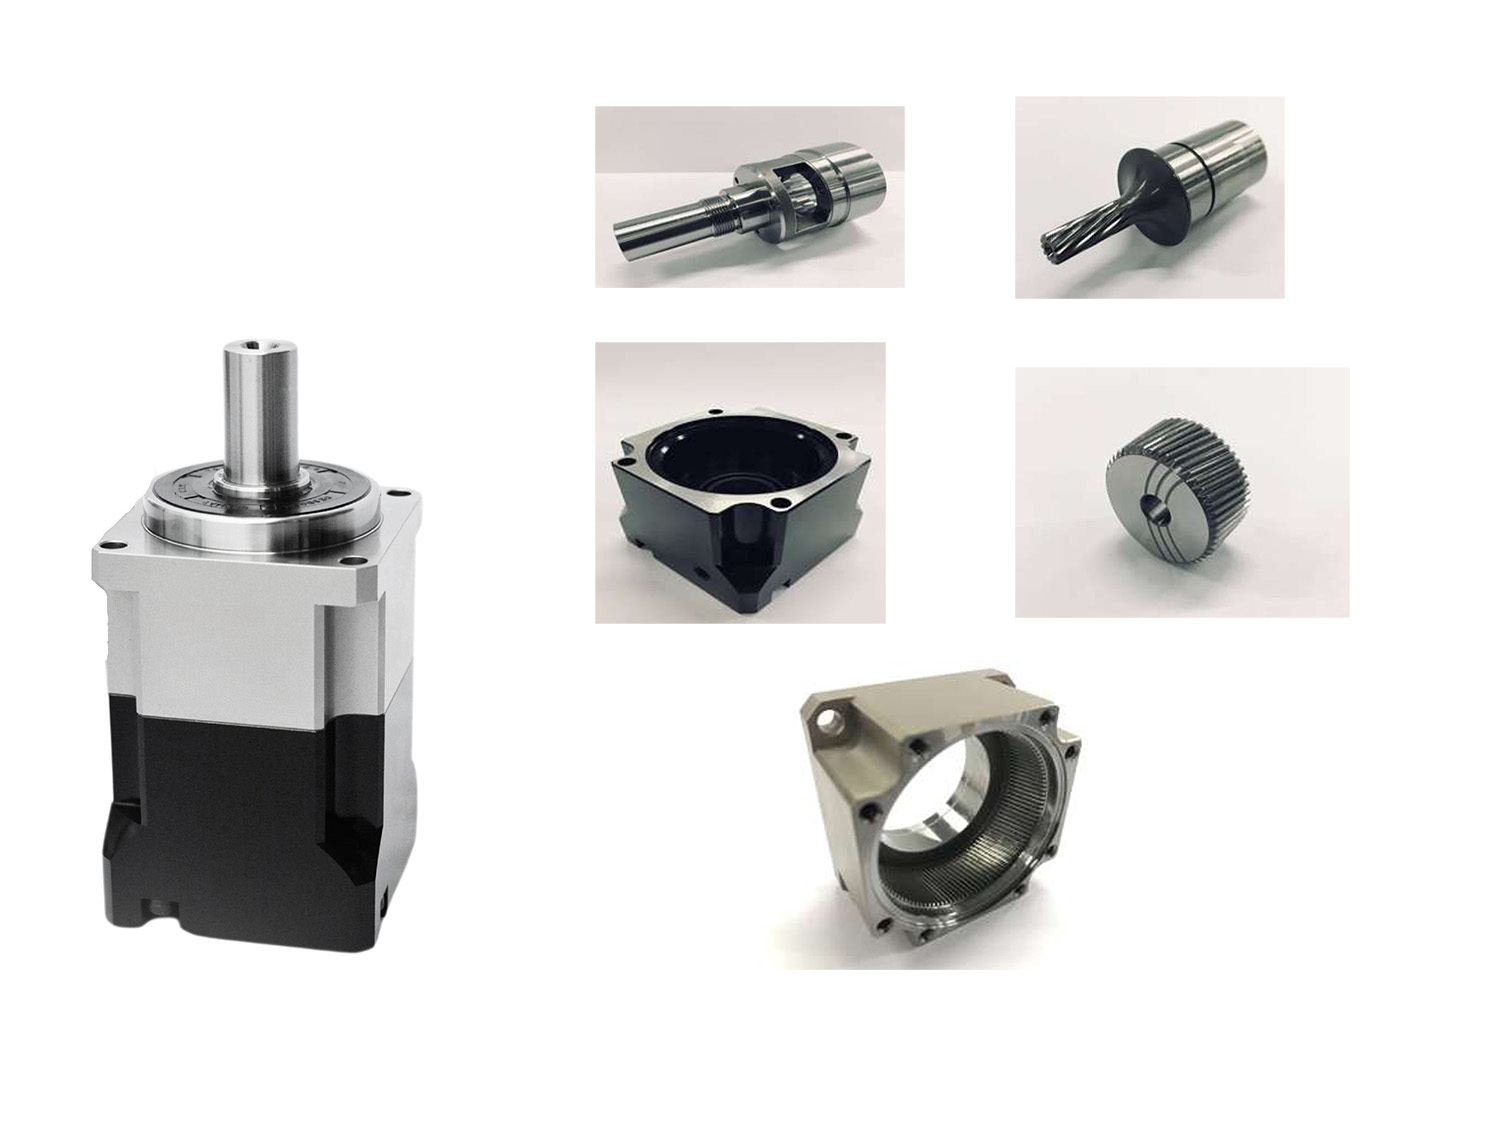
La serie HONPINE HPJM combina un reductor armónico con un motor de par sin bastidor, proporcionando una alta densidad de par en un conjunto compacto. Un rodamiento de rodillos cruzados proporciona una alta capacidad de carga axial y radial, al tiempo que ofrece una gran resistencia a las cargas de impacto.
Esta arquitectura integrada reúne los principales componentes necesarios para una articulación robótica en un módulo compacto, lo que ayuda a reducir la complejidad y el peso total del conjunto de la articulación.
Módulos de articulación robótica y el espacio de trabajo de los brazos de robots humanoides
La función más básica de un brazo robótico es extenderse hacia el exterior. Sin embargo, el verdadero desafío consiste en determinar si el brazo puede cubrir un espacio de trabajo suficientemente amplio, alcanzar objetivos con la postura adecuada y coordinarse eficazmente con el sistema de visión, el torso y las extremidades inferiores del robot.
La extremidad superior actúa como un voladizo distal y, por tanto, genera una carga de brazo de palanca largo. En un robot humanoide, el propio peso del brazo puede generar momentos de vuelco significativos sobre la cadera, la cintura y las extremidades inferiores.
Un módulo de articulación robótica integrado puede ayudar a reducir el peso y la complejidad de cada articulación, manteniendo al mismo tiempo el par, el control y el rendimiento de movimiento requeridos para la aplicación. Esto permite brazos de robots humanoides más compactos y con mayor capacidad de respuesta, a la vez que facilita un movimiento coordinado de todo el cuerpo.
Póngase en contacto con HONPINE para obtener más información sobre nuestros módulos de articulación robótica y analizar una solución de articulación adecuada para su aplicación de robot humanoide.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Soluciones de módulos de articulación robótica para brazos y piernas de robots humanoidesLos robots humanoides requieren diferentes características de articulación en el hombro, el codo, la muñeca, la cadera, la rodilla y el tobillo. Las articulaciones más pequeñas priorizan el bajo peso y la respuesta rápida, mientras que las articulaciones más grandes requieren mayor densidad de par, capacidad de carga y fiabilidad. Por lo tanto, un módulo de articulación robótica adecuado debe adaptarse a los requisitos específicos de par, peso, rango de movimiento y control de cada articulación. En este artículo, HONPINE utiliza como ejemplo la serie de módulos de articulación armónica HPJM para presentar una solución de configuración de articulaciones para las extremidades superiores e inferiores de robots humanoides, que abarca requisitos de par desde pequeñas articulaciones de muñeca y dedos hasta articulaciones de cadera de alta carga.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
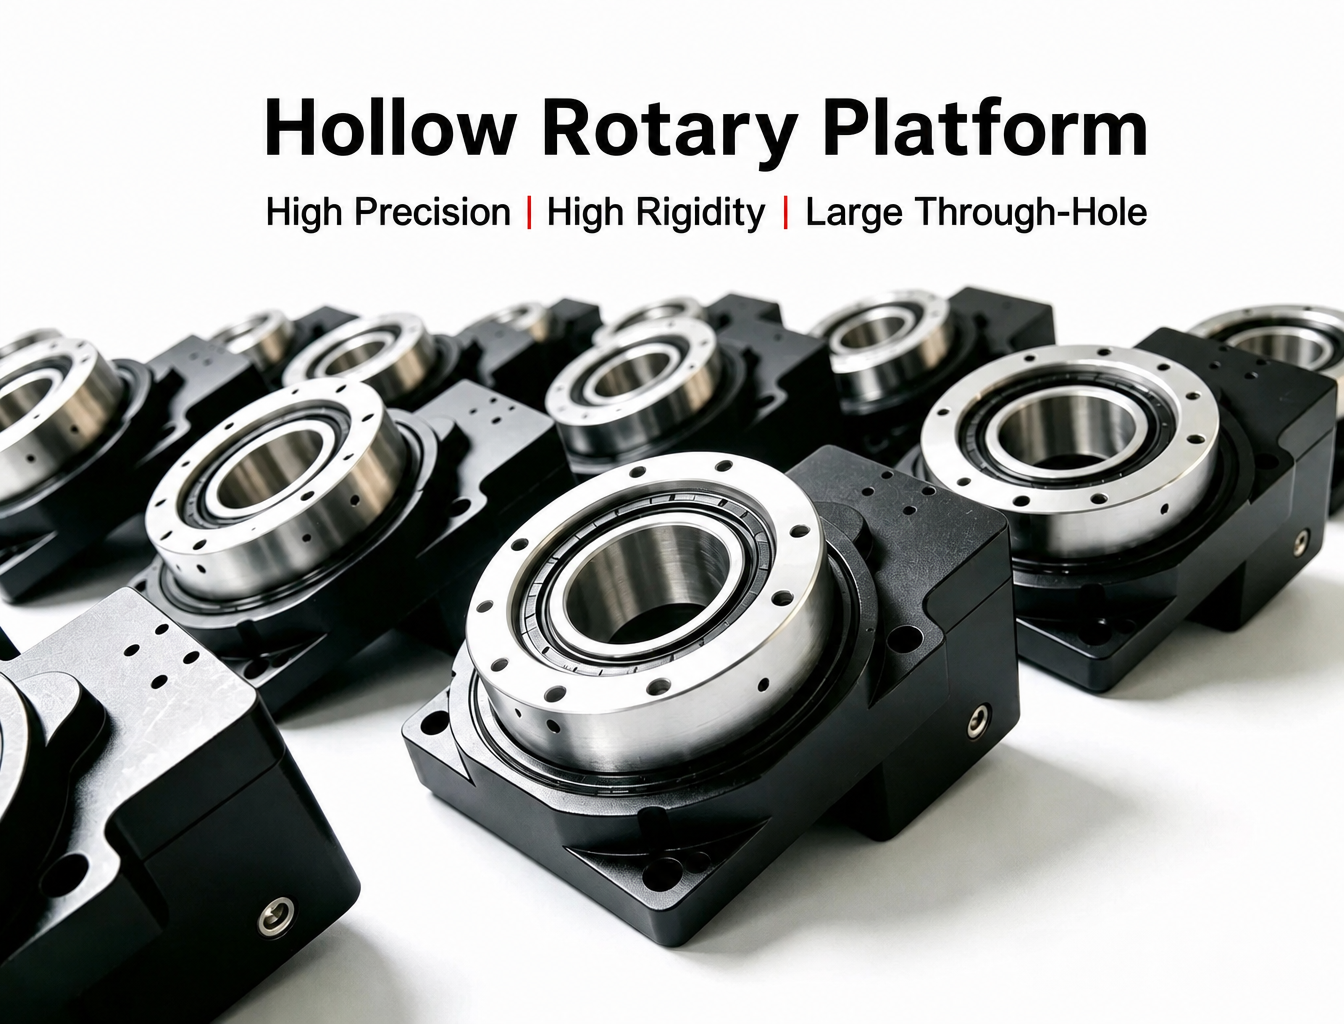
 ¿Cómo elegir una plataforma rotativa hueca? Guía completa de selecciónUna plataforma rotativa hueca se utiliza ampliamente en la automatización de precisión, donde se requieren posicionamiento rotativo, integración compacta y tendido de cables a través del eje de rotación. Sin embargo, elegir la plataforma adecuada implica más que comparar el par nominal o la velocidad máxima. La carga, la excentricidad, el momento de vuelco, la inercia, la precisión de posicionamiento, el orificio pasante, la aceleración, el ciclo de trabajo y las condiciones de instalación afectan al rendimiento real del sistema rotativo. Esta guía explica los parámetros clave que los ingenieros deben considerar al seleccionar una plataforma rotativa hueca para indexado CNC, manipulación de obleas, inspección visual, procesamiento láser, dispensación y otras aplicaciones rotativas de precisión.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Soluciones de módulos de articulación robótica para brazos y piernas de robots humanoidesLos robots humanoides requieren diferentes características de articulación en el hombro, el codo, la muñeca, la cadera, la rodilla y el tobillo. Las articulaciones más pequeñas priorizan el bajo peso y la respuesta rápida, mientras que las articulaciones más grandes requieren mayor densidad de par, capacidad de carga y fiabilidad. Por lo tanto, un módulo de articulación robótica adecuado debe adaptarse a los requisitos específicos de par, peso, rango de movimiento y control de cada articulación. En este artículo, HONPINE utiliza como ejemplo la serie de módulos de articulación armónica HPJM para presentar una solución de configuración de articulaciones para las extremidades superiores e inferiores de robots humanoides, que abarca requisitos de par desde pequeñas articulaciones de muñeca y dedos hasta articulaciones de cadera de alta carga.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 ¿Cómo elegir una plataforma rotativa hueca? Guía completa de selecciónUna plataforma rotativa hueca se utiliza ampliamente en la automatización de precisión, donde se requieren posicionamiento rotativo, integración compacta y tendido de cables a través del eje de rotación. Sin embargo, elegir la plataforma adecuada implica más que comparar el par nominal o la velocidad máxima. La carga, la excentricidad, el momento de vuelco, la inercia, la precisión de posicionamiento, el orificio pasante, la aceleración, el ciclo de trabajo y las condiciones de instalación afectan al rendimiento real del sistema rotativo. Esta guía explica los parámetros clave que los ingenieros deben considerar al seleccionar una plataforma rotativa hueca para indexado CNC, manipulación de obleas, inspección visual, procesamiento láser, dispensación y otras aplicaciones rotativas de precisión.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Reductores de precisión para robots industriales: de la transmisión convencional a la tecnología de compensación automática de holguraHola a todos, soy Theodore Li, director técnico de HONPINE. Hoy me gustaría hablar sobre los reductores de precisión para robots industriales y los desafíos de mantener la precisión de transmisión durante el funcionamiento a largo plazo. Las transmisiones armónica, RV, cicloidal y planetaria ofrecen distintas combinaciones de precisión, rigidez, densidad de par y compacidad, por lo que la selección del reductor depende en gran medida de la arquitectura del robot y de los requisitos de las articulaciones. Sin embargo, la holgura inicial es solo una parte del problema. A medida que los componentes de transmisión se desgastan, los cambios en la holgura mecánica pueden afectar gradualmente al rendimiento de posicionamiento. Este artículo analiza las principales tecnologías de transmisión de precisión utilizadas en robots industriales e introduce la tecnología de compensación automática de holgura de HONPINE, diseñada para abordar la conservación de la precisión durante toda la vida útil de una transmisión.
 Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selecciónLa articulación de la cintura de un robot humanoide es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, soporta la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, el espacio interno limitado debe alojar cables de alimentación, líneas de señal, sensores y componentes estructurales. Estos requisitos convierten al actuador articular armónico de gran diámetro interior en una opción importante para las articulaciones de cintura de robots humanoides. Este artículo explica cómo seleccionar un actuador articular armónico adecuado considerando el tamaño del orificio hueco, el par dinámico, la relación de reducción, la rigidez mecánica, la integración y la vida útil.