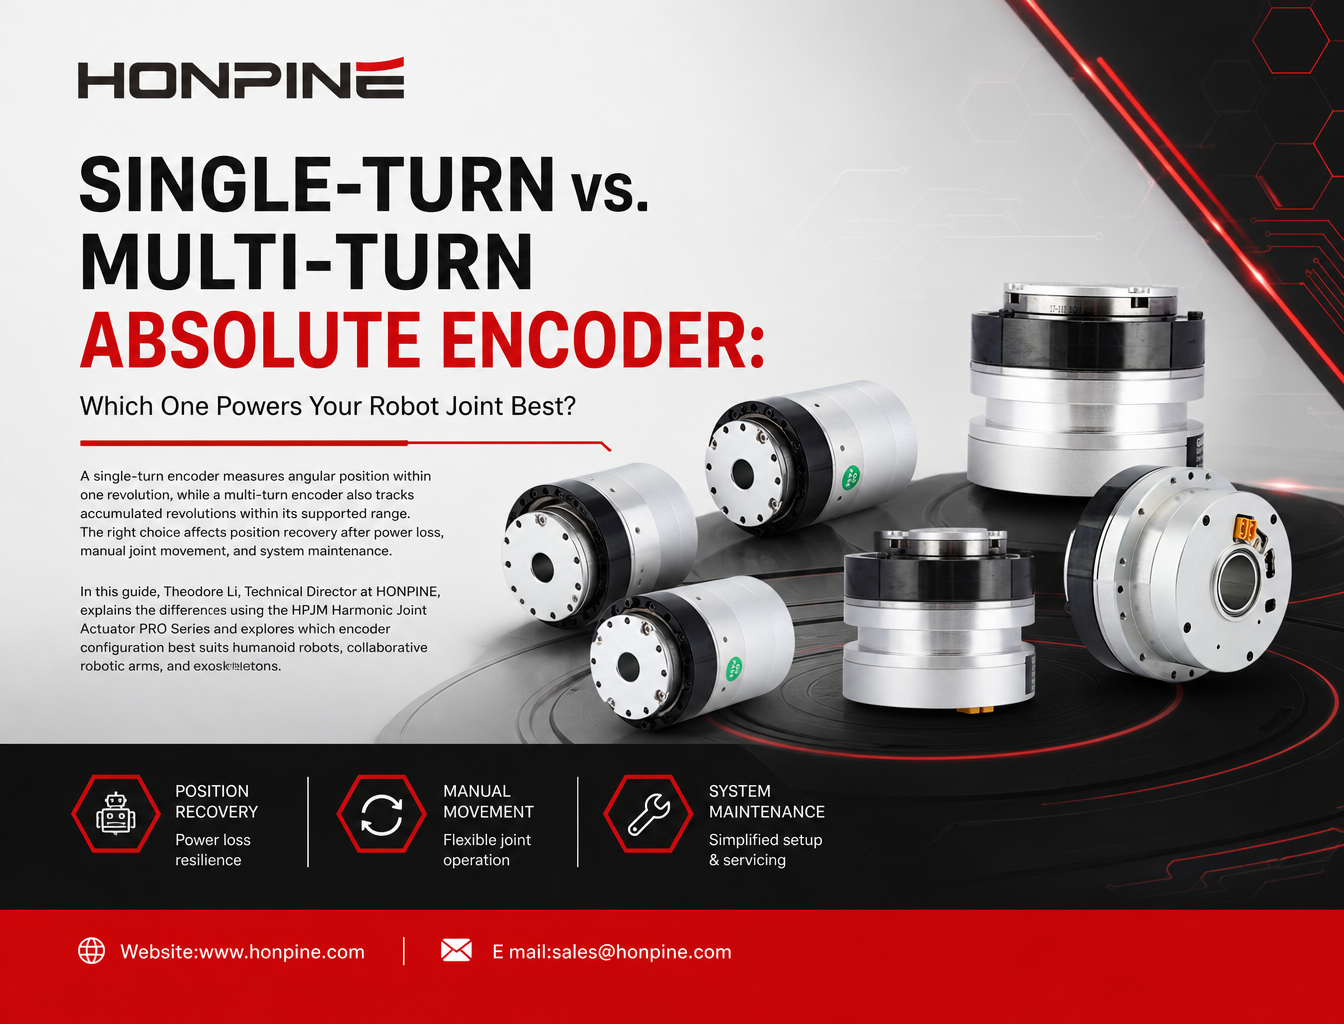
Codificadores absolutos de una vuelta frente a multivuelta para módulos de articulación robótica: ¿cómo elegir?
Al desarrollar robots humanoides, brazos robóticos colaborativos y exoesqueletos, los ingenieros saben que la retroalimentación precisa de la posición de las articulaciones es esencial. Los encoders absolutos se utilizan ampliamente enmódulos de articulación robóticaporque pueden proporcionar información de posición inmediatamente después del encendido, sin necesidad de realizar una secuencia de homing convencional, siempre que el encoder y el sistema de control estén configurados correctamente.
Sin embargo, ¿debería elegir un encoder absoluto de una sola vuelta o uno multivuelta?
Hola, soy Theodore Li, director técnico de HONPINE. En este artículo, utilizaré laserie PRO de actuadores armónicos para articulaciones HPJMde HONPINE para explicar las principales diferencias entre estas dos configuraciones de encoder, cómo se comportan en aplicaciones reales y cómo elegir la opción adecuada para la articulación de su robot.
Elegir una configuración de encoder incorrecta puede provocar ambigüedad de posición tras un corte de alimentación, una postura incorrecta del robot, inestabilidad al permanecer de pie, procedimientos de homing repetidos y errores inesperados en la posición de las articulaciones después de un movimiento manual.
La clave está en comprender una diferencia fundamental: un encoder absoluto de una sola vuelta mide la posición angular dentro de una revolución, mientras que un encoder absoluto multivuelta también registra el número de revoluciones. Sin embargo, que la información multivuelta se conserve tras un corte de alimentación depende de la tecnología de memoria específica del encoder y de la configuración de alimentación de respaldo.
¿Cuál es la diferencia entre los encoders absolutos de una sola vuelta y los multivuelta?
Un encoder absoluto de una sola vuelta identifica la posición angular dentro de una revolución completa, normalmente de 0° a 360°. No identifica por sí solo cuántas revoluciones completas ha realizado el eje.
Un encoder absoluto multivuelta proporciona tanto la posición angular dentro de una revolución como el número de vueltas acumuladas, lo que permite al sistema determinar la posición absoluta a lo largo de varias revoluciones dentro de su rango de medición admitido.
Encoder absoluto de una sola vuelta: posición dentro de 360°
Un encoder absoluto de una sola vuelta indica la posición angular del eje dentro de una revolución. Por ejemplo, puede obtenerse la misma lectura angular después de que el eje haya girado un número diferente de vueltas completas.
Si una articulación robótica está limitada mecánicamente a un rango angular reducido y el sistema de control puede determinar de forma fiable la posición de la articulación dentro de ese rango, un encoder de una sola vuelta puede ser suficiente.
En muchas articulaciones de robots humanoides, como las rodillas, las caderas, los hombros y las articulaciones de inclinación del torso, los límites mecánicos de recorrido hacen que la retroalimentación de una sola vuelta sea una opción práctica.
Encoder absoluto multivuelta: posición angular más número de vueltas
Un encoder absoluto multivuelta registra la posición angular dentro de una revolución y también el número de revoluciones dentro de su rango admitido.
Esta información adicional es especialmente valiosa para articulaciones que pueden girar varias veces o que pueden moverse manualmente mientras el accionamiento está apagado.
Sin embargo, no todos los encoders multivuelta conservan la información del número de vueltas de la misma manera. Algunos utilizan tecnologías no volátiles o de captación de energía, mientras que otros dependen de una batería de respaldo para mantener el conteo electrónico de vueltas.
En los encoders con batería de respaldo, la conservación del número de vueltas depende de que la alimentación de respaldo se mantenga dentro de las condiciones de funcionamiento especificadas. Si se pierde la alimentación de respaldo, el número de vueltas almacenado podría dejar de estar disponible, según el diseño del encoder.
Serie HPJM PRO de HONPINE: dos configuraciones de encoder absoluto
Laserie PRO de actuadores armónicos para articulaciones HPJMde HONPINE ofrece distintas configuraciones de encoder para satisfacer los requisitos de retroalimentación de posición de las aplicaciones robóticas. Dos configuraciones que merece la pena comparar son la versión de doble encoder de una sola vuelta y la versión multivuelta con batería de respaldo.
La diferencia importante no es simplemente el número de encoders. Lo que importa es si la configuración puede conservar el número de vueltas acumuladas de la articulación cuando se desconecta la alimentación principal.
Módulo de articulación HPJM con encoder absoluto de una sola vuelta: versión de doble encoder
Configuración de hardware: retroalimentación de doble encoder con medición de posición absoluta de una sola vuelta y sin interfaz para batería de respaldo del encoder, de acuerdo con la configuración especificada.
¿Cómo funciona?
El encoder de una sola vuelta proporciona la posición angular dentro de una revolución. No conserva un número de vueltas acumuladas tras un corte de alimentación.
Cuando el robot se reinicia, el encoder puede indicar el ángulo actual de una sola vuelta. Si la articulación permanece dentro de un rango de recorrido mecánico conocido y el controlador puede determinar de forma inequívoca la posición de la articulación a partir de esa lectura, el sistema puede recuperar su posición de funcionamiento sin un procedimiento de homing convencional.
Sin embargo, si la articulación se gira manualmente una revolución completa o se mueve hasta una posición que produce una lectura ambigua de una sola vuelta, es posible que el controlador ya no pueda determinar la posición mecánica real basándose únicamente en la medición de una sola vuelta.
Ventajas prácticas de ingeniería
1. Adecuado para articulaciones con recorrido angular limitado
En articulaciones que funcionan dentro de un rango mecánico definido, como ±180° o ±120°, la retroalimentación de una sola vuelta puede proporcionar información de posición suficiente, siempre que los límites mecánicos y la lógica de control eviten la ambigüedad de posición.
2. Requisitos de alimentación de respaldo simplificados
Una configuración sin interfaz para la batería del encoder no requiere una batería de respaldo para el conteo multivuelta del encoder. Esto elimina los problemas de envejecimiento y mantenimiento de la batería asociados a la conservación del número de vueltas con batería de respaldo.
3. Práctico para articulaciones robóticas destinadas a la producción
Cuando el rango mecánico de la articulación está limitado y su posición puede reconstruirse de forma fiable a partir de la retroalimentación de una sola vuelta, esta configuración puede simplificar la arquitectura del sistema y reducir los requisitos de mantenimiento.
Limitaciones de los encoders absolutos de una sola vuelta
La principal limitación es que no disponen de un número de vueltas multivuelta conservado de forma independiente.
Si la articulación se mueve manualmente mientras está apagada y ese movimiento hace que una misma lectura de una sola vuelta corresponda a varias posiciones mecánicas posibles, es posible que el controlador no pueda determinar la posición real de la articulación.
Por ejemplo, una lectura de 30° podría corresponder a 30°, 390° u otro ángulo equivalente, según el rango permitido de la articulación y la convención de referencia.
Esto no significa que cada ciclo de alimentación provoque errores de posición. El riesgo aparece cuando la posición mecánica puede cambiar de una manera que no se puede resolver con la retroalimentación de una sola vuelta disponible y otra información de referencia.
Aplicaciones recomendadas
Conviene considerar la configuración de una sola vuelta HPJM para:
Articulaciones de rodilla de robots humanoides
Articulaciones de cadera con límites de recorrido mecánico definidos
Articulaciones de hombro con rotación limitada
Articulaciones de inclinación del torso
Articulaciones de robots colaborativos con recorrido angular limitado
Articulaciones de exoesqueletos que funcionan dentro de un rango de movimiento predefinido
En estas aplicaciones, la retroalimentación de una sola vuelta puede ser una opción práctica cuando el diseño mecánico, la estrategia de control y el procedimiento de funcionamiento garantizan una recuperación fiable de la posición.
Módulo de articulación HPJM con encoder absoluto multivuelta: versión con batería de respaldo
Configuración de hardware: retroalimentación de posición absoluta multivuelta con una interfaz específica para la batería de respaldo del encoder, de acuerdo con la configuración especificada.
¿Cómo funciona?
La configuración multivuelta con batería de respaldo utiliza alimentación de respaldo para mantener el conteo electrónico multivuelta cuando se desconecta la alimentación principal.
Cuando está correctamente configurado y funciona dentro de las condiciones de alimentación de respaldo especificadas para el encoder, este puede conservar el número de vueltas acumuladas e indicar tanto el ángulo actual de una sola vuelta como la posición multivuelta después del reinicio.
Esto puede reducir la necesidad de realizar homing o reconstruir manualmente la posición después de los ciclos de alimentación, y facilitar los procesos de desarrollo.
La posibilidad de mover una articulación mientras está apagada sin perder su posición absoluta depende de la capacidad real del encoder para conservar los datos multivuelta, del estado de la batería de respaldo y del rango de medición permitido.
Ventajas prácticas de ingeniería
1. Recuperación más sencilla de la posición tras un corte de alimentación
Cuando la información multivuelta se conserva correctamente, el controlador puede recuperar la posición absoluta de la articulación después del reinicio sin depender únicamente del ángulo de una sola vuelta.
2. Desarrollo de prototipos más cómodo
Durante el desarrollo de robots, los ingenieros ajustan con frecuencia las posiciones de las articulaciones, guían los mecanismos manualmente y repiten pruebas de movimiento. La conservación de la posición multivuelta puede simplificar estos procesos cuando las articulaciones pueden girar varias vueltas mientras la alimentación principal está desconectada.
3. Más adecuado para articulaciones multivuelta
En las articulaciones que requieren más de una revolución completa, la retroalimentación multivuelta proporciona información de posición que un encoder de una sola vuelta no puede proporcionar por sí solo.
Esto es especialmente relevante para las articulaciones de muñeca u otros mecanismos giratorios diseñados para un movimiento continuo o multivuelta.
Limitaciones de los encoders multivuelta con batería de respaldo
La principal consideración es el mantenimiento de la batería de respaldo.
Si la batería envejece, se agota o no puede suministrar suficiente energía en las condiciones ambientales especificadas, el encoder podría perder el número de vueltas acumuladas. El comportamiento exacto depende del diseño del encoder y de su lógica de gestión de fallos.
No se debe dar por sentado que la pérdida del número de vueltas multivuelta provocará automáticamente una transición segura o fluida al funcionamiento de una sola vuelta. El controlador debe detectar y gestionar cualquier fallo de estado del encoder o de validez de la posición de acuerdo con la documentación del fabricante.
Por este motivo, los ingenieros deben verificar la vida útil de la batería, los intervalos de sustitución, el diagnóstico de batería baja, los límites de temperatura de funcionamiento y el procedimiento de recuperación en caso de que los datos multivuelta dejen de ser válidos.
Aplicaciones recomendadas
Conviene considerar la configuración multivuelta HPJM con batería de respaldo para:
Articulaciones de robots que giran varias revoluciones
Articulaciones de muñeca diseñadas para una rotación continua o sin restricciones dentro de sus límites mecánicos
Prototipos de robots que se mueven manualmente con frecuencia durante el desarrollo
Sistemas de enseñanza y demostración que requieren posicionamiento manual repetido
Aplicaciones en las que conservar la posición de la articulación después de moverla con la alimentación desconectada es un requisito operativo importante
En cualquier articulación que pueda girar de forma continua, confirme que el rango de conteo de vueltas admitido por el encoder y el diseño mecánico completo satisfacen los requisitos de la aplicación.
¿Cómo elegir el encoder absoluto adecuado para la articulación de su robot?
La elección entre encoders absolutos de una sola vuelta y multivuelta debe basarse en el rango de recorrido mecánico de la articulación, el movimiento previsto mientras está apagada, los requisitos de recuperación de posición y la estrategia de mantenimiento.
Elija un encoder absoluto de una sola vuelta si...
La articulación tiene un rango de recorrido mecánico claramente definido.
El sistema de control puede determinar la posición real de la articulación a partir de la retroalimentación de una sola vuelta disponible.
No se prevé que la articulación se mueva hasta una posición ambigua mientras el sistema está apagado.
Desea evitar el conteo multivuelta que depende de una batería.
La aplicación da prioridad a una configuración de mantenimiento más sencilla.
Elija un encoder absoluto multivuelta con batería de respaldo si...
La articulación puede girar varias revoluciones completas.
La articulación puede moverse manualmente mientras la alimentación principal está desconectada.
La aplicación requiere información de posición multivuelta después del reinicio.
Las pruebas del prototipo implican movimientos manuales frecuentes y ciclos de alimentación repetidos.
Puede implementar procedimientos adecuados de supervisión y mantenimiento de la batería.
Preguntas que debe plantearse antes de seleccionar un encoder
Antes de finalizar la configuración del encoder para un actuador integrado de articulación robótica, los ingenieros deben confirmar lo siguiente:
¿Cuál es el rango máximo de rotación mecánica de la articulación?
¿Se puede mover manualmente la articulación cuando la alimentación principal está desconectada?
¿El encoder conserva la información multivuelta sin alimentación de respaldo externa?
¿Qué ocurre si se agota la batería del encoder?
¿El controlador valida la posición absoluta antes de permitir el movimiento?
¿Se requiere un procedimiento de homing después de un fallo del encoder o de la pérdida de información de posición?
Estas preguntas ayudan a evitar la ambigüedad de posición y a mejorar la fiabilidad de los procedimientos de arranque y recuperación.
Conclusión: adapte el encoder al diseño mecánico de la articulación
Los encoders absolutos de una sola vuelta y los multivuelta responden a distintos requisitos de ingeniería.
Un encoder absoluto de una sola vuelta puede ser una opción práctica para articulaciones robóticas con recorrido angular limitado, siempre que el diseño mecánico y el sistema de control puedan determinar de forma fiable la posición de la articulación. Un encoder multivuelta con batería de respaldo es más adecuado cuando es necesario conservar la rotación acumulada durante las interrupciones de alimentación, especialmente en articulaciones multivuelta y en aplicaciones que implican movimientos manuales frecuentes.
Para laserie PRO de actuadores armónicos para articulaciones HPJMde HONPINE, la configuración adecuada depende del rango de rotación de la articulación, los requisitos de conservación de la posición y la estrategia de mantenimiento.
En HONPINE, ofrecemos actuadores armónicos para articulaciones destinados a robots humanoides, brazos robóticos colaborativos, exoesqueletos y otras aplicaciones de control de movimiento de precisión.
Póngase en contacto con HONPINE para obtener más información sobre la serie HPJM PRO y elegir una configuración de encoder que se adapte al diseño de las articulaciones de su robot.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
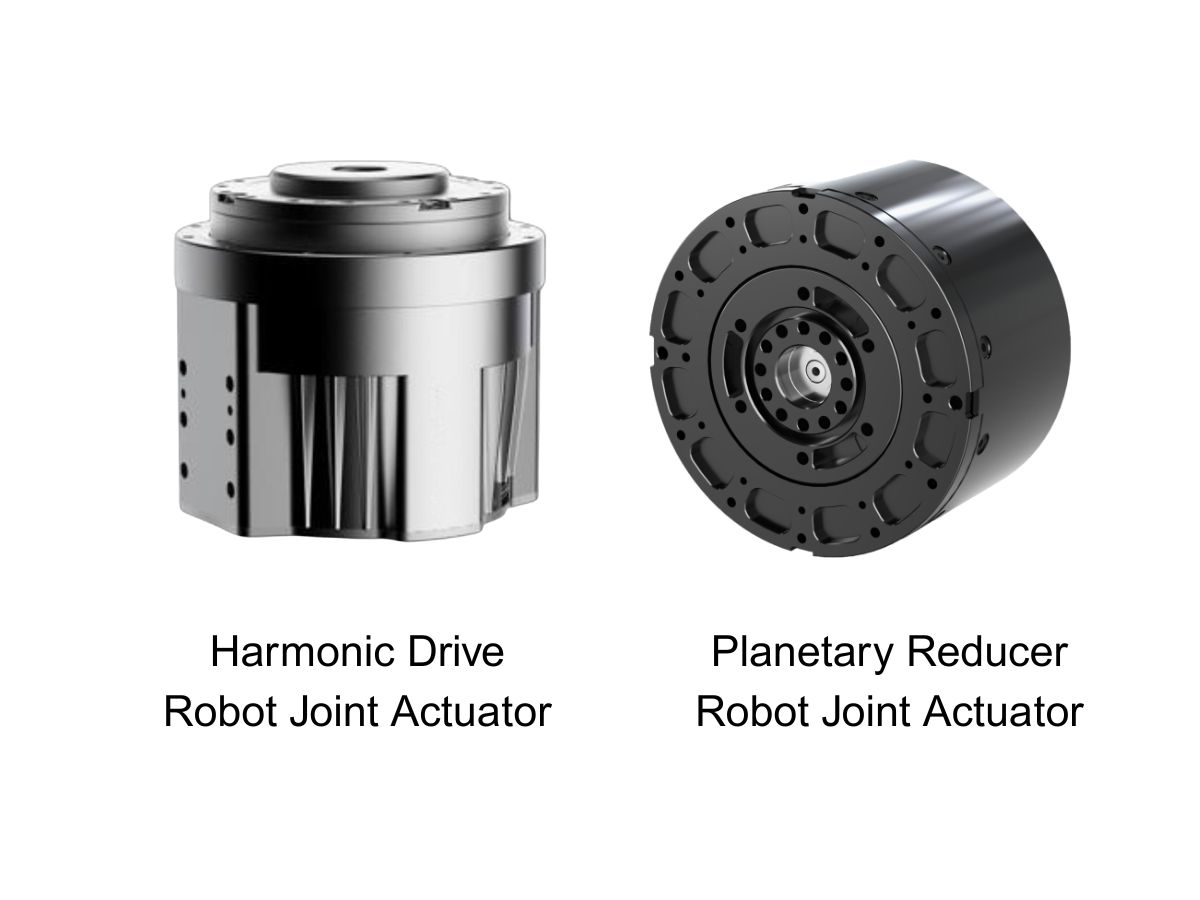
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
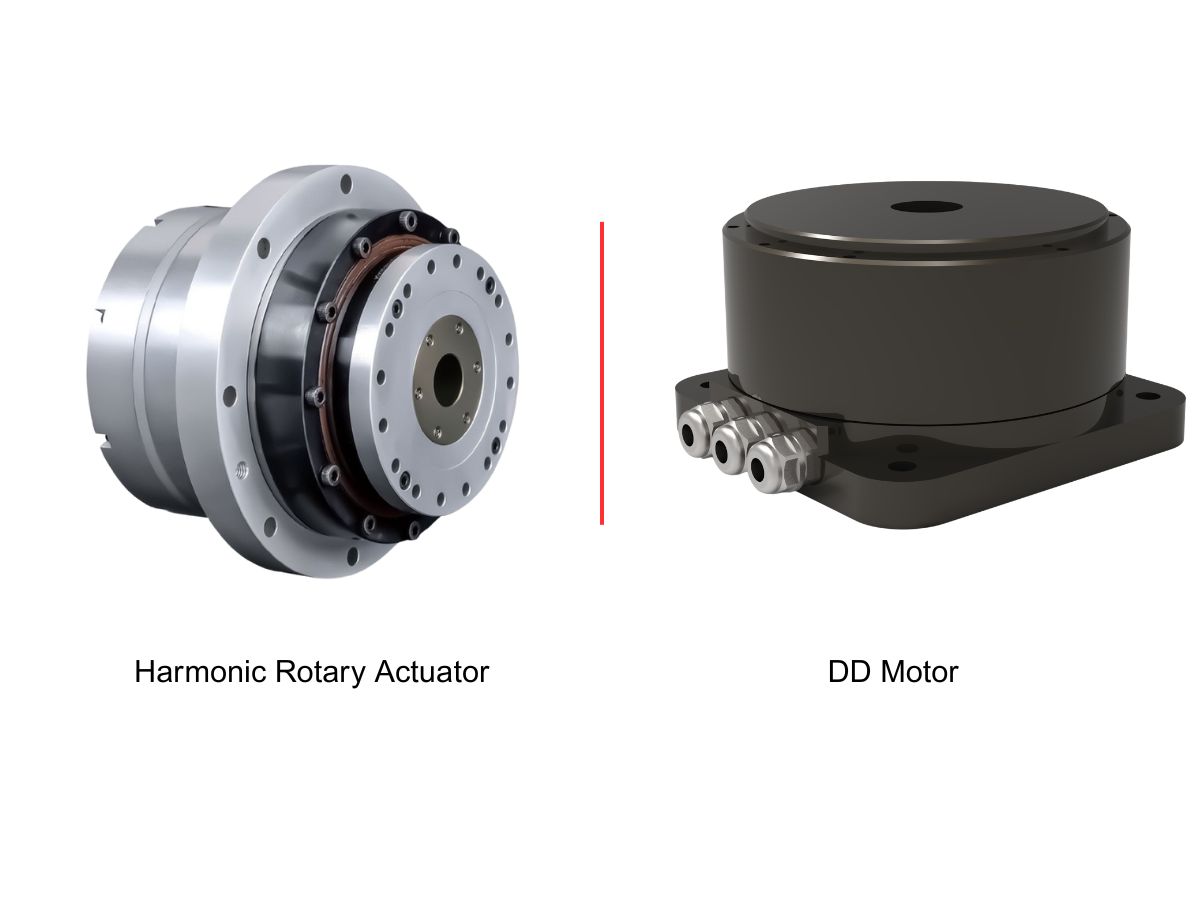
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
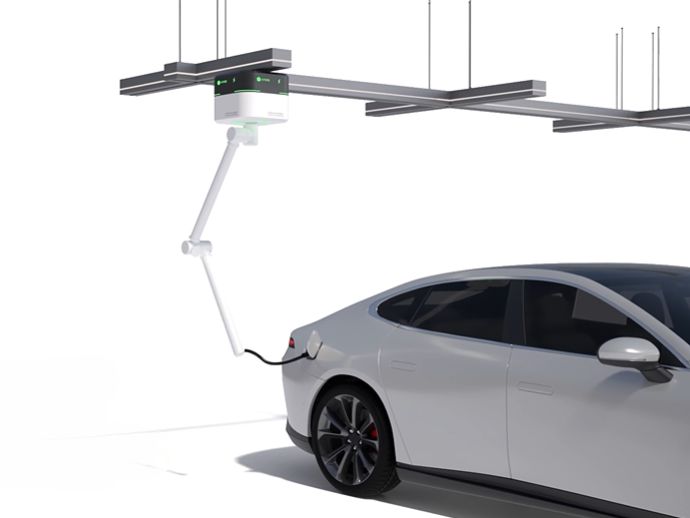
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
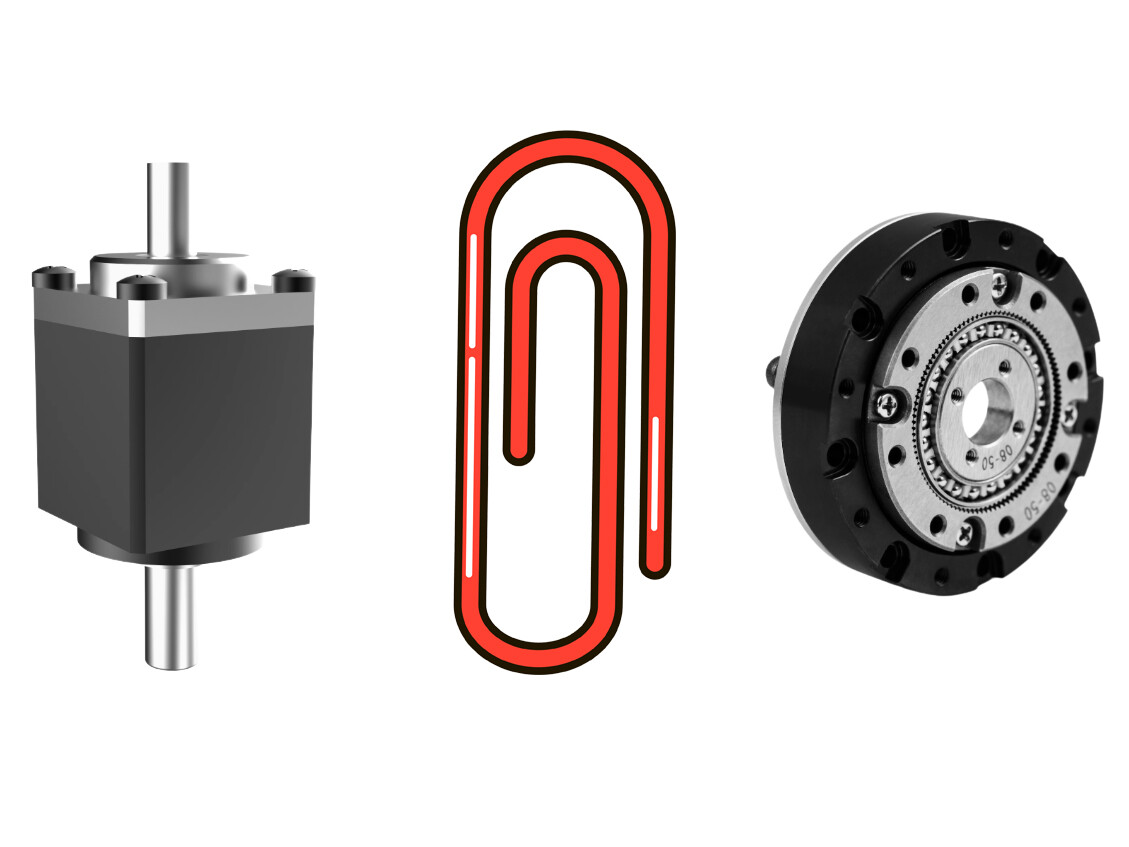
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Hymson presentará sus soluciones de corte por láser en JIMTOF 2026, en TokioDescubra las soluciones de corte por láser, soldadura inteligente y automatización de Hymson en JIMTOF 2026, en Tokio, del 26 al 31 de octubre. Descubra la fabricación integrada en el stand S2030.
 SENFENG Laser obtiene la aprobación del registro para su salida a bolsa en la BSE; roadshow en línea previsto para el 27 de octubreConozca la aprobación del registro para la salida a bolsa de SENFENG Laser en la BSE y sus planes para el roadshow en línea del 27 de octubre. Descubra qué deben tener en cuenta los compradores de equipos de corte por láser en las próximas divulgaciones.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.
 Codificadores absolutos de una vuelta frente a multivuelta para módulos de articulación robótica: ¿cómo elegir?Esta guía compara los codificadores absolutos de una vuelta y multivuelta para módulos de articulación robótica y explica sus diferencias en la realimentación de posición, la retención de la posición al desconectar la alimentación y los requisitos de mantenimiento. Descubra cómo seleccionar la configuración de codificador adecuada para robots humanoides, brazos robóticos colaborativos y exoesqueletos, tomando como ejemplo la serie HONPINE HPJM Harmonic Joint Actuator PRO.