







¿Por qué los robots industriales y los equipos de servicio pesado prefieren los reductores RV de doble disco?
Muchos ingenieros tienen la misma pregunta cuando se encuentran por primera vez con unreductor RV: si un solo disco cicloidal ya puede lograr la reducción de velocidad, ¿por qué los reductores RV utilizados en robots industriales casi siempre están diseñados con dos discos cicloidales?
Añadir un segundo disco implica más componentes, un montaje más complejo y mayores costes de fabricación. Entonces, ¿cuál es la razón?
La respuesta puede resumirse en una frase: el segundo disco no está principalmente para proporcionar reducción; está para mejorar la precisión, la estabilidad, la distribución de carga y la vida útil.
En este artículo, utilizamos nuestro modelo de ensamblaje de reductor RV y simulación de movimiento para explicar por qué la configuración de doble disco se ha convertido en la arquitectura predominante para robots industriales, máquinas herramienta, mesas giratorias y otros sistemas de transmisión de precisión para servicio pesado.
Nota: Los datos numéricos e imágenes de este artículo se basan en cálculos de simulación y se proporcionan únicamente como referencia.
¿Cómo funciona un reductor RV?
Un reductor RV, o reductor cicloidal de pasadores, tiene una cadena de transmisión relativamente corta.
El eje de entrada acciona un mecanismo excéntrico. El mecanismo excéntrico soporta los discos cicloidales, que engranan con los pasadores dentro de la carcasa de pasadores. El movimiento resultante se transmite después a la salida mediante el mecanismo de pasadores de salida.
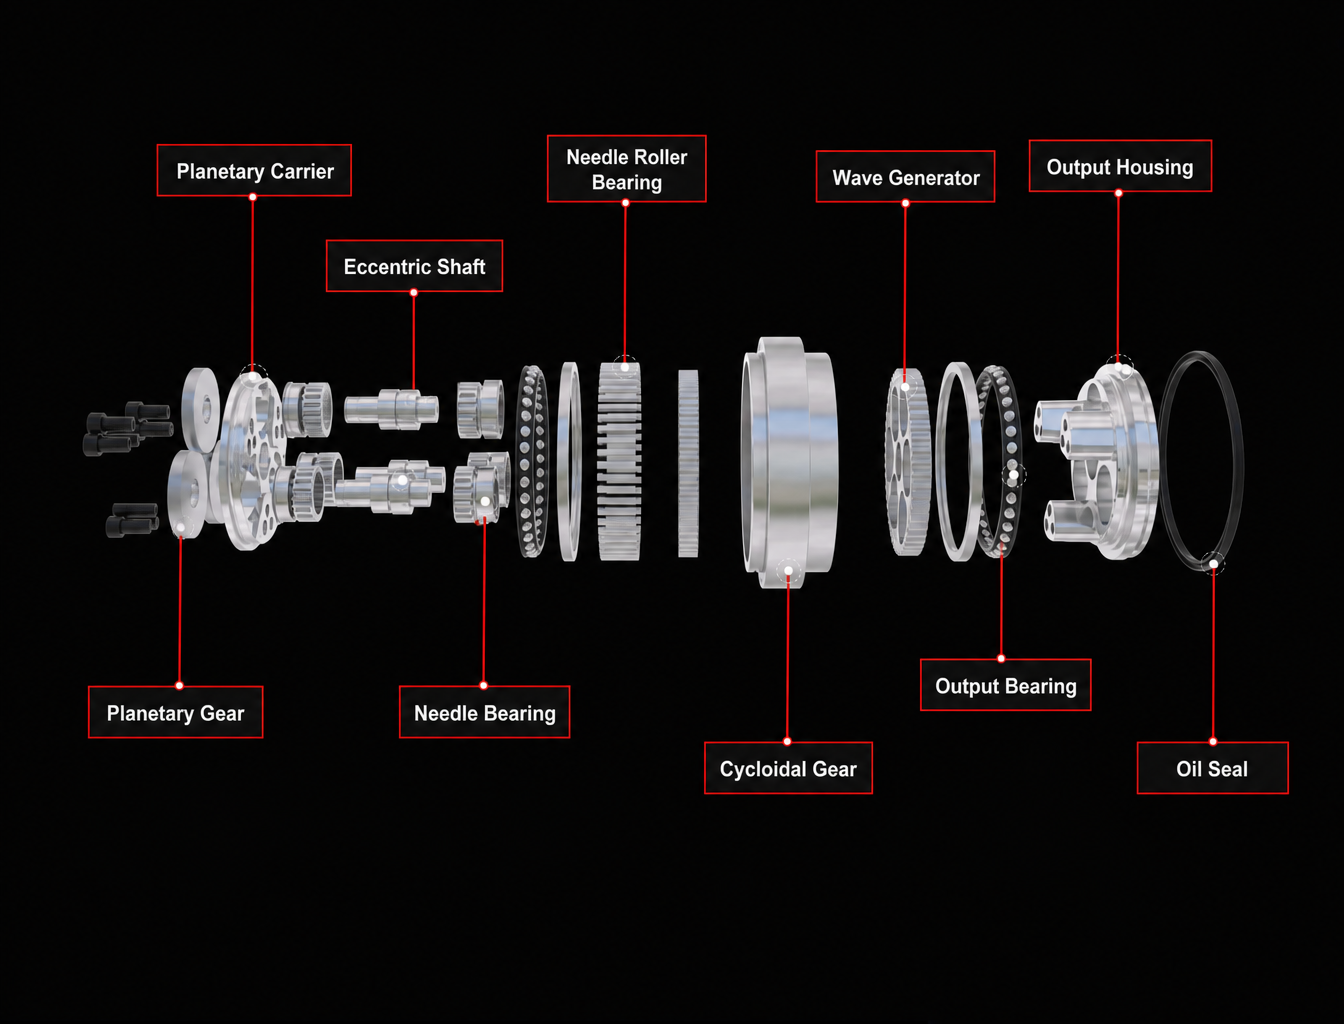
A continuación se muestra una vista explosionada de nuestro modelo de ensamblaje NX, que incluye la carcasa de pasadores con 40 pasadores, cigüeñal, rodamientos excéntricos, dos discos cicloidales y disco de salida. Cada componente del modelo se genera directamente a partir de los parámetros de ingeniería del sistema de transmisión.
El principio de reducción puede resumirse de forma sencilla.
La carcasa de pasadores tiene 40 pasadores, mientras que el disco cicloidal tiene 39 dientes. Durante una revolución del cigüeñal, el disco cicloidal se desplaza hacia atrás una posición de diente. Por lo tanto, tras 39 revoluciones del cigüeñal, la salida completa una revolución:
i = 39
La simulación de movimiento proporciona una forma más intuitiva de comprender este proceso de transmisión.
¿Cuáles son los problemas de un reductor RV de un solo disco?
Problema 1: Desequilibrio de fuerza radial
El disco cicloidal funciona de forma excéntrica. Su masa excéntrica gira alrededor del centro, mientras que la carga de engrane también se concentra en un sector determinado.
En nuestro cálculo numérico mediante el método de la palanca, de los 40 pasadores, 19 cumplen las condiciones básicas de carga, mientras que aproximadamente 15 pasadores están realmente cargados en las condiciones analizadas.
El cálculo muestra que aproximadamente el 90 % de la carga se concentra en 11 pasadores dentro de un sector de 90°, lo que da un coeficiente de distribución de carga de:
Kγ = 1.71
En una configuración de un solo disco, este sector de carga concentrada gira junto con la masa excéntrica.
El resultado es un aumento de la vibración, el ruido y la carga sobre los rodamientos.
Para equipos de servicio pesado y articulaciones de robots industriales, estos efectos adquieren cada vez mayor importancia porque el reductor debe funcionar repetidamente con alto par y aceleraciones y deceleraciones frecuentes.
Ventajas de un reductor RV de doble disco
Un reductor RV de doble disco coloca axialmente dos discos cicloidales idénticos dentro de la transmisión.
El disco A funciona con la excentricidad +e, mientras que el disco B funciona con la excentricidad −e. Por lo tanto, las dos secciones excéntricas del cigüeñal están situadas a 180° entre sí.
Sin embargo, no basta con instalar dos discos idénticos separados 180°.
El disco B también debe girarse con un ángulo de fase específico:
Δφ = −180° / zc = −180° / 39 = −4.615°
Este detalle es especialmente importante durante el modelado y ensamblaje CAD.
Si un ingeniero simplemente duplica el primer disco cicloidal e instala los dos discos con una diferencia de fase cero, los orificios para pasadores no se alinearán correctamente y no podrá lograrse el efecto previsto de reducción de holgura.
El lado izquierdo de la comparación siguiente muestra la disposición de fase incorrecta de 0°, en la que los orificios para pasadores están visiblemente desalineados. El lado derecho muestra la disposición de fase correcta de −4.615°.
Ventaja 1: Cancelación de fuerzas inerciales
El disco A funciona con +e, mientras que el disco B funciona con −e.
Por lo tanto, las masas excéntricas se mueven en direcciones opuestas, lo que permite que sus fuerzas inerciales de primer orden se cancelen en gran medida entre sí.
Esto reduce la vibración y ayuda al reductor RV a funcionar con mayor suavidad.
Para las articulaciones de robots industriales, este es uno de los beneficios más directos de la arquitectura de doble disco.
Una menor vibración también puede reducir la carga dinámica sobre los rodamientos y otros componentes de transmisión.
Ventaja 2: La holgura puede reducirse mediante precarga
Para comprender por qué la estructura de doble disco puede reducir la holgura, primero debemos entender de dónde proviene la holgura.
En nuestro modelo, cinco fuentes principales de error se convirtieron al ángulo de salida mediante un cálculo basado en palancas.
Bajo las condiciones de tolerancia del ejemplo, la holgura del orificio del pasador de salida representó aproximadamente el 48 % de la holgura total calculada, lo que equivalía aproximadamente a la contribución combinada de las otras cuatro fuentes.
El propio perfil de diente cicloidal representó solo alrededor de una cuarta parte del total.
Esto significa que una parte importante de la holgura procede de la cadena de tolerancias, y no simplemente del perfil de diente cicloidal.
La diferencia de fase entre los dos discos cicloidales proporciona una forma de compensar parte de esta holgura.
Mediante el ajuste de fase, un disco puede posicionarse contra un lado de la holgura mientras el otro disco contacta con el lado opuesto.
El principio es similar al mecanismo anti-holgura de un husillo de bolas de doble tuerca precargada.
Sin embargo, existe una ventana de ingeniería importante que a menudo se pasa por alto.
Nuestro cálculo proporciona una ventana de fase de ensamblaje de aproximadamente:
ε* = 79″
Cuando el error de fase permanece dentro de esta ventana, el efecto de reducción de holgura sigue siendo eficaz.
Una vez que el error de fase supera la ventana permitida, los dos discos pueden comenzar a oponerse entre sí y bloquearse parcialmente. La holgura puede seguir disminuyendo, pero la fricción y el aumento de temperatura se producen al mismo tiempo.
Por lo tanto, la aceptación de un reductor RV de doble disco debe evaluar tanto la holgura como el par en vacío.
Considerar solo uno de estos parámetros puede dar una impresión engañosa de la calidad real del ensamblaje.
Ventaja 3: Reparto de carga
Los dos discos cicloidales proporcionan trayectorias de carga paralelas.
En condiciones teóricas ideales, cada disco soportaría aproximadamente el 50 % de la carga de transmisión.
En un reductor real, las tolerancias de fabricación y los errores de fase hacen que la carga no se divida perfectamente.
No obstante, la configuración de doble disco reduce significativamente la concentración de carga.
Más dientes pueden participar en la transmisión de carga, lo que puede reducir la tensión de contacto y mejorar la distribución del desgaste.
Esta característica de reparto de carga es especialmente valiosa en aplicaciones de alto par y larga vida útil.
Ventaja 4: Mayor rigidez torsional
La configuración de doble disco crea una trayectoria de transmisión paralela adicional.
Esto puede aumentar la rigidez torsional efectiva del sistema de transmisión y reducir el movimiento angular del extremo de salida bajo carga.
Para aplicaciones como robots de soldadura, robots de manipulación de materiales, mesas giratorias industriales y máquinas herramienta, la rigidez torsional es especialmente importante porque la salida debe mantener su posición bajo cargas externas variables.
Reductor RV de un solo disco frente a doble disco
El disco cicloidal adicional aumenta el número de componentes y la complejidad de ensamblaje, pero también aporta mejoras en el equilibrio de fuerzas, el reparto de carga, el control de holgura y la rigidez torsional.
¿Dónde se utilizan los reductores RV de doble disco?
Los reductores RV de doble disco se asocian ampliamente con aplicaciones que requieren alto par, alta rigidez, posicionamiento preciso y fiabilidad a largo plazo.
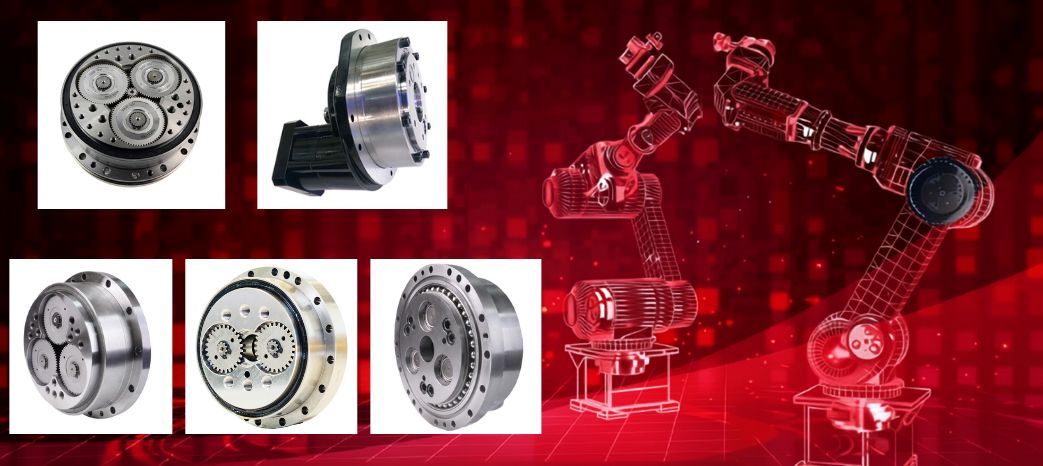
Los reductores RV HONPINE se utilizan actualmente en aplicaciones que incluyen brazos robóticos de servicio pesado, posicionadores industriales, mesas giratorias industriales y sistemas de máquinas herramienta.
Reductores RV para robots industriales
Las articulaciones de robots industriales no priorizan principalmente el ahorro del coste de un disco cicloidal.
Requieren una combinación de:
Alta precisión de posicionamiento
Alta rigidez torsional
Baja holgura
Alta capacidad de carga
Larga vida útil
Funcionamiento estable
Alta fiabilidad
La arquitectura RV de doble disco añade complejidad de fabricación y ensamblaje, pero ofrece ventajas en la reducción de holgura, el control de vibración, el reparto de carga y la rigidez.
Por esta razón, los reductores RV de doble disco cicloidal con precarga de fase se utilizan ampliamente en articulaciones de robots industriales.
Las configuraciones RV de un solo disco se encuentran más comúnmente en sistemas didácticos, equipos experimentales o aplicaciones sensibles al coste, donde los requisitos de rigidez, vibración y funcionamiento prolongado en servicio pesado son menores.
Reductores RV para posicionadores industriales
Los posicionadores industriales comparten una característica importante con las articulaciones de robots: a menudo manipulan grandes cargas mientras que el eje de salida también está expuesto a cargas excéntricas y momentos de vuelco.
Un posicionador de soldadura, por ejemplo, necesita girar una pieza de trabajo mientras mantiene un posicionamiento estable.
Si el reductor tiene una holgura excesiva o una rigidez torsional insuficiente, la salida puede experimentar pequeños movimientos angulares durante la aceleración, la deceleración, la inversión de dirección o la carga externa procedente del proceso de soldadura.
Por lo tanto, los posicionadores industriales prestan especial atención a:
Par de salida
Rigidez torsional
Holgura
Momento de vuelco admisible
Funcionamiento de arranque y parada de alta frecuencia
Vida útil operativa a largo plazo
Estas son también áreas en las que la arquitectura RV de doble disco puede proporcionar importantes ventajas mecánicas.
Reductores RV para mesas giratorias industriales
Las mesas giratorias industriales de servicio pesado, las mesas giratorias robóticas, las mesas de soldadura y las mesas de posicionamiento de precisión imponen exigencias similares al sistema de transmisión.
El requisito no es simplemente hacer girar la mesa.
El sistema debe girar con precisión una carga grande hasta la posición objetivo y mantener un posicionamiento estable después de que se detenga el movimiento.
Por esta razón, los parámetros importantes de un reductor RV utilizado en una mesa giratoria incluyen:
Holgura
Rigidez torsional
Capacidad de carga axial y radial
Momento de vuelco admisible
Par de salida
Precisión de posicionamiento
Fiabilidad operativa a largo plazo
Por lo tanto, un reductor RV de doble disco puede ser especialmente adecuado para aplicaciones giratorias que requieren alta carga y posicionamiento estable.
¿Por qué la configuración de doble disco es la arquitectura RV predominante?
La función de reducción de un reductor RV proviene de la transmisión cicloidal de pasador-diente.
El disco cicloidal adicional no crea fundamentalmente la relación de reducción.
Su valor principal reside en mejorar el comportamiento mecánico del sistema de transmisión.
La estructura de un solo disco responde a la pregunta básica:
¿Puede el mecanismo lograr reducción de velocidad?
La estructura de doble disco responde a preguntas más exigentes:
¿Puede reducir la vibración, distribuir la carga, controlar la holgura, aumentar la rigidez y funcionar de forma fiable durante una larga vida útil?
Esta distinción explica por qué los reductores RV de doble disco se utilizan ampliamente en robots industriales, máquinas herramienta, mesas giratorias de servicio pesado y otras aplicaciones de transmisión de precisión.
Por lo tanto, la pequeña diferencia de fase de −4.615° de este ejemplo es mucho más que un detalle de ensamblaje CAD. Es uno de los factores clave que convierte dos discos cicloidales en un sistema coordinado de transmisión de precisión.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 Módulo de articulación robótica HAG de HONPINE en inspección previa al envíoEl módulo de articulación robótica HAG de HONPINE se encuentra actualmente en inspección previa al envío antes de la entrega.




Doble clic
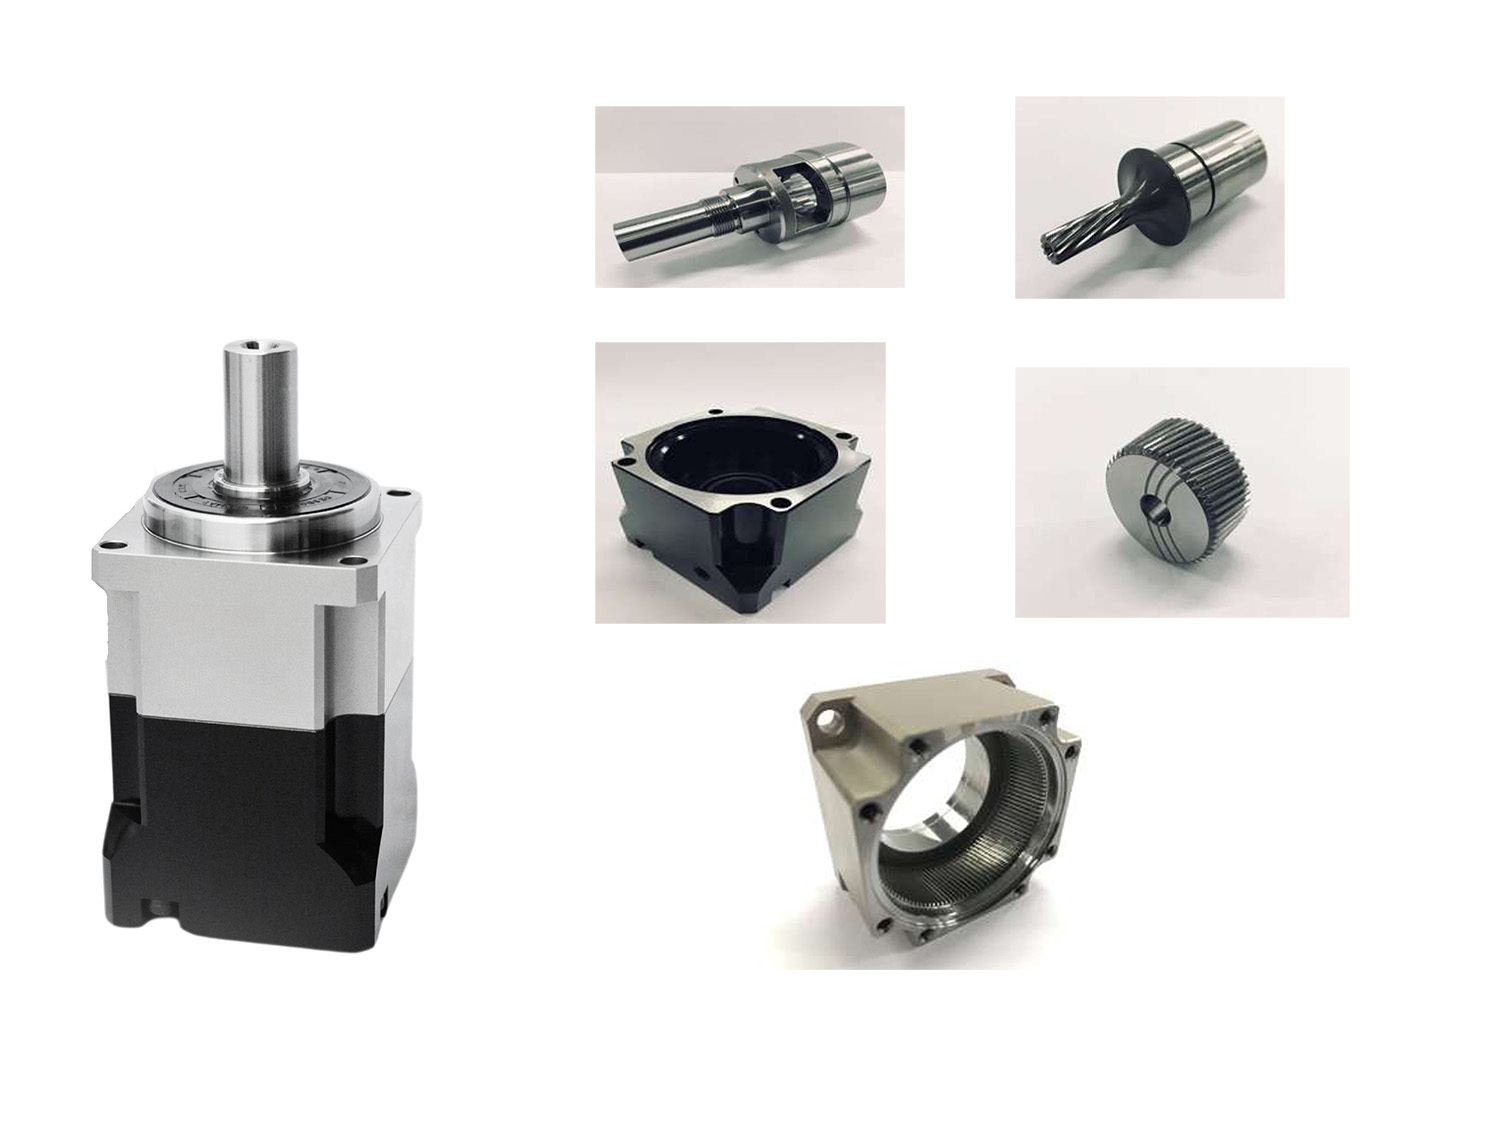
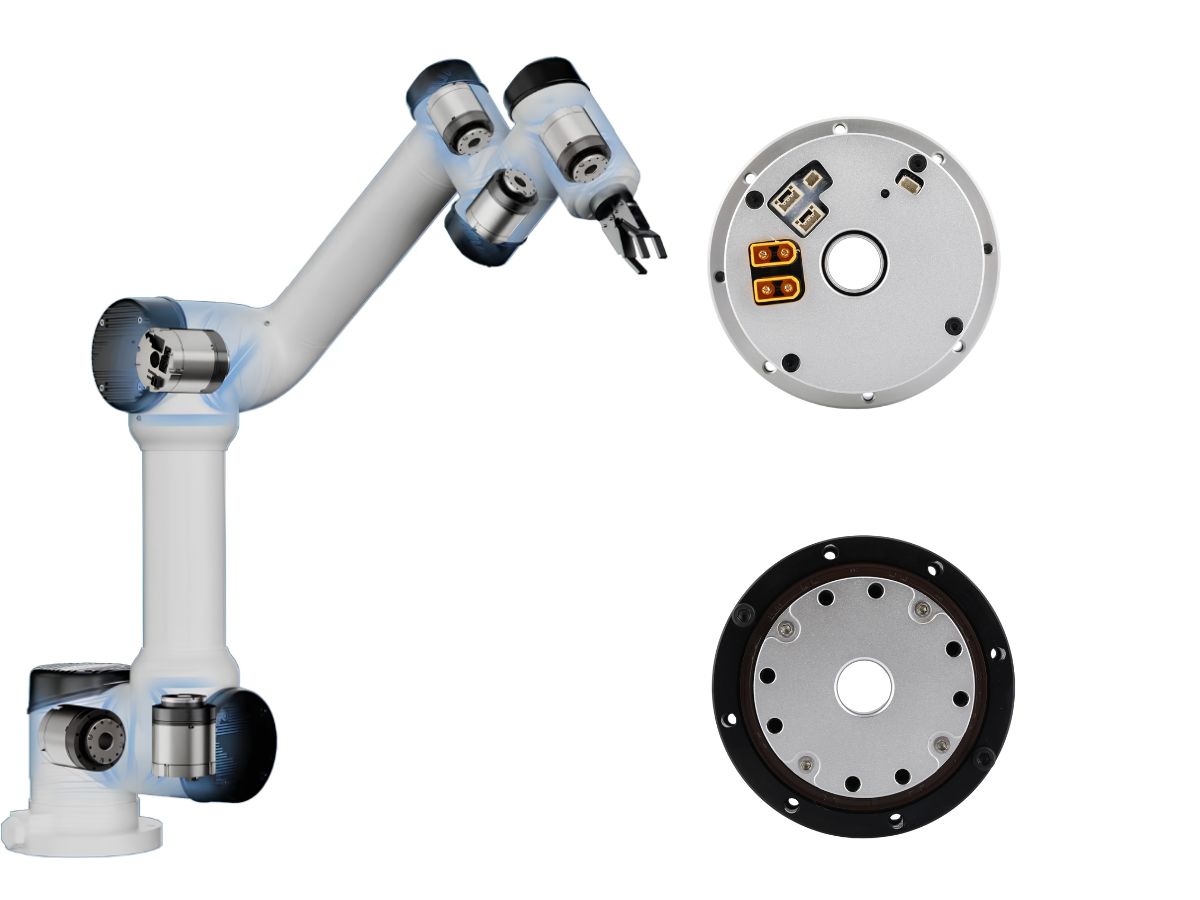
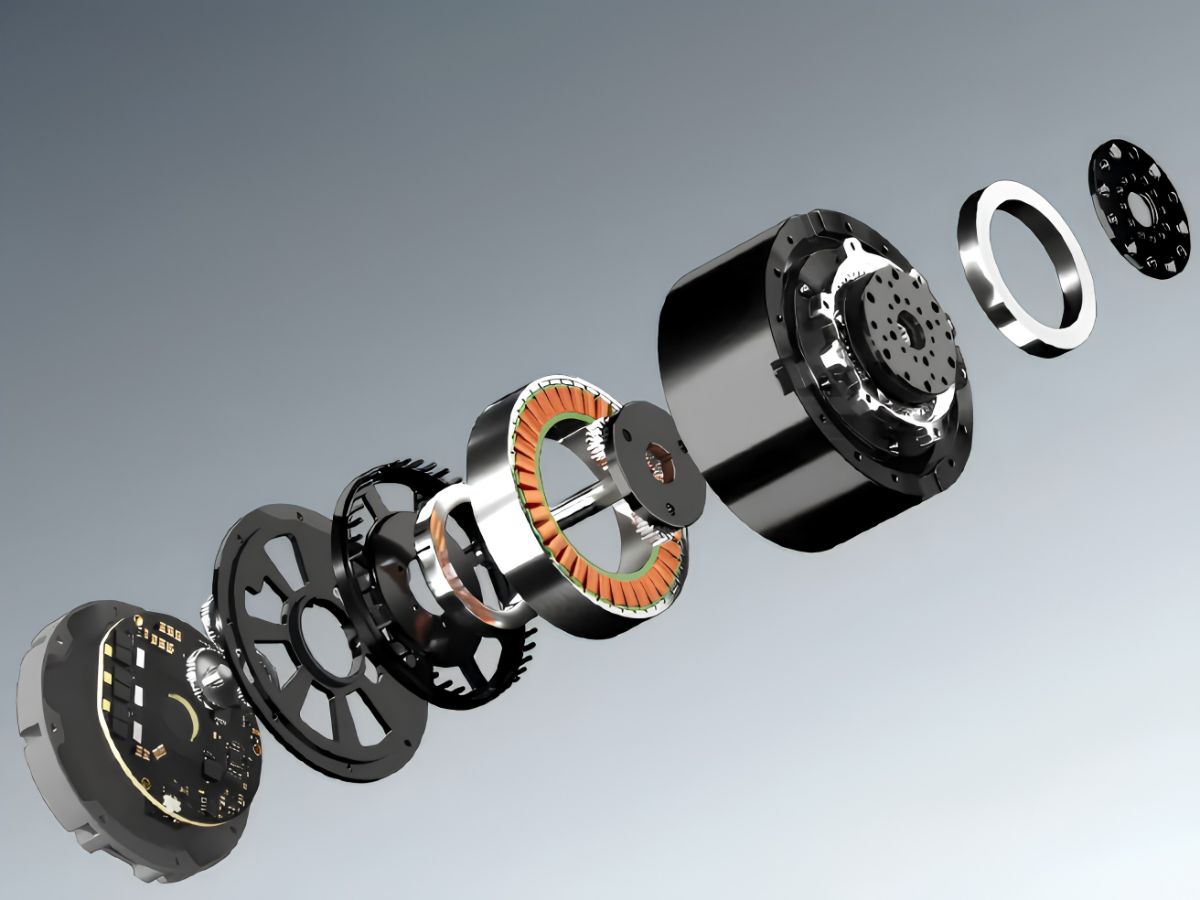
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
 ¿Por qué los robots industriales y los equipos de servicio pesado prefieren los reductores RV de doble disco?Muchos ingenieros tienen la misma pregunta cuando observan por primera vez el interior de un reductor RV: si un solo disco cicloidal ya puede lograr la reducción de velocidad, ¿por qué los reductores RV para robots industriales utilizan casi siempre dos discos? El disco adicional aumenta el número de componentes, la complejidad del montaje y el coste de fabricación, por lo que su propósito merece un análisis más detallado. La respuesta no es simplemente una mayor relación de reducción. Un reductor RV de doble disco está diseñado para mejorar el comportamiento mecánico general de la transmisión mediante un mejor equilibrio de fuerzas, distribución de carga, control de holgura, rigidez torsional y fiabilidad a largo plazo. En este artículo, utilizamos un modelo de conjunto de reductor RV y una simulación de movimiento para examinar estos mecanismos y explicar por qué la arquitectura de doble disco se utiliza ampliamente en robots industriales, máquinas herramienta, mesas giratorias y otros sistemas de transmisión de precisión para servicio pesado.