







Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?
Al revisar la hoja de especificaciones de una articulación robótica, normalmente nos fijamos primero en el par, la velocidad, las dimensiones y el peso. Existe otro parámetro que puede parecer un detalle estructural, pero que puede tener un impacto significativo en el rendimiento de la articulación una vez integrada en un robot.
Ese parámetro es la estructura hueca para el tendido de cables.
El espacio dentro de una articulación robótica ya es limitado. El motor, el reductor, el accionamiento, el codificador y los rodamientos deben ocupar parte del espacio disponible. Entonces, ¿por qué dejar un paso por el centro?
La respuesta se vuelve más clara cuando la articulación se considera como parte del robot completo en lugar de como un actuador aislado.
¿Por qué las articulaciones robóticas necesitan un diseño hueco?
Un robot no es solo un sistema mecánico. También es un sistema móvil para energía, señales y otros suministros.
Cuando un brazo robótico realiza una operación de recogida y colocación, las articulaciones son solo una parte del sistema. Una pinza eléctrica situada al final del brazo necesita alimentación y señales de control. Una cámara necesita conexiones de alimentación y comunicación. Una pinza neumática o un sistema de vacío puede requerir tubos de aire. Todas estas conexiones deben extenderse desde el cuerpo del robot hasta el efector final a través del brazo en movimiento.
Cuando el brazo robótico está inmóvil, organizar estos cables y tubos es relativamente sencillo. Sin embargo, una vez que las articulaciones comienzan a girar, la situación cambia.
Un haz de cables que antes estaba suelto puede quedar tensado. El exceso de cable puede sobresalir hacia afuera. Los cables guiados alrededor de una articulación también pueden sufrir flexiones y torsiones repetidas.
Si un cable se daña, se estira o desarrolla una conexión intermitente, el problema deja de ser simplemente una cuestión de apariencia. Puede afectar a la fiabilidad de todo el sistema robótico.
Por este motivo, el tendido de cables de las articulaciones robóticas debe considerarse junto con la estructura mecánica y el rango de movimiento de la articulación. Si el recorrido del cable se diseña solo después de que las articulaciones y los eslabones ya se hayan definido, pueden ser necesarios soportes adicionales, fundas protectoras o estructuras de guiado, y puede ser necesario modificar la disposición mecánica original.
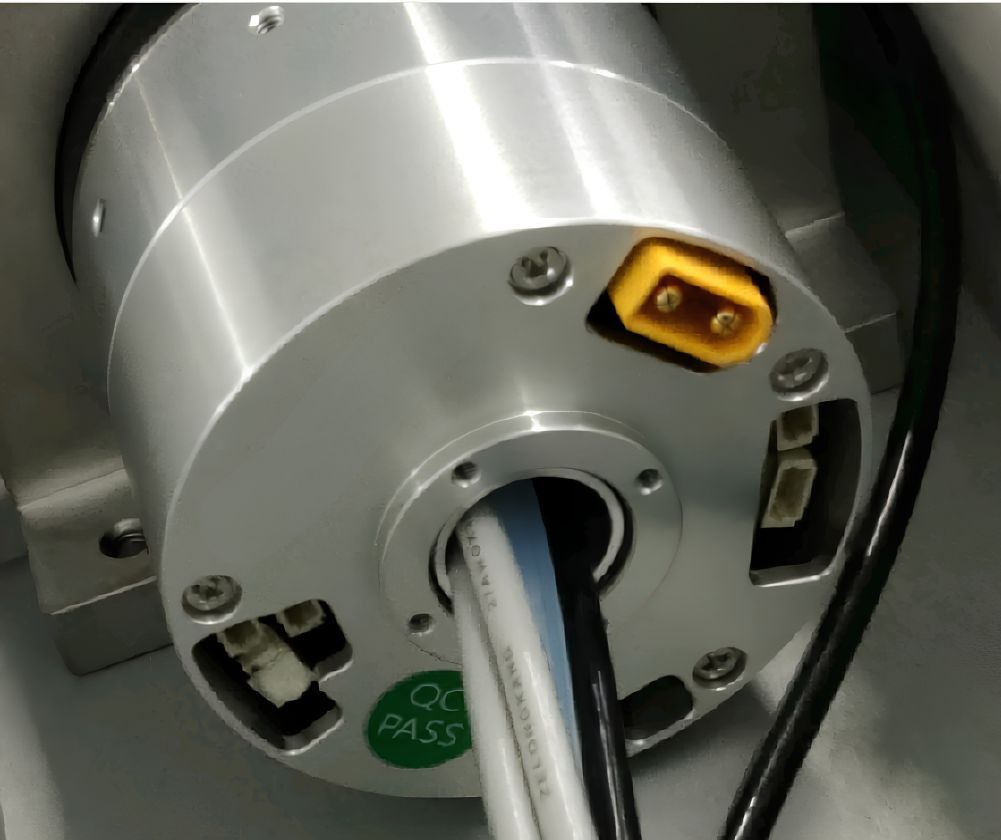
Una articulación robótica hueca proporciona un paso dedicado a través de la articulación para cables, tubos y otras conexiones internas.
Cuando este paso está alineado con el espacio interno de los eslabones del robot y la interfaz del efector final, los cables y tubos pueden guiarse a través de la estructura del robot en lugar de quedar expuestos en el exterior del brazo. Esto puede reducir los bucles de cables externos y contribuir a un diseño general más compacto.
Articulaciones huecas frente a no huecas: ¿en qué se diferencia el tendido de cables?
Las diferencias entre el tendido externo de cables y el tendido a través de una estructura hueca pueden analizarse en varias dimensiones de ingeniería.
La debilidad del tendido externo de cables no consiste simplemente en si un cable acabará fallando, sino en cuándo fallará.
La vida útil a flexión de un cable es una especificación estadística. Un cable clasificado para un millón de ciclos de flexión bajo condiciones de ensayo definidas puede tener una vida útil sustancialmente diferente bajo esfuerzos combinados reales que impliquen flexión, torsión, tensión, temperatura y condiciones de instalación.
La falla de un cable también puede ser intermitente. Un cable puede parecer intacto externamente mientras que los conductores individuales de su interior ya se han dañado. El resultado puede ser una pérdida intermitente de comunicación o una interrupción inesperada de la alimentación en el efector final, lo que dificulta la localización de averías y aumenta los costes de mantenimiento.
Sin embargo, el tendido de cables a través de una estructura hueca introduce sus propios desafíos de ingeniería.
El paso interno tiene un espacio limitado. Los cables deben atravesarlo y, al mismo tiempo, quedar correctamente fijados, protegidos contra la abrasión y contar con suficiente holgura para el montaje.
El paso también puede estar situado cerca del motor y de los componentes de transmisión, que pueden encontrarse entre las zonas más cálidas de la articulación. Por ello, los cables guiados a través de la sección hueca deben seleccionarse de acuerdo con las condiciones reales de temperatura dentro del paso, y no simplemente según la temperatura ambiente de funcionamiento.
El tendido de cables también forma parte del proceso de montaje. Cuando el diámetro interior hueco disponible es reducido, incluso una pequeña disminución de la holgura puede aumentar el tiempo necesario para instalar un cable durante la producción.
Hay otro aspecto que no debe pasarse por alto.
Los dos lados de una articulación robótica giran uno con respecto al otro. Si el haz de cables está fijado a distintos componentes móviles en cada lado de la articulación, el cable puede seguir experimentando torsión a medida que la articulación gira. También pueden producirse flexión local o fricción en la entrada y la salida del paso hueco.
Por lo tanto, una articulación hueca no elimina la necesidad de considerar la flexibilidad del cable, la resistencia a la torsión, la fijación, la protección y la holgura de movimiento.
Poder pasar físicamente un cable por el orificio hueco es solo el primer paso. El cable también debe comprobarse a lo largo de todo el rango operativo de la articulación para garantizar que no experimente flexión, torsión, tensión o abrasión excesivas.
¿Qué tamaño debe tener el orificio hueco?
Una vez seleccionado el tendido interno de cables, la siguiente pregunta es directa:
¿Qué tamaño necesita tener el orificio hueco?
El enfoque más evidente es considerar la cantidad de cables y tubos neumáticos que deben pasar a través de la articulación. Sin embargo, en el diseño mecánico real, no basta con sumar simplemente sus áreas de sección transversal.
La primera consideración es qué debe pasar por el orificio durante el montaje.
El propio cable puede ser relativamente pequeño, mientras que el conector de su extremo puede ser considerablemente mayor. Si se utiliza un arnés de cables premontado, las dimensiones del conector pueden determinar si el arnés puede pasar por el orificio hueco.
Si el cable se guía primero y se conecta después, el diseño debe considerar en cambio el espacio de trabajo interno disponible y si el mantenimiento futuro puede realizarse de forma eficiente.
La segunda consideración es qué parte del orificio es realmente utilizable.
Las fundas protectoras, los casquillos, los revestimientos y otras estructuras de protección pueden ocupar parte del diámetro disponible. Los cables múltiples también requieren holgura entre las líneas individuales, en lugar de formar una sección transversal perfectamente compactada.
En la salida del paso, puede requerirse espacio adicional para que los cables cambien de dirección sin forzarlos a un radio de curvatura demasiado pequeño.
Por estas razones, seleccionar un orificio hueco que simplemente sea "lo suficientemente grande para que quepa todo" no es un criterio de ingeniería adecuado.
El diseño del tendido también debe proporcionar suficiente margen para el montaje, el movimiento y el mantenimiento.
¿Un orificio hueco más grande siempre es mejor?
No necesariamente.
Cuando el diámetro y la longitud generales de la articulación están limitados, aumentar el orificio hueco reduce el espacio disponible a su alrededor para el motor, el reductor, los rodamientos y los componentes de soporte estructural.
Para mantener la capacidad de salida y la rigidez estructural requeridas, puede ser necesario rediseñar la arquitectura interna o aumentar las dimensiones generales de la articulación.
Por lo tanto, el orificio hueco adecuado debe determinarse según la aplicación real.
Los factores importantes incluyen:
Qué dispositivos se conectarán al efector final
Las especificaciones y la cantidad de cables y tubos neumáticos
Cómo se instalarán los conectores
El rango de rotación requerido de la articulación
El radio de curvatura requerido del cable
Los requisitos de montaje
Los requisitos futuros de mantenimiento o sustitución de cables
Una vez que estos requisitos estén claros, el tamaño de orificio necesario podrá evaluarse con mayor precisión.
Para una articulación robótica, el orificio hueco es un parámetro dimensional.
Sin embargo, para el robot completo, es un paso que debe formar parte del diseño mecánico, eléctrico, de montaje, de movimiento y de mantenimiento.
El diseño hueco debe considerarse al inicio del diseño de la articulación
El valor de una articulación robótica hueca no consiste simplemente en proporcionar un paso por el centro del actuador.
Su verdadero valor reside en integrar la articulación con los requisitos de tendido de cables del robot completo.
Cuando el recorrido de guiado interno se considera desde el inicio del proceso de diseño mecánico, el robot puede diseñarse de modo que la articulación tenga suficiente capacidad de movimiento mientras los cables y las líneas neumáticas permanecen debidamente protegidos y controlados.
Por lo tanto, un actuador de articulación hueca bien diseñado debe equilibrar el tamaño del orificio hueco, la rigidez estructural, la integración del motor y la transmisión, las condiciones térmicas, los requisitos de cableado, el montaje y el mantenimiento.
El objetivo no es simplemente hacer el orificio lo más grande posible.
El objetivo es crear un recorrido de guiado que funcione junto con la arquitectura mecánica del robot, para que la articulación pueda moverse según sea necesario mientras los cables y tubos dispongan de espacio suficiente para funcionar de forma fiable durante toda la vida útil del robot.
Conclusión: diseño de una articulación robótica hueca para el sistema robótico completo
Una articulación robótica hueca no debe evaluarse únicamente por el diámetro de su abertura central.
El orificio hueco forma parte de la arquitectura mecánica y eléctrica del robot. Sus dimensiones afectan al tendido de cables, la instalación de conectores, la protección de cables, las condiciones térmicas, la integración estructural y el mantenimiento.
Por lo tanto, para los fabricantes de robots y los integradores de sistemas, la pregunta correcta no es simplemente si una articulación tiene un orificio hueco, sino si el actuador de articulación hueca proporciona un recorrido de guiado que se ajusta al diseño completo del robot.
Cuando el tendido de cables se considera desde el principio, la articulación robótica puede diseñarse en función de los requisitos reales del efector final, el rango de movimiento, la configuración de cables, la rigidez estructural y la vida útil.
Un diseño hueco bien integrado permite que la articulación proporcione el movimiento requerido y, al mismo tiempo, ofrece a los cables y tubos un recorrido controlado a través de la estructura del robot. Esto hace que el orificio hueco sea más que una característica estructural: se convierte en una parte importante de la arquitectura general de la articulación robótica.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
 Reductor armónico de tamaño reducido: ventajas, aplicaciones y guía de selecciónReductor de accionamiento armónico de tamaño reducido para sistemas compactos de movimiento de precisión, que ofrece una alta relación de reducción, holgura casi nula, bajo peso y transmisión precisa.