







Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistema
En la selección de actuadores de articulación robótica, la correspondencia de inercias es una consideración de ingeniería importante, pero no debe tratarse como la estrategia de selección completa. Un actuador de articulación robótica no es simplemente un motor combinado con un reductor. Su rendimiento real está determinado por la interacción entre el motor, el mecanismo de reducción, los rodamientos, el codificador, el sistema de accionamiento, la estructura mecánica, la vía térmica, el ancho de banda de control, el perfil de carga y la vida útil esperada.
Un diseño puede parecer excelente sobre el papel, con suficiente par máximo, una relación de reducción adecuada, potencia de motor suficiente y una relación de inercias aparentemente razonable. Sin embargo, una vez que el prototipo entra en funcionamiento real, pueden aparecer problemas inesperados. La vibración de alta frecuencia puede volverse difícil de suprimir, el aumento continuo de temperatura puede superar el límite térmico, la salida puede sentirse demasiado flexible, la repetibilidad de posicionamiento puede deteriorarse bajo carga o la vida útil puede no alcanzar el objetivo.
Estos problemas rara vez son causados por un único parámetro. Por lo tanto, la pregunta más útil no es simplemente si la inercia del motor está bien adaptada a la carga, sino si el actuador completo de articulación robótica permanece controlable, térmicamente estable, mecánicamente rígido y fiable durante todo el ciclo operativo real.
Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica, desde la correspondencia de inercias y la relación de reducción hasta el comportamiento térmico, la rigidez mecánica, la no linealidad de la transmisión, el ancho de banda de control y la vida útil.
Por qué la correspondencia de inercias suele sobrevalorarse?
La correspondencia de inercias se utiliza ampliamente en el diseño de sistemas servo porque aborda un problema dinámico real. Cuando la inercia de la carga es alta con respecto a la inercia del motor, el motor debe acelerar y desacelerar una carga comparativamente grande. Esto puede aumentar el esfuerzo de control necesario para lograr una respuesta dinámica rápida y estable. En el otro extremo, una relación muy baja entre la inercia de la carga y la del motor tampoco garantiza automáticamente un mejor rendimiento. Un motor de alta respuesta combinado con un sistema mecánicamente flexible o con amortiguamiento deficiente aún puede experimentar sobreimpulso, vibración o choque mecánico.
Cálculo de la inercia de carga en el lado del motor
Para un actuador de articulación robótica con reductor, la inercia de carga reflejada al lado del motor puede expresarse de forma sencilla como:
J_load,motor = J_load / i²
donde J_load es la inercia de carga en el lado de salida e i es la relación de reducción.
Esta relación explica por qué la relación de reducción tiene una influencia tan fuerte en la inercia aparente de la carga. Por ejemplo, aumentar la relación de reducción de 5:1 a 10:1 reduce en un factor de cuatro la inercia de carga reflejada al motor.
Sin embargo, el propio reductor también aporta inercia y efectos dinámicos. Su inercia equivalente no siempre puede representarse simplemente añadiendo un valor universal de inercia del reductor. El modelo correcto depende de la arquitectura del reductor, del lado de referencia, de los datos del fabricante y del modelo dinámico utilizado.
Esta distinción es importante al evaluar una combinación de motor y reductor para articulación robótica. La relación de inercias es útil porque describe cuán difícil es para el motor acelerar la carga, pero no indica cuánto calor generará el actuador, cuán rígida será la estructura de salida, cuánto error de transmisión existe, cómo se comporta el actuador durante la inversión, con qué facilidad puede retroaccionarse la salida, dónde se produce la resonancia mecánica, cuánto ancho de banda de control está disponible ni cuánto tiempo sobrevivirá el actuador bajo el espectro de carga real.
En otras palabras, la correspondencia de inercias es un punto de partida y no el objetivo final de optimización.
La relación de reducción cambia todo el sistema, no solo el par
Para un actuador con reductor idealizado, las relaciones básicas de par y velocidad pueden escribirse como:
T_out = η × i × T_motor
ω_out = ω_motor / i
donde T_out es el par de salida
T_motor es el par del motor, i es la relación de reducción, η es la eficiencia de transmisión, ω_out es la velocidad de salida y ω_motor es la velocidad del motor.
Estas ecuaciones son simples, pero sus implicaciones de ingeniería son significativas. Aumentar la relación de reducción puede facilitar que un motor relativamente pequeño produzca un alto par de salida. Al mismo tiempo, la velocidad de salida disminuye y la transmisión se convierte en una parte cada vez más importante del comportamiento dinámico del sistema.
Si la inercia del rotor del motor se refiere al lado de salida, su valor equivalente puede expresarse como:
J_motor,out = J_motor × i²
Esto no significa que una relación de reducción más alta sea inherentemente peor. Más bien, muestra que cambiar la relación de reducción modifica la interacción entre la inercia del motor, la inercia de carga, la flexibilidad de la transmisión, la fricción y la dinámica de control.
Por lo tanto, la relación de reducción no es un multiplicador de par libre. Redistribuye los requisitos entre el motor, la transmisión, la estructura, el sistema térmico y el controlador. Esto se vuelve particularmente importante al seleccionar un actuador de articulación robótica para aplicaciones dinámicas como robots con patas, robots colaborativos, exoesqueletos y mecanismos robóticos de alta velocidad.
Comience con el espectro de carga, no con la ficha técnica del producto
Uno de los errores más comunes en la selección de módulos de articulación robótica es comenzar con una única pregunta: ¿cuántos newton-metro necesitamos? El par es importante, pero un único valor de par no puede describir la condición de funcionamiento de una articulación real.
Un enfoque más útil consiste en definir el espectro de carga completo antes de seleccionar el actuador. El requisito de ingeniería debe incluir el par máximo de salida, el par continuo de salida, el par RMS durante el ciclo operativo, la velocidad máxima y típica de salida, los requisitos de aceleración y desaceleración, la inercia de carga, las cargas radiales y axiales externas, la excentricidad, el momento de vuelco, el ciclo de trabajo, la temperatura ambiente, las condiciones de refrigeración, la precisión de posicionamiento, la holgura o movimiento perdido admisible, la rigidez torsional requerida, los requisitos de retroaccionabilidad y la vida útil esperada.
Esto transforma la selección del actuador de una comparación de cifras de catálogo en un problema de ingeniería de sistemas.
La carga estacionaria y la carga dinámica son problemas diferentes
Considere dos aplicaciones de actuadores de articulación robótica. La primera requiere que la articulación soporte una carga grande a baja velocidad durante un período prolongado. Un mecanismo de elevación o de mantenimiento de postura puede funcionar cerca de un nivel de par alto mientras se mueve solo ocasionalmente. La segunda requiere aceleración y desaceleración repetidas. Un brazo robótico, un robot con patas o un mecanismo de ensamblaje de alta velocidad puede experimentar cambios rápidos de par y velocidad.
Estas dos aplicaciones pueden requerir diseños de actuador muy diferentes incluso si sus valores de par máximo son similares.
Para el funcionamiento estático o a baja velocidad de larga duración, el rendimiento térmico puede convertirse en la restricción dominante. Para el movimiento altamente dinámico, el par máximo es solo una parte del problema. El par RMS, la capacidad de corriente máxima, el voltaje del bus, la velocidad del motor, la rigidez mecánica, las pérdidas de transmisión y el ancho de banda de control pueden ser igualmente importantes.
Por esta razón, un actuador de articulación robótica debe evaluarse frente al ciclo operativo completo y no frente a un único valor máximo.
El par continuo suele ser más útil que el par máximo
El par máximo es una especificación atractiva porque es fácil de comunicar. Sin embargo, el par máximo por sí solo proporciona información limitada sobre cómo se comportará un actuador en funcionamiento continuo.
Una evaluación más útil debe considerar el par continuo, el par máximo, la duración del pico, el ciclo de trabajo permitido, la reducción térmica, el tiempo de recuperación entre eventos de pico, la temperatura ambiente y las condiciones de refrigeración.
Para una aplicación real, el par RMS durante el ciclo de trabajo es particularmente útil para evaluar la carga térmica continua. La relación básica puede escribirse como:
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
La relación térmica exacta es más compleja porque las pérdidas no están determinadas únicamente por el par. Las pérdidas de cobre del motor, las pérdidas de hierro, las pérdidas del inversor, la fricción mecánica, las pérdidas de los rodamientos, las pérdidas del reductor, la lubricación y la velocidad de funcionamiento contribuyen al resultado.
No obstante, el par RMS proporciona un punto de partida mucho más útil que el par máximo por sí solo. Un proceso práctico de selección debe verificar primero que el par RMS sea compatible con la región de funcionamiento continuo, confirmar después que el par máximo cubra las condiciones de aceleración, desaceleración, impacto y carga anormal, y finalmente verificar que los eventos máximos repetidos sigan siendo térmicamente aceptables.
Una articulación que puede producir el par máximo requerido durante varios segundos no es necesariamente una articulación que pueda funcionar de forma fiable durante varias horas.
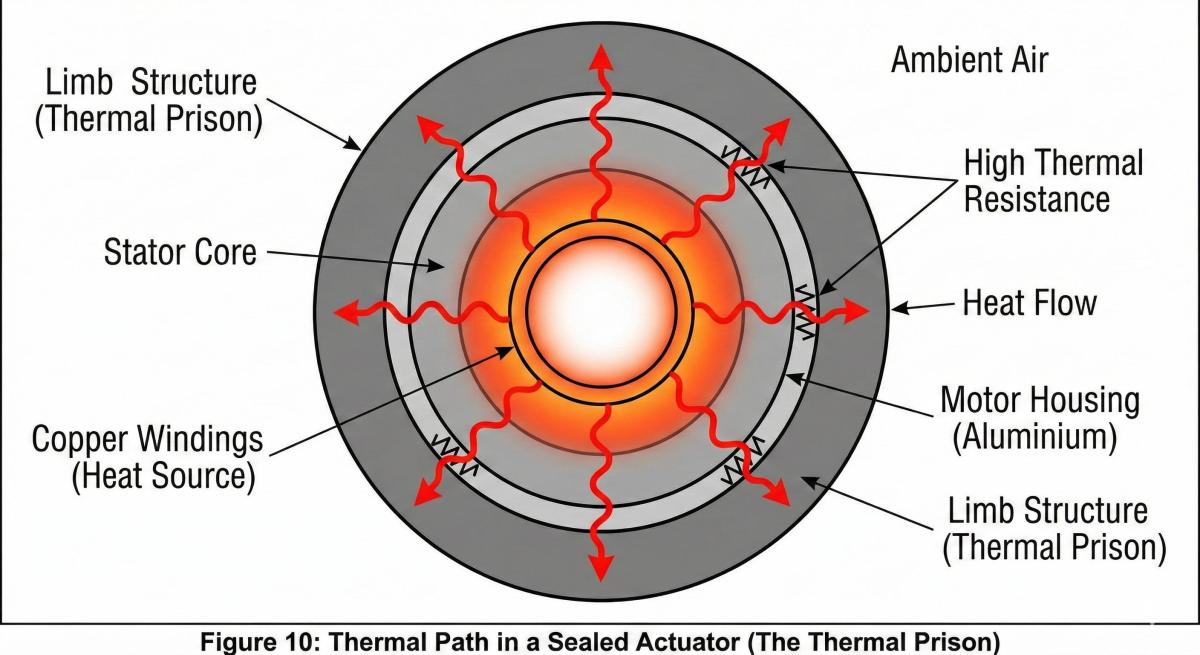
El diseño térmico debe formar parte de la selección del actuador de articulación robótica
El comportamiento térmico suele tratarse como una etapa de validación posterior a la selección mecánica. Para un módulo integrado de articulación robótica, esa secuencia puede generar problemas en etapas tardías del proceso de desarrollo.
El comportamiento térmico de un actuador puede aproximarse mediante un modelo térmico concentrado:
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
En estado estacionario:
ΔT_ss = R_th × P_loss
Aquí, C_th representa la capacitancia térmica, R_th representa la resistencia térmica efectiva, P_loss representa la pérdida total de potencia y ΔT representa el aumento de temperatura.
Este modelo simplificado destaca dos principios importantes. Primero, el rendimiento máximo a corto plazo no demuestra estabilidad térmica a largo plazo. Segundo, el rendimiento térmico depende de dónde se genera el calor y de la eficacia con que se transfiere al entorno.
En un módulo de articulación robótica, el calor puede proceder de las pérdidas de cobre del motor, las pérdidas de hierro del motor, las pérdidas de conmutación y conducción del inversor, la fricción de los rodamientos, las pérdidas de transmisión del reductor, los sellos, la lubricación y los componentes electrónicos. La carcasa, la brida de montaje, la estructura circundante del robot y el entorno ambiente determinan entonces cuán eficazmente puede salir este calor del actuador.
Por ello, dos actuadores de articulación robótica con clasificaciones de par similares pueden comportarse de manera muy diferente en funcionamiento continuo.
La relación de reducción es un compromiso entre densidad de par, retroaccionabilidad y rendimiento dinámico
La relación de reducción debe considerarse como una variable de diseño a nivel de sistema y no como una especificación aislada.
Una relación de reducción relativamente baja puede proporcionar un mejor potencial de retroaccionabilidad y una menor relación de transmisión entre el movimiento del lado del motor y el del lado de salida, según la arquitectura de transmisión. Esto puede ser beneficioso en aplicaciones que requieren control de fuerza, control de impedancia o interacción directa con el entorno. La contrapartida es que el motor generalmente necesita proporcionar más par para el mismo par de salida, lo que puede aumentar el tamaño del motor, la demanda de corriente y los requisitos térmicos.
Una relación de reducción más alta puede facilitar la obtención de un alto par de salida a partir de un motor relativamente compacto y puede reducir la inercia de carga reflejada al lado del motor. Esto puede ser útil para el funcionamiento a baja velocidad y alto par, así como para un embalaje compacto. Sin embargo, a medida que aumenta la relación de transmisión, la influencia de la eficiencia de transmisión, la fricción, la histéresis, el movimiento perdido, la flexibilidad torsional, el error de transmisión y la retroaccionabilidad puede adquirir una importancia cada vez mayor para el comportamiento del sistema.
Por lo tanto, la pregunta correcta no es si la relación de reducción debe ser lo más alta posible. La pregunta de ingeniería más útil es qué relación de reducción puede proporcionar el par, la velocidad, el rendimiento térmico, la rigidez mecánica y las características de control requeridos dentro del espacio disponible.
La rigidez mecánica y la no linealidad de la transmisión suelen importar más que la relación nominal
Dos actuadores con la misma relación de reducción nominal pueden tener un rendimiento de control muy diferente. La diferencia puede provenir de la rigidez torsional, la holgura, el movimiento perdido, la fricción, la histéresis, el error de transmisión, la rigidez de los rodamientos, la precarga, la distribución de carga, las tolerancias de fabricación y las condiciones de lubricación.
Esto cobra especial importancia en las articulaciones robóticas de alta precisión. Una transmisión con una holgura nominal muy baja puede seguir presentando deformación elástica e histéresis medibles bajo carga. A la inversa, una transmisión mecánicamente rígida puede proporcionar mejor estabilidad de posicionamiento al tiempo que introduce otras contrapartidas como masa, fricción, complejidad de fabricación o coste.
Para un actuador de articulación robótica utilizado en control de fuerza, la relación entre la corriente del motor y el par de salida real también puede volverse no lineal. La corriente del motor proporciona una estimación útil del par electromagnético del motor, pero el par de salida puede diferir debido a la fricción de transmisión, la deformación elástica, la variación de eficiencia y otros efectos mecánicos.
Por lo tanto, cuando se espera que un actuador de articulación realice control de fuerza o de impedancia de alta calidad, los ingenieros deben considerar si el sistema requiere realimentación de codificador del lado del motor, realimentación de codificador del lado de salida, una arquitectura de doble codificador, detección de par, compensación de fricción basada en modelos o compensación de deformación elástica.
Cuanto más exigente sea la aplicación, menos útil será evaluar el actuador solo a partir del par del motor.
El ancho de banda de control está limitado por la dinámica mecánica, además de por el controlador
Un actuador de articulación robótica puede contar con un servoaccionamiento de alta velocidad, un bus de comunicación rápido y un codificador de alta resolución, pero estas características no producen automáticamente un ancho de banda alto en lazo cerrado. La estructura mecánica impone sus propios límites.
Un actuador con reductor puede aproximarse como un sistema de dos inercias compuesto por la inercia del lado del motor, la inercia del lado de carga, la rigidez de transmisión y el amortiguamiento de transmisión.
Una relación simplificada de transmisión elástica puede escribirse como:
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
donde K_s es la rigidez torsional equivalente, B_s es el amortiguamiento equivalente, θ_m es la posición del motor, q es la posición de salida e i es la relación de reducción.
El punto importante no es la fórmula en sí. El punto importante es que una rigidez de transmisión finita crea modos mecánicos, incluidos comportamientos de resonancia y antiresonancia.
Si el ancho de banda de control deseado se aproxima a una resonancia mecánica significativa, simplemente aumentar las ganancias del controlador puede hacer que el sistema sea menos estable en lugar de más rápido.
Por esta razón, la evaluación de módulos de articulación robótica debe considerar la ubicación del codificador, la rigidez de transmisión, la frecuencia de resonancia mecánica, el amortiguamiento, el ancho de banda del lazo de control, la frecuencia de muestreo, el ancho de banda del lazo de corriente y la estructura de los lazos de posición y velocidad.
Un controlador no puede compensar completamente una estructura mecánica cuyo ancho de banda utilizable ya ha sido limitado por su dinámica física.
La arquitectura del codificador importa en un módulo de articulación robótica
La configuración del codificador suele pasarse por alto al comparar módulos de articulación robótica.
Un codificador del lado del motor puede proporcionar información de alta resolución sobre la posición y velocidad del rotor. Sin embargo, no mide directamente la posición final de salida después de la deformación de transmisión, la holgura, la histéresis y otros efectos mecánicos.
Un codificador del lado de salida proporciona información directa sobre la posición real de la articulación. Por lo tanto, una configuración de doble codificador puede proporcionar una arquitectura de control diferente de la de un codificador solo de motor y puede ayudar a separar el movimiento del lado del motor del movimiento del lado de salida.
Para aplicaciones que requieren alta precisión de posicionamiento, bajo error de salida o compensación avanzada, los ingenieros deben plantear una pregunta sencilla: ¿dónde se mide realmente la posición?
Esto puede ser más importante que preguntar simplemente cuántos bits de codificador proporciona el sistema. La alta resolución del codificador solo es útil cuando el sistema mecánico y la arquitectura de control pueden aprovecharla de forma práctica.
La vida útil de los rodamientos y engranajes debe ser una restricción de diseño desde el inicio
La vida útil mecánica no debe tratarse únicamente como un elemento final de validación del prototipo. Para un actuador de articulación robótica, los rodamientos de salida pueden experimentar carga radial, carga axial, momento de vuelco, carga excéntrica, carga de impacto y efectos de precarga.
Por lo tanto, verificar únicamente el par nominal de salida puede subestimar la carga real del rodamiento.
Cálculo de la vida útil del rodamiento
Para rodamientos de rodadura, la relación clásica de vida nominal básica se expresa habitualmente como:
L10 = (C/P)^p × 10⁶ revolutions
donde C es la capacidad de carga dinámica básica, P es la carga dinámica equivalente del rodamiento y p es 3 para rodamientos de bolas y 10/3 para rodamientos de rodillos.
Este es un cálculo de vida nominal básica y no una predicción completa de la vida útil en campo. La vida útil real del rodamiento también puede verse afectada por la lubricación, la contaminación, los requisitos de fiabilidad, la temperatura de funcionamiento, la desalineación, la distribución interna de carga y otras condiciones operativas.
Para un módulo compacto de articulación robótica, esta distinción es importante porque el motor puede tener par suficiente mientras el rodamiento de salida está sometido a un momento de vuelco externo que modifica significativamente su condición de carga real.
Vida útil de engranajes y transmisión
Para engranajes cilíndricos rectos y helicoidales, ISO 6336 proporciona un marco para calcular la capacidad de carga y evaluar varios modos de fallo de engranajes, incluidos el esfuerzo de contacto en el flanco del diente y la resistencia a flexión en la raíz del diente.
Sin embargo, ISO 6336 no debe tratarse como un método de cálculo universal para todas las transmisiones robóticas. Su alcance está asociado a engranajes cilíndricos rectos y helicoidales, mientras que las transmisiones armónicas, cicloidales/RV y planetarias requieren un análisis adecuado a sus arquitecturas y métodos de diseño específicos.
El principio general de ingeniería sigue siendo el mismo: la vida útil de la transmisión debe evaluarse frente al espectro de carga real y no frente a un único valor de par nominal. Las inversiones frecuentes, las cargas de impacto, las condiciones térmicas, la lubricación, la distribución de carga y la precisión de fabricación pueden influir en la vida útil.
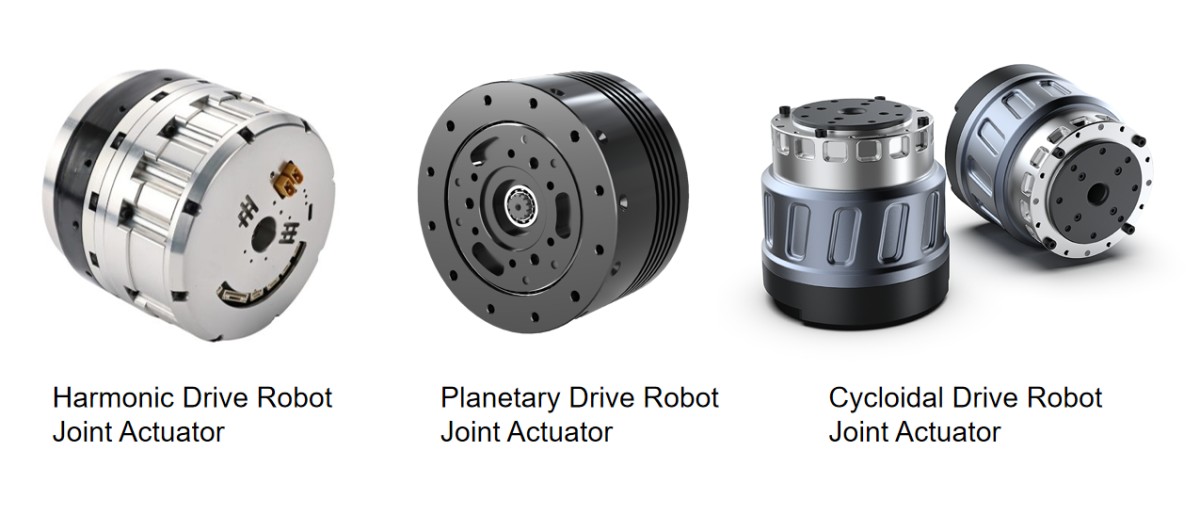
Las transmisiones armónicas, planetarias y RV satisfacen distintos requisitos de sistema
Resulta tentador preguntar qué tecnología de transmisión es mejor. Para la selección de ingeniería, una pregunta más útil es qué arquitectura de transmisión satisface mejor las restricciones mecánicas, térmicas, dinámicas y de embalaje de la aplicación.
Transmisión armónica
Los sistemas de transmisión armónica resultan atractivos para actuadores de articulación robótica en los que son importantes el embalaje compacto, las altas relaciones de reducción, la baja holgura de transmisión y la integración ligera. Se consideran ampliamente para brazos robóticos, robots colaborativos, articulaciones de robots humanoides, actuadores rotativos compactos y mecanismos de posicionamiento de precisión.
Sin embargo, los ingenieros deben evaluar la rigidez torsional, la histéresis, la eficiencia de transmisión, el comportamiento térmico, la carga de choque y los requisitos de vida útil, en lugar de seleccionar una transmisión armónica basándose solo en la relación de reducción o la holgura nominal.
Transmisión planetaria
Las transmisiones planetarias pueden proporcionar una combinación de eficiencia, densidad de par, capacidad de velocidad, relaciones de reducción escalables, flexibilidad de fabricación y control de costes. Por ello, pueden ser útiles en actuadores de articulación robótica cuya aplicación requiere un equilibrio entre respuesta dinámica, capacidad de par, eficiencia y vida útil.
El rendimiento real depende en gran medida de la arquitectura planetaria, el número de etapas, la disposición de los rodamientos, el reparto de carga, la calidad de los engranajes, la lubricación y la precisión de fabricación.
Transmisión RV y de tipo cicloidal
Las arquitecturas de transmisión RV y cicloidales relacionadas suelen considerarse cuando son importantes una alta rigidez, una elevada capacidad de carga y resistencia a cargas externas. Pueden ser adecuadas para robots industriales pesados, brazos robóticos grandes, sistemas de posicionamiento y mecanismos rotativos de alta carga.
Las contrapartidas pueden incluir mayor complejidad mecánica, tamaño, masa, requisitos de fabricación y coste.
El punto importante es que la tecnología de transmisión debe seleccionarse según el ámbito real de aplicación y no según la suposición general de que una arquitectura es universalmente superior.
La secuencia correcta para seleccionar un actuador de articulación robótica
En lugar de comenzar con un catálogo de productos y trabajar hacia atrás, un proceso más sólido comienza con los requisitos de la aplicación.
Paso 1 — Definir el ámbito operativo
El ámbito operativo debe incluir el par máximo, el par continuo, el par RMS, la velocidad máxima, la velocidad típica, la aceleración y desaceleración, la inercia de carga, la excentricidad, las cargas radiales y axiales externas, el momento de vuelco, el ciclo de trabajo, la temperatura ambiente, las condiciones de refrigeración, la precisión de posicionamiento, la repetibilidad, la rigidez, la retroaccionabilidad y la vida útil esperada.
Estos parámetros constituyen el requisito real de ingeniería para el actuador de articulación robótica.
Paso 2 — Definir el rango de relaciones de reducción
En lugar de seleccionar inmediatamente una única relación de reducción, defina un rango razonable y evalúe cada candidato frente a la velocidad del motor, el par del motor, la inercia de carga reflejada, la velocidad de salida, la eficiencia de transmisión, las pérdidas térmicas, la retroaccionabilidad, la rigidez mecánica y el comportamiento de resonancia.
El objetivo no es encontrar la relación con la mejor especificación individual. Es encontrar el rango en el que todo el sistema sigue siendo viable.
Paso 3 — Adaptar el motor, la transmisión, el accionamiento y la vía térmica
Un módulo completo de articulación robótica debe evaluarse como un sistema integrado.
La selección del motor debe considerar la constante de par, la inercia del rotor, la resistencia del bobinado, la velocidad máxima, la corriente continua, la corriente máxima, el voltaje del bus, la resistencia térmica y las condiciones de refrigeración. La transmisión debe evaluarse en cuanto a relación de reducción, eficiencia, rigidez, movimiento perdido, histéresis, capacidad de carga, vida útil, lubricación y límites de temperatura. El accionamiento debe evaluarse en cuanto a capacidad de corriente, voltaje del bus, ancho de banda de control, interfaz de comunicación, compatibilidad con codificadores, límites térmicos y funciones de seguridad cuando se requieran.
La carcasa mecánica y la interfaz de montaje también deben considerarse parte del diseño térmico, ya que pueden determinar la eficiencia con que se transfiere el calor fuera del actuador.
Adaptar el motor y el reductor ignorando la vía térmica es una razón común de rediseño en fases tardías.
Paso 4 — Eliminar arquitecturas de sistema débiles antes de comparar costes
Una vez definidos los requisitos básicos, los actuadores candidatos de articulación robótica deben examinarse primero frente a restricciones estrictas de ingeniería.
Un candidato debe reconsiderarse si el funcionamiento continuo supera su capacidad térmica, la resonancia mecánica está demasiado cerca del ancho de banda de control previsto, la vida útil del rodamiento es insuficiente bajo la carga externa real, la vida útil de la transmisión no cubre el ciclo de trabajo esperado, la rigidez de salida es insuficiente, el movimiento perdido es incompatible con el requisito de posicionamiento, la retroaccionabilidad no es adecuada para el modo de control previsto, la velocidad del motor supera la capacidad disponible del accionamiento o del voltaje del bus, o el actuador no puede disipar el calor eficazmente dentro de la estructura del robot.
Solo después de satisfacer estas restricciones tiene sentido comparar dimensiones, peso, coste, cadena de suministro, complejidad de fabricación y tiempo de integración.
“Funciona” no significa que el sistema esté optimizado
Muchos módulos de articulación robótica pueden moverse correctamente durante las pruebas de prototipo. Eso demuestra que la función básica funciona, pero no demuestra que el actuador esté optimizado para la producción.
Los problemas suelen surgir más tarde. Un prototipo puede funcionar correctamente mientras que la variación de producción se vuelve difícil de controlar. Una articulación sin carga puede rendir bien mientras la temperatura aumenta excesivamente bajo carga. Una sola articulación puede funcionar correctamente mientras varias articulaciones crean interacciones de potencia y térmicas. El posicionamiento a baja velocidad puede permanecer estable mientras la inversión a alta velocidad excita vibraciones. La precisión de posicionamiento inicial puede ser buena mientras el movimiento perdido o la repetibilidad se deterioran tras un funcionamiento prolongado.
Estos son problemas a nivel de sistema. No siempre pueden resolverse simplemente seleccionando un motor con una clasificación de par máximo más alta.
Del motor de articulación robótica al actuador de articulación robótica: pensar a nivel de sistema
La distinción entre un motor de articulación robótica y un actuador completo de articulación robótica es importante.
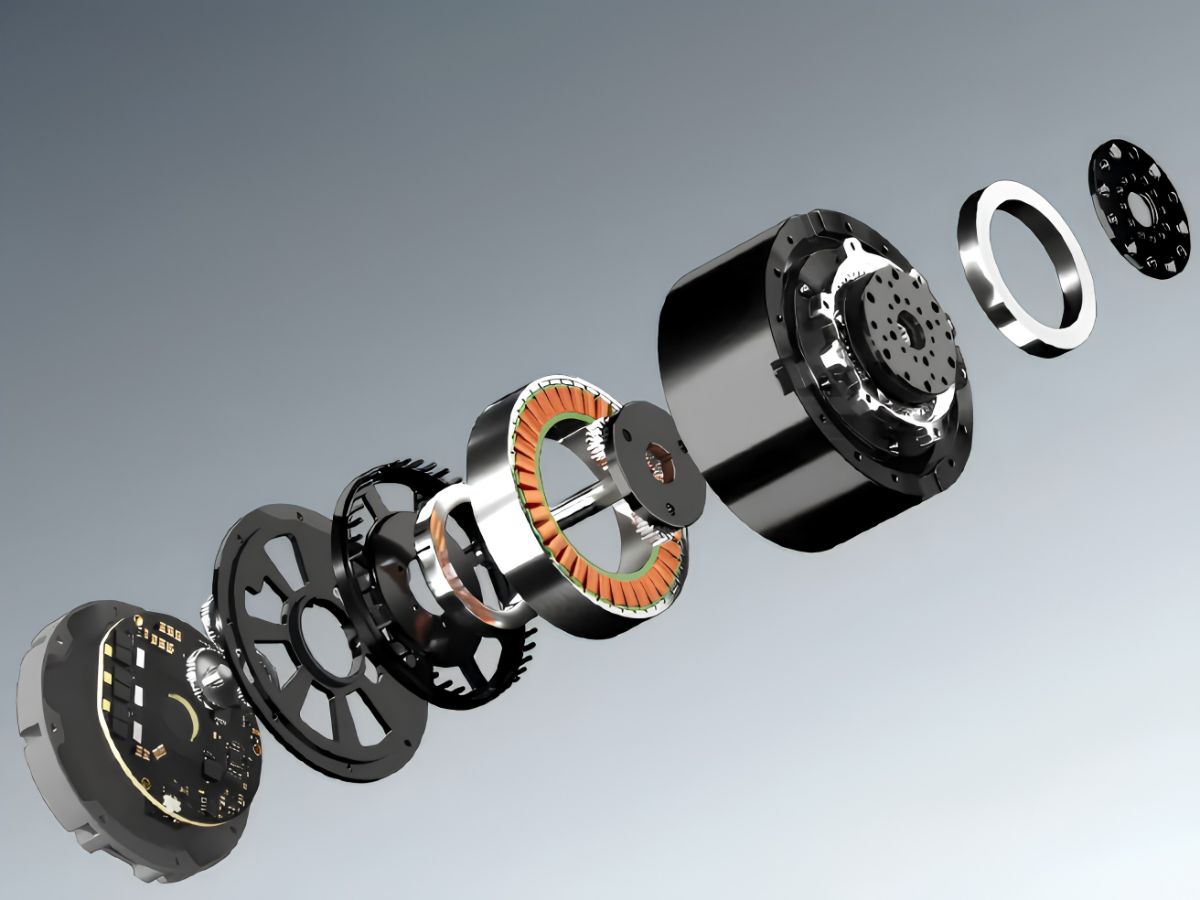
Un motor de articulación robótica describe principalmente el elemento de motor que genera par electromagnético. En cambio, un actuador de articulación robótica puede integrar el motor, el mecanismo de reducción, el sistema de codificadores, los rodamientos, la electrónica de accionamiento, el freno, la carcasa, la vía térmica y la interfaz de control.
Un módulo de articulación robótica lleva este concepto de integración más allá al agrupar múltiples elementos funcionales en un conjunto de articulación instalable mecánicamente.
Para los fabricantes de robots, esta distinción importa porque el rendimiento del sistema depende de la integración de estos componentes y no solo de la especificación del motor.
Un motor de alto par no puede compensar una rigidez de transmisión insuficiente. Un codificador de alta resolución no puede eliminar la histéresis mecánica. Una clasificación elevada de par máximo no puede resolver una disipación térmica inadecuada. Un servoaccionamiento rápido no puede eliminar una resonancia mecánica que está determinada fundamentalmente por la transmisión y la estructura.
Por esta razón, la selección de un actuador de articulación robótica debe comenzar con el comportamiento de sistema deseado y no con la especificación de un único componente.
Lista práctica de verificación para la selección de módulos de articulación robótica
Etapa de definición del proyecto
Antes de seleccionar un producto, confirme que se haya definido el ciclo de trabajo real y que los requisitos de par máximo, RMS y continuo estén separados. La inercia de carga debe incluir el efector final y las herramientas, mientras que también deben incluirse las cargas excéntricas y los momentos externos. La temperatura ambiente, las condiciones de refrigeración, la rigidez mecánica, la precisión de posicionamiento, la repetibilidad, la retroaccionabilidad y la vida útil esperada deben establecerse antes de comparar modelos de actuador específicos.
Etapa de selección conceptual
Durante la selección conceptual, compruebe si la relación de reducción es compatible con la velocidad del motor y si se ha evaluado la inercia de carga reflejada. Los márgenes de corriente del motor y de voltaje del bus deben ser suficientes, y el par continuo debe evaluarse bajo el ciclo de trabajo real y no bajo una condición aislada de catálogo. La rigidez de transmisión, la holgura o el movimiento perdido, la eficiencia, la vida útil de los rodamientos y la vida útil de la transmisión deben considerarse frente a la carga operativa real.
Etapa de validación del prototipo
La validación del prototipo debe incluir pruebas térmicas de larga duración, validación de par RMS, pruebas repetidas de carga máxima, pruebas de inversión en dirección positiva y negativa, pruebas de rigidez de salida, pruebas de posicionamiento y repetibilidad bajo carga, pruebas de vibración y resonancia, pruebas de retroaccionabilidad cuando corresponda, pruebas de impacto o choque cuando se requieran y pruebas de vida útil de ciclo largo.
Estas pruebas proporcionan información que una ficha técnica de producto no puede captar plenamente.
Conclusión — La selección de actuadores de articulación robótica trata en última instancia del comportamiento del sistema
La correspondencia de inercias sigue siendo una parte importante del diseño de actuadores de articulación robótica, pero debe tratarse como una restricción de ingeniería dentro de un modelo de sistema más amplio.
La relación de reducción determina más que la multiplicación de par. El motor determina más que si la articulación puede girar. La transmisión determina más que la holgura nominal. El codificador determina más que la resolución.
El actuador completo debe satisfacer simultáneamente el espectro de carga, el par, la velocidad, los límites térmicos, la rigidez mecánica, la no linealidad de transmisión, el ancho de banda de control, la capacidad de los rodamientos, la vida útil de transmisión, los requisitos de embalaje e integración.
Cuando estas restricciones se evalúan conjuntamente, la relación de inercias suele situarse en un rango razonable como consecuencia del diseño global. Cuando el sistema se diseña únicamente en torno a la relación de inercias, es posible obtener un resultado matemáticamente atractivo que tenga un rendimiento deficiente en la máquina real.
Para los ingenieros que seleccionan un actuador de articulación robótica, el objetivo real no es encontrar el componente con la especificación individual más impresionante. Es construir un sistema de articulación cuyas características mecánicas, eléctricas, térmicas y de control permanezcan equilibradas en todo el ámbito operativo completo.
El objetivo no es simplemente hacer que la articulación se mueva. El objetivo es lograr que la articulación se comporte de forma predecible, repetible y fiable en las condiciones para las que se diseñó el robot.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
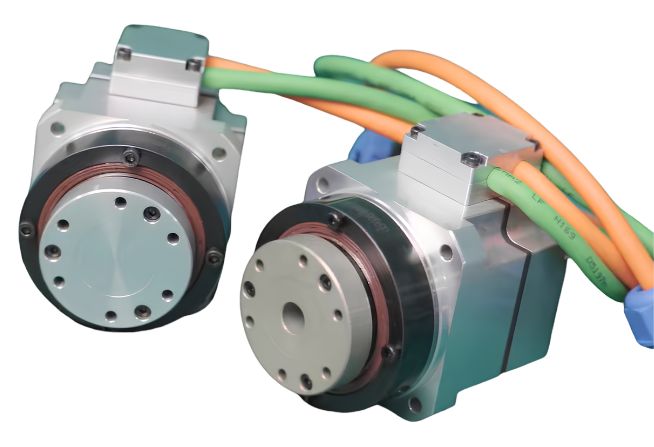
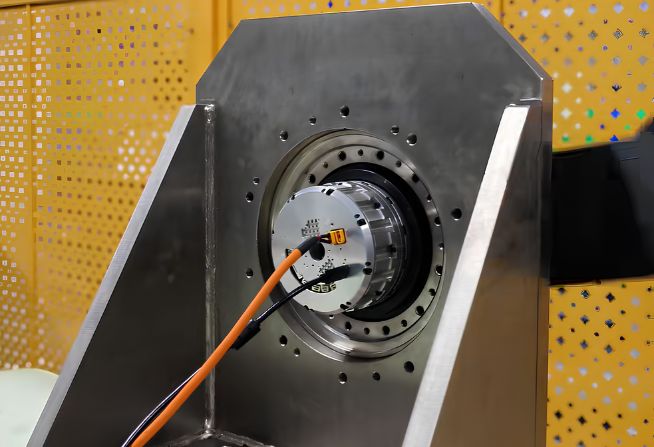
 Módulo de articulación robótica HAG de HONPINE en inspección previa al envíoEl módulo de articulación robótica HAG de HONPINE se encuentra actualmente en inspección previa al envío antes de la entrega.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
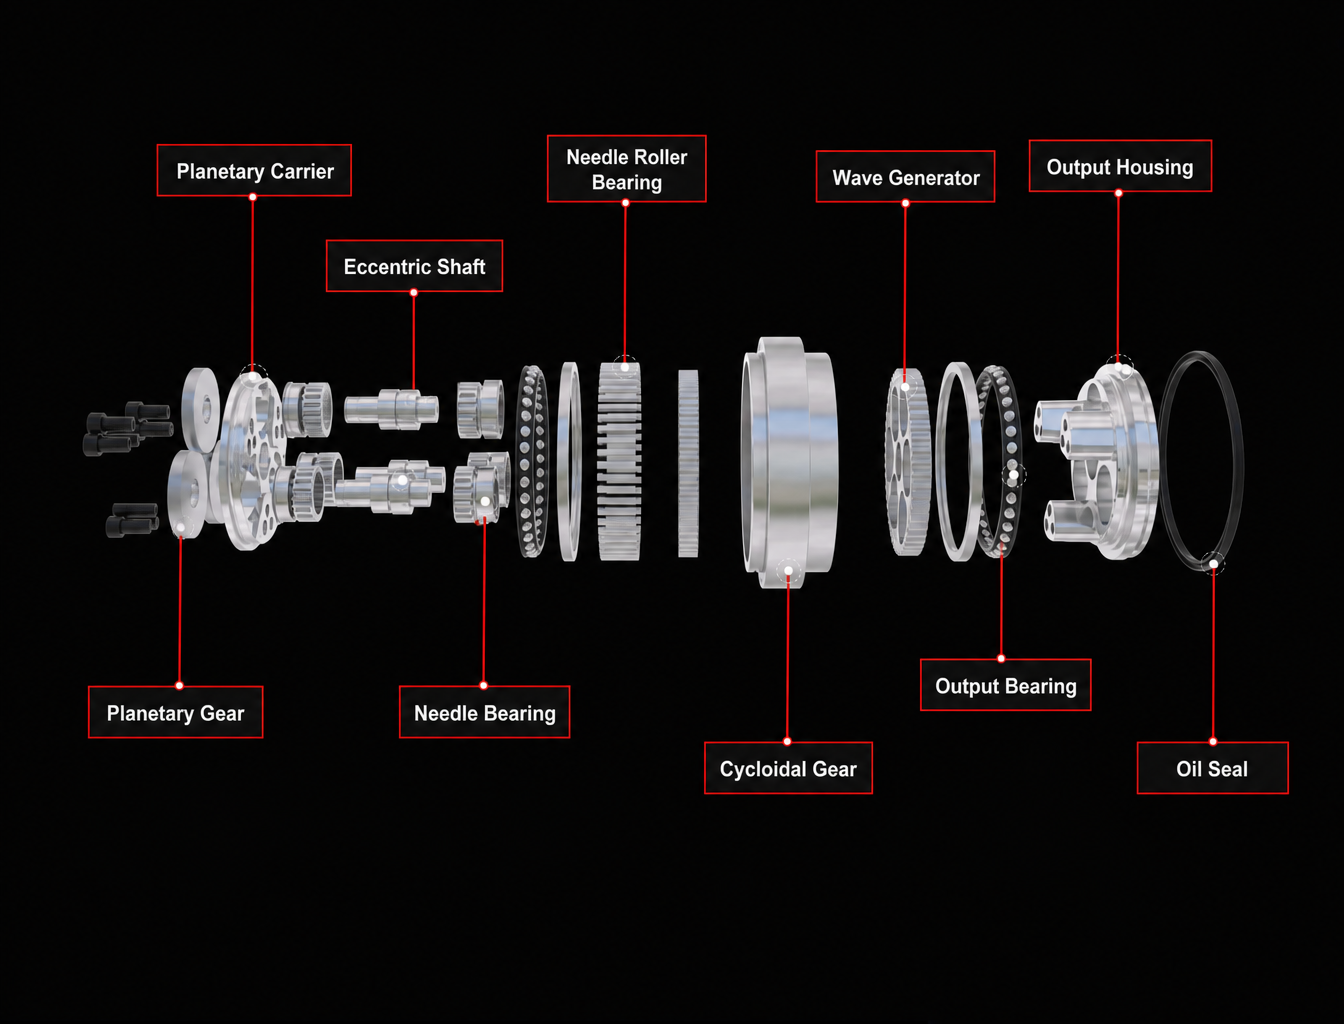
 ¿Por qué los robots industriales y los equipos de servicio pesado prefieren los reductores RV de doble disco?Muchos ingenieros tienen la misma pregunta cuando observan por primera vez el interior de un reductor RV: si un solo disco cicloidal ya puede lograr la reducción de velocidad, ¿por qué los reductores RV para robots industriales utilizan casi siempre dos discos? El disco adicional aumenta el número de componentes, la complejidad del montaje y el coste de fabricación, por lo que su propósito merece un análisis más detallado. La respuesta no es simplemente una mayor relación de reducción. Un reductor RV de doble disco está diseñado para mejorar el comportamiento mecánico general de la transmisión mediante un mejor equilibrio de fuerzas, distribución de carga, control de holgura, rigidez torsional y fiabilidad a largo plazo. En este artículo, utilizamos un modelo de conjunto de reductor RV y una simulación de movimiento para examinar estos mecanismos y explicar por qué la arquitectura de doble disco se utiliza ampliamente en robots industriales, máquinas herramienta, mesas giratorias y otros sistemas de transmisión de precisión para servicio pesado.