







¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladas
Para un AGV de servicio pesado, elegir un motor de rueda no consiste simplemente en seleccionar un motor con un par nominal suficientemente alto basándose en el peso total del vehículo. A medida que las cargas útiles de los AGV aumentan de varias toneladas a decenas o incluso más de cien toneladas, el sistema de ruedas motrices debe afrontar simultáneamente cargas verticales, par de arranque, fuerzas de aceleración y frenado, cargas de giro, fricción entre neumático y suelo, cargas de impacto y fatiga a largo plazo. Por lo tanto, la selección de motores de rueda para AGV de servicio pesado es, en esencia, un proceso de adaptación entre la capacidad de accionamiento, la capacidad de carga de la rueda, la tracción, el método de dirección, el sistema de suspensión y la estructura del chasis en condiciones operativas dinámicas reales.
Para los AGV industriales de gran tamaño, este proceso de adaptación puede afectar directamente al diseño global del chasis y a la fiabilidad operativa a largo plazo.
¿Por qué es más difícil seleccionar un motor de rueda para AGV de servicio pesado?
Para un AGV convencional, la selección de ruedas motrices suele basarse en varios parámetros básicos, incluidos el peso total del AGV, la carga útil máxima, la velocidad de desplazamiento, la aceleración, la capacidad de ascenso, el número de ruedas motrices, el diámetro de rueda, la potencia del motor y la relación de transmisión. Sin embargo, estos parámetros por sí solos no son suficientes para un AGV de servicio pesado, ya que la carga real sobre la rueda motriz no equivale simplemente al peso estático del vehículo.
Durante el arranque, la aceleración, la desaceleración, el frenado de emergencia, el giro o la operación sobre superficies irregulares, la carga real soportada por el sistema de ruedas motrices cambia continuamente. En condiciones de carga elevada, la fuerza dinámica a corto plazo puede ser considerablemente superior a la carga estática calculada a partir de la carga útil nominal del vehículo.
Por ejemplo, un AGV de 1 tonelada no puede evaluarse simplemente suponiendo que la rueda motriz siempre soporta una carga de 1 tonelada. Durante una aceleración rápida, un frenado de emergencia o la operación en condiciones de suelo irregular, la carga dinámica depende de factores como la distribución de masa del vehículo, la aceleración y desaceleración, el método de frenado, la disposición de las ruedas y el factor de impacto aplicable. Por ello, el valor pico real debe calcularse y verificarse conforme al diseño específico del vehículo y a las condiciones de operación.
Esto conduce a la primera cuestión principal en la selección de motores de rueda para AGV de servicio pesado: ¿qué carga dinámica debe soportar realmente el sistema de ruedas motrices?
Adaptación dinámica entre la carga y la capacidad de accionamiento
Para un AGV de servicio pesado, la rueda motriz tiene dos responsabilidades fundamentales. Debe soportar la carga vertical generada por el vehículo y la carga útil, y al mismo tiempo proporcionar continuamente la fuerza de tracción y el par en rueda necesarios. Esto significa que los engranajes, rodamientos, cubo de rueda, eje, carcasa y material de rueda dentro de un sistema de motor de rueda no operan bajo un único tipo de carga. En funcionamiento real, pueden experimentar simultáneamente carga radial, par de accionamiento, carga de impacto y carga lateral.
Cómo calcular el par en rueda para un AGV de servicio pesado
Durante el dimensionamiento preliminar, primero puede calcularse la fuerza de tracción necesaria y, posteriormente, el par requerido en rueda basándose en el radio de rueda:
T = F × r
Aquí, T representa el par requerido en rueda, F representa la fuerza de tracción que debe generar la rueda motriz y r representa el radio de la rueda.
Este es solo un cálculo básico. Un proceso completo de selección de motores de rueda para AGV de servicio pesado también debe considerar la masa total del AGV, la carga útil máxima, la aceleración, la velocidad máxima de desplazamiento, la pendiente, la resistencia a la rodadura, el coeficiente de fricción con el suelo, el número de ruedas motrices, la distribución de carga entre las ruedas motrices, la eficiencia de transmisión y el factor de impacto dinámico.
Por esta razón, el par nominal de un motor de rueda no puede considerarse simplemente igual al par pico real requerido por el AGV. Para un AGV de servicio pesado, es más importante verificar si el motor de rueda puede proporcionar continuamente el par requerido en condiciones operativas pico, garantizando al mismo tiempo que la caja de engranajes, los rodamientos, el eje, la rueda y la carcasa permanezcan dentro de sus cargas mecánicas admisibles.
No seleccione la rueda motriz basándose únicamente en el peso total del AGV
Este es otro error común en el diseño de AGV de servicio pesado. Si un AGV tiene un peso total de 120 toneladas, no significa que la carga real de cada motor de rueda pueda calcularse simplemente dividiendo 120 toneladas por el número de ruedas motrices.
La distribución real de carga de las ruedas se ve afectada por muchos factores, incluidos el centro de gravedad de la carga útil, la posición de la batería, la ubicación de las ruedas motrices, la ubicación de las ruedas de apoyo, el número de módulos de ruedas, la estructura de suspensión, la planitud del suelo, las condiciones de aceleración y frenado, las condiciones de giro y la capacidad del sistema de ruedas para equilibrar cargas entre distintos grupos de ruedas.
Por lo tanto, la selección de motores de rueda para AGV de servicio pesado debe centrarse en la carga dinámica máxima de la rueda, en lugar de en la carga media. Esta es también la razón por la que el sistema de ruedas motrices de un AGV de servicio pesado a menudo debe diseñarse junto con la suspensión, el mecanismo flotante y la estructura del chasis, en vez de tratarse como un componente estándar independiente.
¿Qué exige un AGV de 120 toneladas a su sistema de motores de rueda?
Cuando el peso total de un AGV alcanza la clase de 120 toneladas, el motor de rueda ya no es simplemente un dispositivo utilizado para hacer girar una rueda. Se convierte en una conexión mecánica crítica entre el sistema de potencia, el chasis, las ruedas, la suspensión y el suelo.
En este nivel de peso del vehículo, el sistema de ruedas motrices debe evaluarse desde al menos cinco perspectivas de ingeniería importantes.
La capacidad de carga de una sola rueda motriz determina la flexibilidad de la disposición del chasis
Un AGV de 120 toneladas no puede aumentar continuamente el número de grupos de ruedas motrices sin límites. Si un grupo de ruedas motrices solo puede soportar alrededor de 10 o 15 toneladas, el vehículo puede requerir ocho o más unidades de accionamiento para cumplir el requisito de carga total. A medida que aumenta el número de unidades de accionamiento, el chasis se vuelve más complejo, el control de accionamiento se dificulta, la distribución de carga entre grupos de ruedas resulta más difícil de gestionar y aumentan el coste global del sistema y los requisitos de mantenimiento.
Por esta razón, la capacidad de carga de un solo grupo de ruedas motrices se convierte en un parámetro importante en el diseño del chasis de un AGV de servicio ultra pesado. Una mayor capacidad de carga por unidad puede proporcionar a los ingenieros mayor flexibilidad al diseñar la disposición de las ruedas motrices, la estructura del chasis y el espacio de instalación disponible.
Salida de par estable bajo cargas verticales elevadas
Uno de los retos más directos para un AGV de servicio pesado es que, cuanto mayor es la carga soportada por la rueda motriz, más exigentes son los requisitos de tracción y par. Durante el arranque a plena carga, la subida de pendientes o la operación a baja velocidad con carga pesada, el motor de rueda debe proporcionar suficiente par en rueda mientras soporta simultáneamente una carga vertical muy grande procedente del vehículo.
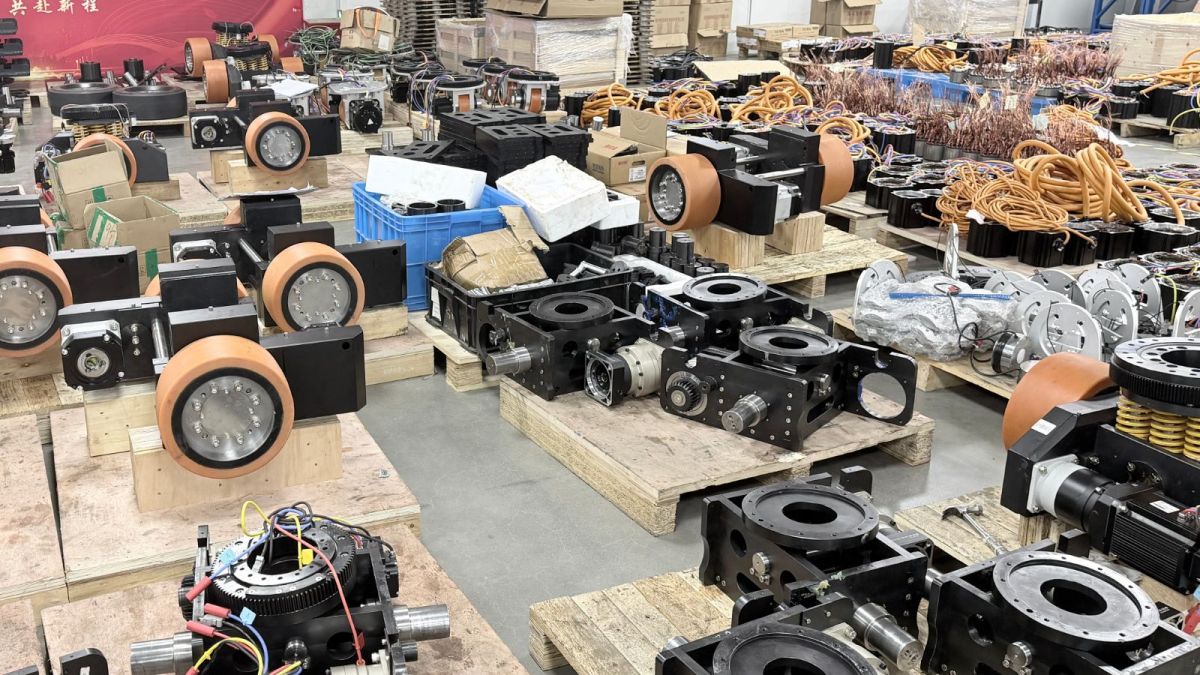
Por lo tanto, un motor de rueda diseñado para aplicaciones de AGV de servicio pesado debe evaluarse como un sistema mecánico integrado compuesto por la caja de engranajes, el rodamiento, la rueda, el eje y la carcasa. Estos componentes deben poder soportar los efectos combinados de la carga radial y el par de accionamiento.
Para aplicaciones de alta carga, no es suficiente considerar solo la potencia nominal del motor o el par nominal de la caja de engranajes. Los ingenieros también deben verificar la carga máxima de la rueda, el par pico en rueda, la vida útil de los rodamientos, la vida útil de los engranajes, la resistencia del eje, la resistencia de la rueda, la durabilidad del material de rueda y la resistencia al impacto mecánico. Esta es una de las diferencias fundamentales entre una rueda motriz de AGV de servicio pesado y una rueda giratoria industrial convencional o una rueda de AGV ligero.
¿Debe un AGV de servicio pesado utilizar una rueda motriz direccional o una rueda motriz diferencial?
Esta es una de las preguntas más comunes en el diseño de sistemas de accionamiento de AGV. Las ruedas motrices direccionales y las ruedas motrices diferenciales no son simplemente dos productos que puedan clasificarse como mejores o peores. Utilizan principios diferentes de control de movimiento del vehículo y, por lo tanto, se adaptan a arquitecturas de AGV diferentes.
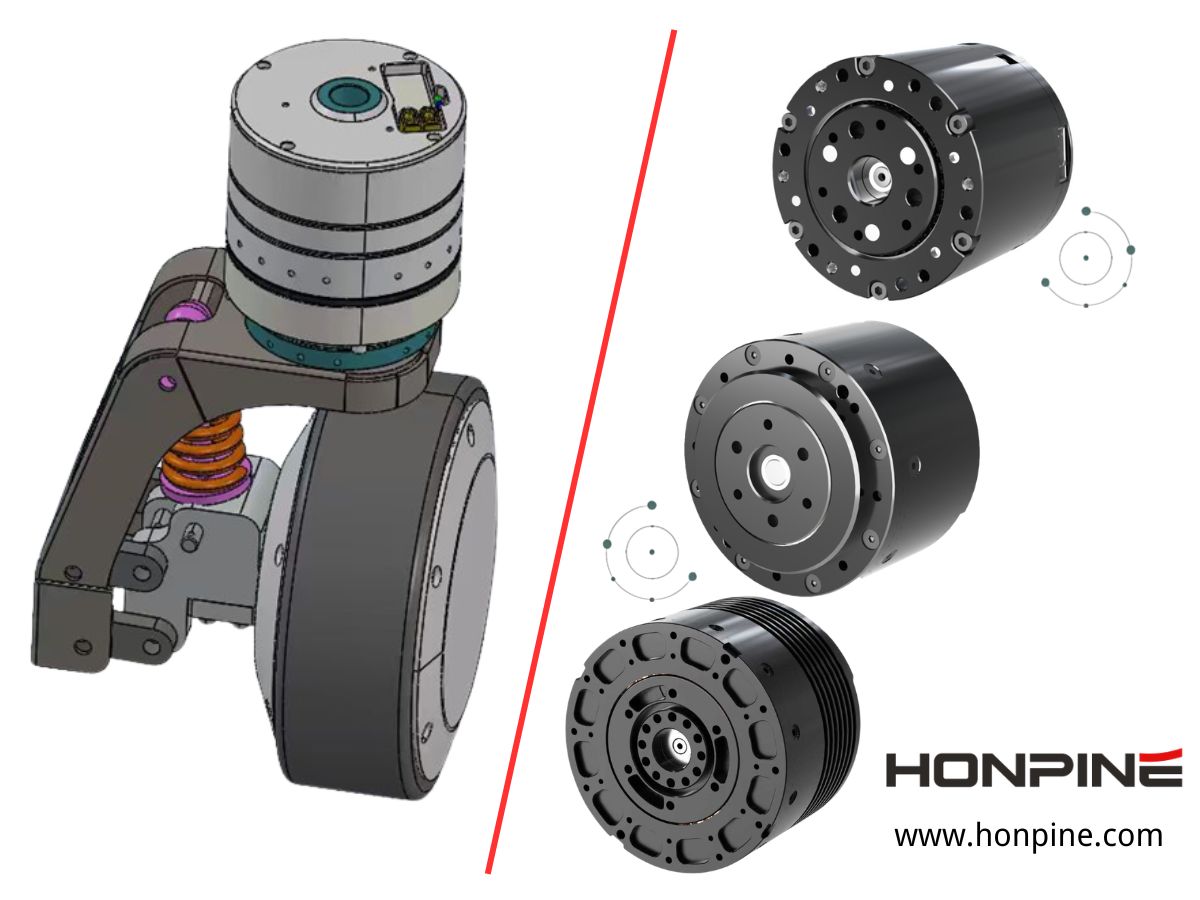
Una rueda motriz direccional combina la propulsión con un mecanismo de dirección independiente, permitiendo al sistema controlar directamente tanto la dirección de la rueda como la velocidad de accionamiento. Por otro lado, un sistema de accionamiento diferencial utiliza la diferencia de velocidad entre las ruedas motrices izquierda y derecha para controlar el movimiento de giro del vehículo.
Para un AGV de servicio pesado, la solución adecuada depende del peso total del vehículo, el número de ruedas motrices, las dimensiones del vehículo, el radio mínimo de giro, el ancho de pasillo, el requisito de rotación sobre el propio eje, los requisitos de movimiento lateral, la precisión de posicionamiento, las condiciones del suelo, la altura del chasis y el coste global del sistema.
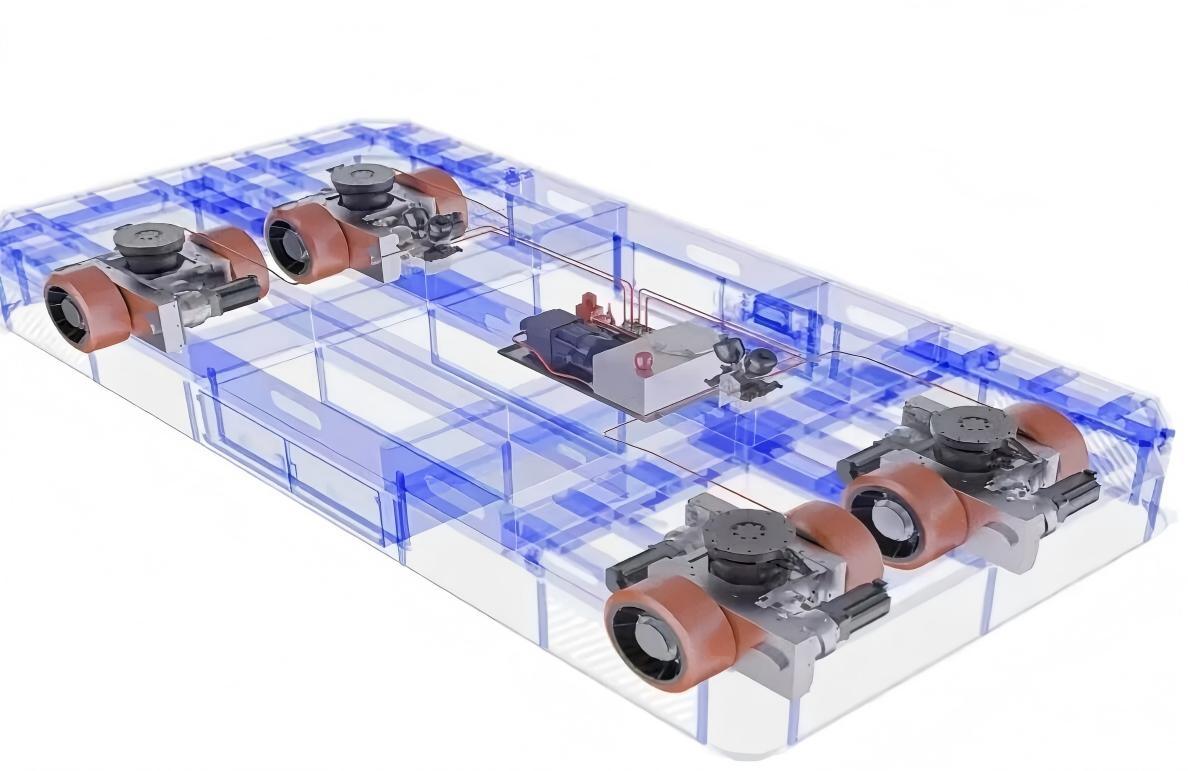
Cuándo considerar una rueda motriz direccional
Para aplicaciones que requieren trayectorias complejas, posicionamiento preciso, pasillos estrechos y movimiento flexible del vehículo, una rueda motriz direccional puede proporcionar control directo del ángulo de dirección y de la velocidad de accionamiento. Este tipo de configuración puede considerarse para AGV de servicio pesado, carretillas elevadoras automatizadas, vehículos grandes de manipulación de materiales, logística de fabricación de automóviles, transporte de equipos de energía eólica y logística de fabricación aeroespacial.
Cuándo considerar una rueda motriz diferencial
Los sistemas de accionamiento diferencial controlan la dirección del vehículo mediante la diferencia de velocidad entre las ruedas motrices izquierda y derecha, lo que puede ofrecer una arquitectura mecánica relativamente directa. Pueden ser adecuados para AGV con rutas relativamente simples, menores requisitos de altura de chasis o aplicaciones donde no se requiere un mecanismo de dirección independiente.
Sin embargo, cuando se utiliza un sistema de accionamiento diferencial en un AGV muy pesado, los ingenieros deben prestar especial atención a la fricción lateral entre neumático y suelo durante los giros, así como a la distribución de carga y la sincronización de velocidad entre distintos grupos de ruedas motrices.
Por lo tanto, la selección entre una rueda motriz direccional y una rueda motriz diferencial no debe reducirse a la simple suposición de que un AGV más pesado debe utilizar una rueda direccional. La decisión debe basarse en los requisitos reales de movimiento y la arquitectura del chasis del vehículo.
¿Por qué la dirección diferencial es más exigente para los AGV ultra pesados?
Para un AGV ultra pesado, la cuestión clave de la dirección diferencial no es simplemente si el vehículo puede girar. La cuestión más importante es si los grupos de ruedas pueden mantener un movimiento estable, sincronizado y controlable bajo cargas verticales extremadamente altas.
Una disposición de accionamiento diferencial de cuatro grupos de ruedas o múltiples grupos de ruedas puede utilizar la diferencia de velocidad entre los lados izquierdo y derecho para controlar la dirección del vehículo sin requerir un mecanismo de dirección independiente para cada grupo de ruedas. Esto puede simplificar parte de la arquitectura mecánica, pero también impone mayores exigencias al equilibrio de carga, la sincronización de accionamiento, la fricción entre neumático y suelo, la rigidez lateral y la precisión del control de movimiento.
Si se producen diferencias significativas entre las cargas o velocidades de las ruedas motrices, los neumáticos pueden sufrir deslizamiento y desgaste adicionales en condiciones de giro con carga pesada, mientras que la carga mecánica sobre el sistema de accionamiento también puede aumentar.
Por esta razón, el diseño de un AGV grande con accionamiento diferencial no debe centrarse únicamente en si el motor proporciona suficiente par. También deben evaluarse la sincronización de todo el sistema de accionamiento y la rigidez mecánica de los módulos de ruedas.
¿Por qué debe considerarse el ajuste vertical para los motores de rueda de AGV de servicio pesado?
Cuando un AGV alcanza decenas o incluso 120 toneladas, las irregularidades del suelo, los cambios en el centro de gravedad de la carga útil y la carga desigual de las ruedas se convierten en cuestiones de ingeniería cada vez más importantes.
Por ejemplo, los requisitos de carga de ruedas y altura del vehículo pueden cambiar significativamente entre las condiciones de plena carga y descarga, o cuando el AGV entra en una estación de acoplamiento donde debe mantenerse una altura específica del vehículo.
Por esta razón, algunos AGV de servicio pesado incorporan funciones de ajuste vertical o elevación hidráulica en el sistema de ruedas motrices, permitiendo ajustar la posición de las ruedas o la altura del vehículo según las condiciones de operación.
Si el motor de rueda no integra esta función, puede ser necesario instalar un sistema adicional de suspensión, mecanismo flotante o ajuste hidráulico de altura entre el chasis y la rueda motriz. Esto aumenta el espacio de instalación requerido y puede afectar a la altura del chasis, la complejidad mecánica y la integración global del sistema.
Por lo tanto, para los AGV de servicio ultra pesado, un motor de rueda no debe considerarse simplemente como una combinación de motor, caja de engranajes y rueda. Es más adecuado considerarlo como un módulo completo de rueda motriz de servicio pesado.
¿Por qué la fiabilidad a largo plazo es más importante que el par pico por sí solo?
Otra característica definitoria de un AGV de servicio pesado es el alto coste de las paradas. Cuando falla una rueda motriz de un AGV convencional, sustituir un módulo de rueda puede ser una tarea de mantenimiento relativamente manejable. Sin embargo, cuando un AGV transporta 100 toneladas o más, el fallo de una unidad de accionamiento crítica puede detener el transporte de materiales y afectar a los procesos de producción previos y posteriores. Los módulos de ruedas grandes también pueden requerir equipos de mantenimiento especializados y mucho más tiempo para su sustitución.
Por lo tanto, la fiabilidad de un motor de rueda para AGV de servicio pesado no puede evaluarse únicamente mediante una sola prueba de par pico. La fiabilidad a largo plazo depende del rendimiento combinado de la caja de engranajes, los rodamientos, la rueda, la carcasa, el codificador, el freno, el sistema de sellado y la estructura mecánica general.
Componentes clave que afectan a la fiabilidad del motor de rueda
La caja de engranajes debe evaluarse en términos de material de engranajes, resistencia de los dientes, relación de reducción, lubricación y sellado. El sistema de rodamientos debe poder soportar cargas radiales, axiales y de impacto mientras alcanza la vida útil requerida. La propia rueda debe seleccionarse según el diámetro de rueda, el material, la estructura de la banda de rodadura, la dureza y la resistencia al desgaste. La carcasa debe proporcionar suficiente rigidez y resistencia al impacto, mientras que el codificador debe mantener una retroalimentación estable de velocidad y posición durante la operación a largo plazo. Cuando se requieran frenado y retención, el sistema de freno también debe evaluarse en condiciones de parada a plena carga, estacionamiento en pendiente y pérdida de alimentación.
En otras palabras, la fiabilidad de una rueda motriz de AGV de servicio pesado es el resultado del rendimiento combinado de su estructura mecánica, sistema de accionamiento y sistema de control.
¿Cómo debe seleccionarse un motor de rueda para AGV de servicio pesado?
Para un proyecto real de AGV, el proceso de selección debe comenzar con la masa total del vehículo, incluido el peso propio del AGV y la carga útil máxima. El siguiente paso es determinar la carga dinámica máxima de la rueda en lugar de basarse únicamente en la carga media. El cálculo debe considerar el centro de gravedad de la carga útil, el sistema de suspensión, la aceleración, el frenado y las posibles condiciones de impacto.
A continuación, puede determinarse la fuerza de tracción necesaria conforme a la resistencia a la rodadura, la pendiente, la aceleración, la fricción con el suelo y la velocidad de operación. Basándose en la fuerza de tracción requerida y el diámetro de rueda, puede calcularse el par requerido en rueda, tras lo cual pueden seleccionarse el motor, la caja de engranajes y la relación de reducción según los requisitos de velocidad y par de la rueda.
Después debe realizarse la verificación de carga mecánica para el sistema de motor de rueda, incluida la carga de rueda, el par de la caja de engranajes, la carga de los rodamientos, la resistencia del eje, la resistencia de la rueda y la rigidez de la carcasa. Por último, debe seleccionarse la arquitectura de dirección adecuada según la ruta, la maniobrabilidad, la estructura del chasis y los requisitos de posicionamiento del vehículo.
Validar el motor de rueda en condiciones operativas reales
La validación final no debe limitarse a la operación normal en línea recta. Un motor de rueda para AGV de servicio pesado también debe evaluarse durante el arranque a plena carga, el frenado de emergencia, la pendiente máxima, las superficies de baja tracción, los giros, los suelos irregulares y la operación continua prolongada, para confirmar que el sistema de ruedas motrices permanezca estable y controlable en condiciones dinámicas.
De “motor” a “módulo de rueda motriz”: una forma diferente de considerar el diseño de AGV de servicio pesado
Para un AGV convencional, los ingenieros pueden comenzar con la potencia del motor, la relación de transmisión y el diámetro de rueda. Para un AGV de servicio pesado, un enfoque de diseño más completo comienza con el peso del vehículo, la carga dinámica de rueda, la tracción, el par en rueda, la caja de engranajes, el motor, la dirección, la suspensión y el control.
Esta es la razón por la que el desarrollo de motores de rueda para AGV de servicio pesado no puede centrarse únicamente en la potencia del motor. Lo que determina si la rueda motriz puede funcionar de manera fiable a largo plazo es la interacción entre el sistema mecánico y de control completo.
Los desafíos se vuelven especialmente significativos cuando un AGV alcanza 50, 80, 100 o incluso 120 toneladas. En este punto, el motor de rueda se convierte en un componente portante importante del chasis del vehículo, en lugar de ser simplemente una fuente de propulsión.
Conclusión: la rueda motriz de un AGV de servicio pesado es primero un componente portante y después un componente de potencia
La selección de motores de rueda para AGV de servicio pesado es, en esencia, un problema de ingeniería de sistemas que involucra capacidad de carga mecánica, transmisión de potencia, movimiento del vehículo y fiabilidad a largo plazo.
Para un AGV ligero, la potencia del motor y el par en rueda pueden ser los principales parámetros de selección. A medida que el AGV entra en el rango de servicio pesado y ultra pesado, los ingenieros deben considerar la capacidad de carga por unidad, la carga dinámica de rueda, el par pico, la tracción, el método de dirección, las fuerzas laterales entre neumático y suelo, el ajuste vertical y la fiabilidad a largo plazo.
Los desafíos de un AGV de 120 toneladas dejan esto particularmente claro. Su sistema de ruedas motrices no solo debe mover el vehículo, sino también soportar continuamente enormes cargas verticales, par de accionamiento, cargas de impacto y fuerzas laterales.
Por lo tanto, al seleccionar un motor de rueda para AGV de servicio pesado, la cuestión clave no es simplemente si un motor tiene suficiente potencia o si una caja de engranajes tiene suficiente par nominal. La cuestión más importante es si el módulo completo de rueda motriz está correctamente adaptado al peso, las características de movimiento, la estructura del chasis y el entorno operativo real del AGV.
Ese es el núcleo de la selección de ruedas motrices para AGV de servicio pesado.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
 Solución de actuador de articulación robótica con transmisión armónica de alta precisión para codos robóticosLa articulación del codo robótico desempeña un papel fundamental en la flexión del brazo, el ajuste de la postura y el posicionamiento del efector final. A medida que los robots humanoides, los robots colaborativos y los brazos robóticos adquieren mayores capacidades, los actuadores de codo deben proporcionar un alto par y un movimiento preciso en espacios de instalación cada vez más limitados. Un actuador de articulación robótica con transmisión armónica de alta precisión integra el reductor armónico, el motor, el codificador, el freno y el sistema de accionamiento en una unidad compacta, proporcionando bajo juego, alta rigidez, alta densidad de par y un control preciso del movimiento. En este artículo, HONPINE presenta tres series de actuadores de articulación adecuadas para aplicaciones de codos robóticos, que cubren diferentes requisitos de tamaño, par, velocidad, precisión e integración.
 Solución de articulación robotizada a prueba de explosiones para robots cuadrúpedos de inspección química: actuador de articulación planetario con hasta 500 N·m de par máximoEn entornos peligrosos petroquímicos, mineros, eléctricos y de otros sectores, los robots de inspección están evolucionando más allá de la simple supervisión hacia operaciones prácticas como la manipulación de herramientas, la inspección de equipos y la respuesta ante emergencias. Este cambio impone mayores exigencias a los actuadores de articulación de los robots, especialmente en protección contra explosiones, salida de par, gestión térmica, resistencia ambiental y movilidad. El actuador de articulación robotizada a prueba de explosiones de HONPINE está diseñado para robots cuadrúpedos de inspección y otras plataformas robóticas destinadas a entornos peligrosos, integrando una transmisión planetaria de alta carga con un diseño a prueba de explosiones y un rendimiento de movimiento fiable. Con hasta 500 N·m de par máximo por articulación, protección IP67 opcional y certificación Ex db IIB T4 Gb, la solución está diseñada para respaldar aplicaciones robóticas exigentes en entornos industriales de alto riesgo.
 Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisiónHola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría explicar cómo un actuador de transmisión planetaria puede resolver desafíos prácticos en los sistemas de motores de cubo de rueda para AGV. Los AGV y AMR requieren un par de rueda suficiente para el arranque con carga pesada, la aceleración, la subida de pendientes y los frecuentes cambios de dirección, mientras que el sistema de transmisión debe mantenerse lo suficientemente compacto para adaptarse al espacio limitado del chasis. Un actuador de transmisión planetaria combina un motor con un mecanismo de reducción planetaria para convertir la salida de alta velocidad del motor en el movimiento de menor velocidad y mayor par requerido en la rueda. En este artículo, analizaré la relación entre los actuadores de transmisión planetaria y los motores de cubo de rueda para AGV, incluidos el par, la relación de reducción, el diámetro de rueda, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de transmisión armónica.