







¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?
En las articulaciones robóticas, mesas giratorias de precisión y sistemas de transmisión de precisión para servicio pesado, la precisión de unreductor RVno está determinada únicamente por la precisión de mecanizado. La modificación del perfil de engrane cicloidal, el engrane de los pasadores, la excentricidad del cigüeñal, la holgura de los rodamientos, la precisión de montaje, la deformación inducida por la carga y la deformación térmica contribuyen al juego angular y al error de transmisión medidos en la salida.
Por esta razón, la modificación de perfil en un reductor RV no consiste simplemente en «hacer los dientes ligeramente más pequeños», ni pretende crear una holgura mayor. Más precisamente, la modificación de perfil introduce una cantidad controlada de holgura en el perfil de diente conjugado teórico para que el reductor RV pueda mantener un engrane estable en condiciones reales de funcionamiento, donde coexisten tolerancias de fabricación, errores de montaje, deformación por carga y deformación térmica.
Por lo tanto, para un reductor RV de alta precisión, el objetivo no es simplemente perseguir «juego cero», sino lograr un equilibrio práctico entre la holgura mínima utilizable, la distribución de carga entre múltiples dientes, bajo juego angular, bajo error de transmisión y fiabilidad a largo plazo.
¿Por qué no puede utilizarse directamente un perfil cicloidal teórico de holgura cero?
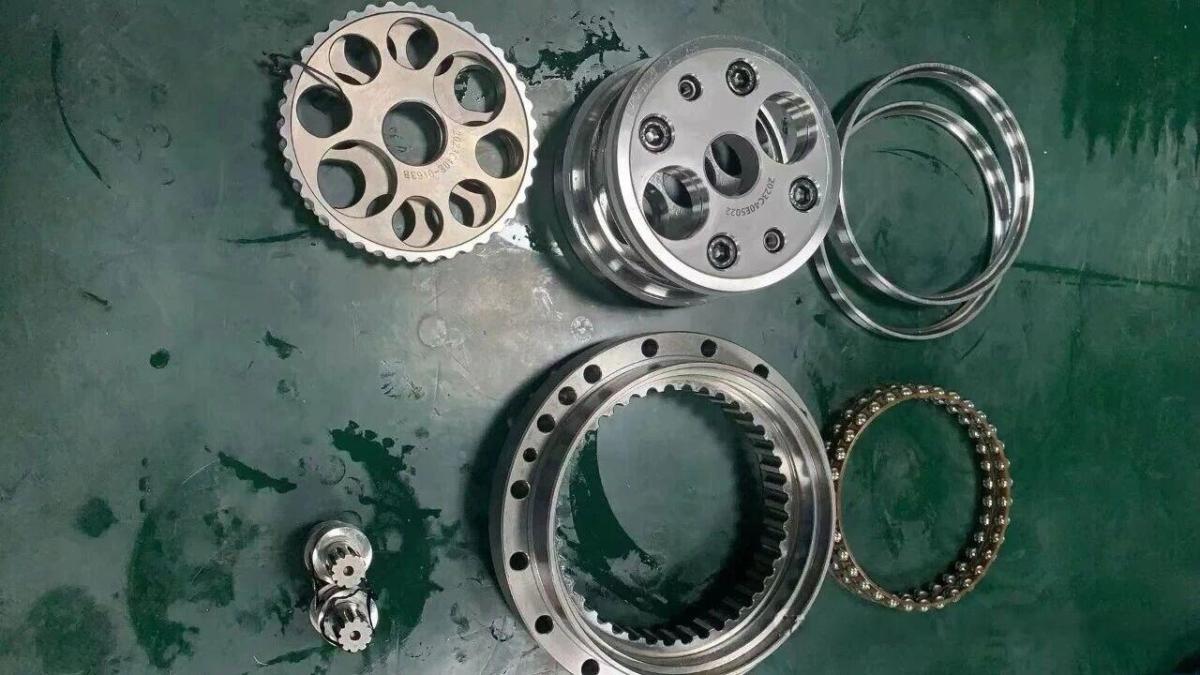
La transmisión de segunda etapa de un reductor RV utiliza discos cicloidales y pasadores. En condiciones geométricas ideales, un perfil cicloidal generado según el perfil conjugado teórico puede lograr un engrane extremadamente estrecho.
Sin embargo, un reductor RV real no es un sistema geométrico ideal.
El perfil del disco cicloidal, la posición de los orificios de los pasadores, el radio de los pasadores, la excentricidad del cigüeñal, la holgura de los rodamientos y las relaciones de montaje entre los componentes individuales contienen tolerancias de fabricación. Si el diseño intenta lograr una holgura casi nula basándose exclusivamente en el perfil teórico del diente, la elevada precisión teórica resultante puede crear problemas más graves durante el montaje y funcionamiento reales.
Los errores de fabricación y montaje modifican la condición real de engrane
Un reductor RV contiene un gran número de componentes de precisión. Los discos cicloidales, la carcasa de pasadores, el cigüeñal, el mecanismo planetario, los rodamientos principales y los rodamientos del cigüeñal forman una compleja cadena dimensional y posicional.
Por ejemplo, el disco cicloidal presenta desviaciones de perfil, los orificios de los pasadores tienen tolerancias posicionales, el radio de los pasadores presenta desviaciones dimensionales, el cigüeñal tiene errores de excentricidad, los rodamientos tienen holgura y tolerancias de fabricación, los dos discos cicloidales pueden tener errores de fase y la carcasa y la estructura de salida pueden contener desviaciones geométricas.
Tras acumularse estos errores, la posición real del centro del sistema montado puede desviarse de la posición teórica incluso cuando cada componente individual cumple su tolerancia especificada.
Por lo tanto, sin una modificación de perfil y un diseño de holgura adecuados, pueden producirse interferencias locales o una presión de contacto excesiva.
La deformación elástica inducida por la carga modifica el perfil teórico del diente
Cuando un reductor RV funciona bajo el par nominal, los discos cicloidales, pasadores, cigüeñal, rodamientos y carcasa experimentan cierto grado de deformación elástica.
Esto incluye la deformación en el contacto entre pasador y disco cicloidal, la flexión del disco cicloidal, la deformación torsional del cigüeñal, la deformación elástica de los rodamientos y la deformación de la brida de salida y la carcasa.
Como resultado, la condición ideal de engrane observada durante el funcionamiento en frío y sin carga no es necesariamente la misma que la condición de engrane bajo carga nominal.
Si la modificación de perfil solo considera los errores geométricos e ignora la deformación inducida por la carga, la región real de contacto puede desplazarse durante el funcionamiento, haciendo que el error de transmisión varíe con el par.
Por ello, el diseño de reductores RV de alta precisión necesita cada vez más pasar de una simple modificación geométrica de perfil a la compensación de deformación dependiente de la carga.
La deformación térmica también modifica la holgura del reductor RV
Después de que un reductor RV funciona continuamente, aumenta la temperatura del lubricante y los discos cicloidales, los pasadores, la carcasa de pasadores y otros componentes experimentan expansión térmica.
Por lo tanto, una holgura adecuada a temperatura ambiente puede reducirse una vez que el reductor alcanza el equilibrio térmico.
Si la holgura inicial es demasiado pequeña, la expansión térmica puede provocar interferencia local, aumento de la fricción y un incremento excesivo de temperatura.
Por esta razón, la modificación de perfil del reductor RV debe proporcionar una holgura de funcionamiento adecuada en todo el rango de temperatura previsto, en lugar de diseñarse únicamente para la condición en frío.
La lubricación también requiere una holgura de engrane adecuada
Un reductor RV utiliza múltiples dientes en engrane simultáneo. Si las áreas de contacto son excesivamente ajustadas, el flujo de lubricante hacia la región de contacto real puede verse afectado, mientras que la fricción y la generación de calor pueden aumentar.
Por lo tanto, el propósito de la modificación de perfil no es simplemente aumentar la holgura. El objetivo es mantener un engrane efectivo de los dientes y, al mismo tiempo, dejar espacio suficiente para la lubricación, la expansión térmica, las tolerancias de fabricación y los errores de montaje.
Esta es otra razón por la que losreductores RV de alta precisiónno persiguen simplemente una holgura cero teórica.
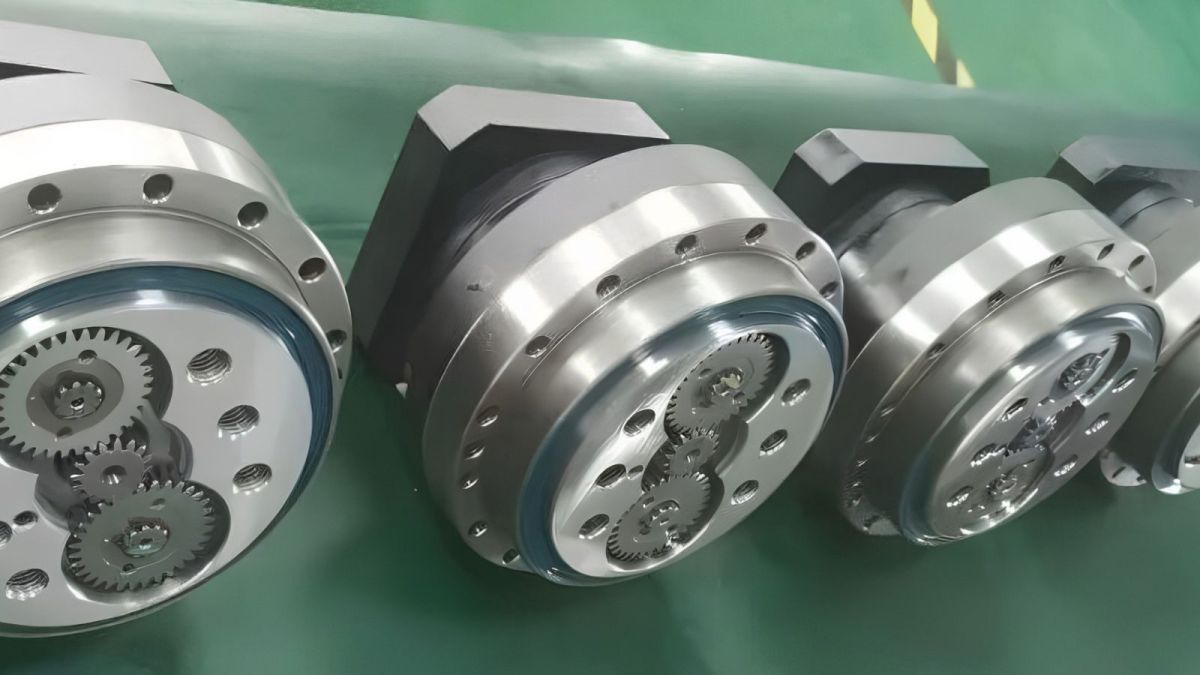
¿Cuáles son los métodos comunes de modificación de perfil para reductores RV?
El principio básico de la modificación del perfil del disco cicloidal consiste en realizar un pequeño ajuste al perfil de trabajo real basándose en la geometría teórica del diente.
Según la dirección y el método de modificación, los enfoques comunes incluyen la modificación equidistante, la modificación por desplazamiento, la modificación angular y la modificación combinada.
Modificación de perfil equidistante
La modificación equidistante ajusta el perfil cicloidal teórico en una pequeña cantidad a lo largo de la dirección normal del perfil del diente. Puede entenderse como un desplazamiento controlado del perfil teórico, que modifica la holgura real de engrane.
Este método es relativamente sencillo en términos de cálculo y fabricación, lo que lo convierte en un enfoque práctico para el diseño de discos cicloidales.
Sin embargo, una modificación puramente equidistante también tiene limitaciones. Si se aplica exactamente la misma cantidad de modificación a todo el perfil, puede ser difícil satisfacer simultáneamente los requisitos de engrane en la región de trabajo, holgura en la punta del diente, holgura en la raíz del diente y compensación de la deformación inducida por la carga.
Modificación por desplazamiento
La modificación por desplazamiento ajusta la condición de engrane modificando parámetros geométricos relacionados con la distancia entre centros.
Este método puede tener una influencia significativa en la condición de engrane real de un reductor RV. Por ello, suele combinarse con otros métodos de modificación en lugar de utilizarse como la única estrategia de modificación de perfil.
Un desplazamiento seleccionado adecuadamente puede ayudar a mejorar la condición de contacto en la región de trabajo y reducir la posibilidad de interferencia local.
Modificación angular de perfil
La modificación angular ajusta la posición angular global del disco cicloidal y regenera el perfil correspondiente.
En teoría, este enfoque puede hacer que la región de trabajo se aproxime más a una relación conjugada ideal, al tiempo que crea la holgura necesaria en las regiones no operativas.
Sin embargo, impone requisitos más altos para la generación de perfiles, el mecanizado y la inspección, por lo que deben considerarse el coste de fabricación y la consistencia del proceso.
Modificación combinada equidistante y por desplazamiento
En el diseño práctico de reductores RV, la modificación combinada ofrece mayor flexibilidad que depender de un único método de modificación.
Al combinar la modificación equidistante y por desplazamiento, los ingenieros pueden ajustar el engrane en la región de trabajo, la holgura en la región no operativa, el número de dientes en engrane simultáneo, la distribución de contacto, el juego angular y la tensión de contacto.
Por lo tanto, para un reductor RV de alta precisión, la cuestión más importante no es simplemente qué método de modificación se utiliza, sino qué tipo de holgura de funcionamiento y distribución de carga produce el perfil final.
¿Una menor cantidad de modificación siempre significa mayor precisión del reductor RV?
Esta es una idea errónea común en el diseño de reductores RV.
Desde una perspectiva geométrica, aumentar la cantidad de modificación generalmente incrementa la holgura resultante, lo que también puede aumentar el juego angular geométrico.
Sin embargo, esto no significa que reducir continuamente la cantidad de modificación produzca un reductor RV más preciso.
Si la modificación de perfil es insuficiente, el reductor puede experimentar interferencia local, tensión de contacto concentrada, mayor fricción, temperatura más alta, peores condiciones de lubricación, mayor ruido, menor estabilidad térmica y desgaste acelerado a largo plazo.
Por lo tanto, el objetivo real de la modificación de perfil del reductor RV es la holgura mínima utilizable, en lugar de la holgura cero teórica.
Al mismo tiempo, deben mantenerse un engrane efectivo suficiente de los dientes y una distribución de carga adecuada.
¿Por qué el juego angular de un reductor RV no puede controlarse solo mediante la modificación de perfil?
El juego angular es un indicador importante de la precisión de un reductor RV, pero no está determinado únicamente por el perfil de diente cicloidal.
El juego angular real es el resultado combinado de múltiples fuentes de error, incluidos los errores de perfil y modificación del disco cicloidal, errores de distribución de pasadores, excentricidad del cigüeñal, holgura de rodamientos, error de fase entre los dos discos cicloidales, error de transmisión planetaria de primera etapa, deformación de la brida de salida y la carcasa, errores de montaje y deformación térmica.
Por lo tanto, si un reductor RV todavía presenta un juego angular excesivo después de optimizar el perfil cicloidal, reducir aún más la cantidad de modificación a menudo no es la solución más eficaz.
Un enfoque más eficaz consiste en establecer un presupuesto completo de errores de juego angular y determinar cuánto contribuye cada fuente al error final de salida.
¿Cuál es la diferencia entre el juego angular y el error de transmisión de un reductor RV?
El juego angular y el error de transmisión se analizan a menudo juntos, pero describen aspectos diferentes del rendimiento del reductor.
El juego angular refleja principalmente el movimiento perdido o la holgura que se hace evidente cuando se invierte el sentido de rotación.
El error de transmisión, por otra parte, describe la desviación entre el movimiento real de salida y el movimiento de salida teóricamente esperado.
Para las articulaciones robóticas, ambos pueden influir en el rendimiento final de posicionamiento.
En robots de alta precisión, mesas giratorias de precisión y sistemas servo de alta respuesta, un reductor puede tener un juego angular estático relativamente pequeño y, aun así, presentar un error de transmisión periódico notable. En tales casos, la salida aún puede experimentar fluctuaciones de posicionamiento.
Por lo tanto, un reductor RV de alta precisión no debe evaluarse únicamente buscando un valor de juego angular muy pequeño.
El objetivo real se entiende mejor como el control combinado del juego angular, el error de transmisión periódico, el error dependiente de la carga y el error dependiente del estado térmico.
¿Por qué puede cambiar el error de transmisión después de cargar un reductor RV?
Esta es una cuestión importante en el diseño de reductores RV de alta precisión.
En condiciones sin carga, la posición de contacto real entre el disco cicloidal y los pasadores está determinada principalmente por errores geométricos.
Sin embargo, una vez aplicado el par, la región de contacto cambia.
A medida que aumenta la carga, el contacto del pasador experimenta deformación elástica, el disco cicloidal se flexiona ligeramente, el cigüeñal experimenta deformación torsional, los rodamientos presentan desplazamiento elástico y la estructura de salida se deforma. Como resultado, la región real de engrane se redistribuye.
Por lo tanto, un perfil cicloidal optimizado en condiciones sin carga puede no mantener el mismo error de transmisión bajo el par nominal.
Esta es una de las razones por las que el desarrollo de reductores RV de alta precisión está pasando de la modificación geométrica de perfil hacia la compensación de perfil dependiente de la carga.
¿Cómo puede la compensación elástica reducir aún más el error de transmisión de un reductor RV?
Cuando el objetivo es reducir el error de transmisión en condiciones de carga, los ingenieros pueden establecer un modelo de deformación estructural del reductor RV.
El proceso básico consiste en partir del perfil teórico, aplicar una modificación geométrica, introducir la carga real de funcionamiento, calcular la deformación de contacto resultante, determinar el desplazamiento de engrane resultante y, a continuación, modificar el perfil en la dirección opuesta para compensar la deformación prevista.
Este enfoque se conoce comúnmente como modificación de perfil dependiente de la carga o compensación de deformación elástica.
El propósito no es simplemente aumentar la holgura. En cambio, la cantidad de modificación se diseña para corresponder a la dirección y magnitud de la deformación generada bajo la carga real de funcionamiento.
Para aplicaciones como articulaciones robóticas y mesas giratorias de precisión, donde el error de transmisión es especialmente importante, este enfoque puede proporcionar una vía más sistemática para mejorar la precisión bajo carga.
¿Qué otros factores afectan al error de transmisión de un reductor RV?
Si el perfil cicloidal ya se ha optimizado pero el error de transmisión sigue siendo excesivo, deben examinarse las demás fuentes de error dentro del reductor RV.
Cigüeñal y rodamiento del cigüeñal
El cigüeñal es un componente crítico para transmitir movimiento y carga en un reductor RV.
La excentricidad del cigüeñal, la holgura de los rodamientos y la rigidez de los rodamientos afectan al movimiento final de salida.
Si estos factores no se incluyen en el presupuesto de errores, optimizar solo el perfil cicloidal puede no proporcionar un error de transmisión bajo y estable.
Relación de fase entre los dos discos cicloidales
Unreductor RV de doble disco cicloidal requiere que los dos discos mantengan la relación de fase especificada.
Si el montaje introduce una desviación de fase excesiva, pueden verse afectadas la distribución de carga y el error de movimiento de salida.
Por esta razón, losreductores RV de alta precisiónrequieren un control fiable de la relación de fase durante el montaje.
Carcasa de pasadores y precisión de posición de los orificios de los pasadores
La precisión posicional de los orificios de los pasadores determina directamente la distribución real de los pasadores.
Si la distribución de pasadores contiene errores posicionales significativos, incluso un perfil cicloidal teórico muy preciso no puede producir la condición de engrane deseada.
Por lo tanto, la precisión de mecanizado y la referencia de montaje de la carcasa de pasadores son factores importantes para controlar el error de transmisión RV.
Transmisión planetaria de primera etapa
Un reductor RV no consta únicamente de la transmisión cicloidal de segunda etapa.
El engranaje solar, los engranajes planetarios y el porta satélites de primera etapa también contribuyen al error de movimiento.
Aunque el efecto de algunos errores se reduce o transforma mediante la relación de transmisión, el mecanismo planetario de primera etapa aún debe incluirse en el análisis global de errores de un reductor RV de alta precisión.
Rigidez de la brida de salida y del rodamiento principal
Una rigidez de salida insuficiente puede hacer que la brida de salida experimente pequeños desplazamientos cuando cambia la carga externa.
Para las articulaciones robóticas y mesas giratorias de precisión, estos desplazamientos pueden manifestarse finalmente como errores de posicionamiento de salida.
Por lo tanto, un reductor RV de bajo juego angular requiere no solo un perfil cicloidal optimizado, sino también suficiente rigidez en toda la estructura de salida.
¿Cómo puede establecerse un presupuesto de errores de juego angular para un reductor RV?
Si el objetivo es fabricar de forma consistente un reductor RV de bajo juego angular, todos los requisitos de precisión no deben concentrarse en el disco cicloidal.
Un enfoque más práctico consiste en separar las principales fuentes de juego angular, incluidos el error de modificación del perfil cicloidal, el error de distribución de pasadores, la excentricidad del cigüeñal, la holgura de rodamientos, el error de fase, el error de transmisión de primera etapa, el error de montaje y la deformación estructural de salida.
A continuación, puede establecerse un rango admisible para cada fuente según su sensibilidad y contribución al error final de salida.
Este enfoque presenta dos ventajas principales. Primero, ayuda a identificar qué fuentes de error dominan realmente el juego angular final. Segundo, evita que los ingenieros aumenten repetidamente la precisión de mecanizado de un componente simplemente para compensar errores en otras partes del sistema.
Por ejemplo, si la fuente dominante del juego angular es la excentricidad del cigüeñal, reducir aún más el error del perfil cicloidal puede producir poca mejora.
Por ello, el presupuesto de errores y el análisis de sensibilidad son esenciales en el desarrollo de reductores RV de alta precisión.
¿Cómo debe trabajar conjuntamente la modificación de perfil del reductor RV con las tolerancias de fabricación?
La modificación de perfil y las tolerancias de fabricación resuelven problemas diferentes y no deben tratarse como sustitutos entre sí.
La modificación de perfil se utiliza principalmente para controlar el comportamiento medio de engrane del sistema en condiciones de funcionamiento, mientras que las tolerancias de fabricación controlan la variación entre componentes individuales.
Una forma sencilla de entender la relación es:
La modificación de perfil compensa el comportamiento del sistema, mientras que las tolerancias controlan la variación de fabricación.
Si la precisión de mecanizado de los componentes es insuficiente, aumentar la modificación del perfil cicloidal para compensar cada error acabará produciendo una holgura excesiva y un peor rendimiento de juego angular.
Por otro lado, tolerancias extremadamente ajustadas de los componentes no pueden compensar la deformación inducida por la carga o la deformación térmica si estos efectos no se han considerado en el diseño.
Un enfoque más sistemático combina la modificación de perfil, el diseño de tolerancias, el control de montaje, la rigidez estructural y el análisis de deformación térmica.
¿Cómo debe probarse un reductor RV después de la modificación de perfil?
Una vez completada la modificación de perfil, el diseño no debe evaluarse únicamente mediante un único valor estático de juego angular.
Un proceso de validación más completo debe evaluar el reductor en distintas condiciones de funcionamiento.
Paso 1 — Pruebas sin carga
La primera etapa consiste en medir el error de movimiento de salida y el juego angular a baja velocidad controlada en condiciones sin carga.
La evaluación debe centrarse en el juego angular máximo, el error periódico, la forma de onda del error, la dependencia de la posición angular y las diferencias entre el movimiento hacia adelante y hacia atrás.
Si aparece un patrón periódico claro en la curva de error, un análisis posterior debe determinar si está asociado con la excentricidad, la distribución de pasadores, la relación de fase u otros errores geométricos.
Paso 2 — Pruebas con diferentes cargas
El reductor debe probarse después bajo cargas ligeras y nominales.
Si el error de transmisión es relativamente pequeño sin carga pero aumenta significativamente a medida que la carga aumenta, la deformación elástica estructural y los cambios en la condición de contacto pueden ser los factores dominantes.
Entonces deben revisarse el modelo de deformación dependiente de la carga y la compensación de perfil.
Paso 3 — Pruebas de estabilidad térmica
Para reductores RV que funcionan continuamente, también debe evaluarse la estabilidad térmica.
Deben supervisarse los cambios en la temperatura del lubricante, el juego angular, el error de transmisión, el ruido y el aumento de temperatura a medida que el reductor se aproxima al equilibrio térmico.
Si existe una diferencia significativa entre las condiciones en frío y térmicamente estabilizadas, deben reconsiderarse los cambios de holgura causados por la expansión térmica.
Paso 4 — Pruebas de rodaje
El propósito del rodaje debe ser estabilizar gradualmente el área de contacto, en lugar de utilizar una carga excesiva para forzar mecánicamente las superficies de los dientes a una condición aceptable.
Un proceso de rodaje controlado debe comenzar con carga y velocidad moderadas antes de avanzar gradualmente hacia las condiciones normales de funcionamiento.
Si un reductor requiere un rodaje prolongado con alta carga para eliminar una interferencia evidente, el problema subyacente normalmente debe abordarse mediante modificación de perfil, precisión de mecanizado o control de montaje, en lugar de ocultarse mediante un rodaje agresivo.
¿Qué necesita controlar realmente un reductor RV de alta precisión?
La precisión de un reductor RV no está determinada por un único componente individual.
Su rendimiento final es el resultado de un sistema integrado que incluye perfil de diente, modificación de perfil, engrane, rodamientos, cigüeñal, carcasa de pasadores, montaje, deformación por carga, deformación térmica y estructura de salida.
Por lo tanto, al intentar reducir aún más el juego angular y el error de transmisión, la cuestión clave no es simplemente:
«¿Cuánto debe modificarse el perfil cicloidal?»
Una cuestión de ingeniería más útil es:
«En las condiciones reales de carga y temperatura de funcionamiento, ¿cuánta holgura utilizable requiere el sistema de transmisión completo y cómo deben asignarse las fuentes individuales de error?»
Esto representa un cambio importante desde el diseño geométrico convencional hacia la ingeniería de precisión a nivel de sistema para reductores RV de alto rendimiento.
Enfoque de diseño de reductores de precisión RV HONPINE
Para articulaciones robóticas, brazos robóticos de servicio pesado, mesas giratorias industriales, mecanismos giratorios de precisión y equipos CNC, un reductor RV debe con frecuencia manejar un par de salida considerable manteniendo un juego angular, una rigidez y una precisión de transmisión estables durante un funcionamiento prolongado.
Por esta razón, el rendimiento de un reductor RV no debe evaluarse mediante una única especificación de juego angular.
Una evaluación de ingeniería más completa debe considerar el juego angular, el error de transmisión, la rigidez torsional, la capacidad de carga, la eficiencia, la estabilidad térmica, la vida útil de los rodamientos y la consistencia de fabricación como un conjunto integrado de requisitos de rendimiento.
Para HONPINE, el desarrollo de reductores de precisión RV también debe extenderse más allá de la precisión dimensional de los componentes individuales hacia el rendimiento del sistema de transmisión completo. La modificación del perfil cicloidal es solo una parte de este proceso. El rendimiento a largo plazo depende de la interacción entre el diseño del perfil de diente, el mecanizado de precisión, las tolerancias de los componentes, el acoplamiento de rodamientos, los procesos de montaje, las características de carga y las pruebas de validación.
Conclusión — El objetivo de la modificación de perfil del reductor RV no es la holgura cero
El propósito real de la modificación de perfil del reductor RV no es hacer que el disco cicloidal se aproxime cada vez más al perfil teórico del diente, ni consiste simplemente en perseguir la holgura cero.
Un objetivo más apropiado es lograr una holgura mínima utilizable, un engrane estable de múltiples dientes, una distribución de carga adecuada y un error de transmisión controlado en condiciones reales de funcionamiento, donde existen simultáneamente errores de fabricación, errores de montaje, deformación por carga, deformación térmica y condiciones de lubricación.
Por lo tanto, el proceso de optimización de un reductor RV de alta precisión debe formar un ciclo completo de ingeniería:
Perfil teórico → Modificación del perfil cicloidal → Presupuesto de errores → Análisis de deformación por carga → Diseño de tolerancias → Mecanizado de precisión → Control de montaje → Pruebas sin carga y con carga → Validación de estabilidad térmica → Iteración de modificación de perfil
Solo coordinando estas etapas puede un reductor RV lograr un juego angular genuinamente bajo y un error de transmisión controlado, en lugar de depender de un único parámetro de perfil de diente para perseguir la precisión.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.


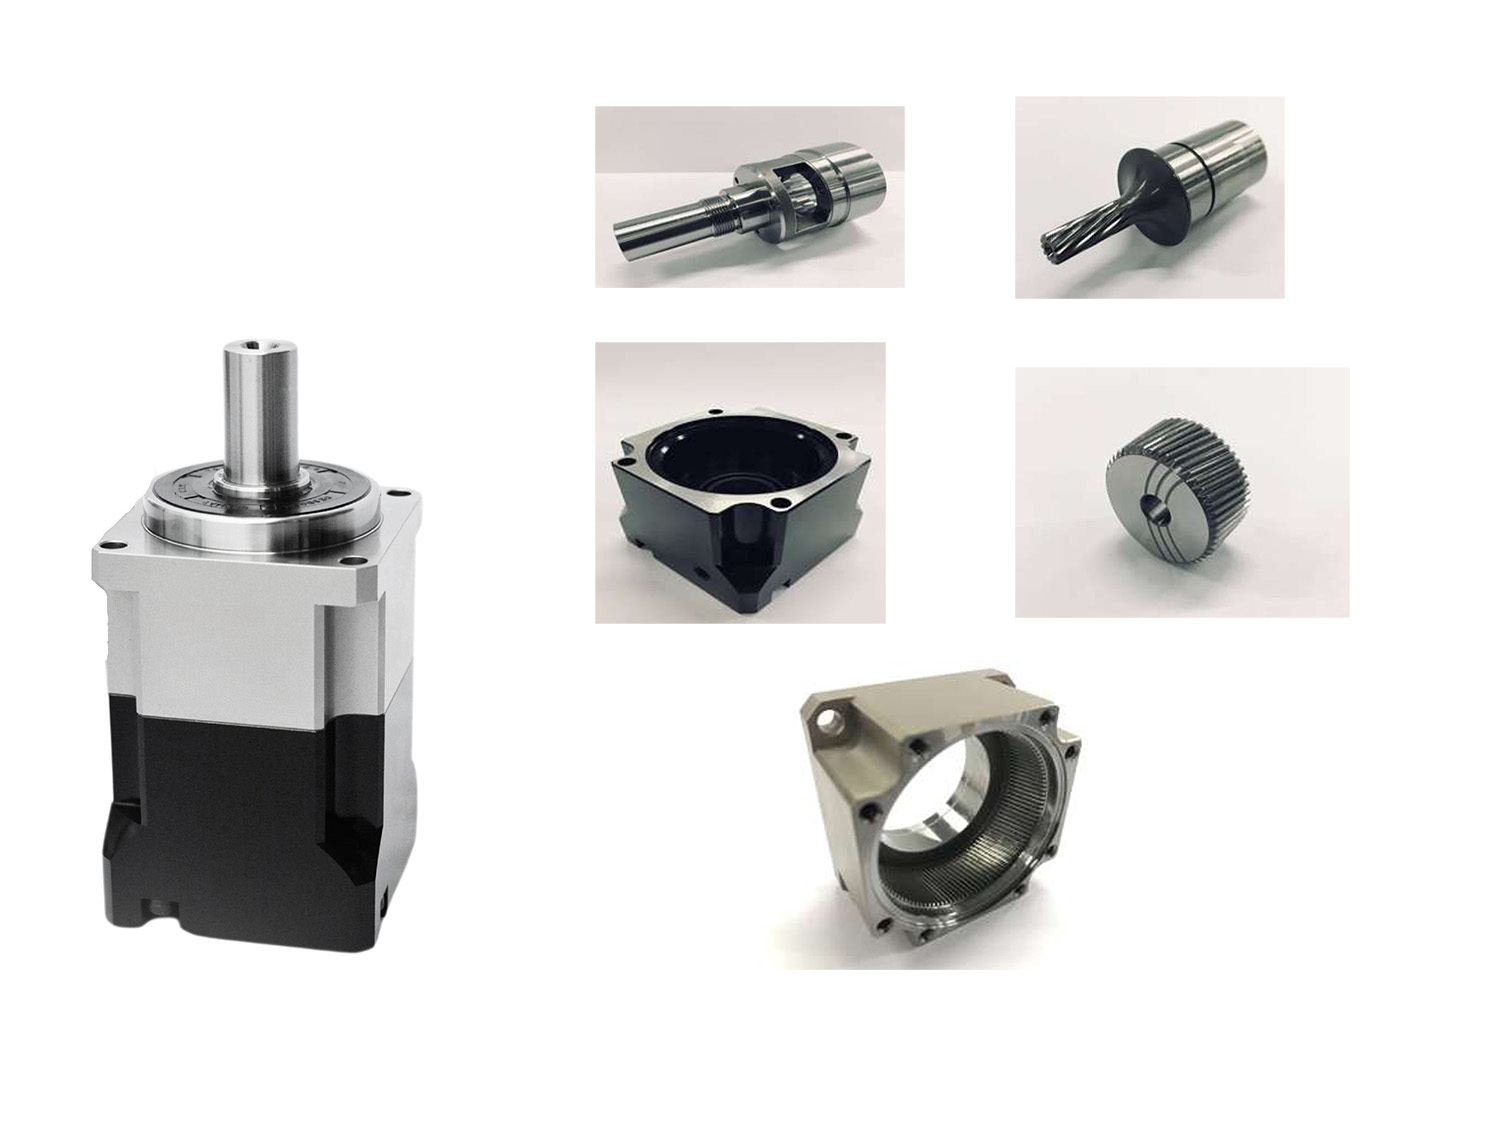


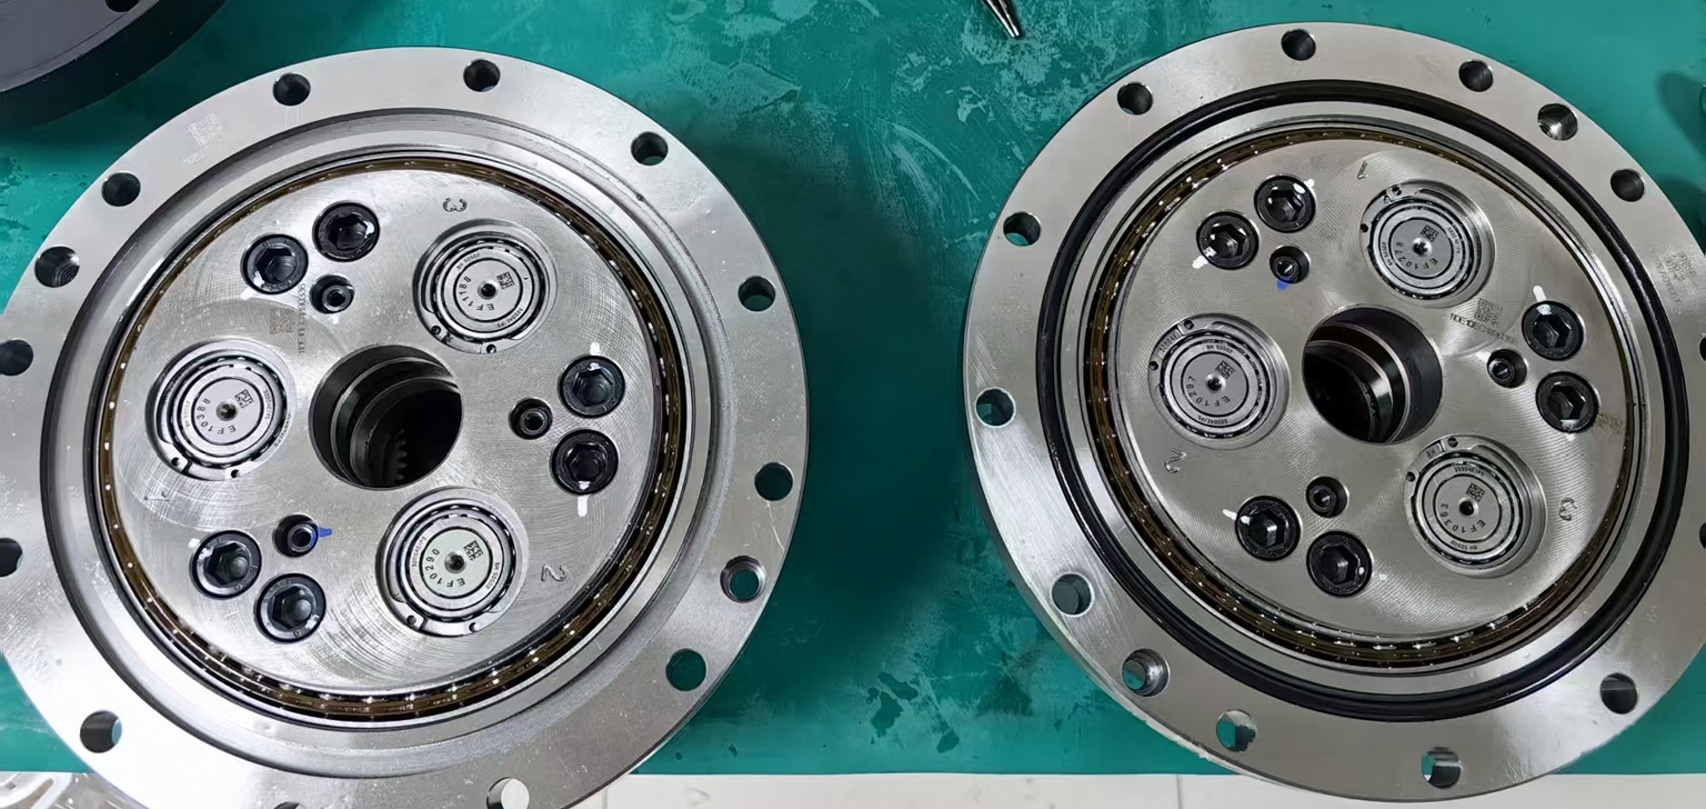
Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.