¿Por qué es adecuado el módulo de articulación armónica HONPINE TCHL para robots exoesqueléticos?
Al desarrollar o actualizar un sistema robótico portátil, los ingenieros de exoesqueletos deben considerar cuidadosamente varios factores, como la biomecánica humana, el peso total del dispositivo, las fuerzas de interacción entre la persona y el robot, la alineación de las articulaciones y la comodidad durante el uso prolongado.
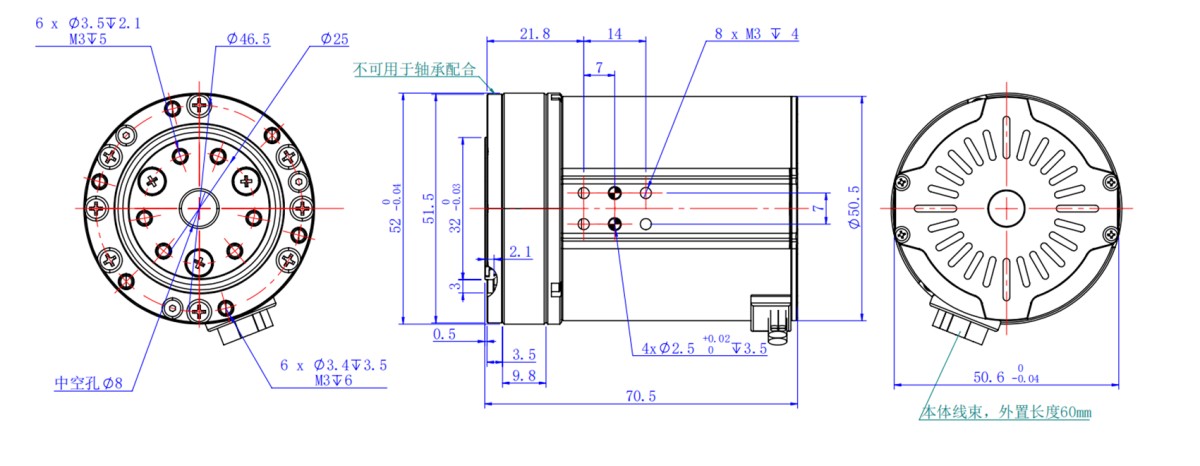
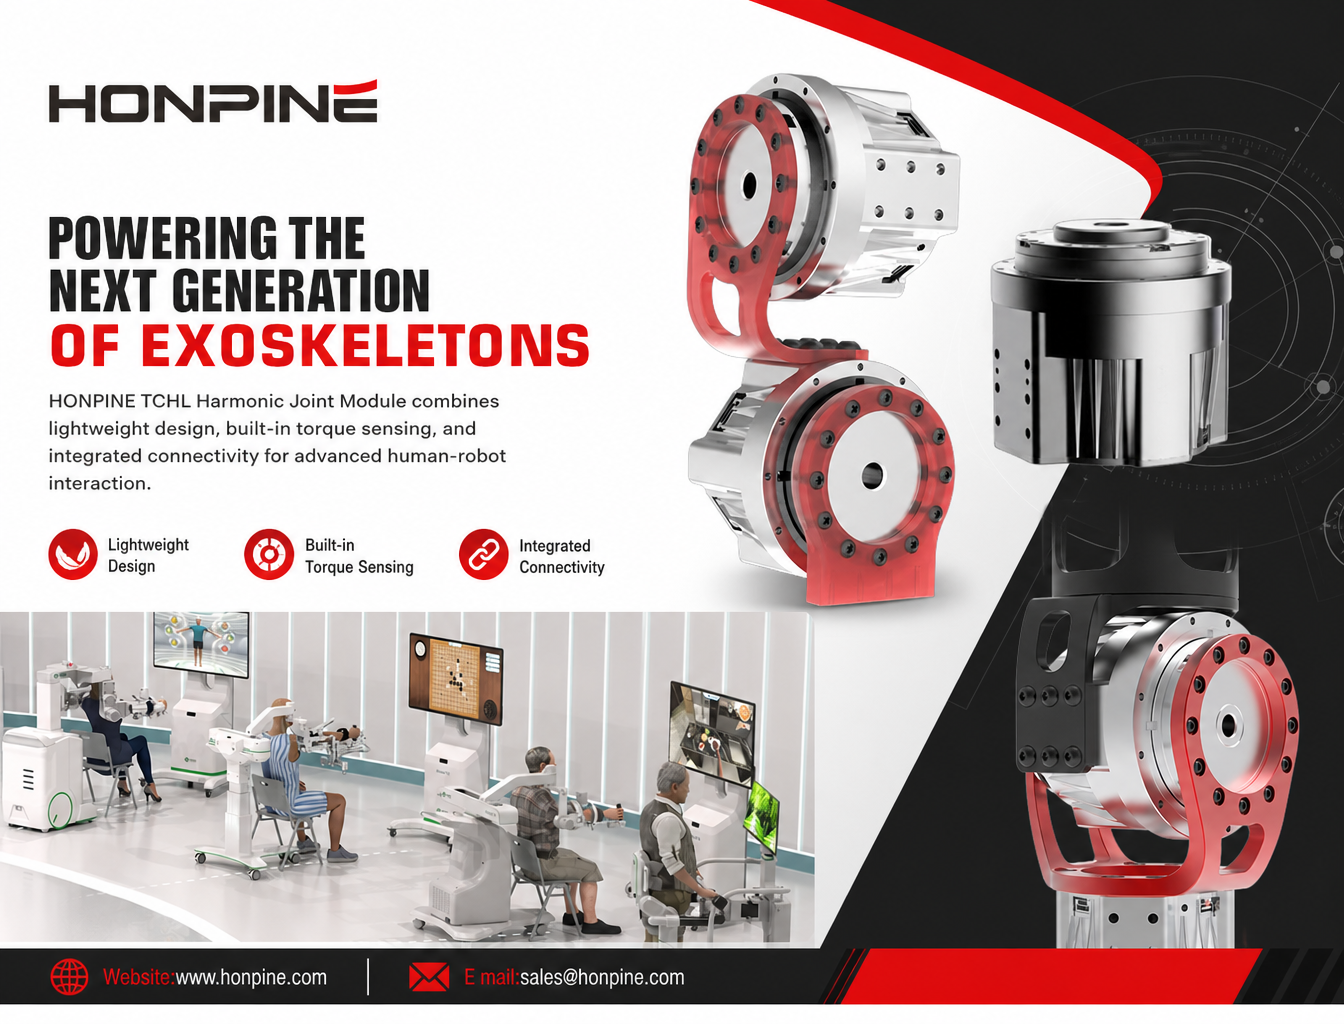
El módulo articular armónico HONPINE TCHL con sensor de par integrado está diseñado para abordar estos desafíos de ingeniería y ofrecer una solución de accionamiento articular adecuada para aplicaciones de exoesqueletos.
¿Por qué es importante el diseño ligero de un módulo articular armónico para el desarrollo de exoesqueletos?
A diferencia de los robots industriales, que están fijados al suelo, los exoesqueletos robóticos se llevan directamente sobre el cuerpo humano.
Por lo tanto, el peso de cada módulo articular afecta directamente al esfuerzo físico que debe realizar el usuario al moverse.
Esto es especialmente importante en los exoesqueletos de miembros inferiores, donde las articulaciones de la cadera, la rodilla y el tobillo se instalan en distintas posiciones y el efecto de su peso sobre el movimiento humano varía en consecuencia.
Elmódulo articular armónico HONPINE TCHL es más ligero que la mayoría de los módulos articulares disponibles en el mercado. El modelo Size 14 pesa tan solo 0.5 kg.
En aplicaciones prácticas, su diseño ligero ayuda a reducir la inercia del movimiento de las extremidades y la carga adicional sobre el sistema de accionamiento, lo que facilita que los usuarios lleven el dispositivo durante períodos prolongados sin sufrir un esfuerzo físico excesivo debido al peso del equipo.
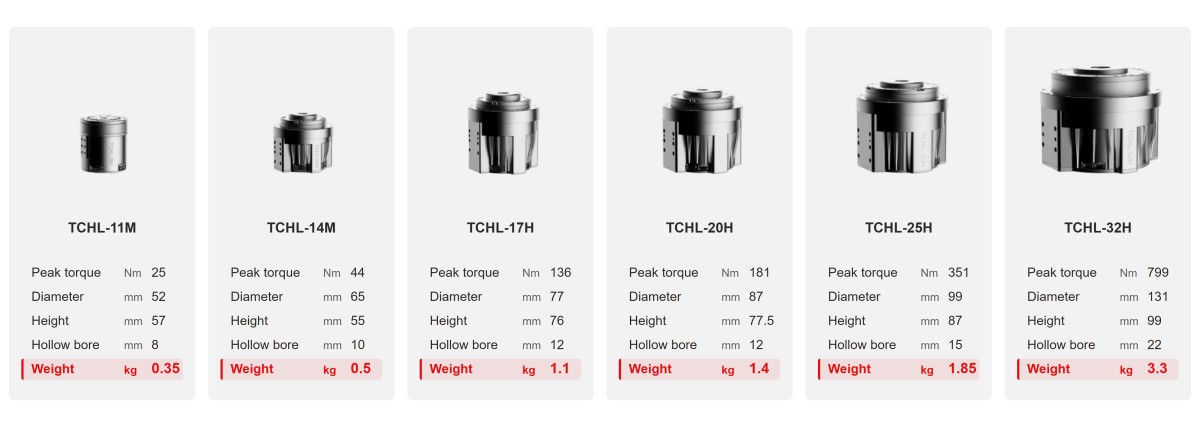
¿Cómo beneficia al desarrollo de exoesqueletos un diseño integrado?
El diseño altamente integrado delmódulo articular armónico TCHL ayuda a reducir el peso adicional asociado a los motores, reductores y estructuras de montaje externos por separado.
Mediante la integración y optimización estructurales, también minimiza el espacio mecánico innecesario y ofrece a los desarrolladores de exoesqueletos una unidad de accionamiento articular más compacta.
Esto resulta especialmente beneficioso para los sistemas robóticos portátiles, en los que el espacio de instalación y el peso total son aspectos importantes del diseño.
¿Cómo permite la asistencia a demanda un sensor de par integrado?
El sensor de par del TCHL mide el par en el lado de salida de la articulación. Cuando el usuario flexiona o extiende activamente la rodilla, o cuando cambia la resistencia externa, el par en la salida de la articulación también puede cambiar en consecuencia.
El controlador puede utilizar esta retroalimentación, junto con el ángulo articular, la velocidad angular y los datos de los sensores de movimiento humano, para identificar el estado actual del movimiento.
Este es un enfoque de control importante que conviene tener en cuenta en la robótica de rehabilitación.
En lugar de aplicar continuamente el mismo par de asistencia, el dispositivo puede ajustar el nivel de asistencia según las capacidades físicas y el estado de movimiento del usuario.
¿Cómo permiten las distintas opciones de conexión adaptarse a las complejas configuraciones mecánicas de los exoesqueletos?
Elmódulo articular armónico HONPINE TCHL estándar está disponible con varias configuraciones de conexión y también admite diseños de aberturas personalizados.
El TCHL integra cables y conectores en su diseño, lo que reduce la cantidad de componentes de conexión independientes necesarios y simplifica las conexiones eléctricas entre el módulo articular y los sistemas externos.
Esto ayuda a reducir la complejidad del montaje eléctrico y ofrece mayor flexibilidad para el tendido de cables en dispositivos con múltiples articulaciones.
¿Qué tipos de exoesqueletos robóticos requieren distintas soluciones de módulos articulares?
A medida que los exoesqueletos robóticos evolucionan y se diversifican, las distintas aplicaciones plantean diferentes requisitos para los módulos articulares.
Exoesqueletos de asistencia para miembros inferiores: Entre los aspectos clave se encuentran los requisitos de carga de las articulaciones de la cadera, la rodilla y el tobillo.
Exoesqueletos de asistencia para miembros superiores: Los ingenieros deben tener en cuenta los requisitos de carga de las articulaciones del hombro y el codo durante los movimientos de elevación y apoyo.
Exoesqueletos de rehabilitación: El par de salida debe ajustarse según el peso y las capacidades físicas del paciente, así como las distintas etapas de rehabilitación.
Exoesqueletos de asistencia industrial: Al seleccionar el módulo articular, se debe tener en cuenta el peso de los materiales que manipulan los trabajadores, la frecuencia de los movimientos y el tiempo de funcionamiento continuo.
Elegir el módulo articular adecuado es esencial para diseñar un exoesqueleto robótico
La selección del módulo articular afecta al diseño general del exoesqueleto robótico, incluida su estructura mecánica, la distribución del peso, el control del movimiento y la integración eléctrica.
Póngase en contacto con HONPINE para obtener más información sobre elmódulo articular armónico TCHL, solicitar información técnica adicional o conocer otras soluciones de módulos articulares robóticos para sus proyectos de desarrollo de exoesqueletos.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué es adecuado el módulo de articulación armónica HONPINE TCHL para robots exoesqueléticos?El módulo de articulación armónica HONPINE TCHL está diseñado para robots exoesqueléticos que requieren una construcción ligera, una integración mecánica compacta y una interacción receptiva entre humanos y robots. Gracias a su sensor de par integrado en el lado de salida, su estructura altamente integrada y sus configuraciones de conexión flexibles, el TCHL ofrece una solución de accionamiento articular para exoesqueletos de miembros inferiores, robots de asistencia para miembros superiores, equipos de rehabilitación y robots vestibles industriales.
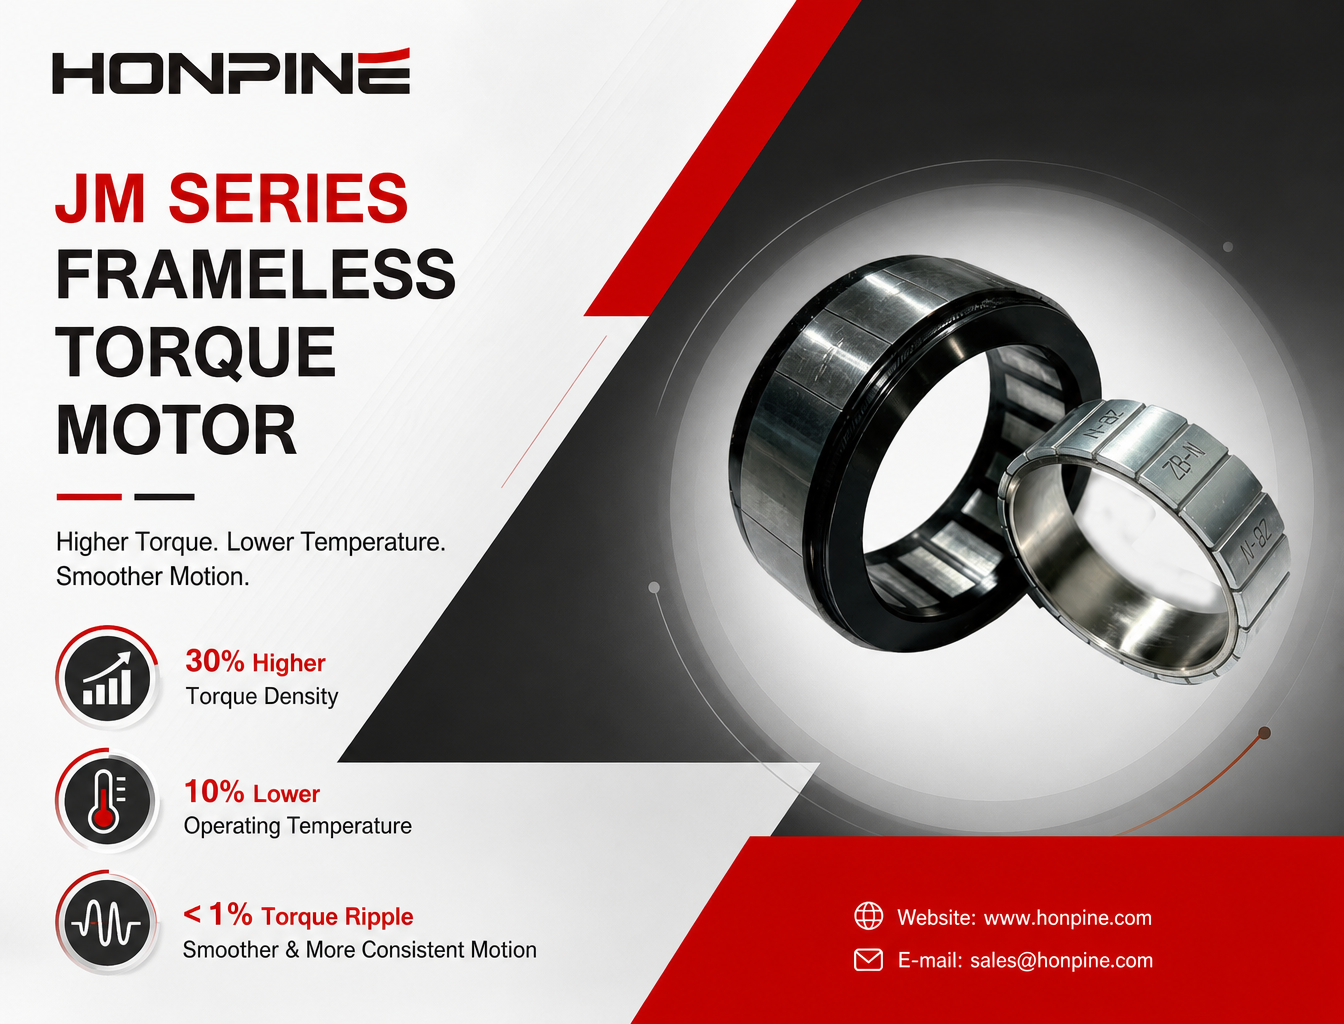
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 ¿Por qué es adecuado el módulo de articulación armónica HONPINE TCHL para robots exoesqueléticos?El módulo de articulación armónica HONPINE TCHL está diseñado para robots exoesqueléticos que requieren una construcción ligera, una integración mecánica compacta y una interacción receptiva entre humanos y robots. Gracias a su sensor de par integrado en el lado de salida, su estructura altamente integrada y sus configuraciones de conexión flexibles, el TCHL ofrece una solución de accionamiento articular para exoesqueletos de miembros inferiores, robots de asistencia para miembros superiores, equipos de rehabilitación y robots vestibles industriales.
 ¿Cómo pueden los reductores de precisión, los actuadores rotativos armónicos y los motores de accionamiento directo mejorar las mesas indexadoras de precisión?¿Cómo pueden los fabricantes mejorar la precisión, la respuesta dinámica y la integración de las mesas indexadoras de precisión? A medida que evoluciona la fabricación flexible, los sistemas de transmisión tradicionales pueden enfrentarse a desafíos como el juego, los tiempos de estabilización prolongados y la integración mecánica compleja. Este artículo explora cómo los reductores armónicos, los actuadores rotativos armónicos, los motores de par de accionamiento directo (DD) y los reductores planetarios ofrecen soluciones prácticas de actualización para distintas condiciones de funcionamiento. Al adaptar la arquitectura de transmisión a la precisión de posicionamiento, el tiempo del ciclo de indexado, la inercia de la carga y las limitaciones de instalación, los fabricantes pueden desarrollar sistemas de indexado de precisión más eficientes y fiables.
 ¿Por qué los módulos articulares armónicos con control de fuerza son necesarios en los robots de fisioterapia junto a la cama?Un robot de fisioterapia no vende un brazo robótico; vende una fuerza aplicada al cuerpo humano. La presión, el ritmo y la profundidad son la prescripción, y el control de posición no puede proporcionarlos: los tejidos blandos son deformables y varían con el tiempo, por lo que una misma orden de posición genera fuerzas de contacto que pueden diferir varias veces entre el músculo y el hueso. Los módulos articulares armónicos con control de fuerza convierten la fuerza de contacto en una variable de bucle cerrado: la única forma de lograr que la dosis sea repetible, el contacto humano seguro y la técnica del terapeuta enseñable. A partir de una única foto de un robot de fisioterapia junto a la cama, este artículo analiza la configuración, presenta cinco razones por las que el control de fuerza es imprescindible, determina criterio por criterio cómo elegir entre TCHL y HAG de HONPINE, y calcula el presupuesto de resolución del sensor de par que permite seleccionar los tamaños de bastidor.
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. Actuadores de articulación robótica armónicos para robots de tuberías y otros equipos de propósito especialLos robots de tuberías operan en entornos estrechos y complejos, donde el espacio de instalación limitado, los altos requisitos de carga, el tendido de cables y el control preciso del movimiento son desafíos críticos. Un actuador de articulación fiable debe proporcionar una elevada salida de par, dimensiones compactas y un rendimiento estable, al tiempo que se adapta a condiciones operativas exigentes. Los actuadores de articulación robótica armónicos integran transmisión de precisión, accionamiento por motor y capacidades de detección en una unidad de movimiento compacta, lo que los hace adecuados para robots de tuberías y otros sistemas robóticos de propósito especial. Este artículo explora los requisitos clave de diseño de los robots de tuberías y explica cómo los módulos de articulación robótica armónicos HPJM de HONPINE ayudan a lograr soluciones robóticas compactas, de alto rendimiento y fiables.
 Actuador armónico para equipos de elevación: precisión, densidad de par y control de movimiento compactoLos equipos de elevación modernos requieren más que simplemente mover una carga verticalmente. Los ejes de elevación robóticos, los módulos de elevación para AGV y AMR, los equipos para semiconductores, las plataformas de inspección y los cabrestantes especializados demandan cada vez más una alta densidad de par, posicionamiento preciso, baja holgura, alta rigidez y un control de movimiento compacto. Un actuador armónico integra un reductor armónico con un motor y, según la configuración, codificadores, frenos, servodrives e interfaces de comunicación en un módulo de movimiento compacto. Este artículo explora cómo los actuadores armónicos pueden aplicarse a diferentes sistemas de elevación y por qué su combinación de precisión, densidad de par, rigidez e integración los hace adecuados para aplicaciones automatizadas de elevación y posicionamiento.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.
 ¿Por qué los sistemas de soldadura láser oscilante necesitan un actuador rotativo armónico de alta precisión?La soldadura láser oscilante se utiliza cada vez más en la fabricación de baterías, la soldadura de barras colectoras, la electrónica, los dispositivos médicos, la soldadura robótica y otras aplicaciones de fabricación de precisión en las que el movimiento del haz debe mantenerse preciso y repetible. Sin embargo, en los sistemas mecánicos de soldadura oscilante, la calidad de la soldadura depende no solo de los parámetros del láser, sino también de la precisión del mecanismo de movimiento rotativo que acciona el cabezal oscilante. La holgura, la rigidez torsional insuficiente, la limitada densidad de par y los errores de posicionamiento pueden afectar directamente a la trayectoria real del haz y a la estabilidad del baño fundido. Por este motivo, una solución de movimiento rotativo de alta precisión se está convirtiendo en una parte importante de los equipos modernos de soldadura láser oscilante. Un actuador rotativo armónico combina transmisión de precisión, alta rigidez, baja holgura e integración compacta, lo que lo hace idóneo para cabezales oscilantes mecánicos que requieren un movimiento rotativo controlado bajo cargas dinámicas.
 ¿Cuándo requiere la dirección de un motor fueraborda un actuador rotativo armónico?La dirección de motores fueraborda eléctricos está evolucionando de una simple función mecánica a una aplicación de control de movimiento de precisión. Este artículo explica cuándo un actuador rotativo armónico se convierte en una solución adecuada y examina el papel de la transmisión de precisión, el bajo juego mecánico, la alta densidad de par, la retroalimentación del codificador y la integración mecánica compacta. También explora aplicaciones en embarcaciones eléctricas, vehículos autónomos de superficie, embarcaciones no tripuladas, robótica marina y propulsión marina eléctrica, ayudando a los ingenieros a comprender cómo seleccionar el actuador rotativo adecuado según el par de dirección, la velocidad, la precisión de posicionamiento, las condiciones de funcionamiento y los requisitos de instalación.