





¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?
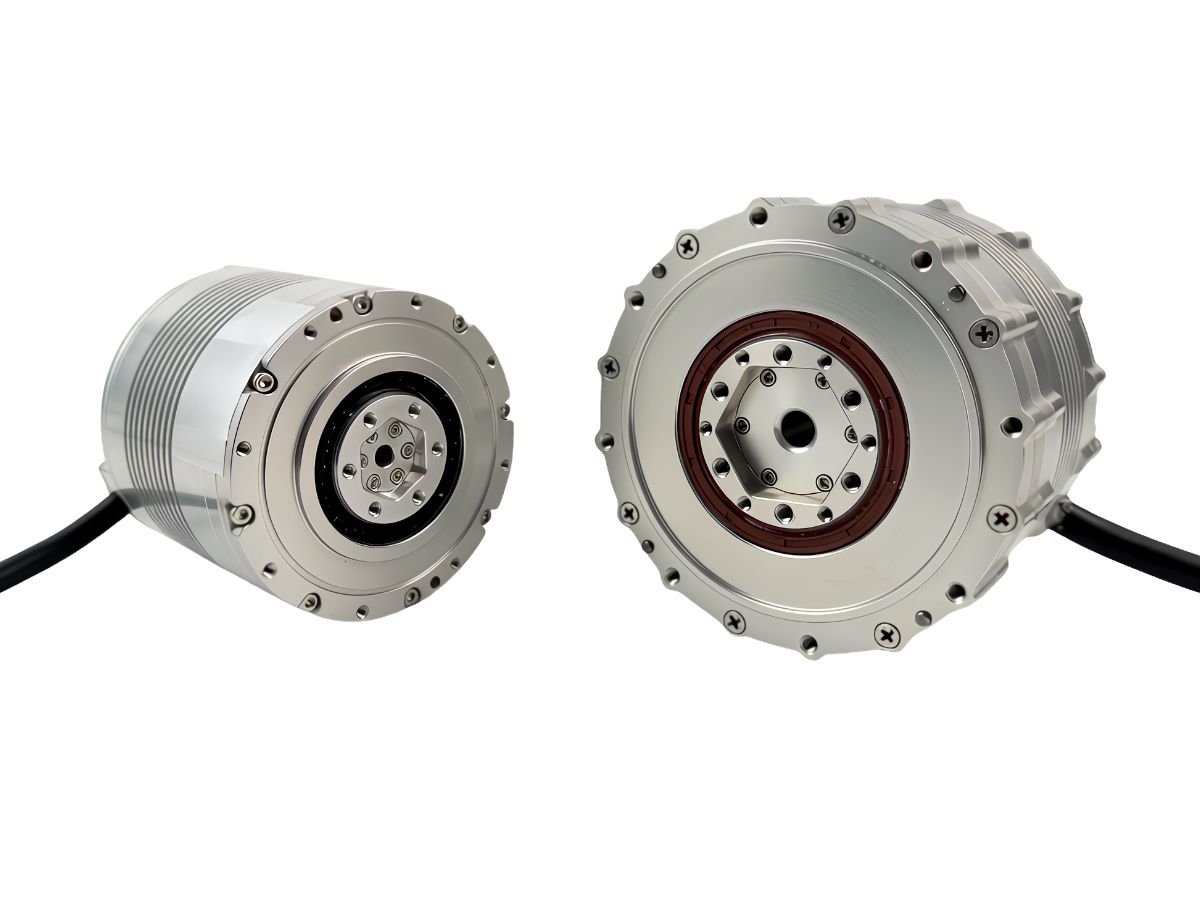
Módulos integrados de articulación robótica, que integran en gran medida el motor, el reductor, el accionamiento, el codificador, los sensores y otros componentes clave en una única unidad compacta, están transformando fundamentalmente la arquitectura de cableado y control de los robots.
¿Cómo simplifican los módulos integrados de articulación robótica el cableado de los robots?
Reducción significativa de la cantidad de cables
Los robots tradicionales suelen utilizar una arquitectura distribuida, en la que los cables de alimentación del motor, los cables de señal del codificador y los cables de control del accionamiento de cada articulación deben tenderse por separado. Esto genera una gran cantidad de cables, interfaces complejas y una mayor complejidad de cableado.
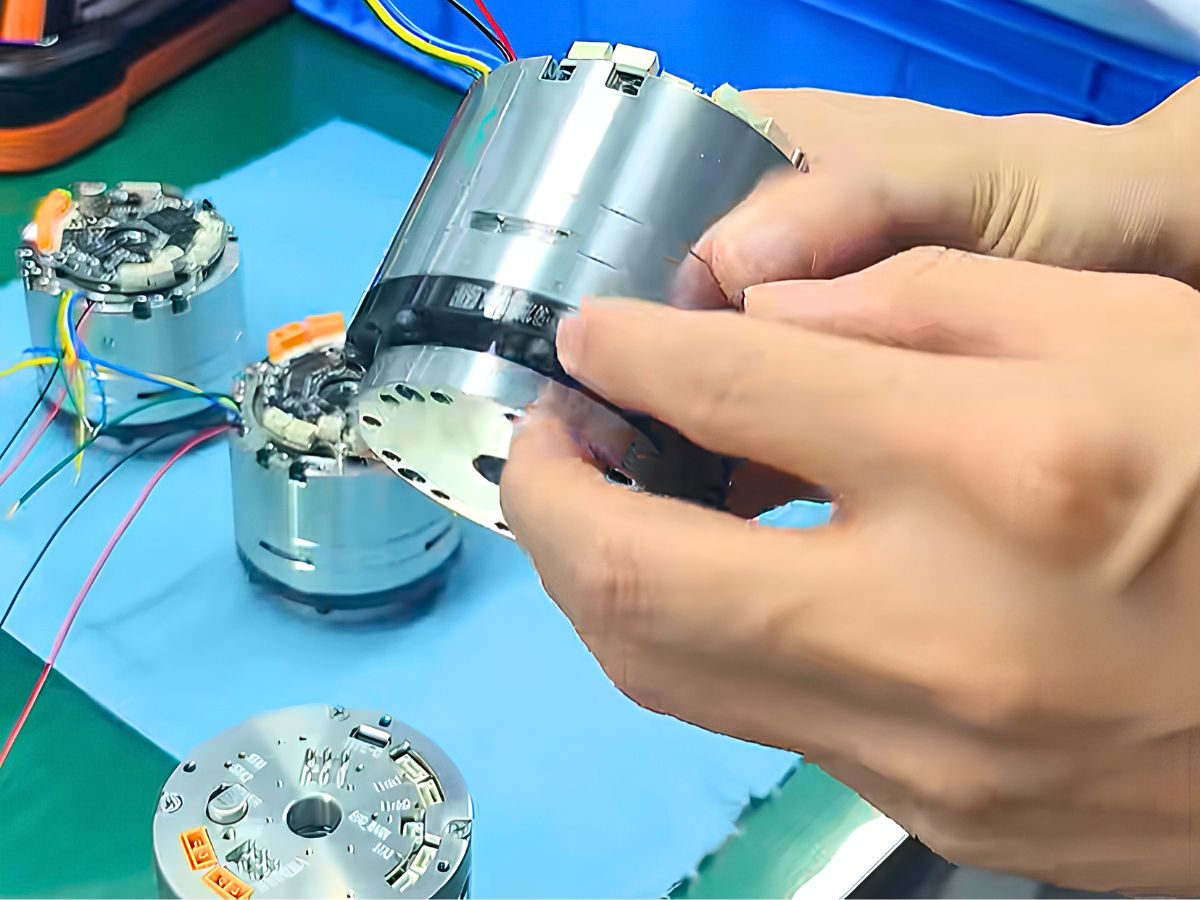
Los módulos integrados de articulación robótica incorporan directamente en la articulación la electrónica de accionamiento, control y comunicación. Solo quedan expuestas externamente interfaces estandarizadas de alimentación y comunicación, lo que permite una arquitectura más ordenada y con menos cables, simplificando en gran medida el cableado interno del robot.
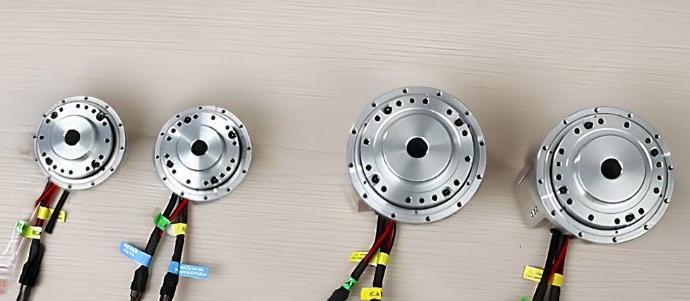
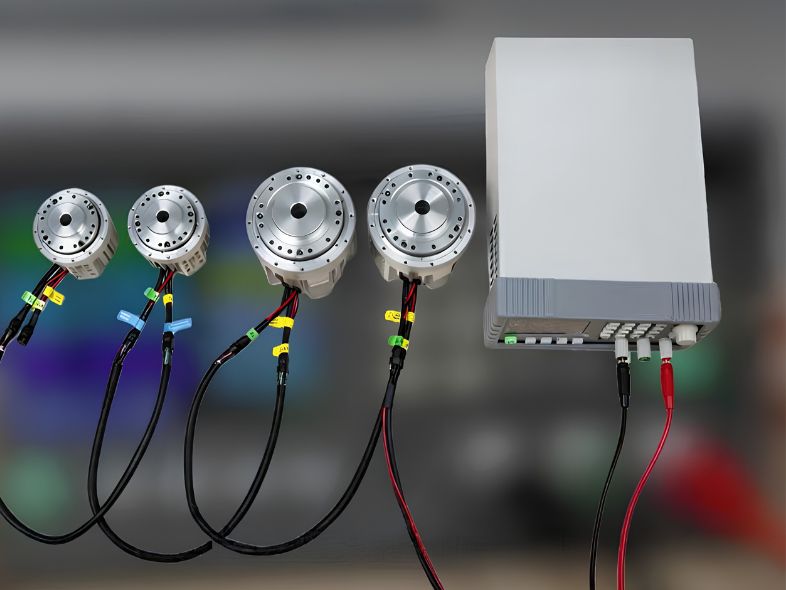
Ejemplo de conexión en serie con el módulo de articulación robótica con reductor armónico HONPINE TCHL
Al conectar varios módulos de articulación robótica con reductor armónico TCHL de HONPINE, se recomienda utilizar una fuente de alimentación de CC con función de arranque suave y un aumento gradual de la tensión durante el encendido.
El puerto de salida del primer módulo de articulación puede conectarse al puerto de entrada del segundo módulo mediante un cable de conexión en serie. Una vez conectados todos los módulos, se puede utilizar un multímetro para comprobar si existe algún cortocircuito anómalo entre los terminales positivo y negativo de la fuente de alimentación de 48 V.
Control de movimiento en lazo cerrado con módulos de articulación integrados
Un módulo de articulación robótica es una unidad de movimiento altamente integrada. Cuando varios módulos de articulación trabajan conjuntamente, el proceso de control de movimiento puede entenderse de la siguiente manera:
El controlador envía un comando objetivo → El accionamiento calcula la corriente requerida → El motor genera par electromagnético → El reductor amplifica el par → El husillo o la estructura mecánica soporta la carga → El codificador proporciona retroalimentación de posición → El sensor de par proporciona retroalimentación de fuerza → El controlador corrige continuamente el movimiento y envía el siguiente comando.
Esta arquitectura de lazo cerrado permite que el módulo de articulación robótica integre accionamiento, transmisión, detección y control en una unidad de movimiento compacta.
¿Cómo impulsan los módulos de articulación robótica el desarrollo de los robots humanoides?
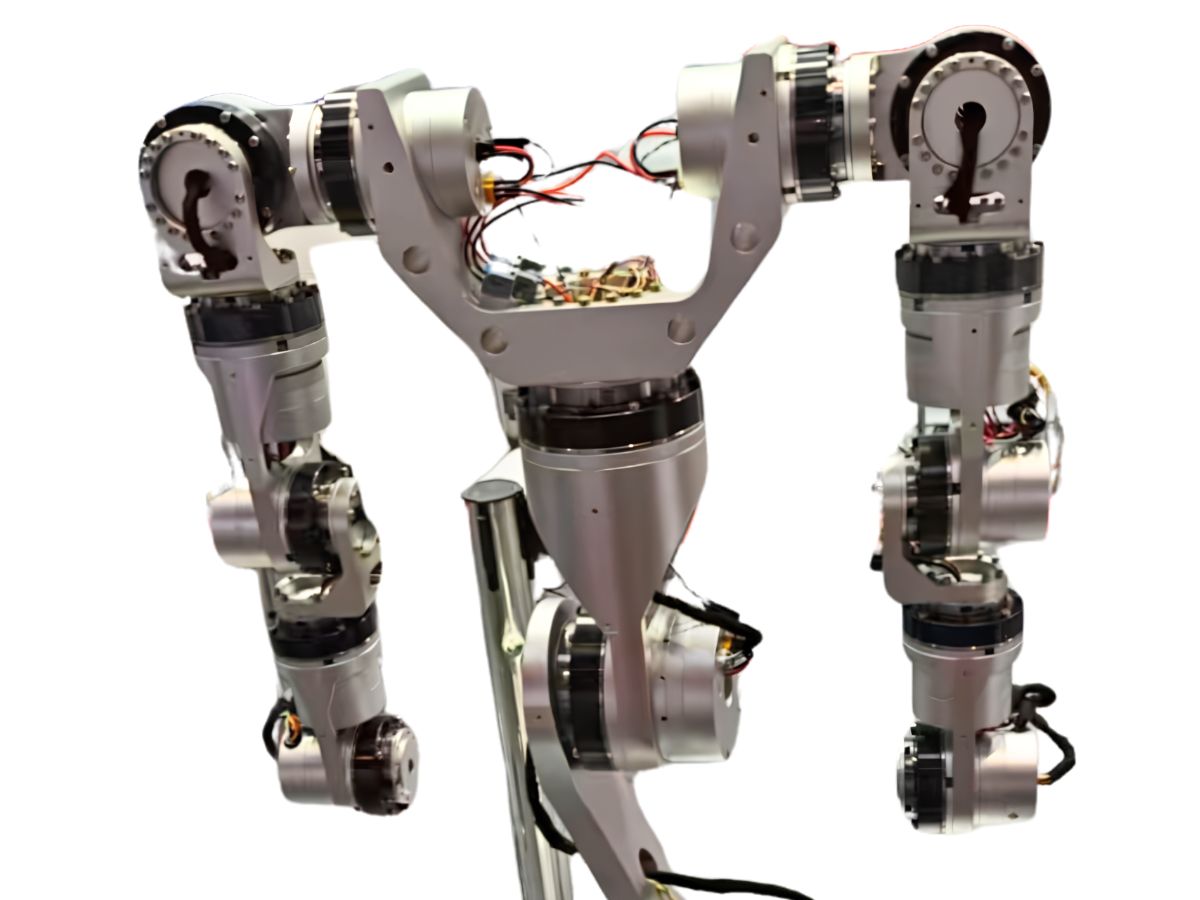
Un módulo de articulación robótica es un actuador central que integra accionamiento, transmisión, detección y control. En un robot humanoide, puede considerarse el equivalente a las articulaciones, los músculos y el sistema nervioso sensorial del robot.
Los módulos de articulación robótica como interfaz física entre la IA y el robot
Si se compara un robot humanoide con un cuerpo humano completo, el modelo de IA es el cerebro, las cámaras de visión son los ojos, la batería es la sangre, mientras que los módulos de articulación robótica funcionan como los músculos, el esqueleto y el sistema sensorial de todo el cuerpo.
Forman un puente crítico entre la inteligencia virtual basada en IA del robot y el mundo físico, y sirven como la interfaz de ejecución final para el movimiento físico.
El rendimiento de los módulos de articulación determina las capacidades de movimiento del robot
Caminar, agarrar, transportar cargas, mantener el equilibrio e interactuar con personas o con el entorno circundante dependen en última instancia del rendimiento de los módulos de articulación del robot.
Velocidad, capacidad de carga, precisión y respuesta
Las capacidades físicas de un robot humanoide, incluida la rapidez con la que puede moverse, la carga que puede transportar, la precisión con la que puede posicionarse, la rapidez con la que puede responder y la fiabilidad con la que puede operar a lo largo del tiempo, están estrechamente relacionadas con los límites de rendimiento de sus módulos de articulación.
Más información sobre los módulos integrados de articulación robótica
Para obtener más información sobre los módulos integrados de articulación robótica, los módulos de articulación robótica con reductor armónico y las soluciones de movimiento integradas, contacte con HONPINE para solicitar más información sobre productos y documentación técnica.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
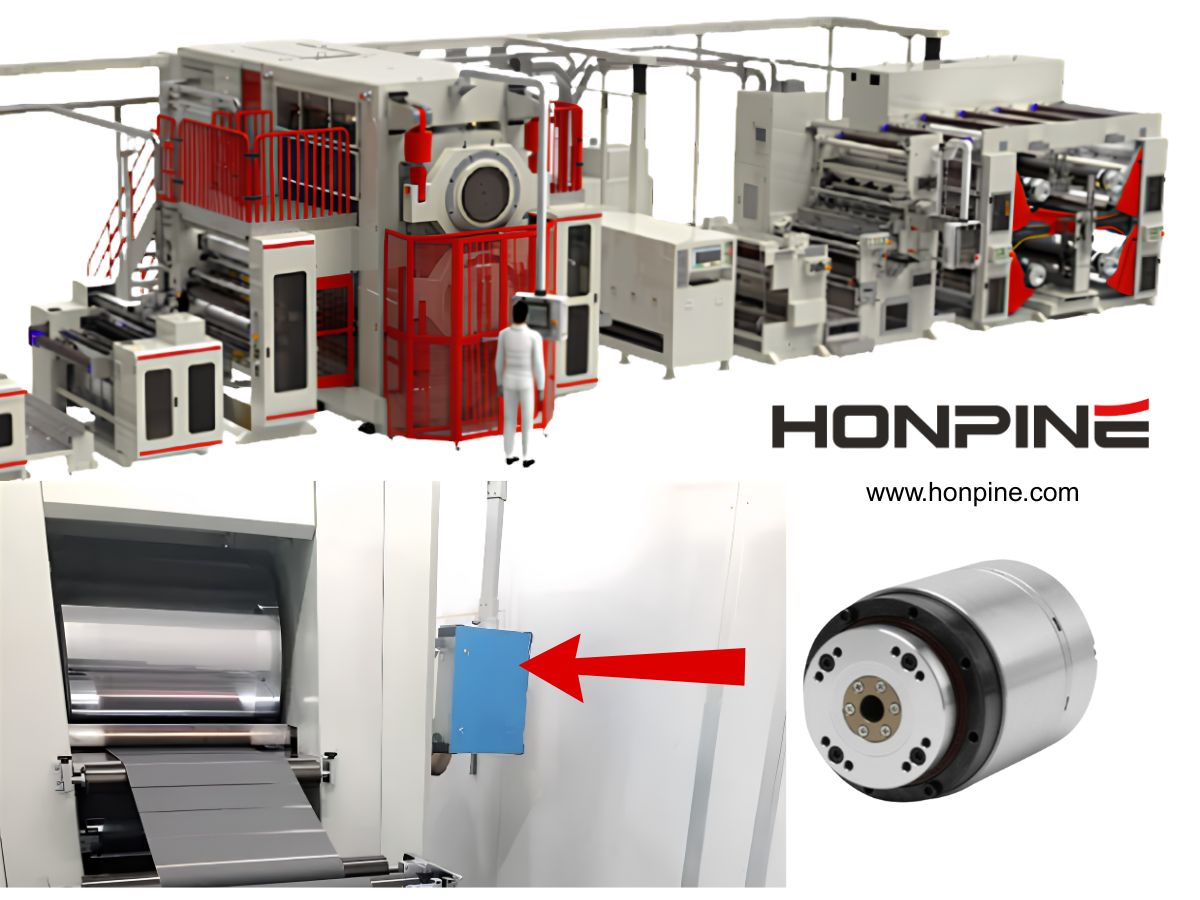
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. ¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?Los módulos integrados de articulación robótica están cambiando la forma en que se diseñan los robots al combinar el motor, el reductor, el accionamiento, el codificador y los componentes de detección en una unidad de movimiento compacta. En comparación con las arquitecturas distribuidas tradicionales, este enfoque integrado puede reducir la complejidad del cableado, simplificar las conexiones de alimentación y comunicación, y permitir estructuras robóticas más compactas. A medida que los robots humanoides exigen mayores niveles de coordinación de movimiento, velocidad de respuesta, precisión e integración, los módulos de articulación robótica se están convirtiendo en una interfaz cada vez más importante entre los sistemas de control inteligente y el movimiento físico. Este artículo explica cómo los módulos integrados de articulación robótica transforman el cableado y la arquitectura de control de los robots, utilizando como ejemplo el módulo de articulación robótica con reductor armónico HONPINE TCHL.
 Módulos de articulación armónica con control de fuerza: una solución clave para la comercialización de robotsA medida que los robots pasan del posicionamiento preciso a la interacción física, la retroalimentación de par a nivel de articulación cobra cada vez más importancia. Un módulo de articulación robótica con control de fuerza permite al robot detectar cambios en el par de salida y responder de forma más adecuada a las cargas externas, lo que favorece el movimiento flexible, la detección de contacto y las aplicaciones de control de fuerza. Los módulos de articulación armónica HAG y HAU de HONPINE integran la detección de par directamente en la articulación, lo que permite el control de par en lazo cerrado, una rotación continua de salida de 360°, una precisión de control de par inferior al 1% y un ancho de banda de par de 50 Hz. Este diseño integrado también mantiene dimensiones uniformes entre las configuraciones con y sin control de fuerza, proporcionando una plataforma de articulación flexible para los fabricantes de robots.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?Los módulos integrados de articulación robótica están cambiando la forma en que se diseñan los robots al combinar el motor, el reductor, el accionamiento, el codificador y los componentes de detección en una unidad de movimiento compacta. En comparación con las arquitecturas distribuidas tradicionales, este enfoque integrado puede reducir la complejidad del cableado, simplificar las conexiones de alimentación y comunicación, y permitir estructuras robóticas más compactas. A medida que los robots humanoides exigen mayores niveles de coordinación de movimiento, velocidad de respuesta, precisión e integración, los módulos de articulación robótica se están convirtiendo en una interfaz cada vez más importante entre los sistemas de control inteligente y el movimiento físico. Este artículo explica cómo los módulos integrados de articulación robótica transforman el cableado y la arquitectura de control de los robots, utilizando como ejemplo el módulo de articulación robótica con reductor armónico HONPINE TCHL.
 Módulos de articulación armónica con control de fuerza: una solución clave para la comercialización de robotsA medida que los robots pasan del posicionamiento preciso a la interacción física, la retroalimentación de par a nivel de articulación cobra cada vez más importancia. Un módulo de articulación robótica con control de fuerza permite al robot detectar cambios en el par de salida y responder de forma más adecuada a las cargas externas, lo que favorece el movimiento flexible, la detección de contacto y las aplicaciones de control de fuerza. Los módulos de articulación armónica HAG y HAU de HONPINE integran la detección de par directamente en la articulación, lo que permite el control de par en lazo cerrado, una rotación continua de salida de 360°, una precisión de control de par inferior al 1% y un ancho de banda de par de 50 Hz. Este diseño integrado también mantiene dimensiones uniformes entre las configuraciones con y sin control de fuerza, proporcionando una plataforma de articulación flexible para los fabricantes de robots.
 6 ventajas clave del módulo de articulación planetaria JRM de HONPINELos robots cuadrúpedos de alto rendimiento requieren módulos de articulación que puedan responder rápidamente, mantener un posicionamiento preciso, soportar impactos repetidos y proporcionar un par estable en condiciones operativas exigentes. El módulo de articulación planetaria JRM de HONPINE combina alta precisión de posicionamiento, baja holgura, respuesta rápida de tres bucles, alta rigidez estática, gran capacidad de sobrecarga y un amplio rango de temperatura de funcionamiento. Con límites de funcionamiento continuo y de sobrecarga claramente definidos, el JRM está diseñado para equilibrar el rendimiento dinámico con la fiabilidad a largo plazo. Este artículo presenta seis ventajas clave del módulo de articulación planetaria JRM de HONPINE y explica por qué es adecuado para cuadrúpedos de inspección industrial, robots de inspección especializados, robots cuadrúpedos a prueba de explosiones y otras plataformas robóticas de alto rendimiento.
 Soluciones de módulos de articulación robótica para brazos y piernas de robots humanoidesLos robots humanoides requieren diferentes características de articulación en el hombro, el codo, la muñeca, la cadera, la rodilla y el tobillo. Las articulaciones más pequeñas priorizan el bajo peso y la respuesta rápida, mientras que las articulaciones más grandes requieren mayor densidad de par, capacidad de carga y fiabilidad. Por lo tanto, un módulo de articulación robótica adecuado debe adaptarse a los requisitos específicos de par, peso, rango de movimiento y control de cada articulación. En este artículo, HONPINE utiliza como ejemplo la serie de módulos de articulación armónica HPJM para presentar una solución de configuración de articulaciones para las extremidades superiores e inferiores de robots humanoides, que abarca requisitos de par desde pequeñas articulaciones de muñeca y dedos hasta articulaciones de cadera de alta carga.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
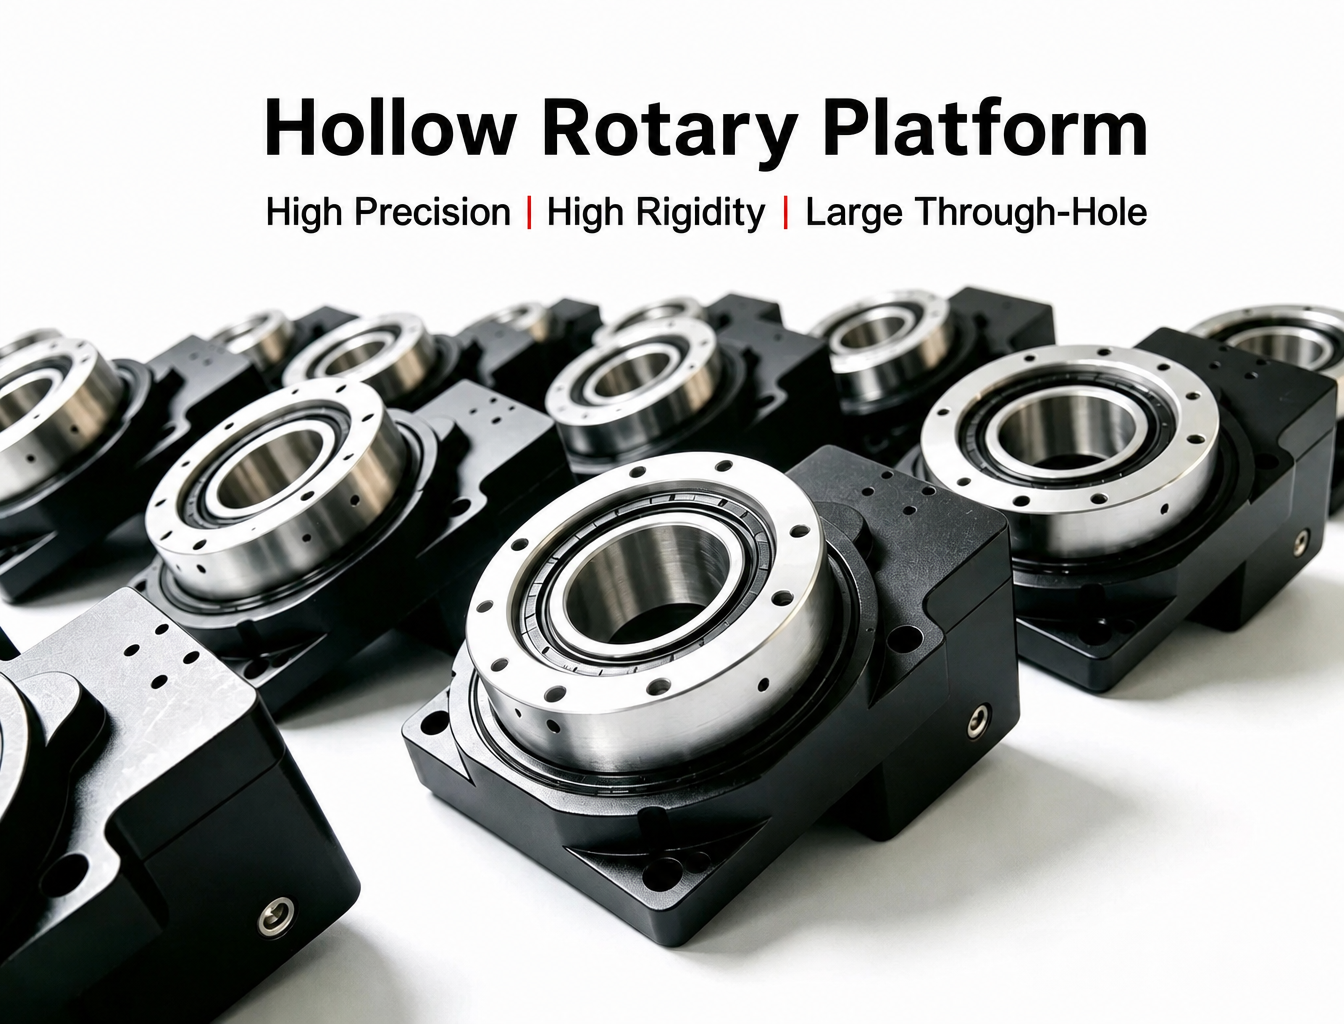
 ¿Cómo elegir una plataforma rotativa hueca? Guía completa de selecciónUna plataforma rotativa hueca se utiliza ampliamente en la automatización de precisión, donde se requieren posicionamiento rotativo, integración compacta y tendido de cables a través del eje de rotación. Sin embargo, elegir la plataforma adecuada implica más que comparar el par nominal o la velocidad máxima. La carga, la excentricidad, el momento de vuelco, la inercia, la precisión de posicionamiento, el orificio pasante, la aceleración, el ciclo de trabajo y las condiciones de instalación afectan al rendimiento real del sistema rotativo. Esta guía explica los parámetros clave que los ingenieros deben considerar al seleccionar una plataforma rotativa hueca para indexado CNC, manipulación de obleas, inspección visual, procesamiento láser, dispensación y otras aplicaciones rotativas de precisión.