


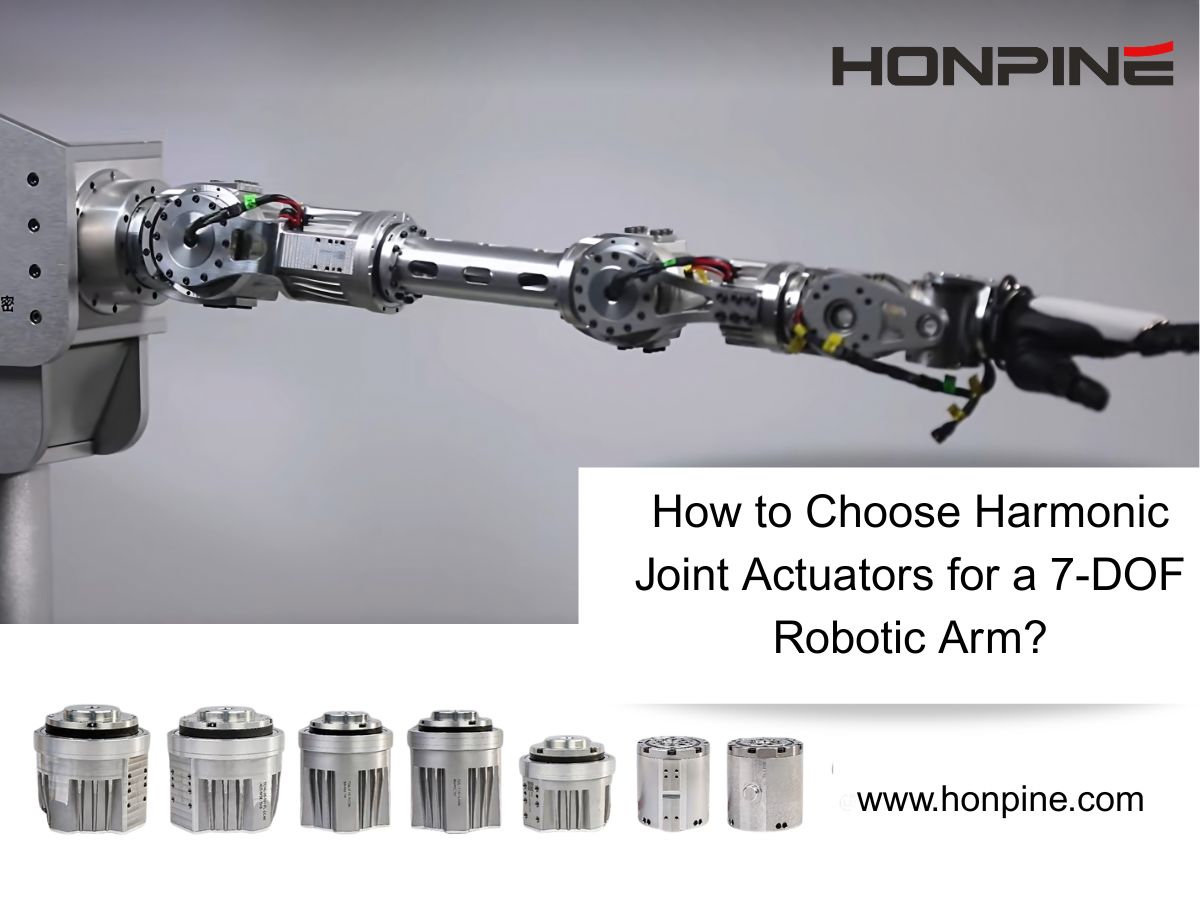
¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?
Hola, soy Theodore Li, Director Técnico de HONPINE. En este artículo, explicaré cómo seleccionaractuadores de articulación armónicapara un brazo robótico de siete grados de libertad.
Un brazo robótico de siete grados de libertad, o 7-DOF, cuenta con un grado de libertad adicional respecto a los seis que generalmente se requieren para controlar la posición y orientación de un efector final en el espacio tridimensional. Este grado de libertad adicional se conoce como redundancia cinemática.
Con un diseño mecánico y algoritmos de control adecuados, esta redundancia proporciona mayor flexibilidad de movimiento, permite evitar obstáculos y singularidades, y posibilita movimientos adaptables similares a los de un brazo humano.
Estas capacidades hacen que los brazos robóticos de 7-DOF sean valiosos para la investigación y el desarrollo en robótica médica, ensamblaje de precisión, procesamiento flexible y operaciones en entornos exigentes.
Entonces, ¿cómo se deben elegir los módulos de articulación para un brazo robótico de 7-DOF?
¿Cómo seleccionar actuadores de articulación armónica para un brazo robótico de 7-DOF?
Adapte cada actuador a los requisitos de carga de la articulación
Dentro de la misma serie de actuadores, un tamaño de bastidor mayor generalmente ofrece un par de salida superior y puede soportar cargas de articulación más altas. Sin embargo, el actuador debe seleccionarse de acuerdo con los requisitos de cada articulación, y no únicamente según su número de modelo.
En muchas configuraciones de brazos robóticos, las articulaciones más alejadas del efector final deben soportar la carga útil junto con una mayor cantidad de componentes posteriores del brazo. Como resultado, estas articulaciones suelen requerir un mayor par de salida.
La articulación del hombro es un ejemplo típico. Dado que soporta gran parte del brazo y funciona a una distancia considerable de la carga del efector final, suele seleccionarse un actuador de articulación armónica más grande para esta posición.
Por el contrario, las articulaciones de la muñeca requieren una consideración cuidadosa de la flexión y rotación de la muñeca, las cargas de las herramientas y la masa total del conjunto distal. Los módulos de articulación más pequeños y ligeros suelen ser adecuados cuando pueden cumplir las especificaciones requeridas de par y movimiento.
El principio de selección consiste en calcular los requisitos de carga de cada articulación y adaptar el actuador en consecuencia, no simplemente utilizar el mismo módulo en todo el brazo.
Ejemplo: actuadores robóticos armónicos HONPINE TCHL
Para ilustrar este enfoque, considere una configuración de brazo robótico de 7-DOF que utiliza actuadores robóticos armónicos de la serie TCHL de HONPINE.
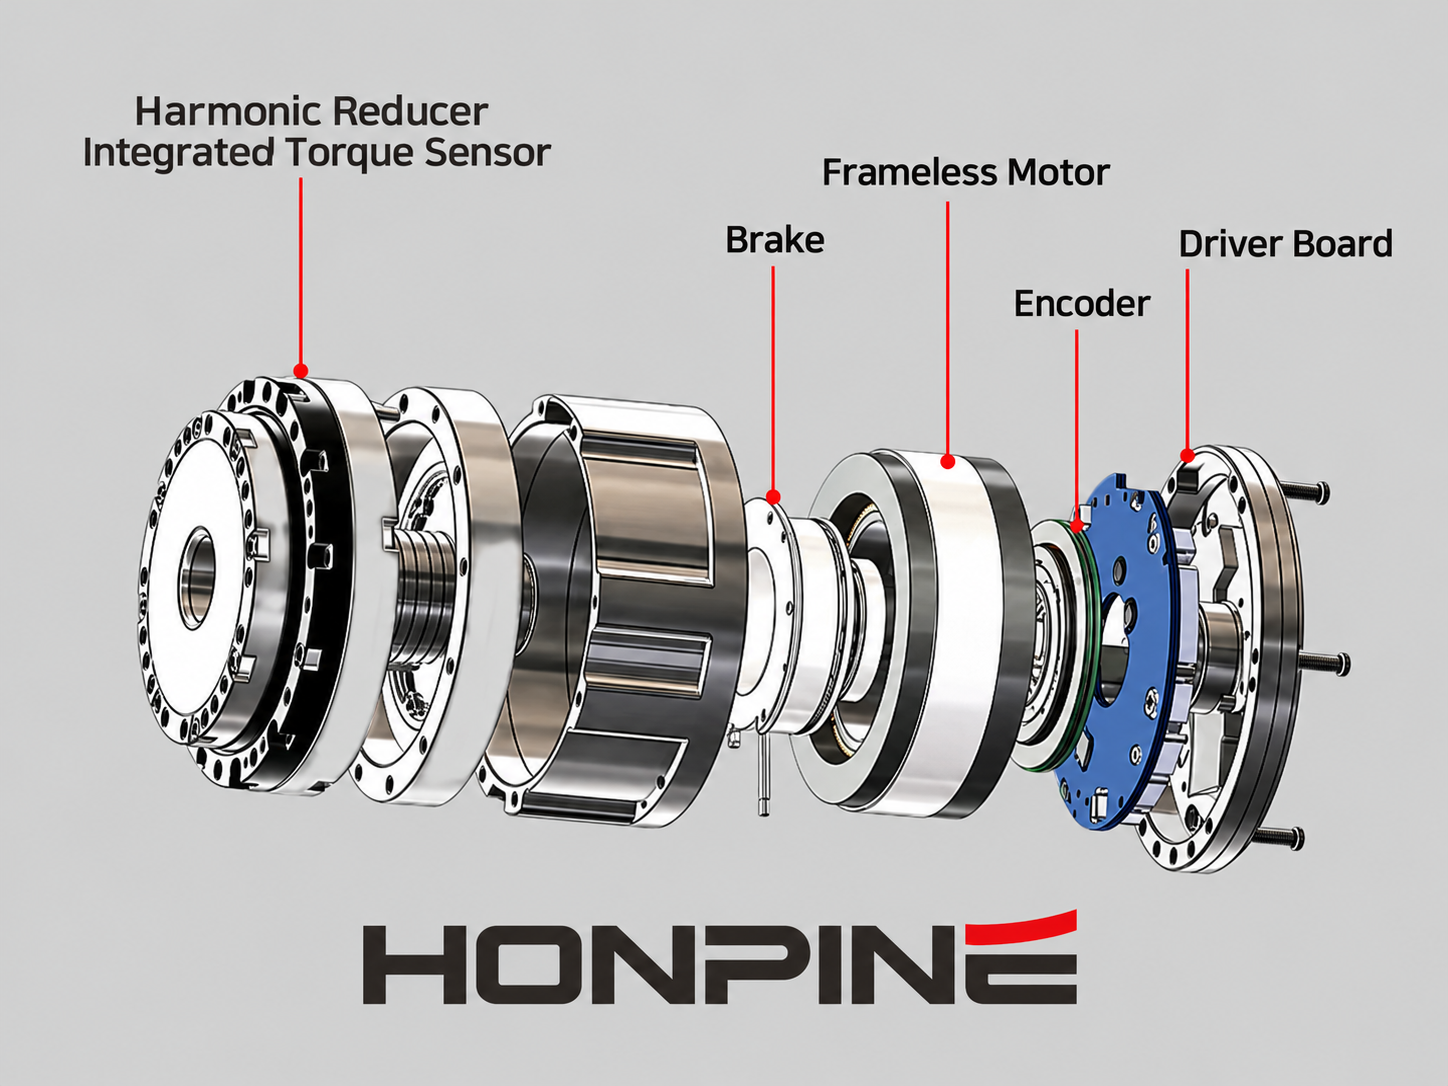
En este ejemplo, el hombro utiliza unmódulo de articulación TCHL 20, mientras que la muñeca utiliza un módulo de articulación TCHL 14.
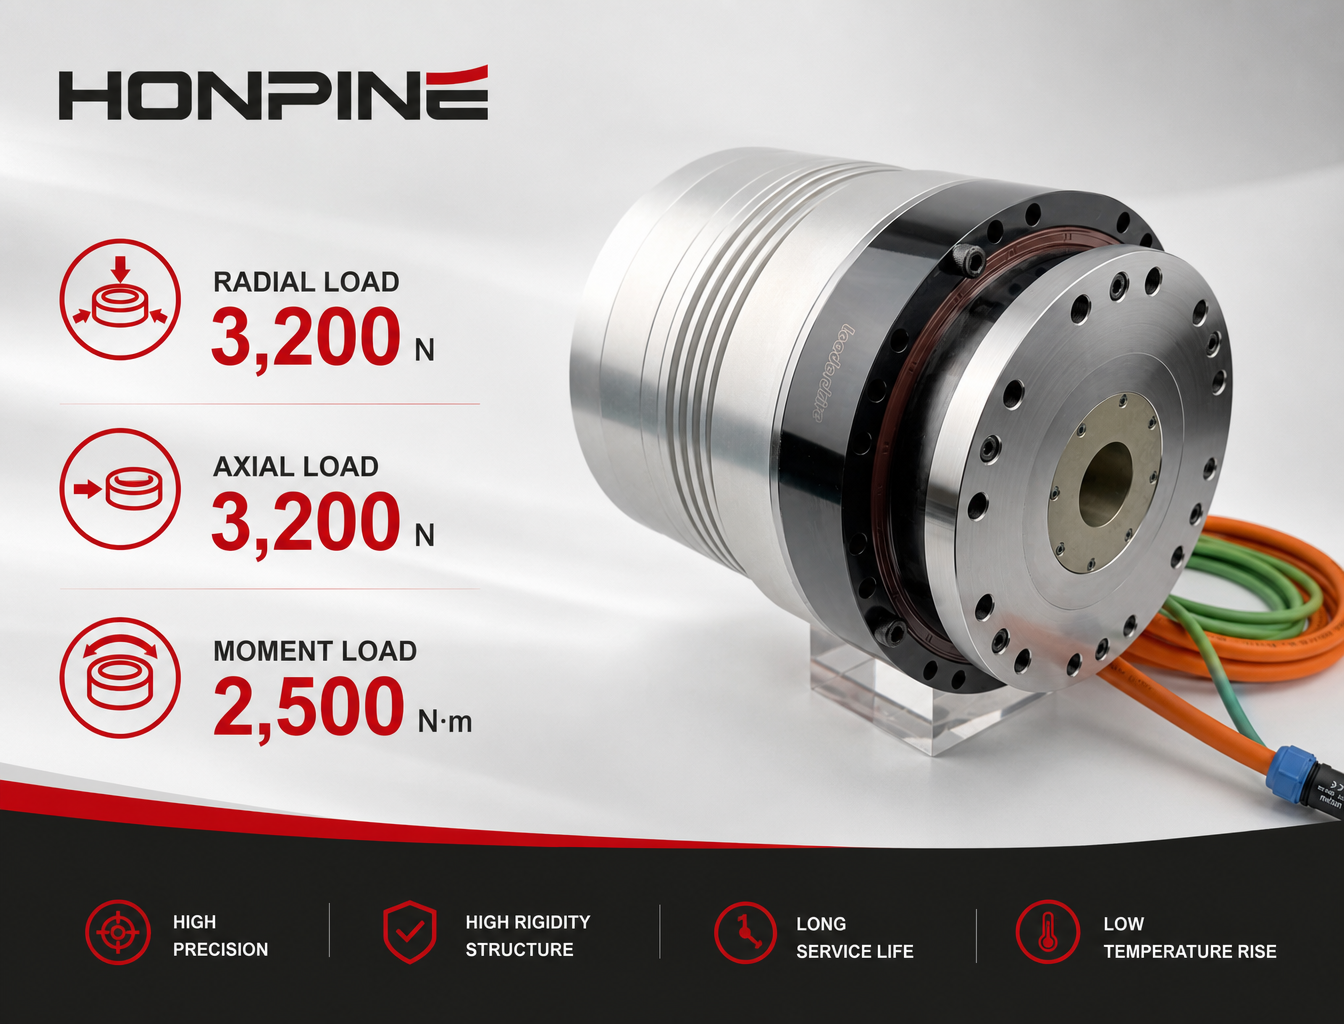
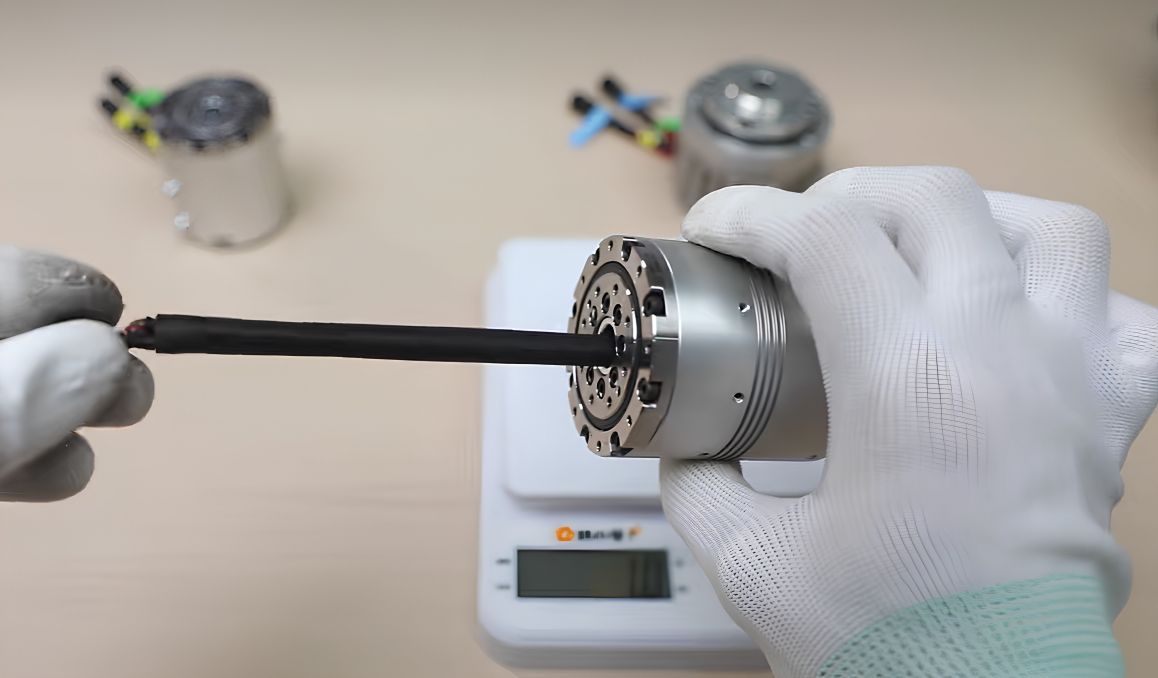
El TCHL 14 presenta un diseño compacto y ligero con una estructura hueca y un paso para el tendido de cables. Estas características lo convierten en una opción para conjuntos de muñeca y cuello robótico con espacio limitado, donde reducir la masa distal es un objetivo de diseño importante.
Esta configuración ilustra el enfoque de selección; no es una recomendación universal para todos los brazos robóticos de 7-DOF.
¿Por qué los brazos robóticos quirúrgicos de 7-DOF requieren módulos de articulación armónica más avanzados?
Un diseño redundante de siete grados de libertad, combinado con técnicas adecuadas de planificación de movimiento y evitación de obstáculos, proporciona a un brazo robótico quirúrgico mayor libertad para maniobrar dentro de un espacio de trabajo limitado.
Esta flexibilidad ayuda al sistema a responder a los requisitos de posicionamiento y acceso de procedimientos quirúrgicos complejos.
Las capacidades del brazo robótico tratadas aquí también incluyen movimiento guiado manualmente, funcionamiento accionado por motor, control remoto basado en API e identificación y compensación automáticas de carga útil.
El soporte de estas funciones plantea requisitos exigentes en cuanto a detección de las articulaciones, respuesta de control e integración del sistema.
Detección de par y control de fuerza con respuesta rápida
Para la configuración de brazo quirúrgico con control de fuerza tratada aquí, los sensores de par integrados de alta precisión constituyen una parte importante del diseño del módulo de articulación.
Estos sensores proporcionan retroalimentación para el control sensible a la fuerza y la detección de colisiones. Las cifras de rendimiento descritas para esta aplicación incluyen una precisión de control de fuerza de 0.5 N y una frecuencia de actualización de control superior a 1,000 Hz.
La capacidad prevista es una respuesta a escala de milisegundos ante fuerzas de contacto, lo que permite realizar tareas delicadas como la inserción y el atornillado controlado.
Estas cifras deben asociarse a una configuración y un método de prueba definidos. No deben considerarse especificaciones compartidas por todos los módulos de articulación o todos los brazos robóticos completos.
Control de par de gran ancho de banda y movimiento adaptable
El control de fuerza de gran ancho de banda puede resumirse como:
Control de par de bucle cerrado de gran ancho de banda + algoritmos de control adaptable
El objetivo es lograr que la respuesta de par o fuerza del sistema sea lo suficientemente rápida y precisa para la tarea prevista.
Un sensor de par integrado de alta resolución proporciona la retroalimentación necesaria para este enfoque de control. La respuesta completa también depende de cómo se integren la detección, la actuación y los algoritmos de control.
Planificación de movimiento y evitación de obstáculos basadas en redundancia
La evitación de obstáculos basada en redundancia puede describirse mediante tres elementos clave:
Redundancia cinemática + proyección en espacio nulo + optimización jerárquica de prioridad de tareas
El grado de libertad adicional ofrece al brazo más opciones para ajustar su configuración mientras mantiene la tarea requerida del efector final.
La planificación de movimiento puede coordinar varios objetivos con distintas prioridades, tales como:
1. Respetar los límites de las articulaciones para favorecer un funcionamiento seguro.
2. Minimizar los movimientos y velocidades innecesarios de las articulaciones, considerando la eficiencia energética como objetivo de optimización.
3. Mantener una configuración adecuada del brazo y gestionar la proximidad a las singularidades.
Cuando se dispone de suficiente movimiento redundante, el controlador tiene mayor libertad para abordar tareas secundarias como la evitación de obstáculos. La posibilidad de satisfacer todos los objetivos sigue dependiendo del espacio de trabajo disponible, los límites de las articulaciones y las restricciones de la tarea.
Módulos de articulación armónica de la serie HAG de HONPINE
Para aplicaciones exigentes de control de movimiento, HONPINE ofrece los módulos de articulación armónica de la serie HAG.
La serie HAG está destinada a aplicaciones que requieren un control de movimiento preciso y capacidades avanzadas de detección de fuerza. Safe Torque Off (STO) está disponible como función opcional, según el modelo y la configuración seleccionados.
Esta opción puede considerarse como parte del diseño de seguridad del sistema robótico completo. No debe interpretarse por sí sola como confirmación de que un módulo de articulación o brazo robótico está aprobado para una aplicación médica específica.
Al evaluar unmódulo de articulación armónica HAG, confirme el rendimiento de detección requerido, las interfaces de control y las funciones de seguridad disponibles para la configuración específica.
Más información sobre actuadores armónicos para brazos robóticos de 7-DOF
La elección de unactuador de articulación armónicacomienza por comprender qué debe hacer cada articulación. Las articulaciones del hombro, codo y muñeca pueden tener diferentes requisitos de par, peso, espacio de instalación, detección y control.
Póngase en contacto con HONPINE para obtener más información sobre actuadores rotativos armónicos y módulos de articulación para brazos robóticos de 7-DOF.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.
 Suspensión de AGV: ¿Debe elegir un balancín o una unidad motriz de dirección con resorte?La elección de un sistema de suspensión para AGV comienza con el rango de carga del vehículo y las condiciones del suelo. Los balancines y las unidades motrices de dirección con resorte ofrecen enfoques diferentes para mantener el contacto de las ruedas y gestionar las cargas sobre ellas. Esta guía de HONPINE compara ambas opciones y explica cómo evaluar la tracción, el recorrido de la suspensión, el espacio de instalación y el mantenimiento antes de elegir una configuración.
 Compatibilidad de motores para plataformas rotativas huecas: guía completaSeleccionar el motor adecuado para una plataforma rotativa hueca es esencial para lograr un posicionamiento preciso, un funcionamiento estable y una automatización eficiente. Esta guía explica cómo combinar servomotores, motores paso a paso y motores de CC sin escobillas con plataformas rotativas huecas según los requisitos de par, velocidad, inercia, precisión e instalación. Explore directrices prácticas para la selección de motores, combinaciones de aplicaciones típicas y soluciones de montaje que ahorran espacio para encontrar la configuración adecuada para su proyecto de automatización.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.
 Suspensión de AGV: ¿Debe elegir un balancín o una unidad motriz de dirección con resorte?La elección de un sistema de suspensión para AGV comienza con el rango de carga del vehículo y las condiciones del suelo. Los balancines y las unidades motrices de dirección con resorte ofrecen enfoques diferentes para mantener el contacto de las ruedas y gestionar las cargas sobre ellas. Esta guía de HONPINE compara ambas opciones y explica cómo evaluar la tracción, el recorrido de la suspensión, el espacio de instalación y el mantenimiento antes de elegir una configuración.
 Compatibilidad de motores para plataformas rotativas huecas: guía completaSeleccionar el motor adecuado para una plataforma rotativa hueca es esencial para lograr un posicionamiento preciso, un funcionamiento estable y una automatización eficiente. Esta guía explica cómo combinar servomotores, motores paso a paso y motores de CC sin escobillas con plataformas rotativas huecas según los requisitos de par, velocidad, inercia, precisión e instalación. Explore directrices prácticas para la selección de motores, combinaciones de aplicaciones típicas y soluciones de montaje que ahorran espacio para encontrar la configuración adecuada para su proyecto de automatización.
 ¿Pueden los robots sentir el tacto? Motores de articulación robótica armónica HAG con control de fuerza de HONPINE¿Pueden los robots responder a un toque suave? El motor de articulación robótica HONPINE HAG con sensor de par combina un reductor armónico, detección de par integrada y control de lazo cerrado para detectar fuerzas externas y permitir un movimiento suave y adaptable. En este artículo, Allen Li, fundador de HONPINE, demuestra la respuesta del módulo al contacto ligero y al movimiento guiado manualmente, explica sus tecnologías clave de control de fuerza y comparte la visión detrás de los módulos de articulación diseñados para la robótica industrial práctica.
 ¿Una mayor relación de reducción significa más par? Explicación de los reductores planetarios, armónicos y RV¿Una mayor relación de reducción significa más par? Esta guía de ingeniería explica la relación entre la relación de reducción, el par de salida y la velocidad de salida, y compara los reductores planetarios, los reductores armónicos y los reductores RV. Descubra por qué la relación de reducción por sí sola no puede determinar la capacidad de par, la eficiencia, la respuesta dinámica, la precisión ni la vida útil de un reductor, y qué deben considerar los ingenieros al seleccionar un reductor para robots, máquinas CNC, sistemas servo y control de movimiento industrial.
 Actuador rotativo armónico hueco de alta precisión para máquinas CNC y ejes rotativos de servicio pesadoEl actuador rotativo armónico hueco de la serie 58 de HONPINE está diseñado para mesas rotativas CNC, ejes rotativos de precisión, equipos de procesamiento láser y aplicaciones de posicionamiento rotativo de servicio pesado. Con un orificio pasante de 50 mm, un par pico de hasta 2.722 N·m, rodamiento de rodillos cruzados integrado, opciones de codificador absoluto multivuelta, precisión de posicionamiento inferior a 30 segundos de arco y precisión de posicionamiento repetitivo inferior a 5 segundos de arco, combina una alta capacidad de par con movimiento rotativo de precisión e integración mecánica flexible.