







¿Cómo elegir una plataforma rotativa hueca? Guía completa de selección
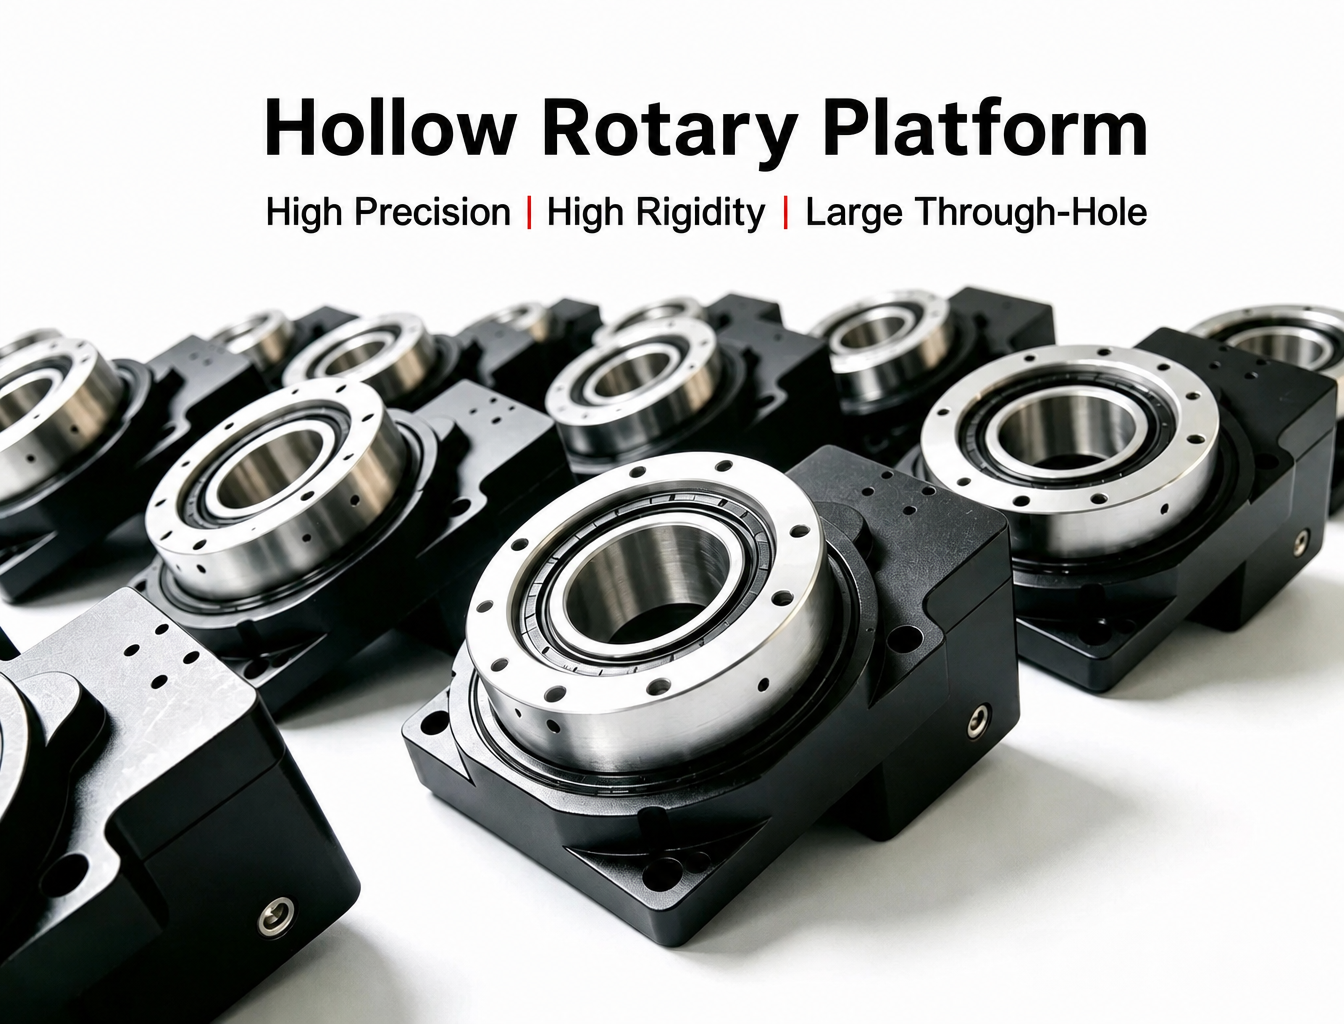
UnaPlataforma Rotativa Huecaes un componente rotativo de precisión utilizado habitualmente en aplicaciones de control de movimiento, como posicionamiento automatizado, indexado, inspección, procesamiento láser y dosificación. En comparación con los mecanismos rotativos convencionales, su centro hueco permite que cables, líneas de aire, fibras ópticas y otros servicios pasen directamente a través del eje de rotación, lo que facilita lograr un diseño de máquina compacto e integrado.
Dependiendo de la estructura de transmisión y los requisitos de la aplicación, un mecanismo rotativo hueco también puede denominarse Mesa Rotativa HuecaoActuador Rotativo Hueco. Aunque estos productos puedan parecer similares externamente, su capacidad de carga, precisión de posicionamiento, diámetro interior hueco, velocidad, rigidez y configuración del motor pueden variar significativamente.
Por esta razón, la selección de una plataforma rotativa hueca no debe basarse en un único parámetro, como el par nominal o la velocidad máxima. Una selección adecuada debe considerar la carga real, la excentricidad, la inercia, los requisitos de precisión, el diámetro interior hueco, la aceleración, el ciclo de trabajo, la orientación de instalación y el entorno operativo.
¿Qué se debe considerar al seleccionar una plataforma rotativa hueca?
En aplicaciones prácticas, una secuencia de selección útil es:
Carga y momento de vuelco → Inercia de carga → Precisión de posicionamiento y rotación → Diámetro interior hueco → Velocidad y aceleración → Compatibilidad con el motor → Instalación y entorno → Margen de seguridad
Esta secuencia ayuda a prevenir un problema común: seleccionar una plataforma rotativa basándose en especificaciones nominales e ignorando las condiciones reales de funcionamiento de la máquina.
1. Comience por las condiciones reales de funcionamiento
Antes de comparar distintos modelos de Mesa Rotativa Hueca, defina primero cómo funcionará realmente el mecanismo rotativo.
Los parámetros básicos deben incluir:
Peso total de la carga útil, el utillaje y la pieza de trabajo
Distancia entre el centro de gravedad y el eje de rotación
Par de salida requerido
Cargas axiales y radiales
Velocidad máxima de rotación
Aceleración y desaceleración
Número de ciclos de arranque y parada
Precisión de posicionamiento requerida
Repetibilidad requerida
Diámetro interior hueco requerido
Orientación de instalación
Entorno operativo
Por ejemplo, una mesa rotativa que transporta una pieza de trabajo de 10 kg con su centro de gravedad cerca del eje de rotación puede tener requisitos mecánicos completamente distintos a los de una pieza de trabajo de 10 kg montada a 100 mm del eje.
El peso es el mismo, pero el momento de vuelco es diferente.
2. Compruebe el par nominal y el par máximo
El par es uno de los primeros parámetros que los ingenieros normalmente comprueban al seleccionar una Plataforma Rotativa Hueca, pero el par nominal y el par máximo deben entenderse por separado.
El par nominal generalmente se refiere al par que el mecanismo rotativo puede soportar de forma continua bajo condiciones de funcionamiento especificadas.
El par máximo es más relevante para aceleraciones, desaceleraciones, arranques o cargas de impacto de corta duración.
Para cargas de resistencia continua, el par requerido debe mantenerse dentro del rango de par nominal. Durante la aceleración o cambios repentinos de movimiento, el par instantáneo puede aproximarse a la capacidad de par máximo.
Sin embargo, el par por sí solo no es suficiente.
La carga mecánica también puede generar fuerza axial, fuerza radial y momento de vuelco. Por lo tanto, debe comprobarse la capacidad de carga del Actuador Rotativo Hueco completo, en lugar de seleccionar un modelo únicamente según su par de salida nominal.
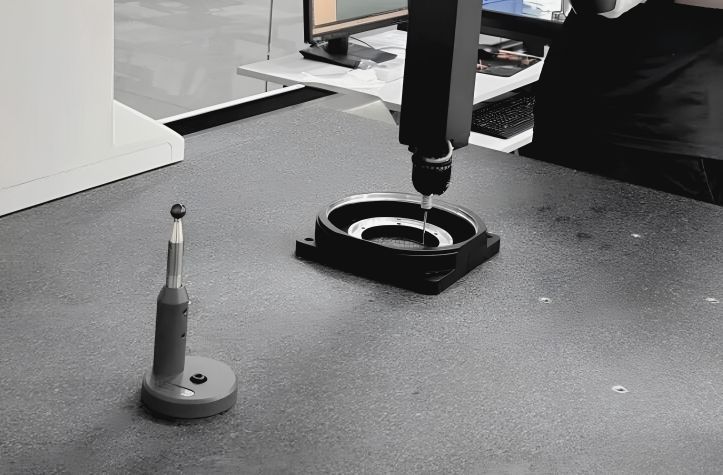
3. Preste atención a la carga excéntrica y al momento de vuelco
La carga excéntrica es uno de los factores que con más frecuencia se pasan por alto al seleccionar una plataforma rotativa.
Cuando el centro de gravedad de la pieza de trabajo o del utillaje está desplazado respecto al eje de rotación, se genera un momento de vuelco.
El cálculo básico es:
M = F × L
Donde:
M = momento de vuelco
F = fuerza de carga
L = distancia desde el centro de la carga hasta el eje de rotación
Por ejemplo, si una carga de 10 kg se sitúa a 100 mm del eje de rotación:
F ≈ 10 × 9.81 = 98.1 N
M ≈ 98.1 × 0.1 = 9.81 N·m
Por ello, dos aplicaciones con el mismo peso de carga útil pueden requerir plataformas rotativas completamente diferentes.
Para aplicaciones que implican grandes cargas excéntricas, aceleración rápida o impactos externos, los ingenieros también deben dejar un margen de seguridad mecánico adecuado en lugar de seleccionar una plataforma cercana a su límite teórico.
4. Calcule la inercia de carga, no solo el peso de la carga
El peso de la carga determina la carga mecánica básica, pero la inercia rotacional determina la dificultad de acelerar y desacelerar la carga.
Para una carga simplificada con forma de disco:
J = 1/2 × m × r²
Donde:
J = momento de inercia
m = masa
r = radio de rotación
El cálculo real de inercia debe considerar la geometría de la pieza de trabajo, el utillaje, la plataforma rotativa y otros componentes giratorios.
Para un mecanismo rotativo de tipo reductor, la inercia de carga también puede convertirse al lado del motor según la relación de reducción. De forma simplificada:
J_motor-side = J_load / i²
Donde i es la relación de reducción.
La inercia de carga resultante en el lado del motor debe compararse entonces con la inercia del rotor del motor.
¿Por qué es importante la compatibilidad de inercias?
Si la inercia de carga es excesivamente alta en relación con la inercia del motor, el sistema puede experimentar:
Mayor tiempo de aceleración y desaceleración
Mayor desviación de posicionamiento
Vibración durante el arranque o la parada
Errores de seguimiento del servo
Sobrecarga del motor
Dificultad para lograr el tiempo de ciclo requerido
Una relación de inercia como inercia de carga / inercia del rotor del motor < 5 puede utilizarse como referencia de ingeniería en algunas aplicaciones servo, pero no debe tratarse como una norma universal.
La relación de inercia aceptable depende del motor, el accionamiento, el algoritmo de control, el mecanismo de reducción, el perfil de aceleración y el ciclo de trabajo real.
Para un Actuador Rotativo Hueco utilizado en un sistema servo de alta velocidad y aceleración frecuente, la compatibilidad de inercias generalmente merece más atención que en una aplicación de indexado de baja velocidad.
5. Comprenda la diferencia entre la repetibilidad de posicionamiento y la precisión rotacional
La precisión es otro factor importante de selección, pero varios parámetros diferentes se confunden con frecuencia.
Precisión de posicionamiento repetitivo
La precisión de posicionamiento repetitivo describe la consistencia con la que la plataforma rotativa puede regresar a la misma posición.
Esto es especialmente importante para:
Inspección visual
Montaje automatizado
Dosificación
Procesamiento láser
Aplicaciones de indexado
Posicionamiento de precisión
Holgura
La holgura se refiere a la separación mecánica o movimiento perdido que puede producirse cuando cambia el sentido de rotación.
Una baja holgura es especialmente importante para aplicaciones que implican posicionamiento bidireccional frecuente.
Para aplicaciones en las que la plataforma gira principalmente en un solo sentido, la holgura puede tener un impacto diferente en el rendimiento del sistema.
Descentramiento radial y axial
Para utillajes de precisión, sistemas de inspección y aplicaciones ópticas, el descentramiento frontal y el descentramiento radial pueden ser tan importantes como la repetibilidad de posicionamiento.
Por lo tanto, al comparar distintas Mesas Rotativas Huecas, no considere una sola especificación de precisión. Deben considerarse todos los requisitos de precisión mecánica de la aplicación.
6. Seleccione el diámetro interior hueco según los requisitos reales de tendido
La estructura hueca es una de las principales ventajas de una Plataforma Rotativa Hueca.
El orificio central puede proporcionar una vía de tendido para:
Cables del motor
Cables del encoder
Tubos neumáticos
Líneas de vacío
Fibras ópticas
Cableado de sensores
Líneas de refrigeración
Sin embargo, elegir el mayor diámetro interior hueco posible no siempre es la mejor solución.
Un diámetro interior mayor puede aumentar las dimensiones exteriores, el tamaño estructural, el peso y el coste del mecanismo rotativo.
Al seleccionar el diámetro del orificio, considere no solo el conjunto de cables actual, sino también:
Dimensiones de los conectores
Radio de curvatura de los cables
Tamaño de los racores neumáticos
Requisitos futuros de cableado
Espacio de mantenimiento
Holgura de instalación
El objetivo es proporcionar suficiente espacio interno para el tendido sin aumentar innecesariamente el tamaño de todo el conjunto rotativo.
7. Compruebe la velocidad, la aceleración y la desaceleración
La velocidad máxima es otro parámetro importante, pero siempre debe evaluarse junto con la aceleración y el ciclo de trabajo.
Una plataforma rotativa puede ser técnicamente capaz de alcanzar una determinada velocidad máxima, pero esto no significa necesariamente que deba funcionar continuamente a esa velocidad con una carga pesada.
Para aplicaciones de indexado, los parámetros clave pueden ser:
Ángulo de rotación
Tiempo de indexado
Tiempo de aceleración
Tiempo de desaceleración
Tiempo de permanencia
Número de ciclos por minuto
Para la rotación continua, también deben considerarse el rendimiento térmico y la reducción de par.
Cuando la aceleración y la desaceleración son demasiado agresivas, el sistema puede experimentar vibración, impactos mecánicos, ruido anormal o menor estabilidad de posicionamiento.
Aumentar el tiempo de aceleración y desaceleración puede, en ocasiones, mejorar el rendimiento global del movimiento sin cambiar la propia plataforma rotativa.
8. Distinga entre funcionamiento intermitente y continuo
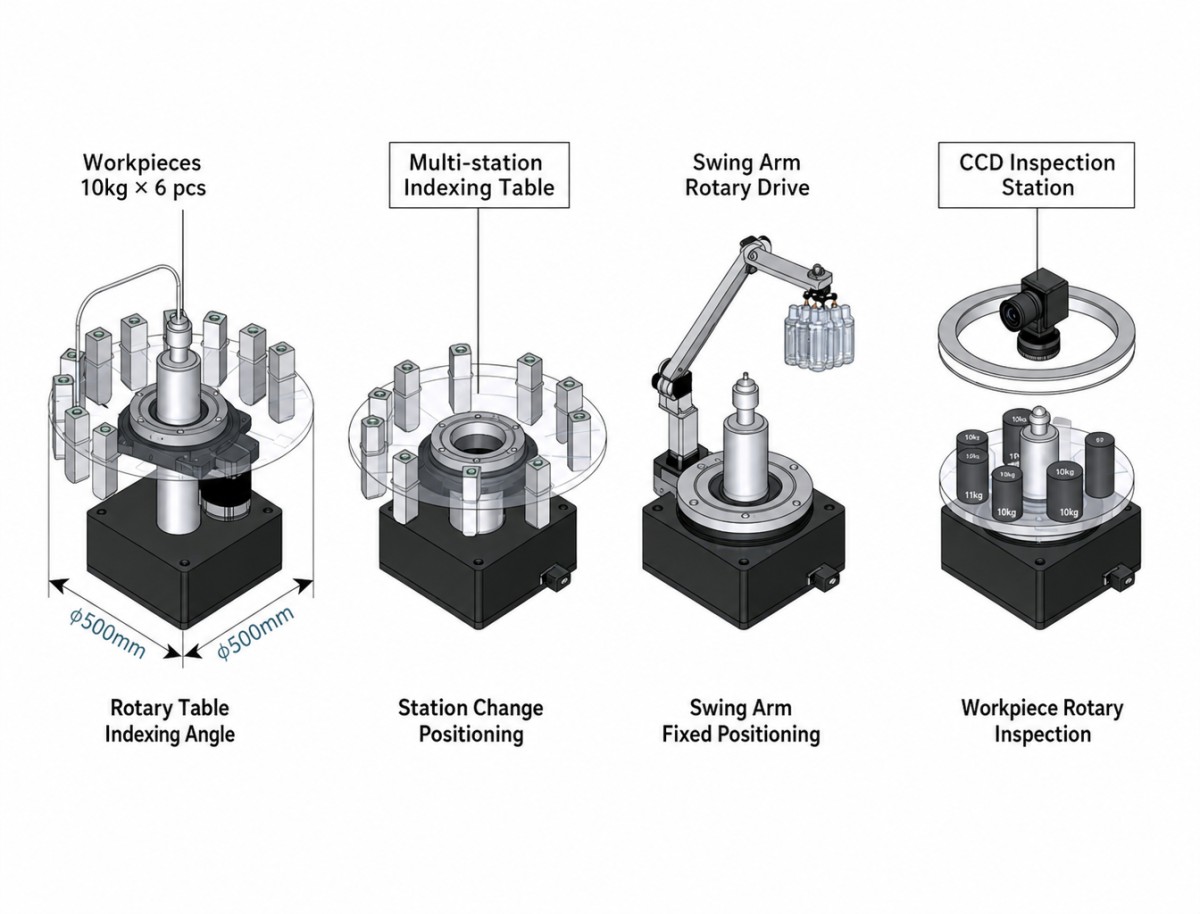
Muchas Plataformas Rotativas Huecas son especialmente adecuadas para indexado y posicionamiento intermitentes.
Las aplicaciones típicas incluyen:
Indexado CNC
Estaciones de montaje
Inspección visual
Marcado láser
Dosificación
Automatización multiestación
Estas aplicaciones suelen requerir un posicionamiento rápido seguido de un período estacionario.
La rotación continua es diferente.
Si la plataforma necesita girar continuamente durante períodos prolongados, los ingenieros deben evaluar:
Par continuo
Velocidad del rodamiento
Calentamiento del motor
Eficiencia del reductor
Lubricación
Disipación térmica
Ciclo de trabajo
La misma plataforma rotativa puede tener prestaciones admisibles diferentes según funcione de forma intermitente o continua.
9. Combine la plataforma rotativa hueca con el motor
Para un mecanismo rotativo accionado por motor, el motor y la transmisión deben considerarse como un único sistema de movimiento.
Los parámetros básicos de compatibilidad incluyen:
Par de motor requerido
Velocidad de motor requerida
Inercia del rotor del motor
Relación de reducción
Par de salida
Requisitos de aceleración
Brida del motor
Interfaz de eje o acoplamiento
Configuración del encoder
Orientación de instalación
El par de motor requerido debe calcularse a partir de la carga real y la relación de reducción, en lugar de seleccionar simplemente un motor basándose en el par de salida de la plataforma.
Para aplicaciones que requieren una integración compacta, un Actuador Rotativo Hueco con motor, encoder y transmisión integrados puede reducir el número de componentes mecánicos externos y simplificar la integración del sistema.
10. Considere la orientación de instalación
La orientación de instalación puede afectar a la carga real sobre el mecanismo rotativo.
La instalación horizontal es habitual para las mesas rotativas, pero la instalación vertical puede introducir carga axial adicional o cambiar la dirección de la carga gravitacional.
Antes de seleccionar un modelo, confirme:
Instalación horizontal o vertical
Dirección de la carga gravitacional
Carga axial
Carga radial
Momento de vuelco externo
Estructura de montaje del utillaje
Rigidez de la brida de salida
Para aplicaciones verticales, la estructura mecánica debe ser capaz de soportar la carga de forma segura incluso cuando el sistema de accionamiento esté desconectado.
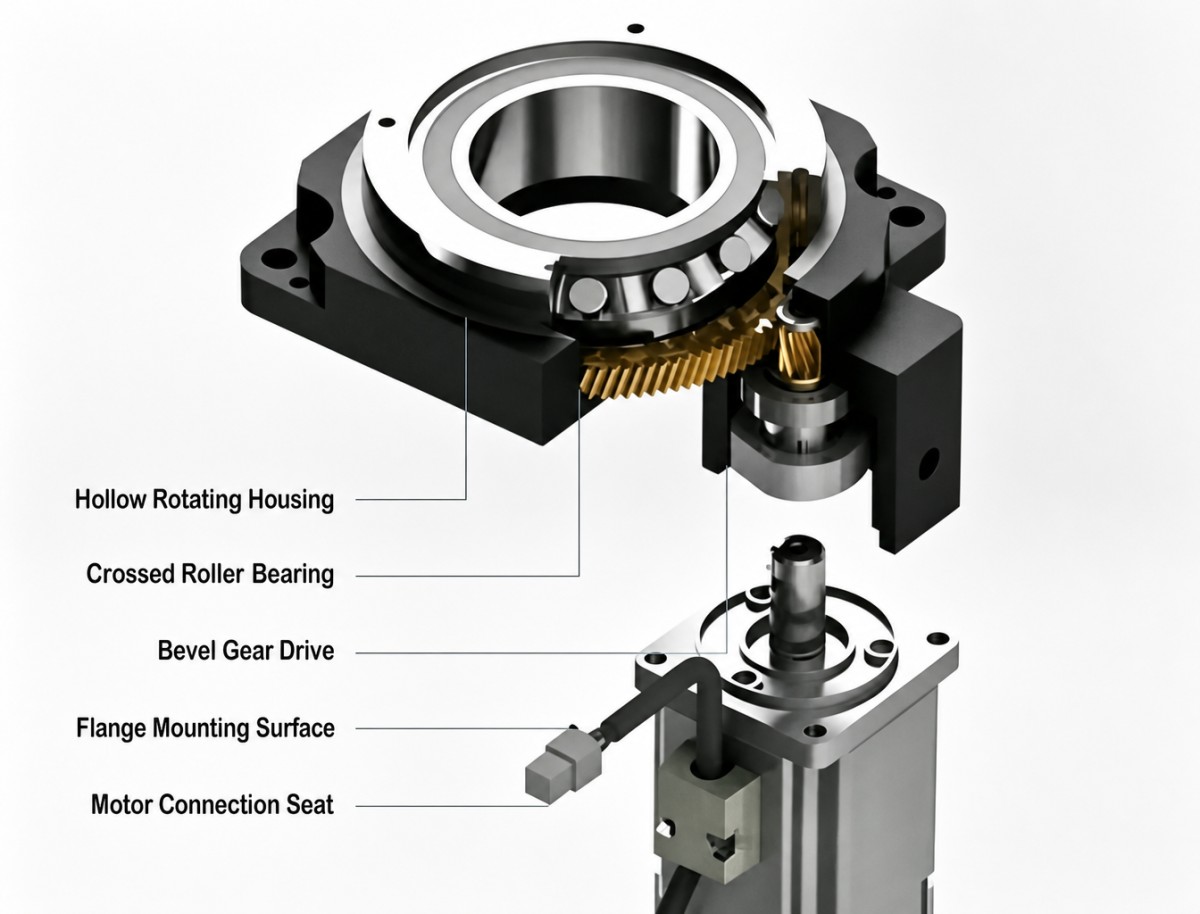
11. Considere el entorno operativo
El entorno operativo puede afectar directamente a la vida útil y la fiabilidad de una plataforma rotativa.
Para aplicaciones que implican polvo, virutas, refrigerante u otros contaminantes, compruebe el nivel de protección y la estructura de sellado requeridos.
Los factores ambientales típicos incluyen:
Polvo y residuos
Fluido de corte
Humedad
Temperatura
Sustancias corrosivas
Vibración
Funcionamiento frecuente de arranque y parada
Para entornos húmedos o corrosivos, también puede ser necesario considerar el tratamiento superficial y la protección anticorrosiva.
Si la aplicación implica ciclos frecuentes de arranque y parada, especialmente más de 20 ciclos por minuto, deben evaluarse la vida útil de los rodamientos y las condiciones térmicas, en lugar de basarse únicamente en la vida nominal especificada.
12. Compruebe la rigidez y la vida útil de los rodamientos
El sistema de transmisión no es el único factor que determina el rendimiento de una Mesa Rotativa Hueca.
La estructura de los rodamientos también afecta a:
Rigidez radial
Rigidez axial
Rigidez a la inclinación
Descentramiento
Capacidad de carga
Vida útil
Para aplicaciones con grandes cargas excéntricas o requisitos de alta precisión, la rigidez de los rodamientos adquiere especial importancia.
Una plataforma con par suficiente pero rigidez mecánica insuficiente puede seguir presentando deflexión o errores de posicionamiento bajo carga.
Por lo tanto, debe evaluarse toda la estructura mecánica, en lugar de comparar únicamente la relación de transmisión o el par del motor.
13. Deje un margen de seguridad adecuado
Generalmente no es aconsejable seleccionar una plataforma rotativa exactamente en el límite de carga calculado.
El margen de seguridad requerido depende de la aplicación real.
Para cargas intermitentes relativamente estables, puede utilizarse como referencia preliminar un margen de ingeniería de aproximadamente 1.2–1.5×.
Para aplicaciones que implican cargas de impacto, gran excentricidad o aceleración y desaceleración frecuentes, puede ser apropiado un margen mayor, como 1.5–2×.
Estos valores deben tratarse como referencias de ingeniería y no como normas universales. La selección final debe verificarse con respecto a las especificaciones del fabricante sobre carga, par, rodamientos, velocidad y ciclo de trabajo.
14. Lista de verificación para seleccionar una plataforma rotativa hueca
Antes de seleccionar un modelo, es útil preparar la siguiente información:
Con estos parámetros disponibles, resulta mucho más fácil comparar diferentes configuraciones de Plataforma Rotativa Hueca y Actuador Rotativo Hueco.
15. Diferentes aplicaciones requieren diferentes prioridades de selección
No existe una única especificación que determine si una plataforma rotativa es adecuada para todas las aplicaciones.
Para aplicaciones de alta precisión, un Actuador Rotativo Hueco puede proporcionar una solución más integrada cuando el motor, la transmisión, el encoder y el mecanismo de salida deben trabajar juntos como un sistema de movimiento completo.
16. Errores comunes al seleccionar una plataforma rotativa hueca
Considerar únicamente el par nominal
Una plataforma puede tener suficiente par nominal y, aun así, no ser adecuada debido a una carga excéntrica, inercia o carga axial/radial excesivas.
Seleccionar basándose únicamente en el peso de la carga útil
Dos cargas con la misma masa pueden generar momentos de vuelco muy diferentes según su distancia respecto al eje de rotación.
Tratar la relación de inercia como un valor fijo
Una relación de inercia de 5 se utiliza a veces como referencia de ingeniería, pero el valor adecuado depende del motor, el servoaccionamiento, la aceleración y el sistema de control.
Considerar únicamente la precisión de posicionamiento
La precisión de posicionamiento repetitivo, la holgura, el descentramiento, la rigidez y la vibración son indicadores de rendimiento distintos.
Elegir el mayor diámetro interior hueco
Un diámetro interior mayor proporciona más espacio de tendido, pero también puede aumentar el tamaño y el coste de todo el mecanismo rotativo.
Ignorar el ciclo de trabajo
Una plataforma rotativa utilizada para indexado ocasional tiene requisitos térmicos y de rodamientos distintos de otra que funciona continuamente a alta velocidad.
Ignorar la orientación de instalación
La instalación vertical puede introducir cargas axiales y gravitacionales diferentes en comparación con la instalación horizontal.
¿Cómo seleccionar la plataforma rotativa hueca adecuada?
La selección de una Plataforma Rotativa Hueca debe comenzar por las condiciones mecánicas reales, en lugar de un único parámetro de catálogo.
Primero determine la carga total y la excentricidad, y después calcule el momento de vuelco y la inercia rotacional. Posteriormente, evalúe la precisión de posicionamiento, la repetibilidad, la holgura, el descentramiento, el diámetro interior hueco, la velocidad, la aceleración y el ciclo de trabajo.
Para sistemas que requieren una solución de movimiento más integrada, un Actuador Rotativo Hueco puede combinar el mecanismo de transmisión, el motor, el encoder y la estructura de salida en una unidad rotativa compacta. Esto puede simplificar la integración mecánica y proporcionar una solución más limpia para el movimiento rotativo automatizado.
Para aplicaciones como indexado CNC, manipulación de obleas, inspección visual, procesamiento láser, dosificación, manipulación de paneles y posicionamiento de precisión, la solución adecuada debe seleccionarse finalmente de acuerdo con los requisitos completos de carga, precisión, velocidad, estructura y entorno de la máquina.
Por lo tanto, una secuencia de selección práctica es:
Momento de vuelco → Par de carga → Inercia de carga → Precisión → Diámetro interior hueco → Velocidad y aceleración → Compatibilidad con el motor → Instalación y entorno → Margen de seguridad
Este enfoque proporciona una base más fiable para seleccionar la Plataforma Rotativa Hueca, Mesa Rotativa Hueca o Actuador Rotativo Hueco adecuados para la aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 ¿Cómo elegir una plataforma rotativa hueca? Guía completa de selecciónUna plataforma rotativa hueca se utiliza ampliamente en la automatización de precisión, donde se requieren posicionamiento rotativo, integración compacta y tendido de cables a través del eje de rotación. Sin embargo, elegir la plataforma adecuada implica más que comparar el par nominal o la velocidad máxima. La carga, la excentricidad, el momento de vuelco, la inercia, la precisión de posicionamiento, el orificio pasante, la aceleración, el ciclo de trabajo y las condiciones de instalación afectan al rendimiento real del sistema rotativo. Esta guía explica los parámetros clave que los ingenieros deben considerar al seleccionar una plataforma rotativa hueca para indexado CNC, manipulación de obleas, inspección visual, procesamiento láser, dispensación y otras aplicaciones rotativas de precisión.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 ¿Cómo elegir una plataforma rotativa hueca? Guía completa de selecciónUna plataforma rotativa hueca se utiliza ampliamente en la automatización de precisión, donde se requieren posicionamiento rotativo, integración compacta y tendido de cables a través del eje de rotación. Sin embargo, elegir la plataforma adecuada implica más que comparar el par nominal o la velocidad máxima. La carga, la excentricidad, el momento de vuelco, la inercia, la precisión de posicionamiento, el orificio pasante, la aceleración, el ciclo de trabajo y las condiciones de instalación afectan al rendimiento real del sistema rotativo. Esta guía explica los parámetros clave que los ingenieros deben considerar al seleccionar una plataforma rotativa hueca para indexado CNC, manipulación de obleas, inspección visual, procesamiento láser, dispensación y otras aplicaciones rotativas de precisión.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Reductores de precisión para robots industriales: de la transmisión convencional a la tecnología de compensación automática de holguraHola a todos, soy Theodore Li, director técnico de HONPINE. Hoy me gustaría hablar sobre los reductores de precisión para robots industriales y los desafíos de mantener la precisión de transmisión durante el funcionamiento a largo plazo. Las transmisiones armónica, RV, cicloidal y planetaria ofrecen distintas combinaciones de precisión, rigidez, densidad de par y compacidad, por lo que la selección del reductor depende en gran medida de la arquitectura del robot y de los requisitos de las articulaciones. Sin embargo, la holgura inicial es solo una parte del problema. A medida que los componentes de transmisión se desgastan, los cambios en la holgura mecánica pueden afectar gradualmente al rendimiento de posicionamiento. Este artículo analiza las principales tecnologías de transmisión de precisión utilizadas en robots industriales e introduce la tecnología de compensación automática de holgura de HONPINE, diseñada para abordar la conservación de la precisión durante toda la vida útil de una transmisión.
 Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selecciónLa articulación de la cintura de un robot humanoide es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, soporta la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, el espacio interno limitado debe alojar cables de alimentación, líneas de señal, sensores y componentes estructurales. Estos requisitos convierten al actuador articular armónico de gran diámetro interior en una opción importante para las articulaciones de cintura de robots humanoides. Este artículo explica cómo seleccionar un actuador articular armónico adecuado considerando el tamaño del orificio hueco, el par dinámico, la relación de reducción, la rigidez mecánica, la integración y la vida útil.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Por qué están surgiendo los actuadores planetarios sin holguraNabtesco RV, Harmonic Drive y WITTENSTEIN han establecido soluciones de transmisión probadas para robótica, máquinas herramienta, automatización y control de movimiento de precisión. Sin embargo, las aplicaciones que requieren tanto posicionamiento a nivel de segundos de arco como alta rigidez mecánica pueden revelar diferentes compromisos entre holgura, rigidez torsional, capacidad de carga y precisión de transmisión. Esto ha generado un interés creciente en un actuador planetario sin holgura que combina la rigidez y la densidad de par de la transmisión planetaria con una compensación avanzada de holgura. En este artículo, comparamos las características de los reductores planetarios de precisión Nabtesco RV, Harmonic Drive y WITTENSTEIN, y analizamos dónde un actuador planetario sin holgura puede ofrecer una solución alternativa.