







Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Por qué están surgiendo los actuadores planetarios sin holgura
Durante décadas, los sistemas de transmisión de precisión de Nabtesco, Harmonic Drive y WITTENSTEIN han definido importantes estándares de rendimiento en robótica, máquinas herramienta, automatización, equipos aeroespaciales y sistemas de movimiento de precisión.
Losreductores RV de Nabtesco son conocidos por su alta rigidez, elevada capacidad de par y gran resistencia a las cargas externas. Losreductores Harmonic Drive son ampliamente reconocidos por sus dimensiones compactas, altas relaciones de reducción, bajo juego y excelente repetibilidad. Losreductores planetarios de precisión de WITTENSTEIN proporcionan alta eficiencia, densidad de par, rigidez y configuraciones de transmisión flexibles.
Sin embargo, los sistemas de movimiento de alta gama exigen cada vez más algo más difícil: precisión de transmisión a nivel de segundos de arco junto con alta rigidez torsional y elevada capacidad de carga.
Aquí es donde las arquitecturas de transmisión convencionales pueden enfrentarse a un difícil compromiso de rendimiento.
Está surgiendo una nueva generación de actuadores planetarios sin juego para abordar esta brecha, combinando arquitectura de transmisión planetaria con compensación avanzada del juego e integración de actuadores de precisión.
¿Cuáles son los desafíos de rendimiento de los reductores de precisión actuales?
El problema no es que los reductores de precisión convencionales sean incapaces de realizar control de movimiento de alto rendimiento. Cada arquitectura se ha optimizado para una combinación particular de requisitos mecánicos.
El desafío aparece cuando una aplicación requiere simultáneamente un juego muy bajo, alta rigidez torsional, alta densidad de par, bajo error de transmisión, elevada capacidad de carga, dimensiones compactas y estabilidad a largo plazo.
Por ejemplo, un eje rotativo de una máquina herramienta de cinco ejes puede necesitar resistir fuerzas de corte considerables mientras mantiene un posicionamiento angular a nivel de segundos de arco. Un mecanismo de ensamblaje aeroespacial puede requerir al mismo tiempo alta rigidez y bajo error de transmisión. Una articulación robótica quirúrgica puede necesitar dimensiones compactas, bajo juego, alta repetibilidad y movimiento predecible.
En estas aplicaciones, comparar reductores únicamente por la relación de reducción nominal o el par nominal ya no es suficiente.
La pregunta más importante es:
¿Cuánta precisión, rigidez y capacidad de carga puede mantener simultáneamente la transmisión completa?
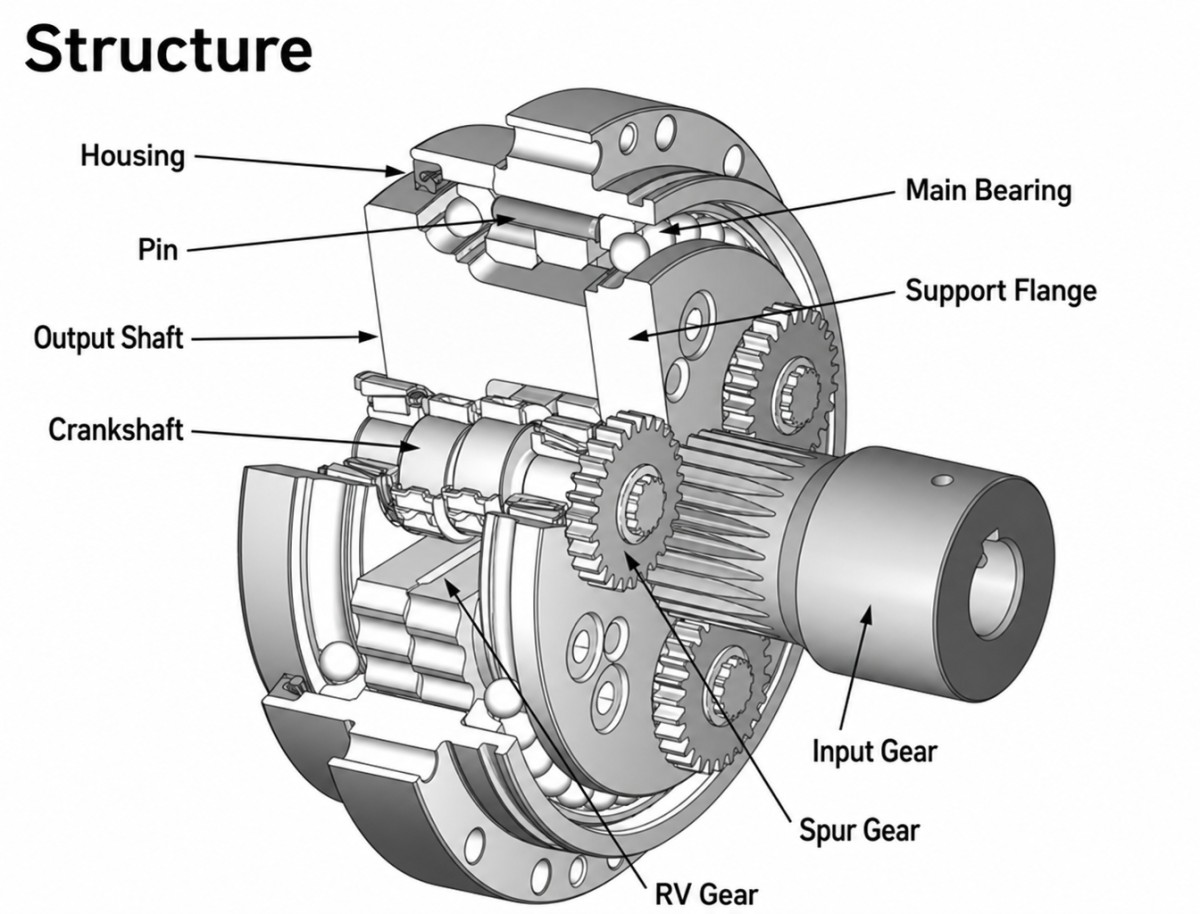
Reductor RV Nabtesco: alta rigidez y elevada capacidad de carga
¿Dónde destaca el Nabtesco RV?
El reductor RV de Nabtesco utiliza una arquitectura de transmisión multietapa que combina engranajes planetarios con un mecanismo cicloidal. Esta arquitectura se ha utilizado ampliamente en robots industriales porque proporciona alta rigidez, elevada capacidad de par y gran resistencia a las cargas externas.
La información actual de productos RV de Nabtesco especifica juego o movimiento perdido inferior a 1 arc.min. para varias familias principales de productos RV.
Para muchas aplicaciones de robots industriales, este rendimiento ofrece un equilibrio práctico entre precisión, rigidez, capacidad de carga y durabilidad.
El desafío aparece cuando la aplicación pasa de los requisitos convencionales de posicionamiento de robots hacia posicionamiento angular a nivel de segundos de arco y error de transmisión extremadamente bajo.
¿Dónde afronta la arquitectura RV un compromiso de precisión?
Un reductor RV no es simplemente un reductor armónico de gran tamaño. Su arquitectura de transmisión cicloidal y planetaria tiene sus propias características en cuanto al engrane de dientes, distribución de carga, error de transmisión, tolerancias de fabricación, disposición de rodamientos y precarga.
Por tanto, reducir el juego nominal es solo una parte del problema.
Para aplicaciones como mesas rotativas de alta precisión, máquinas herramienta de cinco ejes, sistemas de posicionamiento óptico y determinados mecanismos robóticos médicos, la precisión angular requerida puede ser considerablemente más estricta que la especificación convencional de reductores a nivel de minutos de arco.
Esto crea una oportunidad para una arquitectura de transmisión diseñada específicamente en torno a bajo juego y precisión angular de transmisión a nivel de segundos de arco.
Harmonic Drive: juego extremadamente bajo y alta repetibilidad
¿Por qué Harmonic Drive se utiliza ampliamente en robótica de precisión?
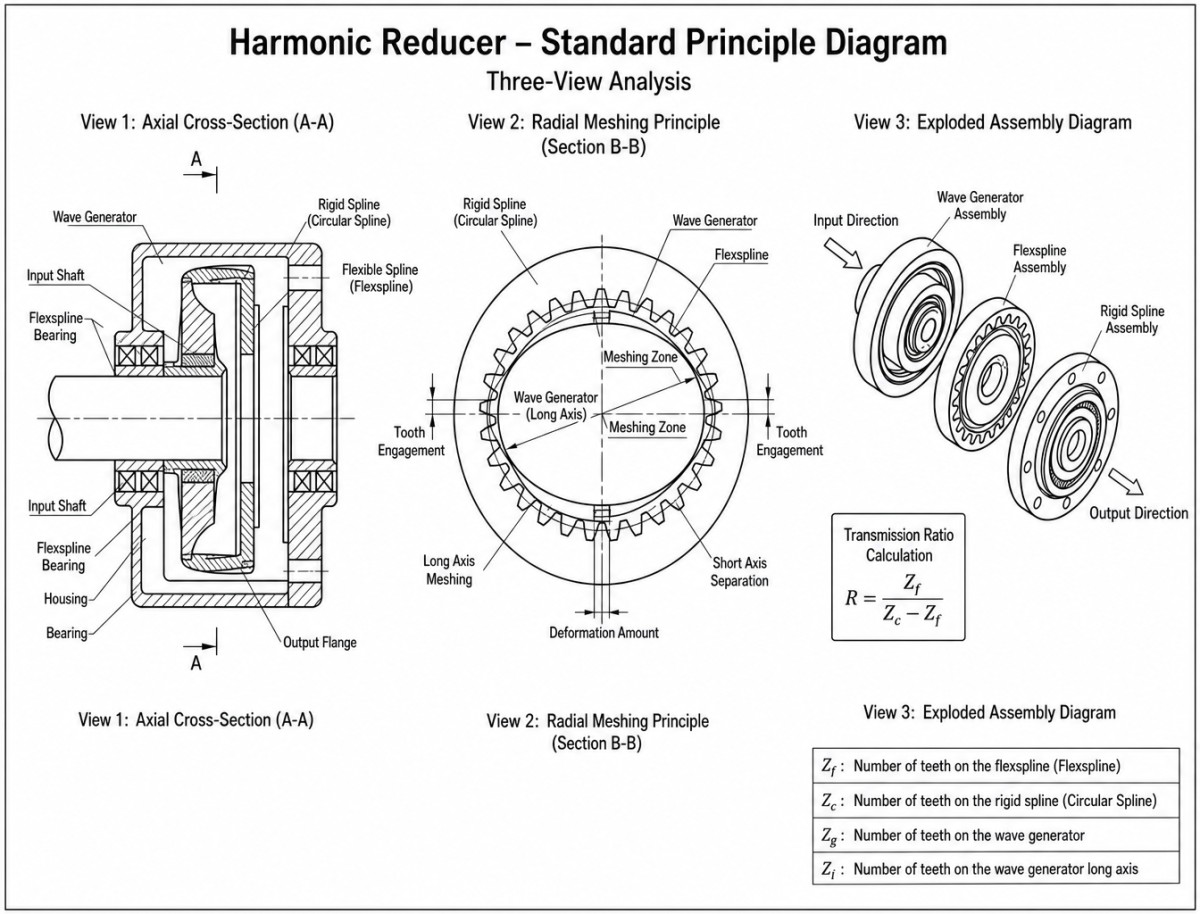
La tecnología Harmonic Drive utiliza la deformación elástica controlada de un flexspline para transmitir movimiento. Esto permite lograr una relación de reducción muy alta en un conjunto compacto, manteniendo al mismo tiempo un juego extremadamente bajo y una excelente repetibilidad.
Las especificaciones publicadas de Harmonic Drive para productos como las familias CSG-GH y CSF-GH incluyen juego cero, precisión inferior a 1 arc-min y repetibilidad en el rango de ±4 a ±10 arc-sec según la configuración.
Esto hace que la transmisión armónica resulte especialmente atractiva para articulaciones robóticas, robots colaborativos, robots humanoides, mecanismos de posicionamiento de precisión y otras aplicaciones en las que la compacidad y el movimiento repetible son críticos.
El compromiso entre precisión y rigidez mecánica
Sin embargo, una transmisión armónica se basa en la deformación elástica como parte de su principio de funcionamiento. Por ello, la rigidez torsional, la flexibilidad elástica, la carga externa, las condiciones térmicas y la respuesta dinámica deben considerarse al diseñar el sistema mecánico completo.
Para aplicaciones que requieren un juego extremadamente bajo junto con elevada capacidad de carga externa y alta rigidez torsional, los ingenieros pueden necesitar evaluar si la transmisión armónica completa proporciona un margen de rigidez suficiente.
Esto no hace que la transmisión armónica sea inadecuada. En cambio, pone de relieve un compromiso fundamental de ingeniería:
Un juego extremadamente bajo y una alta repetibilidad no significan automáticamente máxima rigidez mecánica.
Esta es una razón por la que algunas aplicaciones de precisión con alta carga siguen evaluando arquitecturas de transmisión planetarias, RV y otras.
Reductores planetarios de precisión WITTENSTEIN: alta eficiencia y rigidez
La fortaleza de la transmisión planetaria de precisión
Los reductores planetarios de precisión de WITTENSTEIN ocupan otra posición importante en el control de movimiento de alto rendimiento.
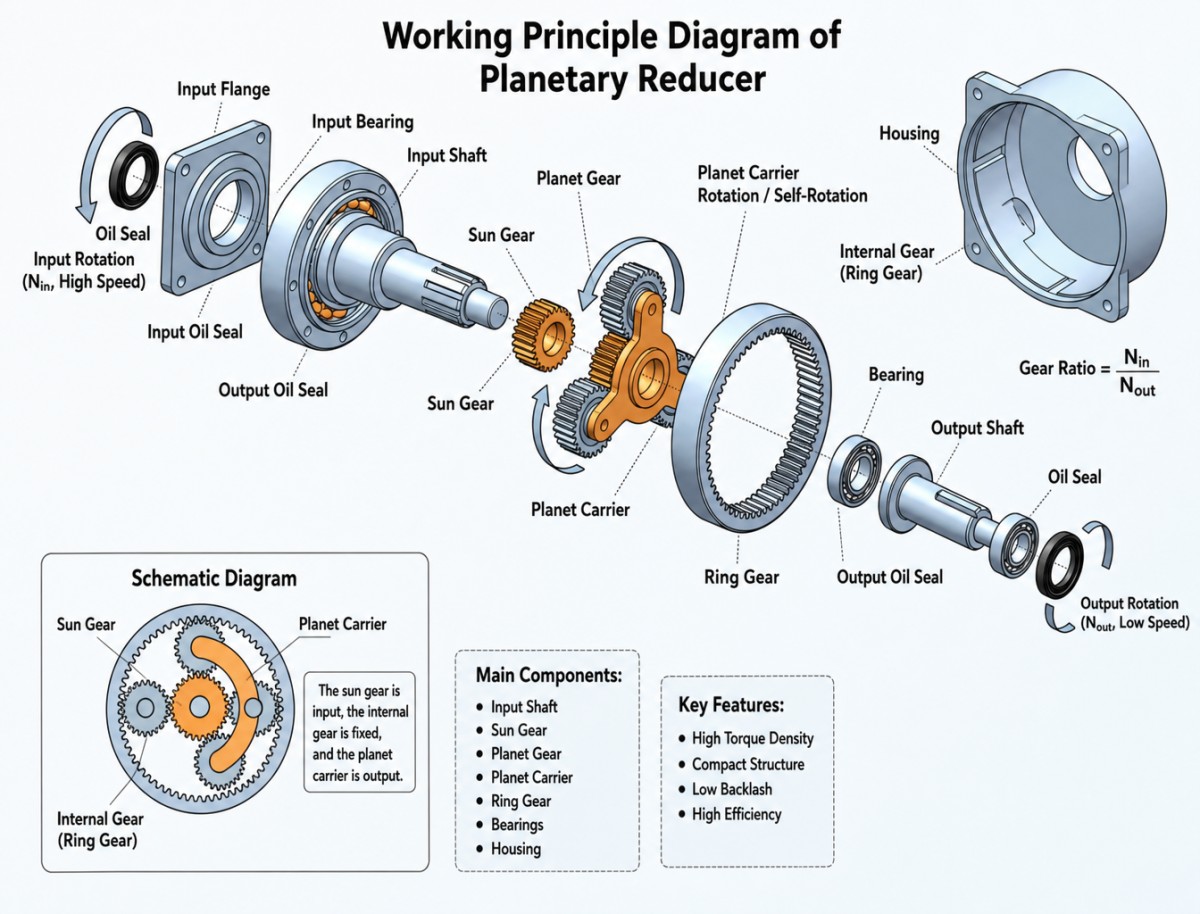
La transmisión planetaria ofrece varias ventajas inherentes, entre ellas alta eficiencia, alta densidad de par, dimensiones compactas, alta rigidez mecánica y relaciones de transmisión flexibles.
La cartera de productos alpha de WITTENSTEIN incluye diferentes especificaciones y configuraciones de juego, incluidas versiones de juego reducido diseñadas para aplicaciones de posicionamiento exigentes.
Esto hace que los reductores planetarios de precisión sean atractivos para máquinas herramienta, equipos de automatización, sistemas servo, robótica y otras aplicaciones que requieren un alto rendimiento dinámico.
La brecha restante a nivel de segundos de arco
El desafío es que la transmisión planetaria de precisión convencional generalmente requiere engranajes extremadamente precisos, tolerancias de montaje controladas, precarga, disposiciones de rodamientos y otros métodos de compensación para reducir sustancialmente el juego.
A medida que el objetivo pasa de un juego a nivel de minutos de arco hacia un rendimiento de segundos de arco de un solo dígito, la propia arquitectura de transmisión adquiere una importancia cada vez mayor.
Esto crea un espacio potencial de rendimiento para una transmisión planetaria diseñada específicamente en torno a compensación avanzada del juego, en lugar de depender únicamente de la precisión de fabricación convencional de engranajes.
La combinación faltante: precisión de segundos de arco + alta rigidez
Las tres arquitecturas de transmisión demuestran tres enfoques de ingeniería diferentes.
La tecnología RV de Nabtesco enfatiza la rigidez, la capacidad de carga y la durabilidad.
Harmonic Drive enfatiza la compacidad, las altas relaciones de reducción, el bajo juego y la repetibilidad.
La tecnología planetaria de precisión de WITTENSTEIN enfatiza la eficiencia, la densidad de par, la rigidez y la transmisión servo de precisión.
Sin embargo, algunas aplicaciones requieren una combinación de características que es difícil optimizar simultáneamente:
Juego muy bajo + alta rigidez torsional + elevada capacidad de carga + integración compacta del actuador.
Aquí es donde el concepto de un actuador planetario sin juego resulta particularmente interesante.
¿Qué es un actuador planetario sin juego?
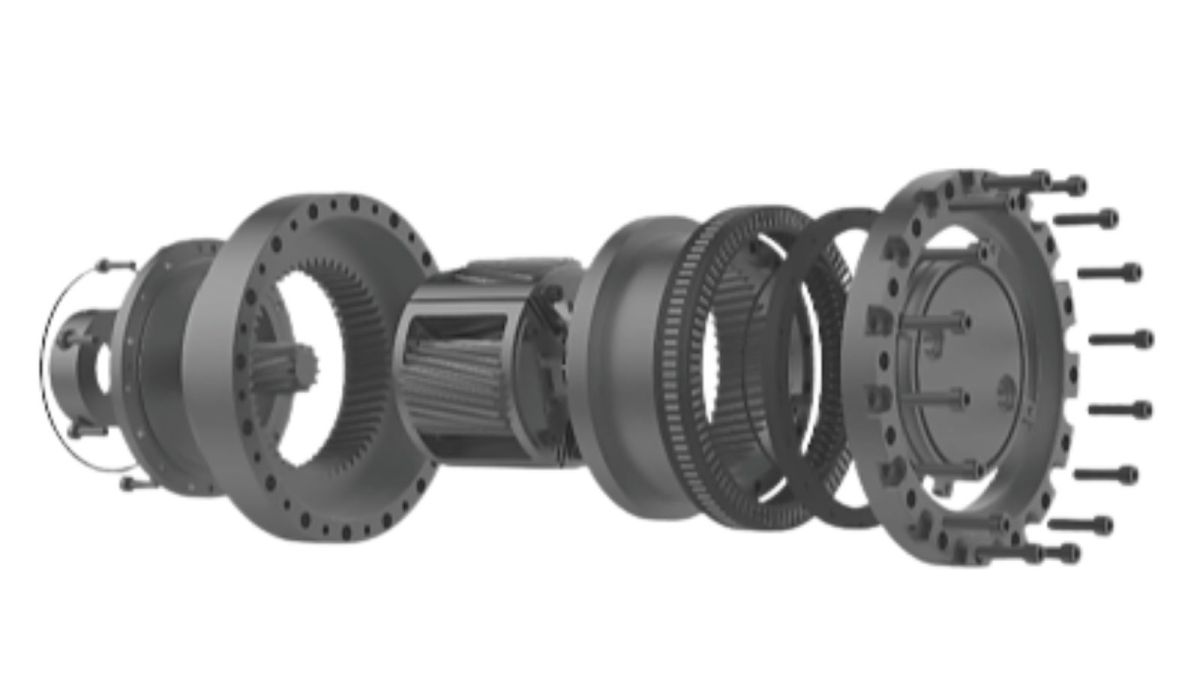
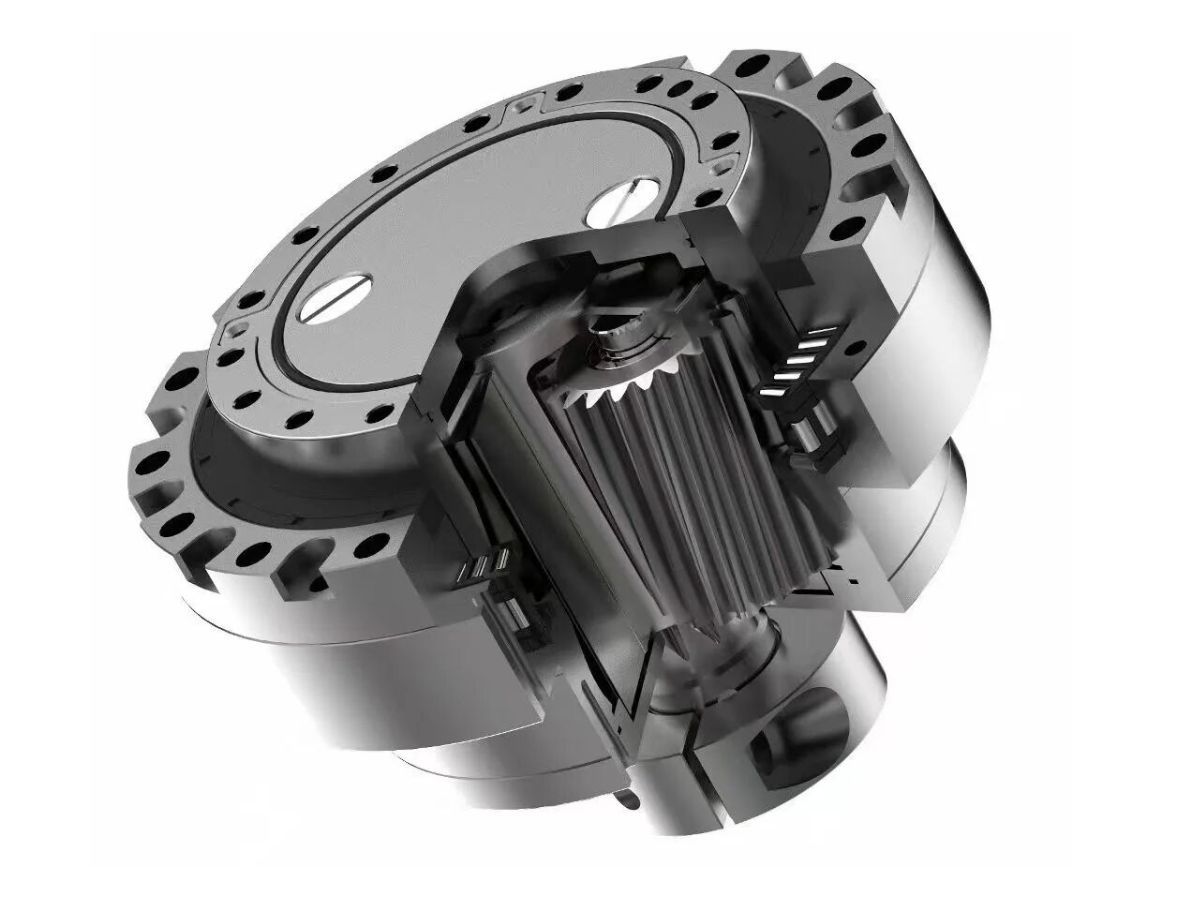
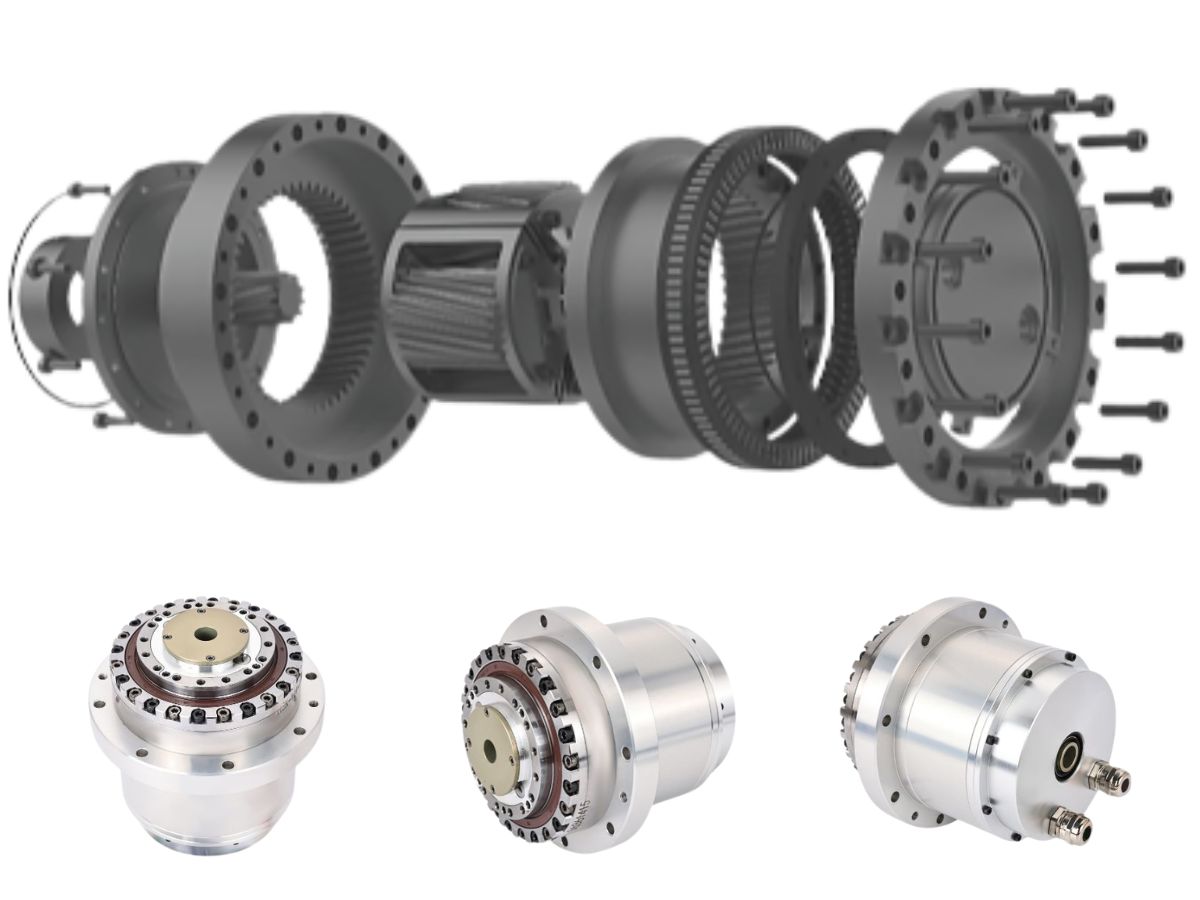
Un actuador planetario sin juego combina una transmisión planetaria de precisión con un mecanismo diseñado para minimizar o compensar el juego de los engranajes.
El objetivo no es simplemente fabricar engranajes planetarios convencionales con tolerancias más estrictas.
En su lugar, la arquitectura de transmisión puede utilizar precarga controlada, elementos de engranaje con desfase de fase, posicionamiento diferencial u otros métodos de compensación mecánica para reducir el juego efectivo y mejorar la precisión angular de transmisión.
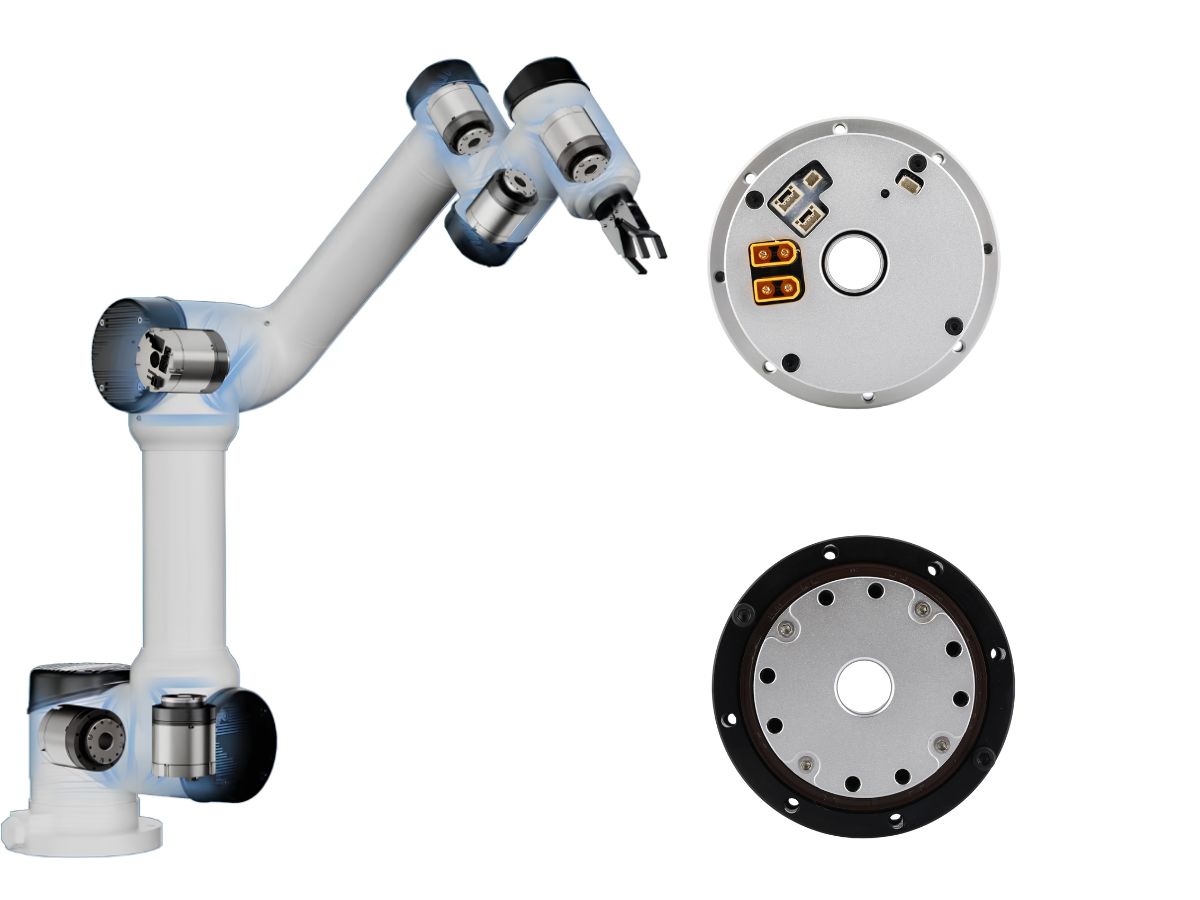
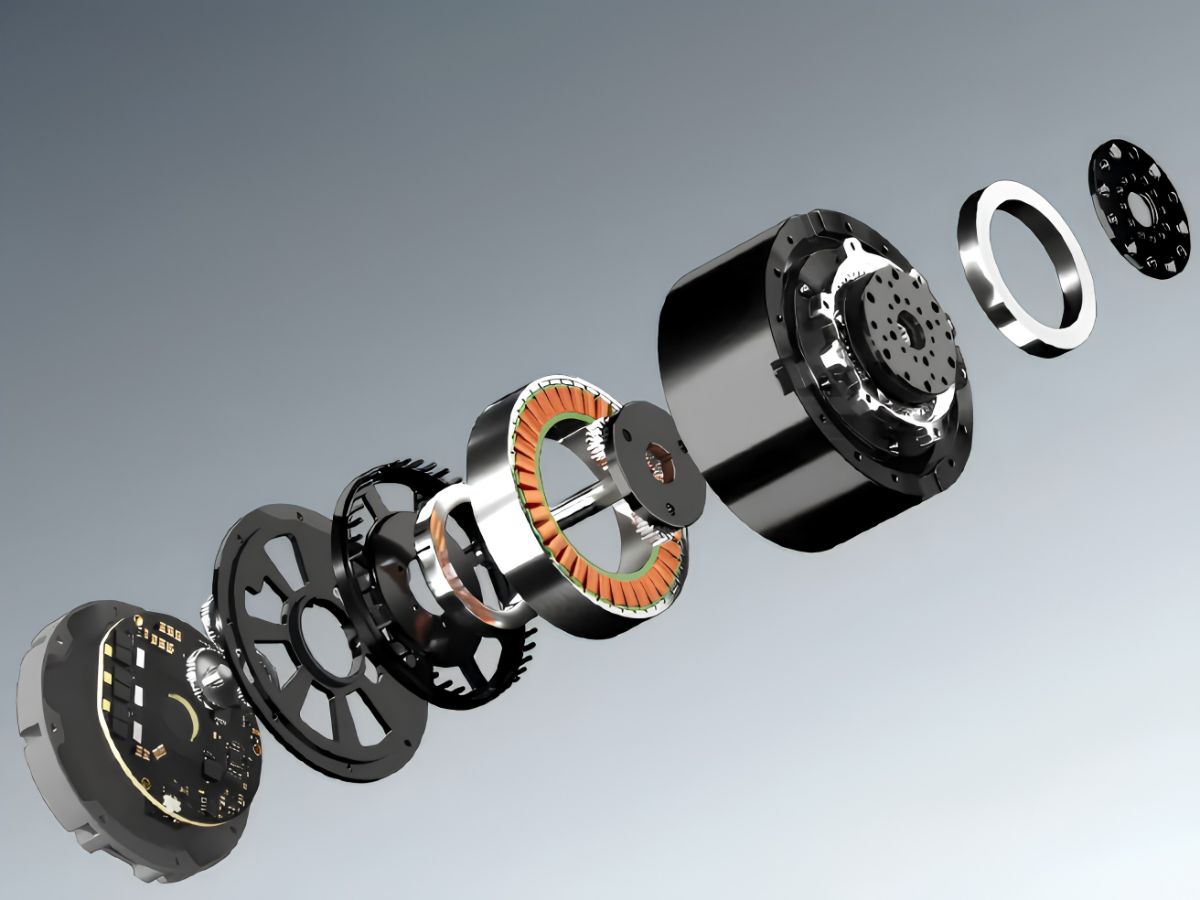
Cuando el actuador integra el reductor planetario con un servomotor, codificador, sistema de rodamientos, freno, carcasa e interfaz de control, el resultado se convierte en un actuador de precisión robótico o industrial completo, en lugar de ser simplemente un reductor independiente.
¿Cómo reduce el juego un actuador planetario sin juego?
Arquitectura de engranajes con desfase de fase
Un enfoque establecido para reducir el juego consiste en utilizar múltiples elementos de engranaje con una relación de fase controlada.
Al introducir un pequeño desplazamiento angular entre los elementos de transmisión acoplados, se puede reducir la holgura efectiva entre los flancos de los dientes. Esto puede reducir sustancialmente el juego en comparación con una transmisión planetaria convencional de una sola trayectoria.
Sin embargo, el rendimiento final sigue dependiendo de la precisión de los engranajes, la precarga, la rigidez de los rodamientos, la tolerancia de montaje, la deformación térmica, la lubricación y la estructura completa de transmisión.
Por tanto, un diseño de bajo juego siempre debe evaluarse mediante el rendimiento de transmisión medido, no solo por el concepto de engranaje.
Compensación de juego autoajustable
Un enfoque más avanzado es un mecanismo de compensación de juego autoajustable.
En el sentido estricto de la ingeniería, autoajustable significa que el mecanismo puede mantener automáticamente la condición de engrane requerida a medida que cambian las condiciones de funcionamiento.
Según la arquitectura, esto puede compensar factores como variaciones de fabricación, expansión térmica, desgaste o cambios en el engrane de los dientes.
Para HONPINE, el valor de este enfoque no consiste simplemente en lograr un valor inicial de juego bajo. El objetivo es mantener un comportamiento de transmisión predecible, combinando a la vez bajo juego con la rigidez inherente y la capacidad de carga de la transmisión planetaria.
¿Cómo se comparan los actuadores planetarios sin juego con Nabtesco RV?
Un actuador planetario sin juego no debe considerarse simplemente como un reemplazo universal del reductor RV de Nabtesco.
La tecnología RV sigue siendo muy eficaz cuando el alto par, la alta rigidez, la resistencia a impactos y una larga vida útil son los requisitos principales.
La oportunidad aparece cuando la precisión angular de transmisión requerida supera significativamente el rango de rendimiento RV convencional.
Por ejemplo, si una máquina requiere ambos:
Alta rigidez estructural y
precisión de transmisión a nivel de segundos de arco de un solo dígito
entonces un actuador planetario de precisión con un mecanismo avanzado de compensación del juego puede ofrecer una vía de solución diferente.
En este escenario, el objetivo no es simplemente hacer un reductor RV más pequeño o más rápido. Se trata de utilizar una arquitectura de transmisión diferente, optimizada en torno al requisito combinado de precisión y rigidez.
¿Cómo se comparan los actuadores planetarios sin juego con Harmonic Drive?
Harmonic Drive sigue siendo una opción sólida cuando las dimensiones compactas, las altas relaciones de reducción, el bajo juego y la repetibilidad son los requisitos principales.
Sin embargo, determinadas aplicaciones rotativas de alta carga ponen mayor énfasis en la rigidez torsional, la capacidad de carga externa, la rigidez a momentos y la resistencia a la deformación.
Esto crea un espacio potencial de aplicación para un actuador planetario de precisión.
Por tanto, el objetivo del diseño no es:
Lo planetario es mejor que lo armónico.
La pregunta de ingeniería más significativa es:
¿Puede una arquitectura planetaria lograr un juego suficientemente bajo manteniendo la rigidez mecánica asociada a la transmisión planetaria?
Cuando la respuesta es afirmativa, el actuador planetario se convierte en una posible alternativa a Harmonic Drive para aplicaciones de precisión de alta rigidez.
¿Cómo se comparan los actuadores planetarios sin juego con los reductores planetarios WITTENSTEIN?
WITTENSTEIN ya ofrece reductores planetarios de alta precisión y configuraciones de juego reducido.
Por tanto, la distinción de un actuador planetario sin juego no es simplemente “planetario frente a planetario”.
La diferencia real reside en la arquitectura de compensación del juego y el nivel de rendimiento del actuador integrado.
Un reductor planetario de precisión convencional puede lograr bajo juego mediante engranajes de alta precisión, tolerancias de fabricación, control de montaje y precarga.
Un actuador planetario sin juego más avanzado puede ir más allá integrando un mecanismo de compensación específico con la transmisión planetaria y el sistema servo.
Para aplicaciones orientadas a una precisión de transmisión a nivel de segundos de arco, esta diferencia de arquitectura puede ser significativa.
¿Qué problemas puede resolver un actuador planetario sin juego?
Actualización de la transmisión planetaria con desfase de fase
Los mecanismos planetarios con desfase de fase o precargados ya ofrecen una vía hacia una transmisión de bajo juego.
Sin embargo, las aplicaciones con requisitos de precisión angular cada vez más estrictos pueden requerir finalmente una arquitectura de compensación más avanzada.
Un actuador planetario sin juego puede proporcionar una vía para actualizar desde la transmisión planetaria convencional de bajo juego hacia un rendimiento de transmisión angular más exigente.
Proporcionar una alternativa de alta rigidez a la transmisión armónica
En aplicaciones donde la transmisión armónica proporciona la precisión requerida, pero el sistema mecánico necesita un mayor margen de rigidez, un actuador planetario sin juego proporciona otra opción de transmisión.
Esto puede ser relevante para ejes robóticos de alta carga, máquinas herramienta de cinco ejes, mesas rotativas de precisión, equipos de ensamblaje aeroespacial y otros mecanismos que requieren tanto precisión como rigidez.
Proporcionar una alternativa de precisión a la transmisión RV
Para aplicaciones que actualmente utilizan reductores RV por su rigidez y capacidad de carga, pero que requieren una precisión angular de transmisión considerablemente más estricta, un actuador planetario sin juego puede proporcionar otra vía de diseño.
El objetivo no es reemplazar todas las aplicaciones RV. Es abordar el subconjunto de aplicaciones en las que el requisito de precisión se ha convertido en el factor limitante.
Aplicaciones de los actuadores planetarios sin juego
Máquinas herramienta de cinco ejes
Las mesas rotativas y los ejes basculantes de cinco ejes requieren una difícil combinación de precisión angular, rigidez, respuesta dinámica y resistencia a las fuerzas de mecanizado.
Para estos sistemas, reducir solo el juego no es suficiente. La transmisión también debe mantener suficiente rigidez bajo cargas externas.
Por tanto, puede considerarse un actuador planetario sin juego cuando se requieren tanto posicionamiento a nivel de segundos de arco como alta rigidez mecánica.
Equipos de ensamblaje aeroespacial
Los sistemas de ensamblaje aeroespacial suelen combinar grandes cargas útiles con una exigente precisión de posicionamiento.
El sistema de transmisión debe mantener un posicionamiento angular preciso mientras resiste momentos externos y conserva estabilidad mecánica a largo plazo.
Esto hace que la actuación planetaria de alta rigidez y bajo juego sea una arquitectura atractiva para determinadas aplicaciones aeroespaciales.
Robótica quirúrgica
Los mecanismos robóticos quirúrgicos requieren movimiento compacto, preciso y repetible dentro de un espacio mecánico altamente restringido.
Según la estructura de la articulación y los requisitos de carga, un actuador planetario sin juego puede proporcionar una alternativa a la transmisión armónica cuando se requiere mayor rigidez mecánica.
Mesas rotativas de precisión y automatización
Las mesas rotativas de precisión, los sistemas de indexación, los equipos de inspección, la automatización de semiconductores y otros mecanismos rotativos pueden beneficiarse de un bajo juego de transmisión y alta rigidez mecánica.
Para estas aplicaciones, la integración a nivel de actuador también puede simplificar el diseño mecánico combinando el motor, reductor, codificador, rodamiento, freno y carcasa en un solo conjunto.
¿Por qué los actuadores planetarios sin juego pueden crear una nueva categoría de transmisión de precisión?
El valor de un actuador planetario sin juego no consiste simplemente en una cifra de juego más baja.
Su ventaja potencial procede de optimizar varios parámetros simultáneamente:
Juego + rigidez torsional + densidad de par + precisión de transmisión + capacidad de carga + respuesta dinámica + vida útil.
Esto es importante porque un reductor con un juego extremadamente bajo podría aun así no proporcionar la precisión esperada a nivel de sistema si su rigidez es insuficiente.
Del mismo modo, un reductor muy rígido puede requerir compensación adicional si su error de transmisión es demasiado grande para la aplicación.
Por tanto, la próxima generación de actuadores de precisión debe evaluarse como un sistema mecánico completo, no por una sola especificación.
Del reductor de precisión al actuador planetario sin juego
La evolución de un reductor de precisión a un actuador de precisión es un paso importante en el control de movimiento moderno.
En lugar de evaluar únicamente el reductor, los ingenieros necesitan cada vez más considerar la cadena de movimiento completa:
Servomotor + transmisión planetaria + compensación de juego + codificador + rodamiento + freno + carcasa + sistema de control
Esta arquitectura integrada puede reducir el trabajo de integración mecánica y permitir al fabricante del actuador optimizar los componentes de transmisión y control como un solo sistema.
Para fabricantes de robots, constructores de máquinas herramienta, fabricantes de equipos aeroespaciales y empresas de automatización de precisión, esto puede simplificar el desarrollo de sistemas y mejorar la consistencia entre los distintos ejes de las máquinas.
Actuador planetario sin juego HONPINE
HONPINE está desarrollando soluciones de actuadores planetarios de precisión para aplicaciones en las que las arquitecturas de transmisión convencionales enfrentan un difícil equilibrio entre juego, rigidez, densidad de par y precisión angular.
El objetivo no es simplemente reemplazar los reductores RV de Nabtesco, los reductores Harmonic Drive o los reductores planetarios WITTENSTEIN en todas las aplicaciones.
En cambio, el enfoque de HONPINE se centra en un requisito de rendimiento específico:
¿Puede un actuador planetario alcanzar precisión de transmisión a nivel de segundos de arco manteniendo la alta rigidez y capacidad de carga esperadas de una arquitectura planetaria de precisión?
Esta es la dirección de ingeniería detrás del actuador planetario sin juego de HONPINE.
Para aplicaciones en las que la transmisión RV convencional no proporciona suficiente precisión angular, la transmisión armónica no proporciona el margen de rigidez deseado o la transmisión planetaria convencional no puede alcanzar el nivel de juego requerido, un actuador planetario sin juego proporciona otra opción.
Alternativa a Nabtesco RV para aplicaciones de alta precisión
Para los ingenieros que buscan una alternativa a Nabtesco RV, la comparación clave no debe limitarse al par nominal o a la relación de reducción.
Evalúe:
Juego y movimiento perdido
Error de transmisión angular
Rigidez torsional
Capacidad de carga radial y axial
Rigidez a momentos
Par continuo y máximo
Precisión de posicionamiento
Repetibilidad
Rendimiento térmico
Vida útil
Cuando la precisión angular a nivel de segundos de arco se convierte en un requisito crítico, la propia arquitectura de transmisión pasa a ser una parte importante de la solución.
Alternativa a Harmonic Drive para aplicaciones de alta rigidez
Para los ingenieros que evalúan una alternativa a Harmonic Drive, la cuestión central es si la aplicación requiere un equilibrio diferente entre precisión y rigidez mecánica.
Puede considerarse un actuador planetario sin juego cuando el sistema requiere:
Bajo juego + alta rigidez torsional + elevada capacidad de carga + posicionamiento rotativo de precisión.
Esto lo hace especialmente relevante para ejes rotativos de alta carga, máquinas herramienta, equipos aeroespaciales y determinadas aplicaciones robóticas.
Alternativa al reductor planetario WITTENSTEIN
Para las aplicaciones que actualmente utilizan reductores planetarios de precisión, el siguiente paso de rendimiento puede implicar reducir sustancialmente el juego manteniendo las ventajas de la transmisión planetaria.
Un actuador planetario sin juego aborda este requisito mediante su arquitectura de compensación, en lugar de depender exclusivamente de tolerancias de fabricación cada vez más estrictas.
Esto crea una posible alternativa al reductor planetario WITTENSTEIN para aplicaciones en las que la transmisión planetaria convencional de juego reducido no proporciona la precisión angular requerida.
Conclusión: un nuevo equilibrio entre precisión y rigidez
Nabtesco RV, Harmonic Drive y WITTENSTEIN han establecido tecnologías de transmisión importantes para aplicaciones exigentes de control de movimiento.
La cuestión de ingeniería no es qué tecnología es universalmente mejor.
La pregunta más importante es si la transmisión puede proporcionar la combinación requerida de:
Precisión + rigidez + capacidad de carga + densidad de par + respuesta dinámica + estabilidad a largo plazo.
Para aplicaciones en las que la transmisión RV convencional alcanza su límite de precisión, la transmisión armónica no proporciona el margen de rigidez requerido o la transmisión planetaria convencional no puede lograr un juego suficientemente bajo, los actuadores planetarios sin juego ofrecen otra arquitectura de transmisión que considerar.
El objetivo de HONPINE es llevar esta arquitectura hacia un nuevo rango de rendimiento: precisión a nivel de segundos de arco con alta rigidez de transmisión planetaria y diseño de actuador integrado.
Si su aplicación requiere un juego extremadamente bajo, alta rigidez y posicionamiento rotativo de precisión, contacte con HONPINE para obtener información técnica y evaluación de aplicaciones.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
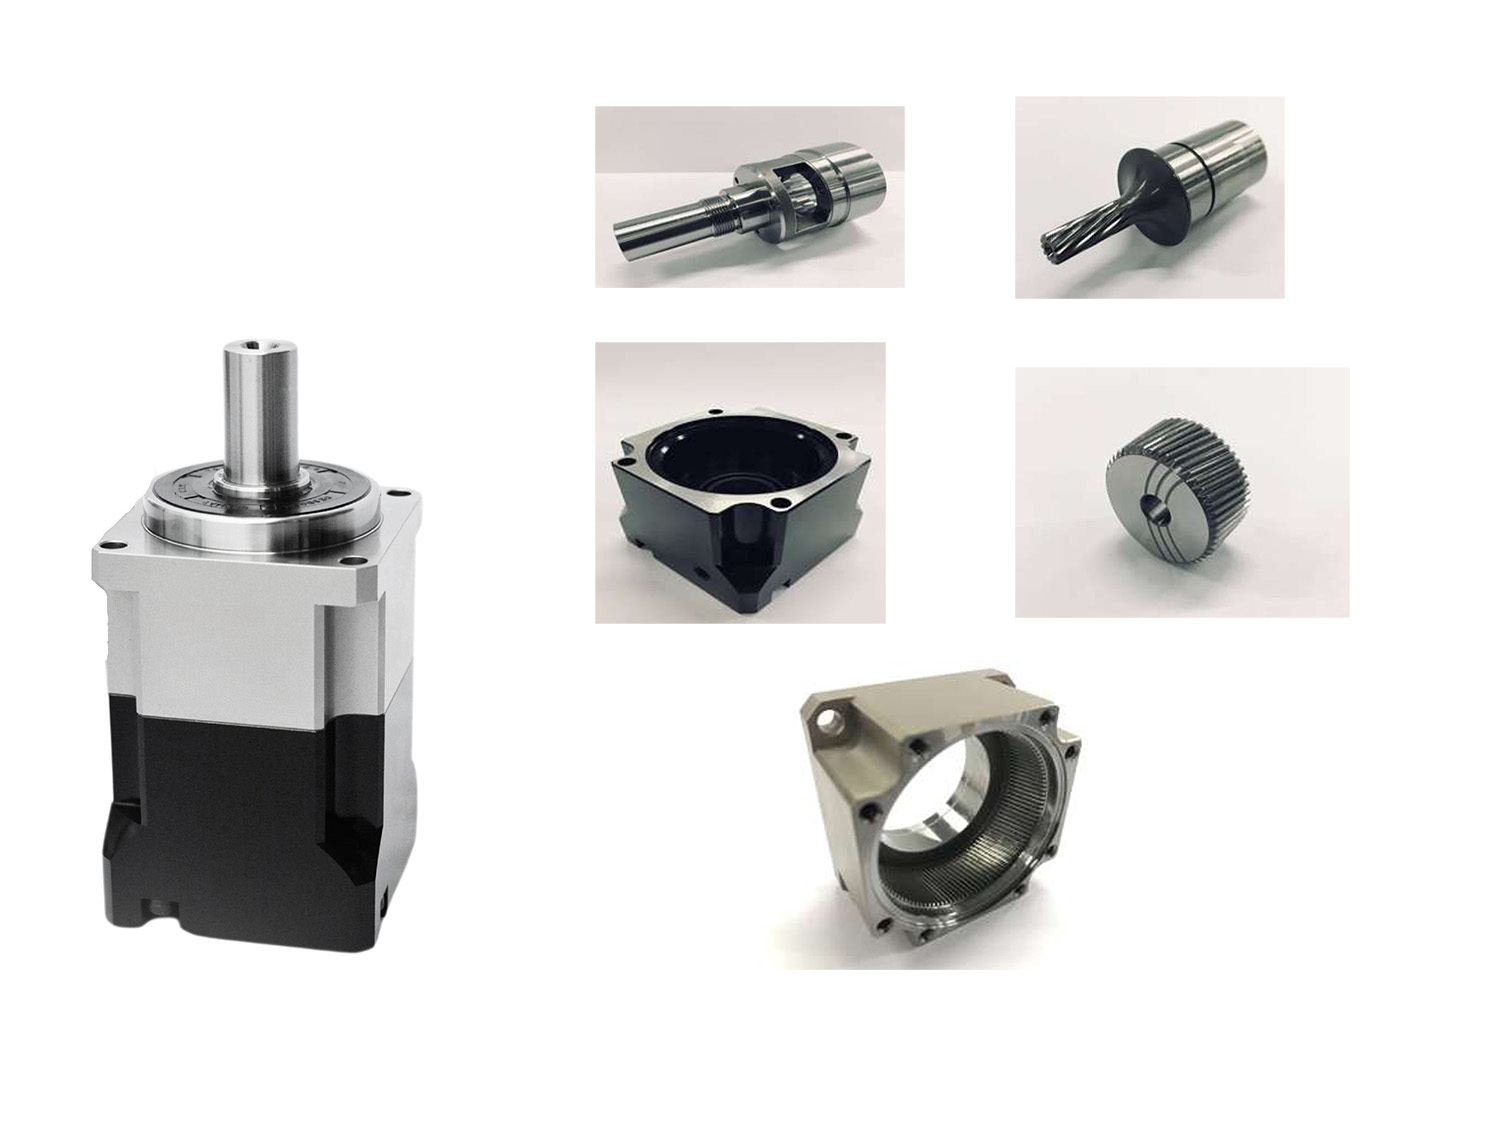
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Por qué están surgiendo los actuadores planetarios sin holguraNabtesco RV, Harmonic Drive y WITTENSTEIN han establecido soluciones de transmisión probadas para robótica, máquinas herramienta, automatización y control de movimiento de precisión. Sin embargo, las aplicaciones que requieren tanto posicionamiento a nivel de segundos de arco como alta rigidez mecánica pueden revelar diferentes compromisos entre holgura, rigidez torsional, capacidad de carga y precisión de transmisión. Esto ha generado un interés creciente en un actuador planetario sin holgura que combina la rigidez y la densidad de par de la transmisión planetaria con una compensación avanzada de holgura. En este artículo, comparamos las características de los reductores planetarios de precisión Nabtesco RV, Harmonic Drive y WITTENSTEIN, y analizamos dónde un actuador planetario sin holgura puede ofrecer una solución alternativa.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Por qué están surgiendo los actuadores planetarios sin holguraNabtesco RV, Harmonic Drive y WITTENSTEIN han establecido soluciones de transmisión probadas para robótica, máquinas herramienta, automatización y control de movimiento de precisión. Sin embargo, las aplicaciones que requieren tanto posicionamiento a nivel de segundos de arco como alta rigidez mecánica pueden revelar diferentes compromisos entre holgura, rigidez torsional, capacidad de carga y precisión de transmisión. Esto ha generado un interés creciente en un actuador planetario sin holgura que combina la rigidez y la densidad de par de la transmisión planetaria con una compensación avanzada de holgura. En este artículo, comparamos las características de los reductores planetarios de precisión Nabtesco RV, Harmonic Drive y WITTENSTEIN, y analizamos dónde un actuador planetario sin holgura puede ofrecer una solución alternativa.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
- harmonic reducer
- harmonic drive
- harmonic transmission
- planetary gearbox
- precision planetary gearbox
- planetary reducer
- planetary gearboxes
- honpine
- RV reducer
- precision transmission
- harmonic drive reducers
- precision gearbox
- harmonic drive technology
- harmonic
- small
- precision
- planetary
- robotic joint
- servo
- actuator
- rv reducers
- precision actuator
- planetary actuator
- reductores de engranajes armónicos
- reductor planetario Wittenstein
- engranajes de precisión