







Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selección
La articulación de la cintura es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, debe soportar la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, la articulación necesita suficiente espacio interno para cables, sensores y componentes estructurales dentro de una envolvente compacta.
Esta combinación de capacidad de carga, integración compacta, movimiento preciso y requisitos de cableado interno convierte a unactuador de articulación armónica de gran diámetro interioren una solución importante para las articulaciones de cintura de robots humanoides. En lugar de seleccionar una articulación solo por el par nominal o la relación de reducción, los ingenieros deben considerar la arquitectura completa del actuador, incluido el orificio hueco, la transmisión armónica, el motor, el codificador, la rigidez mecánica, la capacidad de carga dinámica y la vida útil.
Este artículo explica las consideraciones clave para seleccionar un actuador de articulación armónica para la articulación de cintura de un robot humanoide, con especial atención a los diseños huecos de gran diámetro interior y a las condiciones operativas reales.
¿Por qué una articulación de cintura de robot humanoide requiere un actuador de articulación armónica de gran diámetro interior?
La articulación de la cintura desempeña una función mecánica distinta de muchas de las articulaciones ligeras utilizadas en brazos y piernas de robots humanoides.
Soporta la parte superior del cuerpo y participa en movimientos como permanecer de pie, flexionarse, girar, rotar y ajustar la postura. Por ello, el actuador debe proporcionar suficiente par de salida y rigidez mecánica, al tiempo que debe ser lo suficientemente compacto para instalarse dentro del torso del robot.
Al mismo tiempo, la cintura suele ser una zona altamente integrada. Es posible que cables de alimentación, cables de comunicación, cableado del codificador, conexiones de sensores y otros componentes internos deban pasar a través de la articulación o alrededor de ella.
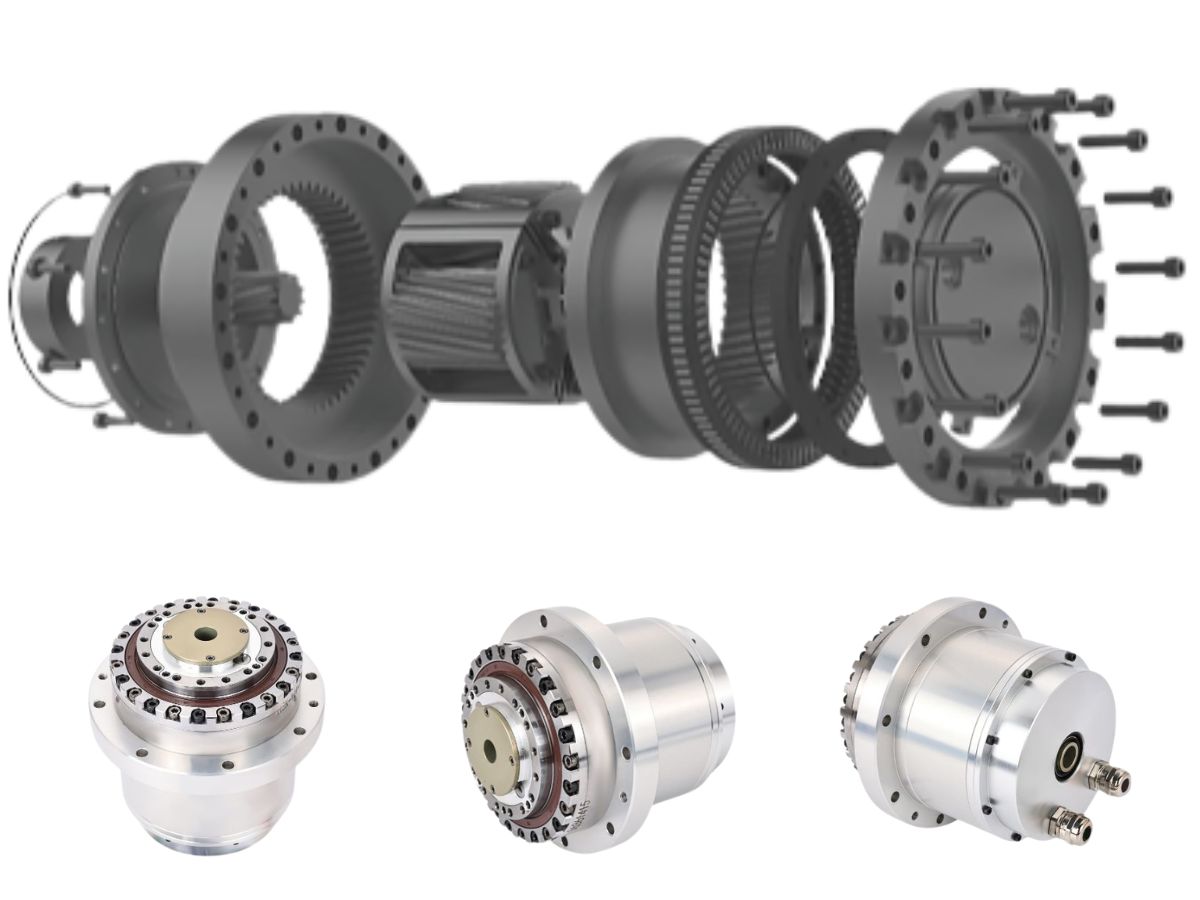
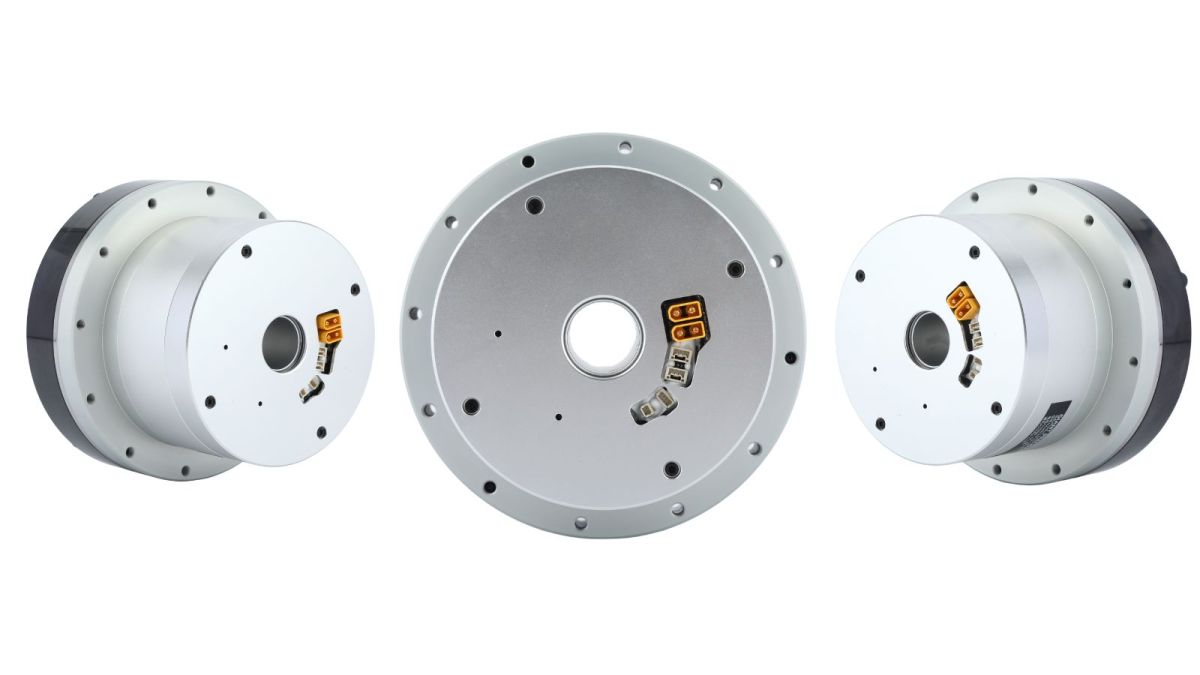
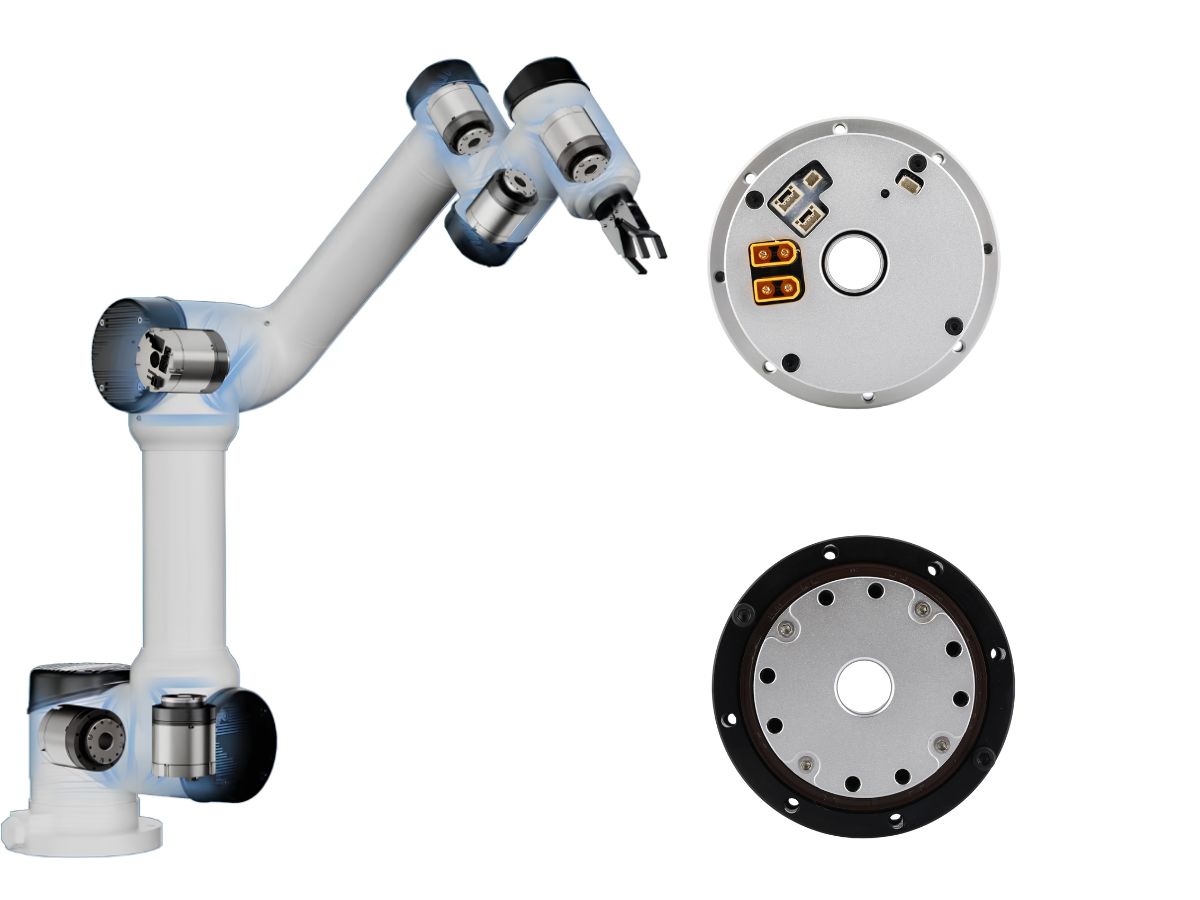
Un actuador de articulación armónica hueco de gran diámetro interior puede satisfacer estos requisitos al combinar un gran orificio pasante central con una arquitectura de actuador compacta y una transmisión armónica de alta precisión.
La estructura hueca proporciona espacio adicional para el tendido interno de cables y sensores, mientras que el diseño de actuador integrado puede reducir la cantidad de componentes independientes que deben instalarse dentro del mecanismo de la cintura.
Para aplicaciones de robots humanoides, la baja holgura y la alta repetibilidad también son importantes. Durante los giros, flexiones y torsiones, una holgura excesiva de la transmisión puede introducir errores de posicionamiento y afectar la consistencia de la postura del robot.
La transmisión armónica utilizada dentro del actuador de articulación proporciona una alta reducción en un conjunto compacto y se utiliza ampliamente cuando se requiere un movimiento rotativo preciso y controlado.
Parámetros clave para seleccionar un actuador armónico de articulación de cintura
La selección de un actuador de articulación armónica para la articulación de cintura de un robot humanoide no debe basarse únicamente en el par nominal y la relación de reducción.
La selección real debe considerar la distribución de masa del robot, el centro de gravedad, el perfil de movimiento, la carga útil, la aceleración, las cargas externas, el espacio de instalación disponible, los requisitos de tendido de cables y el ciclo de trabajo esperado.
Para un actuador de articulación armónica de gran diámetro interior, tres parámetros merecen especial atención: el tamaño del orificio hueco, la capacidad de par dinámico y la relación de reducción.
1. Priorice el tamaño del orificio hueco para la integración estructural
El primer paso es determinar el diámetro de orificio hueco requerido.
La abertura central debe proporcionar espacio suficiente para cables de alimentación, cables de comunicación, cableado de sensores y otros requisitos de tendido interno, manteniendo al mismo tiempo suficiente material estructural alrededor del actuador.
Si el orificio hueco es demasiado pequeño, el tendido de cables puede resultar difícil. Los radios de curvatura reducidos pueden aumentar la complejidad del montaje y generar esfuerzo mecánico adicional sobre los cables y conectores.
Sin embargo, seleccionar el mayor diámetro interior posible tampoco es necesariamente la mejor solución.
La sección estructural disponible alrededor de la abertura hueca afecta las características mecánicas del actuador. Aumentar el diámetro del orificio puede influir en la rigidez de la carcasa, la disposición de los rodamientos, la resistencia estructural y las dimensiones generales.
Por tanto, el enfoque correcto es determinar primero los requisitos reales de tendido y luego seleccionar un actuador de articulación armónica de gran diámetro interior adecuado que equilibre el espacio interno con el rendimiento mecánico.
Para una articulación de cintura de robot humanoide, el orificio hueco debe considerarse parte de la arquitectura mecánica general y no simplemente como una especificación dimensional.
2. Proporcione suficiente margen de par para cargas dinámicas
La articulación de la cintura es una de las principales articulaciones portantes de un robot humanoide.
Cuando el robot permanece de pie, se flexiona, gira, camina o cambia de postura, el actuador de cintura puede experimentar un par que cambia continuamente. Las cargas dinámicas también pueden aumentar durante la aceleración, desaceleración, cambios bruscos de postura, perturbaciones externas o contacto con el entorno.
Por esta razón, seleccionar el actuador basándose únicamente en el par estático puede provocar capacidad insuficiente durante el funcionamiento real.
El par requerido debe evaluarse a partir del perfil de movimiento completo, incluido:
Masa del robot y centro de gravedad
Distribución de masa de la parte superior del cuerpo
Carga útil
Brazo de palanca de la articulación de cintura
Aceleración y desaceleración máximas
Velocidad de salida
Fuerzas externas
Movimiento bidireccional repetido
Cargas dinámicas y transitorias
Vida útil requerida
Un factor de seguridad fijo no debe considerarse una regla universal para todos los robots humanoides.
Por ejemplo, un cálculo simple de carga estática puede subestimar significativamente el requisito de par real durante el movimiento dinámico. Por lo tanto, el margen de par adecuado debe determinarse a partir del espectro de carga real y verificarse después con respecto al par nominal del actuador, el par máximo, las cargas admisibles, el rendimiento a fatiga y la vida útil esperada.
3. Adapte la relación de reducción al movimiento requerido
La articulación de cintura generalmente no requiere la velocidad de salida extremadamente alta presente en otros mecanismos robóticos. En cambio, suelen ser más importantes el movimiento suave a baja velocidad, un par de salida suficiente, la controlabilidad y el rendimiento de posicionamiento.
Una relación de reducción adecuada permite que el motor funcione a una velocidad apropiada mientras proporciona el par de salida requerido y reduce la velocidad de salida.
Sin embargo, una relación de reducción más alta no es automáticamente mejor.
La relación de reducción debe evaluarse junto con la velocidad del motor, el par del motor, el par de salida, la inercia, la eficiencia, el ancho de banda de control y el rango de movimiento requerido de la articulación de cintura.
Por ejemplo, una reducción excesiva puede aumentar la inercia reflejada y afectar la respuesta dinámica del actuador, mientras que una relación insuficiente puede requerir un motor mayor para lograr el par de salida necesario.
Por tanto, la selección final debe considerar el motor, la transmisión armónica, el codificador, el controlador y la carga mecánica como un sistema integrado.
Dos errores comunes de selección que deben evitarse
Muchos diseños de articulaciones de cintura presentan problemas porque los ingenieros se centran demasiado en un solo parámetro durante la fase inicial de diseño.
Dos errores comunes son sacrificar el rendimiento mecánico para reducir excesivamente el peso y seleccionar el actuador basándose únicamente en especificaciones estáticas.
1. No sacrifique la rigidez simplemente para reducir el peso
El diseño ligero es un objetivo importante en la robótica humanoide. Sin embargo, reducir el tamaño del actuador simplemente para minimizar el peso puede crear problemas mecánicos si la estructura resultante no proporciona suficiente rigidez.
La articulación de la cintura es un importante punto de soporte estructural. Una rigidez torsional o estructural insuficiente puede provocar una mayor deflexión, vibración y errores de posicionamiento durante el movimiento dinámico.
El problema puede agravarse cuando el robot realiza repetidamente flexiones, torsiones y transiciones posturales.
El funcionamiento prolongado bajo cargas que superan el rango operativo previsto también puede acelerar el desgaste mecánico y afectar el rendimiento de la transmisión.
Por tanto, el objetivo no debe ser simplemente seleccionar el actuador más pequeño y ligero.
Los ingenieros deben equilibrar la masa del actuador, el diámetro exterior, la longitud axial, el diámetro del orificio hueco, el par nominal y máximo, la rigidez torsional, la capacidad de los rodamientos, la precisión de transmisión y la vida útil.
En última instancia, un actuador de articulación armónica de gran diámetro interior debe seleccionarse de acuerdo con los requisitos mecánicos completos de la cintura y no únicamente según el peso.
2. Seleccione para funcionamiento dinámico continuo, no solo según especificaciones estáticas
Una articulación de cintura de robot humanoide suele estar expuesta a movimientos bidireccionales repetidos y cargas en constante cambio.
Durante la marcha, la flexión, la torsión y las transiciones posturales, el actuador puede experimentar par alternante, aceleración, desaceleración, cargas radiales, cargas axiales e impactos transitorios.
Por tanto, los valores de catálogo obtenidos en condiciones estáticas o idealizadas no son suficientes para la selección final del actuador.
Los ingenieros deben evaluar el ciclo de trabajo y el espectro de carga reales, y luego verificar el par nominal del actuador, el par máximo, las cargas admisibles, las condiciones térmicas, la rigidez torsional, el rendimiento a fatiga y la vida útil esperada.
Esto es particularmente importante cuando se espera que el mismo actuador funcione continuamente durante un gran número de ciclos de movimiento.
Un actuador de articulación armónica diseñado para aplicaciones robóticas de alta carga puede proporcionar un punto de partida más adecuado que adaptar simplemente un actuador más pequeño destinado originalmente a un brazo robótico convencional.
¿Qué hace que un módulo de articulación armónica de gran diámetro interior sea adecuado para robots humanoides?
Una articulación de cintura de robot humanoide no es simplemente un motor combinado con una transmisión.
La articulación completa debe coordinar la transmisión mecánica, el rendimiento del motor, la detección, el control, el soporte estructural y el tendido de cables.
Un módulo de articulación armónica puede integrar varias de estas funciones en una unidad mecánica compacta.
Componentes integrados de transmisión y movimiento
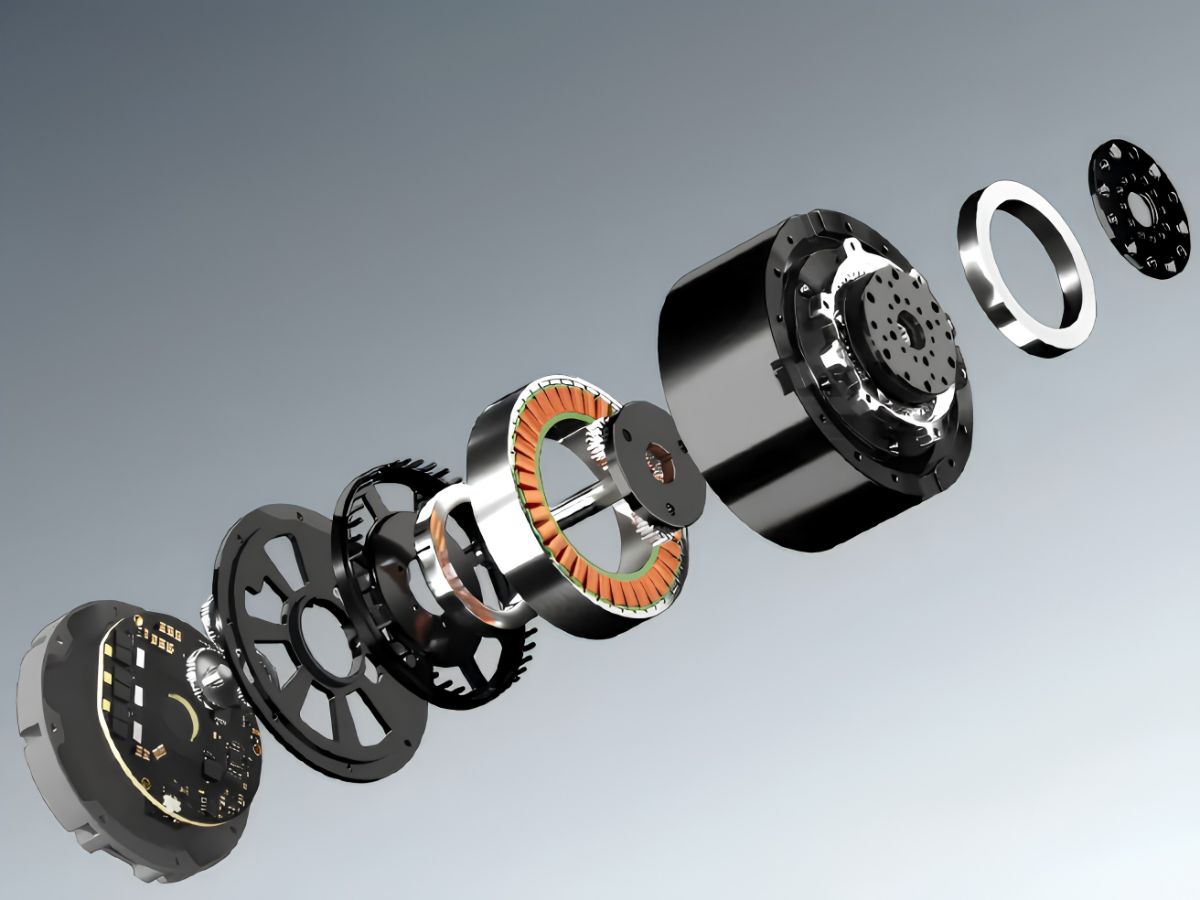
Según la arquitectura del actuador, el módulo puede integrar un motor, una transmisión armónica, un codificador, un freno, un controlador y otros componentes opcionales.
Esto reduce el número de componentes individuales que deben diseñarse y ensamblarse en el robot.
Arquitectura hueca para tendido interno
Para una articulación de cintura de gran diámetro interior, la estructura hueca añade otra importante ventaja de integración al crear una ruta central para cables y conexiones de sensores.
Esto puede simplificar la disposición interna del robot humanoide y potencialmente reducir la necesidad de mecanismos adicionales de tendido externo de cables.
El resultado no es simplemente un sistema de transmisión más pequeño, sino una arquitectura de articulación más integrada.
Diseño hueco de gran diámetro interior para la integración de la cintura de robots humanoides
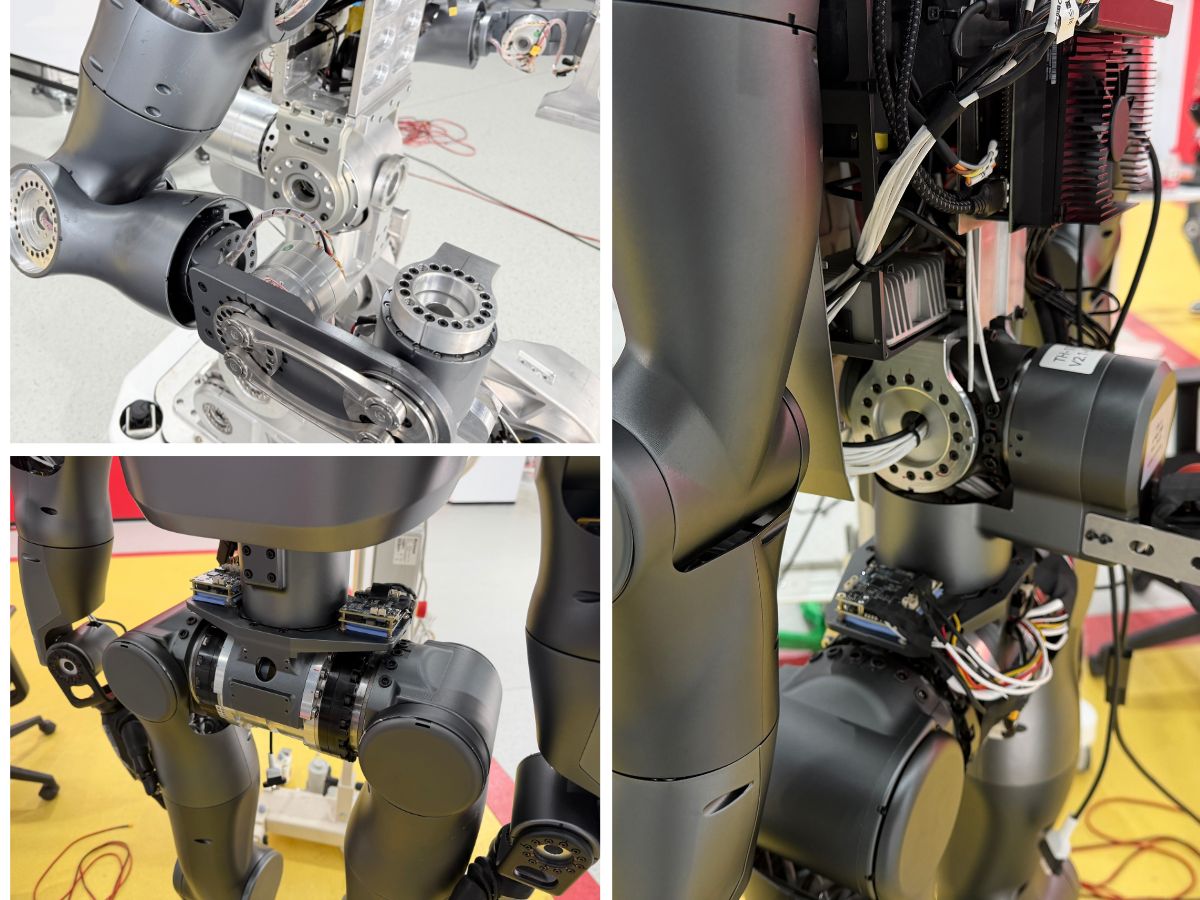
La cintura suele ubicarse cerca del centro del cuerpo del robot humanoide, lo que la convierte en una zona importante para la integración mecánica y eléctrica interna.
Un actuador de articulación armónica hueco de gran diámetro interior puede permitir que los cables y el cableado de sensores pasen por el centro de la articulación, en lugar de requerir que se guíen alrededor del exterior de la transmisión.
Tendido central de cables
La abertura central puede simplificar el tendido de cables de alimentación y comunicación entre las secciones superior e inferior del robot.
Menor exposición de cables externos
Guiar los cables por el centro del actuador puede ayudar a reducir la exposición de cables externos durante el movimiento rotativo y mejorar la integración general del mecanismo de la cintura.
Mayor libertad para la integración de sensores
La ruta central de tendido también puede proporcionar mayor libertad al organizar sensores y otros componentes internos.
Para un robot humanoide, estas ventajas adquieren cada vez más importancia a medida que se integran más sensores, actuadores y componentes electrónicos de control en un volumen corporal limitado.
Por tanto, el orificio hueco requerido debe determinarse al inicio del proceso de diseño mecánico, en lugar de tratarse como una consideración posterior.
De la transmisión armónica al actuador de articulación integrado
La transmisión en sí misma es solo una parte de una articulación de robot humanoide.
Un actuador de articulación completo debe coordinar la transmisión armónica con el motor, el codificador, el freno, el controlador y el sistema de control.
Esto es particularmente importante para la cintura porque el actuador puede necesitar responder a cargas cambiantes mientras mantiene un control preciso de posición.
Integración del motor y la transmisión armónica
El motor y la transmisión armónica deben seleccionarse como un sistema compatible para lograr el par, la velocidad, la eficiencia y la respuesta dinámica requeridos.
Codificador y retroalimentación de posición
La retroalimentación de posición es otra consideración importante para una articulación de cintura de robot humanoide. La configuración del codificador debe seleccionarse de acuerdo con la precisión de posicionamiento, la repetibilidad, la arquitectura de control y los requisitos de seguridad necesarios.
Freno e interfaz de control
Según la arquitectura del robot, la articulación puede requerir un freno mecánico, un controlador integrado o una interfaz de comunicación como EtherCAT o CANopen.
Estos requisitos deben definirse junto con las especificaciones mecánicas durante la fase de selección del actuador.
Resumen práctico de selección
Para una articulación de cintura de robot humanoide, seleccionar un actuador de articulación armónica de gran diámetro interior es fundamentalmente una tarea de ingeniería a nivel de sistema.
El orificio hueco debe proporcionar espacio suficiente para el tendido interno de cables y sensores sin comprometer el rendimiento estructural. La capacidad de par debe evaluarse a partir del espectro completo de carga dinámica, en lugar de basarse únicamente en el par estático. La relación de reducción debe adaptarse al motor, el perfil de movimiento, los requisitos de control y el rendimiento de salida requerido.
La rigidez mecánica y la vida útil son igualmente importantes. Un actuador ligero que no pueda soportar el perfil de carga dinámica real puede generar problemas mayores a nivel de sistema que un actuador ligeramente más pesado con suficiente capacidad mecánica.
Por tanto, la lógica clave de selección puede resumirse como:
Primero la integración estructural, después la verificación del par dinámico, y la rigidez y vida útil durante todo el proceso de selección.
Para robots humanoides, el actuador de articulación armónica adecuado no debe limitarse a cumplir una especificación de par. Debe proporcionar una combinación apropiada de espacio hueco para tendido, dimensiones compactas, precisión de transmisión armónica, par de salida, rigidez mecánica, detección y fiabilidad a largo plazo.
Actuador de articulación armónica HONPINE de gran diámetro interior para articulaciones de cintura de robots humanoides
HONPINE desarrolla módulos y actuadores de articulación armónica para aplicaciones robóticas que requieren integración compacta, movimiento preciso y alta densidad de par.
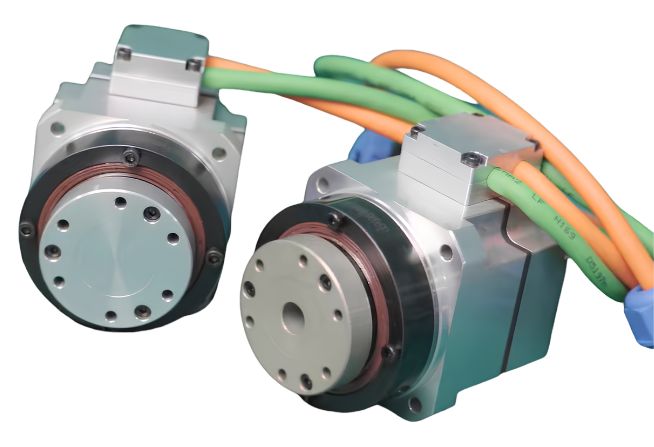
Para articulaciones de cintura de robots humanoides, un actuador de articulación armónica de gran diámetro interior puede configurarse según los requisitos mecánicos y eléctricos del robot, incluidos el espacio de tendido hueco, el par de salida, la relación de reducción, la configuración del codificador, los requisitos de freno y la interfaz de comunicación.
Selección del módulo de articulación armónica HONPINE adecuado
La selección final del actuador debe basarse en los parámetros reales del robot, incluida la masa total, la distribución de masa de la parte superior del cuerpo, el centro de gravedad, el rango de movimiento de la articulación de cintura, la aceleración máxima, la carga útil, el ciclo de trabajo, el orificio hueco requerido, las condiciones de funcionamiento del motor y el perfil de par esperado.
Una vez definidos estos parámetros, los ingenieros pueden determinar con mayor precisión el tamaño y la configuración adecuados del actuador, y evaluar si el módulo de articulación armónica seleccionado proporciona suficiente capacidad de par, rigidez, rendimiento de control y vida útil para la aplicación prevista de robot humanoide.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selecciónLa articulación de la cintura de un robot humanoide es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, soporta la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, el espacio interno limitado debe alojar cables de alimentación, líneas de señal, sensores y componentes estructurales. Estos requisitos convierten al actuador articular armónico de gran diámetro interior en una opción importante para las articulaciones de cintura de robots humanoides. Este artículo explica cómo seleccionar un actuador articular armónico adecuado considerando el tamaño del orificio hueco, el par dinámico, la relación de reducción, la rigidez mecánica, la integración y la vida útil.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selecciónLa articulación de la cintura de un robot humanoide es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, soporta la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, el espacio interno limitado debe alojar cables de alimentación, líneas de señal, sensores y componentes estructurales. Estos requisitos convierten al actuador articular armónico de gran diámetro interior en una opción importante para las articulaciones de cintura de robots humanoides. Este artículo explica cómo seleccionar un actuador articular armónico adecuado considerando el tamaño del orificio hueco, el par dinámico, la relación de reducción, la rigidez mecánica, la integración y la vida útil.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Por qué están surgiendo los actuadores planetarios sin holguraNabtesco RV, Harmonic Drive y WITTENSTEIN han establecido soluciones de transmisión probadas para robótica, máquinas herramienta, automatización y control de movimiento de precisión. Sin embargo, las aplicaciones que requieren tanto posicionamiento a nivel de segundos de arco como alta rigidez mecánica pueden revelar diferentes compromisos entre holgura, rigidez torsional, capacidad de carga y precisión de transmisión. Esto ha generado un interés creciente en un actuador planetario sin holgura que combina la rigidez y la densidad de par de la transmisión planetaria con una compensación avanzada de holgura. En este artículo, comparamos las características de los reductores planetarios de precisión Nabtesco RV, Harmonic Drive y WITTENSTEIN, y analizamos dónde un actuador planetario sin holgura puede ofrecer una solución alternativa.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.