







Motor de accionamiento directo de eje hueco para posicionamiento de precisión de alta carga y automatización industrial
Introducción
En la automatización de servicio pesado, el posicionamiento preciso suele estar limitado no por el propio sistema de control, sino por la transmisión mecánica utilizada entre el motor y la carga. Los servomotores tradicionales combinados con reductores, correas u otros mecanismos de transmisión incorporan componentes mecánicos adicionales que pueden generar holgura, errores de transmisión, pérdidas mecánicas y requisitos de mantenimiento. Estas limitaciones se hacen cada vez más evidentes cuando el equipo necesita realizar indexación repetida, rotación continua o posicionamiento de alta precisión bajo cargas pesadas.
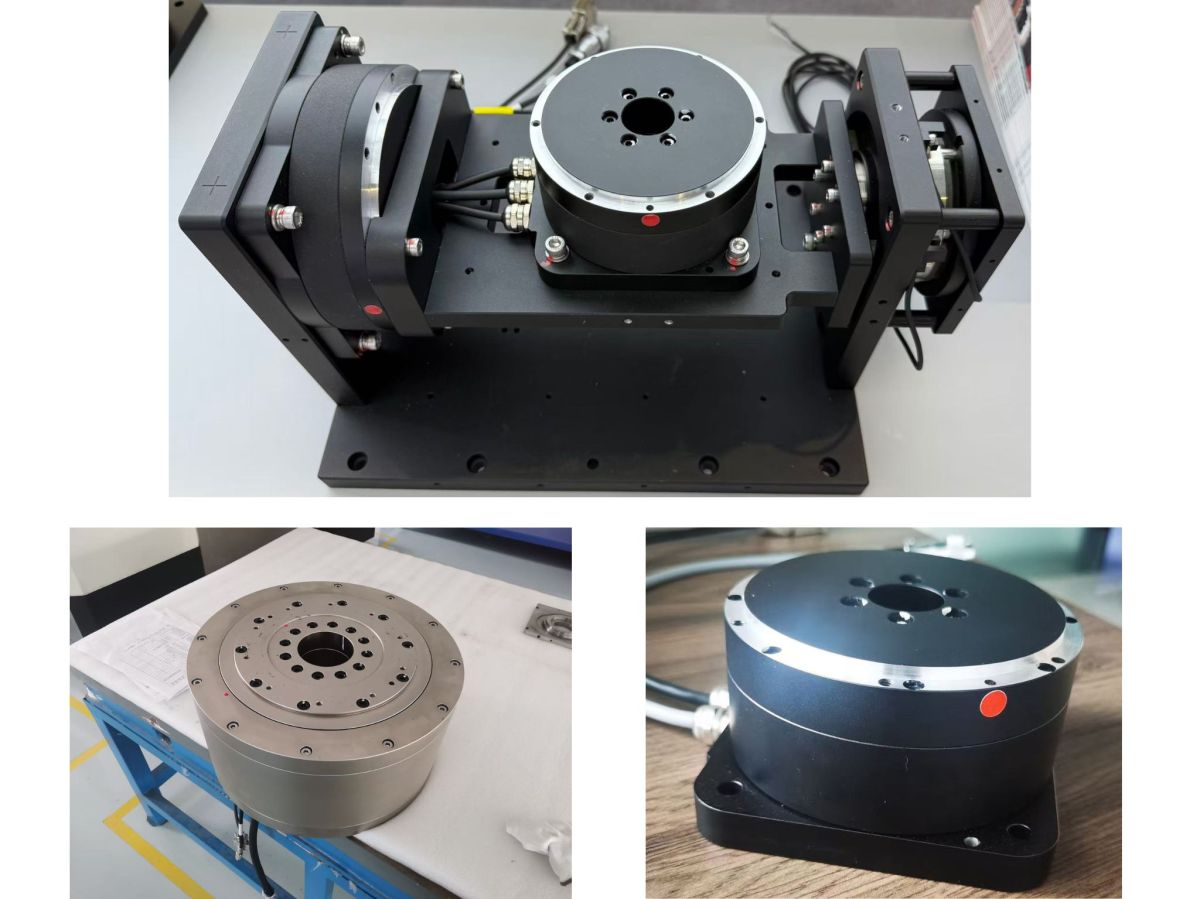
UnMotor de Accionamiento Directoadopta un enfoque fundamentalmente diferente. En lugar de generar par mediante una etapa de transmisión mecánica independiente, el motor acciona directamente la carga giratoria. Esto elimina la necesidad de engranajes intermedios y permite transferir el par directamente al eje de salida. Para aplicaciones que requieren posicionamiento estable, alta repetibilidad, movimiento suave a baja velocidad y funcionamiento continuo de servicio pesado, unMotor de Par de Accionamiento Directopuede proporcionar una arquitectura mecánica más eficiente.
Sin embargo, para los diseñadores de equipos industriales, el accionamiento directo por sí solo no es suficiente. El motor también debe adaptarse a la carga real, la inercia, los requisitos de posicionamiento, el espacio de instalación, el tendido de cables y el ciclo operativo de la máquina. Por ello, los motores de accionamiento directo de eje hueco están adquiriendo un valor especial en equipos CNC, fabricación de baterías de litio, equipos fotovoltaicos, procesamiento óptico, inspección de semiconductores y otros sistemas de producción automatizados.
¿Por qué la transmisión mecánica tradicional puede convertirse en una limitación?
Cuando un servomotor convencional se conecta a un reductor u otro mecanismo de transmisión, el rendimiento final de posicionamiento depende de toda la cadena de transmisión mecánica y no solo del motor. Cada componente adicional de transmisión introduce posibles fuentes de error, entre ellas holgura, deformación elástica, fricción, tolerancia de montaje y desgaste.
Estos efectos pueden ser manejables en la automatización convencional, pero adquieren mayor importancia cuando la máquina realiza repetidamente posicionamientos de pequeño ángulo o funciona bajo carga elevada durante miles de horas.
Por ejemplo, una pieza pesada puede necesitar girar a varias posiciones de procesamiento durante el mecanizado CNC. Si el sistema de transmisión presenta holgura o flexibilidad mecánica, invertir el sentido de giro puede producir un pequeño error de posicionamiento antes de que la carga comience realmente a moverse. El controlador puede haber alcanzado ya la posición ordenada mientras la pieza todavía no la ha seguido por completo.
Un Motor de Par de Accionamiento Directo elimina gran parte de esta complejidad mecánica, ya que el par del motor se aplica directamente a la carga giratoria. Con menos componentes de transmisión mecánica entre el motor y la pieza, el sistema puede lograr un movimiento más suave, menor error mecánico y un control más directo de la posición de salida.
Esto es especialmente importante para equipos en los que la repetibilidad y la estabilidad de posicionamiento a largo plazo son más importantes que simplemente alcanzar una alta velocidad de rotación.
¿Cuándo es más adecuado un Motor de Accionamiento Directo para cargas pesadas?
La mayor idea errónea sobre los sistemas de accionamiento directo es que solo son adecuados para mecanismos pequeños de alta precisión. En realidad, los motores de gran par pueden diseñarse específicamente para cargas pesadas y funcionamiento industrial continuo.
La consideración clave no es simplemente la potencia del motor, sino la relación entre el par de salida, la inercia de la carga, la aceleración, el ciclo de trabajo y la precisión de posicionamiento requerida.
En una aplicación de servicio pesado, el motor puede necesitar acelerar repetidamente una gran fijación, detenerse en una posición angular definida, invertir la dirección y continuar este ciclo durante todo el proceso de producción. Un motor convencional con un reductor de alta relación puede proporcionar suficiente par de salida, pero el reductor también se convierte en un componente crítico de la cadena de transmisión.
Un Motor de Accionamiento Directo correctamente dimensionado puede generar par directamente en el eje giratorio, reduciendo el número de interfaces mecánicas entre el motor y la carga. Esto puede simplificar la arquitectura mecánica y mejorar la capacidad de respuesta del sistema de posicionamiento.
Para los fabricantes de equipos, esto significa que el objetivo de diseño cambia de preguntar simplemente: «¿Qué relación de transmisión debemos utilizar?» a una pregunta más útil: «¿Puede el motor de accionamiento directo proporcionar el par continuo, el par máximo, la aceleración y el rendimiento de posicionamiento requeridos para la carga real?».
Este enfoque es especialmente valioso al diseñar equipos de automatización personalizados.
El diseño de eje hueco resuelve más que el tendido de cables
En la automatización industrial, el eje hueco no es simplemente una característica estructural. Puede afectar directamente a la arquitectura global de la máquina.
Un motor convencional de eje macizo requiere que los cables, líneas neumáticas, tubos de vacío, sensores u otros suministros se conduzcan alrededor del mecanismo giratorio. A medida que aumenta el número de componentes, el cableado externo se vuelve más complicado y puede interferir con el movimiento del equipo.
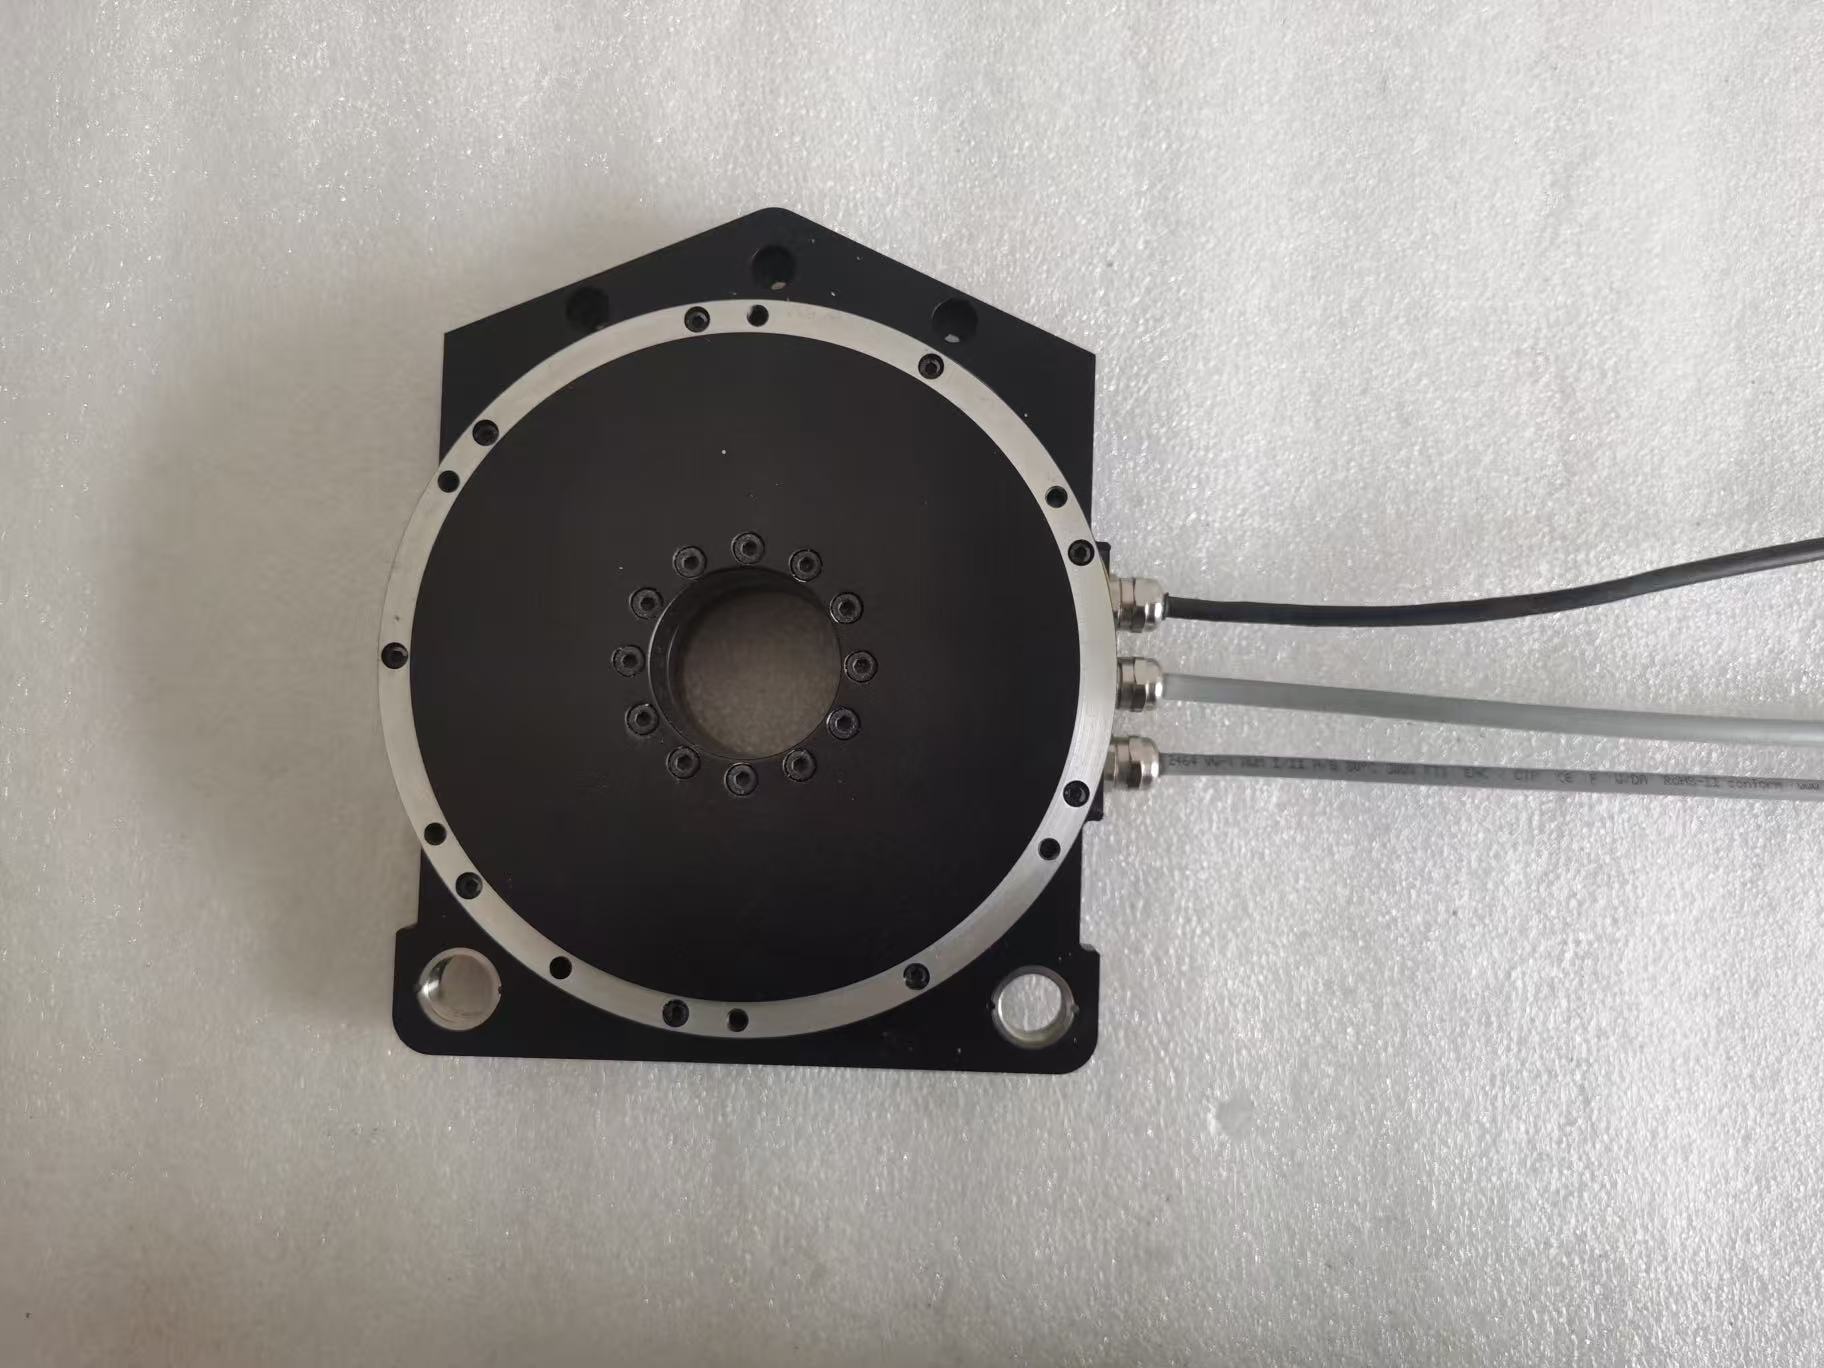
Un Motor de Accionamiento Directo de Eje Hueco proporciona un paso interno a través del eje giratorio. Los cables, tubos neumáticos, líneas de vacío, componentes ópticos y otros suministros pueden pasar potencialmente por el centro del motor y llegar directamente a las herramientas giratorias.
Esto adquiere especial valor en equipos como sistemas de fabricación fotovoltaica, equipos de inspección óptica, mecanismos de indexación de servicio pesado y máquinas de montaje automatizadas.
Por ejemplo, en un proceso de impresión fotovoltaica de gran formato, el mecanismo giratorio puede necesitar cambiar la orientación de la pieza mientras mantiene un posicionamiento preciso. Con una arquitectura de eje hueco, los cables y líneas neumáticas pueden conducirse por el centro en lugar de alrededor del mecanismo giratorio. Esto puede reducir las interferencias externas y hacer que la estructura general del equipo sea más limpia y fácil de mantener.
El mismo principio se aplica a los sistemas automatizados de mecanizado e inspección en los que deben integrarse alrededor de la carga giratoria fijaciones de vacío, sensores, sistemas de iluminación u otros componentes auxiliares.
Motores de Accionamiento Directo para la fabricación de baterías de litio
La producción de baterías de litio es un buen ejemplo de una aplicación en la que el par, la repetibilidad, el funcionamiento continuo y la fiabilidad mecánica deben considerarse simultáneamente.
Durante procesos como el apilamiento y la soldadura de celdas de batería, los equipos de producción pueden necesitar posicionar repetidamente fijaciones o módulos de batería relativamente pesados en diferentes posiciones angulares. El mecanismo de rotación debe mantener un posicionamiento estable durante un gran número de ciclos operativos.
Un Motor de Accionamiento Directo puede accionar directamente el mecanismo giratorio sin depender de un reductor convencional. Esto reduce el número de componentes de transmisión y permite que el motor responda directamente a los comandos de posición.
Para las líneas de producción de alto volumen, otra ventaja es la consistencia mecánica a largo plazo. Cuando la cadena de transmisión contiene engranajes, correas u otros componentes sujetos a desgaste, el rendimiento mecánico puede cambiar gradualmente con el tiempo. Una arquitectura de accionamiento directo reduce estos elementos de transmisión, lo que puede ayudar a simplificar el mantenimiento y mejorar la estabilidad de posicionamiento a largo plazo.
Para los equipos de fabricación de baterías que funcionan continuamente, esta diferencia puede ser importante porque incluso pequeñas desviaciones de posicionamiento pueden afectar los procesos posteriores de soldadura, montaje o inspección.
Motores de Par de Accionamiento Directo para equipos fotovoltaicos
Los equipos de fabricación fotovoltaica suelen involucrar piezas grandes, alineación de precisión y funcionamiento automatizado continuo. Por ello, el mecanismo de rotación debe combinar una alta capacidad de par con un posicionamiento angular estable.
Un Motor de Par de Accionamiento Directo resulta particularmente adecuado cuando la carga giratoria es grande y la máquina requiere indexación frecuente o cambios de orientación.
La salida directa de par permite al motor controlar la carga giratoria sin incorporar una etapa adicional de reducción. Combinado con un diseño de eje hueco, el centro del mecanismo giratorio también puede utilizarse para el tendido de cables y líneas neumáticas.
Esta arquitectura es útil para la inspección, impresión, alineación fotovoltaicas y otros procesos automatizados en los que la pieza debe posicionarse con precisión antes de la siguiente operación de fabricación.
En lugar de diseñar la máquina alrededor de un reductor externo y luego buscar una manera de acomodar el cableado, los diseñadores de equipos pueden integrar el motor directamente en el mecanismo giratorio y utilizar el eje hueco como parte de la arquitectura interna de tendido de la máquina.
Motor de Accionamiento Directo para mecanizado CNC y posicionamiento de servicio pesado
El mecanizado CNC representa otra aplicación importante para los sistemas de accionamiento directo de alto par.
Durante el fresado, taladrado, rectificado o mecanizado multiángulo, la pieza o la herramienta puede necesitar girar repetidamente mientras mantiene una posición angular estable. El mecanismo de rotación debe soportar las fuerzas de corte manteniendo la precisión de posicionamiento.
Los sistemas tradicionales con engranajes pueden proporcionar un alto par de salida, pero la holgura y la flexibilidad de la transmisión adquieren cada vez mayor importancia cuando el sistema cambia frecuentemente de dirección.
Un Motor de Accionamiento Directo puede proporcionar una conexión más directa entre el motor y la carga giratoria. Sin engranaje reductor intermedio, el sistema puede responder rápidamente a los comandos de posición y evitar la holgura convencional del reductor.
Sin embargo, para aplicaciones de posicionamiento CNC de servicio pesado, la selección del motor debe considerar el perfil completo de carga. El par continuo requerido, el par máximo, la aceleración, el tiempo de parada, la inercia de la pieza y las fuerzas externas de mecanizado deben evaluarse conjuntamente.
Aquí es donde una solución personalizada de accionamiento directo puede aportar mayor valor que simplemente seleccionar un motor según el par nominal.
Equipos ópticos y de semiconductores: precisión sin transmisión innecesaria
Los requisitos de los equipos de inspección óptica y semiconductores son diferentes de los del mecanizado pesado, pero el mismo principio de accionamiento directo puede ser valioso.
En equipos de alineación óptica, inspección de obleas, detección de defectos y calibración de precisión, el mecanismo puede necesitar realizar movimientos angulares extremadamente pequeños manteniendo un movimiento suave.
Un sistema de transmisión convencional puede introducir holgura mecánica y fricción que dificultan el control de movimientos muy pequeños. Una arquitectura de accionamiento directo sitúa el motor directamente en el eje de rotación, permitiendo al controlador regular de manera más directa el movimiento rotacional real.
Para equipos compactos de inspección, la configuración de eje hueco también proporciona otra ventaja. El paso central puede utilizarse para integrar cables, componentes ópticos, líneas de vacío u otros elementos del sistema sin aumentar significativamente las dimensiones externas del mecanismo.
Esto hace que un Motor de Accionamiento Directo de Eje Hueco sea particularmente interesante para la automatización compacta de precisión, donde tanto la integración mecánica como el rendimiento de posicionamiento son importantes.
¿Cómo elegir un Motor de Accionamiento Directo para su aplicación?
La selección de un motor de accionamiento directo debe comenzar con la aplicación, no con la hoja de especificaciones del motor.
Evalúe el par continuo y el par máximo
La primera cuestión es el par real de la carga. El motor debe proporcionar suficiente par continuo para el funcionamiento normal y suficiente par máximo para la aceleración, desaceleración, paradas de emergencia y cargas transitorias.
Considere la inercia de la carga y la aceleración
La segunda consideración es la inercia de la carga. Una pieza pesada puede requerir sustancialmente más par durante la aceleración que durante la rotación en estado estacionario. Por lo tanto, un motor con alto par nominal no es necesariamente adecuado si su respuesta dinámica no coincide con el perfil de aceleración requerido.
Adapte los requisitos de posicionamiento
Los requisitos de posicionamiento son igualmente importantes. Si el equipo requiere cambios frecuentes de dirección y alta repetibilidad, eliminar la holgura de la transmisión mecánica puede proporcionar una ventaja significativa.
Considere la integración de eje hueco
Los requisitos de instalación también deben considerarse al inicio del proceso de diseño. Si los cables, líneas neumáticas, tuberías de vacío o componentes ópticos deben pasar por el centro del mecanismo giratorio, un motor de accionamiento directo de eje hueco puede simplificar toda la estructura mecánica.
Evalúe el ciclo de trabajo y el entorno operativo
Por último, deben evaluarse el entorno operativo y el ciclo de trabajo. La producción continua durante 24 horas, las cargas pesadas, la alta aceleración y la indexación frecuente imponen exigencias muy distintas al motor en comparación con los equipos de laboratorio.
De la selección del motor a soluciones completas de movimiento
Para los fabricantes de equipos, elegir un Motor de Accionamiento Directo no consiste simplemente en sustituir un servomotor y un reductor por otro motor.
El objetivo real es desarrollar un sistema de movimiento que se adapte al par, la inercia, la precisión de posicionamiento, la velocidad, la estructura mecánica y el ciclo operativo de la aplicación.
Aquí es donde pueden compararse diferentes arquitecturas de accionamiento según los requisitos reales de la máquina. Un motor de accionamiento directo puede ser una excelente elección cuando la aplicación se beneficia de la transmisión directa de par, baja complejidad mecánica, movimiento suave y alta estabilidad de posicionamiento. Un actuador armónico o módulo de articulación planetaria puede ser más adecuado cuando la máquina requiere transmisión compacta con engranajes, alta multiplicación de par o funcionalidad integrada de articulación robótica.
Por esta razón, HONPINE no se centra en una única arquitectura de movimiento. Su cartera de productos incluye motores de accionamiento directo, actuadores armónicos, módulos de articulación armónica y módulos de articulación planetaria, lo que permite a los ingenieros seleccionar la solución de movimiento adecuada según los requisitos mecánicos del equipo.
¿Por qué trabajar con HONPINE para soluciones de movimiento personalizadas?
Muchos proyectos de automatización no encajan claramente en una categoría de producto estándar. Un mecanismo de posicionamiento CNC puede requerir un motor de accionamiento directo de alto par, mientras que un eje robótico puede requerir un módulo de articulación armónica con codificador y sistema de accionamiento integrados. Un mecanismo médico compacto puede priorizar el bajo peso y la integración de eje hueco, mientras que un eje industrial pesado puede priorizar el par continuo y la rigidez.
Por ello, la selección basada en la aplicación suele ser más eficaz que simplemente elegir un producto de un catálogo.
HONPINE puede evaluar las características de carga, la velocidad requerida, la precisión de posicionamiento, el espacio de instalación, la configuración del eje, los requisitos de comunicación y las condiciones operativas para ayudar a los clientes a determinar la arquitectura de movimiento adecuada.
Para la rotación de precisión de servicio pesado, un Motor de Accionamiento Directo de eje hueco puede eliminar componentes de transmisión innecesarios y proporcionar salida directa de par. Para articulaciones robóticas que requieren integración compacta, detección, frenado y control de lazo cerrado, un módulo de articulación armónica integrado puede proporcionar una solución más completa. Para aplicaciones que requieren altas relaciones de reducción y transmisión planetaria compacta, un módulo de articulación planetaria puede ofrecer otra arquitectura.
El objetivo no es utilizar el mismo motor para todas las aplicaciones. El objetivo es seleccionar la arquitectura de movimiento adecuada para la máquina.
Conclusión
A medida que la automatización industrial continúa demandando mayor precisión de posicionamiento, respuesta más rápida, mayor capacidad de carga e integración mecánica más sencilla, el papel del propio motor adquiere cada vez mayor importancia.
UnMotor de Accionamiento Directoelimina la necesidad de una etapa convencional de reducción mecánica y transfiere el par directamente a la carga. Para el posicionamiento de servicio pesado, mecanizado CNC, fabricación de baterías de litio, equipos fotovoltaicos, inspección óptica, equipos de semiconductores y otras aplicaciones de automatización de precisión, esta arquitectura puede reducir la complejidad mecánica y mejorar la capacidad de respuesta del movimiento y la estabilidad de posicionamiento a largo plazo.
Cuando se incorpora un eje hueco, el motor se convierte en más que un componente de accionamiento. Puede pasar a ser una parte importante de la arquitectura mecánica de la máquina, proporcionando un paso central para cables, líneas neumáticas, sistemas de vacío y otros componentes auxiliares.
Por lo tanto, para los ingenieros que desarrollan equipos de automatización personalizados, la cuestión más importante no es simplemente si un Motor de Accionamiento Directo es lo suficientemente potente. La cuestión más importante es si la arquitectura completa de movimiento está optimizada para la carga, la inercia, la precisión, la velocidad, los requisitos de instalación y el ciclo de producción de la aplicación.
HONPINE proporciona múltiples soluciones de movimiento, desde Motores de Accionamiento Directo y Motores de Par de Accionamiento Directo hasta módulos de articulación armónica y módulos de articulación planetaria, ayudando a los fabricantes de equipos a pasar de componentes individuales a soluciones de movimiento específicas para cada aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Motor de accionamiento directo de eje hueco para posicionamiento de precisión de alta carga y automatización industrialEn la automatización de alta carga, el posicionamiento de precisión depende no solo del motor, sino también de la transmisión mecánica entre el motor y la carga. Un motor de accionamiento directo de eje hueco transmite el par directamente a la carga y proporciona un paso central para cables, líneas neumáticas y otros componentes. Esto lo convierte en una solución práctica para equipos de mecanizado CNC, fotovoltaicos, de baterías de litio, de inspección óptica y de semiconductores.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Motor de accionamiento directo de eje hueco para posicionamiento de precisión de alta carga y automatización industrialEn la automatización de alta carga, el posicionamiento de precisión depende no solo del motor, sino también de la transmisión mecánica entre el motor y la carga. Un motor de accionamiento directo de eje hueco transmite el par directamente a la carga y proporciona un paso central para cables, líneas neumáticas y otros componentes. Esto lo convierte en una solución práctica para equipos de mecanizado CNC, fotovoltaicos, de baterías de litio, de inspección óptica y de semiconductores.
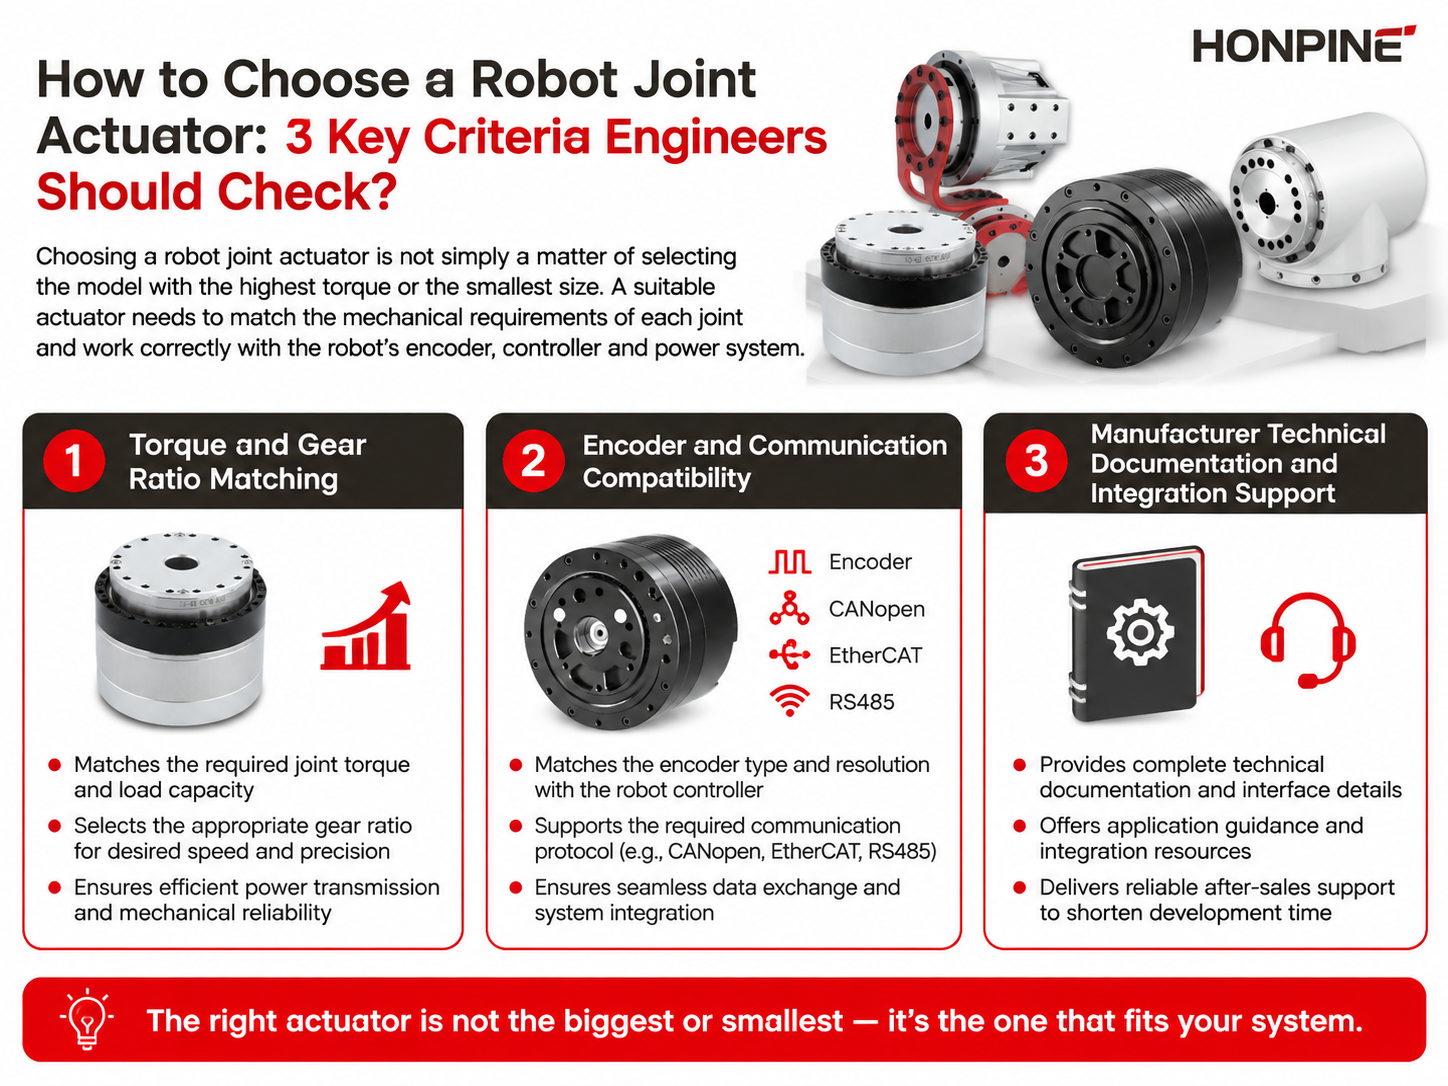
 Cómo elegir un actuador de articulación robótica: 3 criterios clave que los ingenieros deben comprobarElegir un actuador de articulación robótica es una decisión de ingeniería que afecta no solo al par y al rendimiento del movimiento, sino también a la estabilidad del control, la integración mecánica y el tiempo de desarrollo. Para robots industriales, robots colaborativos, robots humanoides y otros sistemas robóticos, el actuador adecuado debe ajustarse a los requisitos reales de cada articulación y, al mismo tiempo, ser compatible con el motor, el codificador, el controlador, la red de comunicación y la arquitectura de alimentación del robot. En este artículo, explicaré tres criterios clave que los ingenieros deben evaluar al seleccionar un actuador de articulación robótica: la correspondencia entre el par y la relación de transmisión, la compatibilidad del codificador y la comunicación, y la documentación técnica y el soporte de ingeniería del fabricante.
 Solución de articulación para robots de exterior: módulo de articulación armónica con sensor de par integradoHola a todos, soy Theodore Li, director técnico de HONPINE. A medida que los robots se desplazan más allá de los entornos controlados de fábrica, las aplicaciones robóticas de exterior están generando nuevos requisitos para el diseño de las articulaciones robóticas. La lluvia, el polvo, la humedad, las fluctuaciones de temperatura, las condiciones de baja temperatura y las cargas externas impredecibles pueden afectar al rendimiento de una articulación robótica en el campo. En estos entornos, una articulación debe ofrecer más que una rotación precisa. También necesita proporcionar una retroalimentación de par fiable, una protección ambiental adecuada, un funcionamiento estable ante cambios de temperatura y una integración mecánica práctica. En este artículo, explicaré las principales consideraciones de ingeniería de nuestra solución de articulación para robots de exterior, incluido el módulo de articulación armónica, el sensor de par integrado, la protección IP65, la lubricación para bajas temperaturas, la protección de la salida de cables y la integración mecánica, basándome en nuestra experiencia con aplicaciones robóticas de exterior, como la instalación de paneles solares, la construcción y los robots de limpieza.
 Reductor RV para posicionadores de soldadura: selección y cálculo de par para aplicaciones de soldadura de alta capacidadSeleccionar el reductor RV adecuado para un posicionador de soldadura requiere más que simplemente adaptar el reductor al peso de la pieza de trabajo. Un posicionador de soldadura de alta capacidad debe proporcionar suficiente par de salida, alta rigidez torsional, rotación estable a baja velocidad, posicionamiento preciso y un rendimiento fiable durante la aceleración, la deceleración y la inversión de giro. En este artículo, explicamos cómo seleccionar un reductor RV y un servomotor para un posicionador de soldadura mediante el cálculo de la velocidad de salida, la relación de reducción, la inercia de la pieza de trabajo, el par de carga gravitacional, el par de aceleración, el par del motor y el par máximo. También se utiliza un ejemplo práctico de un posicionador de soldadura de 500 kg para mostrar cómo estos parámetros afectan a la selección del reductor RV.