







Reductor armónico de tamaño reducido: ventajas, aplicaciones y guía de selección
Reductores armónicos de tamaño pequeño están diseñados para sistemas de movimiento de precisión en los que deben considerarse simultáneamente el espacio de instalación, el peso, la relación de reducción, el juego y la precisión de posicionamiento.
En comparación con los reductores armónicos más grandes utilizados en articulaciones de robots de servicio pesado y maquinaria industrial, los reductores armónicos de tamaño pequeño se centran más en lograr un alto rendimiento de transmisión dentro de un espacio mecánico limitado. Son especialmente adecuados para articulaciones robóticas compactas, mecanismos rotativos de precisión, equipos semiconductores, dispositivos médicos, sistemas ópticos y equipos de automatización ligeros.
Sin embargo, seleccionar un reductor armónico pequeño no consiste simplemente en elegir el modelo disponible más pequeño. A medida que la caja de engranajes se reduce, la capacidad de par, la rigidez torsional, el rendimiento térmico, la velocidad admisible, la vida a fatiga y las condiciones de carga adquieren una importancia cada vez mayor.
Este artículo se centra en las características prácticas, ventajas, limitaciones, aplicaciones y consideraciones de selección de los reductores armónicos de tamaño pequeño.
Características clave de rendimiento de los reductores armónicos de tamaño pequeño
El rendimiento de un reductor armónico de tamaño pequeño depende de su diámetro exterior, relación de reducción, par nominal, velocidad de entrada, lubricación, perfil de carga y condiciones de funcionamiento. Por tanto, los siguientes valores deben considerarse referencias generales de ingeniería y no especificaciones universales.
Alta relación de reducción en un formato pequeño
Una de las principales ventajas de un reductor armónico pequeño es su capacidad de proporcionar una alta relación de reducción sin requerir una estructura de transmisión grande.
Los modelos de reductores armónicos pequeños suelen proporcionar relaciones de reducción de aproximadamente 50:1 a 320:1, y algunas familias de productos comienzan alrededor de 30:1.
Esto permite que una combinación compacta de motor y caja de engranajes alcance una velocidad de salida relativamente baja y un alto par de salida sin añadir múltiples etapas de engranajes convencionales.
Para las articulaciones robóticas compactas y los actuadores rotativos, esto puede ayudar a reducir la longitud y el diámetro totales del actuador.
Juego casi nulo en sistemas compactos de precisión
Los reductores armónicos de tamaño pequeño pueden proporcionar un juego casi nulo mediante el engrane precargado entre el flexspline y la corona circular.
Esto es importante en aplicaciones donde incluso una pequeña holgura mecánica puede afectar la precisión de posicionamiento, la repetibilidad o la estabilidad del movimiento.
Sin embargo, el juego de todo el sistema de movimiento no está determinado únicamente por el reductor armónico.
Los rodamientos, las interfaces de montaje, los acoplamientos, las estructuras de salida y otros componentes mecánicos también pueden influir en el juego total del sistema.
Por lo tanto, los ingenieros deben distinguir entre juego, error de transmisión y deformación elástica al evaluar un sistema compacto de transmisión de precisión.
Alta precisión de transmisión
Los reductores armónicos pequeños pueden alcanzar una precisión de transmisión del nivel de segundos de arco, según el diseño del producto y la clase de precisión.
El error de transmisión estándar puede ser de alrededor de 60 segundos de arco, mientras que las configuraciones de alta precisión pueden alcanzar aproximadamente 30 segundos de arco o incluso un rendimiento del nivel de 10 segundos de arco, según el diseño y las condiciones de medición.
Para mecanismos rotativos compactos, esta combinación de tamaño pequeño, alta relación de reducción y transmisión precisa puede reducir la necesidad de mecanismos adicionales de corrección mecánica.
Construcción compacta y ligera
El tamaño y el peso suelen ser las razones principales para seleccionar un reductor armónico pequeño.
Un accionamiento armónico compacto puede proporcionar una alta relación de reducción dentro de un diámetro y una envolvente axial relativamente pequeños. Esto es especialmente valioso cuando la caja de engranajes debe integrarse en una articulación robótica, un actuador rotativo, un efector final, un mecanismo óptico u otro equipo con restricciones de espacio.
Las configuraciones huecas pueden proporcionar espacio adicional para cables, ejes, líneas neumáticas u otros componentes internos.
Para robots móviles y ligeros, reducir la masa de la caja de engranajes también puede reducir la inercia que deben soportar las articulaciones aguas arriba.
Rango de par y velocidad
Los reductores armónicos pequeños generalmente cubren rangos de par desde unos pocos N·m hasta decenas de N·m, según el diámetro exterior y la relación de reducción.
Algunos modelos miniatura pueden admitir velocidades de entrada relativamente altas, alcanzando potencialmente aproximadamente 8,000 RPM, mientras que la velocidad de funcionamiento continuo normalmente requiere una reducción de capacidad según la carga, la temperatura, la lubricación y la relación de reducción.
Por lo tanto, una caja de engranajes pequeña no debe seleccionarse únicamente según la velocidad máxima.
El par continuo real, el par máximo, la velocidad media y el ciclo de trabajo deben considerarse conjuntamente.
Eficiencia
La eficiencia del accionamiento armónico varía según la relación de reducción, la carga, la velocidad de entrada, la lubricación y la temperatura de funcionamiento.
En condiciones nominales de funcionamiento adecuadas, la eficiencia puede situarse normalmente dentro del rango del 80–90%.
La eficiencia puede disminuir con cargas ligeras, relaciones de reducción muy altas o velocidades de entrada elevadas.
Para actuadores pequeños con capacidad térmica limitada, la generación de calor puede convertirse en un factor de diseño importante, ya que la carcasa más pequeña ofrece menos superficie para la disipación térmica.
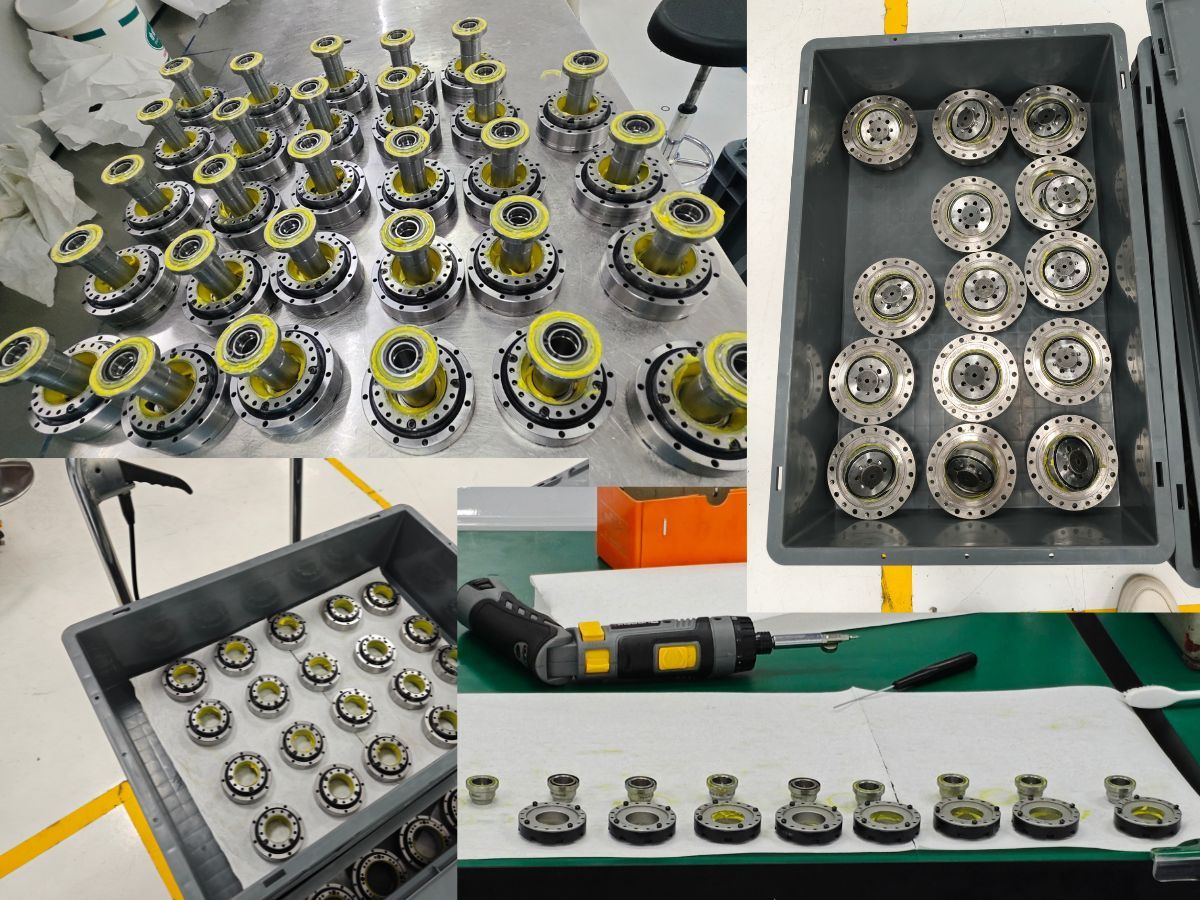
Ventajas de los reductores armónicos de tamaño pequeño
Alta relación de reducción sin múltiples etapas de engranajes
Un accionamiento armónico pequeño puede proporcionar una alta relación de reducción en una sola etapa de transmisión.
Esto resulta útil cuando el motor y la transmisión deben caber en un espacio limitado y, al mismo tiempo, proporcionar suficiente par de salida.
En comparación con una disposición planetaria multietapa, un accionamiento armónico de una sola etapa puede simplificar la arquitectura de transmisión y reducir el número de etapas de engranajes.
Bajo juego para movimiento compacto de precisión
El juego casi nulo es especialmente valioso en mecanismos pequeños de precisión.
En una articulación robótica compacta, por ejemplo, la holgura mecánica en la salida de la caja de engranajes puede afectar directamente al posicionamiento y la repetibilidad de la articulación.
Por lo tanto, un accionamiento armónico pequeño proporciona una combinación práctica de dimensiones compactas y transmisión de bajo juego para movimiento rotativo de precisión.
Baja masa y alta densidad de par
Para aplicaciones como articulaciones robóticas ligeras y actuadores rotativos compactos, el peso de la caja de engranajes puede tener un efecto directo en el sistema global.
Un accionamiento armónico más pequeño puede reducir la masa del actuador manteniendo una relación de reducción relativamente alta y un par de salida útil.
Esto hace que la transmisión armónica compacta resulte atractiva para muñecas robóticas, codos, efectores finales, mecanismos de inspección y otras estructuras móviles donde cada gramo importa.
Arquitectura hueca para la integración del sistema
Un accionamiento armónico hueco puede simplificar la integración mecánica al proporcionar un paso interno para cables, ejes u otros componentes.
Esto es particularmente útil en articulaciones robóticas y actuadores rotativos, donde el cableado eléctrico y los cables de señal a menudo deben pasar por el centro de la articulación.
La estructura hueca también puede ayudar a reducir el tendido externo de cables y mejorar la compacidad general del mecanismo.
Alta precisión en un espacio de instalación limitado
En muchos sistemas de automatización compactos, el espacio disponible está fijado por la estructura mecánica circundante.
Por tanto, aumentar el tamaño de la caja de engranajes no siempre es una opción.
Un accionamiento armónico de tamaño pequeño permite mantener una alta relación de reducción y precisión sin aumentar significativamente la envolvente de instalación.
Limitaciones de los reductores armónicos de tamaño pequeño
Las dimensiones pequeñas también crean varias limitaciones de ingeniería que deben evaluarse durante la fase de diseño.
Capacidad de par y rigidez torsional limitadas
Un accionamiento armónico más pequeño tiene naturalmente una menor capacidad de par que un modelo más grande.
Su rigidez torsional también puede ser inferior a la de algunos reductores RV o cajas de engranajes planetarias de alta rigidez diseñadas para cargas más pesadas.
Esto es particularmente importante cuando una caja de engranajes compacta está sometida a grandes fuerzas externas, elevados momentos de vuelco o cargas en voladizo largas.
Para aplicaciones de servicio pesado, puede ser necesario aumentar el tamaño de la caja de engranajes o utilizar una transmisión RV o planetaria.
La gestión térmica puede ser más difícil
La carcasa más pequeña de un accionamiento armónico miniatura proporciona menos superficie para la disipación de calor.
Por tanto, durante el funcionamiento continuo a alta velocidad o con alta carga, la generación de calor puede convertirse en un factor limitante.
Los ingenieros deben considerar la velocidad del motor, la eficiencia de la caja de engranajes, el par continuo, la temperatura ambiente, la lubricación y las condiciones de instalación al evaluar el rendimiento térmico.
Fatiga del flexspline
El flexspline experimenta deformación elástica repetida durante el funcionamiento.
Esto hace que la vida a fatiga sea una consideración importante para los reductores armónicos pequeños, especialmente cuando la caja de engranajes funciona continuamente o experimenta frecuentes inversiones de par.
La vida útil debe evaluarse utilizando el perfil de carga real, en lugar de comparar simplemente el par nominal del motor con el par nominal de la caja de engranajes.
Sensibilidad a impactos y sobrecargas
Los accionamientos armónicos pequeños tienen una capacidad limitada frente a impactos severos y sobrecargas repetidas.
Las aplicaciones que implican impactos mecánicos frecuentes, inversiones repentinas de carga o par máximo elevado requieren una verificación cuidadosa.
Si la resistencia a impactos es un requisito principal, un reductor RV u otra arquitectura de transmisión puede ser más apropiada según la aplicación.
La precisión de instalación sigue siendo importante
Una caja de engranajes compacta no elimina la necesidad de una instalación mecánica adecuada.
La concentricidad de montaje, el soporte de rodamientos, la carga de salida, la rigidez de la carcasa y la alineación del acoplamiento pueden influir en el rendimiento real de la transmisión.
Esto es especialmente importante en mecanismos pequeños de precisión porque los errores mecánicos pueden representar una parte significativa del error total del sistema.
Aplicaciones de los reductores armónicos de tamaño pequeño
El formato compacto de los reductores armónicos pequeños los hace especialmente adecuados para aplicaciones de precisión donde el espacio y el peso son limitados.
Articulaciones robóticas compactas y robots colaborativos
Los reductores armónicos pequeños se consideran habitualmente para articulaciones robóticas compactas, especialmente en aplicaciones que requieren bajo juego, bajo peso y alta relación de reducción.
Las aplicaciones típicas incluyen muñecas robóticas, codos, brazos ligeros, efectores finales y articulaciones compactas de robots colaborativos.
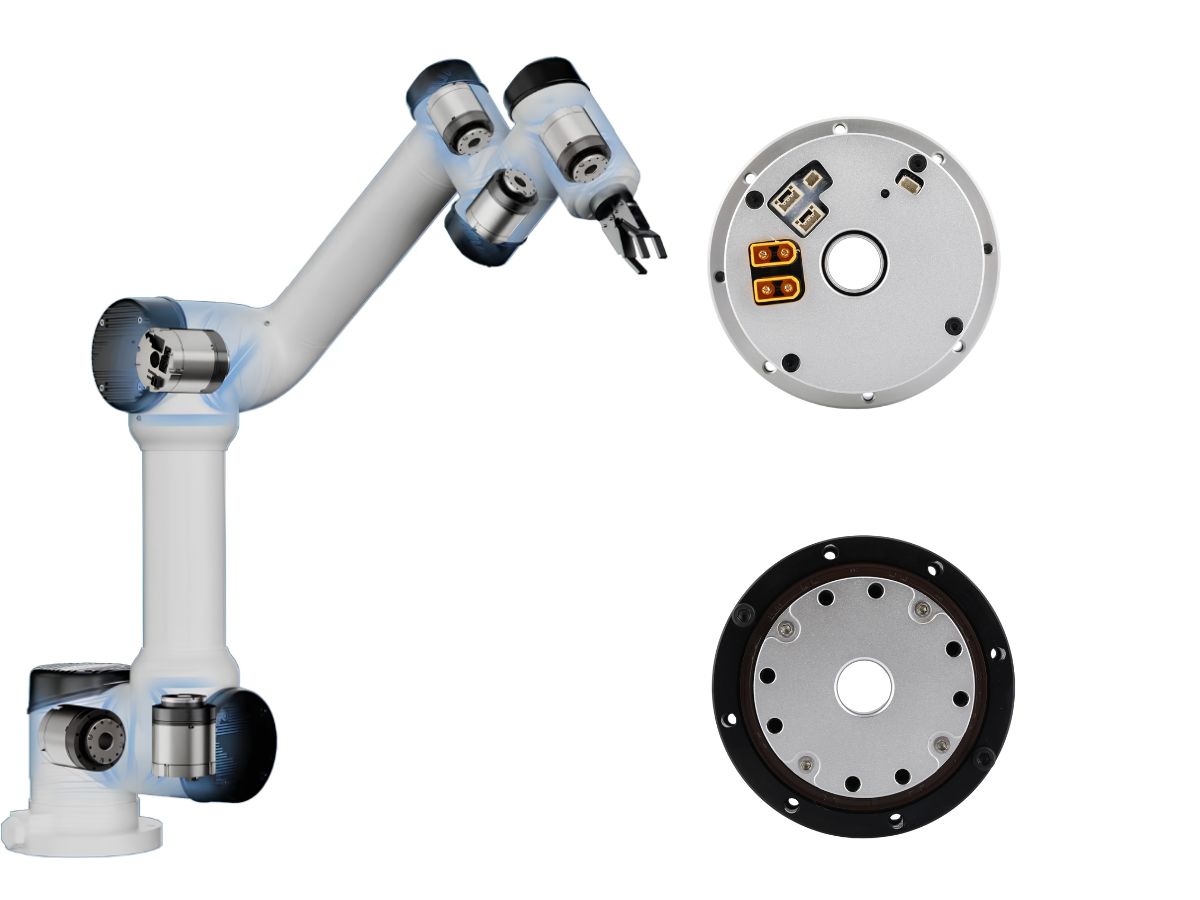
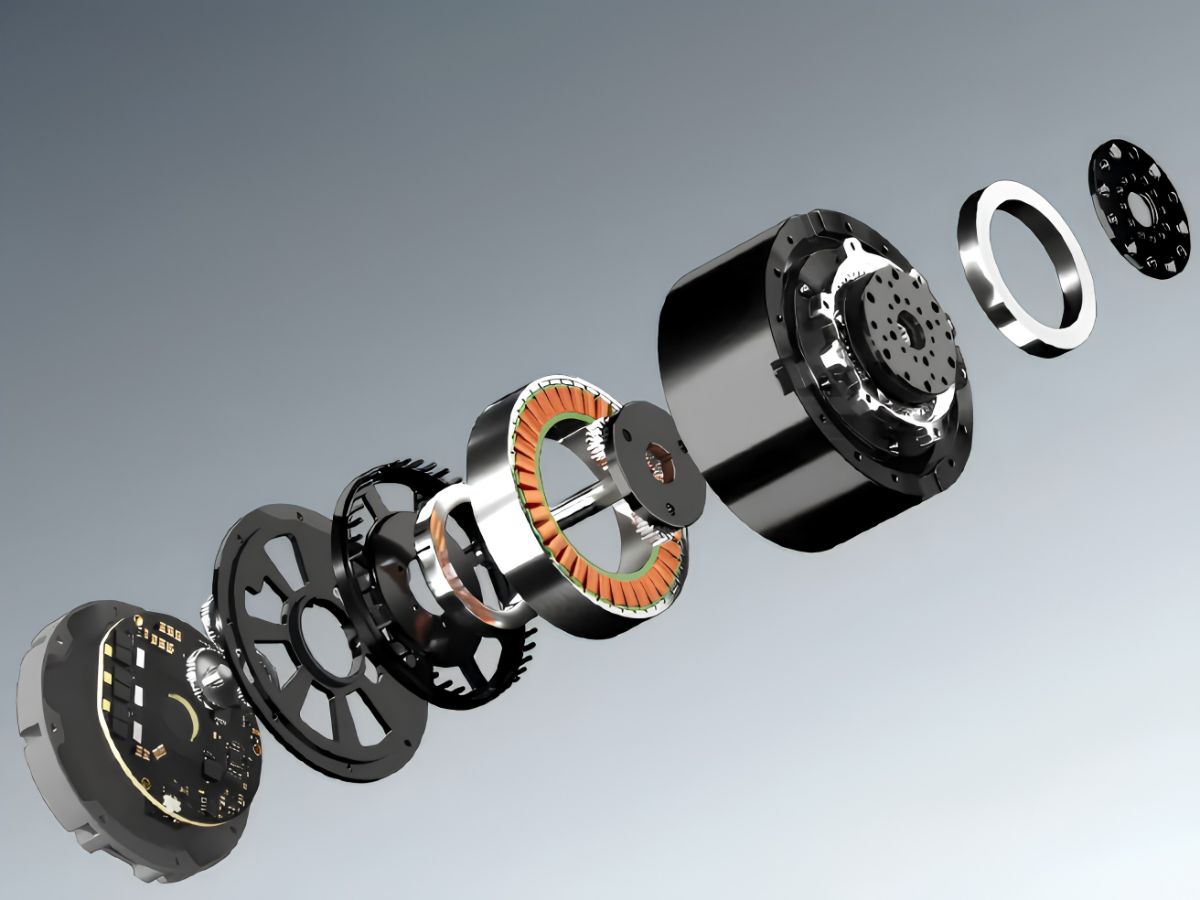
La caja de engranajes también puede integrarse con un motor de par sin bastidor, codificador, freno y accionamiento para crear un actuador compacto de articulación robótica.
Para ejes robóticos más grandes con alto par y cargas externas elevadas, los reductores RV o los sistemas de transmisión planetaria más grandes pueden ser más apropiados.
Articulaciones de robots humanoides
La creciente demanda de robots humanoides ligeros ha creado nuevos requisitos para los sistemas de transmisión compactos.
Los reductores armónicos pequeños pueden considerarse para articulaciones donde la envolvente mecánica es limitada y se requiere movimiento rotativo preciso.
Las aplicaciones potenciales incluyen:
Codos robóticos
Muñecas
Mecanismos de hombro
Articulaciones de manos y dedos
Articulaciones auxiliares compactas
No todas las articulaciones humanoides requieren la misma arquitectura de transmisión.
Las articulaciones de cadera y rodilla, por ejemplo, pueden requerir un par, rigidez y resistencia a impactos significativamente mayores y, por tanto, pueden utilizar sistemas de transmisión planetarios, RV, lineales o híbridos.
Equipos de manipulación de semiconductores y obleas
Los reductores armónicos pequeños pueden utilizarse en mecanismos rotativos compactos dentro de equipos de fabricación de semiconductores.
Las aplicaciones potenciales incluyen brazos robóticos de manipulación de obleas, mecanismos EFEM, sistemas OHSV, ejes de inspección, mecanismos de alineación, equipos de unión de chips y mecanismos de indexación ligeros.
En entornos semiconductores, el reductor también debe evaluarse en cuanto a lubricación, generación de partículas, compatibilidad con salas limpias y temperatura de funcionamiento.
Para etapas de semiconductores de alta precisión, pueden utilizarse motores lineales especializados, rodamientos de aire y otras tecnologías de movimiento de precisión en lugar de reductores de engranajes convencionales.
Equipos médicos y quirúrgicos
Los reductores armónicos compactos pueden utilizarse en mecanismos médicos donde el espacio de instalación disponible es limitado, pero se requiere movimiento preciso.
Las aplicaciones potenciales incluyen articulaciones de robots quirúrgicos, mecanismos de posicionamiento de instrumentos, sistemas de orientación de endoscopios, equipos de rehabilitación y mecanismos rotativos médicos compactos.
El bajo juego y las dimensiones compactas pueden ser particularmente útiles cuando la transmisión debe integrarse en un mecanismo móvil pequeño.
Sistemas ópticos y de posicionamiento de precisión
Los equipos ópticos a menudo requieren un posicionamiento angular preciso dentro de una envolvente mecánica limitada.
Los reductores armónicos pequeños pueden utilizarse en mecanismos de ajuste óptico, sistemas de posicionamiento electroóptico, mecanismos de alineación láser, ejes auxiliares de telescopios y etapas rotativas compactas.
La selección debe considerar no solo la precisión angular, sino también la rigidez de salida, la repetibilidad, la inercia de carga y los requisitos ambientales.
Ejes rotativos CNC ligeros y sistemas de indexación
Los reductores armónicos compactos pueden considerarse para mesas rotativas CNC ligeras, mecanismos de indexación compactos, sistemas de posicionamiento de laboratorio y ejes rotativos auxiliares.
Son más adecuados cuando la carga de mecanizado o posicionamiento es moderada.
Las aplicaciones de mecanizado pesado que implican grandes fuerzas de corte y momentos de vuelco pueden requerir un reductor RV más grande u otra solución de transmisión de alta rigidez.
Equipos de inspección, medición y automatización
Los sistemas compactos de inspección, los equipos de medición, los mecanismos AOI, los sistemas de posicionamiento láser y la automatización especializada suelen tener estrictas limitaciones de espacio.
Un reductor armónico pequeño puede proporcionar la relación de reducción y el rendimiento de posicionamiento angular requeridos sin ocupar una gran parte de la estructura de la máquina.
¿Cuándo debe evitar un reductor armónico de tamaño pequeño?
Un accionamiento armónico pequeño no es automáticamente adecuado simplemente porque la aplicación tenga un espacio de instalación limitado.
El par requerido es demasiado alto
Si el par continuo o máximo requerido supera la capacidad de los modelos compactos de accionamiento armónico, debe considerarse una transmisión más grande u otra arquitectura de caja de engranajes.
La aplicación tiene cargas de impacto elevadas
Los impactos y las sobrecargas frecuentes pueden reducir la vida a fatiga del flexspline.
Por tanto, las aplicaciones con impactos mecánicos severos deben evaluarse cuidadosamente antes de seleccionar un accionamiento armónico miniatura.
Hay grandes momentos de vuelco
No debe esperarse que un accionamiento armónico pequeño soporte de forma independiente grandes momentos externos.
Cuando la aplicación tiene un voladizo largo, una carga radial grande o un momento de vuelco elevado, el rodamiento y la estructura de soporte deben diseñarse por separado o debe seleccionarse una arquitectura de transmisión más adecuada.
Se requiere funcionamiento continuo a alta velocidad
Las carcasas de cajas de engranajes pequeñas pueden tener una capacidad limitada de disipación térmica.
Si la aplicación requiere funcionamiento continuo a alta velocidad, deben verificarse la eficiencia, la generación de calor, la lubricación y las condiciones de refrigeración antes de la selección final.
Se requiere una vida útil extremadamente larga
Si una máquina debe funcionar continuamente durante un período extremadamente largo sin mantenimiento, el accionamiento armónico debe evaluarse mediante un cálculo real de vida útil.
El par nominal por sí solo no es suficiente para determinar la vida esperada.
¿Cómo seleccionar un reductor armónico de tamaño pequeño?
La selección de un accionamiento armónico compacto debe comenzar con las condiciones reales de funcionamiento, en lugar de con el tamaño más pequeño disponible de caja de engranajes.
Evalúe el perfil de carga completo
El primer paso es determinar el perfil de carga real.
Los ingenieros deben evaluar:
Par nominal de salida
Par medio de salida
Par máximo
Velocidad de salida
Velocidad de entrada
Frecuencia de inversión de carga
Cargas de impacto
Ciclo de trabajo
Cargas radiales y axiales externas
Momento de vuelco
Esta información es más útil que simplemente comparar el par nominal del motor con el par nominal de la caja de engranajes.
Ajuste la relación de reducción a la velocidad del motor
La relación de reducción requerida debe calcularse a partir de la velocidad de funcionamiento del motor y la velocidad de salida requerida.
Una relación de reducción alta puede hacer que el actuador sea compacto, pero relaciones extremadamente altas pueden reducir la eficiencia y aumentar la carga térmica.
Por tanto, la relación seleccionada debe equilibrar velocidad de salida, par, eficiencia y temperatura de funcionamiento.
Compruebe el juego, el error de transmisión y la repetibilidad
Al seleccionar una caja de engranajes pequeña de precisión, los ingenieros no deben utilizar el "juego cero" como sustituto de una especificación completa de precisión.
El juego, el error de transmisión, la precisión de posicionamiento, la repetibilidad y la deformación elástica describen diferentes aspectos del rendimiento del sistema.
La caja de engranajes debe evaluarse junto con el motor, el codificador, los rodamientos, el acoplamiento, la estructura de montaje y el controlador.
Compruebe las dimensiones de instalación
Para equipos compactos, las dimensiones mecánicas pueden ser tan importantes como el par.
Los parámetros importantes incluyen:
Diámetro exterior
Longitud total
Diámetro hueco
Interfaz de montaje
Dimensiones del eje de entrada
Dimensiones de la brida de salida
Disposición de rodamientos
Espacio para el tendido de cables
Un diámetro exterior menor no siempre es la mejor solución si la capacidad del rodamiento de salida o la interfaz mecánica no pueden cumplir los requisitos de la aplicación.
Verifique la vida útil
La verificación de la vida útil debe incluir el par medio, la velocidad, la temperatura, la lubricación, el tiempo de funcionamiento y la inversión de carga.
Para aplicaciones con aceleración y desaceleración frecuentes, debe utilizarse el ciclo de trabajo real en lugar de suponer un funcionamiento continuo al par nominal.
La estructura más grande y pesada de un reductor RV puede justificarse cuando la rigidez y la capacidad de carga son más importantes que el tamaño y peso mínimos.
Conclusión
Un reductor armónico de tamaño pequeño proporciona una solución práctica de transmisión para aplicaciones donde el espacio de instalación y el peso son limitados, pero aún se requieren una alta relación de reducción, juego casi nulo y movimiento rotativo de precisión.
Su arquitectura compacta lo hace especialmente relevante para articulaciones robóticas ligeras, muñecas y codos de robots humanoides, mecanismos de manipulación de semiconductores, equipos médicos, sistemas ópticos, equipos de inspección y mecanismos rotativos de precisión.
Sin embargo, las dimensiones compactas también introducen limitaciones de ingeniería.
La capacidad de par, la rigidez torsional, el rendimiento térmico, la fatiga del flexspline, las cargas de impacto, los momentos externos, la velocidad de funcionamiento y la vida útil deben evaluarse antes de seleccionar un accionamiento armónico pequeño.
Para aplicaciones en las que el tamaño compacto, el bajo peso, la alta relación de reducción y la precisión son los requisitos principales, un accionamiento armónico pequeño puede ser una arquitectura de transmisión eficaz.
Para aplicaciones dominadas por cargas pesadas, alta rigidez, impactos severos o par muy elevado, las soluciones de transmisión RV o planetarias más grandes pueden ser más apropiadas.
La selección final debe basarse siempre en el perfil de funcionamiento completo de la máquina, y no únicamente en el tamaño de la caja de engranajes o el par nominal.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
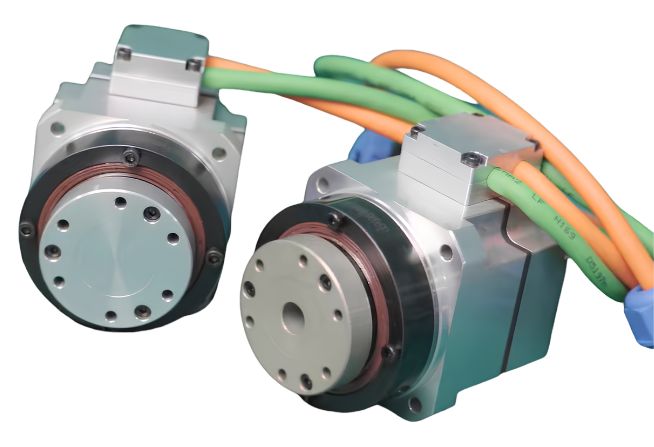
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.
 ¿Cómo elegir un motor de rueda para un AGV de servicio pesado? Principales desafíos, desde las cargas dinámicas hasta los sistemas de ruedas motrices para AGV de 120 toneladasLa selección de un motor de rueda para AGV de servicio pesado implica más que adaptar la potencia del motor o el par nominal a la carga útil del vehículo. A medida que los AGV evolucionan desde la manipulación convencional de materiales hacia aplicaciones de varias toneladas e incluso de la categoría de 120 toneladas, el sistema de ruedas motrices debe soportar cargas dinámicas, aceleración, frenado, fuerzas de giro, tracción y esfuerzos mecánicos a largo plazo. El verdadero desafío consiste en adaptar la capacidad de carga de las ruedas, el par en la rueda, el rendimiento de la caja de cambios, la arquitectura de dirección, la suspensión y el diseño del chasis a las condiciones reales de operación. Este artículo examina los principales desafíos en la selección de motores de rueda para AGV de servicio pesado y explica cómo se pueden evaluar las ruedas motrices direccionales y las ruedas motrices diferenciales para diferentes aplicaciones de AGV de servicio pesado.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
 Reductor armónico de tamaño reducido: ventajas, aplicaciones y guía de selecciónReductor de accionamiento armónico de tamaño reducido para sistemas compactos de movimiento de precisión, que ofrece una alta relación de reducción, holgura casi nula, bajo peso y transmisión precisa.
- harmonic reducer
- reductor de accionamiento armónico
- harmonic drive
- miniature harmonic drive
- pequeña transmisión armónica
- accionamiento armónico hueco
- harmonic transmission
- planetary gearboxes
- frameless torque motor
- RV reducer
- precision transmission
- robot joint actuator
- harmonic drive reducers
- robot joint
- harmonic drives
- precision gearbox
- rotary actuator
- harmonic
- small
- planetary
- 90
- torque motor
- humanoid robot
- actuator
- humanoid joint
- joint actuator
- collaborative robot
- Eficiencia del accionamiento armónico