







¿Por qué un reductor planetario es el aliado ideal para servomotores en equipos CNC, AGV, solares y de baterías de litio?
¿Por qué un reductor planetario es un socio ideal para un servomotor?
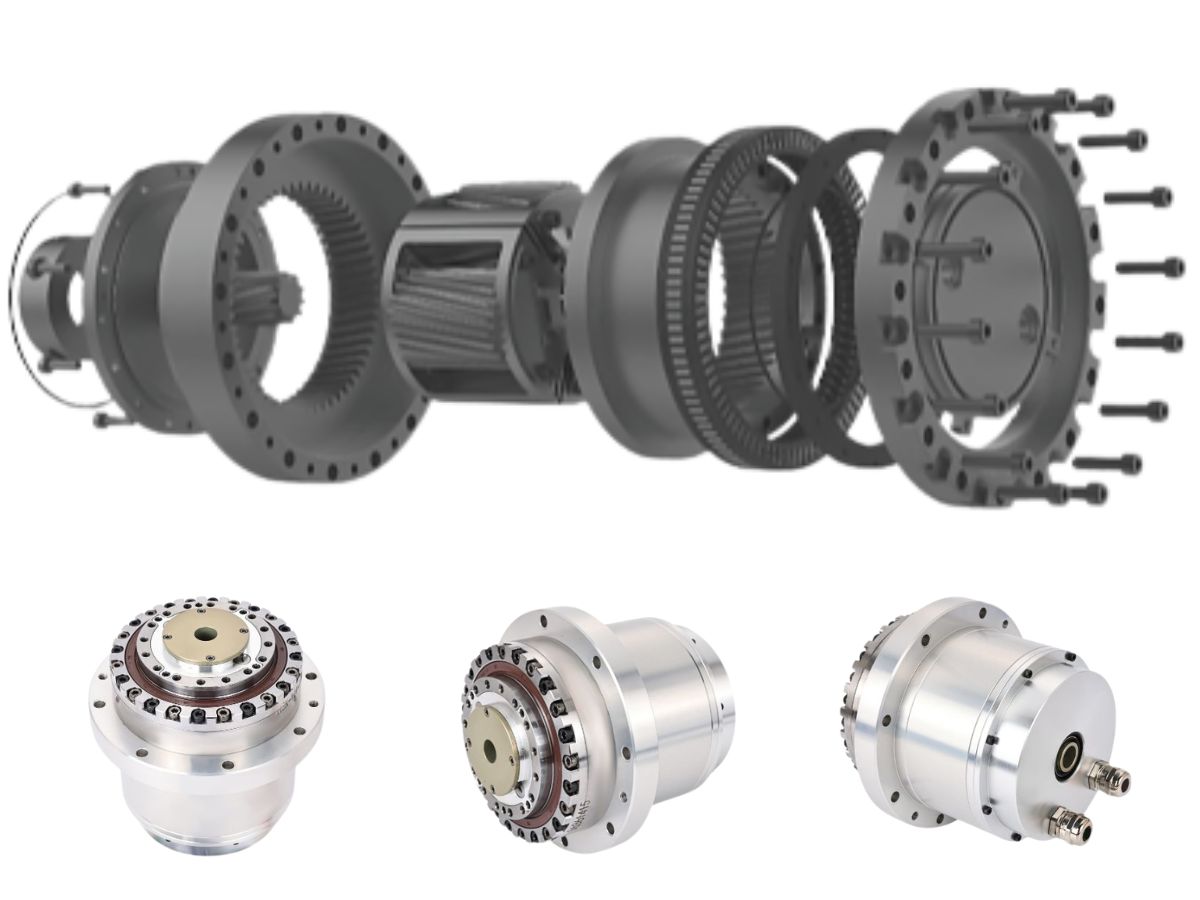
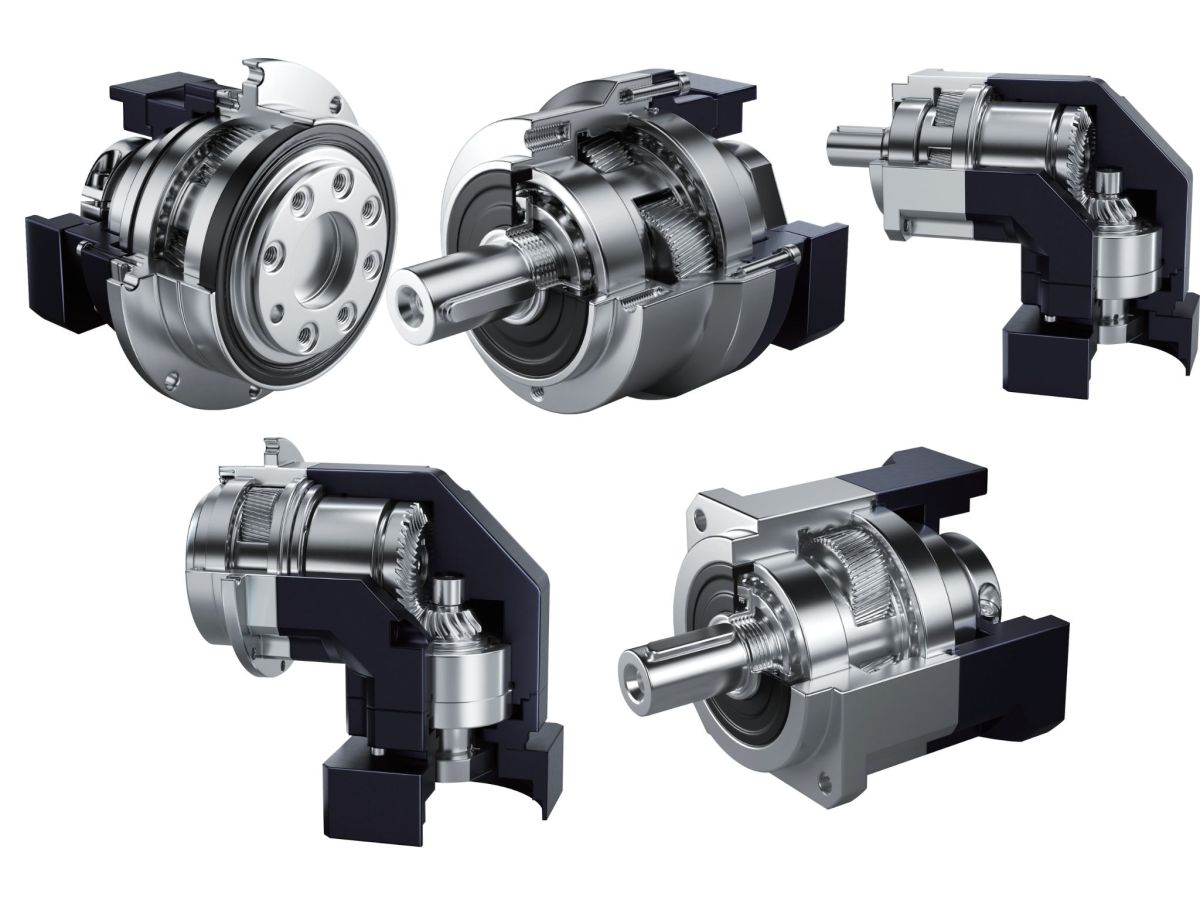
Un reductor planetario utiliza un engranaje solar, engranajes planetarios y una corona dentada interna para transmitir el par a través de múltiples engranamientos. La carga se distribuye entre varios engranajes planetarios, lo que proporciona a esta arquitectura de transmisión varias ventajas inherentes:
Alta eficiencia: Un reductor planetario de precisión puede alcanzar una eficiencia de ≥95% en un diseño de una etapa y de ≥92% en un diseño de dos etapas. En comparación con los reductores sinfín, que normalmente solo alcanzan alrededor del 50%–85%, los reductores planetarios pueden reducir las pérdidas de energía durante el funcionamiento continuo.
Bajo juego: Los engranajes rectificados de precisión pueden alcanzar un juego de ≤1–3 arcmin, mientras que los modelos estándar suelen estar alrededor de 3–8 arcmin. Esto ayuda a minimizar el movimiento perdido durante el indexado, el posicionamiento y las operaciones repetidas de arranque y parada.
Alta rigidez: Varios engranajes planetarios comparten la carga, proporcionando una buena resistencia a la operación frecuente de avance/retroceso y a los impactos de corte. Esto ayuda a mantener un rendimiento estable de seguimiento del servo sin una flexibilidad torsional excesiva.
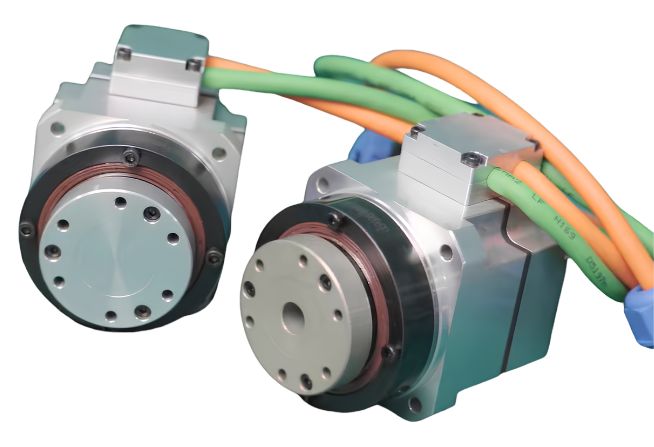
Diseño coaxial compacto: Los ejes de entrada y salida están dispuestos sobre el mismo eje, lo que facilita la integración del reductor planetario con servomotores o motores paso a paso, al tiempo que ahorra espacio de instalación. Esto lo hace adecuado para módulos de máquinas compactos y equipos de automatización.
Relaciones de reducción flexibles: Un reductor planetario de una etapa normalmente cubre relaciones de 3:1 a 10:1, mientras que los diseños de dos etapas pueden alcanzar varias decenas a uno, con relaciones más altas disponibles mediante configuraciones de tres etapas. Esto cubre una amplia gama de aplicaciones de automatización.
En términos simples: cuando una aplicación requiere precisión media-alta, alta respuesta, buena rentabilidad y funcionamiento continuo, un reductor planetario suele ser una de las primeras opciones a considerar. Cuando una aplicación de una etapa requiere una relación de reducción muy alta, juego casi nulo y bajo peso, un accionamiento armónico puede ser más adecuado. Para brazos robóticos grandes, cargas pesadas y alta resistencia a impactos, un reductor RV puede ser una mejor opción.
1. Máquinas herramienta CNC y centros de mecanizado: ejes de avance, cambiadores de herramientas y asistencia de ejes rotativos
Las aplicaciones típicas incluyen:
Ejes de avance servo y guías lineales CNC compactas
Torretas portaherramientas y cambiadores automáticos de herramientas
Cabezales de indexado y accionamientos auxiliares para mesas rotativas de cuatro y cinco ejes
Ejes de movimiento para sistemas de corte, marcado y soldadura láser
¿Qué problemas resuelve un reductor planetario?
La alta rigidez ayuda a resistir las cargas radiales y axiales generadas durante el fresado y taladrado. El bajo juego permite un posicionamiento repetible, mientras que la alta eficiencia de transmisión ayuda a reducir la generación de calor durante ciclos de mecanizado prolongados. Los reductores planetarios de precisión pueden lograr un juego de ≤3 arcmin o incluso menor, según la configuración.
¿Dónde están los límites?
Para cabezales basculantes de cinco ejes de servicio pesado y mesas rotativas grandes expuestas a fuertes momentos de vuelco e impactos inversos repetidos, también puede ser necesario evaluar un reductor RV o un reductor planetario combinado con una etapa de engranaje sinfín.
2. Automatización industrial y módulos de movimiento: dosificación, ensamblaje, indexado e inspección
Las aplicaciones típicas incluyen:
Módulos lineales, robots cartesianos y sistemas de carga/descarga
Mesas rotativas de indexado y mecanismos de transferencia
Equipos de dosificación, atornillado, soldadura y ensamblaje
Plataformas de alineación por visión y mesas rotativas de inspección CCD
¿Cómo debe seleccionarse el reductor planetario?
Para aplicaciones generales de posicionamiento, suele ser suficiente un reductor planetario estándar con un juego de alrededor de 3–8 arcmin. Las aplicaciones de ensamblaje de precisión y alineación por visión pueden requerir un reductor planetario de precisión con un juego de ≤3–5 arcmin, y algunas configuraciones alcanzan ≤1 arcmin.
Para movimientos de avance/retroceso de alta frecuencia, la rigidez torsional y la adaptación de inercia deben evaluarse conjuntamente, en lugar de seleccionar un reductor basándose únicamente en la relación de reducción.
3. Equipos de envasado, impresión, textiles y alimentos: eficiencia para el funcionamiento continuo
Las aplicaciones típicas incluyen:
Sincronización de llenado, etiquetado y fabricación de bolsas
Cilindros de impresión y bobinado/desbobinado de bandas
Bobinado textil y control de tensión
Equipos de procesamiento y transporte de alimentos
¿Por qué es adecuado un reductor planetario?
Para el funcionamiento continuo, la alta eficiencia de transmisión de un reductor planetario puede proporcionar menores pérdidas de energía y menor generación de calor que un reductor sinfín. Su estructura coaxial también facilita la integración con rodillos, tambores y ejes de bobinado.
Para equipos alimentarios y farmacéuticos en los que la limpieza y la resistencia al aceite son importantes, pueden considerarse configuraciones selladas y lubricación de grado alimentario específica para la aplicación.
4. Logística, AGV y RGV: operación frecuente de arranque y parada y rentabilidad
Las aplicaciones típicas incluyen:
Ruedas motrices y ruedas de dirección de AGV/AMR
Mecanismos de elevación y traslación de transelevadores
Sistemas de clasificación de cinta cruzada y mecanismos rotativos de transferencia
Sistemas de transferencia alternativos RGV
¿Cuál es el valor de un reductor planetario?
La operación frecuente de arranque y parada se beneficia de una baja inercia reflejada y una alta respuesta dinámica. Cuando la duración de la batería y el consumo de energía son importantes, la alta eficiencia de transmisión se convierte en un factor relevante. Para aplicaciones sensibles al coste, un reductor planetario puede ofrecer una alternativa práctica a las soluciones de transmisión armónica o RV más costosas cuando no se requiere su rendimiento específico.
¿Dónde están los límites?
Para transelevadores de carga pesada, sistemas de posicionamiento de alta precisión de gran tonelaje y mecanismos sobre rieles de alto par, un reductor planetario puede utilizarse para movimientos auxiliares, mientras que puede considerarse un reductor RV para la transmisión principal portante.
5. Nuevas energías: solar, baterías de litio y energía eólica
Equipos solares
Los reductores planetarios pueden utilizarse en máquinas de soldadura de strings, accionamientos auxiliares para laminadoras, mecanismos de avance para corte de obleas de silicio y sistemas de seguimiento solar, donde son importantes una larga vida útil y un bajo mantenimiento.
Equipos para baterías de litio
Las aplicaciones típicas incluyen mecanismos auxiliares de bobinado, recubrimiento, corte longitudinal y corte de electrodos. Durante el bobinado, el control estable de la tensión y el bajo juego son importantes para mantener la alineación de los electrodos y la consistencia del proceso.
Energía eólica
Los reductores planetarios se utilizan ampliamente en aplicaciones como sistemas de orientación y paso, donde la góndola debe alinearse con la dirección del viento o debe ajustarse el ángulo de las palas. Los reductores planetarios multietapa pueden proporcionar relaciones de reducción de varios cientos a más de 1,000:1, según el diseño, al tiempo que requieren una larga vida útil y resistencia a las cargas de impacto inducidas por el viento.
Para líneas de producción de nuevas energías de alto volumen, la selección debe centrarse en el equilibrio térmico, la retención del juego y la capacidad de carga radial de los rodamientos, en lugar de considerar únicamente la relación de reducción nominal.
6. Semiconductores y medición de precisión: movimiento auxiliar de precisión en lugar de etapas principales de nivel nanométrico
Las aplicaciones típicas incluyen:
Ejes auxiliares para equipos de unión de chips, unión por hilo y pick-and-place
Mecanismos de manipulación y carga/descarga de obleas
Estaciones de sondas, alineación de inspección y ajuste de ángulo óptico
Ejes de movimiento de máquinas de medición por coordenadas
Estas aplicaciones pueden requerir transmisiones compactas de bajo juego, micromovimiento suave, dimensiones reducidas y lubricación limpia. También pueden considerarse perfiles de engranajes helicoidales cuando se requiere una transmisión más suave.
Para etapas principales que requieren posicionamiento de nivel nanométrico, los motores lineales y los sistemas de cojinetes de aire suelen ser más adecuados. Un reductor planetario se utiliza más comúnmente para mecanismos auxiliares de posicionamiento y movimiento.
7. Equipos auxiliares médicos y aeroespaciales: bajo ruido, limpieza y diseño compacto
Las aplicaciones típicas incluyen:
Rotación de pórticos de CT y MRI, donde un movimiento suave y silencioso es importante para minimizar la perturbación de las imágenes
Equipos de rehabilitación, instrumentos de diagnóstico y mecanismos auxiliares quirúrgicos
Mecanismos de radar y antenas
Reductores planetarios compactos para mecanismos de satélites
Para entornos no magnéticos o limpios, pueden requerirse materiales especializados y lubricantes de baja desgasificación.
Los criterios clave de selección no son simplemente la relación de reducción, sino también el nivel de juego requerido, el aumento de temperatura, el ruido, la protección y la vida útil.
8. ¿Cuándo no es un reductor planetario la elección adecuada?
Un reductor planetario es muy versátil, pero no es la transmisión óptima para todas las aplicaciones.
Una relación de una etapa superior a 100:1 con juego casi nulo y un diseño compacto: un accionamiento armónico suele ser más adecuado.
Brazos robóticos grandes, bases de robots, sistemas de soldadura automotriz y posicionadores de servicio pesado expuestos a impactos inversos repetidos y alto par: debe evaluarse un reductor RV.
Estructuras en voladizo largas con grandes momentos de vuelco u oscilación de carga pesada a baja frecuencia: la capacidad de carga radial y de vuelco debe comprobarse cuidadosamente. Si el reductor planetario es insuficiente, puede requerirse un reductor RV o soporte estructural adicional.
Equipos de transporte de baja velocidad y carga ligera sin requisitos estrictos de juego: una transmisión por engranajes estándar o un reductor sinfín puede ser más económico. Un reductor planetario de precisión no siempre es necesario.
9. Tres preguntas que debe plantearse al seleccionar un reductor planetario
¿Cuánta precisión y qué nivel de juego se requieren?
Las aplicaciones estándar, como el transporte, pueden utilizar niveles de juego estándar. Las aplicaciones de indexado y posicionamiento pueden requerir alrededor de 3–5 arcmin, mientras que los equipos de ensamblaje de alta precisión y semiconductores pueden requerir ≤1–3 arcmin según el sistema de movimiento.
¿Qué magnitud tienen la carga y las cargas de impacto?
Para operaciones frecuentes de arranque y parada, debe considerarse la rigidez torsional. Para estructuras en voladizo largas y grandes momentos de vuelco, el reductor no debe seleccionarse únicamente en función del par de salida. Para cargas pesadas y condiciones de alto impacto, también debe evaluarse un reductor RV.
¿Qué importancia tienen el espacio de instalación y la eficiencia?
Los módulos de automatización compactos, los AGV y los equipos de producción de baterías de litio suelen valorar mucho las dimensiones compactas y la eficiencia de transmisión. Para la producción continua, el aumento de temperatura, la lubricación y la vida útil también deben incluirse en el proceso de selección.
Conclusión
Un sistema servo no consiste simplemente en un servomotor + cualquier reductor. Si el componente de transmisión se selecciona incorrectamente, unas excelentes especificaciones de motor y controlador no pueden compensar una transmisión mecánica inadecuada.
El valor de un reductor planetario es que va más allá de la simple reducción de velocidad y multiplicación de par. Cuando se combina correctamente con un servomotor, puede proporcionar alta respuesta dinámica, bajo juego, alta eficiencia e integración mecánica compacta, ayudando al sistema de movimiento global a lograr un funcionamiento más estable y eficiente.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
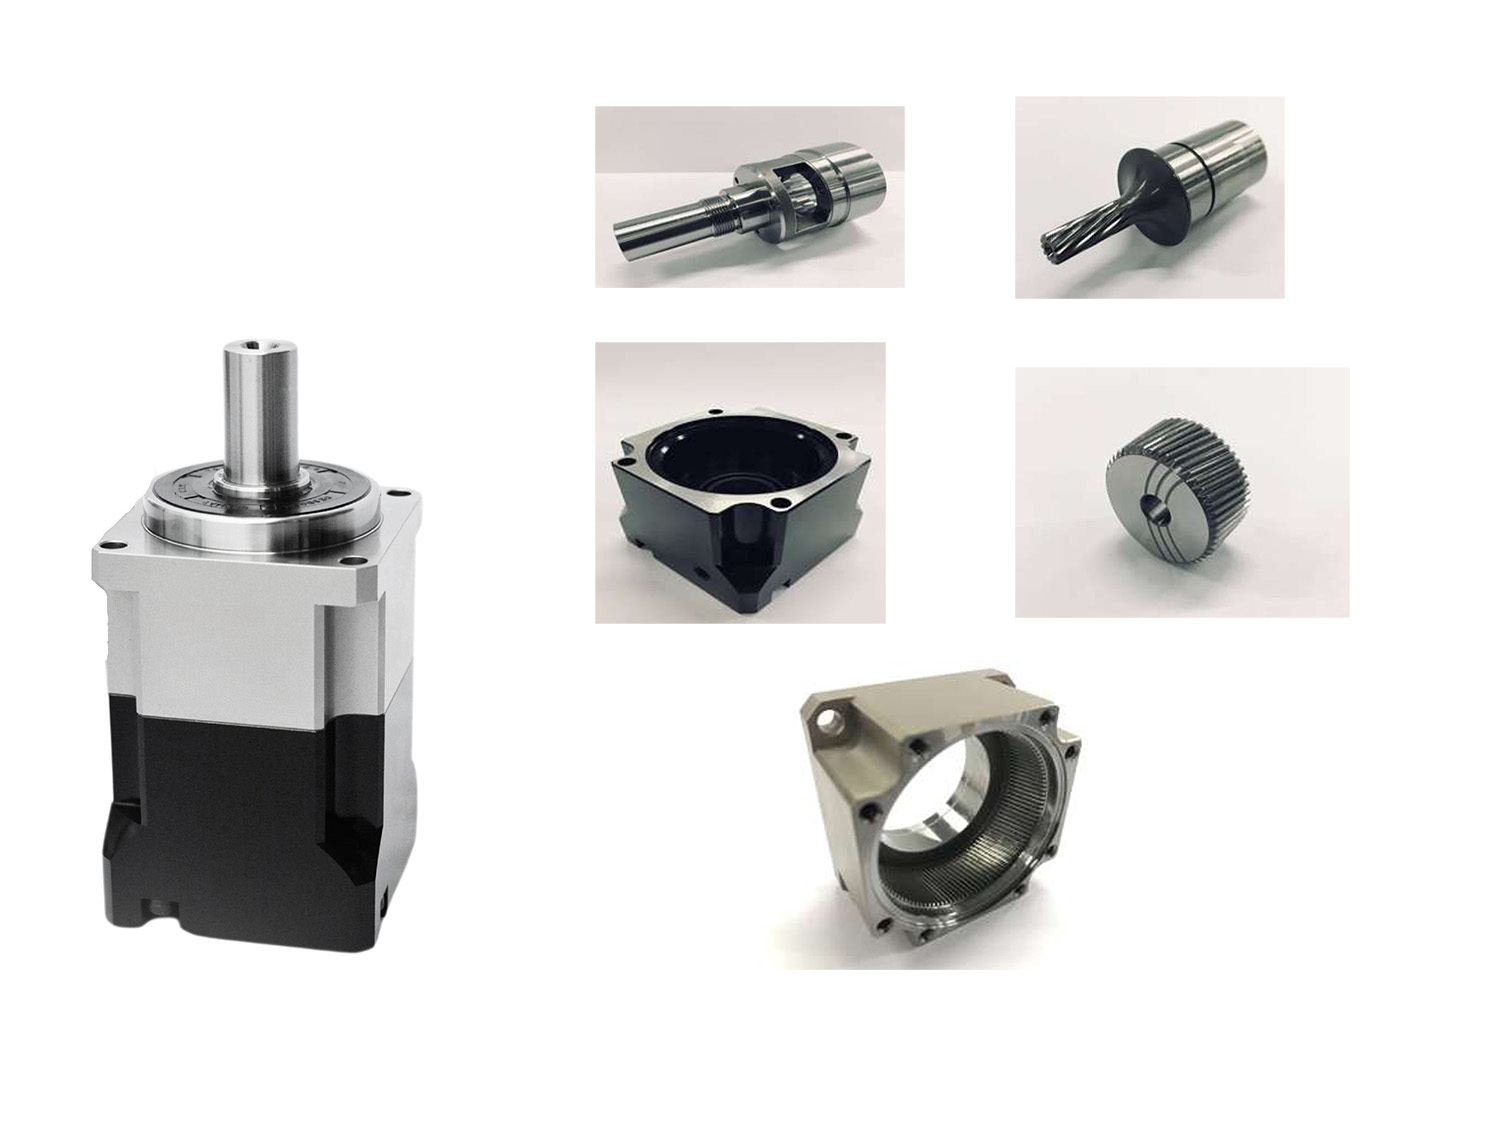
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
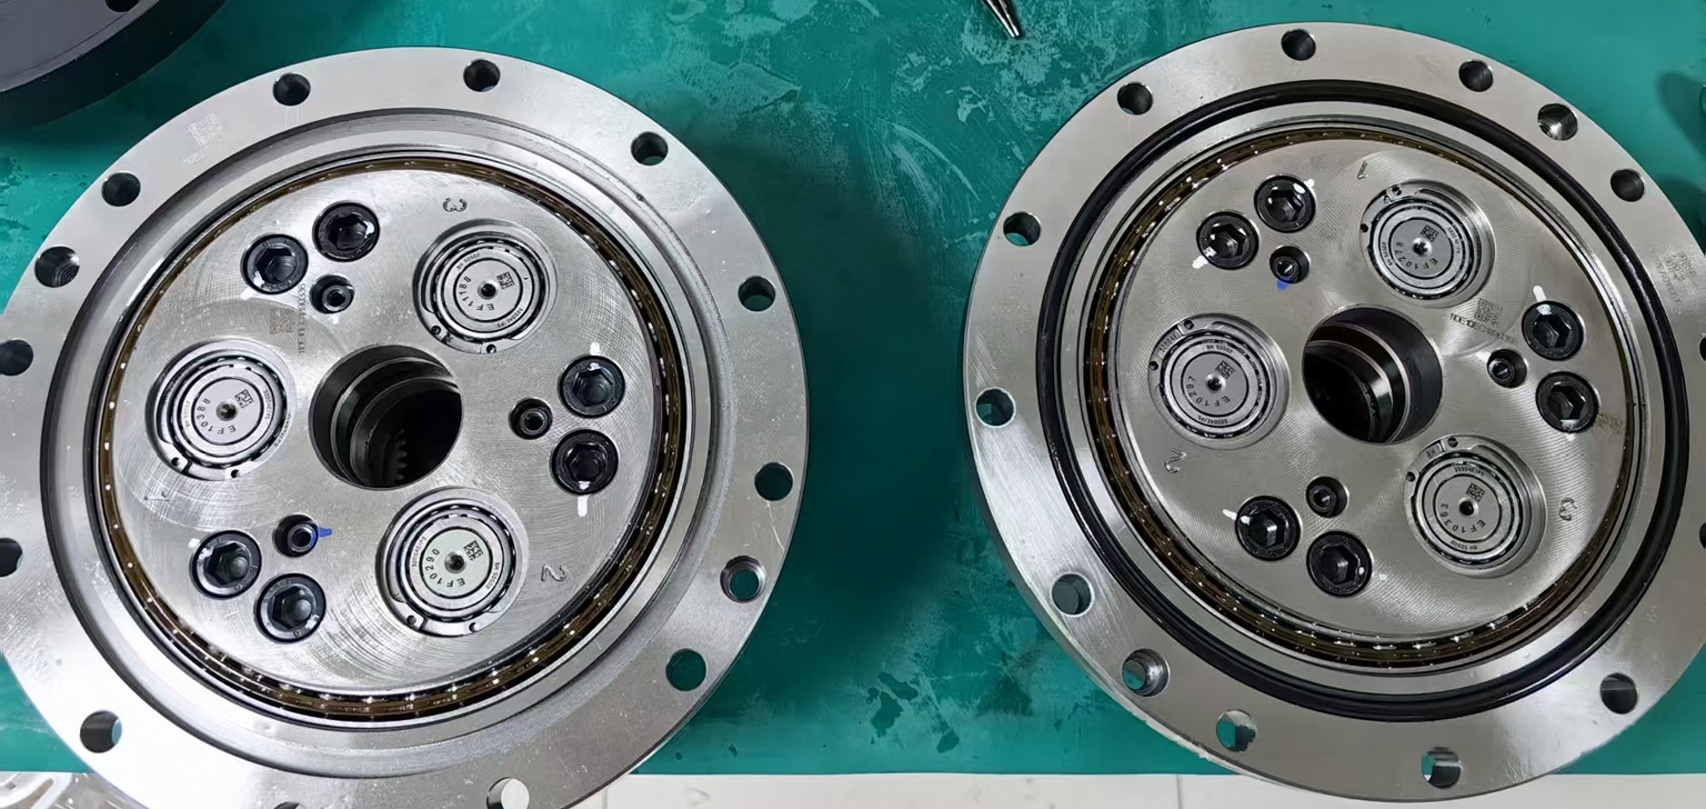
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
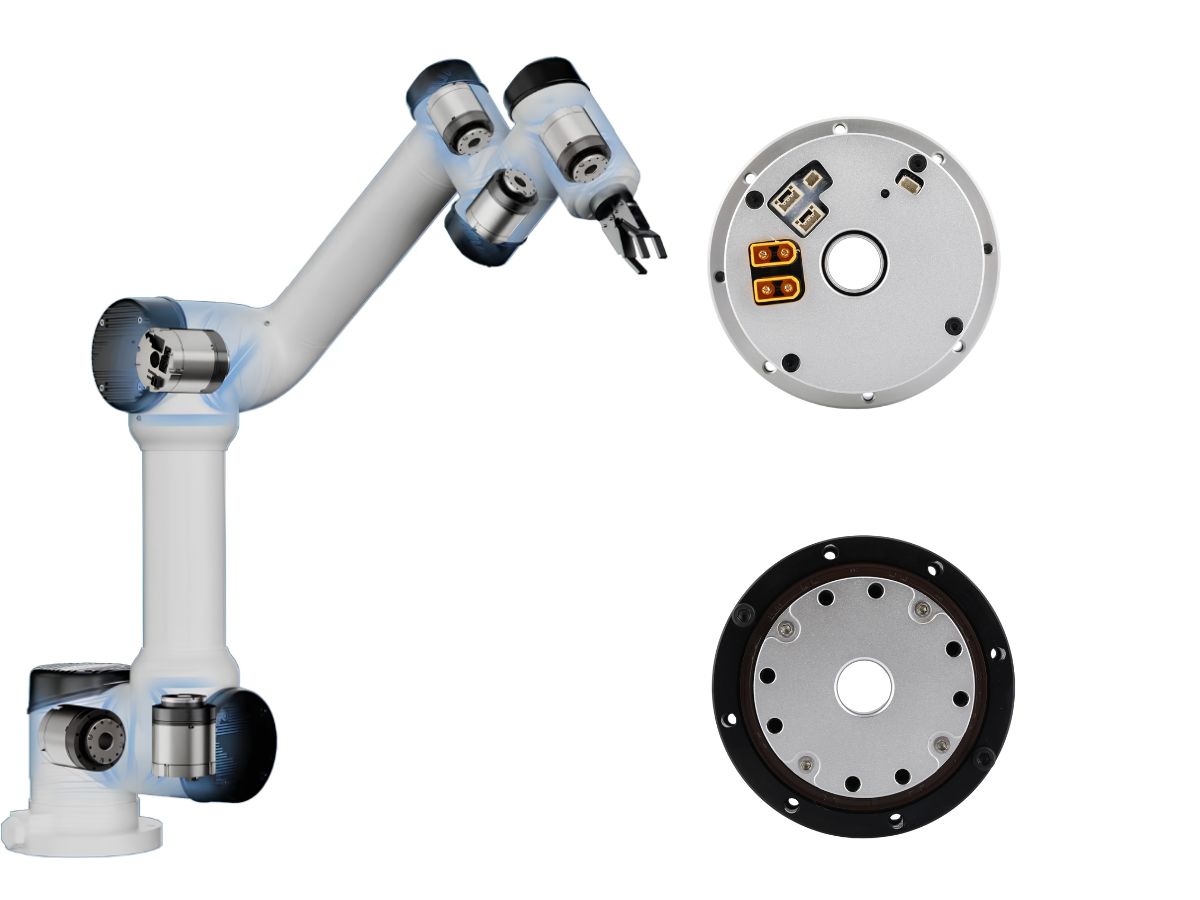
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
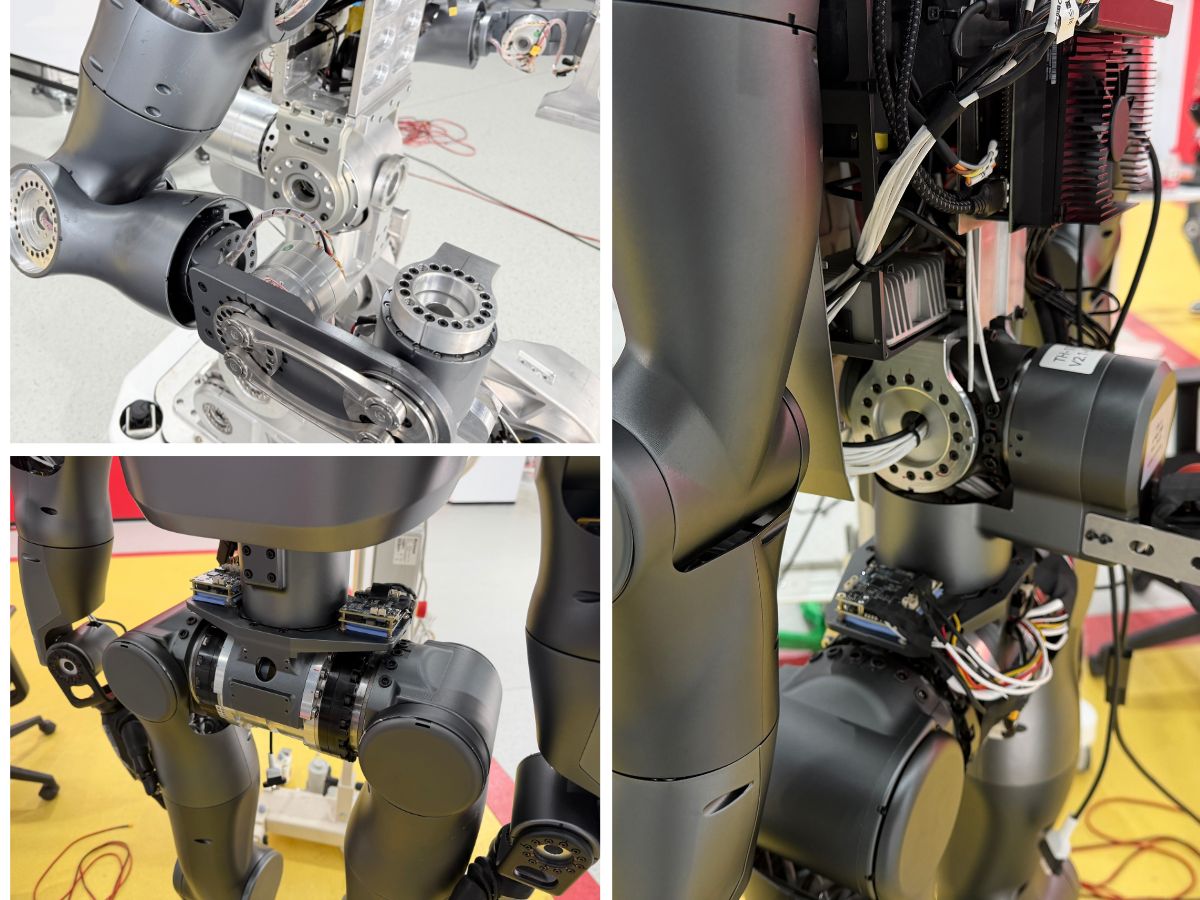
 Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selecciónLa articulación de la cintura de un robot humanoide es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, soporta la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, el espacio interno limitado debe alojar cables de alimentación, líneas de señal, sensores y componentes estructurales. Estos requisitos convierten al actuador articular armónico de gran diámetro interior en una opción importante para las articulaciones de cintura de robots humanoides. Este artículo explica cómo seleccionar un actuador articular armónico adecuado considerando el tamaño del orificio hueco, el par dinámico, la relación de reducción, la rigidez mecánica, la integración y la vida útil.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué un reductor RV necesita modificación del perfil? ¿Cómo reducir aún más la holgura y el error de transmisión?Un reductor RV está diseñado para proporcionar alto par, alta rigidez y movimiento preciso en aplicaciones exigentes, como articulaciones robóticas, mesas giratorias industriales y maquinaria de precisión. Sin embargo, lograr una baja holgura y una precisión de transmisión estable requiere más que un mecanizado de alta precisión. La modificación del perfil cicloidal también debe tener en cuenta las tolerancias de fabricación, los errores de montaje, la deformación inducida por la carga, la expansión térmica y las condiciones de lubricación. En este artículo, analizamos por qué los reductores RV requieren modificación del perfil, cómo los diferentes métodos de modificación afectan al engrane y cómo los ingenieros pueden controlar aún más la holgura y el error de transmisión mediante el diseño del perfil, el presupuesto de errores, el análisis estructural, la fabricación de precisión y las pruebas de validación.
 Módulo de articulación robótica hueca: ¿Por qué es importante el tendido de cables en las articulaciones robóticas?Un módulo de articulación robótica hueca proporciona un paso interno para cables de alimentación, líneas de señal, tubos neumáticos y otras conexiones de efector final. En comparación con el tendido de cables externo, un módulo de articulación hueca puede ayudar a reducir la exposición de los cables, mejorar la integración del sistema y crear una trayectoria de movimiento más limpia para los brazos robóticos. Este artículo explica por qué el tendido interno de cables es importante en las articulaciones robóticas y qué considerar al seleccionar un módulo de articulación hueca para aplicaciones robóticas.
 Actuador articular armónico de gran diámetro interior para articulaciones de cintura de robots humanoides: guía práctica de selecciónLa articulación de la cintura de un robot humanoide es una de las articulaciones de movimiento más exigentes de un robot humanoide. A diferencia de las articulaciones convencionales de brazos robóticos, soporta la parte superior del cuerpo mientras gestiona flexiones, torsiones, transiciones posturales y cargas dinámicas en constante cambio. Al mismo tiempo, el espacio interno limitado debe alojar cables de alimentación, líneas de señal, sensores y componentes estructurales. Estos requisitos convierten al actuador articular armónico de gran diámetro interior en una opción importante para las articulaciones de cintura de robots humanoides. Este artículo explica cómo seleccionar un actuador articular armónico adecuado considerando el tamaño del orificio hueco, el par dinámico, la relación de reducción, la rigidez mecánica, la integración y la vida útil.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Por qué están surgiendo los actuadores planetarios sin holguraNabtesco RV, Harmonic Drive y WITTENSTEIN han establecido soluciones de transmisión probadas para robótica, máquinas herramienta, automatización y control de movimiento de precisión. Sin embargo, las aplicaciones que requieren tanto posicionamiento a nivel de segundos de arco como alta rigidez mecánica pueden revelar diferentes compromisos entre holgura, rigidez torsional, capacidad de carga y precisión de transmisión. Esto ha generado un interés creciente en un actuador planetario sin holgura que combina la rigidez y la densidad de par de la transmisión planetaria con una compensación avanzada de holgura. En este artículo, comparamos las características de los reductores planetarios de precisión Nabtesco RV, Harmonic Drive y WITTENSTEIN, y analizamos dónde un actuador planetario sin holgura puede ofrecer una solución alternativa.
 Selección de actuadores de articulación robótica: de la adaptación de la inercia a la optimización a nivel de sistemaLa selección de un actuador de articulación robótica no consiste simplemente en ajustar el par del motor o lograr una relación de inercia adecuada. En un sistema robótico real, la relación de reducción, el espectro de carga, el rendimiento térmico, la rigidez mecánica, la no linealidad de la transmisión, la arquitectura del codificador, el ancho de banda de control y la vida útil interactúan para determinar el resultado final. Una articulación puede cumplir su requisito de par máximo y aun así experimentar vibraciones, sobrecalentamiento, errores de posicionamiento o desgaste prematuro durante el funcionamiento real. Este artículo examina la lógica de ingeniería detrás de la selección de actuadores de articulación robótica y explica por qué pasar de la adaptación de un solo parámetro a la optimización a nivel de sistema puede proporcionar un rendimiento más fiable y predecible de las articulaciones robóticas.
 ¿Cómo elegir un actuador armónico pequeño?Los actuadores armónicos pequeños de la Serie 11 de HONPINE ofrecen una solución compacta y de alto rendimiento para el movimiento rotativo en aplicaciones de automatización de precisión. Disponibles con ejes huecos o macizos, opciones de 48 V o 220 V, frenos opcionales, encóders absolutos y diferentes relaciones de reducción, la Serie 11 está diseñada para aplicaciones que requieren dimensiones compactas, par controlado y posicionamiento preciso.