¿Por qué los módulos articulares armónicos con control de fuerza son necesarios en los robots de fisioterapia junto a la cama?
Un robot terapéutico no vende un brazo robótico; aplica una fuerza al cuerpo humano. La presión, el ritmo y la profundidad son la prescripción, y el control de posición no puede proporcionarlos: los tejidos blandos son deformables y cambian con el tiempo, por lo que una misma orden de posición genera fuerzas de contacto que pueden diferir varias veces entre el músculo y el hueso.Módulos articulares armónicos con control de fuerza convierten la fuerza de contacto en una variable de lazo cerrado: la única forma de hacer que la dosis sea repetible, el contacto humano seguro y la técnica del terapeuta enseñable. A partir de una fotografía de un robot terapéutico junto a una cama, este artículo analiza su configuración, expone cinco razones por las que el control de fuerza es imprescindible, establece criterio por criterio cómo elegir entre TCHL y HAG de HONPINE y presenta el presupuesto de resolución del sensor de par que determina el tamaño de los bastidores.
1. Análisis de la máquina: ¿qué tipo de robot es?
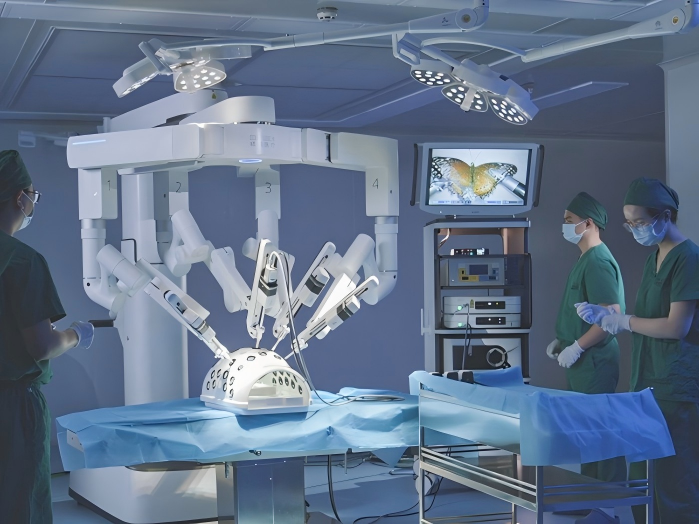
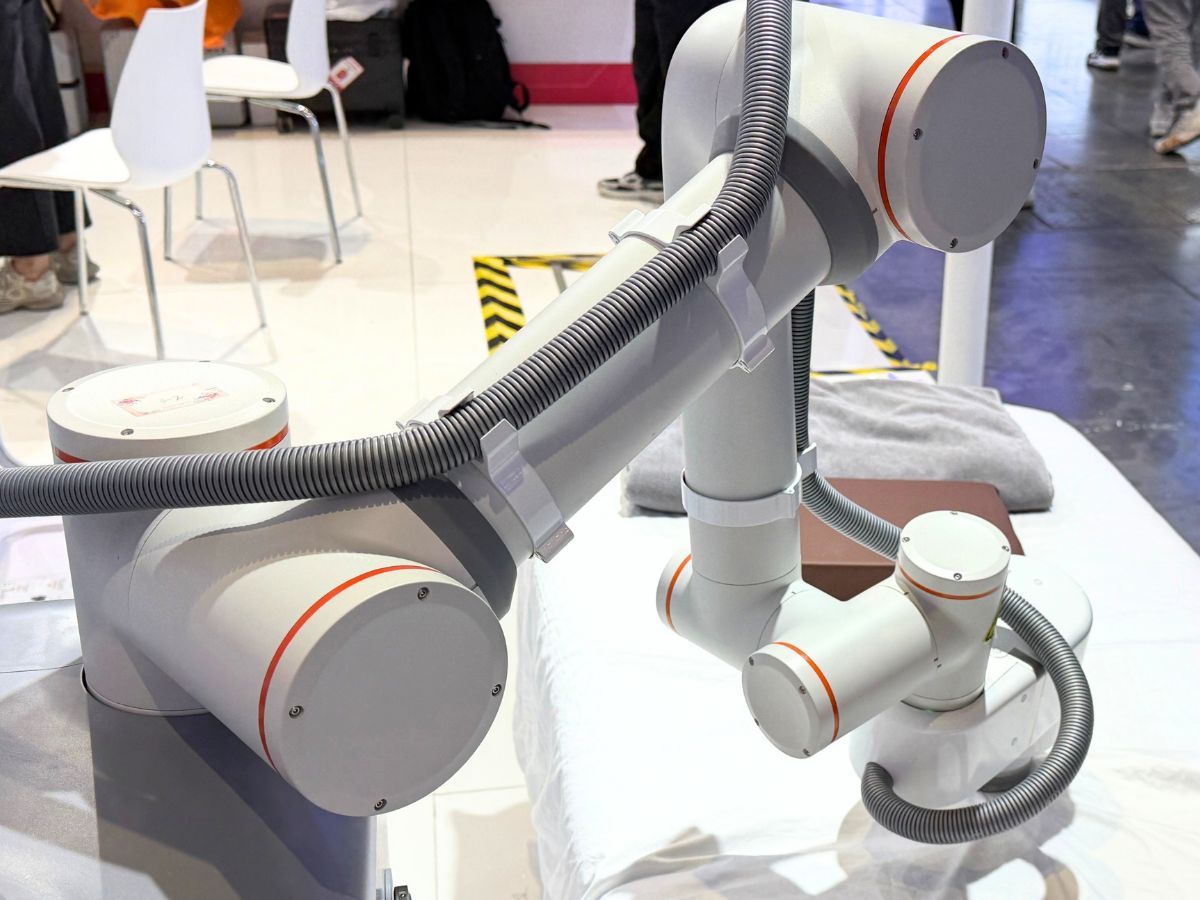
Una sola fotografía del lugar ya revela la mayoría de los aspectos importantes para la selección. La máquina es un brazo articulado vertical de 6-7 DOF que trabaja sobre una cama terapéutica y está construido con módulos articulares monobloque de gran diámetro. No se trata de una aplicación de alta dinámica: el ciclo de trabajo es de baja velocidad, contacto sostenido y sesiones prolongadas. Lo que sí muestra la fotografía —un conducto corrugado externo que atraviesa varias articulaciones— es un problema real de integración y justifica el uso de un eje hueco de gran diámetro. Todas las observaciones que aparecen a continuación son estimaciones visuales para ilustrar un método, no los parámetros de diseño reales de esa máquina.
2. Cinco razones por las que el control de fuerza es imprescindible en los robots terapéuticos
2.1 La paradoja de la rigidez: el control de posición no regula la fuerza sobre tejidos deformables
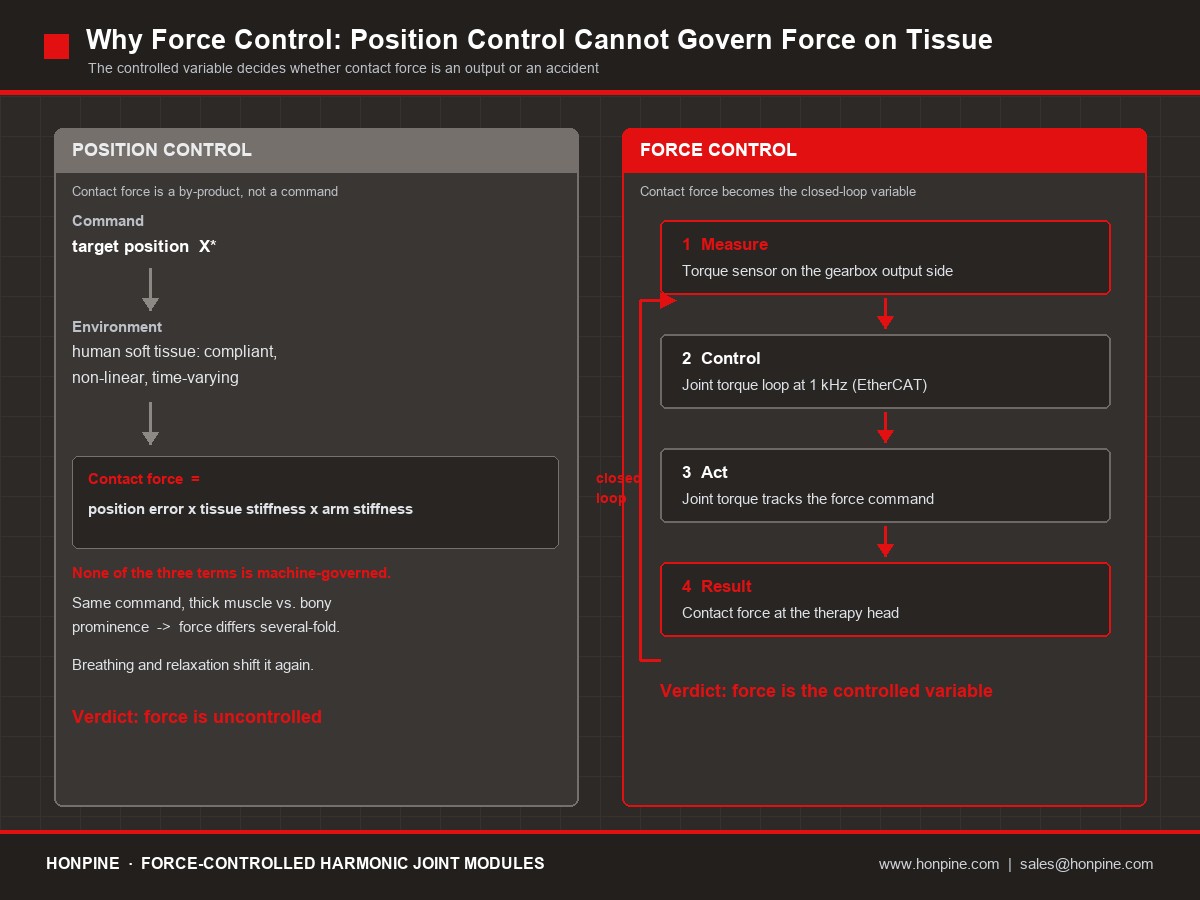
El control de posición presupone un entorno rígido y sin deformación. Los tejidos blandos humanos son lo contrario: tienen poca rigidez y propiedades no lineales que varían con el tiempo. La misma orden de posición produce fuerzas de contacto que pueden diferir varias veces al actuar sobre un músculo grueso o una prominencia ósea; la respiración y el grado de relajación del paciente también modifican la fuerza aunque la posición no cambie. Con el control de posición, la fuerza de contacto equivale al error de posición x la rigidez del entorno x la rigidez equivalente del brazo, y la máquina no controla ninguno de esos tres términos.
El control de fuerza cambia la variable controlada de posición a fuerza, de modo que la fuerza de contacto se convierte en una magnitud de lazo cerrado. Es la única arquitectura de control capaz de hacerse responsable de la fuerza aplicada al cuerpo humano.
2.2 Dosimetría terapéutica: la fuerza es la prescripción y debe ser repetible
Los parámetros clínicos de la terapia manual son la fuerza (o presión), la frecuencia, la duración y la profundidad. La promesa comercial de un robot terapéutico es una fuerza estandarizada y un tratamiento repetible: la misma prescripción debería sentirse igual en la primera sesión y en la décima, con un terapeuta u otro, en una clínica u otra. Sin un lazo de fuerza, la «dosis» es solo un número en el software, no una realidad física.
2.3 Seguridad en el contacto humano: la detección de colisiones y la parada segura son requisitos mínimos de seguridad
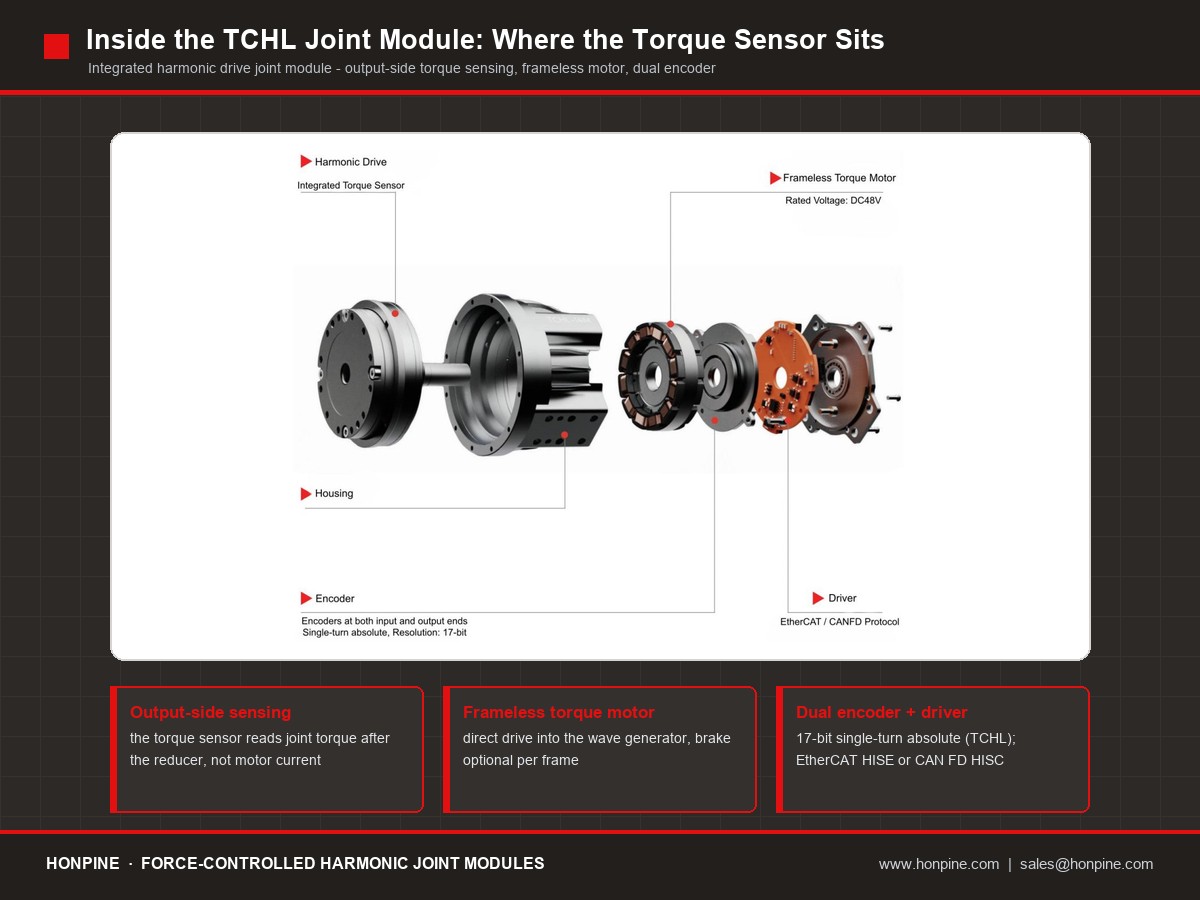
Los pacientes se mueven, tosen y se dan la vuelta sin previo aviso. Las articulaciones con detección de par permiten detectar colisiones en todo el brazo mediante la supervisión de los residuos de par articular y, junto con STO (desconexión segura del par), convierten un contacto anómalo en una parada con el par desconectado de forma segura. Esta es la base de seguridad para cualquier situación de contacto humano: ISO 10218 e ISO/TS 15066 proporcionan referencias para la colaboración, mientras que un dispositivo clasificado como producto sanitario debe evaluarse conforme a IEC 60601 y a la gestión de riesgos de ISO 14971. Las conclusiones sobre certificación corresponden al organismo notificado, no a este artículo.
2.4 Enseñanza guiada manualmente: el tacto del terapeuta debe poder transferirse
Hoy en día, la técnica reside en las manos de terapeutas experimentados, por lo que la vía del producto está definida: el terapeuta guía el brazo durante el movimiento, la máquina registra la trayectoria y la fuerza y, después, las reproduce. La guía manual requiere que las articulaciones funcionen en modo de fuerza cero o de cumplimiento; es una aplicación directa del lazo cerrado de par. Sin control de fuerza, guiar el brazo resulta imposible o provoca una colisión ante el más mínimo empuje.
2.5 Compensación y coherencia entre unidades
Las articulaciones armónicas presentan fricción e histéresis, y cada cambio de postura del brazo modifica el par gravitacional. El par articular medido proporciona los datos para la compensación anticipada de la gravedad y la fricción; una compensación deficiente hace que el lado mecánico perjudique la precisión de la fuerza en el extremo. Del mismo modo, el registro de calibración que se entrega con cada módulo —la curva de rigidez e histéresis— es lo que garantiza que «todos los robots se sientan igual» en cada lote.
3. Dos capas, no una alternativa excluyente: detección del par articular y detección de fuerza en el efector final
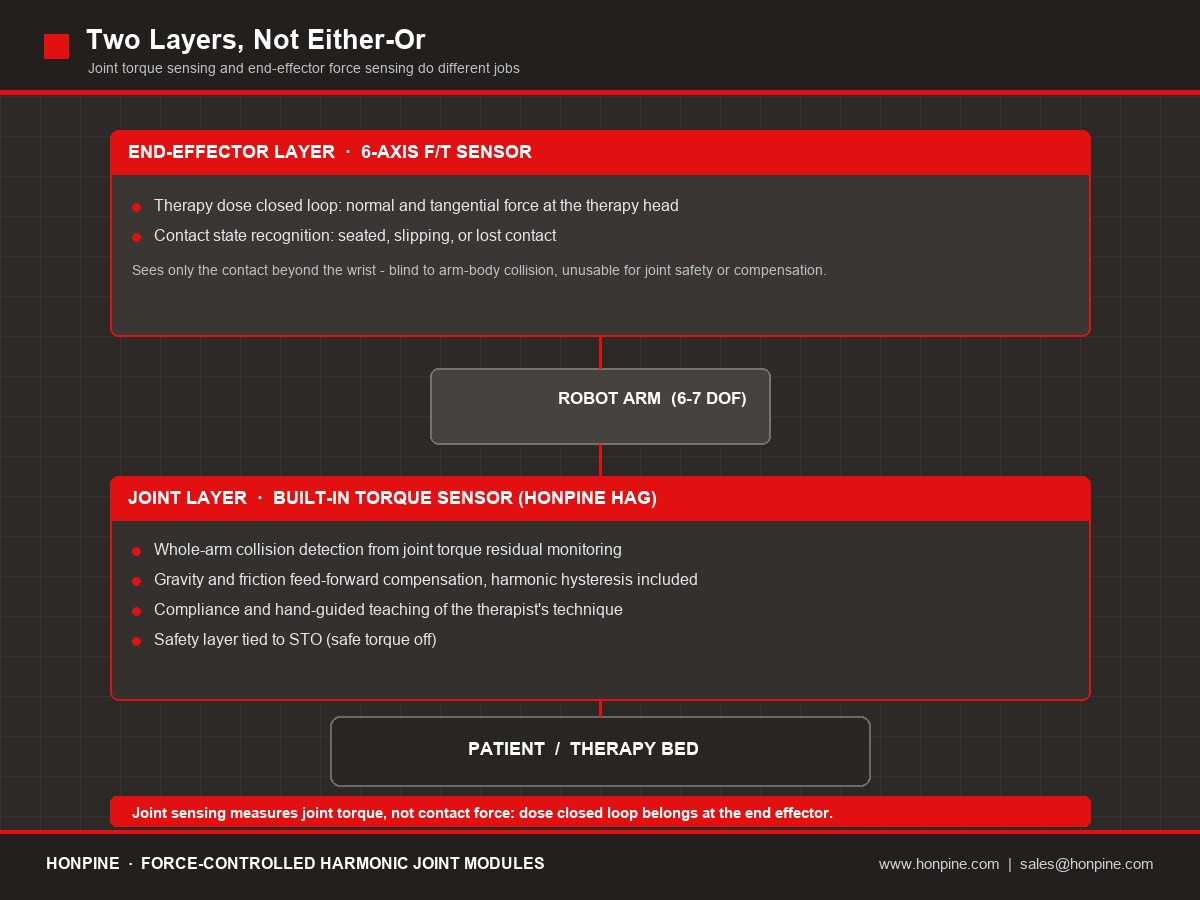
El error de especificación más habitual es tratar la detección del par articular y un sensor de fuerza/par en la muñeca como alternativas. Son dos capas con funciones distintas y un robot terapéutico necesita ambas. La capa articular mide el par de la articulación, no la fuerza de contacto: debe transformarse teniendo en cuenta la longitud de los eslabones y la postura, y se ve afectada por la gravedad, la inercia y la fricción armónica. Por tanto, interpretar directamente su lectura como «fuerza de masaje» introduce un error real. La capa del efector final solo detecta el contacto más allá de la muñeca: no puede detectar una colisión entre el brazo y el cuerpo ni servir para la seguridad o la compensación articulares.
4. TCHL frente a HAG: evaluación criterio por criterio para robots terapéuticos
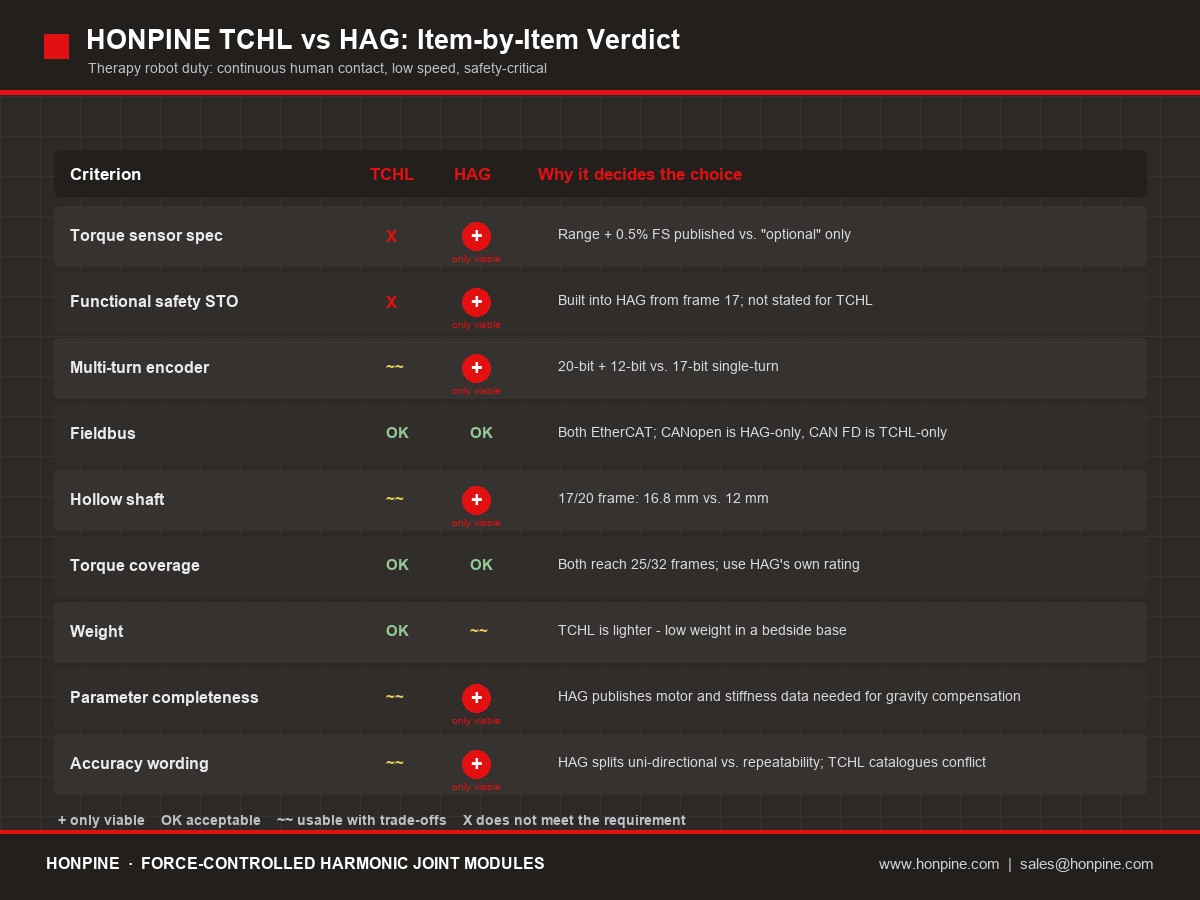
TCHL y HAG de HONPINE son dos definiciones de producto sobre una misma plataforma, no dos generaciones. TCHL es la serie ligera y compacta diseñada para canales internacionales; HAG es la serie de alta integración con seguridad funcional. Ambas ofrecen un sensor de par opcional, y ahí es donde se decide la elección.
4.1 En qué aspectos HAG se impone claramente
4.1.1 Especificación publicada del sensor de par que se puede garantizar
Un producto con control de fuerza debe responder por escrito a una pregunta: ¿cuál es la resolución? En HAG, la respuesta está publicada —rango por bastidor y no linealidad del 0.5% del fondo de escala—, por lo que la resolución se puede indicar, calibrar y justificar. TCHL solo publica «opcional». En un producto cuya propuesta de valor se basa por completo en la fuerza, un sensor sin especificaciones constituye un defecto grave.
4.1.2 STO integrado como base de seguridad funcional
El contacto físico con personas requiere una base de seguridad que no dependa del software. HAG integra STO a partir del bastidor 17, lo que permite convertir la detección de colisiones en una desconexión segura del par. Antes de comprometerse, confirme por escrito el nivel de seguridad y el estado de certificación de cada bastidor.
4.1.3 Codificador absoluto multivuelta para posicionar al paciente
Tras una parada de emergencia o un corte de alimentación durante una sesión clínica, el paciente sigue en la cama. Un codificador absoluto de una sola vuelta obliga a ejecutar una rutina de búsqueda del origen con una persona bajo el brazo; el sistema multivuelta de 12 bits de HAG elimina por completo ese paso.
4.2 Cuándo TCHL sigue siendo una opción adecuada
TCHL sigue siendo la mejor opción cuando la masa es el factor limitante —estructuras vestibles o aéreas y dispositivos portátiles transportados por un operador— y cuando el controlador anfitrión utiliza CAN FD. En un robot terapéutico junto a la cama con una base fija o con ruedas, el peso no es el factor limitante, así que su principal ventaja no resulta aplicable.
5. Selección de bastidores y presupuesto de resolución para el control de fuerza
5.1 Rangos y resolución publicados del sensor HAG
La resolución es el rango x el 0.5% del fondo de escala, ya que la no linealidad se especifica con respecto al fondo de escala. De ahí se desprende la regla práctica: elegir un rango cercano al par de trabajo. Un rango excesivo reduce la resolución: un sensor de 500 N.m resuelve 2.5 N.m, veinte veces menos que uno de 25 N.m.
5.1.1 Ejemplo práctico: de la fuerza en el extremo al par articular
Una fuerza normal de terapia manual de 10-50 N, aplicada a través de un brazo de momento de muñeca de aproximadamente 0.10-0.20 m, genera una señal de par de muñeca de 1-10 N.m. En comparación con la tabla anterior, la resolución de 0.375 N.m de HAG-17 equivale a aproximadamente 2-4 N en el extremo: es viable, pero no ofrece mucho margen para una prescripción graduada en pasos de 5 N. Además, la lectura articular sigue incorporando los efectos de la gravedad, la inercia, la fricción armónica y la histéresis.
5.2 Límite que debe especificarse: la detección del par articular no cierra el lazo de la dosis terapéutica
Un sensor de par a nivel articular no cierra por sí solo el lazo de la dosis terapéutica. La arquitectura correcta tiene dos capas: detección del par articular para la seguridad, la detección de colisiones y la compensación, y detección de fuerza en el efector final para la dosis. Explicitarlo es lo que distingue una especificación creíble de una afirmación de marketing, y también es la razón honesta para mantener un sensor de fuerza/par en la muñeca en la lista de materiales.
6. Cómo especificar HAG correctamente: lista de verificación de pedido y validación
6.1 Antes de realizar el pedido
1. STO para cada bastidor. Confirme que el número de bastidor del código de modelo HAG-XX T-XXX-DC1-02-B-E incluye realmente STO y solicite el nivel de seguridad (SIL/PL) y el estado de certificación. La documentación de HONPINE se contradice sobre STO (HAU-14 indica «no incluido», mientras que HAG-14 indica «integrado»), por lo que debe aclararse por escrito.
2.Estado de medición de las cifras publicadas. HAG se ofrece en configuraciones T (con sensor) y N (sin sensor), pero el catálogo incluye una sola tabla de parámetros. Solicite confirmación por escrito de si los pares nominal y máximo se midieron con el sensor de par o sin él.
3.Comportamiento dinámico del sensor. Ancho de banda, histéresis y deriva térmica. La terapia funciona de forma continua durante sesiones prolongadas: la deriva determina si el minuto 30 coincide con el minuto 1, y el ancho de banda limita el cumplimiento que puede lograr el lazo.
4.Cómo llegan las lecturas de par al bus y con qué frecuencia. Decida si el lazo de fuerza funciona dentro del accionamiento o en el controlador anfitrión. Para un control inferior a 1 kHz, la frecuencia de envío de datos del sensor debe ser equivalente; se recomienda la versión EtherCAT.
6.2 Antes del envío
5. Registro de calibración de fábrica. Solicite un informe de calibración de rigidez, histéresis y deriva de cero para cada módulo, y confirme que el controlador puede leer esos parámetros para realizar la compensación. Es el mecanismo que garantiza que «todas las máquinas se sientan igual» en las entregas de producción en serie.
6.Pruebas de validación en banco. Respuesta a escalones de fuerza en el extremo y precisión en estado estable a temperatura ambiente y después del calentamiento; umbral y tiempo de respuesta de la detección de colisiones junto con STO; tacto durante la guía manual; degradación de la precisión después de un millón de ciclos.
7.Vía de cumplimiento normativo. Si el dispositivo está sujeto a la normativa sobre productos sanitarios, gestione los riesgos conforme a IEC 60601 e ISO 14971. Este artículo no constituye una base para la certificación; prevalece la opinión del organismo profesional competente.
7. Conclusión en una página
Por qué se necesita el control de fuerza. Un robot terapéutico aplica una fuerza al cuerpo humano, que es un objeto de contacto deformable, por lo que el control de posición no puede regular la fuerza. El control de fuerza es una condición previa, no una opción prémium: la dosis, la seguridad y la técnica enseñable dependen de él.
TCHL o HAG.HAG. Tres ventajas decisivas responden exactamente a los puntos críticos de esta aplicación: una especificación de fuerza que se puede garantizar (rango publicado y no linealidad del 0.5%), una base de seguridad funcional con STO y un codificador absoluto multivuelta que permite recuperar el posicionamiento del paciente. La ventaja de ligereza de TCHL importa menos en una máquina junto a la cama, y la falta de especificaciones publicadas del sensor constituye un defecto grave en un producto de control de fuerza.
Cómo aplicarlo. Tome HAG-17 para la muñeca, HAG-20 para el codo y HAG-25 para el hombro como combinación de referencia, y compruebe el margen de rango de cada articulación con respecto al par de trabajo. Utilice dos capas —detección del par articular para la seguridad y el cumplimiento, y detección de fuerza en el efector final para la dosis— y complete los siete puntos de la sección 6 antes de aprobar el pedido.
Fuentes y niveles de confianza
Descargo de responsabilidad
· Las observaciones sobre la configuración (grados de libertad, diámetro de las articulaciones, alcance y niveles de par) son estimaciones visuales, no los parámetros de diseño reales de la máquina fotografiada. Ilustran un método de selección y no deben presentarse como conclusiones técnicas sobre ese modelo.
·Los datos del fabricante proceden de catálogos que contienen varias incoherencias internas; este artículo no elige una interpretación sin indicarlo. Antes de asumir cualquier compromiso externo, utilice la especificación más reciente y solicite una confirmación por escrito al fabricante.
·Si un dispositivo terapéutico está clasificado como producto sanitario, la seguridad y el cumplimiento (serie IEC 60601, ISO 14971 y normas relacionadas) corresponden al organismo profesional de certificación. Este artículo no constituye una base para la certificación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué los módulos articulares armónicos con control de fuerza son necesarios en los robots de fisioterapia junto a la cama?Un robot de fisioterapia no vende un brazo robótico; vende una fuerza aplicada al cuerpo humano. La presión, el ritmo y la profundidad son la prescripción, y el control de posición no puede proporcionarlos: los tejidos blandos son deformables y varían con el tiempo, por lo que una misma orden de posición genera fuerzas de contacto que pueden diferir varias veces entre el músculo y el hueso. Los módulos articulares armónicos con control de fuerza convierten la fuerza de contacto en una variable de bucle cerrado: la única forma de lograr que la dosis sea repetible, el contacto humano seguro y la técnica del terapeuta enseñable. A partir de una única foto de un robot de fisioterapia junto a la cama, este artículo analiza la configuración, presenta cinco razones por las que el control de fuerza es imprescindible, determina criterio por criterio cómo elegir entre TCHL y HAG de HONPINE, y calcula el presupuesto de resolución del sensor de par que permite seleccionar los tamaños de bastidor.
 Guía de compatibilidad de reductores armónicos NEMA 17 y NEMA 23: combinación de motores paso a paso con reductores armónicosCombinar un motor paso a paso con un reductor armónico no es una solución de compromiso para reducir costes. Los puntos débiles de un motor paso a paso —el ángulo de paso elevado, la caída del par por encima de aproximadamente 400 rpm y la falta de una transmisión de precisión— son precisamente lo que corrige un reductor armónico: lleva el punto de funcionamiento a la zona óptima de baja velocidad y alto par, mejora un ángulo de paso de 1,8° hasta una resolución de segundos de arco y ofrece un juego casi nulo. Esta guía explica qué significan los tamaños de bastidor NEMA en la interfaz de montaje, qué bastidores de reductores armónicos son compatibles con NEMA 17 y NEMA 23, las ocho comprobaciones que deben realizarse en orden —incluido el par de arranque en vacío del lado de entrada, que suele pasarse por alto— y el verdadero punto débil de esta combinación: el fallo silencioso. Incluye las especificaciones de HONPINE SHD y CSF.
 Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulaciónEn las plantas de baterías de litio, elegir un reductor para un brazo robótico no consiste en encontrar una única caja de engranajes «óptima», sino en asignar cada tipo de reductor según la articulación. Los reductores RV se utilizan en el hombro y el codo (J1–J3), donde la rigidez, la resistencia a los impactos y una larga vida útil son fundamentales; los reductores armónicos se emplean en la muñeca (J4–J6), donde el juego casi nulo, la alta densidad de par y el bajo peso determinan la precisión de posicionamiento. Los reductores planetarios se utilizan para la transferencia cartesiana de largo recorrido a un menor costo. La producción de baterías de litio añade tres requisitos más estrictos: repetibilidad extrema (±0.02–0.05 mm), ciclos de trabajo intensivo las 24 horas del día, los 7 días de la semana, y tolerancia cero a la contaminación por partículas metálicas. Esta guía explica los criterios de selección articulación por articulación, compara los tres tipos de reductores y presenta configuraciones típicas para cada estación.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 ¿Por qué los módulos articulares armónicos con control de fuerza son necesarios en los robots de fisioterapia junto a la cama?Un robot de fisioterapia no vende un brazo robótico; vende una fuerza aplicada al cuerpo humano. La presión, el ritmo y la profundidad son la prescripción, y el control de posición no puede proporcionarlos: los tejidos blandos son deformables y varían con el tiempo, por lo que una misma orden de posición genera fuerzas de contacto que pueden diferir varias veces entre el músculo y el hueso. Los módulos articulares armónicos con control de fuerza convierten la fuerza de contacto en una variable de bucle cerrado: la única forma de lograr que la dosis sea repetible, el contacto humano seguro y la técnica del terapeuta enseñable. A partir de una única foto de un robot de fisioterapia junto a la cama, este artículo analiza la configuración, presenta cinco razones por las que el control de fuerza es imprescindible, determina criterio por criterio cómo elegir entre TCHL y HAG de HONPINE, y calcula el presupuesto de resolución del sensor de par que permite seleccionar los tamaños de bastidor.
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. Actuadores de articulación robótica armónicos para robots de tuberías y otros equipos de propósito especialLos robots de tuberías operan en entornos estrechos y complejos, donde el espacio de instalación limitado, los altos requisitos de carga, el tendido de cables y el control preciso del movimiento son desafíos críticos. Un actuador de articulación fiable debe proporcionar una elevada salida de par, dimensiones compactas y un rendimiento estable, al tiempo que se adapta a condiciones operativas exigentes. Los actuadores de articulación robótica armónicos integran transmisión de precisión, accionamiento por motor y capacidades de detección en una unidad de movimiento compacta, lo que los hace adecuados para robots de tuberías y otros sistemas robóticos de propósito especial. Este artículo explora los requisitos clave de diseño de los robots de tuberías y explica cómo los módulos de articulación robótica armónicos HPJM de HONPINE ayudan a lograr soluciones robóticas compactas, de alto rendimiento y fiables.
 Actuador armónico para equipos de elevación: precisión, densidad de par y control de movimiento compactoLos equipos de elevación modernos requieren más que simplemente mover una carga verticalmente. Los ejes de elevación robóticos, los módulos de elevación para AGV y AMR, los equipos para semiconductores, las plataformas de inspección y los cabrestantes especializados demandan cada vez más una alta densidad de par, posicionamiento preciso, baja holgura, alta rigidez y un control de movimiento compacto. Un actuador armónico integra un reductor armónico con un motor y, según la configuración, codificadores, frenos, servodrives e interfaces de comunicación en un módulo de movimiento compacto. Este artículo explora cómo los actuadores armónicos pueden aplicarse a diferentes sistemas de elevación y por qué su combinación de precisión, densidad de par, rigidez e integración los hace adecuados para aplicaciones automatizadas de elevación y posicionamiento.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.
 ¿Por qué los sistemas de soldadura láser oscilante necesitan un actuador rotativo armónico de alta precisión?La soldadura láser oscilante se utiliza cada vez más en la fabricación de baterías, la soldadura de barras colectoras, la electrónica, los dispositivos médicos, la soldadura robótica y otras aplicaciones de fabricación de precisión en las que el movimiento del haz debe mantenerse preciso y repetible. Sin embargo, en los sistemas mecánicos de soldadura oscilante, la calidad de la soldadura depende no solo de los parámetros del láser, sino también de la precisión del mecanismo de movimiento rotativo que acciona el cabezal oscilante. La holgura, la rigidez torsional insuficiente, la limitada densidad de par y los errores de posicionamiento pueden afectar directamente a la trayectoria real del haz y a la estabilidad del baño fundido. Por este motivo, una solución de movimiento rotativo de alta precisión se está convirtiendo en una parte importante de los equipos modernos de soldadura láser oscilante. Un actuador rotativo armónico combina transmisión de precisión, alta rigidez, baja holgura e integración compacta, lo que lo hace idóneo para cabezales oscilantes mecánicos que requieren un movimiento rotativo controlado bajo cargas dinámicas.
 ¿Cuándo requiere la dirección de un motor fueraborda un actuador rotativo armónico?La dirección de motores fueraborda eléctricos está evolucionando de una simple función mecánica a una aplicación de control de movimiento de precisión. Este artículo explica cuándo un actuador rotativo armónico se convierte en una solución adecuada y examina el papel de la transmisión de precisión, el bajo juego mecánico, la alta densidad de par, la retroalimentación del codificador y la integración mecánica compacta. También explora aplicaciones en embarcaciones eléctricas, vehículos autónomos de superficie, embarcaciones no tripuladas, robótica marina y propulsión marina eléctrica, ayudando a los ingenieros a comprender cómo seleccionar el actuador rotativo adecuado según el par de dirección, la velocidad, la precisión de posicionamiento, las condiciones de funcionamiento y los requisitos de instalación.
 ¿Cómo elegir el actuador de articulación robótica adecuado para aplicaciones robóticas especializadas?Elegir el actuador de articulación robótica adecuado ya no consiste simplemente en comparar especificaciones de par o seleccionar un motor y un reductor por separado. A medida que los robots humanoides, los robots colaborativos, los brazos robóticos industriales, los robots médicos, los manipuladores móviles y los sistemas robóticos especializados se diversifican, los fabricantes de robots deben equilibrar simultáneamente el par, la velocidad, la precisión, la rigidez, el peso, el espacio de instalación, la retroalimentación, la comunicación y la seguridad. Este artículo explica cómo los ingenieros pueden seleccionar el actuador de articulación armónica o el motor de articulación robótica adecuado partiendo del problema real de la aplicación y desarrollando una solución a nivel de articulación que se adapte a la estructura mecánica y a los requisitos de control del robot completo.
 Actuador rotativo armónico para eje rotativo CNC: una solución de precisión para máquinas de grabadoDescubra cómo los actuadores rotativos armónicos mejoran el rendimiento del eje rotativo CNC en máquinas de grabado de 4 y 5 ejes, gracias a un posicionamiento preciso, un bajo juego, una alta rigidez y una integración compacta.