





Actuadores de articulación robótica armónicos para robots de tuberías y otros equipos de propósito especial
Actuadores de articulación robótica Harmonicpara robots de tuberías y otros equipos de uso especial
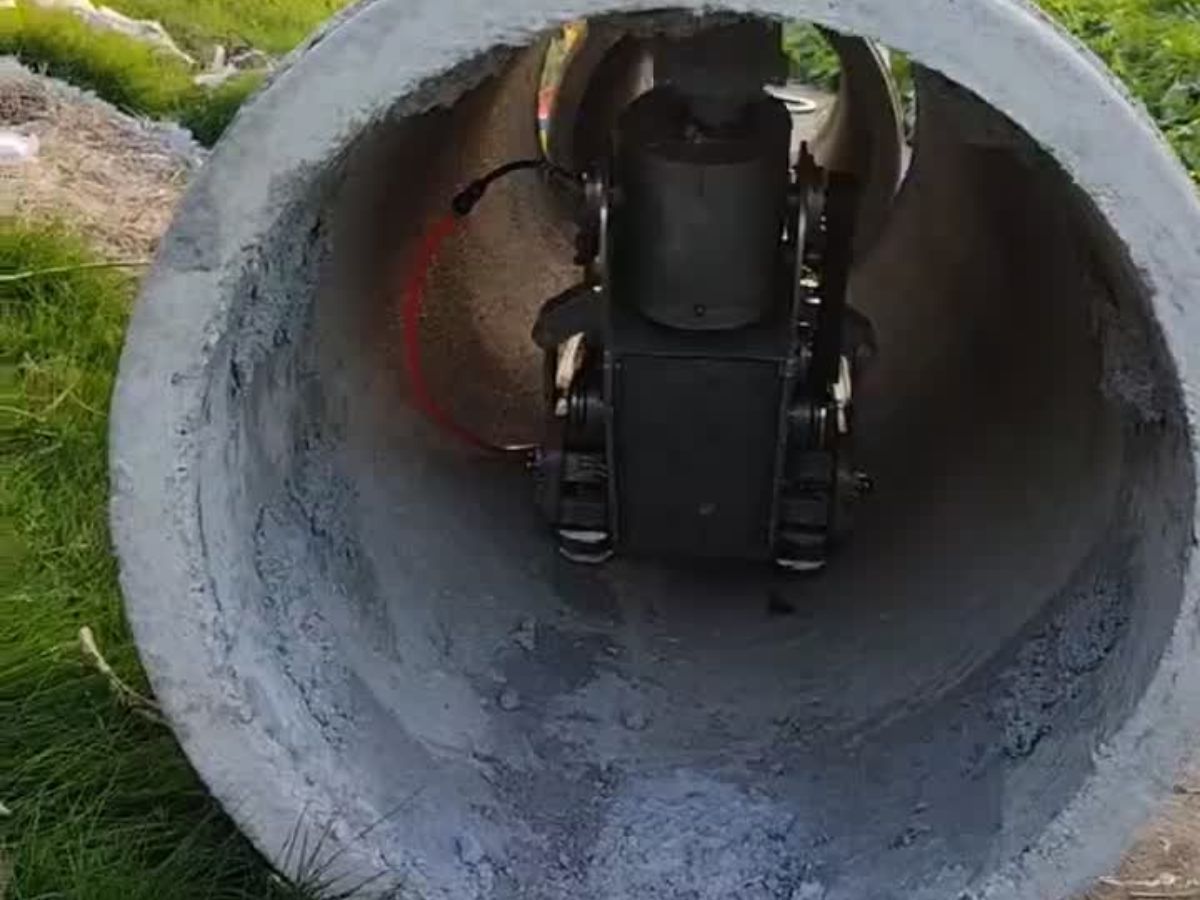
¿Qué es un robot de tuberías?
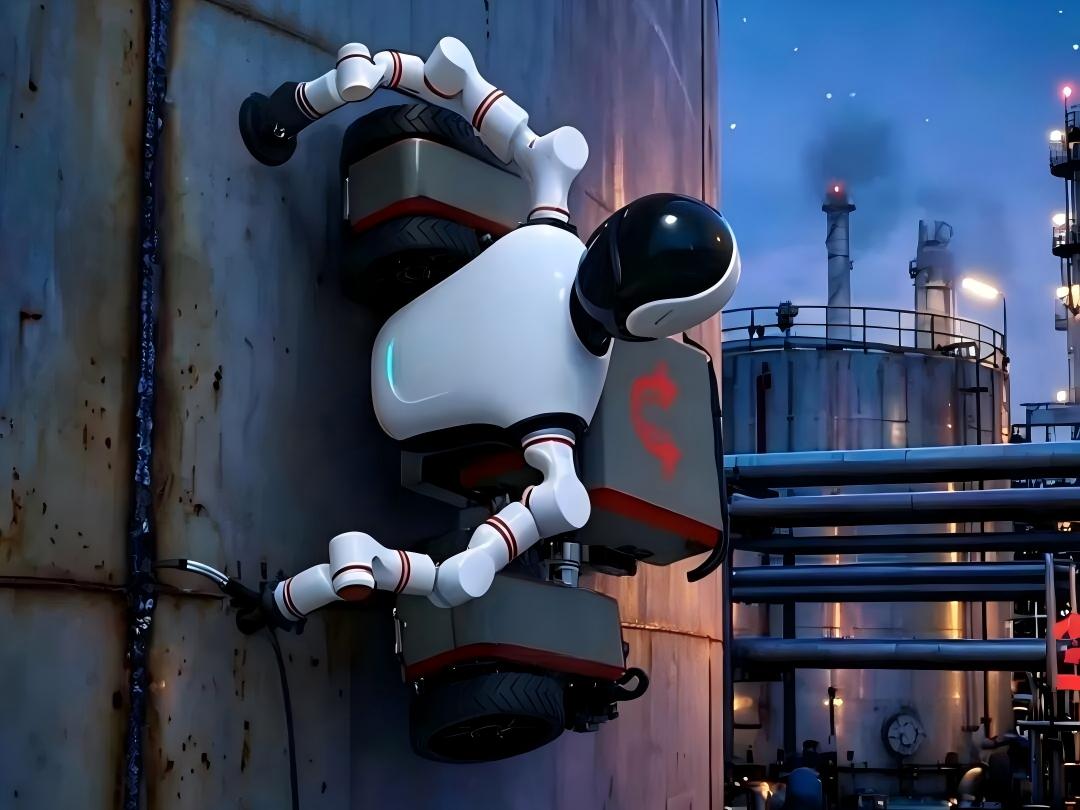
Un robot de tuberías es un sistema mecatrónico diseñado para desplazarse automáticamente dentro o fuera de tuberías estrechas mientras transporta uno o más sensores, dispositivos de inspección o mecanismos operativos. Puede realizar una variedad de tareas relacionadas con tuberías mediante operación remota por parte del personal o control informático automatizado.
Como una categoría importante de robots de uso especial, los robots de tuberías se utilizan principalmente para sustituir operaciones manuales en la inspección, reparación, limpieza y mantenimiento de tuberías. Se utilizan ampliamente en industrias y aplicaciones como petróleo y gas, procesamiento químico, drenaje municipal, energía nuclear y otros entornos exigentes.
¿Qué desafíos deben abordarse al diseñar robots de tuberías?
1. Espacio de instalación extremadamente limitado
Una de las principales limitaciones de los robots de tuberías es el espacio de instalación extremadamente limitado. Debido a que el robot debe desplazarse dentro de las tuberías, girar, articularse y realizar diversas tareas, sus mecanismos de articulación deben operar dentro de un espacio muy restringido.
Si el actuador de articulación es demasiado grande, puede interferir fácilmente con la pared de la tubería y limitar la movilidad del robot.
2. Requisitos de alto par en un diseño compacto
Las articulaciones de los robots de tuberías deben superar múltiples cargas, incluido el peso propio del robot, la fricción contra la pared de la tubería, la resistencia al ascenso, las cargas de giro y otras fuerzas externas.
Por lo tanto, el actuador de articulación debe proporcionar una relación de reducción relativamente alta y un par de salida suficiente dentro de un diseño compacto.
3. Control preciso del movimiento en entornos complejos
Los robots de tuberías a menudo necesitan transportar cámaras, sistemas de inspección visual, equipos de ensayo ultrasónico, sistemas de inspección láser y otros dispositivos.
Al mismo tiempo, deben realizar un control preciso del movimiento y una planificación de trayectorias en entornos complejos y potencialmente desafiantes. Esto impone mayores requisitos a los actuadores de articulación del robot en términos de precisión de posicionamiento, integración y fiabilidad.
¿Por qué los módulos de articulación robótica Harmonic son adecuados para robots de tuberías?
Basándose en estos requisitos, los módulos de articulación robótica Harmonic son una solución muy adecuada para muchas aplicaciones de robots de tuberías.
¿Qué características debe tener un módulo de articulación robótica Harmonic para robots de tuberías?
1. Estructura hueca para el tendido de cables
Una estructura de articulación hueca es particularmente importante para los robots de tuberías.
Durante el funcionamiento, los cables y el cableado pueden estar expuestos a torsión, tracción, abrasión u otras tensiones mecánicas. Un diseño hueco permite que los cables y las líneas de señal pasen por el centro de la articulación, lo que ayuda a organizar el cableado interno y reducir posibles interferencias con el movimiento del robot.
Esto también puede ayudar a reducir los riesgos de seguridad asociados con cables expuestos o tendidos de forma inadecuada.
2. Alta densidad de par
La densidad de par es otro parámetro importante para los actuadores de articulación de robots de tuberías.
Una alta densidad de par significa que la articulación puede generar un par de salida mayor dentro de un volumen de tamaño y peso igual o similar. Esto permite que los robots de tuberías logren una mayor capacidad de carga sin aumentar significativamente las dimensiones generales del robot.
3. Dimensiones integradas compactas
Las dimensiones generales del módulo integrado de articulación robótica Harmonic también son un aspecto importante durante la selección del producto.
El tamaño de la articulación afecta directamente las dimensiones generales del robot de tuberías. Para los robots que operan dentro de tuberías estrechas, el requisito más básico es simple: el robot y sus articulaciones deben caber físicamente dentro de la tubería.
Por lo tanto, las dimensiones compactas de la articulación y un alto nivel de integración funcional son factores importantes al seleccionar un actuador de articulación para aplicaciones de robots de tuberías.
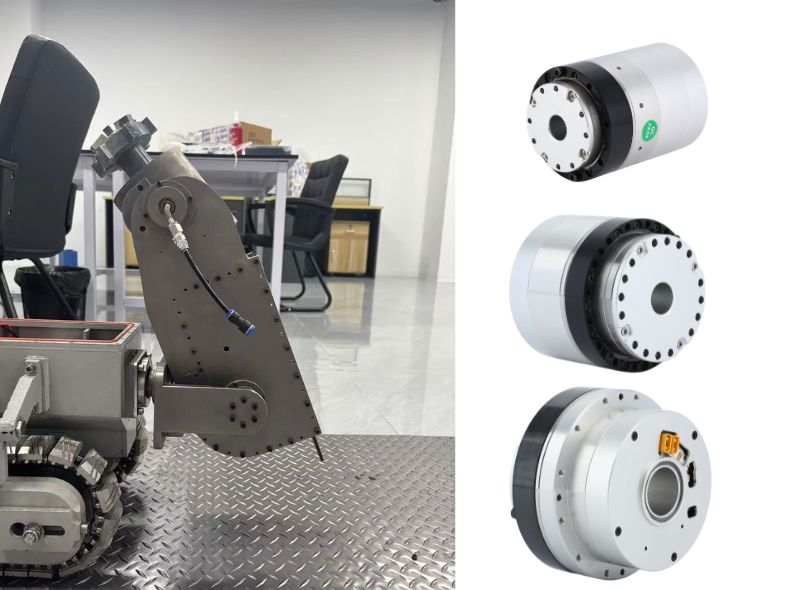
Módulo de articulación robótica Harmonic HONPINE HPJM para robots de uso especial
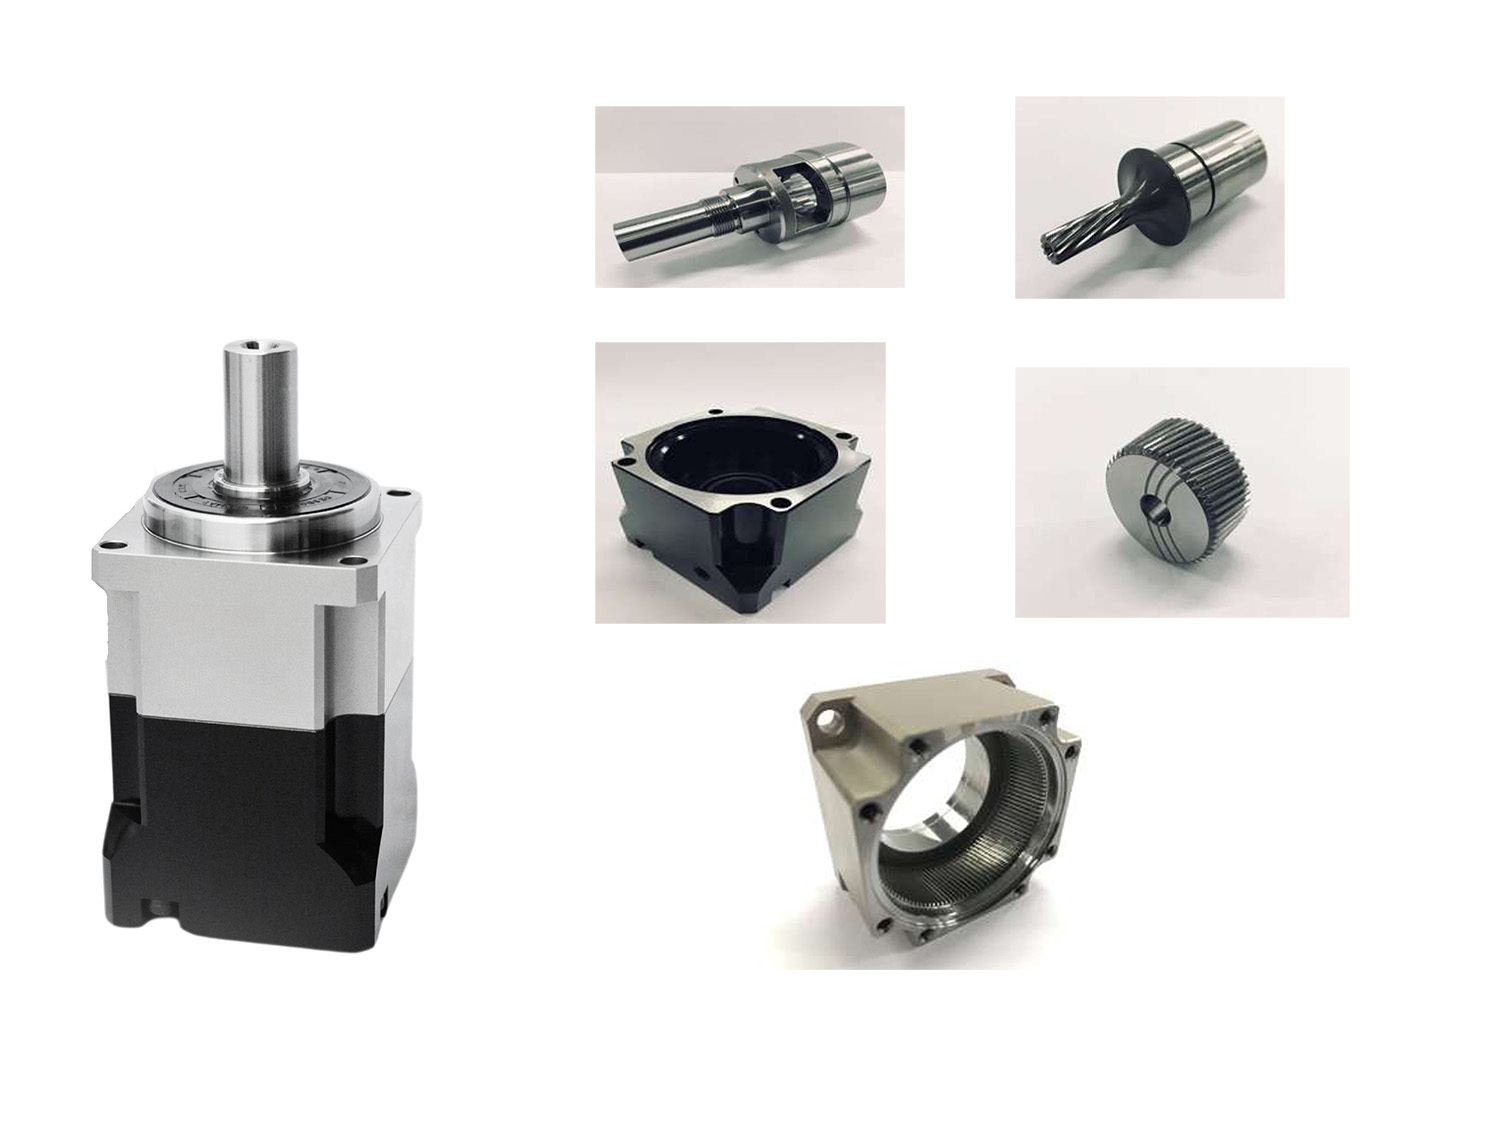
Basándose en estos requisitos, el módulo de articulación robótica Harmonic HPJM de HONPINE es adecuado para aplicaciones que requieren dimensiones compactas, alta densidad de par y capacidades de movimiento integradas.
El HPJM integra componentes clave de movimiento en un módulo de articulación compacto, lo que ayuda a los fabricantes de robots a simplificar la integración mecánica al tiempo que logran el par de articulación y el rendimiento de movimiento requeridos.
Cumplimiento de los requisitos de impermeabilidad y protección contra el polvo
Los actuadores de articulación robótica HONPINE se han aplicado y validado en diversas aplicaciones de robots de uso especial, incluidos robots de inspección, robots contra incendios, robots que operan en entornos peligrosos, robots nucleares, robots submarinos, brazos robóticos para vehículos de uso especial y robots cuadrúpedos.
Basándose en años de experiencia ayudando a clientes en robótica de uso especial, HONPINE no solo proporciona actuadores de articulación que cumplen las especificaciones de rendimiento requeridas, sino que también trabaja con los clientes en requisitos específicos de aplicación, como la impermeabilización y la protección contra el polvo.
Para obtener más información sobre los actuadores de articulación robótica Harmonic y las soluciones de módulos de articulación para robots de tuberías y otros equipos de uso especial, contacte con HONPINE para analizar los requisitos de su aplicación y obtener una solución de actuador de articulación adecuada.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. Actuadores de articulación robótica armónicos para robots de tuberías y otros equipos de propósito especialLos robots de tuberías operan en entornos estrechos y complejos, donde el espacio de instalación limitado, los altos requisitos de carga, el tendido de cables y el control preciso del movimiento son desafíos críticos. Un actuador de articulación fiable debe proporcionar una elevada salida de par, dimensiones compactas y un rendimiento estable, al tiempo que se adapta a condiciones operativas exigentes. Los actuadores de articulación robótica armónicos integran transmisión de precisión, accionamiento por motor y capacidades de detección en una unidad de movimiento compacta, lo que los hace adecuados para robots de tuberías y otros sistemas robóticos de propósito especial. Este artículo explora los requisitos clave de diseño de los robots de tuberías y explica cómo los módulos de articulación robótica armónicos HPJM de HONPINE ayudan a lograr soluciones robóticas compactas, de alto rendimiento y fiables.
 ¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?Los módulos integrados de articulación robótica están cambiando la forma en que se diseñan los robots al combinar el motor, el reductor, el accionamiento, el codificador y los componentes de detección en una unidad de movimiento compacta. En comparación con las arquitecturas distribuidas tradicionales, este enfoque integrado puede reducir la complejidad del cableado, simplificar las conexiones de alimentación y comunicación, y permitir estructuras robóticas más compactas. A medida que los robots humanoides exigen mayores niveles de coordinación de movimiento, velocidad de respuesta, precisión e integración, los módulos de articulación robótica se están convirtiendo en una interfaz cada vez más importante entre los sistemas de control inteligente y el movimiento físico. Este artículo explica cómo los módulos integrados de articulación robótica transforman el cableado y la arquitectura de control de los robots, utilizando como ejemplo el módulo de articulación robótica con reductor armónico HONPINE TCHL.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. Actuadores de articulación robótica armónicos para robots de tuberías y otros equipos de propósito especialLos robots de tuberías operan en entornos estrechos y complejos, donde el espacio de instalación limitado, los altos requisitos de carga, el tendido de cables y el control preciso del movimiento son desafíos críticos. Un actuador de articulación fiable debe proporcionar una elevada salida de par, dimensiones compactas y un rendimiento estable, al tiempo que se adapta a condiciones operativas exigentes. Los actuadores de articulación robótica armónicos integran transmisión de precisión, accionamiento por motor y capacidades de detección en una unidad de movimiento compacta, lo que los hace adecuados para robots de tuberías y otros sistemas robóticos de propósito especial. Este artículo explora los requisitos clave de diseño de los robots de tuberías y explica cómo los módulos de articulación robótica armónicos HPJM de HONPINE ayudan a lograr soluciones robóticas compactas, de alto rendimiento y fiables.
 Actuador armónico para equipos de elevación: precisión, densidad de par y control de movimiento compactoLos equipos de elevación modernos requieren más que simplemente mover una carga verticalmente. Los ejes de elevación robóticos, los módulos de elevación para AGV y AMR, los equipos para semiconductores, las plataformas de inspección y los cabrestantes especializados demandan cada vez más una alta densidad de par, posicionamiento preciso, baja holgura, alta rigidez y un control de movimiento compacto. Un actuador armónico integra un reductor armónico con un motor y, según la configuración, codificadores, frenos, servodrives e interfaces de comunicación en un módulo de movimiento compacto. Este artículo explora cómo los actuadores armónicos pueden aplicarse a diferentes sistemas de elevación y por qué su combinación de precisión, densidad de par, rigidez e integración los hace adecuados para aplicaciones automatizadas de elevación y posicionamiento.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.
 ¿Por qué los sistemas de soldadura láser oscilante necesitan un actuador rotativo armónico de alta precisión?La soldadura láser oscilante se utiliza cada vez más en la fabricación de baterías, la soldadura de barras colectoras, la electrónica, los dispositivos médicos, la soldadura robótica y otras aplicaciones de fabricación de precisión en las que el movimiento del haz debe mantenerse preciso y repetible. Sin embargo, en los sistemas mecánicos de soldadura oscilante, la calidad de la soldadura depende no solo de los parámetros del láser, sino también de la precisión del mecanismo de movimiento rotativo que acciona el cabezal oscilante. La holgura, la rigidez torsional insuficiente, la limitada densidad de par y los errores de posicionamiento pueden afectar directamente a la trayectoria real del haz y a la estabilidad del baño fundido. Por este motivo, una solución de movimiento rotativo de alta precisión se está convirtiendo en una parte importante de los equipos modernos de soldadura láser oscilante. Un actuador rotativo armónico combina transmisión de precisión, alta rigidez, baja holgura e integración compacta, lo que lo hace idóneo para cabezales oscilantes mecánicos que requieren un movimiento rotativo controlado bajo cargas dinámicas.
 ¿Cuándo requiere la dirección de un motor fueraborda un actuador rotativo armónico?La dirección de motores fueraborda eléctricos está evolucionando de una simple función mecánica a una aplicación de control de movimiento de precisión. Este artículo explica cuándo un actuador rotativo armónico se convierte en una solución adecuada y examina el papel de la transmisión de precisión, el bajo juego mecánico, la alta densidad de par, la retroalimentación del codificador y la integración mecánica compacta. También explora aplicaciones en embarcaciones eléctricas, vehículos autónomos de superficie, embarcaciones no tripuladas, robótica marina y propulsión marina eléctrica, ayudando a los ingenieros a comprender cómo seleccionar el actuador rotativo adecuado según el par de dirección, la velocidad, la precisión de posicionamiento, las condiciones de funcionamiento y los requisitos de instalación.
 ¿Cómo elegir el actuador de articulación robótica adecuado para aplicaciones robóticas especializadas?Elegir el actuador de articulación robótica adecuado ya no consiste simplemente en comparar especificaciones de par o seleccionar un motor y un reductor por separado. A medida que los robots humanoides, los robots colaborativos, los brazos robóticos industriales, los robots médicos, los manipuladores móviles y los sistemas robóticos especializados se diversifican, los fabricantes de robots deben equilibrar simultáneamente el par, la velocidad, la precisión, la rigidez, el peso, el espacio de instalación, la retroalimentación, la comunicación y la seguridad. Este artículo explica cómo los ingenieros pueden seleccionar el actuador de articulación armónica o el motor de articulación robótica adecuado partiendo del problema real de la aplicación y desarrollando una solución a nivel de articulación que se adapte a la estructura mecánica y a los requisitos de control del robot completo.
 Actuador rotativo armónico para eje rotativo CNC: una solución de precisión para máquinas de grabadoDescubra cómo los actuadores rotativos armónicos mejoran el rendimiento del eje rotativo CNC en máquinas de grabado de 4 y 5 ejes, gracias a un posicionamiento preciso, un bajo juego, una alta rigidez y una integración compacta.
 12 consejos para elegir la transmisión adecuada para una mesa giratoria CNC: reductor armónico, actuador giratorio armónico, motor DD y reductor planetarioAprende cómo elegir la transmisión adecuada de una mesa giratoria CNC en función de la precisión, el juego, el par, la velocidad, la rigidez, la estabilidad térmica y la integración. Compara reductores armónicos, actuadores giratorios armónicos, motores DD, reductores RV y reductores planetarios.