





Actuador armónico para equipos de elevación: precisión, densidad de par y control de movimiento compacto
Los equipos de elevación modernos ya no se diseñan simplemente para mover una carga de una altura a otra. A medida que la automatización industrial, la robótica, la manipulación de materiales y la maquinaria de precisión continúan evolucionando, los sistemas de elevación necesitan cada vez más combinar una alta capacidad de carga con un posicionamiento preciso, integración mecánica compacta, control de movimiento fiable y estabilidad operativa a largo plazo.
Esto es especialmente importante cuando un mecanismo de elevación funciona dentro de un espacio de instalación limitado o forma parte de un sistema automatizado más amplio. Un eje de elevación robótico, un módulo de elevación AGV o AMR, un mecanismo de posicionamiento para semiconductores, una plataforma de inspección automatizada o un cabrestante especializado puede necesitar mover repetidamente una carga manteniendo un posicionamiento preciso y un movimiento estable bajo cargas cambiantes.
Para estas aplicaciones, el sistema de transmisión adquiere tanta importancia como el propio motor. Un Actuador Armónico, que integra un reductor de transmisión armónica con un motor y, según la configuración, componentes como codificadores, frenos y servoaccionamientos, proporciona una solución compacta para el control de movimiento rotativo de alta precisión.
Aunque los actuadores armónicos se asocian ampliamente con las articulaciones robóticas, sus ventajas no se limitan a la robótica. Cuando un mecanismo de elevación se acciona mediante una transmisión rotativa, la tecnología de actuadores armónicos también puede ofrecer una solución práctica para equipos de elevación y sistemas especializados de elevación que requieren alta densidad de par, baja holgura, alta rigidez, posicionamiento preciso e integración compacta.
¿Por qué los equipos de elevación avanzan hacia sistemas de movimiento más integrados?
Los equipos de elevación tradicionales suelen utilizar una arquitectura relativamente sencilla compuesta por un motor, caja de engranajes, acoplamiento, freno, codificador y controlador externo. Esta configuración puede funcionar bien en aplicaciones convencionales de elevación, pero a medida que los equipos se vuelven más compactos y automatizados, la cantidad de componentes necesarios para cada eje de movimiento puede convertirse en una consideración importante de diseño.
Para los fabricantes de equipos, cada interfaz mecánica adicional crea otra necesidad de montaje, alineación, cableado, puesta en marcha y mantenimiento. El motor y la caja de engranajes también deben combinarse cuidadosamente, mientras que el codificador y el freno deben integrarse en la arquitectura general de control y seguridad.
Un Actuador Armónico integrado adopta un enfoque diferente al combinar los componentes de transmisión y control de movimiento en un módulo compacto. Según la configuración del actuador, la transmisión armónica, el motor, el codificador, el freno, el servoaccionamiento y las interfaces de comunicación pueden integrarse en un único sistema.
Este enfoque resulta especialmente atractivo cuando el mecanismo de elevación debe encajar dentro de un volumen mecánico restringido o cuando el fabricante de equipos desea estandarizar la arquitectura de accionamiento en varios modelos de máquinas.
El objetivo no es simplemente reducir el número de componentes. Más importante aún, un actuador integrado puede simplificar las interfaces mecánicas, eléctricas y de control entre el sistema de accionamiento y el mecanismo de elevación, ayudando a los fabricantes de equipos a reducir el trabajo de integración mientras mantienen un rendimiento preciso de movimiento.
¿Dónde pueden utilizarse los actuadores armónicos en equipos de elevación?
Los actuadores armónicos son más valiosos en aplicaciones de elevación donde el movimiento rotativo se convierte en movimiento lineal o donde la elevación se combina con posicionamiento, rotación o movimiento robótico.
Esto los hace relevantes para ejes verticales robóticos, módulos de elevación AGV y AMR, equipos para semiconductores, sistemas de inspección de precisión, equipos médicos de posicionamiento, plataformas automatizadas y mecanismos de cabrestante especializados.
La distinción importante es que un Actuador Armónico no es necesariamente un sustituto directo de un actuador lineal o de un sistema de husillo de bolas. Su función principal es proporcionar una salida rotativa controlada. El sistema mecánico puede convertir después este movimiento rotativo en movimiento vertical mediante un husillo, tambor, polea, mecanismo de varillaje, leva u otro mecanismo de transmisión.
Por lo tanto, la mayor oportunidad de aplicación surge cuando la arquitectura del equipo ya se beneficia de un accionamiento rotativo compacto, de alto par y precisión.
Actuador Armónico para ejes de elevación robóticos
Los ejes de elevación robóticos constituyen una aplicación importante para los actuadores armónicos compactos. Los robots industriales, robots colaborativos, manipuladores móviles y otros sistemas robóticos pueden utilizar mecanismos verticales para ajustar la altura de trabajo del robot o ampliar su alcance operativo.
En estos sistemas, el mecanismo de elevación a menudo debe desplazarse repetidamente entre posiciones predefinidas mientras soporta el peso del robot, las herramientas o la carga útil. Por tanto, el actuador debe proporcionar suficiente par manteniendo al mismo tiempo la precisión de posicionamiento y la estabilidad estructural.
Un actuador de transmisión armónica puede combinar una elevada relación de reducción con baja holgura y alta densidad de par, permitiendo que el sistema de accionamiento genere un par de salida considerable en un conjunto relativamente compacto. Combinado con la retroalimentación de un codificador, puede proporcionar el control de movimiento de lazo cerrado necesario para el posicionamiento vertical repetitivo.
Para los fabricantes de equipos robóticos, otra ventaja es la integración. En lugar de diseñar un conjunto de accionamiento completo alrededor de un servomotor independiente, reductor armónico, codificador y freno, un actuador integrado puede servir como módulo de movimiento estandarizado dentro del eje de elevación robótico.
Actuador Armónico para módulos de elevación AGV y AMR
Las plataformas AGV y AMR incorporan cada vez más mecanismos de elevación para la manipulación de palés, transferencia de materiales, acoplamiento automático e interacción con transportadores. Estos sistemas de elevación funcionan bajo restricciones de espacio especialmente exigentes, ya que el actuador debe compartir el limitado espacio interno del robot móvil con baterías, controladores, sensores, ruedas y componentes estructurales.
Esto hace que la densidad de par sea especialmente importante.
Una combinación de motor y caja de engranajes grande puede proporcionar suficiente par, pero consumir un espacio valioso y añadir peso innecesario a la plataforma móvil. Un actuador armónico compacto puede proporcionar una alta relación de reducción y un elevado par de salida manteniendo una huella mecánica relativamente pequeña.
La baja holgura también puede ser beneficiosa cuando el módulo de elevación debe alinear una carga útil con otro equipo. Por ejemplo, un AGV puede necesitar elevar un palé a una altura específica antes de transferirlo a un transportador. Cuanto más precisamente pueda el sistema de elevación controlar su posición, más fácil será lograr un acoplamiento y una transferencia de materiales repetibles.
Por este motivo, la tecnología de actuadores armónicos puede considerarse para sistemas de elevación AGV y AMR donde las dimensiones compactas, la densidad de par, la precisión de posicionamiento y el control integrado son más importantes que simplemente maximizar la velocidad de elevación.
Actuador Armónico para equipos de elevación y posicionamiento de semiconductores
Los equipos de fabricación de semiconductores imponen requisitos especialmente exigentes a los componentes de movimiento. Los equipos de manipulación, inspección, alineación, posicionamiento y proceso de obleas pueden requerir un movimiento extremadamente estable y repetible mientras funcionan dentro de espacios mecánicos estrictamente restringidos.
En estas aplicaciones, el mecanismo de elevación puede no tener una carrera larga, pero la precisión de posicionamiento requerida puede ser significativamente mayor que la de los equipos convencionales de elevación industrial.
Un actuador armónico puede utilizarse para accionar un mecanismo rotativo que produzca un movimiento vertical controlado o para proporcionar una función combinada de elevación y posicionamiento. Las características de baja holgura de la transmisión armónica ayudan a reducir el juego mecánico durante los cambios de dirección, mientras que la alta rigidez de la transmisión contribuye a un movimiento estable bajo carga.
La estructura compacta también puede ayudar a los diseñadores de equipos a optimizar el espacio de instalación disponible alrededor de otros componentes, como sensores, sistemas ópticos, cables y módulos de proceso.
Para los fabricantes de equipos para semiconductores, el beneficio va por tanto más allá de la transmisión de par. El actuador pasa a formar parte de la arquitectura general de control de movimiento de precisión.
Actuador Armónico para sistemas de elevación de inspección y posicionamiento de precisión
Los equipos de inspección automatizada requieren con frecuencia el ajuste vertical de cámaras, componentes ópticos, sensores, cabezales de inspección, fijaciones o piezas de trabajo.
Aunque estos mecanismos pueden no requerir fuerzas de elevación extremadamente altas, pueden requerir un posicionamiento muy preciso y repetible. Un pequeño error de posicionamiento puede afectar los resultados de inspección, la alineación óptica o la consistencia del proceso de fabricación.
Cuando el diseño mecánico convierte el movimiento rotativo en movimiento vertical, un actuador armónico puede proporcionar una entrada rotativa precisa con baja holgura y alta repetibilidad.
Este enfoque también puede ser útil cuando el equipo requiere tanto ajuste de altura como posicionamiento rotativo. En lugar de utilizar sistemas de accionamiento completamente independientes, la arquitectura mecánica puede diseñarse alrededor de actuadores rotativos compactos que proporcionen movimiento controlado para múltiples ejes.
Esto es especialmente relevante para sistemas de automatización de precisión en los que el espacio de instalación, la precisión de movimiento y la integración del sistema son requisitos de diseño estrechamente relacionados.
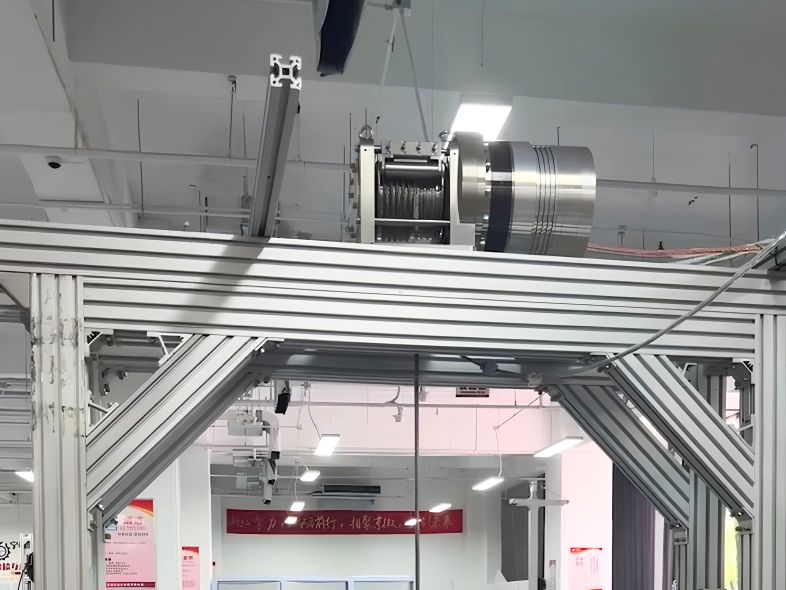
Aplicación real: Actuador Armónico utilizado en un sistema de cabrestante
La aplicación de actuadores armónicos no se limita a las articulaciones robóticas y la automatización de precisión. HONPINE también ha aplicado tecnología de actuadores armónicos a un sistema de cabrestante, demostrando cómo una solución integrada de transmisión armónica puede utilizarse para equipos especializados de elevación y manipulación de cargas.
En un mecanismo de cabrestante, el sistema de accionamiento debe generar suficiente par de salida para girar el mecanismo de enrollado mientras mantiene un movimiento controlado bajo carga. El motor, el mecanismo de reducción, el freno y los componentes de retroalimentación deben trabajar conjuntamente para proporcionar un rendimiento de elevación estable.
En esta aplicación, el actuador armónico se utiliza para accionar el mecanismo de cabrestante y controlar su movimiento rotativo. La elevada capacidad de reducción de la transmisión armónica permite que el motor produzca el par de salida requerido dentro de una estructura de transmisión compacta, mientras que la transmisión de baja holgura favorece un control de movimiento más preciso y repetible.
Otra consideración importante es la integración del sistema. En comparación con una arquitectura convencional que utiliza un motor, caja de engranajes, acoplamiento, codificador y otros componentes independientes, un actuador armónico integrado puede reducir el número de interfaces mecánicas y simplificar la estructura general de accionamiento. Esto puede ser particularmente útil cuando el cabrestante o mecanismo de elevación dispone de un espacio de instalación limitado.
La aplicación del cabrestante también demuestra un aspecto importante para los diseñadores de equipos: los actuadores armónicos no se limitan a las aplicaciones robóticas. Su combinación de alta densidad de par, baja holgura, construcción compacta y movimiento rotativo preciso también puede ser valiosa en mecanismos especializados de elevación y manipulación de cargas.
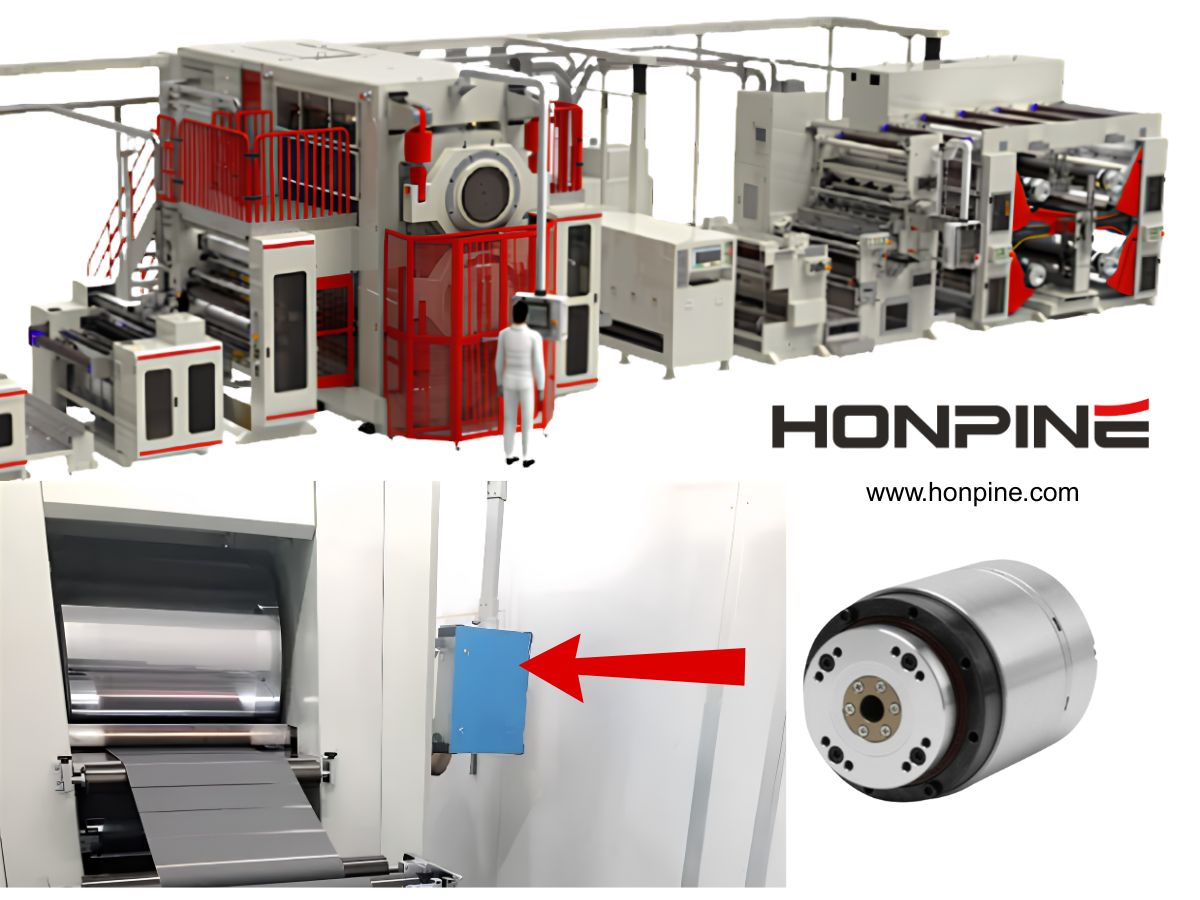
El vídeo siguiente muestra una aplicación real de un actuador armónico HONPINE en un sistema de cabrestante.
Aplicación de Actuador Armónico en equipos de cabrestante y elevación
Vídeo: Actuador Armónico HONPINE utilizado en un sistema de cabrestante
¿Por qué es importante la alta densidad de par en equipos de elevación?
La densidad de par se vuelve especialmente importante cuando un sistema de elevación debe proporcionar un alto par de salida dentro de un espacio de instalación limitado.
Simplemente aumentar el tamaño del motor no siempre es una solución práctica. Un motor más grande aumenta el volumen y el peso del sistema de accionamiento y puede requerir una estructura de soporte mayor. Para equipos móviles, el peso adicional también puede aumentar el consumo de energía y reducir la eficiencia global del sistema.
Una transmisión armónica utiliza una alta relación de reducción para multiplicar el par del motor dentro de una transmisión compacta. Cuando esta transmisión se combina con un motor de tamaño adecuado, el actuador resultante puede proporcionar un alto par de salida en relación con su tamaño total.
Esta es una de las razones por las que los actuadores armónicos son atractivos para ejes de elevación robóticos, módulos de elevación AGV y AMR, cabrestantes compactos y otros mecanismos de elevación donde el espacio disponible es limitado.
La ventaja de diseño se vuelve aún más significativa cuando el actuador también debe alojar un codificador, freno, controlador o interfaz de comunicación. Un actuador integrado puede proporcionar estas funciones sin requerir que cada componente ocupe una posición de instalación independiente.
¿Por qué es importante la baja holgura para la elevación y el posicionamiento?
La holgura puede no ser una preocupación importante en un mecanismo básico de elevación que solo necesita mover una carga entre dos posiciones aproximadas. Sin embargo, se vuelve mucho más importante cuando el sistema de elevación forma parte de un proceso de posicionamiento automatizado.
Considere un mecanismo de elevación que realiza repetidamente la siguiente secuencia: elevar una plataforma, detenerse en una posición definida, bajarla y luego volver a la posición original. Cada cambio de dirección introduce la posibilidad de que el juego mecánico dentro de la transmisión influya en la posición final.
La transmisión armónica de baja holgura minimiza este juego mecánico y ayuda a crear una relación más predecible entre el movimiento ordenado y el movimiento de salida real.
Esto puede ser particularmente valioso para ejes de elevación robóticos, equipos para semiconductores, sistemas de inspección y plataformas de posicionamiento automatizado, donde la repetibilidad es más importante que simplemente lograr una carrera de elevación.
La alta rigidez es importante cuando el actuador soporta cargas externas
Los equipos de elevación suelen exponer el sistema de transmisión a más que un par puramente rotativo. Según la configuración mecánica, el actuador también puede experimentar fuerzas radiales, fuerzas axiales y momentos de vuelco.
Por ejemplo, si una plataforma de elevación transporta un brazo robótico o una carga útil descentrada, la distancia entre el centro de carga y la salida del actuador puede generar un momento de vuelco significativo.
En estas condiciones, la rigidez y la capacidad de carga de los rodamientos del actuador se convierten en criterios de selección importantes.
Un actuador armónico de alta rigidez puede ayudar a mantener un movimiento de salida estable bajo carga externa. Sin embargo, los diseñadores de equipos no deben evaluar la rigidez únicamente a partir de las especificaciones del reductor. Debe considerarse el sistema mecánico completo, incluidos el rodamiento de salida, la estructura de montaje, la posición de carga y el mecanismo de soporte.
Esto es particularmente importante para sistemas robóticos de elevación de cargas pesadas y plataformas de elevación de precisión.
Actuador Armónico integrado frente a motor y caja de engranajes convencionales
La arquitectura tradicional para un eje de elevación de precisión suele consistir en un servomotor, reductor armónico, codificador, freno, acoplamiento y servoaccionamiento externo. Cada componente debe seleccionarse e integrarse en el sistema, y las interfaces mecánicas entre estos componentes pueden influir en la precisión de instalación y el tiempo de montaje.
Un Actuador Armónico integrado combina varias de estas funciones en un solo módulo. Esto puede reducir el número de interfaces entre el accionamiento y la máquina, al tiempo que simplifica el cableado, el montaje y la puesta en marcha.
Para los fabricantes de equipos, la verdadera ventaja no es simplemente la reducción de componentes. Es la capacidad de tratar el sistema de accionamiento como un módulo estandarizado de control de movimiento en lugar de diseñar cada eje de elevación a partir de componentes individuales.
Esto puede ser especialmente valioso para fabricantes que desarrollan múltiples configuraciones de máquinas o plataformas robóticas que utilizan arquitecturas de movimiento similares.
Actuador Armónico frente a husillo de bolas para aplicaciones de elevación
Un Actuador Armónico y un actuador de husillo de bolas no deben considerarse sustitutos directos en todas las aplicaciones de elevación, ya que realizan funciones principales diferentes.
Un husillo de bolas está diseñado específicamente para convertir el movimiento rotativo en movimiento lineal y, por tanto, es una elección natural para ejes de elevación lineal convencionales. Es particularmente adecuado cuando la máquina requiere una carrera lineal larga y la arquitectura mecánica ya se basa en un eje accionado por husillo.
Un Actuador Armónico es más atractivo cuando el sistema requiere un accionamiento rotativo de alta precisión que pueda convertirse en movimiento lineal mediante un tambor, husillo, polea, mecanismo de varillaje, leva u otro mecanismo. Resulta particularmente interesante cuando la aplicación también requiere alta densidad de par, baja holgura, alta rigidez, integración compacta o una combinación de movimiento de elevación y rotativo.
Por tanto, la pregunta correcta para un fabricante de equipos no es simplemente “¿Qué actuador es mejor?”, sino:
¿Qué arquitectura de transmisión se adapta mejor a la carga, el perfil de movimiento, el espacio de instalación, los requisitos de posicionamiento y la arquitectura de control del sistema de elevación?
¿Cómo seleccionar un Actuador Armónico para equipos de elevación?
Seleccionar un actuador armónico para equipos de elevación requiere más que ajustar el par nominal a la carga.
El primer paso es calcular el par de salida real requerido por el mecanismo. Deben incluirse el peso de la carga, brazo de palanca, aceleración, fricción, eficiencia mecánica, fuerzas externas y factores de seguridad. Para mecanismos con cargas descentradas, también deben considerarse las fuerzas radiales y los momentos de vuelco resultantes.
La relación de reducción debe seleccionarse después según la velocidad y el par de salida requeridos, en lugar de elegir simplemente la mayor relación disponible. Una relación de reducción más alta puede aumentar la multiplicación de par y reducir la velocidad de salida, pero la relación ideal debe seguir adaptándose al rango operativo del motor y a los requisitos dinámicos del sistema de elevación.
La holgura y la rigidez torsional deben evaluarse de acuerdo con el rendimiento de posicionamiento requerido. Un sistema que invierte frecuentemente la dirección o realiza posicionamiento de precisión generalmente se beneficiará más de una baja holgura que un mecanismo de elevación simple con requisitos de posicionamiento limitados.
La configuración del codificador es otra consideración importante para los sistemas de elevación de lazo cerrado. Según la arquitectura de control, un solo codificador puede ser suficiente, mientras que las aplicaciones que requieren una retroalimentación más detallada del lado del motor y del lado de salida pueden beneficiarse de una configuración de doble codificador.
Para cargas verticales, la configuración del freno también merece especial atención. El freno debe seleccionarse de acuerdo con los requisitos reales de retención de carga y seguridad de la máquina, en lugar de tratarlo simplemente como otra especificación del actuador.
Por último, antes de la selección final del actuador deben considerarse el ciclo de trabajo, la temperatura de funcionamiento, la vida útil esperada, la orientación de instalación, las condiciones ambientales y la interfaz de comunicación.
¿Por qué los fabricantes de equipos eligen actuadores más integrados?
La creciente adopción de actuadores integrados está estrechamente relacionada con las prioridades cambiantes de los fabricantes de equipos.
Los fabricantes de maquinaria están bajo presión para hacer los equipos más pequeños mientras aumentan la automatización, precisión y funcionalidad. Al mismo tiempo, reducir el tiempo de montaje y simplificar el mantenimiento se han convertido en factores importantes para controlar los costes de fabricación.
Un actuador armónico integrado puede abordar varios de estos desafíos simultáneamente.
En lugar de integrar un motor, reductor, codificador, freno y controlador como componentes separados, el fabricante de equipos puede trabajar con un módulo de actuador prediseñado. Esto reduce el número de interfaces mecánicas y puede hacer que el diseño del eje de movimiento sea más estandarizado.
Para fabricantes que producen múltiples plataformas de equipos, este enfoque modular también puede simplificar los cambios de ingeniería y la gestión de repuestos.
La tendencia es particularmente visible en robótica, robots móviles, equipos para semiconductores, automatización de precisión y otras industrias donde los sistemas de movimiento compactos son cada vez más importantes.
Actuador Armónico para sistemas de elevación y robóticos de próxima generación
El futuro de los equipos de elevación está estrechamente vinculado al desarrollo de máquinas inteligentes y automatizadas.
Un mecanismo de elevación moderno puede dejar de funcionar como un eje vertical aislado. Puede pasar a formar parte de un sistema robótico en el que la altura, posición, fuerza y movimiento deben coordinarse con otros ejes.
Un robot móvil puede necesitar elevar una carga útil mientras la alinea con precisión con otra máquina. Un manipulador robótico puede necesitar ajustar su altura mientras mantiene la posición de su efector final. Un sistema de semiconductores puede necesitar combinar movimiento vertical con posicionamiento rotativo de alta precisión.
Estas aplicaciones imponen mayores exigencias al sistema de accionamiento.
El actuador debe proporcionar suficiente par, pero también debe ofrecer precisión, rigidez, retroalimentación, compacidad y comunicación fiable dentro del espacio mecánico disponible.
Aquí es donde la tecnología de actuadores armónicos integrados puede proporcionar una ventaja significativa.
Conclusión
Los actuadores armónicos no están diseñados para sustituir todos los tipos de actuadores de elevación. Su mayor valor aparece cuando un sistema de elevación también requiere alta densidad de par, baja holgura, alta precisión de posicionamiento, alta rigidez, instalación compacta y control de movimiento integrado.
Para ejes de elevación robóticos, módulos de elevación AGV y AMR, equipos para semiconductores, sistemas de posicionamiento de precisión, equipos de inspección automatizada y sistemas de cabrestante especializados, el actuador armónico puede proporcionar una solución compacta y altamente integrada para el control de movimiento rotativo.
La aplicación real del cabrestante demuestra que la tecnología de actuadores armónicos puede extenderse más allá de las articulaciones robóticas convencionales hacia equipos especializados de elevación y manipulación de cargas. Cuando la arquitectura mecánica se beneficia de la transmisión por accionamiento rotativo, altas relaciones de reducción, posicionamiento preciso e integración compacta, un actuador armónico puede convertirse en una alternativa eficaz a una configuración convencional de motor y caja de engranajes.
Para los fabricantes de equipos, la consideración más importante no es simplemente si un Actuador Armónico puede proporcionar suficiente par. La cuestión más importante es si su densidad de par, holgura, rigidez, nivel de integración, configuración de retroalimentación y arquitectura mecánica se ajustan a los requisitos reales del sistema de elevación.
Cuando estos factores se alinean, un Actuador Armónico integrado puede ayudar a los fabricantes de equipos a construir sistemas de elevación más compactos, más fáciles de integrar, más precisos y mejor adaptados a la maquinaria automatizada de próxima generación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. ¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?Los módulos integrados de articulación robótica están cambiando la forma en que se diseñan los robots al combinar el motor, el reductor, el accionamiento, el codificador y los componentes de detección en una unidad de movimiento compacta. En comparación con las arquitecturas distribuidas tradicionales, este enfoque integrado puede reducir la complejidad del cableado, simplificar las conexiones de alimentación y comunicación, y permitir estructuras robóticas más compactas. A medida que los robots humanoides exigen mayores niveles de coordinación de movimiento, velocidad de respuesta, precisión e integración, los módulos de articulación robótica se están convirtiendo en una interfaz cada vez más importante entre los sistemas de control inteligente y el movimiento físico. Este artículo explica cómo los módulos integrados de articulación robótica transforman el cableado y la arquitectura de control de los robots, utilizando como ejemplo el módulo de articulación robótica con reductor armónico HONPINE TCHL.
 Actuador armónico para equipos de elevación: precisión, densidad de par y control de movimiento compactoLos equipos de elevación modernos requieren más que simplemente mover una carga verticalmente. Los ejes de elevación robóticos, los módulos de elevación para AGV y AMR, los equipos para semiconductores, las plataformas de inspección y los cabrestantes especializados demandan cada vez más una alta densidad de par, posicionamiento preciso, baja holgura, alta rigidez y un control de movimiento compacto. Un actuador armónico integra un reductor armónico con un motor y, según la configuración, codificadores, frenos, servodrives e interfaces de comunicación en un módulo de movimiento compacto. Este artículo explora cómo los actuadores armónicos pueden aplicarse a diferentes sistemas de elevación y por qué su combinación de precisión, densidad de par, rigidez e integración los hace adecuados para aplicaciones automatizadas de elevación y posicionamiento.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos.
Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción. Actuador armónico para equipos de elevación: precisión, densidad de par y control de movimiento compactoLos equipos de elevación modernos requieren más que simplemente mover una carga verticalmente. Los ejes de elevación robóticos, los módulos de elevación para AGV y AMR, los equipos para semiconductores, las plataformas de inspección y los cabrestantes especializados demandan cada vez más una alta densidad de par, posicionamiento preciso, baja holgura, alta rigidez y un control de movimiento compacto. Un actuador armónico integra un reductor armónico con un motor y, según la configuración, codificadores, frenos, servodrives e interfaces de comunicación en un módulo de movimiento compacto. Este artículo explora cómo los actuadores armónicos pueden aplicarse a diferentes sistemas de elevación y por qué su combinación de precisión, densidad de par, rigidez e integración los hace adecuados para aplicaciones automatizadas de elevación y posicionamiento.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.
 ¿Por qué los sistemas de soldadura láser oscilante necesitan un actuador rotativo armónico de alta precisión?La soldadura láser oscilante se utiliza cada vez más en la fabricación de baterías, la soldadura de barras colectoras, la electrónica, los dispositivos médicos, la soldadura robótica y otras aplicaciones de fabricación de precisión en las que el movimiento del haz debe mantenerse preciso y repetible. Sin embargo, en los sistemas mecánicos de soldadura oscilante, la calidad de la soldadura depende no solo de los parámetros del láser, sino también de la precisión del mecanismo de movimiento rotativo que acciona el cabezal oscilante. La holgura, la rigidez torsional insuficiente, la limitada densidad de par y los errores de posicionamiento pueden afectar directamente a la trayectoria real del haz y a la estabilidad del baño fundido. Por este motivo, una solución de movimiento rotativo de alta precisión se está convirtiendo en una parte importante de los equipos modernos de soldadura láser oscilante. Un actuador rotativo armónico combina transmisión de precisión, alta rigidez, baja holgura e integración compacta, lo que lo hace idóneo para cabezales oscilantes mecánicos que requieren un movimiento rotativo controlado bajo cargas dinámicas.
 ¿Cuándo requiere la dirección de un motor fueraborda un actuador rotativo armónico?La dirección de motores fueraborda eléctricos está evolucionando de una simple función mecánica a una aplicación de control de movimiento de precisión. Este artículo explica cuándo un actuador rotativo armónico se convierte en una solución adecuada y examina el papel de la transmisión de precisión, el bajo juego mecánico, la alta densidad de par, la retroalimentación del codificador y la integración mecánica compacta. También explora aplicaciones en embarcaciones eléctricas, vehículos autónomos de superficie, embarcaciones no tripuladas, robótica marina y propulsión marina eléctrica, ayudando a los ingenieros a comprender cómo seleccionar el actuador rotativo adecuado según el par de dirección, la velocidad, la precisión de posicionamiento, las condiciones de funcionamiento y los requisitos de instalación.
 ¿Cómo elegir el actuador de articulación robótica adecuado para aplicaciones robóticas especializadas?Elegir el actuador de articulación robótica adecuado ya no consiste simplemente en comparar especificaciones de par o seleccionar un motor y un reductor por separado. A medida que los robots humanoides, los robots colaborativos, los brazos robóticos industriales, los robots médicos, los manipuladores móviles y los sistemas robóticos especializados se diversifican, los fabricantes de robots deben equilibrar simultáneamente el par, la velocidad, la precisión, la rigidez, el peso, el espacio de instalación, la retroalimentación, la comunicación y la seguridad. Este artículo explica cómo los ingenieros pueden seleccionar el actuador de articulación armónica o el motor de articulación robótica adecuado partiendo del problema real de la aplicación y desarrollando una solución a nivel de articulación que se adapte a la estructura mecánica y a los requisitos de control del robot completo.
 Actuador rotativo armónico para eje rotativo CNC: una solución de precisión para máquinas de grabadoDescubra cómo los actuadores rotativos armónicos mejoran el rendimiento del eje rotativo CNC en máquinas de grabado de 4 y 5 ejes, gracias a un posicionamiento preciso, un bajo juego, una alta rigidez y una integración compacta.
 12 consejos para elegir la transmisión adecuada para una mesa giratoria CNC: reductor armónico, actuador giratorio armónico, motor DD y reductor planetarioAprende cómo elegir la transmisión adecuada de una mesa giratoria CNC en función de la precisión, el juego, el par, la velocidad, la rigidez, la estabilidad térmica y la integración. Compara reductores armónicos, actuadores giratorios armónicos, motores DD, reductores RV y reductores planetarios.
 Mini reductor armónico para brazos robóticos pequeños y robots de sobremesa de 6 ejes