







Reductor armónico miniatura para robots quirúrgicos mínimamente invasivos
¿Por qué los robots quirúrgicos mínimamente invasivos requieren transmisiones de precisión miniatura?
Los robots quirúrgicos mínimamente invasivos imponen algunos de los requisitos más exigentes a los sistemas de transmisión de precisión.
A diferencia de los robots industriales convencionales, un robot quirúrgico debe lograr un movimiento preciso dentro de un espacio mecánico muy limitado. El sistema de transmisión puede necesitar controlar un pequeño instrumento quirúrgico, una articulación de muñeca, un efector final o un mecanismo flexible, manteniendo al mismo tiempo dimensiones compactas, bajo juego, alta precisión de posicionamiento y repetibilidad fiable.
El desafío es aún mayor cuando el mecanismo de transmisión debe integrarse cerca del extremo distal de un instrumento quirúrgico.
Aquí es donde unaccionamiento armónico miniatura puede proporcionar una importante opción de transmisión.
HONPINE desarrollasoluciones de reductores armónicos miniatura para mecanismos robóticos compactos en los que las cajas de engranajes convencionales pueden ocupar demasiado espacio o introducir una holgura de transmisión excesiva.
La serie CSF-mini de HONPINE está diseñada conforme a los requisitos de los sistemas de movimiento de precisión miniatura y ofrece una solución de transmisión compacta para aplicaciones como robótica quirúrgica, articulaciones robóticas miniatura, instrumentos de precisión, mecanismos ópticos y otros equipos con espacio limitado.
Dos arquitecturas de transmisión para robots quirúrgicos mínimamente invasivos
La arquitectura de transmisión influye considerablemente en cómo un reductor armónico puede integrarse en un sistema robótico quirúrgico.
Desde una perspectiva mecánica, dos enfoques son particularmente relevantes.
Accionamiento externo con transmisión mediante tendones
En una arquitectura de accionamiento externo, el motor y el mecanismo de reducción se sitúan fuera del cuerpo del paciente o fuera del estrecho eje del instrumento.
La unidad de accionamiento externa genera el movimiento requerido, mientras que los tendones o cables transmiten el movimiento a través del eje del instrumento hasta el mecanismo distal.
Para esta arquitectura, la caja de engranajes armónica mini no necesariamente debe instalarse dentro del propio instrumento quirúrgico.
En su lugar, el reductor armónico puede integrarse en el actuador externo o módulo de accionamiento.
Esta disposición proporciona más espacio disponible para los componentes de transmisión y puede simplificar el acceso para el mantenimiento y la integración del sistema.
El principal desafío de ingeniería se traslada entonces al sistema de transmisión por tendones.
La elasticidad, la fricción, el recorrido, la pretensión y la histéresis de los cables pueden influir en la relación entre el movimiento del lado del motor y el movimiento del extremo distal. A medida que aumenta la distancia entre el actuador y el efector final, estos efectos pueden cobrar mayor importancia para el control de movimiento de alta precisión.
Accionamiento armónico miniatura integrado en el instrumento distal
Una arquitectura diferente coloca la transmisión miniatura directamente dentro del instrumento o cerca de la articulación de muñeca distal.
En esta configuración, un accionamiento armónico miniatura puede sustituir potencialmente parte de la larga trayectoria de transmisión por tendones.
El actuador y el mecanismo de reducción se sitúan mucho más cerca de la articulación móvil, permitiendo que la transmisión sea más directa.
Esta arquitectura resulta especialmente atractiva para robots quirúrgicos compactos de próxima generación, robots endoscópicos flexibles, instrumentos robóticos miniatura y otros sistemas donde el rendimiento del movimiento distal es crítico.
Sin embargo, los requisitos de ingeniería se vuelven considerablemente más exigentes.
La caja de engranajes armónica debe ocupar un espacio extremadamente reducido y, aun así, proporcionar el par requerido, el rendimiento de posicionamiento, la resistencia mecánica y la fiabilidad de servicio.
¿Por qué un accionamiento armónico miniatura puede ser valioso en la articulación de un instrumento robótico?
Una de las ventajas fundamentales de acercar la transmisión a la articulación es la reducción de las largas trayectorias de transmisión flexibles.
Un mecanismo accionado por tendones puede introducir elasticidad e histéresis entre el actuador y la articulación distal. Estos efectos pueden complicar el control preciso de posición y las estrategias de control relacionadas con la fuerza.
Con un accionamiento armónico miniatura situado más cerca de la articulación, la trayectoria de transmisión puede volverse más compacta y mecánicamente directa.
Esto puede ofrecer varias ventajas potenciales de ingeniería:
Elasticidad de transmisión reducida
Una trayectoria de transmisión mecánica más corta puede reducir la influencia de los tendones y cables flexibles largos en la respuesta de movimiento.
Control más directo de la articulación
Colocar el mecanismo de reducción cerca de la articulación puede hacer más directa la relación entre el movimiento del actuador y el de la articulación.
Transmisión compacta de precisión
Una caja de engranajes armónica miniatura puede proporcionar una alta relación de reducción dentro de un espacio de instalación limitado.
Movimiento con bajo juego
Un bajo juego de transmisión es importante cuando la articulación distal requiere un posicionamiento bidireccional preciso.
Alto potencial de integración
Un reductor miniatura puede integrarse con motores miniatura, codificadores, rodamientos y otros componentes para crear una articulación robótica compacta.
Estas características hacen que la tecnología de transmisión armónica miniatura sea especialmente interesante para instrumentos robóticos avanzados.
El desafío central: el tamaño de la transmisión
La miniaturización es uno de los mayores desafíos de ingeniería en los sistemas de transmisión para robótica quirúrgica.
Un robot industrial convencional puede disponer de suficiente espacio de instalación para un reductor, motor, rodamiento, codificador y freno relativamente grandes.
Un instrumento quirúrgico es fundamentalmente diferente.
El espacio mecánico puede ser extremadamente limitado, especialmente cerca del extremo distal del instrumento.
Cuando el diámetro disponible se aproxima al tamaño de solo unos milímetros o a la escala de centímetros, cada componente pasa a formar parte del problema de empaquetado.
El reductor debe competir por espacio con el motor, los rodamientos, el codificador, los componentes estructurales, el cableado y otros mecanismos.
Esto crea un difícil equilibrio de ingeniería:
Las dimensiones menores no pueden lograrse a costa del rendimiento de transmisión requerido.
Esta es una de las áreas en las que la tecnología de accionamiento armónico miniatura se vuelve especialmente desafiante.
¿Por qué miniaturizar una caja de engranajes armónica no consiste simplemente en reducir la escala de un reductor estándar?
Un error de concepto común es pensar que una caja de engranajes armónica miniatura puede crearse simplemente reduciendo las dimensiones de un reductor armónico mayor.
En la práctica, la miniaturización introduce un conjunto diferente de desafíos de fabricación e ingeniería.
A medida que disminuye el tamaño de los componentes críticos, las tolerancias de fabricación adquieren una importancia cada vez mayor en relación con las dimensiones generales del componente.
La corona flexible, la corona circular, el generador de onda, las interfaces de rodamientos y otros componentes de precisión deben mantener las relaciones geométricas requeridas dentro de un espacio mecánico muy reducido.
Al mismo tiempo, la estructura más pequeña debe soportar cargas repetidas y mantener características de engrane estables.
Esto significa que el desarrollo de reductores armónicos miniatura requiere más que un escalado geométrico.
Requiere una optimización específica de la estructura, los materiales, los procesos de fabricación, las tolerancias de montaje y la validación del rendimiento.
HONPINE CSF-Mini: transmisión armónica miniatura para sistemas robóticos compactos
La serie de reductores armónicos miniatura CSF-mini de HONPINE se desarrolla para aplicaciones de transmisión compacta de precisión donde el espacio de instalación es una restricción crítica.
La familia CSF-mini proporciona una solución para ingenieros que buscan integrar reducción armónica en mecanismos robóticos más pequeños sin utilizar una caja de engranajes armónica convencional de gran tamaño.
Dependiendo de la arquitectura requerida del sistema, un reductor armónico miniatura puede combinarse con un motor, codificador, rodamiento y sistema de control para crear una articulación compacta de precisión.
Esta arquitectura es relevante para articulaciones de robots miniatura, instrumentos robóticos, mecanismos ópticos, sistemas de posicionamiento de precisión y otras aplicaciones donde el volumen de transmisión afecta directamente al diseño global del equipo.
Para la robótica médica y quirúrgica, el método de integración específico debe evaluarse de acuerdo con la arquitectura completa del instrumento y los requisitos aplicables del sistema.
CSF-Mini para articulaciones robóticas miniatura
Las articulaciones robóticas miniatura requieren una combinación de características que puede ser difícil de lograr simultáneamente.
La articulación debe ser lo suficientemente pequeña para ajustarse al espacio mecánico disponible y, al mismo tiempo, proporcionar suficiente par de salida y movimiento bidireccional preciso.
Una caja de engranajes armónica miniatura puede servir como etapa de reducción entre un motor compacto y la articulación robótica.
La arquitectura resultante puede utilizarse en aplicaciones en las que los diseñadores necesitan equilibrar:
Espacio de instalación limitado
Alta relación de reducción
Bajo juego
Posicionamiento angular preciso
Integración mecánica compacta
Movimiento bidireccional repetido
Alta densidad de par
Estos requisitos son relevantes no solo para robots quirúrgicos, sino también para manipuladores miniatura, robots flexibles, mecanismos de inspección, sistemas ópticos y articulaciones robóticas especializadas.
Accionamiento armónico miniatura para sistemas robóticos endoscópicos y flexibles
Los robots endoscópicos flexibles introducen otro nivel de complejidad mecánica.
El instrumento debe desplazarse a través de una trayectoria restringida mientras controla múltiples grados de libertad en el extremo distal.
Los mecanismos de transmisión largos tradicionales pueden introducir fricción, elasticidad, histéresis y complejidad de recorrido.
Un accionamiento armónico miniatura integrado cerca de una articulación distal ofrece un enfoque de diseño fundamentalmente diferente.
En lugar de transmitir todo el movimiento desde un actuador relativamente distante a través de un mecanismo flexible largo, el mecanismo de reducción puede posicionarse más cerca de la articulación.
Esto puede simplificar la trayectoria de transmisión mecánica y potencialmente mejorar la controlabilidad del mecanismo distal.
Sin embargo, dicha integración requiere una consideración cuidadosa del espacio disponible, el comportamiento térmico, los requisitos de esterilización, el sellado, los materiales, la lubricación, el montaje y la arquitectura global del dispositivo médico.
Estos requisitos deben evaluarse a nivel de sistema, en lugar de seleccionar el reductor únicamente según sus dimensiones externas.
La precisión importa más a medida que la transmisión se reduce
La miniaturización aumenta la importancia de la precisión de fabricación.
Cuando el reductor se hace más pequeño, incluso una pequeña desviación dimensional puede representar una proporción significativa de la geometría del componente.
Por esta razón, el rendimiento de un accionamiento armónico miniatura depende en gran medida de la precisión de sus componentes críticos y de su relación de montaje.
HONPINE se centra en la consistencia de fabricación de componentes clave de transmisión, incluida la corona flexible, la corona circular y el generador de onda.
Para aplicaciones miniatura, el objetivo no es simplemente fabricar una caja de engranajes más pequeña.
El objetivo es mantener características de transmisión estables dentro de un espacio mecánico considerablemente menor.
Bajo juego en transmisiones robóticas miniatura
El juego adquiere especial importancia cuando una caja de engranajes miniatura se utiliza para posicionamiento robótico de precisión.
En un mecanismo robótico quirúrgico, pequeños errores angulares en la etapa de transmisión pueden influir en la posición final de un instrumento distal.
El efecto se vuelve aún más significativo cuando el instrumento incorpora múltiples articulaciones o cuando los errores se acumulan a través de un mecanismo en serie.
Un accionamiento armónico miniatura de bajo juego puede ayudar a reducir la holgura mecánica dentro de la etapa de reducción y proporcionar una relación más predecible entre la rotación del motor y el movimiento de salida.
Sin embargo, la precisión real del sistema depende de más elementos que el reductor.
La resolución del codificador, la holgura de los rodamientos, la deformación estructural, el control del motor, las tolerancias de montaje y la arquitectura mecánica contribuyen al rendimiento final de posicionamiento.
Por lo tanto, la caja de engranajes armónica miniatura debe evaluarse como parte del sistema completo de control de movimiento.
El tamaño es solo una parte de la selección de un accionamiento armónico miniatura
Para un mecanismo robótico altamente compacto, elegir el reductor más pequeño posible no es necesariamente la mejor solución.
El reductor debe evaluarse conforme a los requisitos operativos completos.
Las consideraciones importantes incluyen el par de salida, la relación de reducción, la velocidad de rotación, la carga admisible, el juego, la rigidez torsional, el ciclo de trabajo, las dimensiones de instalación, la configuración del eje, la disposición de rodamientos, la integración del codificador y los requisitos ambientales.
Para la robótica quirúrgica, también pueden aplicarse requisitos adicionales a nivel de sistema según si la transmisión se sitúa dentro o fuera de la parte del instrumento en contacto con el paciente.
Esta distinción es crítica.
No debe asumirse automáticamente que un reductor destinado a un actuador externo es adecuado para integrarse en un instrumento quirúrgico distal.
La selección final debe basarse en el diseño completo del instrumento y los requisitos de validación aplicables.
¿Accionamiento externo o accionamiento armónico miniatura distal?
La elección entre una arquitectura externa accionada por tendones y un accionamiento armónico miniatura distal depende de las prioridades del sistema robótico.
Una arquitectura de accionamiento externo puede proporcionar mayor espacio de instalación para el motor y el mecanismo de reducción, y puede simplificar el acceso mecánico.
Un accionamiento armónico miniatura distal puede proporcionar una arquitectura de transmisión más compacta y directa, reduciendo potencialmente la influencia de la larga transmisión por tendones.
Ninguna de las arquitecturas es universalmente superior.
La solución adecuada depende del diámetro del instrumento, el número de grados de libertad, el par requerido de la articulación, la precisión de movimiento, la distancia de transmisión, las condiciones ambientales, la estrategia de esterilización y la arquitectura general del sistema.
Por esta razón, HONPINE recomienda evaluar la arquitectura de transmisión antes de seleccionar el modelo de reductor.
¿Por qué los accionamientos armónicos miniatura son relevantes para el futuro de la robótica quirúrgica?
A medida que los sistemas robóticos quirúrgicos continúan haciéndose más pequeños y más ágiles, la tecnología de transmisión debe evolucionar en consecuencia.
Los futuros instrumentos robóticos pueden requerir más grados de libertad dentro de espacios mecánicos más reducidos.
Esto crea demanda de motores, codificadores, rodamientos, transmisiones y sistemas de control integrados cada vez más compactos.
Un accionamiento armónico miniatura ofrece una solución potencial para lograr una transmisión de precisión de alta relación dentro de un espacio limitado.
La tecnología es especialmente relevante cuando el mecanismo robótico requiere dimensiones compactas, movimiento angular preciso y bajo juego mecánico.
Para HONPINE, la transmisión armónica miniatura no se limita a una arquitectura específica de robot médico.
Los mismos principios de ingeniería también pueden aplicarse a articulaciones robóticas miniatura, sistemas de posicionamiento óptico, instrumentos de precisión, manipuladores compactos y otros mecanismos con espacio limitado.
¿Por qué elegir HONPINE para soluciones de accionamiento armónico miniatura?
HONPINE desarrolla productos de reductores armónicos para sistemas de movimiento de precisión en los que el tamaño, la precisión, el rendimiento de transmisión y los requisitos de integración deben considerarse conjuntamente.
La serie CSF-mini proporciona una opción de caja de engranajes armónica miniatura para ingenieros que desarrollan mecanismos robóticos y de precisión compactos.
HONPINE puede ayudar a los clientes a evaluar el tamaño del reductor, la relación de reducción, los requisitos de salida, la configuración de instalación y los requisitos de integración de acuerdo con la aplicación objetivo.
Para sistemas robóticos avanzados, la solución de transmisión más adecuada no siempre es la caja de engranajes más pequeña disponible.
Es la caja de engranajes que proporciona el rendimiento de transmisión requerido, se adapta a la arquitectura mecánica y respalda las condiciones operativas necesarias.
Este enfoque a nivel de sistema es especialmente importante al desarrollar articulaciones robóticas miniatura y mecanismos altamente restringidos.
Conclusión
La robótica quirúrgica mínimamente invasiva representa una de las áreas de aplicación más exigentes para la transmisión de precisión miniatura.
Tanto si el sistema utiliza un actuador externo con transmisión por tendones como si integra un reductor miniatura directamente en una articulación robótica distal, la arquitectura de transmisión debe abordar restricciones severas de tamaño, precisión, respuesta mecánica y fiabilidad.
Un accionamiento armónico miniatura puede proporcionar una atractiva solución de transmisión cuando se requiere una caja de engranajes compacta, de alta relación y bajo juego.
La serie CSF-mini de HONPINE está diseñada para atender los requisitos de los sistemas de movimiento de precisión miniatura y proporciona una opción compacta de caja de engranajes armónica mini para articulaciones robóticas, instrumentos de precisión, mecanismos ópticos y otras aplicaciones con espacio limitado.
Para robots mínimamente invasivos y sistemas robóticos miniatura de próxima generación, el desafío ya no consiste simplemente en lograr una alta precisión de transmisión.
El desafío es lograr esa precisión dentro de un espacio mecánico extremadamente limitado.
Aquí es donde la tecnología de transmisión armónica miniatura cobra una importancia creciente.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.
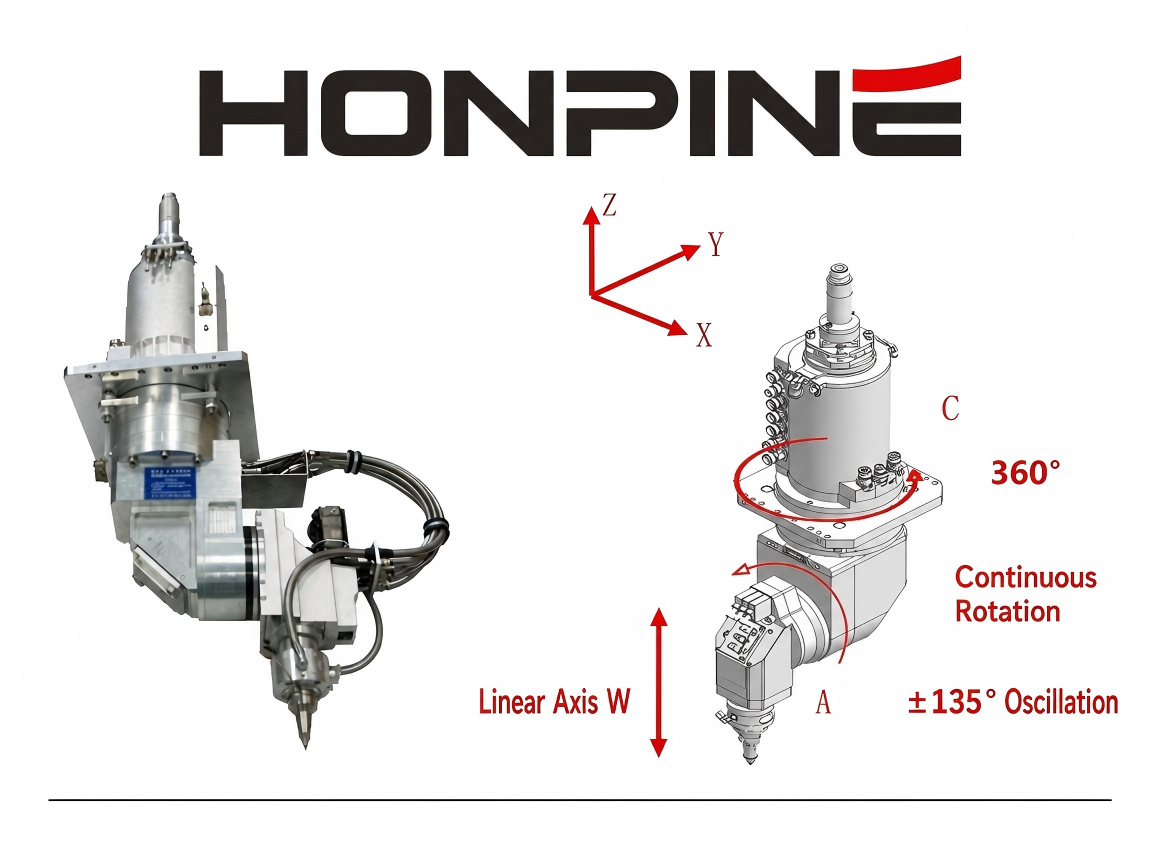
 ¿Por qué los sistemas de soldadura láser oscilante necesitan un actuador rotativo armónico de alta precisión?La soldadura láser oscilante se utiliza cada vez más en la fabricación de baterías, la soldadura de barras colectoras, la electrónica, los dispositivos médicos, la soldadura robótica y otras aplicaciones de fabricación de precisión en las que el movimiento del haz debe mantenerse preciso y repetible. Sin embargo, en los sistemas mecánicos de soldadura oscilante, la calidad de la soldadura depende no solo de los parámetros del láser, sino también de la precisión del mecanismo de movimiento rotativo que acciona el cabezal oscilante. La holgura, la rigidez torsional insuficiente, la limitada densidad de par y los errores de posicionamiento pueden afectar directamente a la trayectoria real del haz y a la estabilidad del baño fundido. Por este motivo, una solución de movimiento rotativo de alta precisión se está convirtiendo en una parte importante de los equipos modernos de soldadura láser oscilante. Un actuador rotativo armónico combina transmisión de precisión, alta rigidez, baja holgura e integración compacta, lo que lo hace idóneo para cabezales oscilantes mecánicos que requieren un movimiento rotativo controlado bajo cargas dinámicas.
 ¿Cuándo requiere la dirección de un motor fueraborda un actuador rotativo armónico?La dirección de motores fueraborda eléctricos está evolucionando de una simple función mecánica a una aplicación de control de movimiento de precisión. Este artículo explica cuándo un actuador rotativo armónico se convierte en una solución adecuada y examina el papel de la transmisión de precisión, el bajo juego mecánico, la alta densidad de par, la retroalimentación del codificador y la integración mecánica compacta. También explora aplicaciones en embarcaciones eléctricas, vehículos autónomos de superficie, embarcaciones no tripuladas, robótica marina y propulsión marina eléctrica, ayudando a los ingenieros a comprender cómo seleccionar el actuador rotativo adecuado según el par de dirección, la velocidad, la precisión de posicionamiento, las condiciones de funcionamiento y los requisitos de instalación.
 ¿Cómo elegir el actuador de articulación robótica adecuado para aplicaciones robóticas especializadas?Elegir el actuador de articulación robótica adecuado ya no consiste simplemente en comparar especificaciones de par o seleccionar un motor y un reductor por separado. A medida que los robots humanoides, los robots colaborativos, los brazos robóticos industriales, los robots médicos, los manipuladores móviles y los sistemas robóticos especializados se diversifican, los fabricantes de robots deben equilibrar simultáneamente el par, la velocidad, la precisión, la rigidez, el peso, el espacio de instalación, la retroalimentación, la comunicación y la seguridad. Este artículo explica cómo los ingenieros pueden seleccionar el actuador de articulación armónica o el motor de articulación robótica adecuado partiendo del problema real de la aplicación y desarrollando una solución a nivel de articulación que se adapte a la estructura mecánica y a los requisitos de control del robot completo.
 Actuador rotativo armónico para eje rotativo CNC: una solución de precisión para máquinas de grabadoDescubra cómo los actuadores rotativos armónicos mejoran el rendimiento del eje rotativo CNC en máquinas de grabado de 4 y 5 ejes, gracias a un posicionamiento preciso, un bajo juego, una alta rigidez y una integración compacta.
 12 consejos para elegir la transmisión adecuada para una mesa giratoria CNC: reductor armónico, actuador giratorio armónico, motor DD y reductor planetarioAprende cómo elegir la transmisión adecuada de una mesa giratoria CNC en función de la precisión, el juego, el par, la velocidad, la rigidez, la estabilidad térmica y la integración. Compara reductores armónicos, actuadores giratorios armónicos, motores DD, reductores RV y reductores planetarios.
 Mini reductor armónico para brazos robóticos pequeños y robots de sobremesa de 6 ejes
 Aplicaciones de robots de inspección: ¿por qué los motores de engranajes armónicos son la solución de movimiento preferida?Los robots de inspección se han vuelto esenciales en las industrias modernas, ya que ayudan a las empresas a automatizar la inspección de equipos, mejorar la seguridad de los trabajadores y recopilar datos operativos de alta calidad. Desde plantas de fabricación y centrales eléctricas hasta instalaciones de petróleo y gas, almacenes, ferrocarriles y ciudades inteligentes, los robots autónomos de inspección están transformando el mantenimiento y la gestión de activos.
Cada movimiento de un robot de inspección —desde girar una cámara térmica hasta posicionar un escáner LiDAR u operar un brazo de inspección— depende de la precisión de su sistema de movimiento. Los motores con engranaje Harmonic de HONPINE combinan un juego casi nulo, un tamaño compacto, una alta densidad de par y una precisión de posicionamiento excepcional, lo que los convierte en una solución ideal para los robots de inspección de próxima generación. ¿Qué es lo más importante al elegir un reductor armónico miniatura para robots médicos?Los motores reductores de precisión para robots de cargas pesadas inspiran una selección más inteligente de reductores armónicos miniatura para robots médicos: mejoran la precisión, la fiabilidad y la integración compacta mediante conocimientos especializados.