







¿Por qué los módulos de articulación robótica utilizan codificadores duales?
Las articulaciones robóticas con doble encoder son cada vez más importantes en la robótica de alto rendimiento. Sin embargo, añadir un segundo encoder no consiste simplemente en instalar otro sensor.
El propósito real es responder dos preguntas diferentes:
¿Cuánto se ha movido el motor?
y
¿Cuánto se ha movido realmente la articulación del robot?
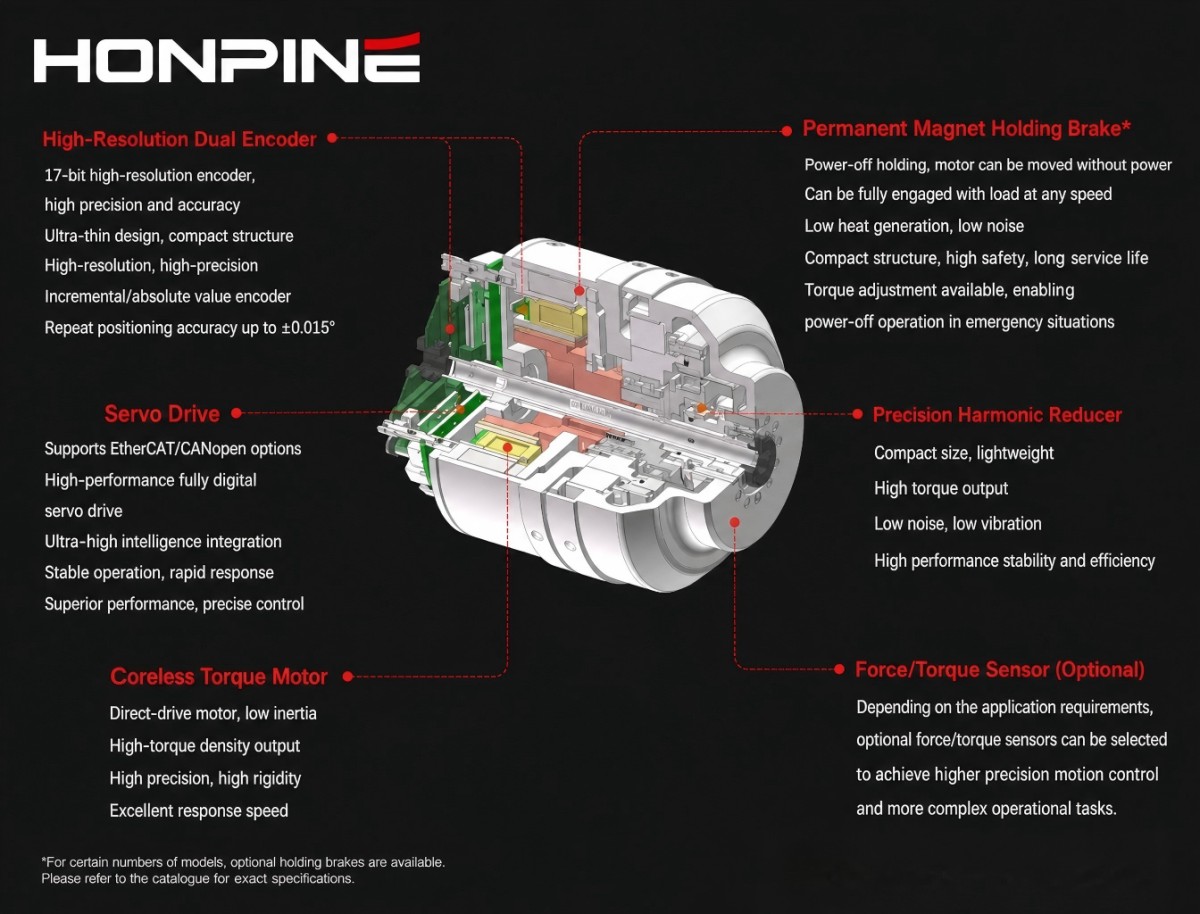
En un módulo de articulación robótica compuesto por un motor de par sin bastidor, reductor de precisión, encoder y brida de salida, el encoder del lado del motor puede medir con precisión la posición y velocidad del motor. Sin embargo, la salida real de la articulación puede seguir viéndose afectada por el error de transmisión, la deformación torsional, la fricción, la deriva térmica, las tolerancias de montaje y los cambios de carga externa.
Por ello, una articulación robótica con doble encoder puede proporcionar una arquitectura de retroalimentación más completa. Un encoder supervisa el lado del motor, mientras que el otro mide el lado de salida de la articulación. Juntos permiten al controlador observar tanto la dinámica del motor como la posición real de la articulación.
¿Qué es una articulación robótica con doble encoder?
Una arquitectura típica de doble encoder para articulación robótica puede simplificarse como:
Motor → Encoder del lado del motor → Reductor de precisión → Encoder del lado de salida → Salida de la articulación
El encoder del lado del motor se instala cerca del rotor del motor o del eje de entrada. Proporciona principalmente retroalimentación de alta velocidad para la conmutación del motor, el control orientado al campo (FOC), el control de velocidad y la estimación del estado del motor.
El encoder del lado de salida, también conocido como encoder del lado de la articulación, se instala después del reductor y mide la posición angular real de la articulación robótica.
Esta arquitectura se describe habitualmente como:
Doble encoder
Doble retroalimentación
Control de doble lazo
Retroalimentación del lado del motor y del lado de la articulación
Los dos encoders no tienen necesariamente que utilizar la misma tecnología. Según la aplicación, una articulación robótica puede utilizar encoders incrementales, encoders absolutos de una vuelta o encoders absolutos multivuelta.

¿Por qué no basta un encoder del lado del motor?
En una articulación robótica convencional con un solo encoder, el encoder suele instalarse en el lado del motor.
El controlador conoce la posición del motor y calcula la posición teórica de salida según la relación de reducción:
θout ≈ θmotor / N
donde N es la relación de reducción.
Este enfoque funciona bien cuando el sistema de transmisión puede considerarse suficientemente rígido y predecible.
Sin embargo, una articulación robótica real no es un sistema ideal de transmisión rígida.
El reductor puede introducir error de transmisión, mientras que los componentes flexibles pueden deformarse bajo carga. Los rodamientos, acoplamientos y bridas de salida también pueden introducir pequeñas desviaciones mecánicas. Los cambios de temperatura pueden afectar aún más tanto a la estructura mecánica como a las mediciones del encoder.
Como resultado:
Posición calculada de la articulación ≠ Posición real de la articulación
Esta diferencia es una de las principales razones por las que se utilizan encoders del lado de salida en articulaciones robóticas de alto rendimiento.
Un encoder secundario puede proporcionar retroalimentación adicional para identificar y compensar errores de transmisión, especialmente en articulaciones robóticas afectadas por flexibilidad, holgura, fricción y otras perturbaciones mecánicas.
La ventaja principal de los dobles encoders: medir lo que sucede después del reductor
El concepto más importante detrás de un actuador con doble encoder es sencillo:
El encoder del lado del motor mide el lado de entrada de la transmisión.
El encoder del lado de salida mide la salida real de la articulación.
El controlador puede entonces comparar las dos señales de retroalimentación e identificar diferencias entre el movimiento del motor y el movimiento de la articulación.
Por ejemplo, el motor puede girar hasta la posición ordenada mientras la brida de salida aún está ligeramente desplazada debido a deformación torsional, error de transmisión o comportamiento mecánico dependiente de la carga.
Un sistema de un solo encoder puede asumir:
El motor ha alcanzado la posición ordenada, por lo tanto la articulación ha alcanzado la posición ordenada.
Un sistema de doble encoder puede identificar:
El motor ha alcanzado la posición ordenada, pero la salida de la articulación aún presenta un error de posición.
Esta es una de las ventajas fundamentales de la retroalimentación de doble lazo en módulos de articulación robótica.
1. Mejorar el control de posición de la articulación robótica
Una de las principales ventajas de una arquitectura de doble encoder es que el lazo de posición puede utilizar retroalimentación de la salida real de la articulación.
En un sistema convencional de retroalimentación del lado del motor, el controlador de posición observa principalmente la posición del motor.
Con doble retroalimentación, la arquitectura de control puede separar las dos funciones:
Encoder del motor → Control del motor
Encoder de salida → Retroalimentación de posición de la articulación
Esto permite al controlador regular no solo el motor, sino también la posición real de salida después del reductor.
Esta arquitectura es especialmente útil para:
Articulaciones robóticas de alta precisión
Robots colaborativos
Actuadores para robots humanoides
Sistemas de movimiento de precisión
Ejes rotativos CNC
Servomecanismos de alto rendimiento
Para aplicaciones que requieren seguimiento preciso de trayectorias, la retroalimentación de posición del lado de salida puede ayudar a reducir la influencia de los errores relacionados con la transmisión en la posición final de la articulación.
2. Medir y compensar el error de transmisión del reductor
Un malentendido habitual es que un doble encoder puede simplemente “eliminar la holgura”.
Esto no es técnicamente exacto.
Una articulación robótica con doble encoder no elimina mecánicamente la holgura. En cambio, el segundo encoder permite al sistema de control medir la diferencia entre el movimiento del lado del motor y el lado de salida, y compensar parte del error de transmisión mediante algoritmos de control.
Según el reductor y el diseño mecánico, las fuentes de error relevantes pueden incluir:
Error de transmisión
Deformación torsional
Histéresis
Fricción
Deformación elástica
Error de montaje
Deriva térmica
Al comparar la retroalimentación de posición del lado del motor y del lado de la articulación, el controlador puede crear un modelo de error y aplicar compensación según la posición, dirección, velocidad, carga y otras condiciones operativas de la articulación.
Por lo tanto, una descripción más precisa es:
Los dobles encoders permiten medir y compensar el error de transmisión.
En lugar de:
Los dobles encoders eliminan la holgura.
Esta distinción es importante al evaluar el rendimiento real de una articulación robótica con transmisión armónica u otro actuador basado en un reductor de precisión.
3. Mejorar la retroalimentación de posición real de la articulación
Una alta resolución del encoder no significa automáticamente una alta precisión de posicionamiento del robot.
Deben distinguirse claramente tres conceptos técnicos:
Resolución
La resolución describe el incremento mínimo de posición que un encoder puede distinguir.
Por ejemplo, un encoder de una vuelta de 23 bits proporciona:
2²³ = 8,388,608 cuentas por revolución
El incremento angular teórico es aproximadamente:
0.154 arcsec por cuenta
Sin embargo, esta es la resolución del encoder, no la precisión global de posicionamiento de la articulación robótica.
Precisión
La precisión describe hasta qué punto la posición medida corresponde a la posición física real.
Repetibilidad
La repetibilidad describe la consistencia con la que el sistema vuelve a la misma posición al repetir el mismo movimiento.
Por lo tanto:
Alta resolución del encoder ≠ Alta precisión del sistema
El rendimiento final de una articulación robótica depende del sistema completo, incluida la precisión del encoder, el error de transmisión del reductor, el descentramiento de los rodamientos, la rigidez mecánica, los efectos térmicos, la calibración y los algoritmos de control.
Por ello, la retroalimentación de doble encoder debe evaluarse como parte de la arquitectura completa de control de movimiento, en lugar de basarse únicamente en el número de bits del encoder.
4. Separar el movimiento del motor del movimiento real de la articulación
Esta es otra ventaja importante de una arquitectura de doble encoder para articulación robótica.
Considere una articulación robótica que utiliza una relación de reducción de 100:1.
El motor puede girar un ángulo relativamente grande, mientras que la articulación de salida gira solo una pequeña fracción de dicho ángulo.
Al mismo tiempo, el reductor y la estructura mecánica pueden deformarse ligeramente conforme cambia la carga externa.
Por lo tanto, el controlador puede calcular una posición teórica de la articulación a partir del encoder del motor, pero esto no representa necesariamente la posición real de salida.
El encoder de salida proporciona retroalimentación directa desde el lado de la articulación.
Por lo tanto, el sistema de control puede observar dos estados diferentes:
Dinámica del motor
y
Dinámica de la articulación
Esta distinción cobra cada vez más importancia en movimientos robóticos de alta velocidad, cambios dinámicos de carga y control de trayectoria de alta precisión.
¿Pueden los dobles encoders evitar la pérdida de posición tras un corte de alimentación?
La respuesta es:
Pueden ayudar, pero los dobles encoders por sí solos no eliminan automáticamente la necesidad de referenciación.
Que una articulación robótica pueda conservar su posición después de una pérdida de alimentación depende principalmente del tipo de encoder y del mecanismo de retención de posición multivuelta.
Encoder incremental
Un encoder incremental generalmente no conserva información de posición absoluta tras una pérdida de alimentación y puede requerir un procedimiento de referencia o de homing.
Encoder absoluto de una vuelta
Un encoder absoluto de una vuelta puede identificar la posición angular dentro de una revolución, pero por sí solo no proporciona información de posición multivuelta ilimitada.
Encoder absoluto multivuelta
Un encoder absoluto multivuelta puede proporcionar tanto la posición de una vuelta como la posición rotacional acumulada durante múltiples revoluciones.
La retención de posición multivuelta puede implementarse mediante diferentes tecnologías, incluidos sistemas con batería de respaldo, mecanismos de conteo mecánico y tecnologías de retención de posición sin batería.
Por ejemplo, el encoder ABZO de Oriental Motor utiliza un sistema mecánico absoluto sin batería que puede conservar la información de posición después de cortar la alimentación.
Por lo tanto, la relación de ingeniería se describe mejor como:
Doble encoder + Retroalimentación absoluta multivuelta adecuada → Referenciación convencional potencialmente reducida o eliminada
en lugar de:
Doble encoder → Elimina automáticamente la referenciación
¿Pueden los dobles encoders mejorar la seguridad funcional del robot?
Sí, pero debe hacerse una distinción importante:
Dos encoders no implican automáticamente redundancia de seguridad funcional.
Si dos encoders simplemente se conectan a un controlador convencional sin diagnósticos, detección de fallos y arquitectura de seguridad adecuados, el sistema no puede declarar automáticamente PL d, PL e, SIL 2 o SIL 3.
El valor de la doble retroalimentación en aplicaciones relacionadas con la seguridad es que el controlador puede comparar dos mediciones de posición diferentes.
Por ejemplo:
Posición del encoder del motor ≠ Posición del encoder de la articulación
puede indicar:
Fallo del encoder
Fallo de transmisión mecánica
Daño del reductor
Problemas de eje o acoplamiento
Desplazamiento mecánico inesperado
Errores de comunicación o señal
El sistema de control puede entonces detectar la condición anómala y ejecutar una respuesta de fallo adecuada.
IEC 61800-5-3 aborda los encoders relacionados con la seguridad, mientras que IEC 61800-5-2 cubre las funciones relacionadas con la seguridad para sistemas de accionamiento eléctrico.
Por lo tanto, la afirmación técnicamente correcta es:
Los dobles encoders pueden respaldar una arquitectura de seguridad funcional, pero la capacidad final de PL o SIL depende del sistema completo relacionado con la seguridad, los diagnósticos, la arquitectura y la validación.

¿Cómo se relacionan los dobles encoders con las normas de seguridad funcional?
La seguridad funcional en una articulación robótica no está determinada por un solo encoder.
Se basa en el sistema completo de control relacionado con la seguridad.
Las normas relevantes pueden incluir:
IEC 61508
Proporciona el marco general para la seguridad funcional y los niveles de integridad de seguridad (SIL).
IEC 61800-5-2
Define las funciones relacionadas con la seguridad para sistemas de accionamiento eléctrico, incluidas funciones como Safe Torque Off (STO) y otras funciones de seguridad relacionadas con el accionamiento.
IEC 61800-5-3
Proporciona requisitos para encoders relacionados con la seguridad utilizados en aplicaciones de seguridad funcional.
EN ISO 13849-1
Aborda las partes de los sistemas de control relacionadas con la seguridad y define los niveles de rendimiento (PL).
ISO 10218-1:2025
Especifica requisitos de seguridad para sistemas de robots industriales.
ISO 10218-2:2025
Aborda los requisitos de seguridad para aplicaciones de robots industriales y celdas robotizadas.
El punto clave es que un doble encoder puede formar parte de una arquitectura de retroalimentación relacionada con la seguridad, pero el número de encoders por sí solo no determina el nivel final de seguridad.
Deben considerarse la arquitectura del sistema, la cobertura de diagnóstico, la respuesta ante fallos, la protección contra fallos de causa común y la validación.
Articulaciones robóticas con doble encoder frente a un solo encoder
La elección entre un solo encoder y un doble encoder depende de la aplicación.
Característica Un solo encoder Doble encoder
Retroalimentación de posición del motor Sí Sí
Retroalimentación directa de posición de salida Generalmente no Sí
Supervisión de errores de transmisión Limitada Mejorada
Control de doble lazo Limitado Sí
Compensación de error del reductor Limitada Mejorada
Posición absoluta multivuelta Depende del encoder Depende del encoder
Verificación cruzada de fallos Limitada Mejorada
Complejidad del sistema Menor Mayor
Coste Menor Mayor
Adecuado para articulaciones de alto rendimiento Depende de la aplicación Gran ventaja
Un solo encoder puede ser suficiente para articulaciones robóticas sensibles al coste o sistemas en los que la precisión de transmisión ya es adecuada.
Una arquitectura de doble encoder resulta más atractiva cuando la aplicación requiere alto rendimiento de posicionamiento, compensación de errores de transmisión, control avanzado de movimiento o diagnósticos adicionales de posición.
¿Por qué no se utilizan dobles encoders en todas las articulaciones robóticas?
Si los dobles encoders proporcionan retroalimentación adicional, ¿por qué no utilizarlos en todas partes?
La respuesta es la complejidad del sistema.
Añadir un encoder de salida aumenta:
Coste de BOM
Complejidad de integración mecánica
Requisitos de cableado
Requisitos de diseño EMC
Requisitos de calibración
Complejidad del controlador
Requisitos de diagnóstico
Requisitos de montaje
El encoder del lado de salida también puede ser sensible a errores de instalación mecánica.
La excentricidad del encoder, el descentramiento del eje, la deformación de la brida y los errores de acoplamiento pueden influir en la posición de salida medida.
Por lo tanto, el objetivo no es instalar tantos sensores como sea posible.
El objetivo es utilizar la arquitectura de retroalimentación adecuada para el rendimiento requerido de la articulación robótica.
Arquitectura típica de una articulación robótica con doble encoder
Una articulación robótica de alto rendimiento puede entenderse como tres capas principales de retroalimentación.
Retroalimentación del lado del motor
El encoder del lado del motor respalda principalmente:
Conmutación
Control orientado al campo (FOC)
Control de corriente y velocidad
Retroalimentación de posición del motor
La retroalimentación debe ser lo suficientemente rápida y estable para el control dinámico del motor.
Retroalimentación del lado de la articulación
El encoder del lado de la articulación proporciona principalmente:
Posición real de la articulación
Retroalimentación de posición de salida
Supervisión de errores de transmisión
Supervisión del estado mecánico
Como se instala después del reductor, proporciona información que no puede obtenerse directamente del encoder del lado del motor.
Controlador
El controlador combina ambas fuentes de retroalimentación:
Posición del motor → Estado del motor
Posición de salida → Estado de la articulación
Diferencia de posición → Información sobre errores de transmisión y mecánicos
Esto crea un lazo de retroalimentación más completo para la articulación robótica.
Los dobles encoders son más que una mayor precisión
La razón más importante para utilizar dos encoders no es simplemente aumentar la resolución del encoder.
Es hacer más completo el objetivo de medición.
Un solo encoder mide principalmente:
Motor
Un sistema de doble encoder mide:
Motor + Articulación
Esto permite al sistema de control distinguir entre el movimiento del motor y el movimiento real de la articulación.
Esta distinción es especialmente valiosa cuando la articulación robótica incluye un reductor de precisión de alta relación, como una transmisión armónica o un reductor RV.
¿Cuándo se debe utilizar una articulación robótica con doble encoder?
Vale la pena considerar una arquitectura de doble encoder cuando la articulación robótica requiere una o más de las siguientes características:
Posicionamiento de articulación de alta precisión
Cuando la posición final de salida importa más que la posición calculada del motor.
Compensación de errores de transmisión
Cuando deben medirse y compensarse los errores del reductor y de la transmisión mecánica.
Control avanzado de movimiento
Cuando el sistema de control necesita retroalimentación precisa tanto del lado del motor como del lado de la articulación.
Posicionamiento absoluto multivuelta
Cuando el robot necesita conservar la información de posición de la articulación después de una pérdida de alimentación.
Diagnósticos basados en posición
Cuando las posiciones del lado del motor y del lado de la articulación deben compararse continuamente para detectar comportamiento mecánico anómalo.
Arquitectura de seguridad funcional
Cuando se requiere retroalimentación de posición redundante o con verificación cruzada como parte de un sistema completo de control relacionado con la seguridad.
¿Por qué es importante la retroalimentación de doble encoder para los actuadores robóticos de próxima generación?
A medida que los robots colaborativos, los robots humanoides y los robots industriales de alto rendimiento siguen demandando mayor precisión, respuesta más rápida y mejores capacidades de diagnóstico, las arquitecturas de las articulaciones robóticas se vuelven más sofisticadas.
La estructura tradicional:
Motor + Reductor + Encoder
evoluciona cada vez más hacia:
Motor + Encoder del motor + Reductor de precisión + Encoder de la articulación + Controlador
El cambio clave no es simplemente añadir otro sensor.
Es la transición de estimar la posición de la articulación a partir del movimiento del motor a medir directamente el estado real de la articulación.
Para las articulaciones robóticas que utilizan reductores armónicos, esta distinción puede ser especialmente importante. Los reductores de precisión proporcionan altas relaciones de reducción, alta densidad de par y estructuras mecánicas compactas, pero el rendimiento final de la articulación sigue estando influido por el error de transmisión, la rigidez torsional, los efectos térmicos, las tolerancias mecánicas y las cargas externas.
Una arquitectura de doble encoder ofrece al controlador acceso a ambos lados de la cadena de transmisión.
Esto proporciona una base más sólida para:
Control de posición de alta precisión
Compensación de errores de transmisión
Supervisión del estado de la articulación
Control de movimiento de doble lazo
Control avanzado del movimiento robótico
Arquitecturas seleccionadas de seguridad funcional
En otras palabras, un doble encoder no es simplemente “un sensor más”.
Crea una cadena de retroalimentación más completa de entrada–transmisión–salida dentro de la articulación robótica.
Para los actuadores robóticos de próxima generación, este cambio de estimar la posición de la articulación a medir directamente el comportamiento de la articulación puede ser más valioso que simplemente aumentar la resolución del encoder.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.
 Reductor armónico miniatura para robots quirúrgicos mínimamente invasivosLos robots quirúrgicos mínimamente invasivos requieren sistemas de transmisión altamente compactos que puedan proporcionar un movimiento preciso en espacios mecánicos extremadamente limitados. A medida que los instrumentos robóticos se vuelven más pequeños y más ágiles, las arquitecturas de transmisión convencionales pueden enfrentarse a desafíos relacionados con el tamaño, la elasticidad de los tendones, la fricción, la histéresis y la integración mecánica. Un reductor armónico miniatura ofrece un enfoque potencial al proporcionar una transmisión de precisión de alta relación, bajo juego y dimensiones compactas en un espacio mecánico reducido. En este artículo, explicaré por qué la transmisión armónica miniatura es relevante para la robótica quirúrgica, compararé las arquitecturas de accionamiento por tendón externo y de transmisión distal, y analizaré las principales consideraciones de ingeniería del reductor armónico miniatura CSF-mini de HONPINE para articulaciones robóticas compactas, instrumentos robóticos flexibles y otros mecanismos de precisión.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Cómo elegir un actuador de articulación robótica: 3 criterios clave que los ingenieros deben comprobarElegir un actuador de articulación robótica es una decisión de ingeniería que afecta no solo al par y al rendimiento del movimiento, sino también a la estabilidad del control, la integración mecánica y el tiempo de desarrollo. Para robots industriales, robots colaborativos, robots humanoides y otros sistemas robóticos, el actuador adecuado debe ajustarse a los requisitos reales de cada articulación y, al mismo tiempo, ser compatible con el motor, el codificador, el controlador, la red de comunicación y la arquitectura de alimentación del robot. En este artículo, explicaré tres criterios clave que los ingenieros deben evaluar al seleccionar un actuador de articulación robótica: la correspondencia entre el par y la relación de transmisión, la compatibilidad del codificador y la comunicación, y la documentación técnica y el soporte de ingeniería del fabricante.
 Solución de articulación para robots de exterior: módulo de articulación armónica con sensor de par integradoHola a todos, soy Theodore Li, director técnico de HONPINE. A medida que los robots se desplazan más allá de los entornos controlados de fábrica, las aplicaciones robóticas de exterior están generando nuevos requisitos para el diseño de las articulaciones robóticas. La lluvia, el polvo, la humedad, las fluctuaciones de temperatura, las condiciones de baja temperatura y las cargas externas impredecibles pueden afectar al rendimiento de una articulación robótica en el campo. En estos entornos, una articulación debe ofrecer más que una rotación precisa. También necesita proporcionar una retroalimentación de par fiable, una protección ambiental adecuada, un funcionamiento estable ante cambios de temperatura y una integración mecánica práctica. En este artículo, explicaré las principales consideraciones de ingeniería de nuestra solución de articulación para robots de exterior, incluido el módulo de articulación armónica, el sensor de par integrado, la protección IP65, la lubricación para bajas temperaturas, la protección de la salida de cables y la integración mecánica, basándome en nuestra experiencia con aplicaciones robóticas de exterior, como la instalación de paneles solares, la construcción y los robots de limpieza.
 Reductor RV para posicionadores de soldadura: selección y cálculo de par para aplicaciones de soldadura de alta capacidadSeleccionar el reductor RV adecuado para un posicionador de soldadura requiere más que simplemente adaptar el reductor al peso de la pieza de trabajo. Un posicionador de soldadura de alta capacidad debe proporcionar suficiente par de salida, alta rigidez torsional, rotación estable a baja velocidad, posicionamiento preciso y un rendimiento fiable durante la aceleración, la deceleración y la inversión de giro. En este artículo, explicamos cómo seleccionar un reductor RV y un servomotor para un posicionador de soldadura mediante el cálculo de la velocidad de salida, la relación de reducción, la inercia de la pieza de trabajo, el par de carga gravitacional, el par de aceleración, el par del motor y el par máximo. También se utiliza un ejemplo práctico de un posicionador de soldadura de 500 kg para mostrar cómo estos parámetros afectan a la selección del reductor RV.
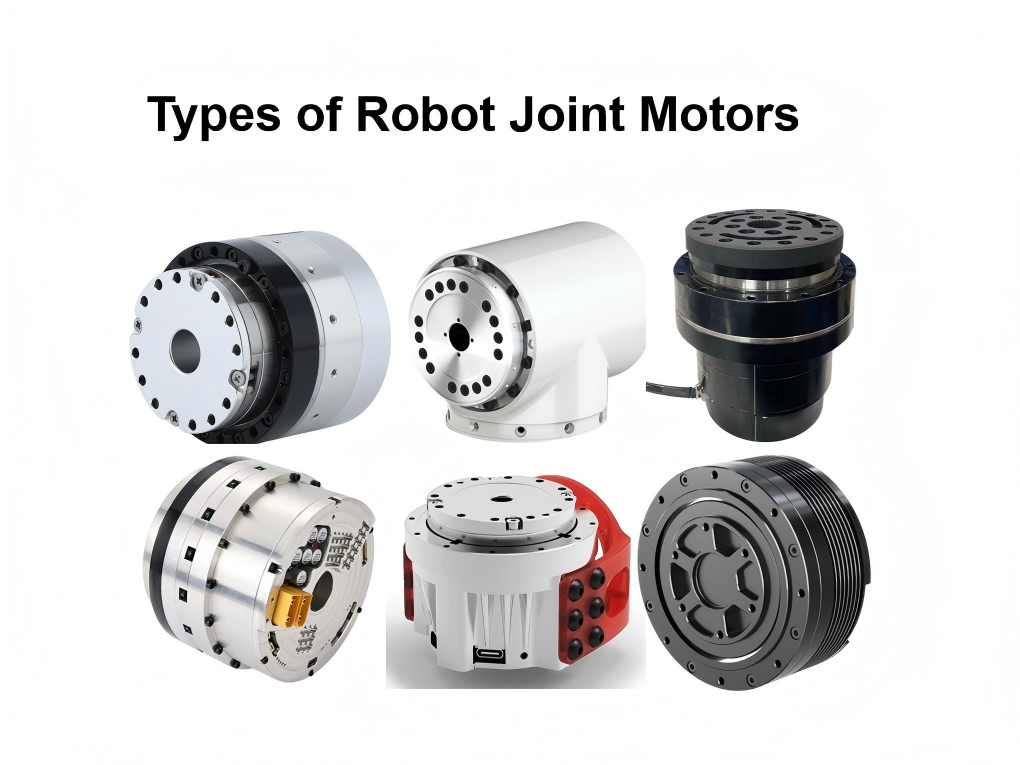
 Tipos de motores de articulación robótica: selección de modelos, ventajas y desventajasLos motores de articulación robótica son uno de los componentes clave que determinan el rendimiento, la precisión, la eficiencia y la capacidad de carga de un robot. Según la aplicación, las articulaciones robóticas pueden utilizar tecnologías de accionamiento eléctricas, hidráulicas, neumáticas u otras. Entre ellas, las soluciones de accionamiento eléctrico se han convertido en la opción predominante para los robots modernos, especialmente los robots humanoides, los robots industriales, los robots colaborativos y los robots móviles. Los motores eléctricos de articulación robótica pueden subdividirse según sus métodos de transmisión, incluidas las soluciones de transmisión armónica, reductor planetario, reductor cicloidal, husillo de bolas y accionamiento directo. Cada tipo tiene sus propias ventajas y desventajas en cuanto a precisión, densidad de par, eficiencia, resistencia a impactos, tamaño, coste y capacidad de retroaccionamiento. Comprender estas diferencias es esencial para seleccionar el motor de articulación robótica adecuado para una aplicación específica.
 Plataforma rotativa hueca vs. actuador rotativo armónico: comparación de aplicaciones e intercambiabilidadHola a todos, soy Theodore Li, Director Técnico de HONPINE. Para los ingenieros que diseñan estaciones rotativas de precisión para la automatización industrial, suele surgir una pregunta: cuando una máquina requiere rotación de alta precisión, indexado o posicionamiento rotativo, ¿se debe elegir una plataforma rotativa hueca o un actuador rotativo armónico? ¿Pueden utilizarse indistintamente? Aunque ambos son soluciones de movimiento rotativo de precisión, sus estructuras mecánicas y características de aplicación son bastante diferentes. En equipos reales, elegir la solución incorrecta puede provocar una capacidad de carga insuficiente, rigidez inadecuada, vibraciones, limitaciones de velocidad o una vida útil reducida. En este artículo, compararé sus características de aplicación y explicaré dónde pueden utilizarse indistintamente, dónde una es más adecuada que la otra y qué deben comprobar los ingenieros antes de realizar una sustitución.