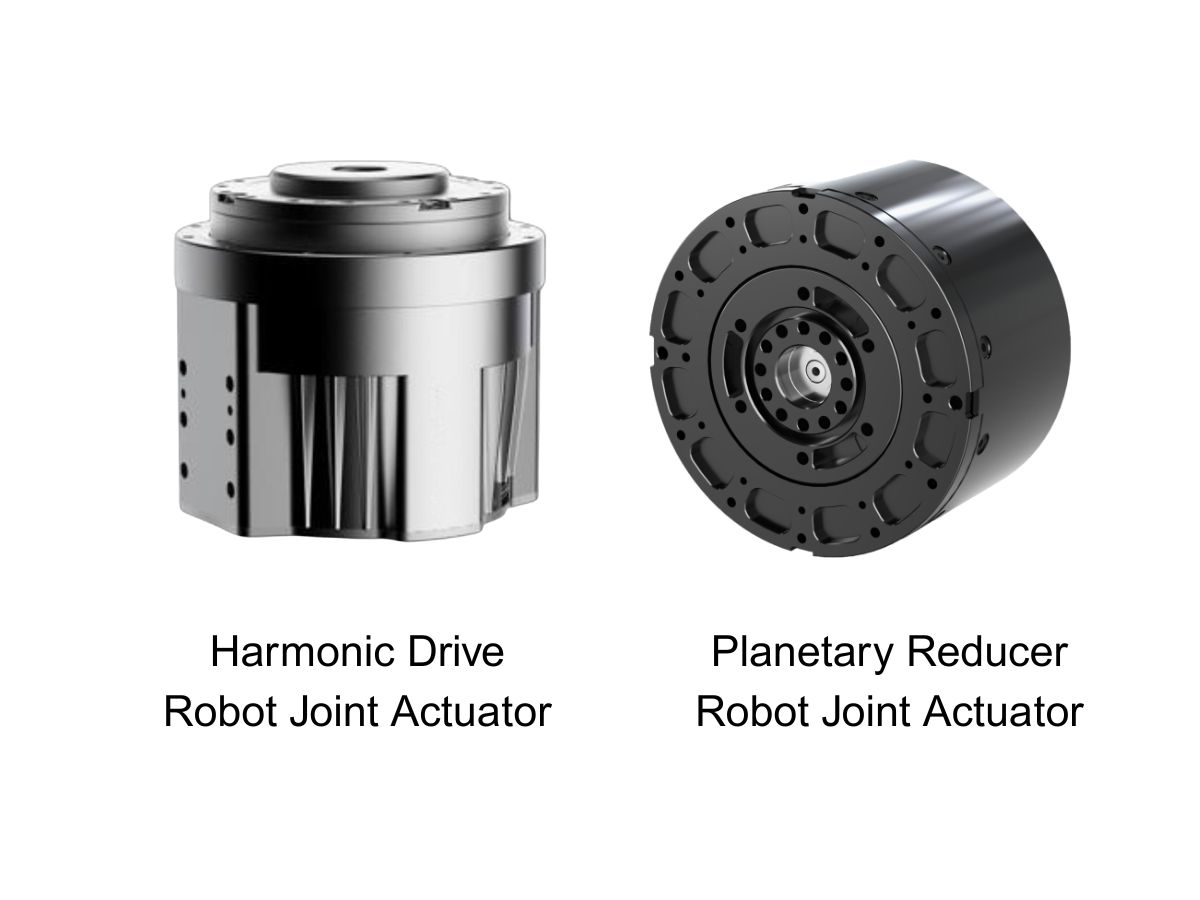
Motor/actuador/módulo de articulación armónica
Los motores de articulación con accionamiento armónico de HONPINE se caracterizan por su alta precisión, elevado par y gran diámetro de eje hueco, y suelen ofrecer soluciones para aplicaciones en espacios reducidos. Admiten personalización y se utilizan con frecuencia en el campo de la robótica especializada.
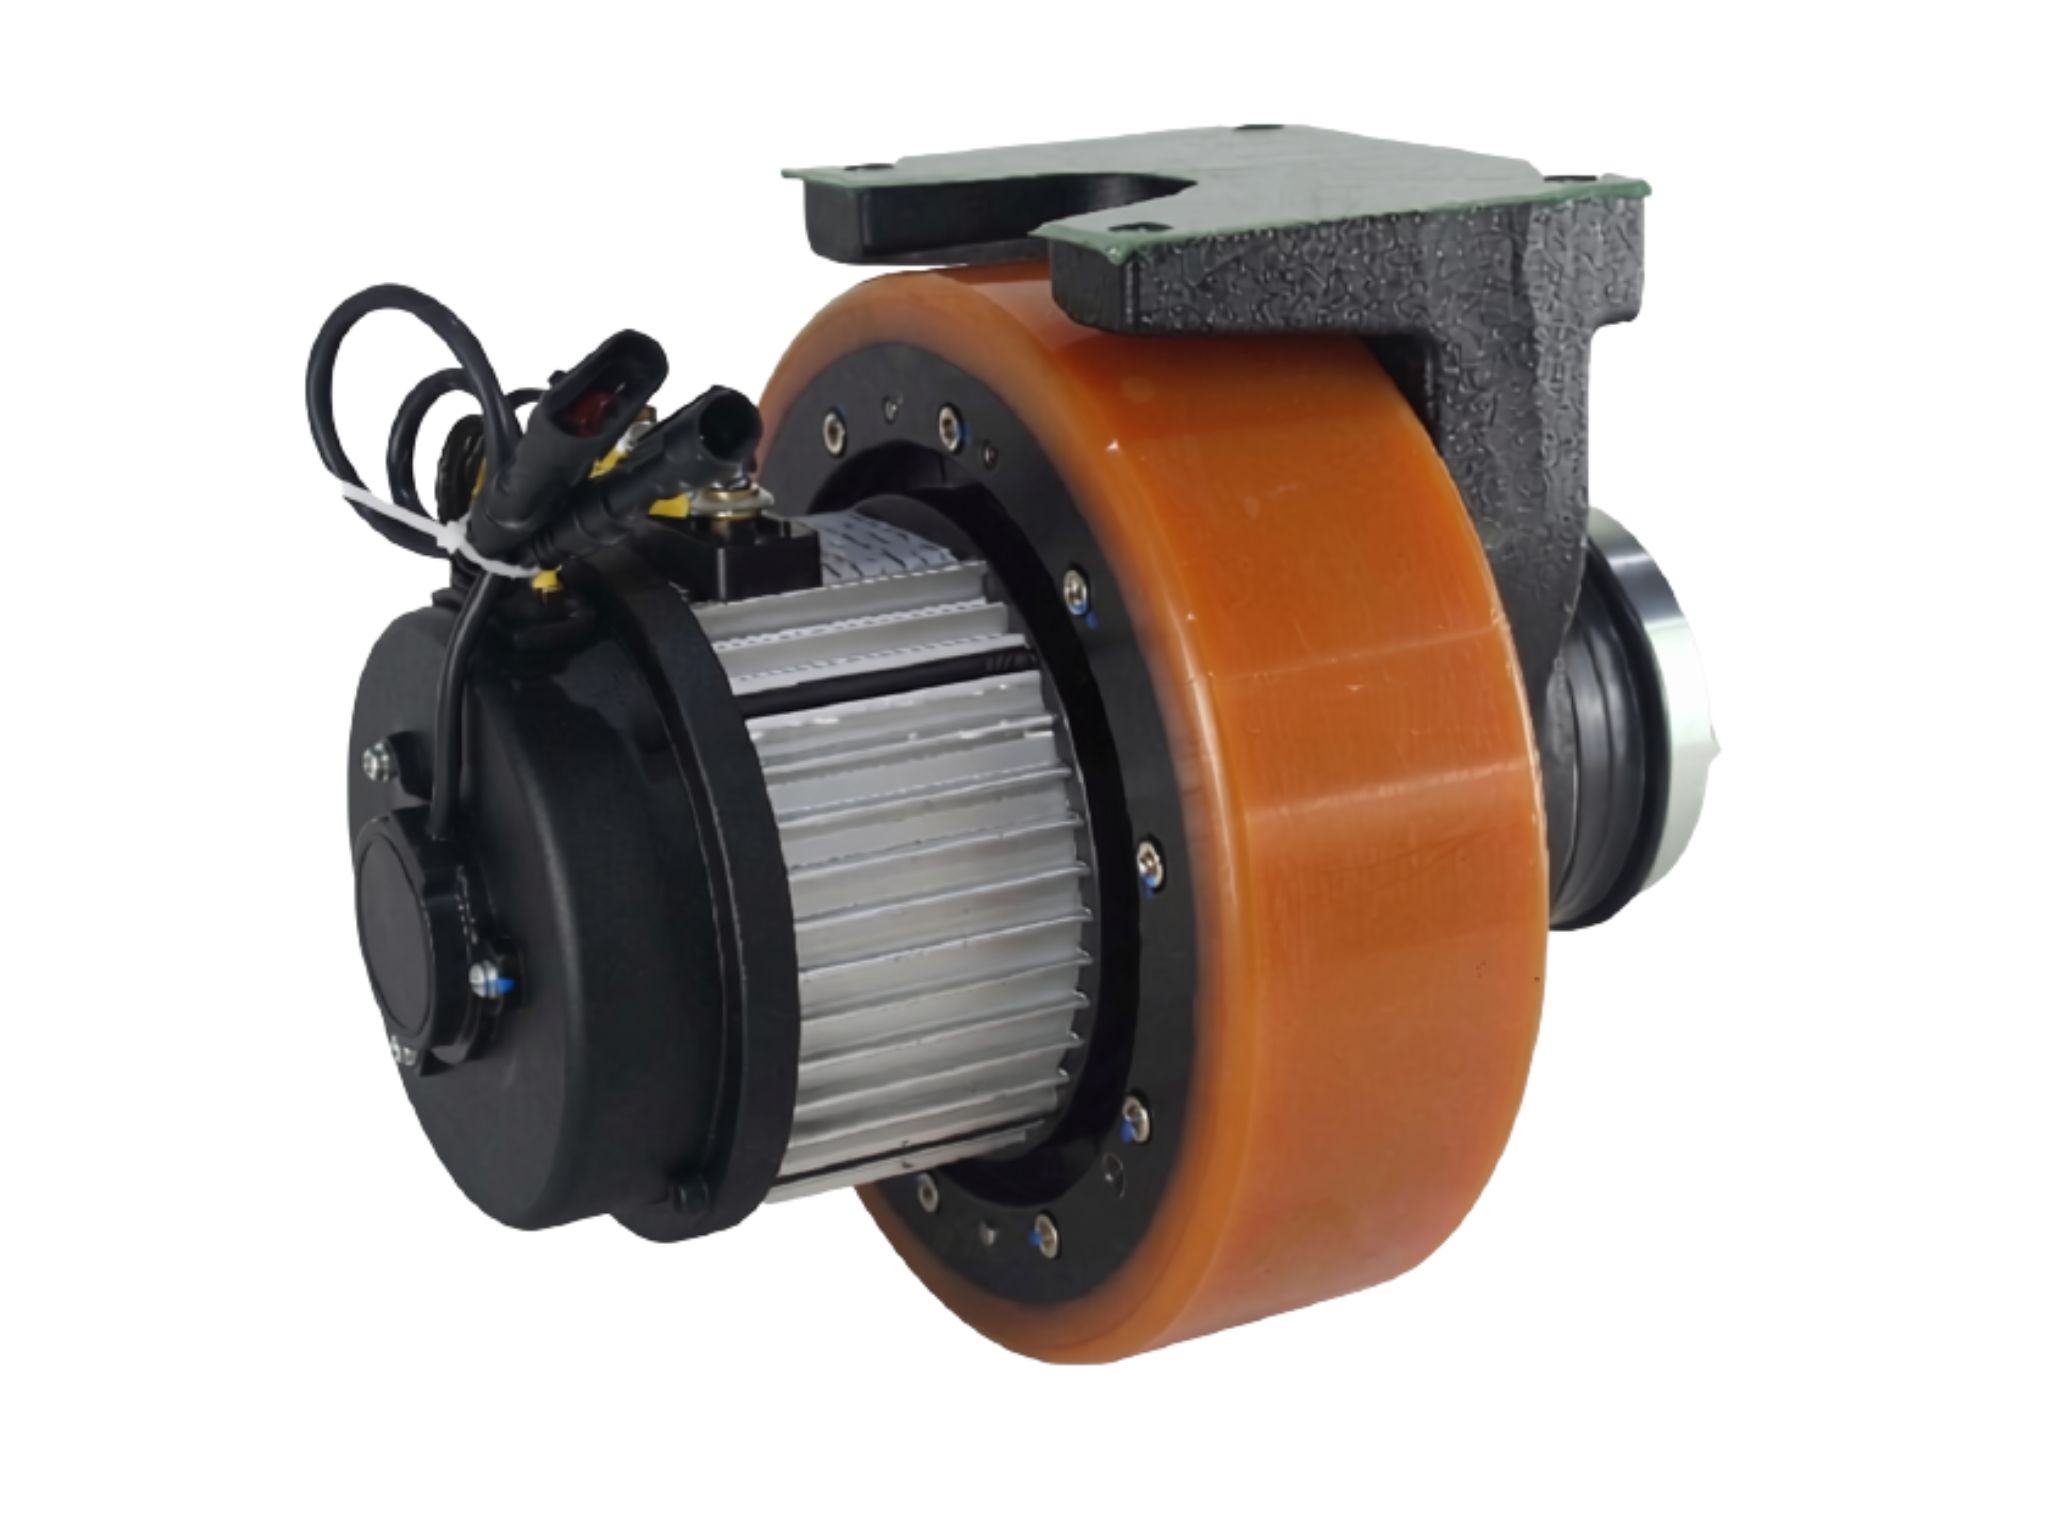
 Motor de rueda con accionamiento servo para robot de almacén AGV AMR de fábrica inteligenteEsta serie de ruedas motrices es una solución de accionamiento integrada que combina un servomotor de alta precisión, un reductor planetario y una rueda motriz. Diseñada para AGV, AMR, robots inteligentes de almacén, sistemas automatizados de manipulación de materiales y aplicaciones de fábricas inteligentes, la estructura integrada simplifica la instalación mecánica al tiempo que proporciona una elevada fuerza de tracción, funcionamiento estable y control preciso del movimiento.
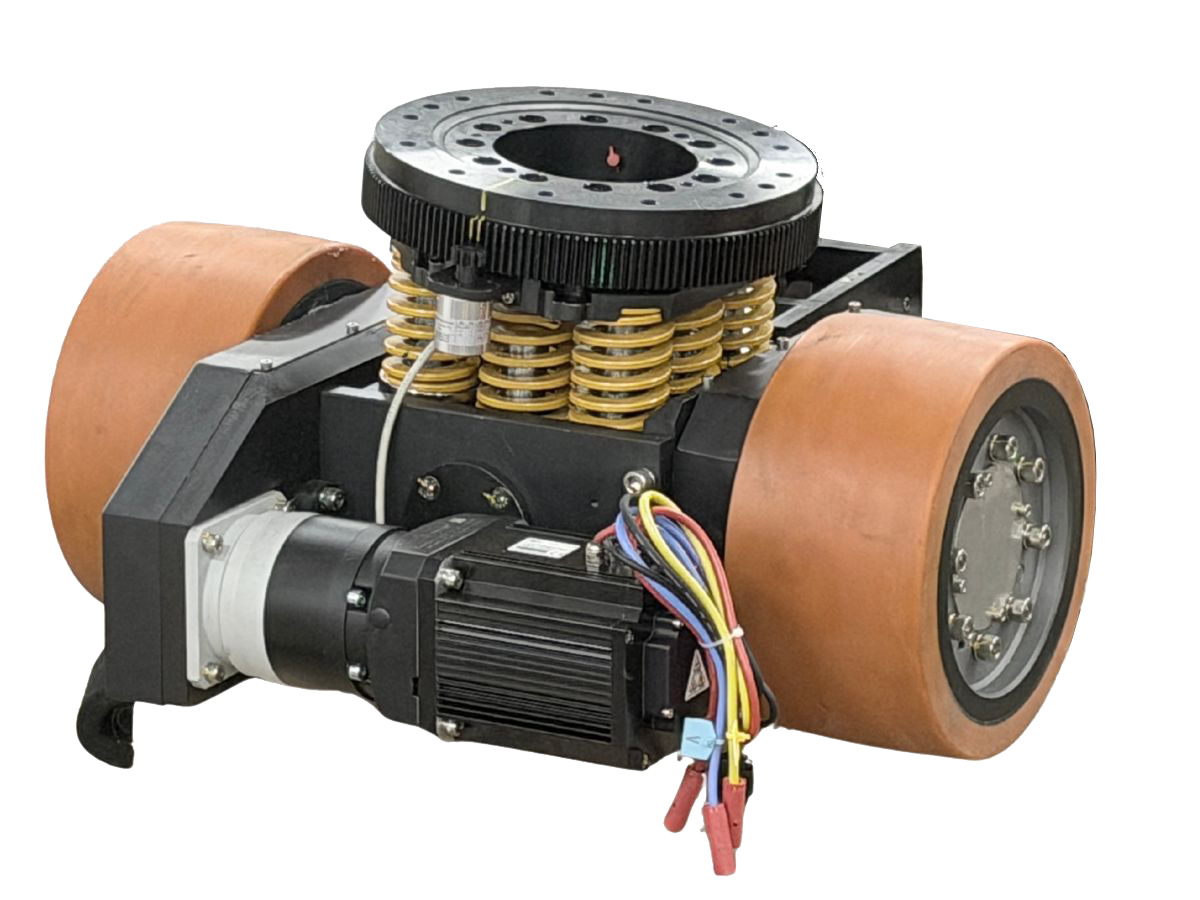
La serie cubre una amplia gama de requisitos de carga y funcionamiento, lo que la hace adecuada tanto para equipos móviles ligeros como pesados. Se pueden seleccionar diferentes configuraciones de accionamiento según el peso del vehículo, la velocidad de desplazamiento, los requisitos de carga y el espacio de instalación disponible. Con retroalimentación de encoder de alta resolución y un sistema de frenado fiable, estas ruedas motrices permiten un movimiento preciso, un funcionamiento estable y una parada segura en aplicaciones industriales exigentes.Detalles Motor de dos ruedas con transmisión de velocidad diferencial horizontal TYCDEl motor de rueda motriz diferencial HONPINE TYCD utiliza dos ruedas motrices de dirección fija que no giran de forma independiente. En su lugar, el vehículo cambia de dirección controlando la diferencia de velocidad entre las ruedas motrices izquierda y derecha.
Gracias a su disposición horizontal, cuando la rueda izquierda gira más rápido que la derecha, el vehículo gira hacia la derecha. Cuando las dos ruedas motrices giran en direcciones opuestas, el vehículo puede girar sobre sí mismo.
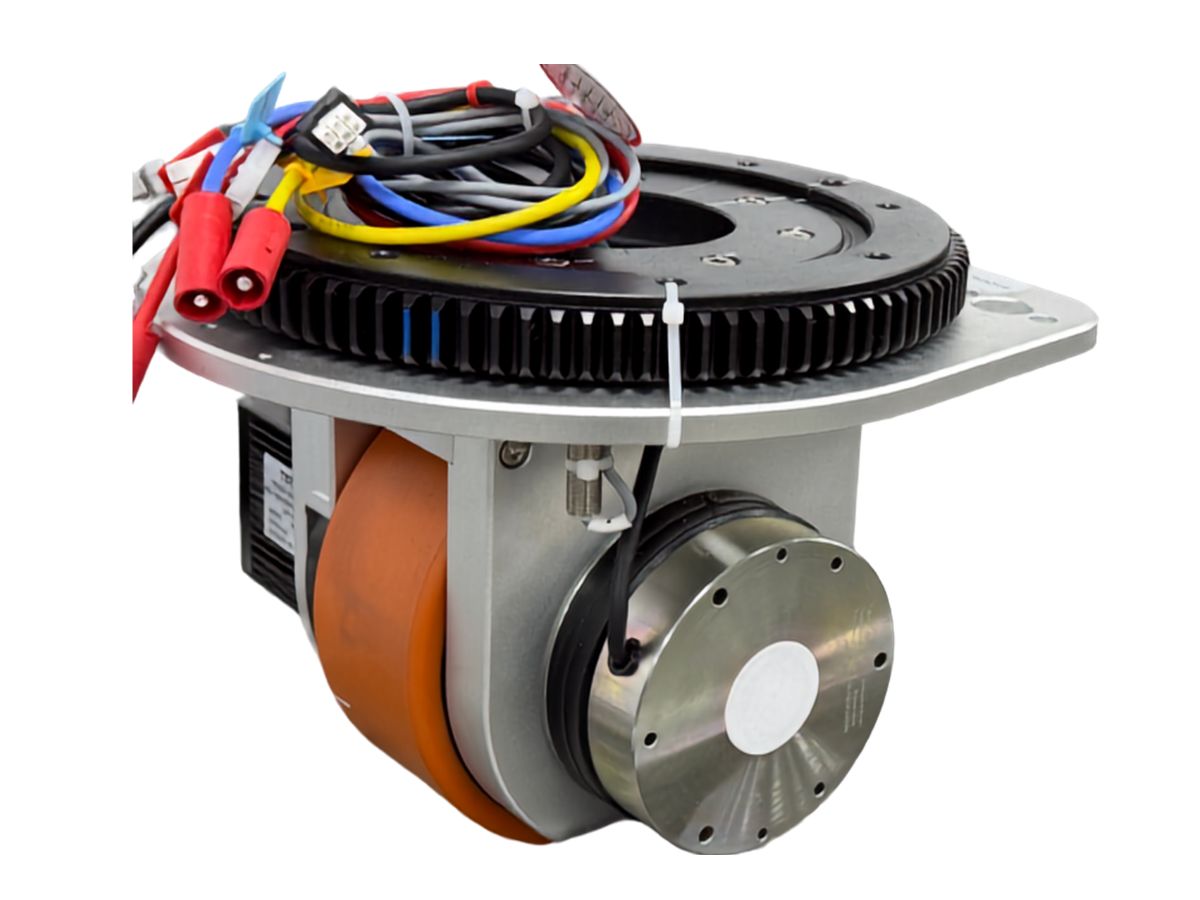
La rueda motriz diferencial TYCD puede configurarse según los requisitos de la aplicación, incluidos el diámetro de la rueda, la capacidad máxima de carga, la potencia del motor y la relación de reducción de la caja de engranajes. Las configuraciones opcionales incluyen neumáticos de goma y diferentes soluciones de suspensión, como sistemas de suspensión pivotante, de muelle e hidráulica.Detalles Módulo de rueda motriz con dirección integrada TYD para AGV y AMREl módulo de rueda directriz motriz TYD de HONPINE integra el motor de tracción, la caja de cambios, el mecanismo de dirección y la rueda en un único conjunto compacto. La rueda puede girar para la tracción y desplazarse hacia adelante o hacia atrás, mientras que todo el módulo de rueda puede rotar para controlar la dirección del vehículo.
Con una capacidad máxima de carga de hasta 15 toneladas por rueda, el módulo de rueda directriz TYD está diseñado para aplicaciones AGV y AMR de servicio pesado. Se encuentran disponibles diversas soluciones de absorción de impactos para satisfacer diferentes requisitos de vehículos.
El módulo puede personalizarse según los requisitos de la aplicación, incluidos el diámetro de la rueda, la relación de transmisión, la potencia del motor y otras especificaciones. Es especialmente adecuado para AGV de remolque de servicio pesado y AGV tipo carretilla elevadora.Detalles Motor de rueda directriz omnidireccional para robots móviles inteligentesEste producto es un avanzado motor de rueda directriz omnidireccional diseñado para robots móviles inteligentes. Supera las limitaciones de ángulo de dirección de las ruedas directrices convencionales, permitiendo una rotación continua de 360° y movimiento multidireccional. Con un diseño de arnés de cableado fijo, elimina de forma fundamental los riesgos de desgaste y enredo de cables, prolongando la vida útil de los componentes críticos en más de 10 veces. Es ideal para AGV, AMR, chasis de robots humanoides y otras aplicaciones de robótica móvil, y ha demostrado funcionar de forma fiable en entornos exigentes como la logística de cadena de frío, fábricas y almacenes.Detalles
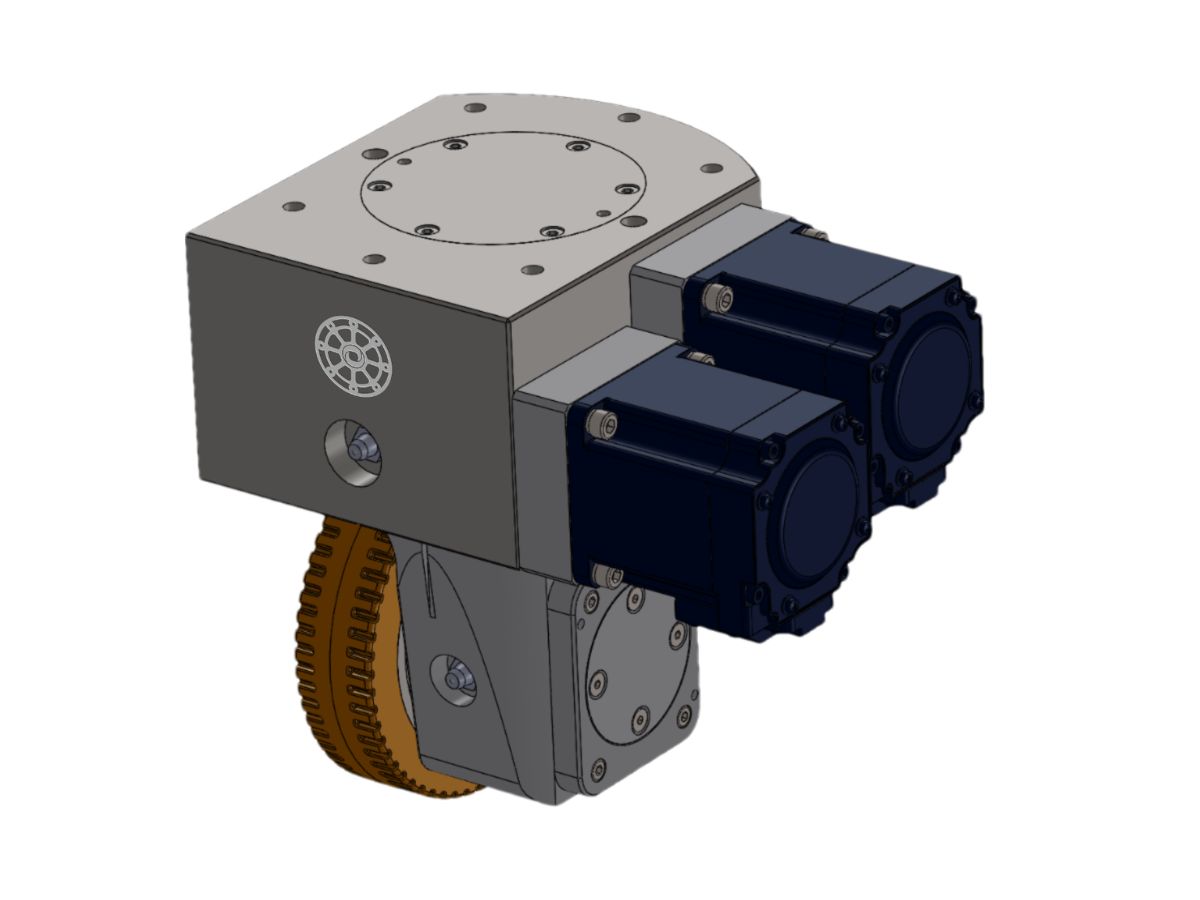
 Actuador de motor de CC de dos ruedas motrices con dirección diferencialUna rueda motriz con dirección diferencial es un sistema de tracción de dos ruedas en el que cada rueda está equipada con un actuador independiente, como un motor de CC. El nombre se origina en el hecho de que el vector de movimiento del vehículo es el resultado de los movimientos combinados de las dos ruedas accionadas de forma independiente. Al controlar los dos motores de tracción para que giren en sentidos opuestos o a diferentes velocidades, el par del motor se transmite a través de una caja de engranajes y ruedas recubiertas de poliuretano, lo que hace que las dos ruedas de la unidad de tracción diferencial giren en sentidos opuestos o a diferentes velocidades. Esto genera el ángulo de dirección requerido y permite la maniobrabilidad del vehículo.Detalles
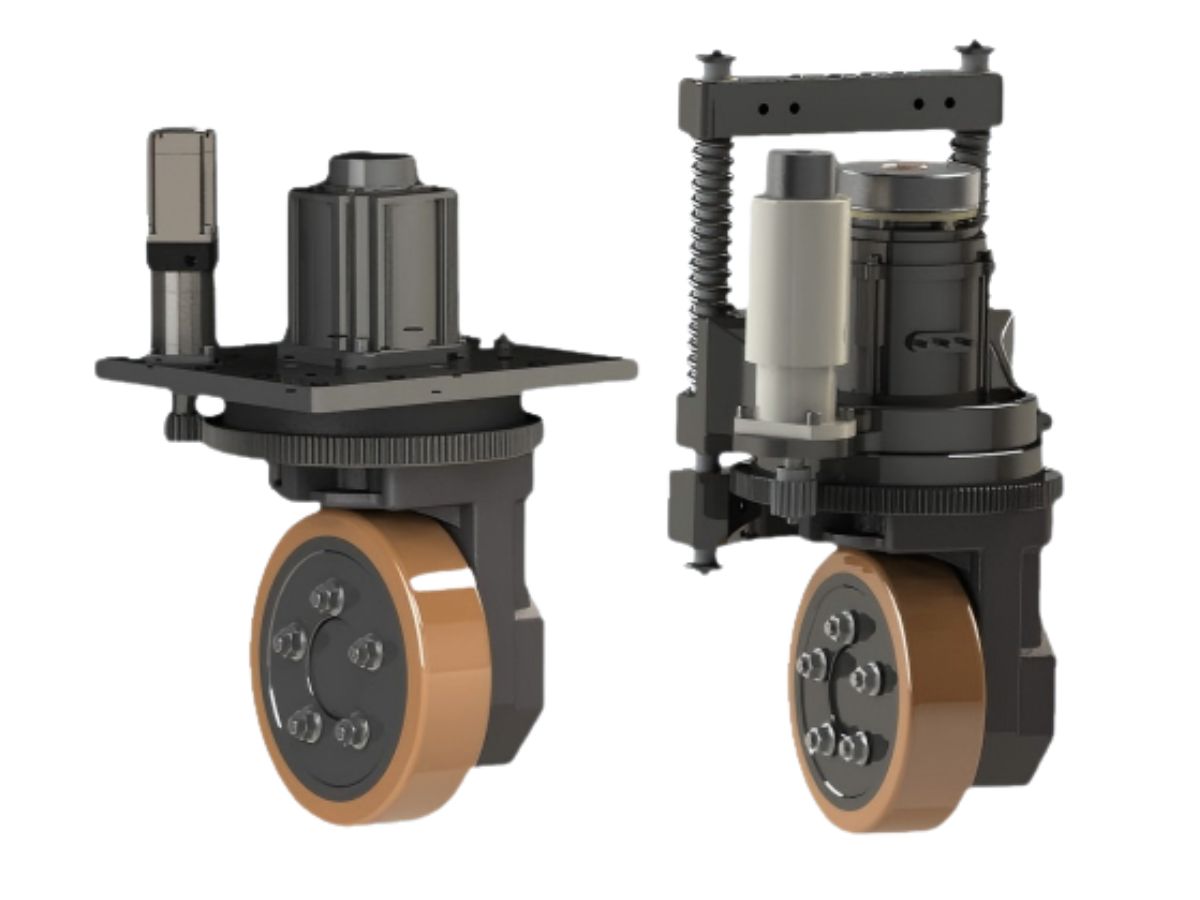
 Motor de rueda motriz vertical para carretillas elevadoras AGV y AMREste motor de rueda motriz vertical está diseñado para AGV, AMR y carretillas elevadoras con capacidades de hasta 10 toneladas, cubriendo prácticamente todos los tipos de carretillas elevadoras. Las aplicaciones más comunes son las carretillas elevadoras con capacidades de carga de entre 1.5 y 3 toneladas.
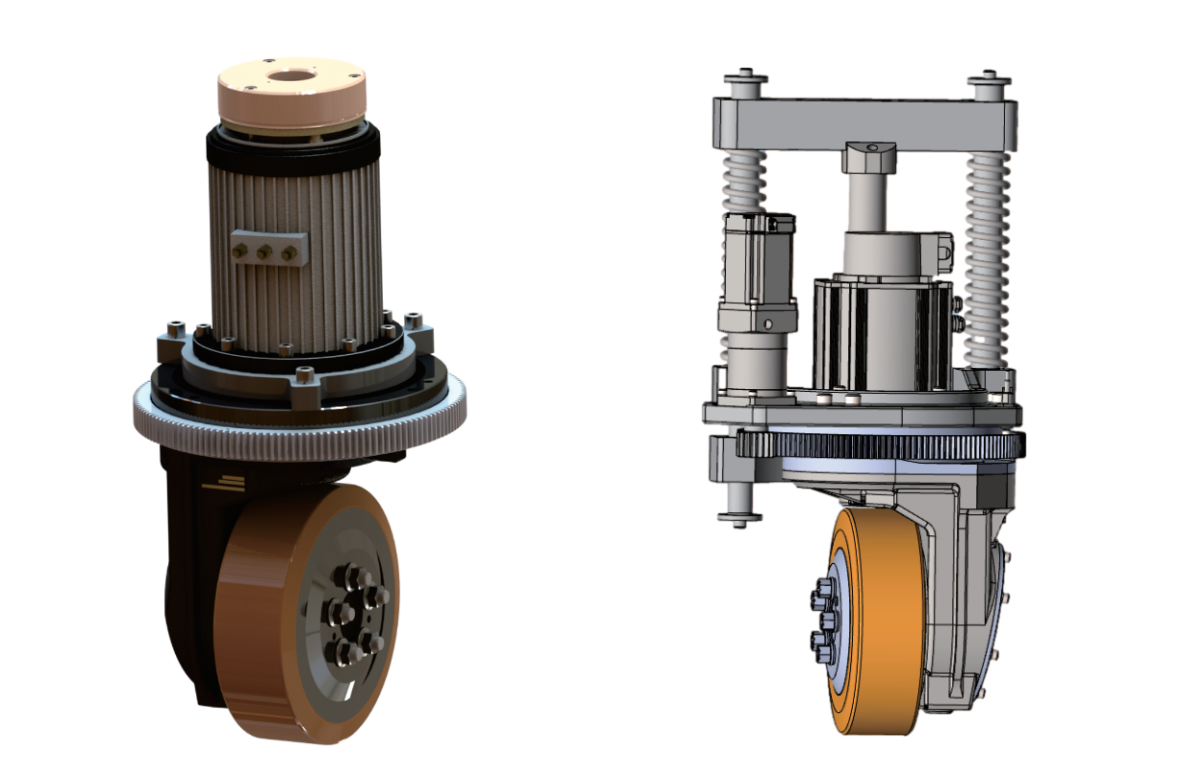
Con el avance del Internet de las Cosas (IoT), las tecnologías de navegación LiDAR y la adopción generalizada del 5G, las carretillas elevadoras están evolucionando gradualmente desde la operación manual hacia la operación asistida y, finalmente, hacia el control totalmente autónomo. Como resultado, la transformación de las carretillas elevadoras convencionales en carretillas elevadoras no tripuladas y AGV (vehículos de guiado automático) se ha convertido en una tendencia inevitable del sector. Esta rueda motriz vertical se ha desarrollado para acelerar la transición de las carretillas elevadoras AGV mediante un diseño ligero, una estructura compacta y una integración inteligente.Detalles Rueda de dirección vertical para exteriores con rotación de 360°La rueda de dirección vertical está diseñada para aplicaciones en exteriores y ofrece una excelente capacidad para vadear agua, así como un gran rendimiento de ascenso y superación de obstáculos. El término rueda de dirección vertical se refiere a una estructura en la que el motor está montado verticalmente sobre la rueda motriz. Cuando se integra con un controlador de accionamiento, una plataforma móvil equipada con una sola rueda de dirección puede realizar funciones de arranque/parada, movimiento hacia adelante y hacia atrás, y dirección. Cuando se configuran dos o más ruedas de dirección, el sistema permite rotación de radio cero, movimiento lateral, rotación omnidireccional de 360°, desplazamiento recto, movimiento lateral, movimiento diagonal y trayectorias curvas, lo que permite el movimiento libre en cualquier dirección sobre un plano bidimensional.Detalles
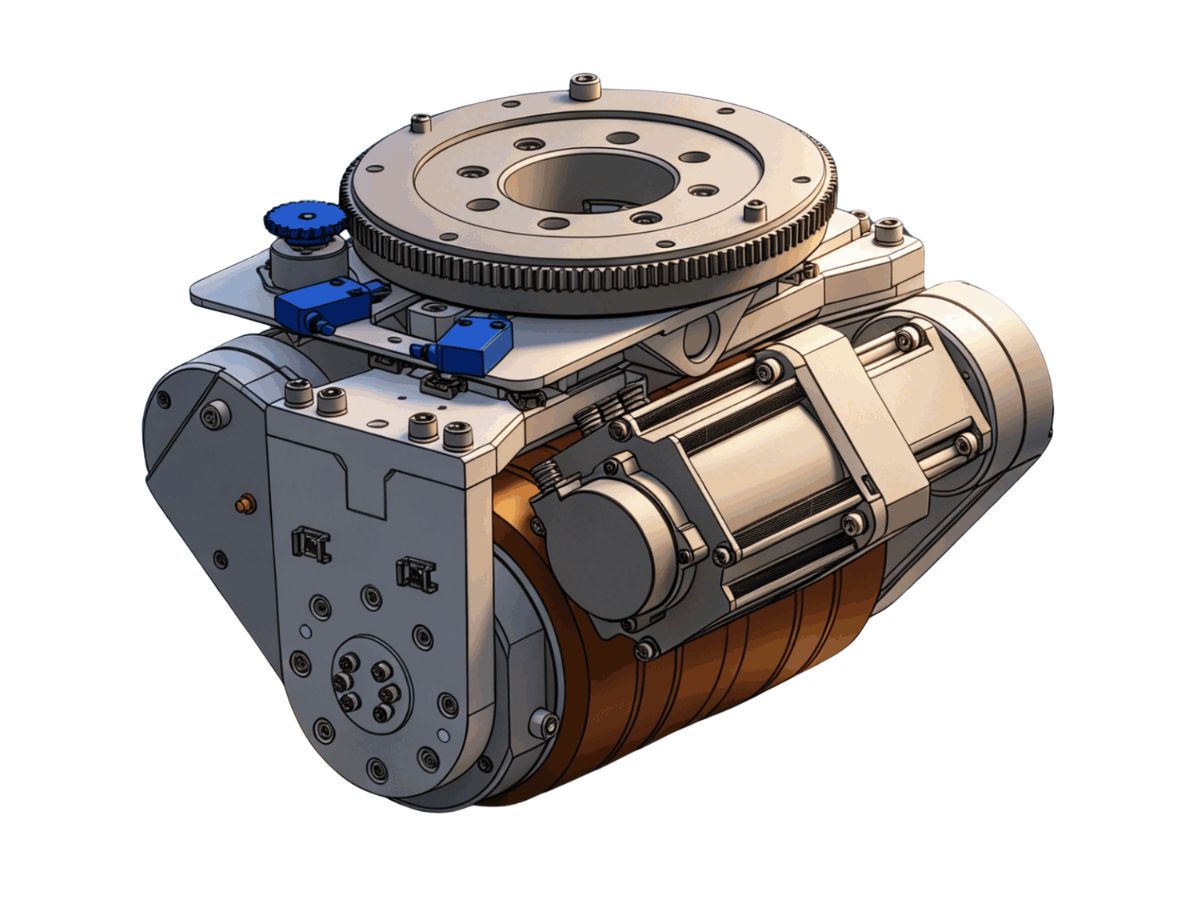
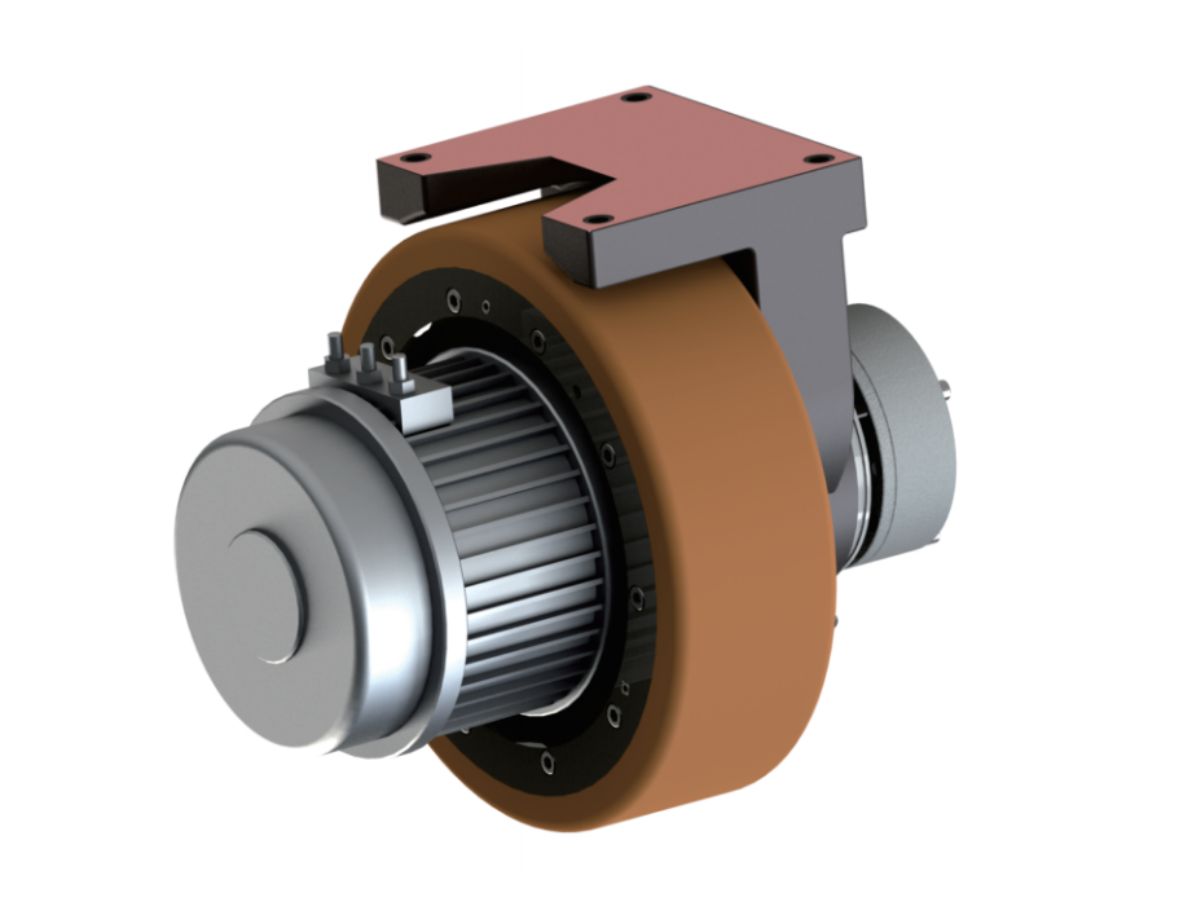
 Motor de rueda mecatrónico de accionamiento horizontalUna rueda motriz horizontal es un producto integrado mecatrónico en el que el motor de tracción está montado horizontalmente en la rueda motriz. Integra el motor de tracción con una unidad de retroalimentación de velocidad, un mecanismo de transmisión reductora, un sistema de frenado, una estructura de montaje y soporte, y una rueda recubierta de goma. Se caracteriza por una baja altura de instalación, alta precisión, diseño ligero, alta capacidad de carga, alto par, alta velocidad, rendimiento fiable, larga vida útil, fácil instalación y mantenimiento conveniente.Detalles
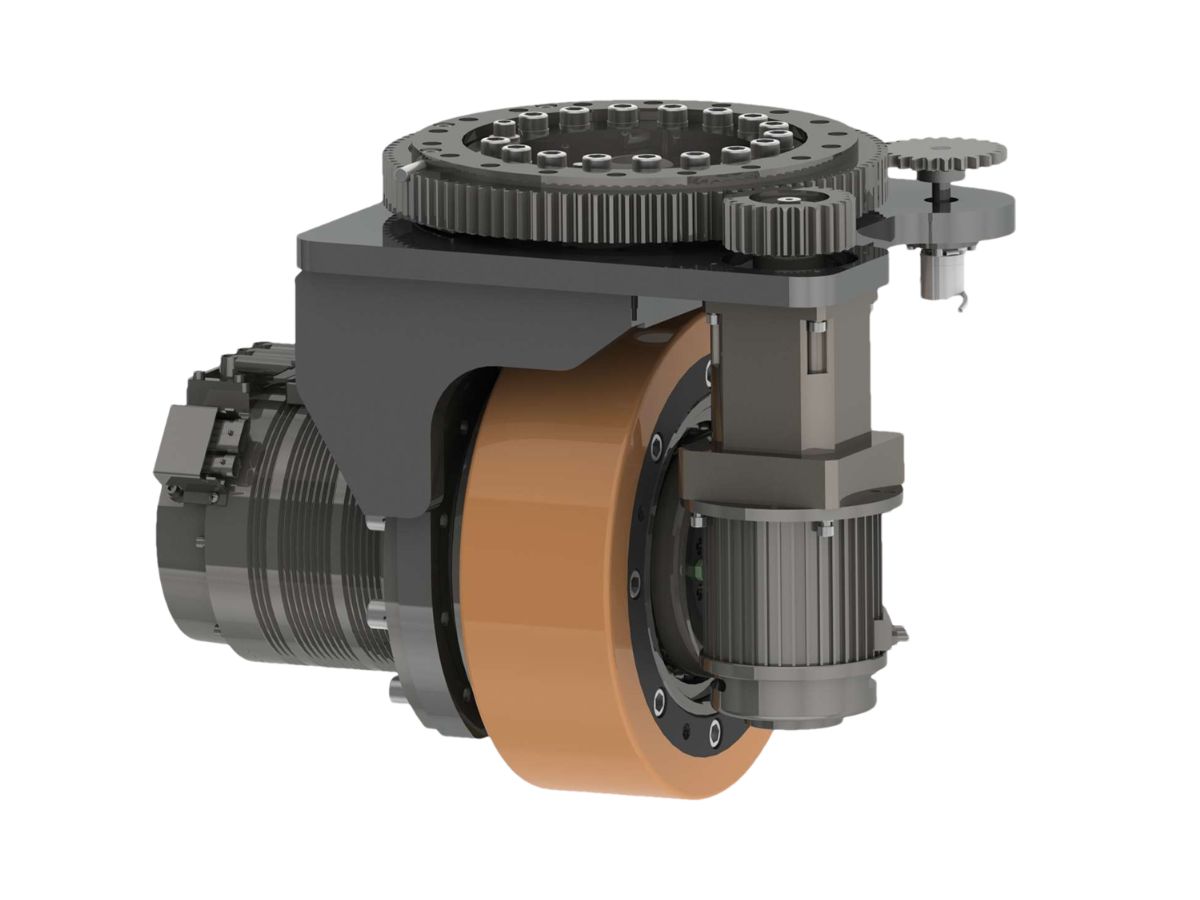
 Rueda de dirección de accionamiento horizontal AGV con rotación de 360°La rueda motriz direccional horizontal para AGV presenta un diseño integrado que combina un motor de dirección, un mecanismo de transmisión reductora, una unidad de realimentación de posición, un dispositivo de límite y un mecanismo giratorio en un único módulo compacto.
Cuando está equipada con un controlador de accionamiento, una plataforma móvil configurada con una sola rueda direccional puede realizar funciones de arranque/parada, movimiento hacia adelante y hacia atrás, y dirección.
Cuando se utilizan dos o más ruedas direccionales, el sistema permite la rotación sobre su propio eje, el movimiento lateral, la rotación omnidireccional de 360°, el desplazamiento en línea recta, el movimiento transversal, el movimiento diagonal y las trayectorias curvas, lo que permite el movimiento libre en cualquier dirección sobre un plano bidimensional.Detalles
Motor/actuador/módulo de articulación planetaria
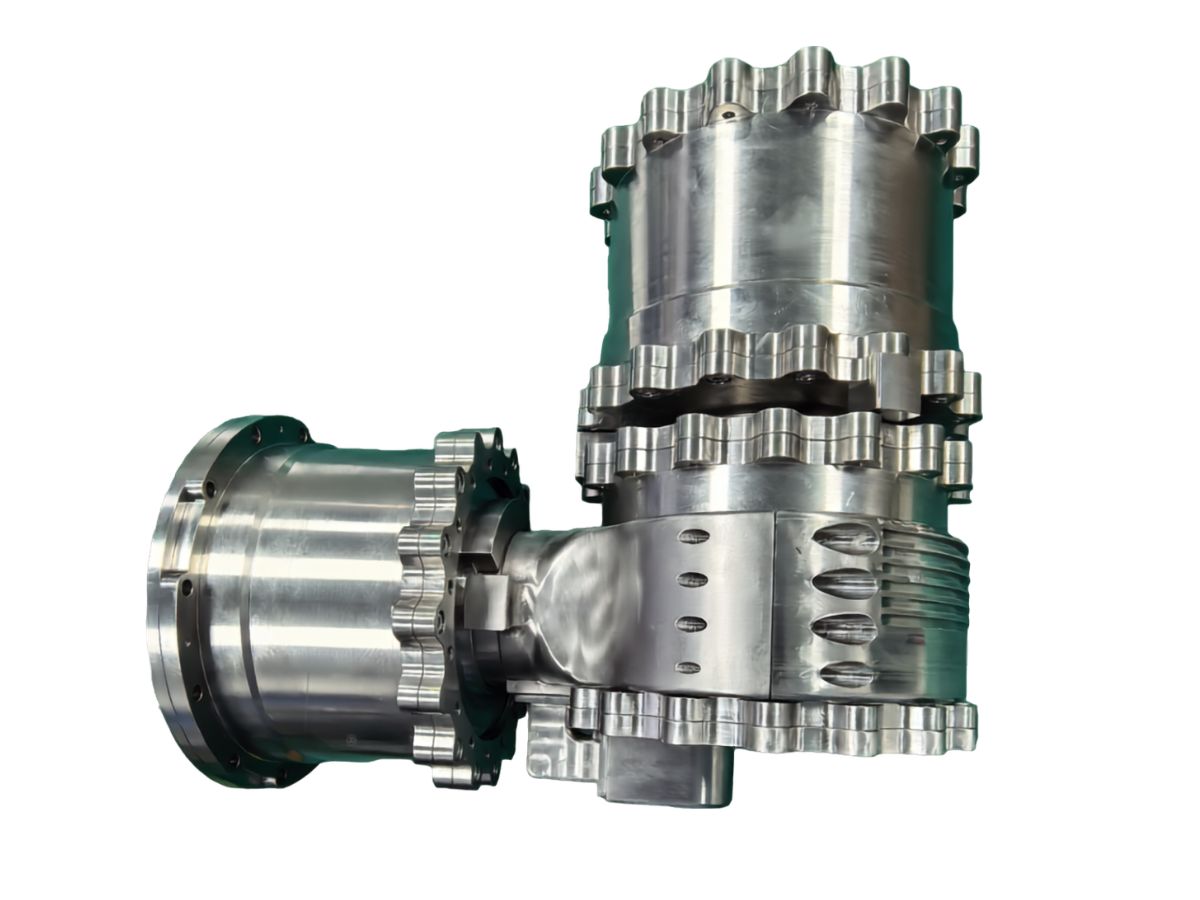
El motor de articulación planetaria también es un componente central de los sistemas de potencia robóticos. En comparación con los módulos de articulación armónica, presenta una relación de reducción menor, una velocidad de salida superior y mayor rigidez, aunque su precisión global de salida es ligeramente inferior. Gracias a la integración de componentes como reductores planetarios, motores de par sin carcasa, frenos, encoders y accionamientos, se optimizan considerablemente sus dimensiones y peso, lo que permite controlar con precisión el movimiento de las articulaciones. El resultado es un par más elevado, dimensiones más compactas y menor peso. Los motores de articulación planetaria suelen admitir un amplio rango de tensión y se adaptan a una alimentación de CC de baja tensión de 24 V~48 V. También ofrecemos soluciones personalizadas según los requisitos de cada cliente.
 Actuador de junta planetaria para perro robótico a prueba de explosiones para cargas pesadasLos actuadores articulares planetarios antideflagrantes de gran resistencia de HONPINE han entrado oficialmente en producción en masa. Esta serie de articulaciones se ha integrado con éxito en múltiples plataformas de robots cuadrúpedos (perros robot) y se ha desplegado en entornos peligrosos como plantas petroquímicas, sitios de inspección de gas natural y operaciones de rescate de emergencia: áreas que antes dependían en gran medida del trabajo manual o de componentes importados.
Asistencia de integración específica para la aplicación: estructuras mecánicas y parámetros de control personalizados según las distintas configuraciones del robot y los requisitos de la misión.
Asistencia para la certificación antideflagrante: apoyo durante todo el proceso de certificación, ayudando a los clientes a evitar errores de diseño comunes y a acelerar el cumplimiento normativo.
Soporte técnico rápido: centros de servicio técnico ubicados en las principales regiones industriales del país, con respuesta in situ en un plazo de 48 horas.Detalles Módulos de articulación planetaria de mayor salida de par y peso ligeroLos módulos de articulación planetaria de la serie PA de HONPINE cuentan con tres patentes exclusivas de invención y siete patentes de modelo de utilidad. Con un ingenioso diseño estructural, ofrecen la mayor salida de par entre los productos de la misma clase, proporcionando un rendimiento potente y estable.
HONPINE proporciona amplios recursos de producto y soporte técnico, lo que permite una rápida implementación en diversos escenarios de aplicación mientras reduce significativamente el tiempo, el esfuerzo y el costo requeridos durante la etapa de investigación preliminar del proyecto.
Los módulos adoptan un diseño de entrada/salida compartida de potencia y señal, simplificando en gran medida la conexión entre las unidades de accionamiento. Combinado con una estructura de cableado pasante hueca, la aplicación y la integración de las unidades de accionamiento se vuelven más convenientes y eficientes.Detalles Módulo de articulación planetaria compacto y ligero, resistente a impactos y de alta velocidadEl módulo planetario estándar para articulaciones es un componente esencial de los sistemas de accionamiento robótico. Gracias a un diseño altamente integrado que combina un reductor planetario, un motor de par sin bastidor, un freno, un encoder y un controlador, optimiza considerablemente el volumen y el peso, y permite controlar con precisión el movimiento de la articulación. El resultado es un par mayor en un tamaño más reducido y con menos peso. En comparación con los módulos de articulación armónicos, el módulo planetario ofrece una relación de reducción menor, una velocidad de salida más alta y una mayor densidad de par, por lo que es más adecuado para aplicaciones de carga media y baja. También ofrecemos servicios de personalización adaptados a los requisitos específicos de cada cliente.
Gracias a ventajas clave como el alto rendimiento a velocidad elevada, la resistencia a los impactos y un diseño compacto y ligero, el módulo planetario estándar para articulaciones se ha convertido en la solución preferida para accionamientos de alta carga en robots humanoides, robots especializados, AGV logísticos y sistemas de automatización industrial, impulsando mejoras en el rendimiento de los robots y ampliando sus escenarios de aplicación.Detalles
Motor de par sin carcasa para articulación de robot
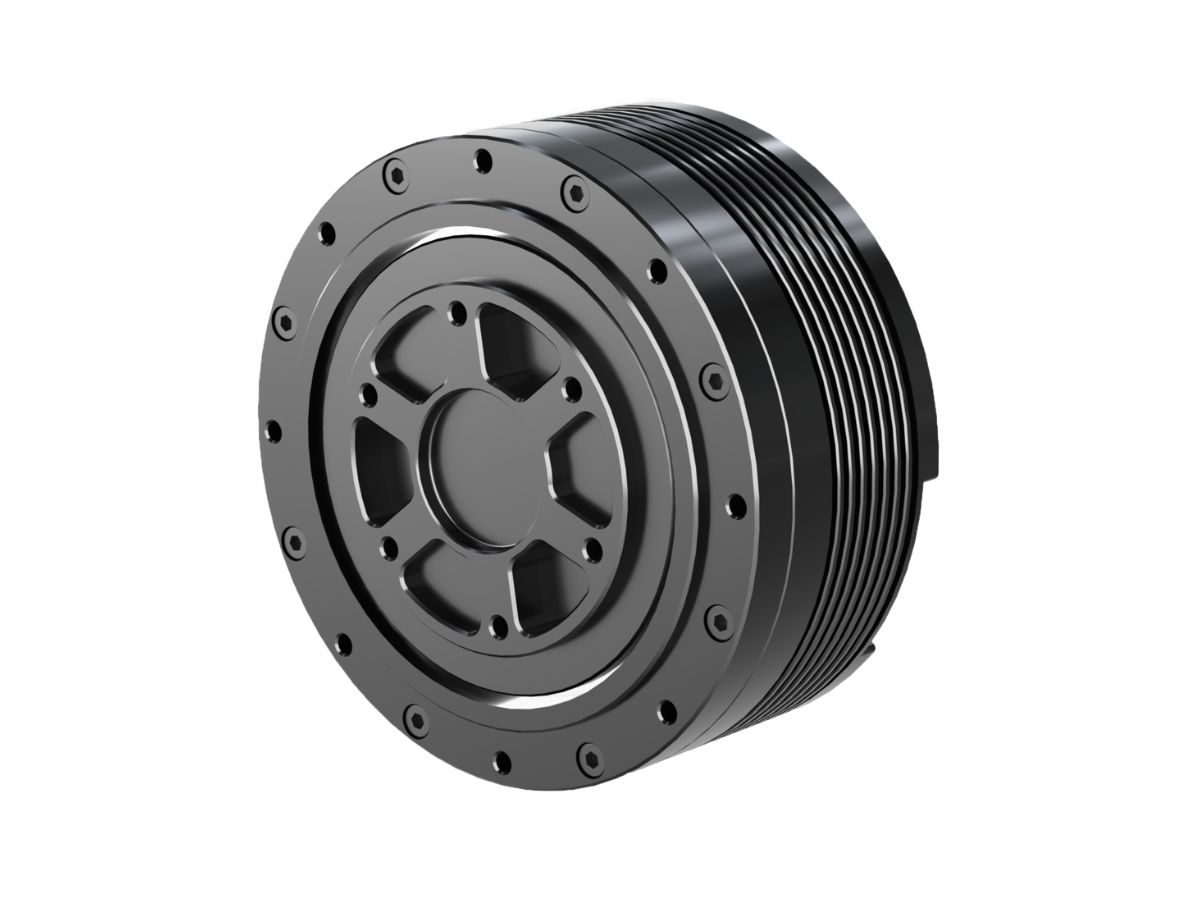
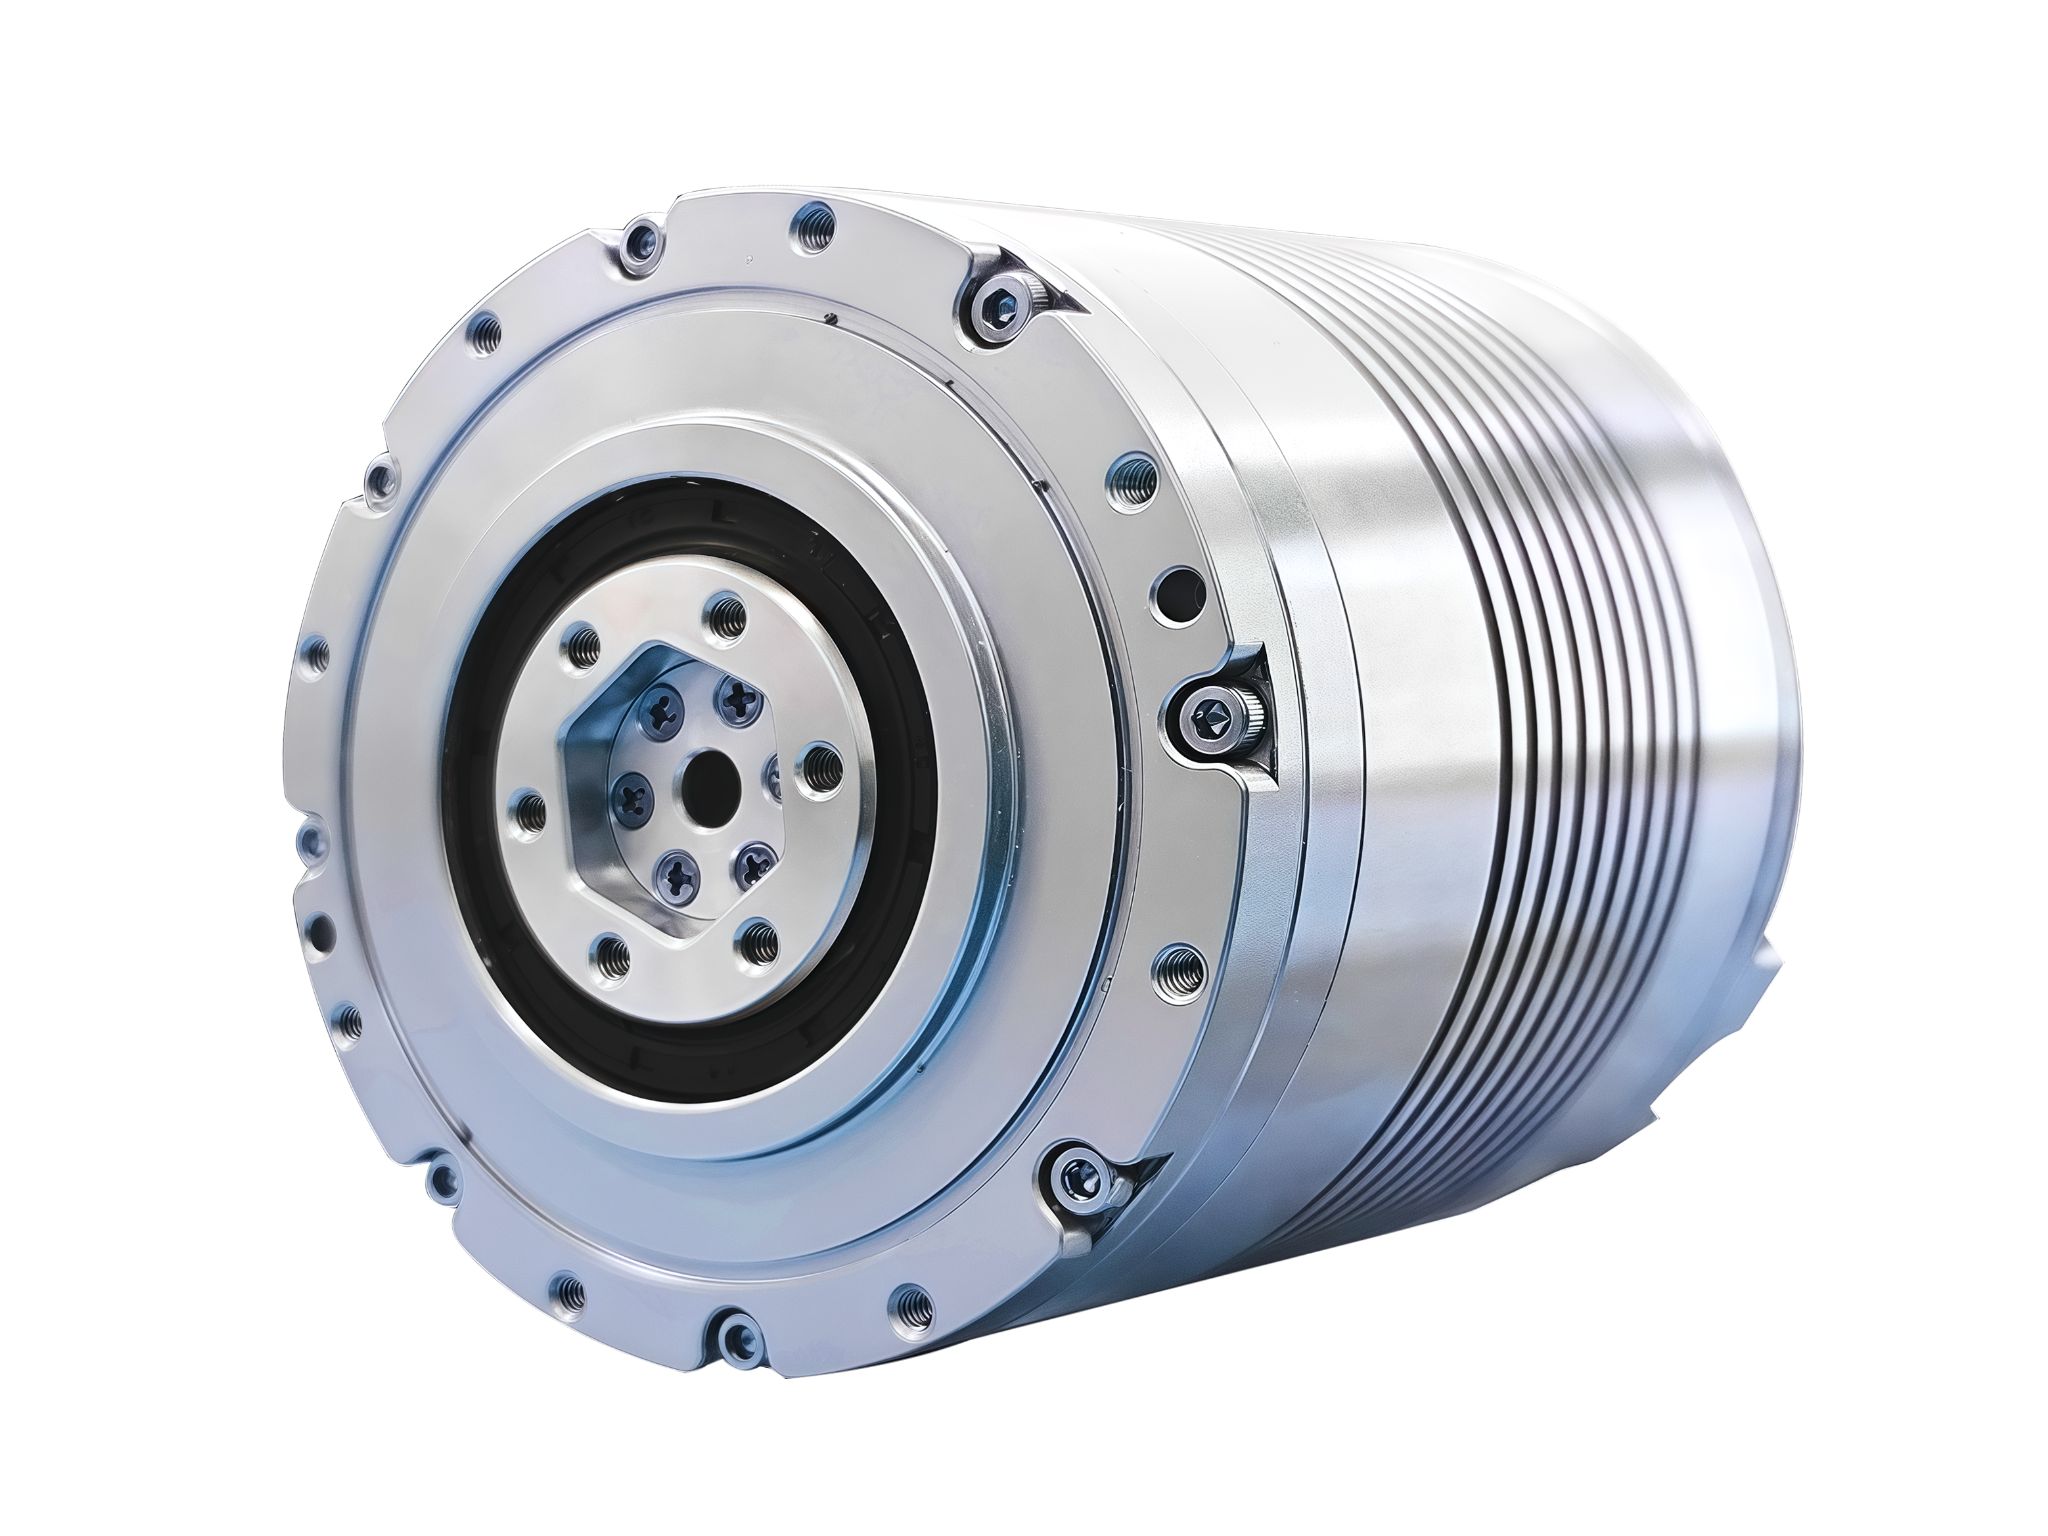
HONPINE se compromete a desarrollar internamente los componentes esenciales de sus módulos de articulación robótica para mejorar el rendimiento de producción y la capacidad de suministro.
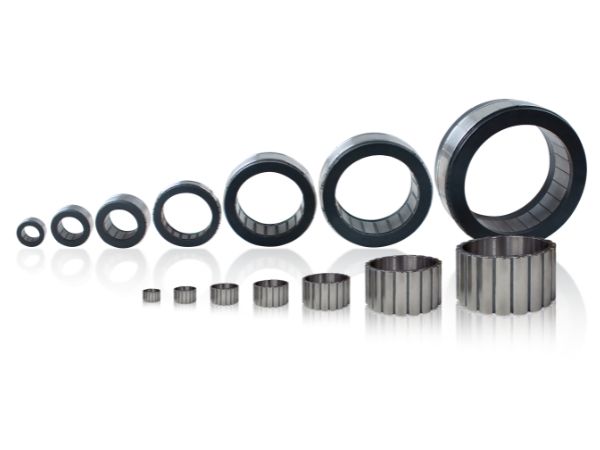
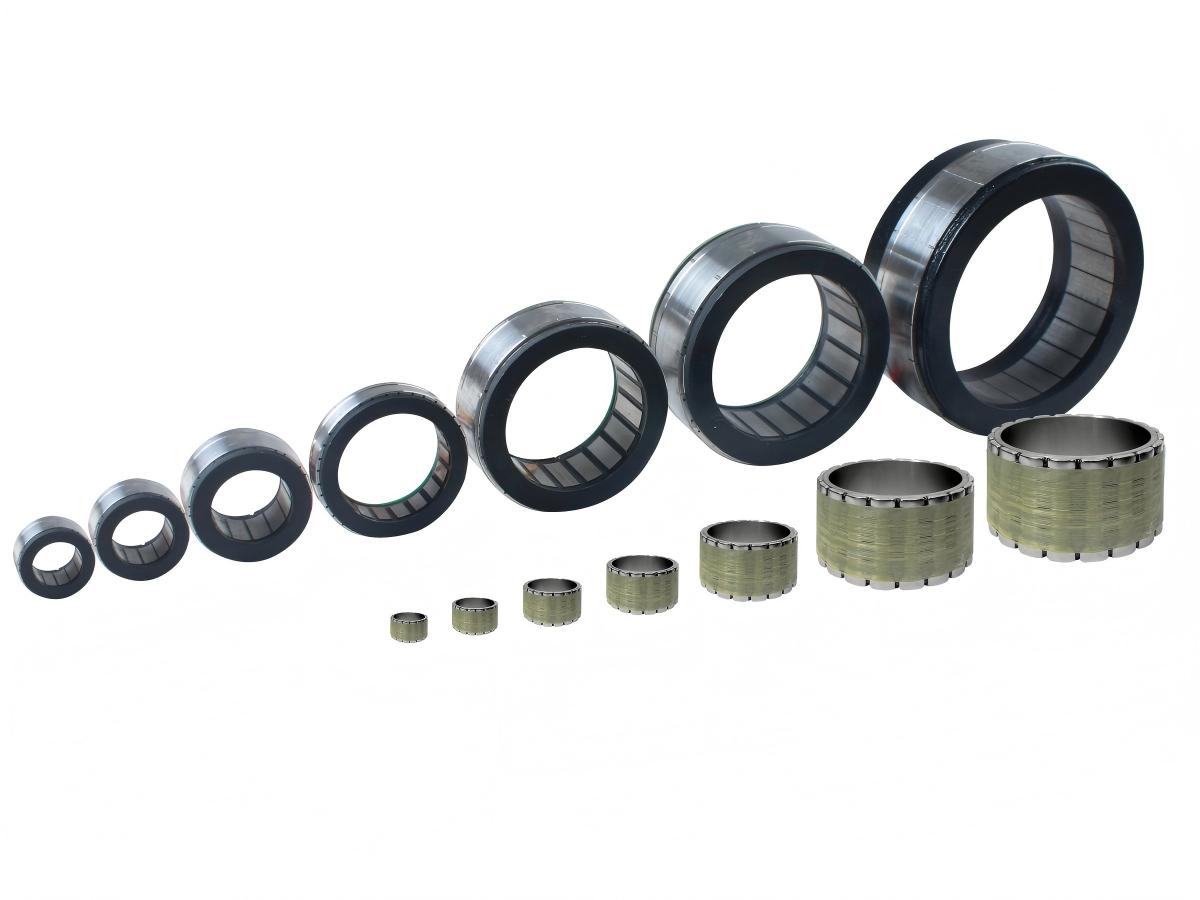
A continuación se muestran los motores de par sin carcasa estándar de HONPINE, que perfeccionamos y optimizamos para su uso en nuestros módulos de articulación totalmente integrados. Estos motores estándar también están disponibles para su compra como productos independientes.
 Motores sin bastidor de alta densidad de par para robótica FM2Los motores de par sin bastidor HONPINE FM2 para robótica ofrecen un mayor rendimiento y más opciones de configuración en comparación con la serie FM1, lo que los hace adecuados para una gama más amplia de aplicaciones. Las pérdidas del motor se reducen en 20%, mientras que la salida de par aumenta en 10% en comparación con los motores FM1, lo que da como resultado una mayor duración operativa.
La serie FM2 está disponible en seis diámetros que van desde φ50mm hasta φ127mm, con velocidades nominales de 1800 rpm a 5500 rpm, par de 0.36 N·m a 6.40 N·m y potencia de salida de 207 W a 608 W. Las tensiones nominales van desde 24 V hasta 70 V. Las configuraciones opcionales incluyen sensores Hall, sensores de temperatura y opciones personalizables de cables conductores.Estos motores se utilizan ampliamente en robots colaborativos, robots humanoides, robots cuadrúpedos, robots industriales y robots de rehabilitación médica.Detalles sin bastidor económicos FM1") Motores de CC sin escobillas (BLDC) sin bastidor económicos FM1Los motores de CC sin escobillas (BLDC) sin bastidor HONPINE FM1 son productos compactos, de alto rendimiento y económicos. Disponibles en cuatro tamaños (φ50mm–φ115mm), con velocidades nominales que van de 650 rpm a 5250 rpm, par de 0.3 N·m a 9.32 N·m, y potencia de 165 W a 920 W. Las tensiones nominales van de 24 V a 70 V, con sensores Hall, sensores de temperatura y configuraciones de cableado opcionales. Se utilizan ampliamente en robots colaborativos, robots humanoides, robots cuadrúpedos, y robots de rehabilitación médica.Detalles
¿Qué es un módulo de articulación robótica?
El módulo de articulación robótica integra componentes como un accionamiento armónico/reductor planetario, un motor de par sin carcasa, un freno, un encoder y una unidad de accionamiento, con dimensiones y peso optimizados. El motor de articulación armónica de HONPINE ofrece opciones de configuración flexibles para satisfacer diversas necesidades de aplicación, incluidos encoders dobles, STO (Safe Torque Off), frenos de retención y sensores de par integrados.
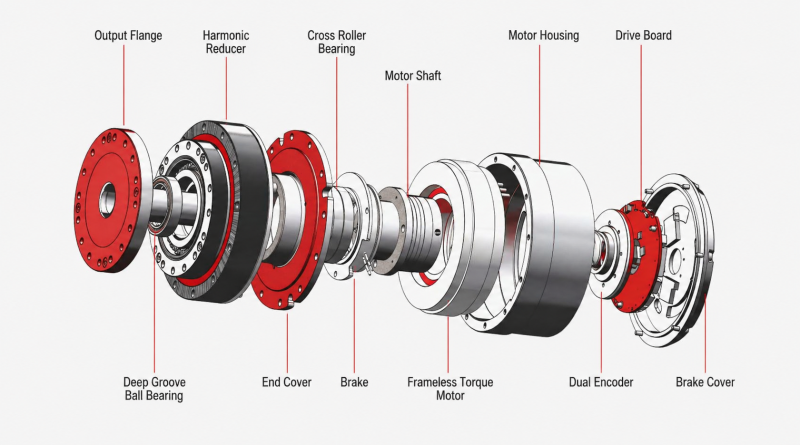
Selección del modelo de actuador de articulación armónica
Para responder a las diversas demandas del mercado, los módulos de articulación robótica con accionamiento armónico de HONPINE se dividen actualmente en tres series principales: HPJM, TCHL, HAU y HAG.
Esta guía ofrece una introducción inicial para ayudarle a seleccionar el actuador más adecuado para su aplicación, teniendo en cuenta factores como el control de costes, el plazo de entrega y los requisitos básicos de rendimiento.
Para obtener asistencia técnica y ayuda detallada con la selección, no dude en ponerse en contacto con nosotros para tratarlo.
Características principales
En producción en serie desde 2020, la serie HPJM ofrece una solución de articulación madura y probada para robots humanoides. Integra un reductor armónico, un servomotor, un encoder y un motor de par sin carcasa, con encoder doble y freno de retención opcionales. Entre los protocolos de comunicación compatibles se incluyen CAN (protocolo propietario), CANopen y EtherCAT.
Ventajas principales
- El diseño altamente compacto deja más espacio para la integración del sistema y, al mismo tiempo, cumple los mismos requisitos de rendimiento.
- Orificio pasante más grande que el de otras series de módulos de articulación armónica, con una densidad de par líder en el sector.
- La grasa opcional para bajas temperaturas permite funcionar en entornos exigentes de hasta −40°C.
- Ampliamente utilizado en robots especializados; muchos clientes de HONPINE incorporan juntas de sellado para adaptarlo a los requisitos de su aplicación.
Características principales
El módulo de articulación armónica TCHL de HONPINE utiliza un reductor armónico desarrollado internamente para ofrecer un mejor control de costes. De serie, incorpora dos encoders absolutos monovuelta con una resolución de 23 bits y admite los protocolos de comunicación CAN FD y EtherCAT. El freno de retención y el sensor de par están disponibles como opciones. El mazo de cables integrado con conectores terminales permite el tendido de cables a través del eje hueco y las conexiones en cadena entre módulos.
Ventajas principales
- Ventajas de coste significativas.
- Opciones de montaje flexibles: frontal, lateral y posterior.
- El diseño del mazo de cables simplifica la integración del sistema.
- Su construcción ligera y fácil instalación lo hacen muy adecuado para robots humanoides y otras aplicaciones de IA incorporada.
Características principales
El módulo de articulación armónica HAG de HONPINE puede incorporar un sensor de par integrado y ofrece la función STO (Safe Torque Off) como opción para satisfacer requisitos de seguridad específicos. Utiliza un reductor armónico de mayor precisión para garantizar un alto nivel de fiabilidad. Admite los protocolos de comunicación CANopen y EtherCAT, y ofrece un freno de retención opcional.
Ventajas principales
- Admite requisitos de seguridad más exigentes.
- Componentes centrales del reductor de alto rendimiento y fiabilidad.
- Adecuado para proyectos con requisitos de seguridad específicos o en los que la fiabilidad del reductor sea prioritaria.
- Una solución ideal para brazos robóticos y equipos médicos con requisitos estrictos de rendimiento y fiabilidad.
Características principales
El módulo de articulación armónica de la serie HAU es una versión mejorada del módulo de articulación armónica de la serie HAG. No incorpora un sensor de par, por lo que resulta más económico que la serie HAG.
Ventajas principales
El módulo de articulación armónica de la serie HAU presenta un gran orificio pasante, alta precisión de posicionamiento y elevada capacidad de sobrecarga.
Aplicaciones
El módulo de articulación armónica de la serie HAU es adecuado para brazos robóticos de alta precisión, robots humanoides y robots especiales.
Selección de modelo de actuador planetario de articulación
Los módulos planetarios de articulación HONPINE se utilizan ampliamente en robots cuadrúpedos, perros robóticos, ruedas motrices de AGV y otras aplicaciones. En función de los distintos requisitos de los clientes y las especificaciones de rendimiento, HONPINE ofrece las series de módulos planetarios de articulación JRM, HPA y antideflagrantes.
El módulo de articulación planetaria JRM de HONPINE ha superado la validación de ingeniería y numerosas pruebas. Actualmente, aproximadamente el 80 % de los envíos de JRM se destinan a robots cuadrúpedos, conocidos comúnmente como perros robóticos.
Durante las pruebas, un robot cuadrúpedo equipado con módulos de articulación planetaria JRM de HONPINE funcionó durante dos horas con una carga equivalente a dos cajas de agua embotellada. La temperatura de la carcasa se mantuvo en aproximadamente 60°C. Esta prueba demuestra la capacidad del módulo de articulación JRM para ofrecer un par elevado y, al mismo tiempo, mantener una generación de calor relativamente baja durante el funcionamiento con cargas pesadas, por lo que es muy adecuado para robots cuadrúpedos de alta carga.
La articulación servo planetaria de la serie HPA de HONPINE alcanza una densidad de par máximo de hasta 210 N·m/kg y cuenta con un diseño ligero y un sistema de reducción planetaria de alta precisión de dos etapas. Admite varios modos de control, incluidos el control de posición, velocidad, par y fuerza-posición.
Las articulaciones planetarias de HONPINE ofrecen ventajas en eficiencia de costes, eficiencia de transmisión, fiabilidad y resistencia a los impactos. Un robot humanoide suele utilizar aproximadamente 31 módulos de articulación. Los modelos de menor par se emplean principalmente en la parte superior del cuerpo, mientras que los de mayor par se utilizan en la parte inferior, incluidas las articulaciones de la cadera y la rodilla. Actualmente, los módulos de articulación planetaria de HONPINE también se suministran en grandes volúmenes para ruedas motrices de AGV.
Esta línea de producción incorpora procesos de fabricación y experiencia en equipos derivados de la producción de transmisiones para automóviles. Estas tecnologías se utilizan para mejorar la eficiencia de producción y la durabilidad de los productos, al tiempo que se aumenta la capacidad de producción para satisfacer la creciente demanda impulsada por el desarrollo de la inteligencia incorporada.
La serie de motores de articulación antideflagrantes incluye tres tipos principales de articulaciones: de rodilla, de cabeceo y de balanceo. Ofrece un par máximo de hasta 450 N·m y un par nominal de 110 N·m, y admite el funcionamiento continuo con cargas útiles de robot superiores a 20 kg.
Los productos están diseñados para cumplir diversos requisitos de funcionamiento en entornos con riesgo de explosión, incluidos Ex d IIB T4 y Ex d IIC T6, y ofrecen un alto nivel de seguridad operativa. Pueden utilizarse en una amplia variedad de entornos peligrosos, como las industrias petrolera y química, así como en condiciones complejas de operación en exteriores y a nivel del suelo.
Los motores de articulación antideflagrantes se han adaptado con éxito a diversas plataformas de robots cuadrúpedos y se utilizan en zonas restringidas de alto riesgo, como instalaciones petroquímicas, emplazamientos de inspección de gas natural y operaciones de rescate de emergencia, donde tradicionalmente las tareas dependían de trabajadores humanos o de componentes importados. Estas aplicaciones representan un importante avance tecnológico para los perros robóticos antideflagrantes.
Soluciones y aplicaciones de motores de articulación robótica
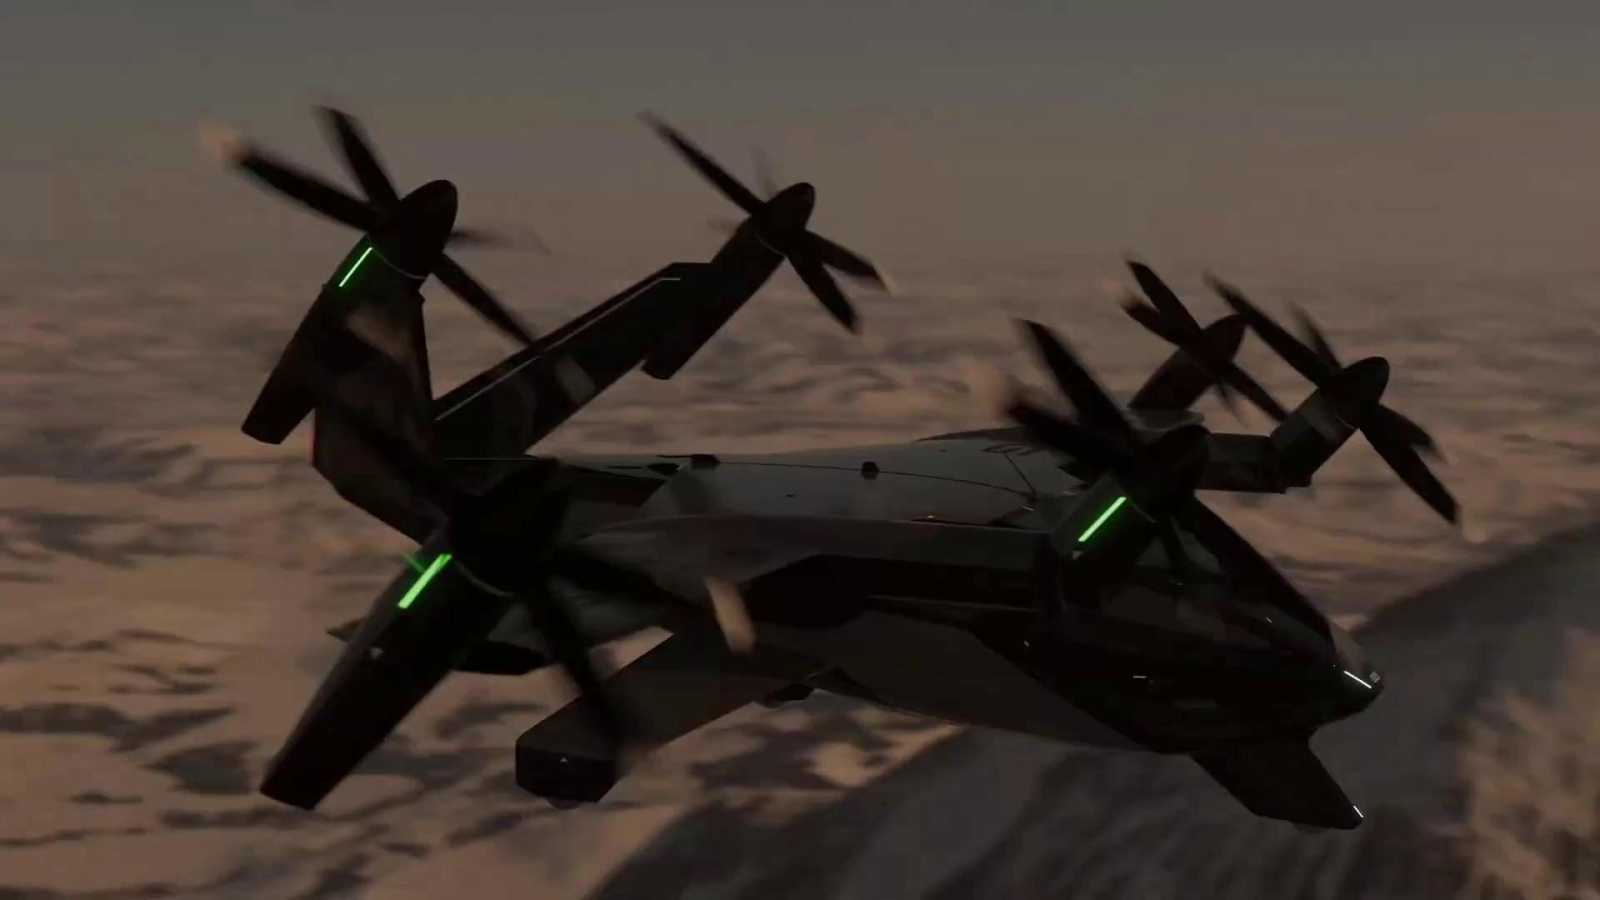
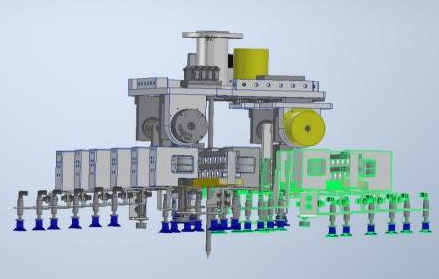
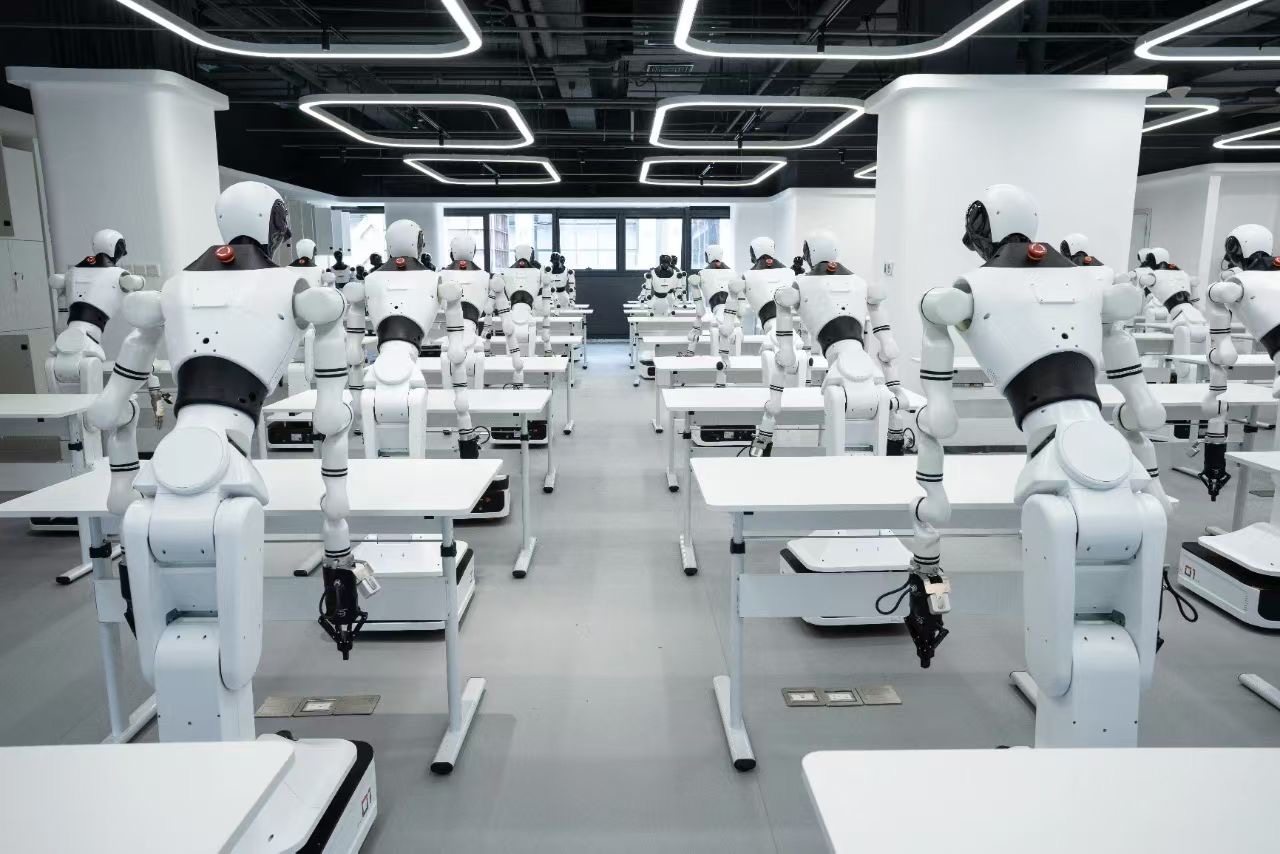
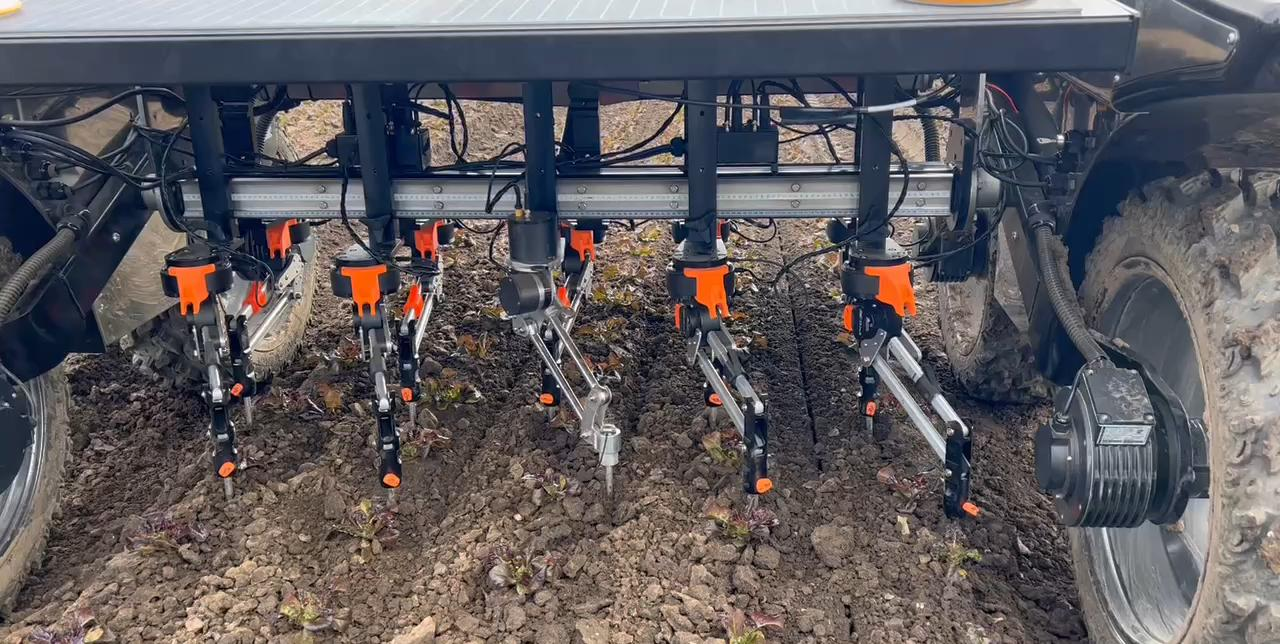
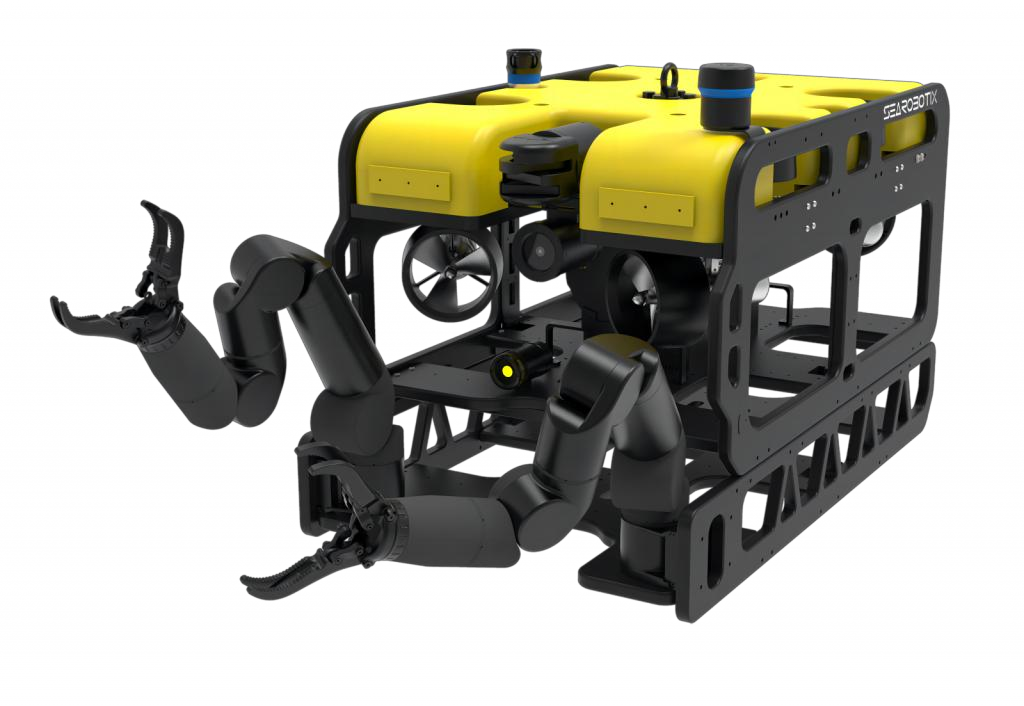
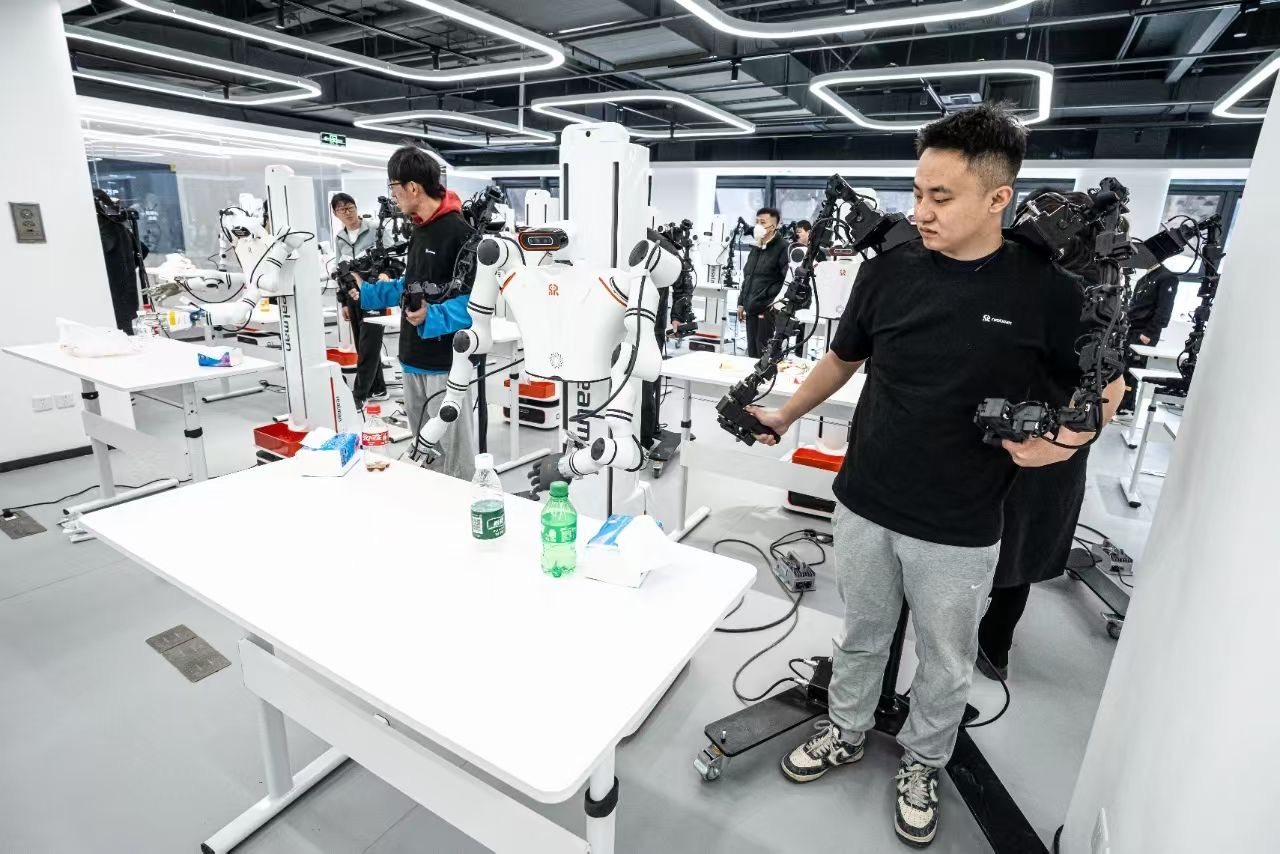
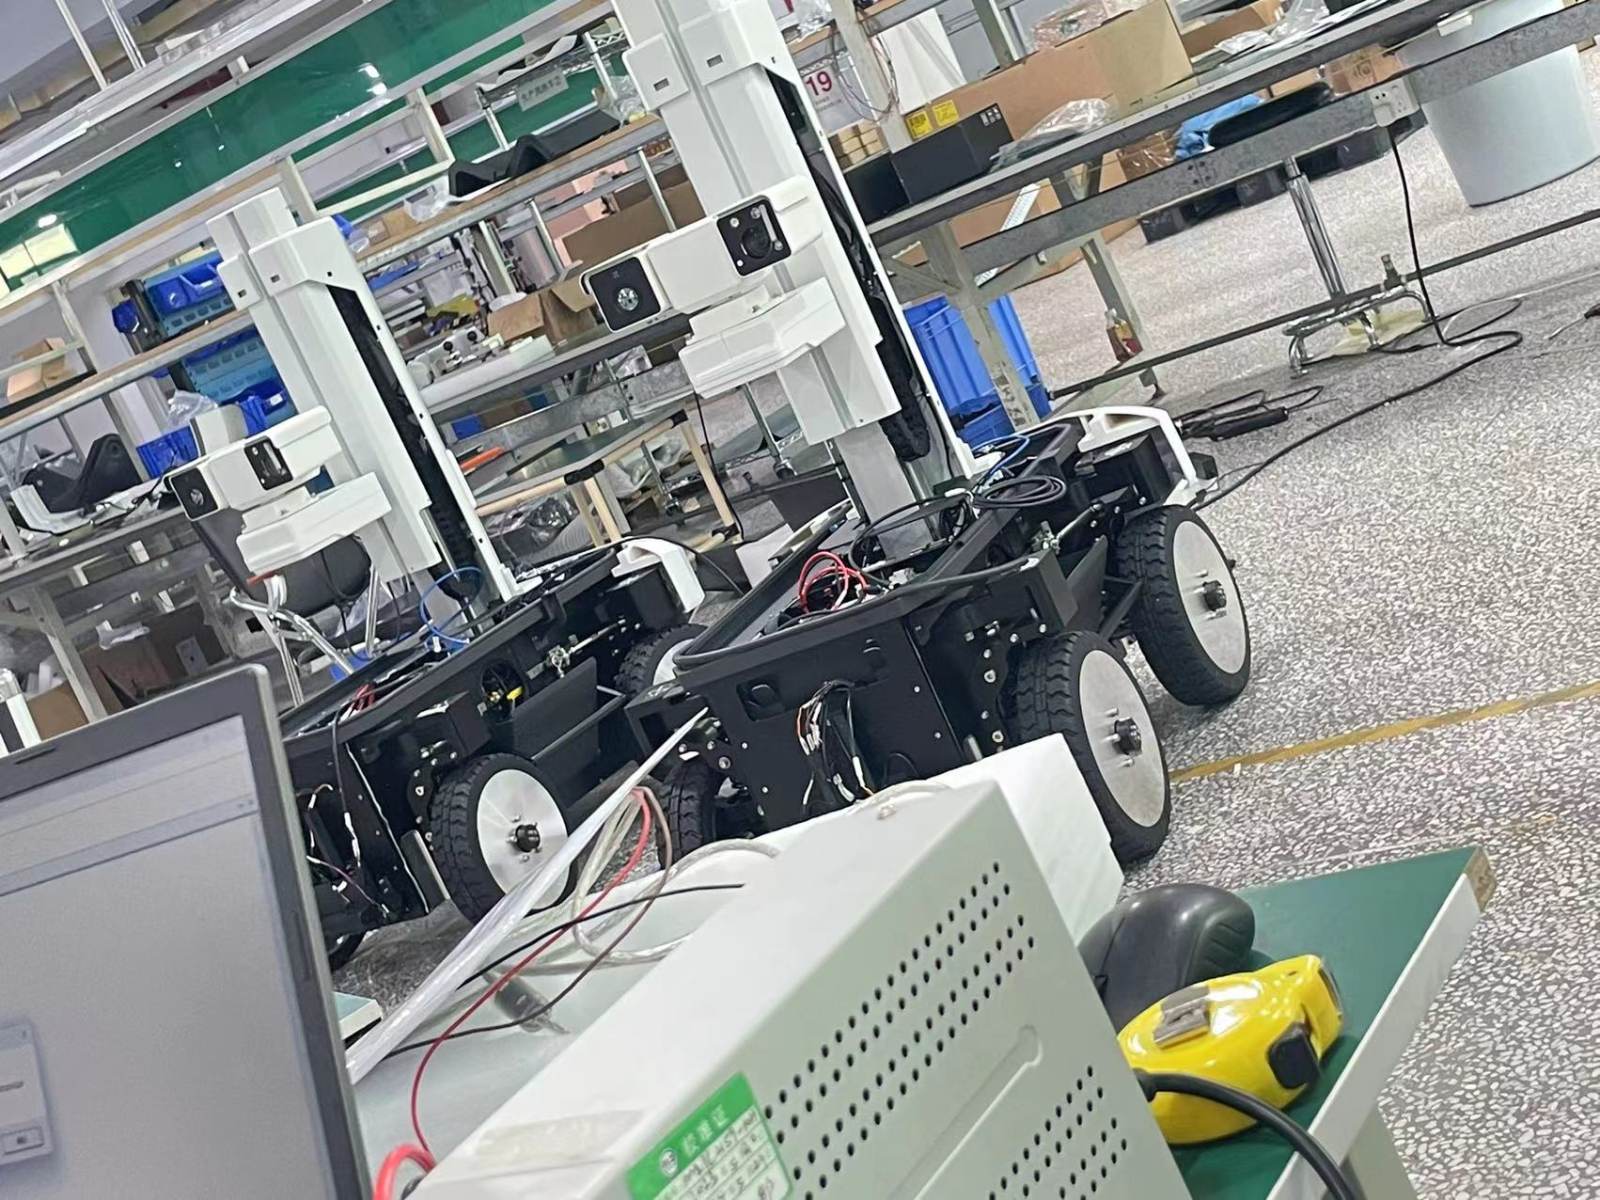
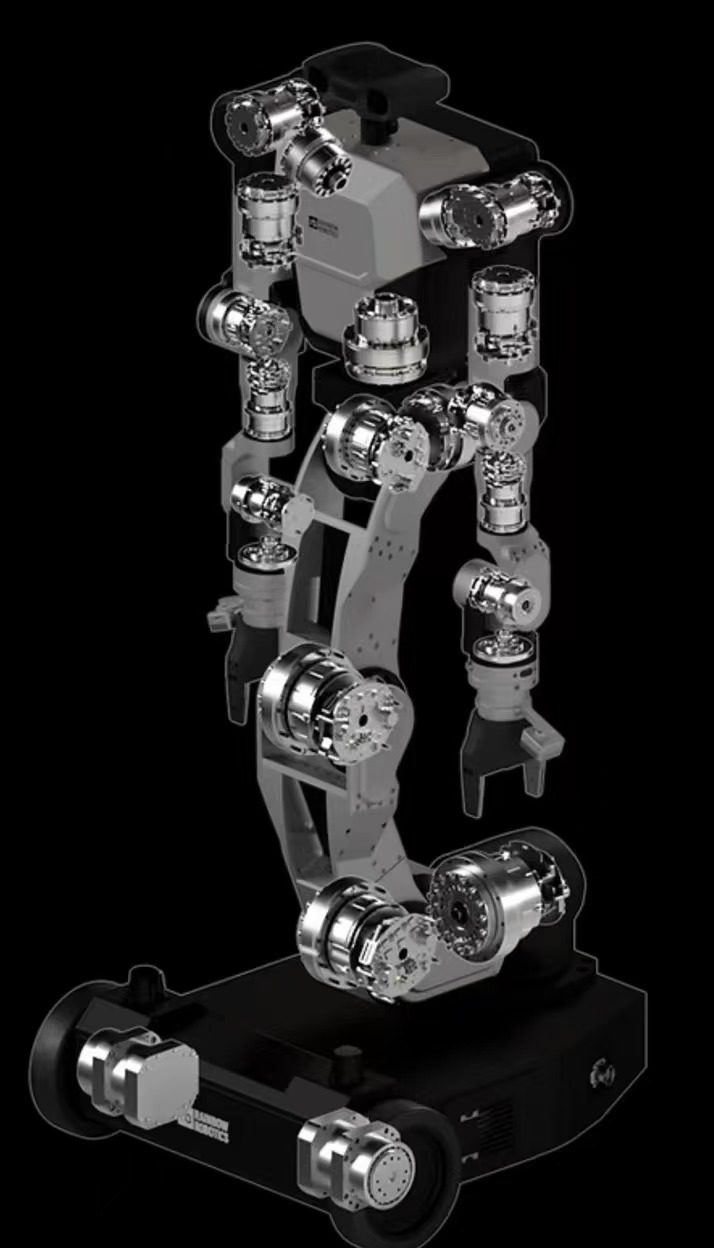
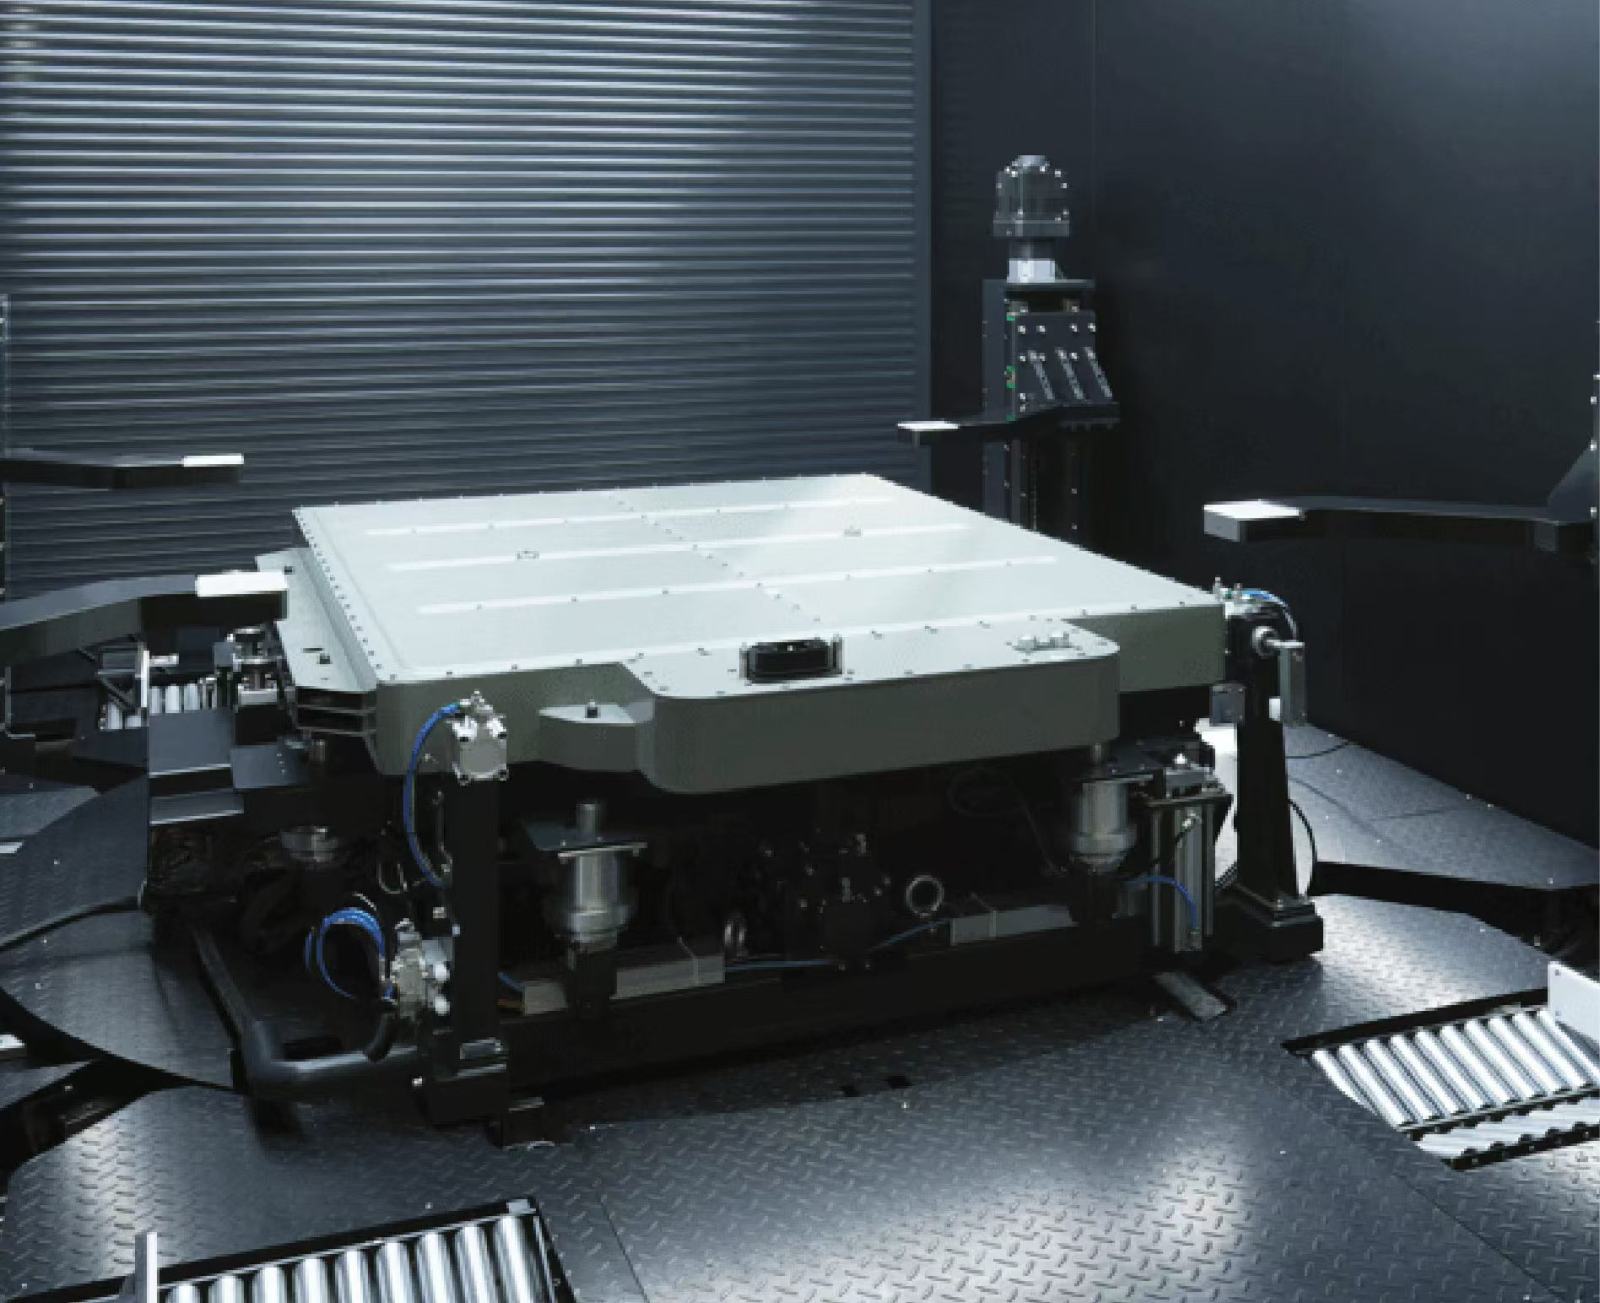
Durante muchos años, HONPINE ha aplicado motores de articulación robótica armónicos y planetarios en diversos campos, como robots humanoides, robots de doble brazo, robots con ruedas, drones, maquinaria agrícola, equipos nucleares, robots industriales y equipos de automatización industrial. Ofrece soluciones de motores de articulación y admite la personalización para estos sectores. Sus series HPJM, TCHL, HAG y otras de motores de articulación robótica se desarrollan a partir de la experiencia adquirida en aplicaciones reales.
‹
›
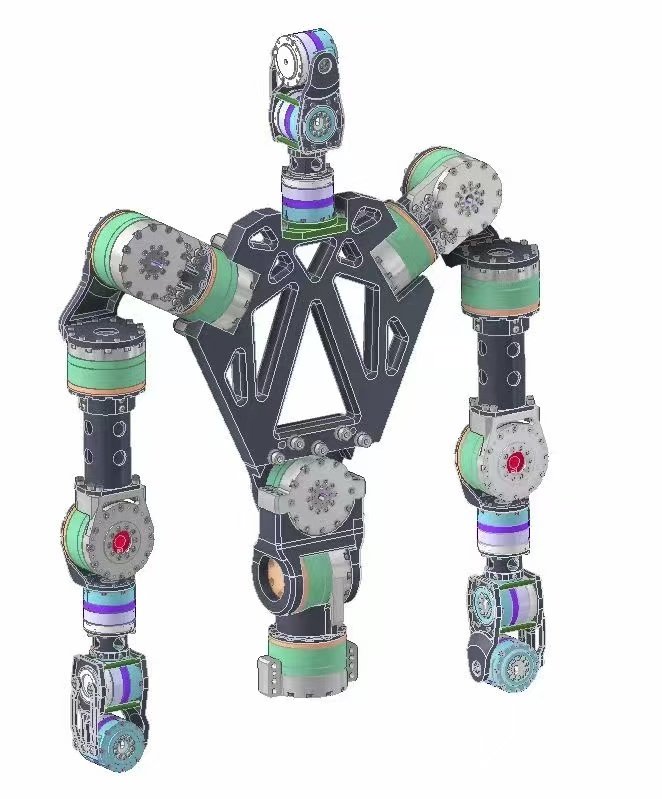
¿Cuáles son las ventajas y desventajas de los motores de articulación armónica?
Ventajas de los motores de articulación armónica
Gracias a su diseño altamente integrado, los módulos de actuadores armónicos se están convirtiendo en la alternativa preferida a las combinaciones tradicionales de reductor armónico y servomotor, ya que ofrecen una estructura más compacta, una instalación más sencilla y una mejor integración del sistema.
Precisión ultraalta
Holgura de transmisión mínima y precisión de posicionamiento repetitivo de hasta ±0.01 mm, características esenciales para operaciones robóticas precisas.
Alta relación de reducción
Una elevada relación de reducción de una sola etapa permite obtener un alto par de salida en un formato compacto, logrando un rendimiento eficaz de «baja velocidad y alta carga».
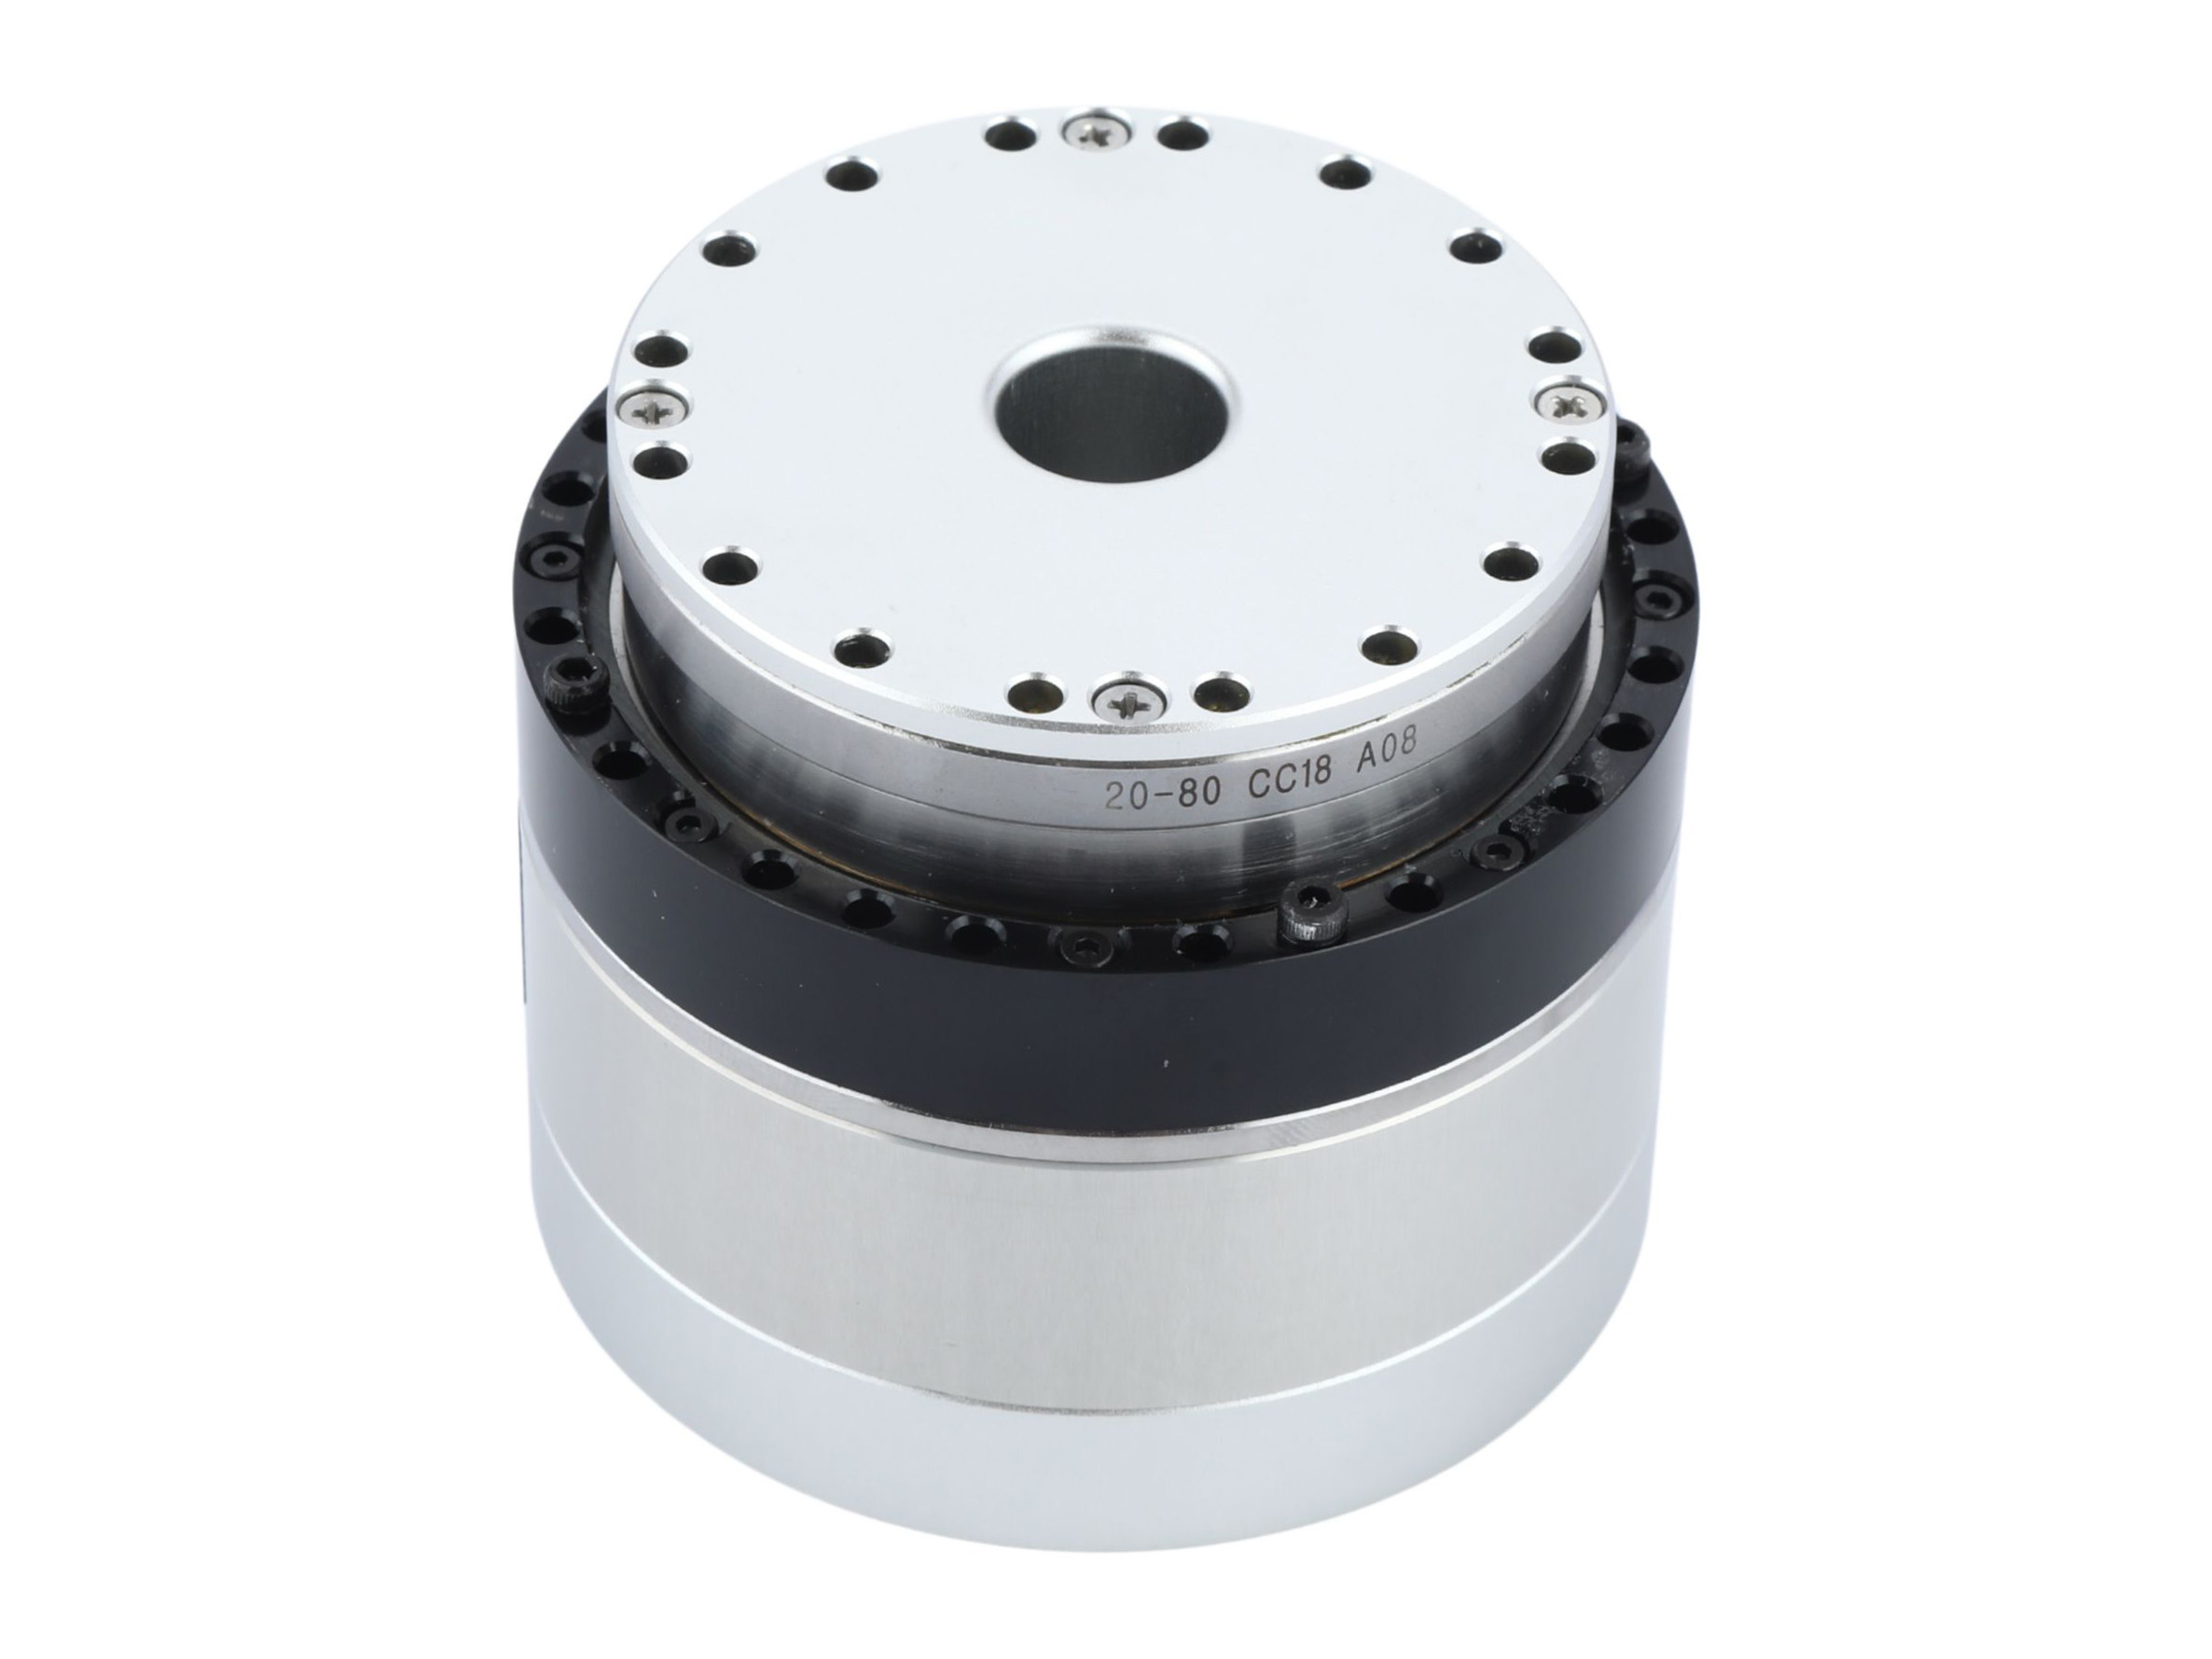
Diseño extremadamente compacto
Su estructura sencilla, tamaño reducido y poco peso lo hacen muy adecuado para partes robóticas con espacio limitado, como muñecas y manos.
Alta capacidad de integración
A menudo se comercializa como un módulo integrado que combina motores, encoders y otros componentes, lo que facilita la instalación y el mantenimiento y permite un diseño modular.
Desventajas de los motores de articulación armónica
El reductor armónico y el sensor de par del motor de articulación armónica se desarrollan a medida, lo que dificulta reducir el precio. Sin embargo, en un futuro próximo, cuando la demanda y la capacidad de producción alcancen cierto nivel, es posible que el precio disminuya.
Módulo de articulación robótica con accionamiento armónico: preguntas frecuentes
Los motores de articulación de CC armónicos de HONPINE son actuadores armónicos diseñados específicamente para la inteligencia incorporada. HPJM fue el primer actuador armónico lanzado y actualmente ofrece el rendimiento más estable y el plazo de entrega más rápido. Para satisfacer las necesidades de los clientes, recientemente hemos lanzado dos nuevos motores de articulación de CC armónicos: TCHL y HAG. Póngase en contacto con nosotros para obtener los folletos de producto más recientes.
Motor de articulación planetaria: preguntas frecuentes
El motor de articulación planetaria JRM es un producto de grado militar de HONPINE, utilizado habitualmente en perros robóticos de alto rendimiento. Para la biomímesis de robots humanoides, está próximo el lanzamiento del motor de articulación armónica HPJM, que presenta un diseño más compacto y una cavidad hueca de mayor tamaño.
Actuadores con accionamiento armónico para robots humanoides: preguntas frecuentes
Estas son algunas de las preguntas técnicas y de compra más frecuentes de los clientes al evaluar módulos de articulación y sistemas de actuadores para robots humanoides. Los temas incluyen la selección del par, las relaciones de reducción, el control del movimiento, los protocolos de comunicación, la gestión térmica, el rendimiento durante la marcha dinámica y la integración con plataformas de robots humanoides.
Esta guía está dirigida a ayudar a ingenieros, desarrolladores de robótica y equipos de compras a comprender mejor cómo seleccionar soluciones de articulación adecuadas para robots humanoides de distintos tamaños, requisitos de carga útil y escenarios de aplicación.
Para obtener más soluciones para robots humanoides, póngase en contacto con HONPINE
Precauciones para el uso de módulos de articulación robótica
Para obtener más información sobre cuestiones de preventa y posventa relacionadas con los módulos de articulación, póngase en contacto con nosotros. HONPINE le ofrecerá asistencia técnica personalizada.
● Funcionamiento seguro:No conecte ni desconecte cables mientras el equipo esté encendido. Antes de desconectar los condensadores, asegúrese de que estén completamente descargados.
● Instalación del equipo: Compruebe que la estructura de montaje tenga resistencia mecánica suficiente para soportar el peso de la articulación integrada y asegúrese de que quede firmemente fijada.
● Apriete de tornillos: Al fijar los tornillos entre el motor y los componentes estructurales, utilice adhesivo fijador de roscas y una llave dinamométrica. Siga estrictamente las especificaciones de par indicadas en el manual del motor.
● Normas de cableado: Realice el cableado siguiendo estrictamente la asignación de pines. No identifique los cables por su color y asegúrese de que la adaptación de impedancias sea correcta.
● Uso de la fuente de alimentación: Verifique que la tensión de alimentación coincida con la tensión nominal de la articulación integrada. Si los usuarios conectan baterías de litio externas y la tensión nominal es de 48 V, durante el arranque la tensión de la batería completamente cargada puede superar los 60 V, lo que podría afectar al funcionamiento del motor o incluso dañarlo. Entre las medidas preventivas se incluyen instalar condensadores electrolíticos para suavizar la tensión o conectar en serie un módulo de regulación de tensión a la entrada de alimentación del motor para estabilizarla.
● Sistemas de alimentación por batería: En los sistemas alimentados por batería, esta puede absorber la corriente inversa y ayudar a evitar que la tensión supere el límite nominal.
● Sistemas con fuentes de alimentación conmutadas: En estos sistemas, el motor integrado puede generar energía regenerativa durante una deceleración rápida o al ser accionado por cargas gravitatorias, lo que aumenta la tensión del bus de CC y puede activar alarmas de sobretensión. Para evitarlo, se recomienda instalar en paralelo condensadores electrolíticos de gran capacidad o añadir resistencias de frenado para reducir los picos de tensión.
● Prevención de descargas eléctricas y lesiones por aplastamiento: Cuando el motor esté encendido, en funcionamiento o conectado a componentes estructurales, no lo toque nunca directamente con la mano para evitar descargas eléctricas o lesiones por aplastamiento causadas por estructuras móviles.
● Desmontaje del motor: Está prohibido desmontar el motor sin autorización. Solo se permite hacerlo en circunstancias especiales, tras consultar y bajo supervisión profesional. El desmontaje no autorizado anulará la garantía.
● Transporte tras el desmontaje: Si el motor se desmonta bajo supervisión y debe devolverse, asegúrese de volver a instalar y fijar correctamente todos los tornillos originales antes del envío para evitar daños durante el transporte por vibraciones o impactos. Esto incluye los tornillos del reductor, los de la tapa posterior y los demás elementos de fijación.
Tendencias del sector
- 00
0000-00
¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?
- 00
0000-00
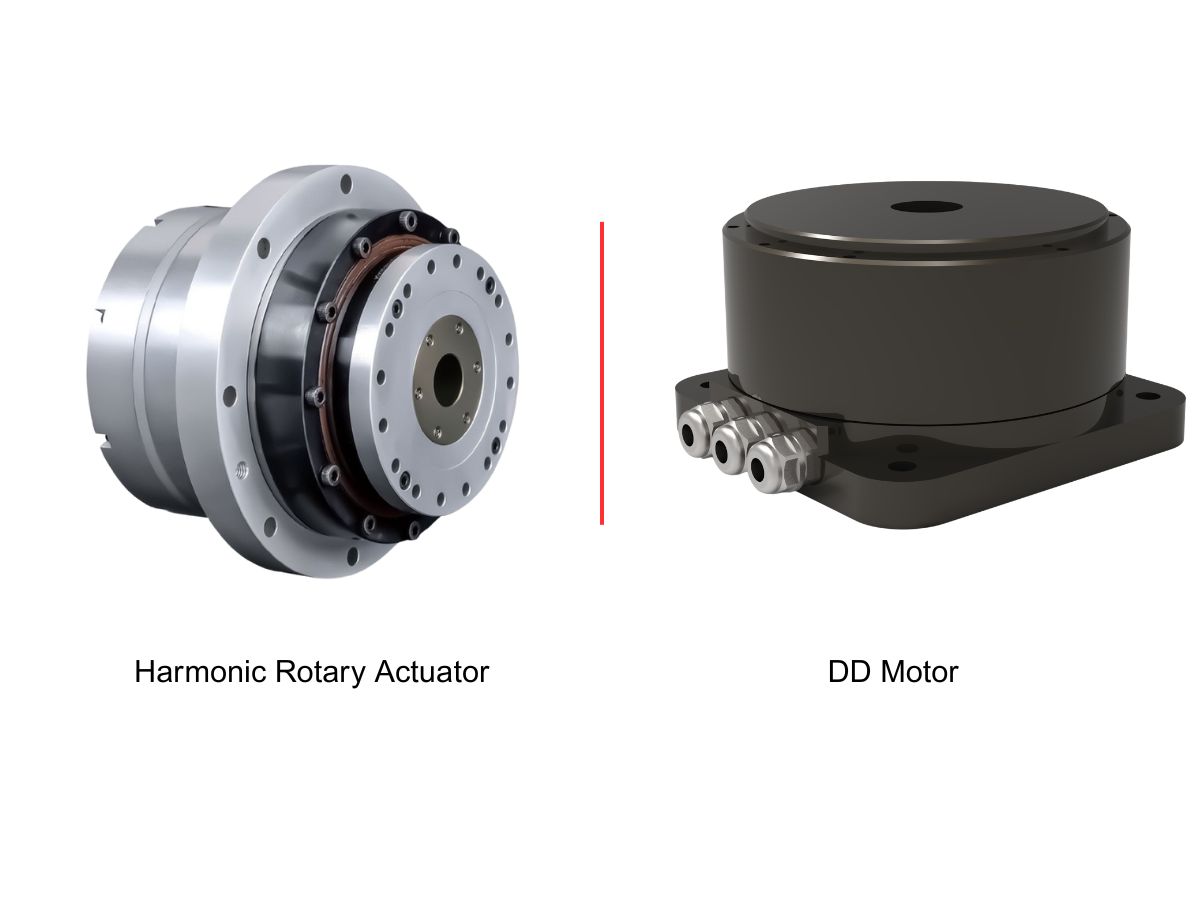
Motores DD frente a actuadores rotativos armónicos
- 00
0000-00
Wiki de Tecnología de Transmisión de Accionamiento Armónico
- 00
0000-00
El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundo
- 00
0000-00
Reductores RV de alta precisión perfectamente adaptados para robots caminantes